
低速大扭矩液压马达启动特性探讨
0
引言
启动性能是液压马达的重要特性 , 世界各国
论分析和实验方法研究, 研究结果各不相同 , 原因 是对马达启动过程的模拟方法不同。实验和工程 测试表明 , 液达马达启动的物理过程是 , 输入的压 力能使马达产生理论瞬时扭矩, 在此扭矩作用下
学者从不同角度对液压马达的启动性能进行了理
收稿日期 : 2007 ) 11 ) 22
当输入压差 $p 为常数时, 马达的瞬时理论 扭矩决定于瞬时排量是否脉动 , 若 V s ( 5) 为常数, 则扭矩无脉动 , 当 V s ( 5 ) 脉动较大时, 瞬时理论扭 矩变化也较大, 马达轴停留的相位角不同则输出
# 2930 # 图1 理论瞬时扭矩 Mt 与轴相位角 5 的关系曲 线
低速大扭矩液压马达启动特性探讨 ) ) ) 席景翠
2b $p A e M p 4 = k2 2 k3 f 40 Pe k 2 = d2 / d k3 = b1 / d 式中 , d 2 为转阀直径 ; b1 为隔墙在圆周方向的宽度 ; b 为转 图2 液压马 达柱塞运动学简图 阀配油窗口轴向宽度。 ( 9)
2. 1
连杆底面 ) 偏心轮外圆摩擦副的摩擦扭矩 当连杆按静压支承设计时, 作用于偏心轮表
M t = $p V s ( 5 ) = $p V s ( 5) =
i= 1
5 = B + A和 5 = 3 B- A时 , 2 2
k sin 2 A M t, max = $ pA e( cos A + 1 ) 2sinB /2 4co sB k A = arctan ( 1 2 P 2Z ) P cos Z sin
传动轴和滚动轴承之间的摩擦为滚动摩擦, 摩擦扭矩很小 , 可以忽略不计。 与压差有关的总的摩擦损失扭矩为
Mp = M p 1 + M p 2 + M p 3 + M p 4
低速大扭矩液压马达启动特性探讨 ) ) ) 席景翠
安高成 王明智
低速大扭矩液压马达启动特性探讨
席景翠 安高成 王明智
太原科技大学, 太原, 030024
摘要 : 阐述了液压马达内部摩擦副微小滑动模拟启动过程的概念 , 对影响液压马达启动性能的理论 瞬时扭矩和摩擦扭矩损失大小进行了探讨, 并针对 2SJM D ) 100 型液压马达给出了量化的计算公式和 新的 、 简便易行的/ 锁紧弹性轴0 实验方法和实验数据。 关键词: 内部摩擦副 ; 瞬时扭矩 ; 启动扭矩 ; 摩擦扭矩损失 中图分类号 : T H 1371 51 文章编号 : 1004 ) 132X( 2008) 24 ) 2929 ) 05
1 启动扭矩和理论瞬时扭矩及液压马达 启动特性分析
1. 1 启动扭矩 启动扭矩是指马达在油压作用下 , 从静止状 态传动轴产生微转角 , 到马达内部摩擦副的摩擦 特性充分建立后传动轴产生的实际输出扭矩[ 1] 。 马达处于启动状态的动力学特征是: 角速度 X U 0, 运动件惯性力为零 , 摩擦为静摩擦, 黏性摩擦损 失扭矩为零, 密封件 ( 或弹性元件) 的初始预紧力 产生的摩擦扭矩损失小于 1% , 可忽略不计。 影响 启动扭矩的主要因素是理论瞬时扭矩的脉动和同 压差有关的摩擦扭矩损失 , 即
# 2929 #
中国机械工程第 19 卷第 24 期 2008 年 12 月下半月
马达内部的各摩擦副产生相对运动的微位移 ( 几 十微米) , 并使摩擦副内部的摩擦得以充分建立, 产生稳定的摩擦扭矩 ; 理论瞬时扭矩和摩擦扭矩 损失之差即启动扭矩是驱动外负载工作时启动状 态的输出扭矩。马达完成启动的物理过程时间很 短, 因此, 将启动过程看作是微观的物理过程更符 合马达的实际启动工作状态。
M 0 = M t - Mp = M t ( 1 Mt ( 1 - K p ) = M t( 1K p = Mp = Mt Mp ) = Mt
为偏心轮半径 , l 为连杆长度。 理论瞬时启动扭矩为
M t = $p V s ( 5 ) = $p A si ( 5 ) = e( 1 - co s 5 i + M t = $p A e(
5 = B时 ,
M t = $p A e (
当理论瞬时扭矩有较大脉动时 , 启动前马达 轴停留的相位角不同则产生的理论扭矩不同, 这 将直接影响启动扭矩的大小 ; K p 同马达的结构型 式、 结构参数和静摩擦特性相关, 减小 K p 的数值 有利于提高启动扭矩、 改善启动特性。 1. 2 理论瞬时启动扭矩 理论瞬时启动扭矩是指没有能量损失条件下 马达的输出扭矩 , 它是马达自身的固有特性, 即
Mp 3 = 1 1 022$pA ef
30
副包括柱塞 ) 缸体孔, 连杆球 ) 柱塞球窝, 连杆 底面 ) 偏心轮外圆 , 配油转阀 ) 阀体孔 , 曲轴 ) 滚动轴承 , 如图 2 所示。 在启动状态时 X = 0, 各摩 擦副不可能建立充分的油膜润滑而属于半干摩擦 状态 , 而且要克服静摩擦启动必然要求摩擦力较 大, 特别是滑动摩擦副的摩擦扭矩损失不可忽略。
cos H
- sin H 0 R( Z, H ) = sin H 0 1 T( a 0 , b0 , c 0 ) = 0 0 0 0 1 0 0
co s H - sin H 0 co s H 0
从而可很容易地得到各个轮腿转杆各端点的运动 学正解。
参考文献 : [ 1] 蔡则苏 , 洪炳 , 吕 德生 . H IT 1 型月 球车 的运 动学 分
根据相邻的坐标变换公式有
1 R( X , H ) = 0 0 R( Y , H ) = 0 0 0 [ 2] cos H sin H sin H cos H 0 1 sin H 0 cos H 0 1 0 0 1 0 a0 b0 c0 1 [ 6] [ 5] [ 3] [ 4]
析 [ J] . 哈 尔 滨 工 业 大 学 学 报 , 2003, 35( 9 ) : 1098 1101. 蔡则苏 , 洪 炳熔 , 刘 玉强 , 等 . 基于 虚拟 样机 的月 球 探测机器人运动学 建模 [ J] . 哈尔 滨工 业大学 学报 , 2004, 36( 2) : 209 -214. 邱支振 . 动物运动仿生 的反思 与出路 [ J] . 安徽工 业 大学学报 , 2005, 22( 2) : 104 - 107. 王沫楠 , 王 立权 , 孟 庆鑫 , 等 . 两栖 仿生 机器 蟹行 走 过程运动学研究 [ J] . 哈尔滨工程大学学 报 , 2003, 24 ( 2) : 179 - 183. 陈学东 , 孙 翊 , 贾文川 . 多 足步行机 器人运 动规划 与 控制 [ M ] . 武汉 : 华中科技大学出版社 , 2006. 熊 有 伦. 机 器 人 学 [ M ] . 北 京: 机 械 工 业 出 版 社, 1993. ( 编辑 何成根 )
对于 Z = 5 , k 1 = 0 1 2 的曲柄连杆马达 , 按上 述公式可求得 M t 随轴相位角 5 的变化规律及数 值, 如图 1 所示。 马达轴在启动前停留的相位角 5 不同 , 相应的理论启动扭矩亦不同, 并以 B= P/ 5
E
n
dA i d5
( 2)
i= 1
E
n
dA i d5
式中 , 5 为相位角 ; $p 为 马达压差 ; A i 为处于 高压区的 某 个密封 容 积 ; n 为 处 于 高 压 区 的 柱 塞 数 ; V s ( 5 ) 为 瞬 时 排量。
Study on Starting Performance for High- torque Low- speed Hydraulic Motors Xi Jingcui An Gaocheng Wang Mingzhi T aiyuan U niv ersit y o f Science and T echnolo gy, T aiyuan, 030024 Abstract: T he concept o f t he sim ulat ion st ar tup process w it h micro gliding st at es f or t he f rict ion pairs of hydraulic m ot or w as put fo rw ar ds, t he mag nit ude o f t heo ret ical inst ant aneous t or que and the losses of f rict ion t orque w ere also discussed, w hich aff ect ed st art up perf orm ance of t he hydraulic mot or. For t he 2SJM D- 100 hydraulic mo to r t he quant itat ive calculat ion f ormula, a new and sim ple ex periment al met ho d and dat a w it h / locking elast ic shaf t0 w ere g iven. Key words: inner f rict ion pair; inst antaneo us t orque; start ing to rque; loss of frictional t or que
i= 1
E
n
dsi ( 5 ) d5
1 k sin 2 5 i ) 2 1
i= 1
E sin 5
A =
n
i
+ 1 k1 sin2 5 ) 2 i= 1
E
n
( 3)
Pd 2 4
式中 , A 为柱塞面积。
当柱塞数为奇数时 , 处于高压区的柱塞数分 别为 : 当 0 [ 5 [ B时 , n = Z + 1; 当 B [ 5 [ 2B 2 时, n = Z - 1, 其中 B= P。 2 Z 由式 ( 3) 经运算后可得
液压马达的工作原理

液压马达工作原理一、液压马达的特点及分类液压马达是把液体的压力能转换为机械能的装置,从原理上讲,液压泵可以作液压马达用,液压马达也可作液压泵用。
但事实上同类型的液压泵与液压马达虽然在结构上相似,但由于两者的工作情况不同,使得两者在结构上也有某些差异。
例如:1.液压马达一般需要正反转,所以在内部结构上应具有对称性,而液压泵一般是单方向旋转的,没有这一要求。
2.为了减小吸油阻力,减小径向力,一般液压泵的吸油口比出油口的尺寸大。
而液压马达低压腔的压力稍高于大气压力,所以没有上述要求。
3.液压马达要求能在很宽的转速范围内正常工作,因此,应采用液动轴承或静压轴承。
因为当马达速度很低时,若采用动压轴承,就不易形成润滑滑膜。
4.叶片泵依靠叶片跟转子一起高速旋转而产生的离心力使叶片始终贴紧定子的内表面,起封油作用,形成工作容积。
若将其当马达用,必须在液压马达的叶片根部装上弹簧,以保证叶片始终贴紧定子内表面,以便马达能正常起动。
5.液压泵在结构上需保证具有自吸能力,而液压马达就没有这一要求。
6.液压马达必须具有较大的起动扭矩。
所谓起动扭矩,就是马达由静止状态起动时,马达轴上所能输出的扭矩,该扭矩通常大于在同一工作压差时处于运行状态下的扭矩,所以,为了使起动扭矩尽可能接近工作状态下的扭矩,要求马达扭矩的脉动小,内部摩擦小。
由于液压马达与液压泵具有上述不同的特点,使得很多类型的液压马达与液压泵不能互逆使用。
液压马达按其额定转速分为高速与低速两大类,额定转速高于500r/min的属于高速液压马达,额定转速低于500r/min的属于低速液压马达。
高速液压马达的基本型式有齿轮式、螺杆式、叶片式与轴向柱塞式等。
它们的主要特点是转速较高、转动惯量小,便于启动与制动,调速与换向的灵敏度高。
通常高速液压马达的输出转矩不大(仅几十牛·米到几百牛·米),所以又称为高速小转矩液压马达。
高速液压马达的基本型式是径向柱塞式,例如单作用曲轴连杆式、液压平衡式与多作用内曲线式等。
第五节 低速大扭矩马达

缸体摆动曲轴连杆式径向柱塞马达
图3-62 缸体摆动曲轴连杆式径向柱塞马达
1-摆缸,2-活塞,3-曲轴,4-摆缸耳环,5-静压腔,6-滚子,7-卡环, 8-配流盘,9-油道块
该结构马达主要特点有:摆缸与活塞之间没 有侧向力,活塞底部设计成静压平衡,活 塞与曲轴之间通过滚动轴承传力,这些措 施都减小了传力过程中的磨擦损失,因而 提高了这种马达的液压机械效率,特别是 起动状态,其液压机械效率可达0.90,因 此起动转矩很大。再就是采用了端面配流 技术,使泄漏大为减小,提高了可靠性。 另外,活塞与摆缸之间采用塑料活塞环密 封,能达到几乎没有泄漏,从而也大大提 高了容积效率。
摆线齿轮马达一般被列入低速大扭矩液
压马达,但到目前为止国内外生产的此 类产品,其最大排量为1250ml/r,瞬时 最大输出扭矩为3500Nm,最低稳定转 速为10r/min左右。因此,严格说来应 属于中速中扭矩液压马达的范畴。
(一) 工作原理
图3-55 摆线马达的工作与配油原理 1-转子组件,2-花键轴,3-定子,4-转子,5-输出轴,6-外壳
第五节 低速大扭矩马达
低速大扭矩液压马达作为回转运动的执行
元件,可将液压泵输出的液压能转化为旋 转的机械能(表现为转速和扭矩的乘积), 从结构上可分为摆线式和柱塞式两大类, 后者又分为轴向与径向柱塞式液压马达, 径向柱塞式又分为单作用曲轴型和多作用 内曲线型两种。
这类液压马达的主要特点是排量大(在同
(一) 组成与工作原理
马达由壳体、曲柄—连杆—活塞组件、偏心轴及配油轴组 成。壳体 1 内沿圆周呈放射状均匀布置了五只缸体,形成 星形壳体;缸体内装有活塞 2,活塞2 与连杆 3 通过球绞连 接,连杆大端做成鞍型圆柱瓦面紧贴在曲轴 4 的偏心圆上, 配流轴 5 与曲轴通过十字键连结在一起,随曲轴一起转动。
各种液压马达的特点

各种液压马达的特点液压马达是一种将液压能转化为机械能的装置,广泛应用于工程机械、冶金设备、矿山机械、港口机械等领域。
液压马达的特点主要有以下几个方面。
1.高效性:液压马达具有较高的传动效率,能够将输入的液压能有效地转化为机械能输出。
相比于其他传动方式,液压马达具有更高的效率,并且其效率在不同负载下变化较小,具有较好的稳定性。
2.大功率密度:液压马达体积小、重量轻,但功率密度非常高。
这是因为液压马达通过液压油的高压力和流量来传递动力,与传统的传动方式相比,液压马达可以实现更大的功率输出。
3.宽工作范围:液压马达具有较宽的工作速度范围和扭矩范围。
通过控制液压系统的压力和流量,可以实现液压马达在不同工况下的工作需求。
同时,液压马达的转速可以通过控制系统的阀门来调节,具有较高的灵活性和可调性。
4.稳定性好:液压马达具有较好的速度稳定性和负载稳定性。
液压系统能够根据负载的变化自动调节压力和流量,使液压马达在不同负载下保持稳定的转速和扭矩输出。
5.可靠性高:液压马达具有较高的可靠性和耐久性。
液压马达的主要传动部件采用优质材料制造,具有较高的强度和耐磨性,能够在恶劣的工作环境下长时间稳定运行。
同时,液压马达的液压系统采用密封良好的结构,能够有效防止液压油泄漏和污染。
6.可逆性:液压马达具有可逆性,能够实现正转和反转的功能。
通过控制液压系统的流向阀,可以改变液压马达的转向,实现正转和反转的工作需求。
7.响应速度快:液压马达具有较快的响应速度和动态性能。
液压系统的压力传递速度快,能够在短时间内实现液压马达的启停和转向,适用于需要频繁启停和快速反应的工作场合。
8.维护方便:液压马达的维护相对简单,只需定期更换液压油和检查液压系统的密封性能即可。
由于液压马达的主要传动部件采用润滑油膜润滑,因此摩擦和磨损较小,可以延长使用寿命。
液压马达具有高效性、大功率密度、宽工作范围、稳定性好、可靠性高、可逆性、响应速度快和维护方便等特点。
各种液压马达的特点

各种液压马达的特点液压马达是液压系统中非常重要的组成部分,它可以将液压能转换成机械能,从而驱动机械设备的运动。
液压马达根据不同的结构和工作原理,可分为多种类型。
本文将介绍几种常见的液压马达,并详细描述它们的特点。
1. 轨迹摆线液压马达轨迹摆线液压马达是一种高效、耐用、扭矩大的马达。
它的工作原理是通过摆线齿轮的运动,将液压能转换成机械能。
摆线齿轮是由内齿轮和外齿轮组成的,当液压油进入内齿轮的油口时,内齿轮会旋转,从而驱动外齿轮转动。
由于摆线齿轮的齿轮形状合理,因此轨迹摆线液压马达的效率很高,噪音小,寿命长。
2. 液压轮式马达液压轮式马达是一种利用液压能驱动车轮运动的马达。
它的特点是结构简单,重量轻,易于维护。
液压轮式马达通常应用于轻型车辆、地面清扫车和农业机械中。
它的工作原理是将液压油进入液压马达的缸体中,从而推动轴向柱塞运动,驱动车轮转动。
液压轮式马达可根据不同的需求选择不同的速度和扭矩。
3. 摆动式液压马达摆动式液压马达是一种通过液压能驱动摆动运动的马达。
它的特点是具有高扭矩和低速度的优点。
摆动式液压马达通常应用于建筑机械、农业机械和金属加工机床中。
它的工作原理是利用液压油进入摆动式液压马达的液压缸体,从而推动摆杆运动,摆动杆的运动再转化为摆动式液压马达的轴向运动。
4. 液压齿轮泵马达液压齿轮泵马达是一种简单、耐用、可靠的液压马达。
它的特点是体积小,扭矩大。
液压齿轮泵马达通常应用于液压系统中的小型机械设备中。
它的工作原理是通过液压油进入液压齿轮泵马达的泵体中,从而推动齿轮运动,将液压能转换成机械能。
液压齿轮泵马达的耐用性好,可以在恶劣的工作环境下使用。
不同类型的液压马达都有着各自独特的特点和适用范围。
在选购液压马达时,应该根据具体的需求和工作环境来选择合适的类型。
同时,在使用液压马达时,也要做好维护工作,以保证液压马达的正常运行和长寿命。
低速大扭矩马达在航空航天领域中的应用探索

低速大扭矩马达在航空航天领域中的应用探索马达是现代工业领域中广泛应用的电动机,它能够将电能转化为机械能,驱动机械设备的正常运转。
在航空航天领域中,低速大扭矩马达的应用得到了越来越广泛的关注和推崇。
本文将探索低速大扭矩马达在航空航天领域中的应用。
首先,我们需要了解什么是低速大扭矩马达。
低速大扭矩马达是一种特殊类型的电动机,其特点是在输出转矩较高的同时,转速较低。
这种马达通常采用直流电动机或步进电机的设计,具有较高的功率密度和较大的扭矩输出。
在航空航天领域中,由于设备往往需要承受大的负载和扭矩,因此低速大扭矩马达的应用变得尤为重要。
一项重要的应用是在飞行控制系统中。
飞行控制系统对于飞行器的安全性和性能至关重要。
在航空航天领域中,低速大扭矩马达可以用于控制飞行器的机翼襟翼、方向舵等舵面。
这些舵面的运动需要稳定和精确的控制,以确保飞行器的稳定性和操纵性。
低速大扭矩马达的高扭矩输出能够满足舵面的运动需求,同时其较低的转速可以更好地控制运动的精度和稳定性。
另一个应用领域是在航空发动机的涡轮系统中。
航空发动机涡轮系统是推动航空器高速飞行的关键部分。
低速大扭矩马达在涡轮系统中扮演着重要的角色。
例如,它可以用于控制涡轮的可调导叶和可调喷口。
这些部件的控制需要响应迅速且具备足够的输出扭矩,在高温和高速环境下仍然能够可靠运行。
低速大扭矩马达因其高扭矩输出和适应高温环境的特性而成为理想的选择。
此外,低速大扭矩马达还可以应用于航空航天设备的起落架系统中。
起落架是飞行器降落和起飞时的支撑装置,其主要功能是提供支持、缓冲和导向。
低速大扭矩马达可以用于控制起落架的伸缩、悬挂和导航系统。
这些系统的控制需要可靠的高扭矩输出和对震动和冲击的良好适应性。
低速大扭矩马达正好具备这些特点,能够确保起落架系统的可靠性和稳定性。
综上所述,低速大扭矩马达在航空航天领域中的应用逐渐增加,并且显示出了巨大潜力。
在飞行控制系统、航空发动机的涡轮系统和起落架系统等关键部件中,低速大扭矩马达显著提高了设备的性能和可靠性。
液压马达的速度和扭矩问题
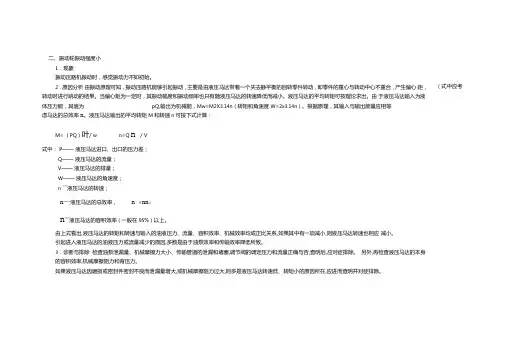
(式中应考 二、振动轮振动强度小1.现象振动压路机振动时,感觉振动力不如初始。
2.原因分析 由振动原理可知,振动压路机能够引起振动,主要是由液压马达带着一个失去静平衡的回转零件转动,即零件的重心与转动中心不重合,产生偏心 距,转动时进行跳动的结果。
当偏心矩为一定时,其振动幅度和振动频率也只有随液压马达的转速降低而减小。
液压马达的平均转矩可按理论求出。
由 于液压马达输入为液体压力能,其值为 pQ ,输出为机械能,Mw=M2X3.14n (转矩和角速度 W=2x3.14n )。
根据原理,其输入与输出能量应相等虑马达的总效率 n 。
液压马达输出的平均转矩 M 和转速n 可按下式计算:M= (PQ )叶/ w n=Q n / V式中: P —— 液压马达进口、出口的压力差;Q —— 液压马达的流量;V —— 液压马达的排量;W —— 液压马达的角速度;n ――液压马达的转速;n —液压马达的总效率, n =nn ;n ――液压马达的容积效率(一般在95%)以上。
由上式看出,液压马达的转矩和转速与输入的油液压力、流量、容积效率、机械效率均成正比关系,如果其中有一项减小,则液压马达转速也相应 减小。
引起进入液压马达的油液压力或流量减少的原因,多数是由于油泵效率和传输效率降低所致。
3.诊断与排除 检查油泵泄漏量、机械摩擦力大小、传输管道的泄漏和堵塞,调节阀的调定压力和流量正确与否,查明后,应对症排除。
另外,再检查液压马达的本身的容积效率,机械摩擦阻力和背压力。
如果液压马达因磨损或密封件密封不良而泄漏量增大,或机械摩擦阻力过大,则多是液压马达转速低、转矩小的原因所在,应进而查明并对症排除。
液压马达回油不畅,会造成背压增大。
根据液压马达的转矩与其进、出口压力差成正比关系,所以在进口压力为一定时,当背压增大必然使液压马达的进出口压力差减小,根据公式M=(pQ)・n/ w,所以液压马达转动无力,应进而查明背压增大的原因,并予以排除。
低速大扭矩马达
低速大扭矩液压马达选型在动力传递中如果需要得到低速大扭矩,当然可以选用一台电动机也可选用一台汽油机,柴油机或透平发动机,甚至是一台高速液压马达。
但是,在这些原动机后面需要加上一个能产生大扭矩的减速器。
如果选用一台特殊设计的低速大扭矩液压马达,它将直接产生低速大扭矩。
1.为什么要用一台低速大扭矩液压马达高速原动机加上一个减速器的方案有一定缺点,这种装置往往比较笨重,如果把原动机放在一个危险的地方,往往会引起爆炸事故。
此外,离合器、齿轮箱以及其它机械形式的减速器,往往使扭矩、转速或二者兼有损失。
采用低速大扭矩液压马达有许多优点,最大好处是结构简单,工作零件最少,因此比较可靠。
另外,这种液压马达比带减速器的传动装置要便宜得多,而且传递效率也比较高。
再者,由于低速大扭矩液压马达与相同功率的电动机相比,一般体积较小,而且转动惯量也要小得多。
2.各种低速大扭矩液压马达的比较影响低速大扭矩液压马达工作性能的因素很多,要直接进行比较是不可能的,但是却不妨作一般评述。
基鲁德液压马达(即奥尔必特液压马达)的价格低廉是可取的,机械效率还可以,但是较大的漏损使容积效率降低,一般在低压条件下适用。
2)叶片式液压马达有较多的漏损通道,低速运转时容积效率较低。
这种液压马达的径向是平衡的,这有利于提高机械效率和延长使用寿命,适用于低压系统。
3)转叶式液压马达的制造公差比较严格,因此一般价格较高。
它的优点是在不同转速下容积效率稳定,径向平衡。
4)径向柱塞式液压马达漏损很少,因此在它的转速范围内都具有较高的容积效率,而且启动扭矩大。
偏心曲轴式(单作用)液压马达的启动扭矩在85%左右,等加速度导轨曲面(多作用)液压马达则高达95%。
偏心曲轴或偏心圆轴的径向柱塞式液压马达,其柱塞的简谐运动会使扭矩和速度发生变化,因此在高速中能产生振动和流量脉动。
在极低速下运转,可能产生扭矩或速度的波动,甚至使输出轴“抱死”。
使用时应注意制造厂关于最高和最低转速范围的规定。
液压马达介绍
➢ 我国的同类型号为JMZ型,其额定压力 16MPa,最高压力21MPa,理论排量最大 值可达6.140L/r。下图是曲柄连杆式液压 马达的工作原理。
武汉理工大学 轮机工程系
wangke
第三节 液压马达
二、 低速大扭矩液压马达的构造和工作原理
二、 低速大扭矩液压马达的构造和工作原理
2. 静力平衡式低速大扭矩液压马达
➢ 以防止液压马达启动或空载运转时 柱塞底面与压力环脱开。高压油经 配流轴中心孔道通到曲轴的偏心配 油部分,然后经五星轮中的径向孔、 压力环、柱塞底部的贯通孔而进入 油缸的工作腔内。
➢ 在图示位置时,配流轴上方的三个 油缸通高压油,下方的两个油缸通 低压回油。
➢ 此外,这种液压马达工艺性好,并能做成壳转或双输出轴的型式。
但是五星轮运动时需要较大的空间,与连杆式液压马达相比,其曲轴的偏心距不能太 大,因此在每转排量相同的条件下,其外形尺寸和重量较大。
武汉理工大学 轮机工程系
wangke
第三节 液压马达
二、 低速大扭矩液压马达的构造和工作原理
3. 多作用内曲线马达
➢ 在这种结构中,五星轮取代 了曲柄连杆式液压马达中的 连杆,压力油经过配流轴和 五星轮再到空心柱塞中去, 液压马达的柱塞与压力环、 五星轮与曲轴之间可以大致 做到静压平衡。在工作过程 中,这些零件还要起密封和 传力作用。由于是通过油压 直接作用于偏心轴而产生输 出扭矩,因此,称为静力平 衡液压马达。
➢ 常见的液压马达也有齿轮式、叶片式和柱塞式等几种主要形式;从转速、转矩 范围分,有高速马达和低速大扭矩马达。
➢ 马达和泵在工作原理上是互逆的,当向泵内输入压力油时,其轴就输出转速和 转矩成为马达。但由于二者的任务和要求有所不同,故在实际中只有少数泵能 作马达使用。
低速大扭矩液压马达
低速大扭矩液压马达工作原理液压马达由定子(Cam Ring)1、也称凸轮环、转子(Rotor)2、配流轴(Pintle)4与柱塞组(Leadscrew)3等主要部件组成,定子1的内壁有若干段均布的、形状完全相同的曲面组成,每一相同形状的曲面又可分为对称的两边,其中允许柱塞副向外伸的一边称为进油工作段,与它对称的另一边称为排油工作段,每个柱塞在液压马达每转中往复的次数就等于定子曲面数,我们将称为该液压马达的作用次数;在转子的径向有个均匀分布的柱塞缸孔,每个缸孔的底部都有一配流窗口,并与它的中心配流轴4相配合的配流孔相通。
配流轴4中间有进油和回油的孔道,它的配流窗口的位置与导轨曲面的进油工作段和回油工作段的位置相对应,所以在配流轴圆周上有2个均布配流窗口。
柱塞组3,以很小的间隙置于转子2的柱塞缸孔中。
作用在柱塞上的液压力经滚轮传递到定子的曲面上。
来自液压泵的高压油首先进入配流轴,经配流轴窗口进入处于工作段的各柱塞缸孔中,使相应的柱塞组的滚轮顶在定子曲面上,在接触处,定子曲面给柱塞组一反力N,这反力N作用在定子曲面与滚轮接触处的公法面上,此法向反力N 可分解为径向力和圆周力,与柱塞底面的液压力以及柱塞组的离心力等相平衡,而所产生的驱动力矩则克服负载力矩使转子2旋转。
柱塞所作的运动为复合运动,即随转子2旋转的同时并在转子的柱塞缸孔内作往复运动,定子和配流轴是不转的。
而对应于定子曲面回油区段的柱塞作相反方向运动,通过配流轴回油,当柱塞组3经定子曲面工作段过渡到回油段的瞬间,供油和回油通道被闭死。
若将液压马达的进出油方向对调,液压马达将反转;若将驱动轴固定,则定子、配流轴和壳体将旋转,通常称为壳转工况,变为车轮马达。
分类低速大扭矩液压马达分为一般低速大扭矩液压马达,曲柄连杆低速大扭矩液压马达,静力平衡式低速大扭矩液压马达,多作用内曲线液压马达相关型号NHM系列马达产品特点:1、采用曲轴及较低激振频率的五缸五活塞机构,保持原有的低噪音特点;2、启动扭矩大,具有良好的低速稳定性,能在很低的速度下平稳运转;3、采用平面可补偿式配油结构,可靠性好,泄漏少,维修方便,活塞和柱塞套采用密封环密封,具有很高的容积效率;4、曲轴和连杆间由滚柱支撑具有很高机械效率;旋转方向可逆,输出轴允许承受一定的径向和轴向外力;5、具有较高的功率质量比,体积重量MCR系列马达特点:1、马达规格覆盖各应用领域,排量范围从0.2 L/r至15L/r。
液压马达技术参数
液压马达技术参数液压马达是液压系统中一种常见的执行元件,主要用于将液压能转化为机械能,驱动各种工程机械的运动。
液压马达的技术参数对于机械设备的性能和工作效率具有重要的影响。
本文将讨论液压马达的几个重要技术参数,并进行详细解释。
1. 转速范围:液压马达的转速范围是指其正常工作的最小和最大转速,通常以转/分钟(rpm)为单位。
转速范围与液压系统的工作压力和流量相关。
高转速范围通常意味着液压马达能够提供更高的输出功率和运动速度。
2.输出扭矩:输出扭矩是指液压马达在驱动负载时产生的扭矩。
输出扭矩的大小与液压系统的工作压力和流量有关。
较大的输出扭矩通常意味着液压马达能够处理更大的工作负载。
3.效率:液压马达的效率是指其将输入的液压能转化为机械能的能力。
通常以百分比来表示,效率越高,液压系统的能量损失越小,工作效率越高。
4. 工作压力范围:液压马达的工作压力范围是指其正常工作的最小和最大工作压力。
工作压力范围与液压系统的设计压力相关,通常以帕斯卡(Pascal)为单位。
5. 流量范围:液压马达的流量范围是指其正常工作的最小和最大流量。
流量范围与液压系统的设计流量有关,通常以升/分钟(l/min)或加仑/分钟(gpm)为单位。
6.马达类型:液压马达的类型根据其内部结构和工作原理来分类。
常见的液压马达类型包括齿轮马达、柱塞马达和轴向柱塞马达。
不同类型的液压马达在性能和应用方面有着不同的优缺点。
7.精度和稳定性:液压马达在工作中需要具有良好的精度和稳定性。
精度指液压马达在输出扭矩、转速和位置方面的误差。
稳定性指液压马达在不同负载和工作条件下的性能稳定性。
高精度和稳定性可以保证液压马达在各种工况下都能提供稳定和可靠的输出。
8.寿命和可靠性:液压马达的寿命和可靠性是衡量其质量的重要指标。
寿命指液压马达在一定的工作条件下能够持续运行的时间。
可靠性指液压马达在工作中不出现故障和损坏的能力。
长寿命和高可靠性可以降低设备的维护成本和停机时间。