
实验一 转速负反馈直流调速系统
实验一转速负反馈直流调速系统一、实验目的(1)了解单闭环直流调速系统的原理、组成及各主要单元部件的原理。
(2)掌握晶闸管直流调速系统的一般调试过程。
(3)认识闭环反馈控制系统的基本特性。
二、实验所需挂件及附件三、实验线路及原理为了提高直流调速系统的动静态性能指标,通常采用闭环控制系统(包括单闭环系统和多闭环系统)。
对调速指标要求不高的场合,采用单闭环系统,而对调速指标较高的则采用多闭环系统。
按反馈的方式不同可分为转速反馈,电流反馈,电压反馈等。
在单闭环系统中,转速单闭环使用较多。
在本装置中,转速单闭环实验是将反映转速变化的电压信号作为反馈信号,经“速度变换”后接到“速度调节器”的输入端,与“给定”的电压相比较经放大后,得到移相控制电压U Ct,用作控制整流桥的“触发电路”,触发脉冲经功放后加到晶闸管的门极和阴极之间,以改变“三相全控整流”的输出电压,这就构成了速度负反馈闭环系统。
电机的转速随给定电压变化,电机最高转速由速度调节器的输出限幅所决定,速度调节器采用P(比例)调节对阶跃输入有稳态误差,要想消除上述误差,则需将调节器换成PI(比例积分)调节。
这时当“给定”恒定时,闭环系统对速度变化起到了抑制作用,当电机负载或电源电压波动时,电机的转速能稳定在一定的范围内变化。
在电流单闭环中,将反映电流变化的电流互感器输出电压信号作为反馈信号加到“电流调节器”的输入端,与“给定”的电压相比较,经放大后,得到移相控制电压U Ct,控制整流桥的“触发电路”,改变“三相全控整流”的电压输出,从而构成了电流负反馈闭环系统。
电机的最高转速也由电流调节器的输出限幅所决定。
同样,电流调节器若采用P(比例)调节,对阶跃输入有稳态误差,要消除该误差将调节器换成PI(比例积分)调节。
当“给定”恒定时,闭环系统对电枢电流变化起到了抑制作用,当电机负载或电源电压波动时,电机的电枢电流能稳定在一定的范围内变化。
图5-7 转速单闭环系统原理图图5-8 电流单闭环系统原理图四、实验内容(1)学习DJK01“电源控制屏”的使用方法。
(2)DJK04上的基本单元的调试。
(3)U ct不变时直流电动机开环特性的测定。
(4)U d不变时直流电动机开环特性的测定。
(5)转速单闭环直流调速系统。
(6)电流单闭环直流调速系统。
五、预习要求(1)复习自动控制系统(直流调速系统)教材中有关晶闸管直流调速系统、闭环反馈控制系统的内容。
(2)掌握调节器的工作原理。
(3)根据实验原理图,能画出实验系统的详细接线图,并理解各控制单元在调速系统中的作用。
(4)实验时,如何能使电动机的负载从空载(接近空载)连续地调至额定负载?六、实验方法(1)DJK02和DJK02-1上的“触发电路”调试①打开DJK01总电源开关,操作“电源控制屏”上的“三相电网电压指示”开关,观察输入的三相电网电压是否平衡。
②将DJK01“电源控制屏”上“调速电源选择开关”拨至“直流调速”侧。
③用10芯的扁平电缆,将DJK02的“三相同步信号输出”端和DJK02-1“三相同步信号输入”端相连,打开DJK02-1电源开关,拨动“触发脉冲指示”钮子开关,使“窄”的发光管亮。
④观察A、B、C三相的锯齿波,并调节A、B、C三相锯齿波斜率调节电位器(在各观测孔左侧),使三相锯齿波斜率尽可能一致。
⑤将DJK04上的“给定”输出U g直接与DJK02-1上的移相控制电压U ct相接,将给定开关S2拨到接地位置(即U ct=0),调节DJK02-1上的偏移电压电位器,用双踪示波器观察A相同步电压信号和“双脉冲观察孔” VT1的输出波形,使α=120°。
⑥适当增加给定U g的正电压输出,观测DJK02-1上“脉冲观察孔”的波形,此时应观测到单窄脉冲和双窄脉冲。
⑦将DJK02-1面板上的U端接地,用20芯的扁平电缆,将DJK02-1的“正lf桥触发脉冲输出”端和DJK02“正桥触发脉冲输入”端相连,并将DJK02“正桥触发脉冲”的六个开关拨至“通”,观察正桥VT1~VT6晶闸管门极和阴极之间的触发脉冲是否正常。
(2)U ct不变时的直流电机开环外特性的测定①按接线图分别将主回路和控制回路接好线。
DJK02-1上的移相控制电压U ct由DJK04上的“给定”输出U g直接接入,直流发电机接负载电阻R,L d用DJK02上200mH,将给定的输出调到零。
②先闭合励磁电源开关,按下DJK01“电源控制屏”启动按钮,使主电路输出三相交流电源,然后从零开始逐渐增加“给定”电压U g,使电动机慢慢启动并使转速 n 达到1200rpm。
③改变负载电阻R的阻值,使电机的电枢电流从I ed直至空载。
即可测出在U ct不变时的直流电动机开环外特性n = f(I d),测量并记录数据于下表:(3)U d不变时直流电机开环外特性的测定①控制电压U ct由DJK04的“给定”U g直接接入,直流发电机接负载电阻R,L d用DJK02上200mH,将给定的输出调到零。
②按下DJK01“电源控制屏”启动按钮,然后从零开始逐渐增加给定电压U g,使电动机启动并达到1200rpm。
③改变负载电阻R,使电机的电枢电流从I ed直至空载。
用电压表监视三相全控整流输出的直流电压U d,保持U d不变(通过不断的调节DJK04上“给定”电压U g来实现),测出在U d不变时直流电动机的开环外特性n =f(I d),并记录于下表中:(4)基本单元部件调试①移相控制电压U ct调节范围的确定直接将DJK04“给定”电压U g接入DJK02-1移相控制电压U ct的输入端,“三相全控整流”输出接电阻负载R,用示波器观察U d的波形。
当给定电压U g由零调大时,U d将随给定电压的增大而增大,当U g超过某一数值U g'时,U d的波形会出现缺相现象,这时U d反而随U g的增大而减少。
一般可确定移相控制电压的最大允许值为U ctmax=0.9U g',即U g的允许调节范围为0~U ctmax。
如果我们把输出限幅定为U ctmax的话,则“三相全控整流”输出范围就被限定,不会工作到极限值状态,保证六个晶闸管可靠工作。
记录U g'于下表中:将给定退到零,再按“停止”按钮,结束步骤。
②调节器的调整A、调节器的调零将DJK04中“速度调节器”所有输入端接地,再将DJK08中的可调电阻40K 接到“速度调节器”的“4”、“5”两端,用导线将“5”、“6”短接,使“电流调节器”成为P (比例)调节器。
调节面板上的调零电位器RP3,用万用表的毫伏档测量电流调节器“7”端的输出,使调节器的输出电压尽可能接近于零。
将DJK04中“电流调节器”所有输入端接地,再将DJK08中的可调电阻13K 接到“速度调节器”的“8”、“9”两端,用导线将“9”、“10”短接,使“电流调节器”成为P(比例)调节器。
调节面板上的调零电位器RP3,用万用表的毫伏档测量电流调节器的“11”端,使调节器的输出电压尽可能接近于零。
B、正负限幅值的调整把“速度调节器”的“5”、“6”短接线去掉,将DJK08中的可调电容0.47uF 接入“5”、“6”两端,使调节器成为PI (比例积分)调节器,然后将DJK04的给定输出端接到转速调节器的“3”端,当加一定的正给定时,调整负限幅电位器RP2,使之输出电压为最小值即可,当调节器输入端加负给定时,调整正限幅电位器RP1,使速度调节器的输出正限幅为U ctmax。
把“电流调节器”的“8”、“9”短接线去掉,将DJK08中的可调电容0.47uF 接入“8”、“9”两端,使调节器成为PI(比例积分)调节器,然后将DJK04的给定输出端接到电流调节器的“4”端,当加正给定时,调整负限幅电位器RP2,使之输出电压为最小值即可,当调节器输入端加负给定时,调整正限幅电位器RP1,使电流调节器的输出正限幅为U ctmax。
C、电流反馈系数的整定直接将“给定”电压U g接入DJK02-1移相控制电压U ct的输入端,整流桥输出接电阻负载R,负载电阻放在最大值,输出给定调到零。
按下启动按钮,从零增加给定,使输出电压升高,当U d=220V时,减小负载的阻值,调节“电流反馈与过流保护”上的电流反馈电位器RP1,使得负载电流I d=l.3A时,“2”端I f的的电流反馈电压U fi=6V,这时的电流反馈系数β= U fi/I d= 4.615V/A。
D、转速反馈系数的整定直接将“给定”电压U g接DJK02-1上的移相控制电压U ct的输入端,“三相全控整流”电路接直流电动机负载,L d用DJK02上的200mH,输出给定调到零。
按下启动按钮,接通励磁电源,从零逐渐增加给定,使电机提速到n =150Orpm时,调节“速度变换”上转速反馈电位器RP1,使得该转速时反馈电压U fn=-6V,这时的转速反馈系数α =U fn/n =0.004V/(rpm)。
(5)转速单闭环直流调速系统①按图5-7接线,在本实验中,DJK04的“给定”电压U g为负给定,转速反馈为正电压,将“速度调节器”接成P(比例)调节器或PI(比例积分)调用DJK02上200mH,给定输出调到零。
节器。
直流发电机接负载电阻R,Ld②直流发电机先轻载,从零开始逐渐调大“给定”电压U g,使电动机的转速接近n=l200rpm。
③由小到大调节直流发电机负载R,测出电动机的电枢电流I d,和电机的转速n,直至I d=I ed,即可测出系统静态特性曲线n =f(I d)。
(6)电流单闭环直流调速系统①按图5-8接线,在本实验中,给定U g为负给定,电流反馈为正电压,将“电流调节器”接成比例(P)调节器或PI(比例积分)调节器。
直流发电机接负载电阻R,L d用DJK02上200mH,将给定输出调到零。
②直流发电机先轻载,从零开始逐渐调大“给定”电压U g,使电动机转速接近n=l200rpm。
③由小到大调节直流发电机负载R,测定相应的I d和n,直至电动机I d=I ed,即可测出系统静态特性曲线n =f(I d)。
七、实验报告(1)根据实验数据,画出U ct不变时直流电动机开环机械特性。
(2)根据实验数据,画出U d不变时直流电动机开环机械特性。
(3)根据实验数据,画出转速单闭环直流调速系统的机械特性。
(4)根据实验数据,画出电流单闭环直流调速系统的机械特性。
(5)比较以上各种机械特性,并做出解释。
八、思考题(l)P调节器和PI调节器在直流调速系统中的作用有什么不同?(2)实验中,如何确定转速反馈的极性并把转速反馈正确地接入系统中?调节什么元件能改变转速反馈的强度?(3)改变“电流调节器”及“速度调节器”的电阻、电容参数,对系统有什么影响?九、注意事项(1) 双踪示波器有两个探头,可同时观测两路信号,但这两探头的地线都与示波器的外壳相连,所以两个探头的地线不能同时接在同一电路的不同电位的两个点上,否则这两点会通过示波器外壳发生电气短路。
运动控制系统实验

运动控制系统实验实验一、单闭环直流调速系统(1)转速负反馈的单闭环直流调速系统的稳态结构图如上图所示,其中输入信号U n*为阶跃信号,初值为0,终值为30,阶跃起始时刻为0时刻;负载电流是斜坡信号,斜率为1,起始时间为0,初始输出为0。
仿真时间长度不小于20秒。
设计转速调节器的参数,使得该闭环直流调速系统为有静差的系统,理想空载转速为800r/min,并计算其在Id=15时的闭环系统静态转速降落。
(2)电压负反馈的单闭环直流调速系统的稳态结构图如上图所示,其中的输入信号的参数与转速负反馈单闭环调速系统相同。
设计转速调节器的参数,使得该闭环直流调速系统为有静差的系统,理想空载转速为800r/min。
分析采用转速负反馈和电压负反馈的单闭环直流调速系统的静特性之间的区别,并说明其原因。
(3)单闭环调速系统动态结构如上图所示,其中输入信号U n*为阶跃信号,初值为0,终值为7,阶跃起始时刻为0时刻;干扰信号I dl为阶跃信号,初值为2,终值为8,阶跃起始时刻为4。
仿真时间长度不小于8秒。
1)设计速度控制器ASR,控制器考虑限幅,ASR限幅±7,要求系统输出量转速n的响应调节时间小于3秒,超调量小于10%,系统无静差;2)分析系统结果和启动过程。
运动控制系统实验报告(标题宋体,居中,3号,加粗,段前段后0.5行)学号:姓名:(宋体,居中,5号,单倍行距)一、实验目的(宋体,小4,加黑,段前段后0.5行)通过实验了解单闭环直流调速系统的结构和工作原理,通过系统调试深入领会系统的动静态特性,并掌握控制系统的调试方法。
(正文:宋体,5号,单倍行距)二、实验内容及结果1)分别给出两种不同反馈控制下的控制器结构和参数;2)给出仿真曲线及所取得的性能指标。
仿真曲线包括:静特性、输出n,误差d U n,控制器ASR输出量,控制器ACR输出量,电流i d注:①以双排栏的形式给出曲线,图下方需用文字说明;②给出每个实验的性能指标。
(完整版)转速负反馈单闭环直流调速系统.
例2.2 对于例2.1所示的开环系统,采用转 速负反馈构成单闭环系统,且已知晶闸管
整流器与触发装置的电压放大系数 Ks = 30,
= 0.015V·min/r,为了满足给定的要求,
计算放大器的电压放大系数KP 。
IdR
U*n +
_
∆Unn
Uct Kp
Ud0 + _ E Kss
1/Ce
n
Un
解:在例2.1中已经求得
IdR
U*n +
_
∆Unn
Uct Kp
Ks
Ud0 + _ E
1/Ce
n
Un
n
开环机械特性
闭环静特性
B
C
A
A’
D
Ud4 Ud3 Ud2 Ud1
O
Id1
Id2
Id3
Id4
Id
图2.19 闭环系统静特性和开环机械特性的关系
由此看来,闭环系统能够减少稳态速 降的实质在于它的自动调节作用,在于它 能随着负载的变化而相应地改变电枢电压, 以补偿电枢回路电阻压降。
运动控制系统
第2 章
直流调速系统
2.3 转速负反馈单闭环直流调速系统
2.3.1 单闭环调速系统的组成及静特性 2.3.2 单闭环调速系统的动态分析 2.3.3 无静差调速系统的积分控制规律 2.3.4 单闭环调速系统的限流保护
2.3.1 单闭环调速系统的组网 功率驱动装置 电动机
3. 开环系统机械特性 和闭环系统静特性的关系
比较一下开环系统的机械特性和闭环系统的静 特性,就能清楚地看出反馈闭环控制的优越性。如
果断开反馈回路,则上述系统的开环机械特性为
n Ud0 IdR Ce
计算机仿真 转速反馈单闭环直流调速系统仿真结题报告 实验一.

Beijing Jiaotong University转速反馈单闭环直流调速系统仿真结题报告姓名:TYP班级:电气0906学号:09291183指导老师:牛利勇完成日期:2012.4.22一、开环仿真实验仿真1、实验内容直流电机模型框图如下图所示,仿真参数为R=0.6,Tl=0.00833,Tm=0.045,Ce=0.1925。
本次仿真采用算法为ode45,仿真时间5s。
图1 直流电机模型用simulink实现上述直流电机模型,直流电压Ud0取220V,0~2.5s,电机空载,即Id=0;2.5s~5s,电机满载,即Id=55A。
画出转速n的波形,根据仿真结果求出空载和负载时的转速n以及静差率s。
改变仿真算法,观察效果(运算时间、精度等)。
2、实验步骤及数据打开Matlab中的simulink模块,点击“新建”,即弹出仿真的对话框。
将需要的模块拖动到新建的对话框中,再将它们搭建成如上图所示的系统,输入用常数模块(220)代替,I d的扰动用阶跃信号模块(step time选为2.5,initial value为0,final value为55,sample time为0)代替,输出波形用示波器模块显示,具体仿真模块如下图。
(1)将仿真步长改为5秒,点击“运行”按钮,双击示波器,即可显示系统仿真输出波形如下:(2)在Simulation中选择configuration parameters选项,在其中更改系统仿真算法。
上一次仿真的算法为ode45,现在可更改为ode23,ode113,ode23s,ode15s等,每种仿真波形如下面几幅图:ode23算法仿真波形ode113算法仿真波形ode23s算法仿真波形ode15s算法仿真波形以上是对于系统不同算法的仿真波形。
通过Matlab的scopedata 可以读出,在加入I d=55之前,系统输出转速为n0=1142.9 n/min,在加入I d=55后,系统输出转速为n=971.5 n/min,转差率为s=(n0-n)/ n0=(1142.9-971.5)/1142.9=0.15。
带电流截止负反馈的转速单闭环直流调速系统设计与仿真运动控制实验报告

带电流截止负反馈的转速单闭环直流调速系统设计与仿真 一、设计要求系统稳定并无静差 二、给定参数17,220,3000/min N N N P kw U V n r ===,I N =87.3A ,电枢回路电阻0.087a R =Ω,电感0.0032a L H =,励磁回路电阻181.5Ω,电动机的转动惯量20.76.J Kg m =三、闭环直流调速系统稳态参数的计算 1)额定负载时的稳态速降应为:m i n/12.6min /)02.01(1002.03000)1(r r s D s n n N cl =-⨯⨯≤-=∆2)闭环系统应有的开环放大系数:计算电动机的电动势系数: r V r V n R I U C N a N N e min/071.0min/3000087.03.87220⋅=⋅⨯-=-=闭环系统额定速降为:min /97.106min /071.0087.03.87r r C R I n e N op =⨯==∆闭环系统的开环放大系数为:5.16112.697.1061=-≥-∆∆=clop n n K003.0/max max n ==n U α3)计算运算放大器的放大系数和参数 运算放大器放大系数K p 为:5.16/e p ≥=s K KC K α电枢回路的总电感为0.0032H电磁时间常数为037.0/l ==R L T 27/1l ==τK4)电流截止负反馈 四加电网扰动(第8s电压220→240)负载扰动给定值扰动五、将PI调节器参数改变1.电网扰动(第8s电压220→240)2.负载扰动3.给定值扰动转速、电流双闭环直流调速系统设计与仿真一、设计要求系统稳定并无静差 二、给定参数17,220,3000/min N N N P kw U V n r ===,I N =87.3A ,电枢回路电阻0.087a R =Ω,电感0.0032a L H =,励磁回路电阻181.5Ω,电动机的转动惯量20.76.J Kg m =三、电流调节器ACR 参数计算允许电流过载倍数λ=2;设调节器输入输出电压im nm **U U ==10V ,电力电子开关频率为f=l kHz .首先计算电流反馈系数β和转速反馈系数α:06.0 I n im *==ββλU N U n nm *α= α=0.003s T 001.0s = ,电流环小时间常数为s T T T oi 002.0s i =+=∑电流调节器超前时间常数为s T K l i 015.0/1i ===τ 而对电流环开环增益局l K =250/5.0=∑i T ,于是ACR 的比例系数为:94.4/i l i ==s K R K K βτ 四、转速调节器ASR 参数计算 选中频段宽度h=5。
转速负反馈晶闸管-直流电动机调速系统原理图
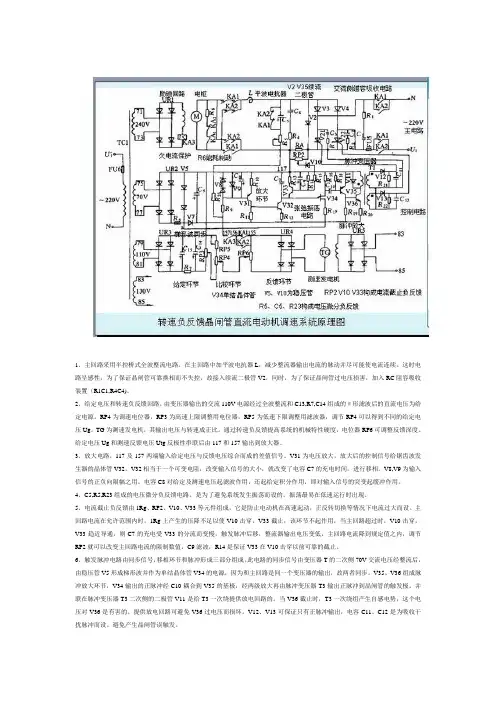
1、主回路采用半控桥式全波整流电路。
在主回路中加平波电抗器L,减少整流器输出电流的脉动并尽可能使电流连续。
这时电路呈感性,为了保证晶闸管可靠换相而不失控,故接入续流二极管V2,同时,为了保证晶闸管过电压损害,加入RC阻容吸收装置(R1C1,R4C4)。
2、给定电压和转速负反馈回路,由变压器输出的交流110V电源经过全波整流和C13,R7,C14组成的π形滤波后的直流电压为给定电源。
RP4为调速电位器,RP3为高速上限调整用电位器,RP5为低速下限调整用滤波器,调节RP4可以得到不同的给定电压Ug。
TG为测速发电机,其输出电压与转速成正比。
通过转速负反馈提高系统的机械特性硬度,电位器RP6可调整反馈深度。
给定电压Ug和测速反馈电压Utg反极性串联后由117和157输出到放大器。
3、放大电路,117及157两端输入给定电压与反馈电压综合而成的差值信号。
V31为电压放大,放大后的控制信号给锯齿波发生器的晶体管V32,V32相当于一个可变电阻,改变输入信号的大小,就改变了电容C7的充电时间,进行移相。
V8,V9为输入信号的正负向限幅之用。
电容C8对给定及测速电压起滤波作用,还起给定积分作用,即对输入信号的突变起缓冲作用。
4、C5,R5,R23组成的电压微分负反馈电路。
是为了避免系统发生振荡而设的。
振荡最易在低速运行时出现。
5、电流截止负反馈由1Rg、RP2、V10、V33等元件组成,它是防止电动机在高速起动,正反转切换等情况下电流过大而设。
主回路电流在允许范围内时,1Rg上产生的压降不足以使V10击穿,V33截止,该环节不起作用,当主回路超过时,V10击穿,V33趋近导通,则C7的充电受V33的分流而变慢,触发脉冲后移,整流器输出电压变低,主回路电流降到规定值之内,调节RP2就可以改变主回路电流的限制数值,C9滤波,R14是保证V33在V10击穿以前可靠的截止。
6、触发脉冲电路由同步信号,移相环节和脉冲形成三部分组成。
转速负反馈单闭环直流调速系统

为负载电流。
传递函数
在零初始条件下,取等式两侧的拉氏变换,得 电压与电流间的传递函数
Id(s) 1/ R Ud0 (s) E(s) Tls 1
电流与电动势间的传递函数
E(s) R Id (s) IdL (s) Tms
动态结构图
Ud0
+
- E(s)
1/R Tl s+1
Id (s)
Id (s)
检测精度——反馈检测装置的误差也是反馈控制 系统无法克服的,因此检测精度决定了系统输出 精度。
2.3.2 单闭环调速系统的动态分析
通过稳态性能的研究可知:引入转速负 反馈并使放大倍数 K 足够大,就可以减少稳 态速降,满足系统的稳态要求。但是放大系 数过大,会使闭环系统动态性能变差,甚至 造成不稳定,因此有必要对系统进行动态性 能的分析。
例2.2 对于例2.1所示的开环系统,采用转 速负反馈构成单闭环系统,且已知晶闸管
整流器与触发装置的电压放大系数 Ks = 30,
= 0.015V·min/r,为了满足给定的要求,
计算放大器的电压放大系数KP 。
IdR
U*n +
_
∆Unn
Uct Kp
Ud0 + _ E Kss
1/Ce
n
Un
解:在例2.1中已经求得
失控时间Ts的分析
u
2
O
ud
Ud01
t Ud02
O
Uc
Uc1
O
1
1
Ts
Uc2
t
2
2 t
O
t
图2.23 晶闸管触发与整流装置的失控时间
最大失控时间Tsmax的计算
显然,失控制时间是随机的,它的大小随发 生变化的时刻而改变,最大可能的失控时间就是 两个相邻自然换相点之间的时间,与交流电源频 率和整流电路形式有关,由下式确定
实验一转速单闭环直流调速系统
实验一 转速单闭环直流调速系统一.开环直流调速系统1.原理图:220VUg励磁回路直流电机主回路2.接线:主回路、励磁回路、负载回路。
3.调整触发脉冲零位:给定电位u g ,双脉冲产生单元输入电位u c ,当0==c g u u 时,调双脉冲产生单元电位器RP ,观察示波器波形显示,使触发角︒︒=120~90α。
(由于电机电枢电阻,非纯电感负载,α应大于90°)4.开环机械特性测试:加励磁,给定0=gu,闭合主回路,强电交流输入电压调到220V。
若电机爬行,适当调双脉冲产生单元电位器RP,确保触发脉冲零位正确。
1) 负载Rg 开路(空载),调节正给定ug,使得电机转速min/1400rn=,记录直流电动机电流Id2) 给定ug保持不变,将负载电阻Rg放在最大,闭合负载回路。
逐步减小Rg,增大电机负载,测试电机静特性。
记录转速n和对应电流Id,并作图。
二.转速单闭环调速系统 1.原理:直流电机主回路2.转速反馈整定:u g + -> u c ,调正给定u g ,开环运行至min /1500r n =。
调转速反馈单元FBS 中的电位器RP,使转速反馈电压V u n 5=(用万用表测量)。
由于转速调节器ASR 是反相器,故转速反馈电压端极性取正。
3.转速调节器ASR 的限幅整定:ASR 接成PI 调节器,不通强电。
负给定u g -(ug<0)接ASR 的输入端,ASR 的输出端连接u c 。
ug<0,调ASR 的电位器RP1(对应正输出),观察示波器波形变化,使触发角︒︒=30~15α。
4.测闭环静特性:负给定u g -和u n 接ASR 的输入端,ASR 的输出端连接u c ,连接成闭环。
方法步骤同开环测试。
1).有静差:ASR 为P 调节器(电容二端短路),测试静特性,并作图。
2).无静差:ASR 为PI 调节器,测试静特性,并作图。
单闭环直流调速系统
第十七单元 晶闸管直流调速系统第二节单闭环直流调速系统一.转速负反馈宜流调速系统转速负反馈直流调速系统的原理如图17-40所示。
转速负反馈直流调速系统由转速给左、转速调节器ASR 、触发器CF 、晶闸管变流器U 、 测速发电机TG 等组成。
直流测速发电机输出电压与电动机转速成正比。
经分圧器分圧取出与转速n 成正 比的转速反馈电压Ufn 0转速给定电压Ugn 与Ufn 比较,其偏差电压A U=Ugn-Ufn 送转速调节器ASR 输入 端。
ASR 输出电圧作为触发器移相控制电压Uc,从而控制晶闸管变流器输出电压Udo 本闭环调速系统只有一个转速反馈环,故称为单闭环调速系统.1. 转速负反馈调速系统工作原理及其静特性设系统在负载T L 时,电动机以给定转速nl 稳定运行,此时电枢电流为Idl,对应 转速反馈电圧为Ufnl,晶闸管变流器输出电压为Udi 。
当电动机负载T L 增加时,电枢电流Id 也增加,电枢回路压降增加,电动机转速下 降,则Ufn 也相应下降, 而转速给定电压Ugn 不变,A U=Ugn-Ufn 加。
转速调节器ASR 输出电压Uc 增加,使控制角a 减小,晶闸管整流装置输出电压Ud 增加,于是电动机转速便相应自动回升,其调节过程可简述为:T L t — Id t — ld (R 》+Rd ) t I -*Ufn I U t — Uc t -* a | —Ud t -*n t 。
图17-41所示为闭坏系统静特性和开环机械特性的关系。
n亠 =H o + A//图17—41闭环系统静特性和开环机械特性的关系.图中①②③④曲线是不同Ud之下的开环机械特性。
假设当负载电流为Idl时,电动机运行在曲线①机械特性的A点上。
当负载电流增加为Id2时,在开环系统中由于Ugn不变,晶闸管变流器输出电压Ud 也不会变,但由丁•电枢电流Id增加,电枢回路压降增加,电动机转速将由A点沿着曲线①机械特性下降至&点,转速只能相应下降。
转速负反馈单闭环直流调速系统的
第三章
单闭环直流调速系统
转速负反馈调速系统的调节过程
第三章
结论:
单闭环直流调速系统
①转速负反馈自动调节过程依靠偏差电压 来进行调节;
②这种系统是以存在偏差为前提的,反馈环节只是检测偏差,减小偏差
,而不能消除偏差,因此它是有静差调速系统; ③经转速负反馈调整稳定后的转速将低于原来的转速。
第三章
单闭环直流调速系统
第三章
单闭环直流调速系统
复习导入:
转速负反馈单闭环直流调速系统的结构电路图
第三章
单闭环直流调速系统
转速负反馈单闭环直流调速系统的工作原理: 通过调节给定电位器RP1,改变给定电压Ug,即可调 节直流电动机的转速。当Ug增大,转速n升高。其具 体调节过程如下:
Ug U Ug Ud n
当负载转矩减小时,闭环系统的自动调节过程又是怎样的?
第三章
单闭环直流调速系统
二、转速负反馈单闭环调速系统的工作原理
1.电动机内部自动调节过程
①此调节过程主要通过电动机内部电动势E的变化来 进行调节; ②调节过程是以转速的改变为前提,当负载发生变化
时,通过转速的改变,使其达到新的稳定状态。
第三章
单闭环直流调速系统
2.转速负反馈自动调节过程
实验一--转速负反馈直流调速系统
实验一转速负反馈直流调速系统一、实验目的<1>了解单闭环直流调速系统的原理、组成及各主要单元部件的原理.<2>掌握晶闸管直流调速系统的一般调试过程.<3>认识闭环反馈控制系统的基本特性.二、实验所需挂件及附件三、实验线路及原理为了提高直流调速系统的动静态性能指标,通常采用闭环控制系统<包括单闭环系统和多闭环系统>.对调速指标要求不高的场合,采用单闭环系统,而对调速指标较高的则采用多闭环系统.按反馈的方式不同可分为转速反馈,电流反馈,电压反馈等.在单闭环系统中,转速单闭环使用较多.在本装置中,转速单闭环实验是将反映转速变化的电压信号作为反馈信号,经"速度变换"后接到"速度调节器"的输入端,与"给定"的电压相比较经放大后,得到移相控制电压U Ct,用作控制整流桥的"触发电路",触发脉冲经功放后加到晶闸管的门极和阴极之间,以改变"三相全控整流"的输出电压,这就构成了速度负反馈闭环系统.电机的转速随给定电压变化,电机最高转速由速度调节器的输出限幅所决定,速度调节器采用P〔比例〕调节对阶跃输入有稳态误差,要想消除上述误差,则需将调节器换成PI<比例积分>调节.这时当"给定"恒定时,闭环系统对速度变化起到了抑制作用,当电机负载或电源电压波动时,电机的转速能稳定在一定的范围内变化.在电流单闭环中,将反映电流变化的电流互感器输出电压信号作为反馈信号加到"电流调节器"的输入端,与"给定"的电压相比较,经放大后,得到移相控制电压U Ct,控制整流桥的"触发电路",改变"三相全控整流"的电压输出,从而构成了电流负反馈闭环系统.电机的最高转速也由电流调节器的输出限幅所决定.同样,电流调节器若采用P〔比例〕调节,对阶跃输入有稳态误差,要消除该误差将调节器换成PI<比例积分>调节.当"给定"恒定时,闭环系统对电枢电流变化起到了抑制作用,当电机负载或电源电压波动时,电机的电枢电流能稳定在一定的范围内变化.图5-7 转速单闭环系统原理图图5-8 电流单闭环系统原理图四、实验内容<1>学习DJK01"电源控制屏"的使用方法.<2>DJK04上的基本单元的调试.<3>U ct不变时直流电动机开环特性的测定.<4>U d不变时直流电动机开环特性的测定.<5>转速单闭环直流调速系统.<6>电流单闭环直流调速系统.五、预习要求<1>复习自动控制系统<直流调速系统>教材中有关晶闸管直流调速系统、闭环反馈控制系统的内容.<2>掌握调节器的工作原理.<3>根据实验原理图,能画出实验系统的详细接线图,并理解各控制单元在调速系统中的作用.<4>实验时,如何能使电动机的负载从空载<接近空载>连续地调至额定负载?六、实验方法<1>DJK02和DJK02-1上的"触发电路"调试①打开DJK01总电源开关,操作"电源控制屏"上的"三相电网电压指示" 开关,观察输入的三相电网电压是否平衡.②将DJK01"电源控制屏"上"调速电源选择开关"拨至"直流调速"侧.③用10芯的扁平电缆,将DJK02的"三相同步信号输出"端和DJK02-1"三相同步信号输入"端相连,打开DJK02-1电源开关,拨动 "触发脉冲指示"钮子开关,使"窄"的发光管亮.④观察A、B、C三相的锯齿波,并调节A、B、C三相锯齿波斜率调节电位器〔在各观测孔左侧〕,使三相锯齿波斜率尽可能一致.⑤将DJK04上的"给定"输出U g直接与DJK02-1上的移相控制电压U ct相接,将给定开关S2拨到接地位置〔即U ct=0〕,调节DJK02-1上的偏移电压电位器,用双踪示波器观察A相同步电压信号和"双脉冲观察孔" VT1的输出波形,使α=120°.⑥适当增加给定U g的正电压输出,观测DJK02-1上"脉冲观察孔"的波形,此时应观测到单窄脉冲和双窄脉冲.⑦将DJK02-1面板上的U端接地,用20芯的扁平电缆,将DJK02-1的"正桥lf触发脉冲输出"端和DJK02"正桥触发脉冲输入"端相连,并将DJK02"正桥触发脉冲"的六个开关拨至"通",观察正桥VT1~VT6晶闸管门极和阴极之间的触发脉冲是否正常.<2>U ct不变时的直流电机开环外特性的测定①按接线图分别将主回路和控制回路接好线.DJK02-1上的移相控制电压U ct由DJK04上的"给定"输出U g直接接入,直流发电机接负载电阻R,L d用DJK02上200mH,将给定的输出调到零.②先闭合励磁电源开关,按下DJK01"电源控制屏"启动按钮,使主电路输出三相交流电源,然后从零开始逐渐增加"给定"电压U g,使电动机慢慢启动并使转速 n 达到1200rpm.③改变负载电阻R的阻值,使电机的电枢电流从I ed直至空载.即可测出在U ct不变时的直流电动机开环外特性n = f<I d>,测量并记录数据于下表:<3>U d不变时直流电机开环外特性的测定①控制电压U ct由DJK04的"给定"U g直接接入,直流发电机接负载电阻R,L d 用DJK02上200mH,将给定的输出调到零.②按下DJK01"电源控制屏"启动按钮,然后从零开始逐渐增加给定电压U g,使电动机启动并达到1200rpm.③改变负载电阻R,使电机的电枢电流从I ed直至空载.用电压表监视三相全控整流输出的直流电压U d,保持U d不变<通过不断的调节DJK04上"给定"电压U g来实现>,测出在U d不变时直流电动机的开环外特性n =f<I d>,并记录于下表中:<4>基本单元部件调试①移相控制电压U ct调节范围的确定直接将DJK04"给定"电压U g接入DJK02-1移相控制电压U ct的输入端,"三相全控整流"输出接电阻负载R,用示波器观察U d的波形.当给定电压U g由零调大时,U d将随给定电压的增大而增大,当U g超过某一数值U g'时,U d的波形会出现缺相现象,这时U d反而随U g的增大而减少.一般可确定移相控制电压的最大允许值为U ctmax=0.9U g',即U g的允许调节范围为0~U ctmax.如果我们把输出限幅定为U ctmax的话,则"三相全控整流"输出范围就被限定,不会工作到极限值状态,保证六个晶闸管可靠工作.记录U g'于下表中:将给定退到零,再按"停止"按钮,结束步骤.②调节器的调整A、调节器的调零将DJK04中"速度调节器"所有输入端接地,再将DJK08中的可调电阻40K接到"速度调节器"的"4"、"5"两端,用导线将"5"、"6"短接,使"电流调节器"成为P <比例>调节器.调节面板上的调零电位器RP3,用万用表的毫伏档测量电流调节器"7"端的输出,使调节器的输出电压尽可能接近于零.将DJK04中"电流调节器"所有输入端接地,再将DJK08中的可调电阻13K接到"速度调节器"的"8"、"9"两端,用导线将"9"、"10"短接,使"电流调节器"成为P〔比例〕调节器.调节面板上的调零电位器RP3,用万用表的毫伏档测量电流调节器的"11"端,使调节器的输出电压尽可能接近于零.B、正负限幅值的调整把"速度调节器"的"5"、"6"短接线去掉,将DJK08中的可调电容0.47uF接入"5"、"6"两端,使调节器成为PI <比例积分>调节器,然后将DJK04的给定输出端接到转速调节器的"3"端,当加一定的正给定时,调整负限幅电位器RP2,使之输出电压为最小值即可,当调节器输入端加负给定时,调整正限幅电位器RP1,使速度调节器的输出正限幅为U ctmax.把"电流调节器"的"8"、"9"短接线去掉,将DJK08中的可调电容0.47uF接入"8"、"9"两端,使调节器成为PI〔比例积分〕调节器,然后将DJK04的给定输出端接到电流调节器的"4"端,当加正给定时,调整负限幅电位器RP2,使之输出电压为最小值即可,当调节器输入端加负给定时,调整正限幅电位器RP1,使电流调节器的输出正限幅为U ctmax.C、电流反馈系数的整定直接将"给定"电压U g接入DJK02-1移相控制电压U ct的输入端,整流桥输出接电阻负载R,负载电阻放在最大值,输出给定调到零.按下启动按钮,从零增加给定,使输出电压升高,当U d=220V时,减小负载的阻值,调节"电流反馈与过流保护"上的电流反馈电位器RP1,使得负载电流I d=l.3A时,"2"端I f的的电流反馈电压U fi=6V,这时的电流反馈系数β=U fi/I d=4.615V/A.D、转速反馈系数的整定直接将"给定"电压U g接DJK02-1上的移相控制电压U ct的输入端,"三相全控整流"电路接直流电动机负载,L d用DJK02上的200mH,输出给定调到零.按下启动按钮,接通励磁电源,从零逐渐增加给定,使电机提速到n =150Orpm时,调节"速度变换"上转速反馈电位器RP1,使得该转速时反馈电压U fn=-6V,这时的转速反馈系数α =U fn/n =0.004V/<rpm>.<5>转速单闭环直流调速系统①按图5-7接线,在本实验中,DJK04的"给定"电压U g为负给定,转速反馈为正电压,将"速度调节器"接成P〔比例〕调节器或PI〔比例积分〕调节器.用DJK02上200mH,给定输出调到零.直流发电机接负载电阻R,Ld②直流发电机先轻载,从零开始逐渐调大"给定"电压U g,使电动机的转速接近n=l200rpm.③由小到大调节直流发电机负载R,测出电动机的电枢电流I d,和电机的转速n,直至I d=I ed,即可测出系统静态特性曲线n=f<I d>.<6>电流单闭环直流调速系统①按图5-8接线,在本实验中,给定U g为负给定,电流反馈为正电压,将"电流调节器"接成比例〔P〕调节器或PI〔比例积分〕调节器.直流发电机接负载电阻R,L d用DJK02上200mH,将给定输出调到零.②直流发电机先轻载,从零开始逐渐调大"给定"电压U g,使电动机转速接近n=l200rpm.③由小到大调节直流发电机负载R,测定相应的I d和n,直至电动机I d=I ed,即可测出系统静态特性曲线n=f<I d>.七、实验报告<1>根据实验数据,画出U ct不变时直流电动机开环机械特性.<2>根据实验数据,画出U d不变时直流电动机开环机械特性.<3>根据实验数据,画出转速单闭环直流调速系统的机械特性.<4>根据实验数据,画出电流单闭环直流调速系统的机械特性.<5>比较以上各种机械特性,并做出解释.八、思考题<l>P调节器和PI调节器在直流调速系统中的作用有什么不同?<2>实验中,如何确定转速反馈的极性并把转速反馈正确地接入系统中?调节什么元件能改变转速反馈的强度?<3>改变"电流调节器"及"速度调节器"的电阻、电容参数,对系统有什么影响?九、注意事项<1> 双踪示波器有两个探头,可同时观测两路信号,但这两探头的地线都与示波器的外壳相连,所以两个探头的地线不能同时接在同一电路的不同电位的两个点上,否则这两点会通过示波器外壳发生电气短路.为此,为了保证测量的顺利进行,可将其中一根探头的地线取下或外包绝缘,只使用其中一路的地线,这样从根本上解决了这个问题.当需要同时观察两个信号时,必须在被测电路上找到这两个信号的公共点,将探头的地线接于此处,探头各接至被测信号,只有这样才能在示波器上同时观察到两个信号,而不发生意外.<2>电机启动前,应先加上电动机的励磁,才能使电机启动.在启动前必须将移相控制电压调到零,使整流输出电压为零,这时才可以逐渐加大给定电压,不能在开环或速度闭环时突加给定,否则会引起过大的启动电流,使过流保护动作,告警,跳闸.<3>通电实验时,可先用电阻作为整流桥的负载,待确定电路能正常工作后,再换成电动机作为负载.<4>在连接反馈信号时,给定信号的极性必须与反馈信号的极性相反,确保为负反馈,否则会造成失控.<5>直流电动机的电枢电流不要超过额定值使用,转速也不要超过1.2倍的额定值.以免影响电机的使用寿命,或发生意外.<6>DJK04与DJK02-1不共地,所以实验时须短接DJK04与DJK02-1的地.。