
转速负反馈自动调速线路
行 为 导 向 教 学 法 随 堂 公 开 课
教 案
课 程:电力拖动控制线路与技能训练
课 题:转速负反馈自动调速线路
教 研 组: 电 工
授 课 教 师: 蔡胜华
授 课 班 级: 2 0 0 4 级工业自动化班
授 课 地 点: 3— 3 教 室
授 课 时 间:2 0 0 5年 12 月 日
温 州 市 机 电 技 师 学 院
教学要求:1)通过典型转速负反馈自动调速系统的基本原理分析,了解直流电动机自动调速
系统的工作原理。
2)掌握自动调速的方框图,掌握灵活自动调速系统的分析方法。
教学重点:掌握转速负反馈自动调速系统的各元件、各个环节作用。
教学难点:触发脉冲的形成。
教学课时:2课时
教学内容:
转速负反馈自动调速线路
一、系统的组成:
给定电压环节、放大环节、触发脉冲发生器、转速负反馈环节、主电路
1)给定电压环节
变压器TC1变压作用;VC1整流作用;电容器C5滤波;稳压管V3与 R12组成稳压电
C1
I>
M
TC1
TG
R1
R13
R14
KM
KA2
L
R2
C2
VC1
C5
R13
V3KA1R5UgR6C6C7V4V5V6R7C8C9C10R10VC2V7TC2R15cdb1
b2
R11
R9
V8
R8
KM
KM
RS
V11
R4
C4
V10
V9
C3
R3
V13
V12
TC1
TG
VC1
C5
R13
V3
KA1
R5
Ug
R6
C6
路;电阻R5起到分压作用,调节R5的阻值,可以得到给定电压Ug。
2)放大电压环节
主要放大偏差电压ΔU,并且ΔU= Ug-Uf(反极性串联)。晶体管三极管V1组成放大器,
二极管V5、V6作为放大器输入端正向限幅作用,使所加正向电压不超过两个二极管的管压降,
二极管V4作为放大器输入端反向限幅作用,使所加正向电压不超过一个二极管的管压降。电
容器C7是延迟元件,使放大器的输入端电压缓慢上升;同时可通过输入端的交流信号。
TC2 变压作用;VC2起整流作用;R15与V7组成简单稳压电路,并有限幅作用,即为VS提供
梯形波;C8起滤波作用,为放大器提供直流电源;
3)触发脉冲发生器
单结晶体管Vs组成触发电路;R10上产生触发尖脉冲;V8起隔离作用,左边为稳恒直流
电,右边为梯形波;三极管V2的作用:利用V2的导通深、浅,形成自动冲电电流大小;电容
C9作用:利用C9的充放电作用,在VS的发射极形成锯齿波。
4)转速负反馈环节
直流测速发电机TG,输出电压经电容器C6的滤波后,由电阻R6分压得到反馈电压Uf。
M
TG
R5
Ug
R6
C6
C7
V4
V5
V6
R7
C8
C9
C10
R10
VC2
V7
TC2
R15
c
d
b1
b2
R11
R9
V8
R8
KM
KM
V11
C4
TG
R5
Ug
R6
C6
C7
V4
V5
V6
R7
C8
C9
C10
R10
VC2
V7
TC2
R15
c
d
b1
b2
R11
R9
V8
R8
KM
KM
V11
C4
TG
R5
Ug
R6
C6
C7
V4
V5
V6
R7
C8
C9
C10
R10
V7
R
c
d
b1
b2
R11
R9
V8
R8
KM
KM
V11
C4
5)主电路
T1、V12、V13、V9、V10组成单相半控桥式整流电路
R13、R14把来自R10的触发脉冲加到晶闸管(可控硅)
C1与R1、R2与C2、R3与C3、R4与C4组成阻容吸收电路,起过压保护作用。
电阻RS和KM动断触点组成的支路:用于电动机的能耗制动。
二极管V11是续流二极管。不加可以吗,为什么?
电感L是平波电抗器,以改善于电动机的电流波形。
KA2是过电流继电器,作为电枢回路的过电流保护,当电枢回路电流过大时,KA2动作,
切断控制电路,使电动机断电停车。
整流装置VC为直流电动机的励磁回路提供电源。
二、工作原理分析
T n Uf ΔU α Ua n
T n Uf ΔU α Ua n
当系统受到外界干扰时,如负载转矩增加,电动机的转速n将下降,反馈电压Uf减小,
ΔU增加,V1的集电极电位下降,V2的集电极电流增加,电容C9的充电速度加快,产生触发
脉冲的时刻提前,控制角α减小,晶闸管输出的电压增大,电动机转速回升,使电动机的转速
基本保持不变。
三、小结
1)扼要点评、强调自动调速原理。
2)工作原理的写法。
四、作业
1)简述系统的自动调速过程?
2)简述二极管的作用是什么?当放大器的输入信号
ΔU增大时,为什么对电容C9的充
电电流会提高?
C1
I>
M
TC1
TG
R1
R13
R14
KM
KA2
L
R2
C2
VC1
C5
R13
V3KA1R5UgR6C6C7V4V5V6R7C8C9C10R10V7R15cdb1
b2
R11
R9
V8
R8
KM
KM
RS
V11
R4
C4
V10
V9
C3
R3
V13
V12
电力拖动自动控制系统
过渡过程时间
3. 振荡次数 N
在过渡过程时间内,被调量n在其稳定值 上下摆动的次数。
如图所示是三种不同调速系统被调量从x1改变为x2时的变化情况。
系 超调
统
量
1
0
过渡过程 时间T
长
振荡次 数
无
性能 不好
2
大
长
多 不好
Байду номын сангаас
3
小
短
中
好
6.2 晶闸管-电动机直流传动控制系统
分类:
单闭环直流调速系统
按结构的不同: 双闭环直流调速系统
90%
比例调节的特点
• u=Kce
• 如果采用比例调节,则在负荷扰动下 的调节过程结束后,被调量不可能与设 定值准确相等,它们之间一定有残差。
• 因为根据比例调节的特点,只有调节 器的输入有变化,即被调量和设定值之间 有偏差,调节器的输出才会发生变化。
积分控制的调节规律
2 积分调节的特点,无差调节
当负载发生变化使速度发生变化后,系统通过反馈能维持速度基本不变,这 种状态称为稳速。
PID控制的特点
• PID 控制是比例积分微分控制 • (Proportional-Integral-Differential) • 最久、应用最广,适应性最强的控制方式 • 在工业生产过程中,PID控制算法占85%~
微分控制的调节规律
• 调节器的输出u与被调量或其偏差e对于
时间的导数成正比,即
uS2
de dt
微分调节的特点
• P和I是根据已经形成的被调参数与给定值之偏差 而动作(即偏差的方向和大小进行调节)。
• 微分调节是根据偏差信号的微分,即偏差变化的 速度而动作的。
运动控制_第3章____转速、电流双闭环直流调速系统
U
*
im
,转速外环呈开环状态,
转速的变化对系统不再产生影响。在这种情况下,电流负反
馈环起恒流调节作用,转速线性上升,从而获得极好的下垂
特性,如图 3-5中的AB段虚线所示。
第二十一页,编辑于星期三:九点 二十二分。
第 3章 转速、电流双闭环直流调速系统
此时,电流
I
d
U* im ?
?
I dm
,Idm 为最大电流,是由设
差调节。
第二十页,编辑于星期三:九点 二十二分。
第 3章 转速、电流双闭环直流调速系统
1) 转速调节器饱和
在电动机刚开始起动时,突加阶跃给定信号 U*n,由于
机械惯性,转速 n很小,转速负反馈信号 Un很小,则转速偏
差电压 ΔUn=U*n-Un>0很大,转速调节器 ASR 很快达到饱和
状态, ASR的输出维持在限幅值
图 3-5 双闭环直流调速系统的静特性
第二十三页,编辑于星期三:九点 二十二分。
第3章 转速、电流双闭环直流调速系统
2) 转速调节器不饱和
当转速n达到给定值且略有超调时 (即n>n0),ΔUn=
U*n-Un<0,则转速调节器 ASR的输入信号极性发生改变,
ASR 退出饱和状态,转速负反馈环节开始起转速调节作用,
用以调节起动电流并使之保持最大值,使得转速线性变化, 迅速上升到给定值; 在电动机稳定运行时,转速调节器退 出饱和状态,开始起主要调节作用,使转速随着转速给定信 号的变化而变化,电流环跟随转速环调节电动机的电枢电流 以平衡负载电流。
第六页,编辑于星期三:九点 二十二分。
第 3章 转速、电流双闭环直流调速系统
器ACR和转速调节器 ASR的输入电压偏差一定为零,因此,
调速实验1-4

1、简述实验中观察到的现象,对实验中出现的问题加以分析、解释。
2、画出U/F曲线。
3、画出异步电动机的机械特性n=f(Te)曲线。
4、思考题:如何改变电动机的加速度、减速度?
5、写出实验小结。
实验四速度闭环三相异步电机调压调速系统实验
一.实验目的
3)直流电动机的电枢电流不要超过额定值使用,转速也不要超过1.2倍的额定值。以免影响电机的使用寿命,或发生意外。
4)DJK04与DJK02-1不共地,所以实验时须短接DJK04与DJK02-1的地。
实验二、双闭环晶闸管不可逆直流调速系统实验
一、实验目的
1、了解双闭环不可逆直流调速系统的原理及组成。
2、掌握双闭环不可逆直流调速系统的调试方法和步骤。
⑴、通过触摸面板上LO/RE切换键进行切换。
⑵、通过对输入端子参数(n36~n39)的设定来切换。
1、 触摸面板的操作方法
触摸面板操作有两种功能:一种是用面板上的RUN键和STOP/RESET键来控制电机的起动、停止。另一种是用于参数设定。
1) 指示灯显示说明
正常时:接通电源后,RUN灯闪亮、ALARM灯灭。指示灯FREF、FOUT、IOUT、MNTR、F/R、LO/RE、PRGM中有灯亮,指示窗口有数据显示。
U09:显示过去最后一次发生过的异常内容。
U10:制造商管理用。
F/R:灯亮时,可用 或 键,选择电动机的运转方向(正/
反转)。 FOR:正转 rev:反转
LO/RE:灯亮时,可用 或 键,选择本地/远程模式。
rE:远程 LO:本地
PRGM:。灯亮时,可用 或 键,选择要设定的参数,再用
键显示该参数的内容,用 或 键修改该
1.7 电压反馈电流补偿控制的直流调速系统--1
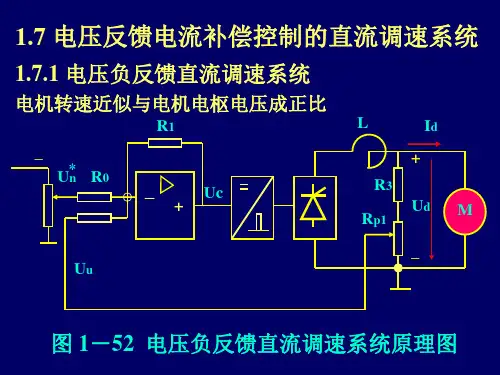
电压负反馈信号的引出线应尽量靠近 电动机电枢两端。 电压反馈信号必须经过滤波
●
●
电压负反馈的调速系统不能弥补电枢 压降所造成的转速降落
Id
* Un ∆U + _ Un
Kp
Uc
Ks
பைடு நூலகம்
Udo +
Rpe _
Ud +
Ra _
E
n 1/Ce
γ
图 1-53 电压负反馈直流调速系统 - 稳态结构图
1.7.2 电流正反馈和补偿控制规律 电流正反馈和补偿控制规律
* K p K sU n
K p K s βI d
( R pe + Rs ) I d
K = γK P K S
电流正反馈作用的
K p K s βI d C e (1 + K )
项能够补偿两项
稳态速降, 稳态速降,当然就可以减小静差了
如果 1 + K − 1 + K − Ra = 0 就做到了无静差 无静差的条件:
K pKsβ
R pe + Rs
R + KRa β= = β cr K pKs
β cr
:临界电流反馈系数
R: 电枢回路总电阻, R
= R pe + R s + Ra
采样补偿控制的方法使静差为零, 采样补偿控制的方法使静差为零,叫做 “全补偿” 全补偿”
• “全补偿” 全补偿” 全补偿 • “欠补偿” 欠补偿” • “过补偿” 过补偿”
●
电流正反馈的作用又称作电流补偿控制
Id
Id β
U*
n
Rs+Rpe Ra
Ui + ∆U
国家职业资格-中级维修电工试题4(含答案)

)。
72、 推挽功率放大电路在正常工作过程中,晶体管工作在( 放大 饱和 截止 放大或截止
)状态。
73、 正弦波振荡器由( )大部分组成。 2 3 4 5
74、 LC 振荡器中,为容易起振而引入的反馈属于( 负反馈 正反馈 电压反馈 电流反馈
)。
75、 直接耦合放大电路产生零点漂移的主要原因是:( 温度 湿度 电压
),因而使转速也接近不变。
60、 直流发电机 - 直流电动机自动调速系统在额定转速基速以下调速时,调节直流发电机励磁电路电阻的实质是(
)。
改变电枢电压 改变励磁磁通
改变电路电阻
限制起动电流
61、 电流正反馈自动调速电路中,电流正反馈反映的是( 电压 转速 负载 能量
)的大小。
62、 电压负反馈自动调速线路中的被调量是( 转速 电动机端电压 电枢电压 电枢电流
)制成。
21、 一台三相变压器的联接组别为 Y、 Yn0,其中“ Yn”表示变压器的( )。 低压绕组为有中性线引出的 Y 形联接 低压绕组为 Y 形联接,中性点需接地,但不引出中性线 高压绕组为有中性线引出的 Y 形联接 高压绕组为 Y 形联接,中性点需接地,但不引出中性线
22、 若要调小磁分路动铁式电焊变压器的焊接电流,可将动铁心(
)。
6、 正弦交流电压 U=10sin ( 628t+60 ) V,它的频率为( )。 100Hz 50Hz
60Hz 628Hz
7、 纯电感或纯电容电路无功功率等于( )。 单位时间内所储存的电能 电路瞬时功率的最大值 电流单位时间内所做的功 单位时间内与电源交换的有功电能
8、 一台额定功率是 15kW,功率因数是 0.5 的电动机,效率为 0.8 ,它的输入功率是( ) kW。 17.5 30 14 18.75
自动控制系统:1.2 反馈闭环控制调速系统的稳态分析

注意: 闭环调速系统的静特性表示闭环系统电动机转速与负载 电流(或转矩)间的稳态关系,它在形式上与开环机械特性 相似,但本质上却有很大不同,故定名为“静特性”。
1.2.4 开环机械特性和闭环静特性的关系
系统的开环机械特性为 (1)闭环系统速降小,静特性硬
n
Ud0
IdR
K
p
K
sU
* n
RId
Ce
Ce
系统的开环机械特性为 (1)闭环系统速降小,静特性硬
n
Ud0
IdR
K
p
K
sU
* n
RId
(2)系统的静差率小,稳速精度高
Ce
Ce
Ce 开环和闭环系统的静差率分别为
n0op nop
而闭环时的静特性可写成
n
K
p
K
sU
* n
RI d
Ce (1 K ) Ce (1 K )
scl
ncl , nocl
sop
2)静特性
(1)只考虑给定un*作用 时的闭环系统
un
闭环系统的开环放大系数(增益)K K p Ks
闭环系
Ce
统的稳
态结构
框图
n Kp Ks / Ce
U
* n
1 K p Ks / Ce
n
K
p
K
sU
* n
Ce (1 K )
(2)只考虑扰动-IdR作
用时的闭环系统
n
1
RI d Ce (1 K )
1.2.4 开环机械特性和闭环静特性的关系
系统的开环机械特性为 (1)闭环系统速降小,静特性硬
n
Ud0
IdR
实验三 转速负反馈闭环调速系统的仿真
实验三转速负反馈闭环调速系统的仿真一.实验目的熟练使用MATLAB下的SIMULINK软件进行系统仿真。
学会用MATLAB下的SIMULINK软件建立比例积分控制的直流调速系统的仿真模型和进行仿真实验的方法。
二.实验器材PC机一台,MATLAB软件三.实验参数采用比例积分控制的转速负反馈直流调速系统,结构框图参考教材P51的图2-45,其各环节的参数如下:直流电动机:额定电压UN = 220 V,额定电流IdN = 55 A,额定转速nN = 1000 r/min,电动机电势系数Ce= 0.192 V·min/r。
假定晶闸管整流装置输出电流可逆,装置的放大系数Ks = 44,滞后时间常数Ts = 0.00167 s。
电枢回路总电阻R =1.0 Ω,电枢回路电磁时间常数Tl = 0.00167 s,电力拖动系统机电时间常数Tm = 0.075 s。
转速反馈系数α= 0.01V·min/r。
对应额定转速时的给定电压Un*=10V。
电流负反馈采样电阻Rs = 0.1 Ω,临界截止电流Idcr=1.3IdN,比较电压Ucom = Idcr Rs。
四.实验内容1、根据所提供的系统参数,参考教材P51中图2-45建立采用比例积分控制的转速闭环调速系统的仿真模型。
图1比例积分控制的直流调速系统仿真图2、在理想空载下,改变比例积分控制器的比例系数K p 和积分系数K i (如表1所示),观察调速系统输出转速n 的响应曲线,记录转速的超调量、响应时间、稳态值等参数,以及电枢电流I d 的响应曲线,记录相关数据,并分析原因。
表1 比例积分系数表1不同比例系数K p 和积分系数K i 时的转速数据对比t/sn (r /m i n )不同比例系数Kp 和积分系数Ki 的转速n 曲线t/sI d /A不同比例系数Kp 和积分系数Ki 的电枢电流Id 曲线表2不同比例系数K p和积分系数K i时的电枢电流数据对比通过表1、2可得,当K p0.25,K i=3时,在响应阶段中转速变化比较慢且无超调,其稳态值999.55r/min,并且电枢电流比较小,波动范围也比较窄;当K p=0.56,Ki=11.43时,在响应阶段中转速变化比较快,其稳态值达到1000r/min,并且电枢电流较大,波动范围稍大一点,响应时间较短,约为0.26s;当Kp=0.8,Ki=15时,响应阶段中转速变化快,其稳态值达到1000r/min,响应时间短,约为0.2s,电枢电流大,波动范围大。
机电传动控制7直流电动机调速系统②
第7章 直流电动机调速系统 第二部分
1. 转速负反馈单闭环有静差调速系统
7-5 单闭环直流调速系统
(3)闭环系统的 稳态结构框图
Kp
Ks
γ
1/Ce
Ug
Uk
△U
E
n
Ud
Uf
+
+
-IdR
-
第7章 直流电动机调速系统 第二部分
一、单闭环有静差调速系统
1. 转速负反馈单闭环有静差调速系统
7-5 单闭环直流调速系统
7-5 单闭环直流调速系统
系统组成见教材P281图7-43。 单闭环无静差调速系统中采用比例积分(PI)调节器, 比例部分迅速反映调节作用,动态响应快, 积分部分最终消除静态偏差。 因此较好地解决了系统静态与动态的矛盾,获得广泛应用。 对于反馈检测元件和给定电源误差的消除, 闭环系统是无能为力的,故高精度的自动调速系统必须 有高精度的检测元件和给定电源作保证。 单闭环调速系统解决不了系统工作时冲击电流大的问题, 所以,还要加电流截止负反馈环节来限制过大的电流。
O
O
O
T
E
u
GE
t
on
t
off
i0
i1
i2
I10
I20
t1
u0
t2
降压斩波电路的原理图及波形
1. 简单的不可逆PWM变换器
一. 不可逆PWM变换器
负载电压平均值
转速﹑电流双闭环直流调速系统
引言目前,转速﹑电流双闭环控制直流调速系统是性能很好﹑应用最广泛的直流调速系统。
我们知道采用转速负反馈和PI调节器的单闭环直流调速系统可以在保证系统稳定的前提下实现转速无静差。
但是,如果对系统的动态性能要求较高,例如:要求快速起制动,突加负载动态速降小等等,单闭环系统就难以满足需要。
故需要引入转速﹑电流双闭环控制直流调速系统,本文着重阐明其控制规律﹑性能特点和设计方法,是各种交﹑直流电力拖动自动控制系统的重要基础。
首先介绍转速﹑电流双闭环调速系统的组成及其静特性,接着说明该系统的动态数学模型,并从起动和抗扰两个方面分析其性能和转速与电流两个调节器的作用。
在实际应用中,电动机作为把电能转换为机械能的主要设备,一是要具有较高的机电能量转换效率;二是应能根据生产机械的工艺要求控制和调节电动机的旋转速度。
电动机的调速性能如何对提高产品质量、提高劳动生产率和节省电能有着直接的决定性影响。
因此,调速技术一直是研究的热点。
长期以来,直流电动机由于调速性能优越而掩盖了结构复杂等缺点广泛的应用于工程过程中。
直流电动机在额定转速以下运行时,保持励磁电流恒定,可用改变电枢电压的方法实现恒定转矩调速;在额定转速以上运行时,保持电枢电压恒定,可用改变励磁的方法实现恒功率调速。
采用转速、电流双闭环直流调速系统可获得优良的静、动态调速特性。
在现代化的工业生产中,几乎无处不使用电力拖动装置。
轧钢机、电铲、提升机、运输机等各类生产机械都要采用电动机来传动。
随着对生产工艺,产品质量的要求不断提高和产量的增长,越来越多的生产机械能实现自动调速。
从20世纪60年代以来,现代工业电力拖动系统达到了全新的发展阶段。
这种发展是以采用电力电子技术为基础的,在世界各国的工业部门中,直流电力拖动系统至今仍广泛的应用着。
直流拖动的突出优点在于:容易控制,能在很宽的范围内平滑而精确的调速,以及快速响应等。
在一定时期以内,直流拖动仍将具有强大的生命力。
直流电动机的调速
一概述随着电力电子器件的发展,大功率变流技术前进到一个以弱电为控制,强电为输出的新时代。
直流电机调速系统由于它在技术性能与经济指标上具有优越性,实施技术上也比较成熟,因此在冶金、机械、矿山、铁道、纺织、化工、造纸及发电设备等行业都得到了广泛的应用,已成为工业自动控制领域一个及其重要的组成部分。
一般工业生产中大量应用各种交直流电动机。
直流电动机有良好的调速性能,三相交流桥式全控整流是目前在各种整流电路中应用最为广泛的电力电子电路,在运用到在直流电机调速时可以采用这种电路。
三相交流桥式全空整流最初用途是传动控制,但目前应用的新领域是各种直流电源设计。
前者是三相交流桥式全控整流电路的传统领域,后者则是它当前和未来发展的新领域。
而高频、大功率、高可靠性开关电源是当今电源变换技术发展的重要方向之一。
从我国的实际情况来看很好地采用三相桥式全控整流给直流电机调速仍然有很广泛的应用市场。
这对改善我国科技现状水平,提高经济效益将起着重要作用,所以研究三相桥是全控整流直流调速系统有着深远的意义,它不仅能够大大改善各种机车的调速系统,为其提高安全、快速、低损耗的调速装置,在解决目前国际各国所面临的能源无谓的消耗起到立竿见影的效果。
二设计的总体思路2.1 直流电动机的调速方法采用改变电动机端电压调速的方法。
当额定励磁保持不变,理想空载转速n随U减小而减小,各特性线斜率不变,由此可实现额定转速以下大范围平滑调速,并且在整个调速范围内机械特性硬度不变。
变电压调速要有可调的直流电源,根据供电电源的种类分两种情况:一是采用可控变流装置,将交流电转变为可调的直流电。
二是采用直流斩波器,在具有恒定直流供电电源的地方,实现脉冲调压调速由于工矿企业中大多为交流电源,因此前一种情况应用最广。
晶闸管变流装置输出的直流脉动电压U加在电抗器L和电动d机电枢两端,L起滤波作用以及保持电流连续。
改变晶闸管触发电路的移相控制电压U,就可改变触发脉冲的控制角。