
控制系统MATLAB仿真2-根轨迹仿真
Gk ( s)
k g ( s 0.5) s( s 1)( s 2)( s 5)
绘制系统的根轨迹,确定当系统稳定时,参数kg 的取值范围。 num=[1 0.5]; den=conv([1 3 2],[1 5 0]); G=tf(num,den); K=0:0.05:200; rlocus(G,K) [K,POLES]= rlocfind(G) figure(2) Kg=95; t=0:0.05:10; G0=feedback(tf(Kg*num,den),1); step(G0,t)
Root Locus 8
8 6 4 2 0 -2 -4 -6 -8 -8 x x x
6
4
2
Imaginary Axis
0
-2
-4
-6
-8 -8
-6
-4
-2
0 Real Axis
2
4
6
8
-6
-4
-2
0
2
4
6
8
(a) 直接绘制根轨迹
(b) 返回参数间接绘制根轨迹
图1 例1系统根轨迹
二、MATLAB根轨迹分析实例
用户可以通过Control Architecture窗口进行系 统模型的修改,如图9。
图9 rltool工具Control Architecture窗口
也可通过System Data窗口为不同环节导入已 有模型,如图10。
图10 rltool工具System Data窗口
可以通过Compensator Editor的快捷菜单进行 校正环节参数的修改,如增加或删除零极点、 增加超前或滞后校正环节等,如图11。
Step Response 2 1.8 1.6 1.4 1.2
Amplitude
1 0.8 0.6 0.4 0.2 0
0
1
2
3
4
5 Time (sec)
6
7
8
9
10
图5 例3系统时的阶跃响应
分析:由根轨迹图4,结合临界稳定值可知,系统稳定时,临 界稳定时的阶跃响应曲线如图5。
二、MATLAB根轨迹分析实例
运行结果:
Root Locus 1.5 0.707
1 System: G Gain: 1.97 Pole: -1 + 0.983i Damping: 0.713 Overshoot (%): 4.09 Frequency (rad/sec): 1.4
0.5
Imaginary Axis
0
-0.5
-1
2.增加零点。可直接在工具栏上操作,也可通过 快捷菜单操作。增加零点为 1 j 。
图14 系统增 加零点
1 j
后的根轨迹
1 j
图15 系统增 加零点
后的阶跃响应
加入零点后,根轨迹向左弯曲,如图14。所 选K值对应的极点在s平面左侧,系统是稳定 的。对应K值的阶跃响应曲线如图15。
例2:若单位反馈控制系统的开环传递函数为
G( s )
k g ( s 3)
( s 1)(s 2 2 s )
绘制系统的根轨迹,并据根轨迹判定系统的稳定性。 num=[1 3]; den=conv([1 1],[1 2 0]); G=tf(num,den); rlocus(G) figure(2) %新开一个图形窗口 Kg=4; G0=feedback(tf(Kg*num,den),1); step(G0)
一、MATLAB根轨迹分析的相关函数
[K,POLES] = rlocfind(G) 交互式地选取根轨迹增益。产生一个十 字光标,用此光标在根轨迹上单击一个极 点,同时给出该增益所有对应极点值
返回P所对应根轨迹增益K,及K所对应 [K,POLES]= rlocfind(G,P) 的全部极点值 sgrid 在零极点图或根轨迹图上绘制等阻尼线 和等自然振荡角频率线。阻尼线间隔为0.1 ,范围从0到1,自然振荡角频率间隔 1rad/s,范围从0到10 sgrid(z,wn) 在零极点图或根轨迹图上绘制等阻尼线 和等自然振荡角频率线。用户指定阻尼系 数值和自然振荡角频率值
Root Locus 15
10
5
Imaginary Axis
0
-5
-10
-15 -16
-14
-12
-10
-8
-6 Real Axis
-4
-2
0
2
4
图4 例3系统根轨迹
二、MATLAB根轨迹分析实例
Select a point in the graphics window selected_point = -0.0071 + 3.6335i K= 95.5190 POLES = -7.4965 -0.0107 + 3.6353i -0.0107 - 3.6353i -0.4821
如果性能指标以单位阶跃响应的峰
值时间、调整时间、超调量、阻尼 系统、稳态误差等时域特征量给出 时,一般采用根轨迹法校正。
根轨迹法校正的基本思路为借助根
轨迹曲线进行校正。
四、控制系统的根轨迹法校正
系统的期望主导极点往往不在系统的根 轨迹上。由根轨迹的理论,添加上开环 零点或极点可以使根轨迹曲线形状改变。 若期望主导极点在原根轨迹的左侧,则 只要加上一对零、极点,使零点位置位 于极点右侧。如果适当选择零、极点的 位置,就能够使系统根轨迹通过期望主 导极点s1,并且使主导极点在s1点位置 时的稳态增益满足要求。此即相当于相 位超前校正。
3.增加极点。去掉零点,为系统增加极点 1
。
j
图16系统增加极点 1
j 后的根轨迹
图17 系统增 加极点
1 j
后的阶跃响应
系统增加极点后,根轨迹向右弯曲,如图16。当进入 s平面右半平面时,系统不稳定。图17所选K值对应的 极点已进入s平面右侧,系统是不稳定的。
四、控制系统的根轨迹法校正
图8 rltool初始界面
三、MATLAB图形化根轨迹法分析与设计
也可以指定命令参数,其具体用法如表:
指定开环传递函数 指定校正环节和待校正传递函数
rltool(Gk) rltool(Gk,Gc)
rltool(Gk,Gc,Locat 指定校正环节和待校正传递函数,并指定校正 ionFlag,… 环节的位置和反馈类型 FeedbackSign) LocationFlag = 'forward': 位于前向通道 LocationFlag = 'feedback': 位于反馈通道 FeedbackSign = -1: 负反馈 FeedbackSign = 1: 正反馈
例4:若单位反馈控制系统的开环传递函数为 Kg Gk ( s) s( s 2) 绘制系统的根轨迹,并观察当ξ=0.707时的Kg值。 绘制ξ=0.707时的系统单位阶跃响应曲线。 num=[1]; den=[1 2 0]; G=tf(num,den); rlocus(G) sgrid(0.707,[ ]) [K,POLES]=rlocfind(G)
Root Locus 10 8 6 4
System: G Gain: 4.02 Pole: -0.247 + 2.18i Damping: 0.113 Overshoot (%): 70 Frequency (rad/sec): 2.19
Imaginary Axis
2 0 -2 -4 -6 -8 -10 -3.5 System: G Gain: 45.1 Pole: -0.0575 - 6.84i Damping: 0.0084 Overshoot (%): 97.4 Frequency (rad/sec): 6.84
根轨迹分析仿真
主要内容
– – – – MATLAB根轨迹分析的相关函数 MATLAB根轨迹分析实例 MATLAB图形化根轨迹法分析与设计 MATLAB根轨迹校正方法
一、MATLAB根轨迹分析的相关函数
rlocus(G) rlocus(G1,G2,...) rlocus(G,k) [r,k] = rlocus(G) r = rlocus(G,k) 绘制指定系统的根轨迹 绘制指定系统的根轨迹。多个系统 绘于同一图上 绘制指定系统的根轨迹。K为给定 增益向量 返回根轨迹参数。r为复根位置矩阵 。r有length(k)列,每列对应增益的闭 环根 返回指定增益k的根轨迹参数。r为 复根位置矩阵。r有length(k)列,每列 对应增益的闭环根
二、MATLAB根轨迹分析实例
例1:若单位反馈控制系统的开环传递函数为 kg Gk (s) s(s 1)(s 5) 绘制系统的根轨迹。
num=1; den=conv([1 1 0],[1 5]); rlocus(num,den) %绘制根轨迹 figure(2) r=rlocus(num,den); %返回根轨迹参数 plot(r,'-') %绘制根轨迹
1 0.8 0.6
0.4
0.4
0.2 0
0.2 0
0
5
10 Time (sec)
15
20
25
0
1
2
3
4
5 Time (sec)
6
7
8
9
10
(a) kg=4时系统时域响应曲线
(b) kg=45时系统时域响应曲线
图ห้องสมุดไป่ตู้ 例2系统时域响应曲线
二、MATLAB根轨迹分析实例
例3:若单位反馈控制系统的开环传递函数为
图11 rltool工具Compensator Editor窗口
通过Analysis Plots配置要显示的不同图形及其位置 如图12。
利用MATLAB进行根轨迹分析

利用MATLAB进行根轨迹分析根轨迹分析是一种用于研究系统稳定性和动态特性的方法,通过研究系统的传递函数来绘制系统极点随参数变化的轨迹。
MATLAB提供了强大的工具和函数来进行根轨迹分析。
根轨迹是由系统的极点随参数变化所形成的轨迹,它可以反映系统的稳定性、阻尼比、上升时间、超调量等动态性能指标。
根轨迹的绘制通常包括以下步骤:1.定义系统传递函数:首先,需要根据具体的控制系统问题定义系统的传递函数。
传递函数是描述输入与输出间关系的数学模型,通常用分子多项式和分母多项式的比值来表示。
2. 极点位置确定:根据系统传递函数的分母多项式,可以求解系统的极点位置。
MATLAB提供了roots函数来计算多项式的根。
3. 绘制根轨迹:通过参数变化,将系统的极点位置代入传递函数的分子多项式中,可以计算得出系统的零点。
然后,使用MATLAB的plot函数将所有极点和零点绘制在复平面上。
4.判断稳定性:通过观察根轨迹的形状,可以判断系统的稳定性。
如果所有极点都位于左半平面,系统是稳定的。
如果存在极点位于右半平面,系统是不稳定的。
5.分析动态特性:根轨迹的形状可以提供许多关于系统动态特性的信息。
例如,阻尼比可以通过根轨迹上极点到原点的距离和纵坐标之比来估计;超调量可以通过根轨迹的形状和最大振幅来估计。
MATLAB提供了许多用于根轨迹分析的函数和工具箱,包括rlocus函数、nyquist函数和bode函数等。
这些函数可以方便地绘制根轨迹、Nyquist图和Bode图,从而帮助工程师分析系统稳定性以及设计和调整控制器。
根轨迹分析在控制系统设计和调优中具有重要作用。
通过根轨迹的绘制和分析,工程师可以深入了解控制系统的动态特性,并根据需要调整系统参数来达到设计要求。
同时,根轨迹分析也是控制系统教学和研究中常用的方法和工具。
总之,MATLAB是进行根轨迹分析的强大工具,通过绘制根轨迹和分析根轨迹的形状和特性,可以帮助工程师深入了解控制系统的稳定性和动态特性,从而有效地设计和调整控制器。
控制系统建模的matlab方法
Matlab程序
系统校正的Matlab方法
• 单位负反馈系统的开环传递函数为
Matlab程序
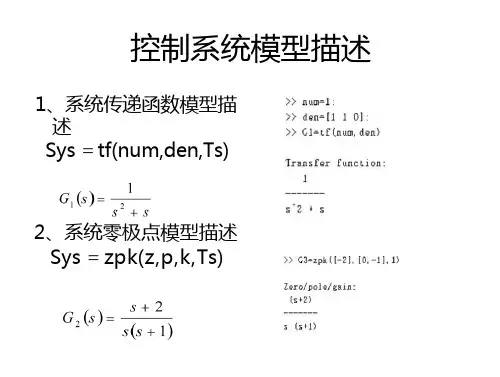
控制系统模型描述
1、系统传递函数模型描 述 Sys =tf(num,den,Ts)
2、系统零极点模型描述 Sys =zpk(z,p,k,Ts)
模型转换
[num,den]=zp2tf(z,p,k) [z,p,k]=tf2zp (num,den)
系统连接
1、两个系统的并联 Sys = parallel( sys1 , sys2 )
• 等效开环传递函数
Matlab程序
线性系统频域分析的MATLAB方法
1.bode图 [mag,phase,w]=bode(sys) [Gm,Pm,Wcg,Wcp] =margIn (sys) 2.Nyquist图
[re, im,w]=nyquist(sys)
系统稳定性的频域分析
• 单位负反馈系统的开环传递函数为
2、两个系统的串联 Sys=series(sys1,sys2)
3、两个系统的反馈 Sys=feedback (sys1,sys2,sign)
线性系统时域分析的MATLAB方法
稳定性分析
P=root(den)
动态性能分析
1、单位脉冲响应 Y=impulse(sys,t)
2、单位阶跃 Y=step (sys,t)
3、任意输入响应 Y=lsim(sys,u,t,x0)
4、零输入响应 Y=initial(sys,x0,t)
线性系统根轨迹分析的MATLAB方 法
1.绘制零极点分布图 [p,z]=pzmap (sys)
2.绘制根轨迹图 r locus(G)
自动控制原理Matlab实验3(系统根轨迹分析)

《自动控制原理》课程实验报告实验名称系统根轨迹分析专业班级 ********************学号姓名**指导教师李离学院名称电气信息学院2012 年 12 月 15 日一、实验目的1、掌握利用MATLAB 精确绘制闭环系统根轨迹的方法;2、了解系统参数或零极点位置变化对系统根轨迹的影响;二、实验设备1、硬件:个人计算机2、软件:MATLAB 仿真软件(版本6.5或以上)三、实验内容和步骤 1.根轨迹的绘制利用Matlab 绘制跟轨迹的步骤如下:1) 将系统特征方程改成为如下形式:1 + KG ( s ) = 1 + K )()(s q s p =0, 其中,K 为我们所关心的参数。
2) 调用函数 r locus 生成根轨迹。
关于函数 rlocus 的说明见图 3.1。
不使用左边的选项也能画出根轨迹,使用左边的选项时,能 返回分别以矩阵和向量形式表征的特征根的值及与之对应的增益值。
图3.1 函数rlocus 的调用例如,图 3.2 所示系统特征根的根轨迹及其绘制程序见图 3.3。
图3.2 闭环系统一图3.3 闭环系统一的根轨迹及其绘制程序图 3.4 函数 rlocfind 的使用方法注意:在这里,构成系统 s ys 时,K 不包括在其中,且要使分子和分母中 s 最高次幂项的系数为1。
当系统开环传达函数为零、极点形式时,可调用函数 z pk 构成系统 s ys : sys = zpk([zero],[pole],1);当系统开环传达函数无零点时,[zero]写成空集[]。
对于图 3.2 所示系统,G(s)H(s)=)2()1(++s s s K *11+s =)3)(2()1(+++s s s s K . 可如下式调用函数 z pk 构成系统 s ys :sys=zpk([-1],[0 -2 -3],1)若想得到根轨迹上某个特征根及其对应的 K 的值,一种方法是在调用了函数 rlocus 并得到了根 轨迹后调用函数 rlocfind 。
matlab中根轨迹

matlab中根轨迹M a t l a b中的根轨迹是一种用于分析和设计控制系统的有力工具。
根轨迹图能够帮助我们直观地了解系统的稳定性、动态特性和控制参数对系统性能的影响。
在本文中,我们将一步一步地回答关于M a t l a b中根轨迹的一些常见问题。
1.什么是根轨迹?根轨迹是指系统传递函数零极点在复平面上随参数变化时所形成的轨迹。
这些轨迹是系统的特征线,可以帮助我们分析和预测系统的动态行为。
根轨迹图通常以虚轴为对称轴,用于研究连续时间域系统的稳定性和相应的频率响应。
2.如何在M a t l a b中绘制根轨迹?在M a t l a b中,绘制根轨迹有多种方法,其中最常用的是使用"r l o c u s"函数。
这个函数的基本语法为r l o c u s(s y s)或r l o c u s(s y s K)或r l o c u s(s y s,K),其中s y s是控制系统的传递函数,K是增益。
通过改变K的值,可以生成不同增益对应的根轨迹图。
3.如何选择适当的增益K?选择适当的增益K是非常重要的,因为它直接决定了系统的稳定性和性能。
通常情况下,我们可以通过观察根轨迹来判断系统是否稳定,并选择合适的增益K。
当系统的根轨迹趋近于虚线的无穷远处时,该系统是稳定的。
此时,我们可以选择一个适当的增益K,以实现所需的动态性能。
4.如何分析根轨迹图?根轨迹图提供了丰富的信息,可以帮助我们分析系统的动态行为。
首先,我们可以根据根轨迹的形状判断系统的稳定性。
如果所有的根轨迹都位于左半平面,则系统是稳定的;如果有根轨迹位于右半平面,则系统是不稳定的。
其次,我们还可以通过根轨迹图估计系统的动态特性,如振荡频率、过渡时间和超调量。
振荡频率可以通过根轨迹的旋转速度和半径来估计,而过渡时间和超调量可以通过根轨迹到达虚线和实轴的位置来估计。
此外,根轨迹图还可以帮助我们选择合适的控制器增益。
根据根轨迹的位置,我们可以调整增益的大小,以达到所需的系统性能。
基于MATLAB的根轨迹仿真实验设计
Ab s t r a c t : I n a u t o ma t i c c o n t r o l p r i n c i p l e c o u r s e e x p e r i me n t s, a d e s i g n i d e a o f t h e r o o t l o c us s i mu l a t i o n e x p e r i me nt u s i n g MA T LA B
控制理论中非 常重要的 一种方法 , 也是 在 不 满 足 要 求 时 , 能够正确设计校正装置, 改 用 于 获 取 选 定 点 对 应 的 闭环 极 点 和 增 益 K 工 程 实 际 中 得 到 广 泛 应 用 的 一 种 图解 方 善 系 统 的 性 能 。 因此 , 仿 真 实 验 由 绘制 根 轨
a s a t o o l i S p r o p o s e d, wh i c h ?i n c l u d e s t hr e e a s p e c t s :t h e r o o t l o c u s ma p p i n g, t h e a n a l y s i s o f s y s t e m p e r f o r ma n c e, a n d s y s t e m c o r r e c t i o n.
基于MATLAB的控制系统根轨迹法分析
基于MATLAB的控制系统根轨迹法分析姓名:杨卫彪班级:电子一班学号: 200972020148摘要:控制系统理论与技术已广泛应运于工农业生产、交通运输业、航天航空等众多部门,极大地提高了社会生产力水平,改善了人们的劳动生产条件,丰富与提高了人们的生活水平。
在当今信息化时代,自动控制系统与装置无所不在,为人类的文明作出了巨大贡献。
就像我们做的智能小车上控制理论与技术就很能体现…因此学好自控原理是非常必要的也是非常有用的。
MATLAB语言是美国Math Works公司于20世纪80年代退出的高性能数值计算软件,MATLAB语言具有功能强大的Simulink模块和控制工具箱,其分析与计算覆盖了控制系统的各个领域。
这次主要是基于MATLAB的控制系统根轨迹法分析是控制系统根轨迹的绘制以及利用系统大致的根轨迹图分析系统性能的方法,若要由根轨迹获得系统在某一特定参数下准确的性能指标或者准确的闭环极点,需要依据幅值条件精确地作图。
如果利用MATLAB工具箱中函数,则可方便、准确地作出根轨迹图,并利用图对系统进行分析,这让我也初步踏入学习MATLAB的混合编程知识的大殿堂。
引言一、课程设计目的本次课程设计是利用MATLAB应用软件的基础知识和基本程序设计方法,从而加深理论知识的掌握,并把所学的知识系统、高效的贯彻到实践中来,避免理论与实践的脱离。
同时提高独立编程的水平,并在实践中不断完善理论基础,有助于培养综合能力。
二、主要意义通过这次的设计我不仅得到了实践的知识经验,也得到了很重要的精神食粮。
学到的matlab知识让我拓宽了自己的知识面,而且也加深了对以前学习的自动控制原理的学习。
最重要的还是我认识到了对我将会有深远影响的精神食粮——学海无涯,应永奋斗;勿只向前,需及复习;谦虚仔细,谨慎好学理论推导1,利用rlocus 命令可求得系统的根轨迹格式:[ r,k ] = rlocus(num,den)[ r,k ] = rlocus(num,den,k)不带输出变量时则绘出系统的根轨迹图,带输出变量时给出一组r,k的对应数据。
根轨迹分析的MATLAB实现
函数命令调用格式:
[k,poles]=rlocfind(sys) [k,poles]=rlocfind(sys,p)
函数命令使用说明:
rlocfind()函数命令可计算出与根轨迹上极点(位 置为poles)相对应的根轨迹增益(k)。rlocfind()函 数既适用于连续时间系统,也适用于离散时间系统。
pzmap(a,b,c,d)函数可以在复平面内绘制用状态空间 模型描述系统的零极点图,对于MIMO系统,可绘制所有 输入到输出间的传递零点。
pzmap(sys)函数可以在复平面里绘制以传递函数模 型sys表示开环系统的零极点。传递函数模型sys即 G(s)=num(s)/den(s)。
pzmap(p,z)函数可在复平面里绘制零极点图,其中 行矢量p为极点位置,列矢量z为零点位置。这个函数命令 用于直接绘制给定的零极点图。
[k,poles]=rlocfind(sys,p)函数可对指定根计算对应 的增益与根矢量p。
[k,poles]=rlocfind(sys)函数输入参量sys可以是由函 数tf()、zpk()、ss()中任何一个建立的LTI对象模 型。函数命令执行后,可在根轨迹图形窗口中显示十字形 光标,当用户选择根轨迹上一点时,其相应的增益由k记 录,与增益相关的所有极点记录在poles中。
2.求系统根轨迹的函数rlocus()
函数命令调用格式:
[r,k]=rlocus(a,b,c,d) [r,k]=rlocus(sys) [r,k]=rlocus(a,b,c,d,k) [r,k]=rlocus(num,den,k)
函数命令使用说明:
rlocus()函数命令用来绘制SISO系统的根轨迹图。 rlocus()函数既可适用于连续时间系统,也适用于离散时 间系统。
第9讲 控制系统根轨迹分析Matlab仿真
利用下列命令可自动打开一个图形窗口,显示该系统 的零、极点分布图。用鼠标点击图中零、极点可自动 显示其坐标值。 具体程序 num=[1 15 21 69]; den=[1 2.6 12.8 28 36.3 105]; pzmap(num,den)
17:12
8/9
系统仿真
谢谢大家!
17:12
9/9
6/9
17:12
系统仿真
三、零点极点位置绘图函数
函数功能:给定系统数学模型,作出零极 点位置图。 pzmap(sys); %零极点绘图命令。零点 标记为‘O’,极点标记为‘×’。 [p,z]=pzmap(sys); %返回零极点值,不作 图。
17:12
7/9
系统仿真
s 3 15 s 2 21s 69 例3、给定传递函数: G(s) s 5 2.6s 4 12.8s 3 28s 2 36.3s 105
17:12 2/9
系统仿真
一、根轨迹作图函数
函数功能:绘制系统根轨迹或者计算绘图变量。 rlocus(sys) %输入sys为开环传函,k为机器自适 应产生的从0→∞的增益 %向量,绘制闭环系统的根轨迹图。 rlocus(sys,k) %k为人工给定的增益向量。 r=rlocus(sys) %返回变量格式,不作图,r为返回 的闭环根向量。 [r,k]=rlocus(sys) %返回变量r为根向量,k为增益 向量,不作图。
17:12 5/9
系统仿真
例2、
( s 2.2) 已知系统的根轨迹方程为 k s( s 1.1) 1 绘制系统的根轨迹,编程求取当一个特征根为-0.3 时, 系统的根轨迹增益 k 为多少?另一个特征根为多少? 解:程序如下 num=[1,2.2]; den=conv([1,0],[1,1.1]); rlocus(num,den) [k,poles]=rlocfind(num,den,-0.3) %将系统的一个特 征根为-0.3 时所 对应的根轨迹增 益赋给 k,所对应 的所有特征根赋 给 poles
如何使用Matlab进行控制系统仿真
如何使用Matlab进行控制系统仿真概述控制系统在工程领域中扮演着重要角色,它用于控制和管理各种工程过程和设备。
而控制系统仿真则是设计、开发和测试控制系统的关键环节之一。
Matlab作为一种功能强大的工程计算软件,提供了丰富的工具和功能,可以帮助工程师进行控制系统仿真。
本文将简要介绍如何使用Matlab进行控制系统仿真,以及一些实用的技巧和建议。
1. Matlab的基础知识在开始控制系统仿真之前,有一些Matlab的基础知识是必要的。
首先,了解Matlab的基本语法和命令,熟悉Matlab的工作环境和编辑器。
其次,学会使用Matlab的集成开发环境(IDE)进行编程和数学建模。
熟悉Matlab的常用函数和工具箱,并了解如何在Matlab中导入和导出数据。
2. 定义系统模型在进行控制系统仿真之前,需要定义系统的数学模型。
根据具体情况选择合适的建模方法,如传递函数、状态空间或差分方程等。
在Matlab中,可以使用tf、ss 或zpk等函数来创建系统模型,并指定系统的参数和输入信号。
此外,Matlab还提供了Simulink这一强大的图形化建模环境,方便用户以图形化界面设计系统模型。
3. 设计控制器控制系统仿真的关键是设计合适的控制器,以实现所需的控制目标。
Matlab提供了各种控制器设计方法和工具,如PID控制器、根轨迹法、频域方法等。
用户可以使用Matlab的Control System Toolbox来设计和分析控制器,并在仿真中进行验证。
此外,Matlab还支持自适应控制和模糊控制等高级控制方法,可根据具体需求选择合适的方法。
4. 进行仿真实验在完成系统模型和控制器设计后,可以开始进行控制系统仿真实验。
首先,确定仿真实验的输入信号,如阶跃信号、正弦信号或随机信号等。
然后,使用Matlab中的sim函数将输入信号应用到系统模型中,并观察系统的输出响应。
通过调整控制器参数或设计不同的控制器,分析系统的性能和稳定性,并优化控制器的设计。
No-4.2 用MATLAB分析控制系统性能(根轨迹)
1 z 3
考察闭环系统的单位阶跃响应,有
16.2879(s 1)(s 3) 1 s( s 2)(s 3) 16.2879(s 1) s
利用MATLAB绘制系统根轨迹
例
部分分式为:
C ( s) 1.3387 j1.3795 1.3387 j1.3795 0.3225 3 s 2.0643 j 3.7985 s 2.0643 j 3.7985 s 0.8715 s
利用MATLAB绘制系统根轨迹
利用MATLAB绘制系统根轨迹
例
研究系统根轨迹曲线和阶跃响应曲线之间的 关系,考虑系统输出:
C ( s ) ( s ) R( s ) K ( s 1)( s 3) R( s ) s( s 2)( s 3) K ( s 1)
单位阶跃响应
利用MATLAB绘制系统根轨迹
控制系统工具箱中还有一个rlocfind()函数,调用格式: [K,P] = rlocfind(G) 该函数允许用户求取根轨迹上指定点处的开环增益值, 并将该增益下所有的闭环极点显示出来。
例
已知系统的开环传递函数模型
Gk ( s) K KG0 ( s) s( s 1)( s 2)
利用MATLAB命令验证系统的根轨迹。
利用MATLAB绘制系统根轨迹
利用MATLAB绘制系统根轨迹
考虑K=0.1,0.2,…,1以及2,3,…,5时,闭环系统的阶 跃响应曲线。 当K的值增加 时,一对主导 极点起作用, 且响应速度变 快。一旦K接 近临界K值, 振荡加剧,性 能变坏。
利用MATLAB绘制系统根轨迹
比较可知:极点 0.8715 对输出响应并不重要,系统 的调节时间由复极点确定,复极点 2.6043 j3.7985 为系统的主导极点。响应的阻尼比 0.4775,固有频 率 n 4.3232 。单位阶跃响应近似于二阶响应曲线, 4.5 2.179 调节时间 ts ,从图中可得出 ts 2 。