
第一章三种常用的坐标系
行列式形式为:
ar 1 A 2 r sin r Ar
ra rA
r sin a r sin A例点电荷 q 位于球坐标原,此电荷的电场强度在空间中分布如下
E ar q 4 0 r 2 1
(1)计算在 r r0 的球面上,电场强度 E 穿出的通量。 (2)计算空间各点( r 0 )电场强度 E 的散度。 解:位于坐标原点的电荷的电场,电场强度的方向总在 ar 方向上,呈发散状分布。 在 r r0 球面上任取一面元 ,则 E dS Er dSr 1 q r 2 sin dd
体积元:
d dxdydz
图 1.2.2 直角坐标系中的体积元
8.2 柱坐标系
坐标变量:
r
z
0r
0 2
变量取值范围:
z
单位矢量:
ar , a , a z ) (
任一矢量可表示为:A ar Ar a A a z Az 位置矢量: R ar r a z z
图 1.2.3 柱坐标系
微分元:
dR ar dr a rd a z dz
度量系数: h 1 r
面积元:
h r
hz 1
dSr dl dlz rddz dS dlr dlz drdz dS z dlr dl rdrd
体积元:
cos1
直角坐标系中哈密顿算符表示为
ax ay az x y z
直角坐标系中梯度计算公式为
grad a x ay az x y z
柱坐标系中的哈密顿算符和梯度计算公式为
1 a r a az r r z 1 grad ar a az r r z
d rdrddz
图 1.2.4 柱坐标系的体积元
8.3 球坐标系
坐标变量: r , ,
变量取值范围:
0r 0 0 2
ar , a , a )
单位矢量: (
任一矢量可表示为: ar Ar a A a A A
E
4 0 r 2
在 r r 球面上的通量为
0
E dS
s 0
2
4
0
1
0
q 2 r sin dd r2
q
0
对于r 0 的空间各点,电场强度 的散度为
1 1 q E 2 (r 2 E r ) 2 ( )0 r r r r 4 0
x r sin cos y r sin sin z r cos
x2 y2 z2 z x2 y2 z2
cos1 ty 1
y x
(3)柱坐标系与球坐标系的关系
r ' r sin z r cos
r r '2 z 2 z r '2 z 2
行列式形式为:
r a rA
az z Az
球坐标系中:
A ar (sinA ) r sin a 1 Ar a Ar ( rA ) ( rA ) sin r r r r
体积元:
d dlr dl dl r 2 sindrdd
图 1.2.6 球标系的体积元
8.4 三种坐标系的坐标变量之间的关系
(1)直角坐标与柱坐标系的关系
x r cos y r sin zz
r x2 y2 y x
tg 1
z z
r
(2)直角坐标与球坐标系的关系
位置矢量: R ar r
图 1.2.5 球坐标系
微分元:dR ar dr a rd a r sin d
度量系数: hr 1
面积元:
h r
h r sin
dSr dl dl r 2 sin dd dS dlr dl r sin drd dS dlr dl rdrd
位置矢量: R a x x a y y a z z
微分元: dR a x dx a y dy a z dz
度量系数:hx
面积元:
dx 1 dx
hy
dy 1 dy
hz
dz 1 dz
dSx dydz
dSy dxdz
dSz dxdy
球坐标系中的哈密顿算符和梯度计算公式为
1 1 ar a a r r r sin 1 1 grad ar a a r r r sin
矢量场A的散度可表示为哈密顿微分算子▽与矢量A的标量 积, 即
divA A
直角坐标系中的散度计算公式为
A Ay Az divA x x y z
柱坐标系中的散度计算公式:
1 1 A Az divA (rAr ) r r r z
球坐标系中的散度计算公式:
1 A 1 1 A divA 2 (r 2 Ar ) (sin ) r sin r sin r r
图 点电荷的电场与 divA
柱坐标系中:
1 Az A Ar Az a z A ar ( ) a ( ) r z z r r
ar 1 A r r Ar
A
A (rA ) r r
8 三种常用的坐标系
8.1 直角坐标系
坐标变量:
x, y , z
变量取值范围:
x, y , z
y
x
z
ax , a y , az) 单位矢量: (
A 任一矢量可表示为: a x Ax a y Ay a z Az
1-1_三种常用的坐标系
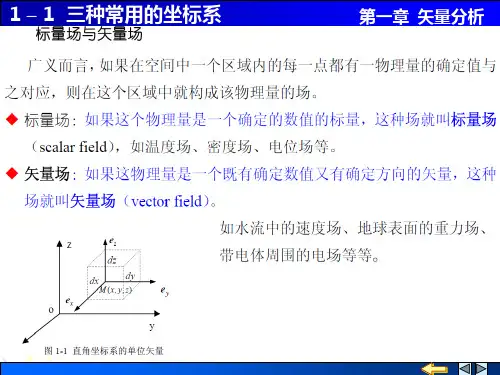
同理可得,在球坐标系下得位置矢量表达式为
uv v A rer
可见,位置矢量在不同坐标系下得表达式是不同的.
1 – 1 三种常用的坐标系
第一章 矢量分析
uv
例3试判断uv 下列矢量v场
E
是否是均匀矢量场: vv
1.柱坐标系中 E = E1 sin e E1 cos e E2 ez ,其中
球坐标系中的三个坐标
变量是 r , , 过空间任意点 M r,, 的
vv v 坐标的单位矢量为 er,e ,e
它们相互正交,而且遵 循右手螺旋法则
vv v er e e
第一章 矢量分析
1 – 1 三种常用的坐标系
第一章 矢量分析
在点
M
r,
,
处沿
v er
,
v e
,
v e
z
方向的长度元分别是: dlr dr dl rd dl r sin d 面积元:
相互正交,而且遵循右手螺旋
法则 v v v ex ey ez
在直角坐标系内的任一 矢量可表示为
uv v v v A Ax ex Ay ey Az ez
第一章 矢量分析
v v
v
1 – 1 三种常用的坐标系
各个面的面积元
dsx dydz dsy dxdz dsz dxdy
体积元
dV dxdydz
dsr dl dl r2 sin d d
r sinv er
x1
v
o
e
d
v e
rd
r sin d
y
ds dlrdl r sin drd x
ds dlrdl rdrd
体积元: dV dlrdl dl r2 sindrdd
1平面直角坐标系
证法二(向量法)
在 ▱ABCD 中 ,������������ = ������������ + ������������ , 两边平方得������������ 2 =|������������ |2=|������������ |2+|������������ |2+2������������ ·������������ , 同理得������������ 2 =|������������ |2=| ������������|2+|������������ |2+2������������ ·������������ , 以上两式相加,得 |������������ |2+|������������ |2=2(| ������������ |2+| ������������ |2)+2������������ · (������������ + ������������)=2(|������������|2+| ������������ |2), 即 |AC|2+|BD|2=2(|AB|2+|AD|2).
思考辨析 判断下列说法是否正确,正确的在后面的括号内打“√”,错误的打 “×”. (1)若曲线C上的点都是方程f(x,y)=0的解,则曲线C是方程f(x,y)=0的 曲线. ( × ) (2)以方程x2+y2=4的解为坐标的点都是曲线“在y轴右侧到原点的 距离等于2的点的集合”上的点. ( × ) (3)已知等腰三角形ABC的底边为AB,且A(-1,1),B(3,7),则顶点C的轨 迹方程为2x+y-5=0. ( × ) (4)方程(x-a)2+(y-b)2=r2的曲线经过点(1,2)的充要条件是(1-a)2+(2b)2=r2. ( ) √
高中数学第一章坐标系1柱坐标系与球坐标系简介素材

柱坐标系与球坐标系简介1.柱坐标系图1-4-1如图1-4-1所示,建立空间直角坐标系Oxyz。
设P是空间任意一点.它在Oxy平面上的射影为Q,用(ρ,θ)(ρ≥0,0≤θ〈2π)表示点Q在平面Oxy上的极坐标,这时点P的位置可用有序数组(ρ,θ,z)(z∈R)表示.建立了空间的点与有序数组(ρ,θ,z)之间的一种对应关系,把建立上述对应关系的坐标系叫做柱坐标系,有序数组(ρ,θ,z)叫做点P的柱坐标,记作P(ρ,θ,z),其中ρ≥0,0≤θ<2π,z∈R. 2.球坐标系图1-4-2建立如图1-4-2所示的空间直角坐标系Oxyz.设P是空间任意一点,连接OP,记|OP|=r,OP与Oz轴正向所夹的角为φ.设P 在Oxy平面上的射影为Q,Ox轴按逆时针方向旋转到OQ时所转过的最小正角为θ。
这样点P的位置就可以用有序数组(r,φ,θ)表示.这样,空间的点与(r,φ,θ)之间建立了一种对应关系.把建立上述对应关系的坐标系叫做球坐标系(或空间极坐标系).有序数组(r,φ,θ)叫做点P的球坐标,记做P(r,φ,θ),其中r≥0,0≤φ≤π,0≤θ<2π).3.空间直角坐标与柱坐标的转化空间点P(x,y,z)与柱坐标(ρ,θ,z)之间的变换公式为错误!错误! 4.空间直角坐标与球坐标的关系空间点P(x,y,z)与球坐标(r,φ,θ)之间的变换公式为错误!错误!1.要刻画空间一点的位置,就距离和角的个数来说有什么限制?【提示】空间点的坐标都是三个数值,其中至少有一个是距离.2.在柱坐标系中,方程ρ=1表示空间中的什么曲面?在球坐标系中,方程r=1分别表示空间中的什么曲面?【提示】ρ=1表示以z轴为中心,以1为半径的圆柱面;球坐标系中,方程r=1表示球心在原点的单位球面.3.空间直角坐标系、柱坐标系和球坐标系的联系和区别有哪些?【提示】(1)柱坐标系和球坐标系都是以空间直角坐标系为背景,柱坐标系中一点在平面xOy内的坐标是极坐标,竖坐标和空间直角坐标系的竖坐标相同;球坐标系中,则以一点到原点的距离和两个角刻画点的位置.(2)空间直角坐标系、柱坐标系和球坐标系都是空间坐标系,空间点的坐标都是三个数值的有序数组.。
高中数学第一章坐标系2.1极坐标系的概念2.2点的极坐标
π π 1.在极坐标系中,作出以下各点: A(4,0),B3,4 ,C2,2, 7π D3, 4 ;结合图形判断点
B,D 的位置是否具有对称性;并
求出 B, D 关于极点的对称点的极坐标. (限定 ρ≥0, θ∈[0,2π))
解:如图,A,B,C,D 四个点分别是唯一确定的.
2 |MN|= ρ2 + ρ 1 2-2ρ1ρ2cosθ1-θ2,
所以|AB|=
3 +1
2
2
2π π - - -2×3×1×cos =4. 3 3
化直角坐标为极坐标
[ 例 3] 0≤θ<2π).
分别将下列点的直角坐标化为极坐标 (ρ>0 ,
(1)(-1,1),(2)(- 3,-1).
2.1 & 2.2 §2 第 一 章 极 坐 标 系 极坐标 系的概 念 点的极 坐标与 直角坐 标的互 化
理解教 材新知
考点一 把握热 点考向
考点二
考点三
应用创 新演练
§ 2
极坐标系
2.1&2.2 极坐标系的概念 点的极坐标与直角坐标的互化
[自主学习]
1.极坐标系的概念 (1)极坐标系: 在平面内取一个定点 O,叫作 极点 ,自极点 O 引一条 射线 Ox,叫作 极轴;选定一个 单位长度 和角的正方向 (通 常取逆时针方向),这样就建立了一个极坐标系.
3 2 2
= 4+12=4.
1.将极坐标 M(ρ,θ)化为直角坐标(x,y),只需根据公
x=ρcos θ, 式: y=ρsin θ
即可得到;
2.利用两种坐标的互化,可以把不熟悉的极坐标问题转 化为熟悉的直角坐标问题求解.
本例中如何由极坐标直接求 A,B 两点间的距离?
航天器飞行力学1

(1.13)
转换矩阵( OAξAηAζ A (Oξηζ )0 > (Oξηζ )t
7. 速度坐标系
O1xv yv zv
原点为火箭的质心。
O1xv 轴沿飞行器的飞行速度方向。 O1 yv 轴在火箭的主对称面内,重直 O1xv 轴。 O1zv 轴垂直于 O1xv yv 平面,顺着飞行方向看出,该
轴指向右方,为右手直角坐标系。 用该坐标系与其它坐标系的关系反映出火箭的飞行速 度矢量状态。
等式左端的方向余弦阵中有三个欧拉角:
θ、 σ、 ν
等式右端的方向余弦阵中包含五个欧拉角: ϕ、 ψ、 γ、 α、 β 由于方向余弦阵中的八个元素只有五个是独立的,因此由式(1.24)只能找 到三个独立的关系。
cosθ cosσ sinθ cosσ − sinσ ⎤ ⎡ ⎢cosθ sinσ sinν − sinθ cosν sinθ sinσ sinν + cosθ cosν cosσ sinν ⎥ ⎢ ⎥ ⎢ ⎣cosθ sinσ cosν + sinθ sinν sinθ sinσ cosν − cosθ sinν cosσ cosν ⎥ ⎦ ⎡ cos β cosα − cos β sinα sin β ⎤ ⎥i sin α cos α 0 =⎢ ⎢ ⎥ ⎢ ⎣− sin β cosα sin β sinα cos β ⎥ ⎦ cosϕ cosψ sinϕ cosψ − sinψ ⎤ ⎡ ⎢cosϕ sinψ sin γ − sinϕ cos γ sinϕ sinψ sin γ + cosϕ cos γ cosψ sin γ ⎥ ⎢ ⎥ ⎢ ⎣cosϕ sinψ cos γ + sinϕ sin γ sinϕ sinψ cos γ − cosϕ sin γ cosψ cos γ ⎥ ⎦
大地、地心空间直角和球面三种坐标的转换

第一章大地坐标第一节大地坐标系统科技名词定义中文名称:大地坐标系英文名称:geodetic coordinate system定义:以参考椭球中心为原点、起始子午面和赤道面为基准面的地球坐标系。
应用学科:测绘学(一级学科);大地测量学(二级学科)大地坐标系(geodetic coordinate system)是大地测量中以参考椭球面为基准面建立起来的坐标系。
地面点的位置用大地经度、大地纬度和大地高度表示。
大地坐标系的确立包括选择一个椭球、对椭球进行定位和确定大地起算数据。
一个形状、大小和定位、定向都已确定的地球椭球叫参考椭球。
参考椭球一旦确定,则标志着大地坐标系已经建立。
大地坐标系亦称为地理坐标系。
大地坐标系是用来表述地球上点的位置的一种地区坐标系统。
它采用一个十分近似于地球自然形状的参考椭球作为描述和推算地面点位置和相互关系的基准面。
一个大地坐标系统必须明确定义其三个坐标轴的方向和其中心的位置。
通常人们用旋转椭球的短轴与某一规定的起始子午面分别平行干地球某时刻的平均自转轴和相应的真起始子午面来确定坐标轴的方向。
若使参考椭球中心与地球平均质心重合,则定义和建立了地心大地坐标系。
它是航天与远程武器和空间科学中各种定位测控测轨的依据。
若椭球表面与一个或几个国家的局部大地水准面吻合最好,则建立了一个国家或区域的局部大地坐标系。
大地坐标系中点的位置是以其大地坐标表示的,大地坐标均以椭球面的法线来定义。
其中,过某点的椭球面法线与椭球赤道面的交角为大地纬度;包含该法线和大地子午面与起始大地子午面的二面角为该点的大地经度;沿法线至椭球面的距离为该点的大地高。
大地纬度、大地经度和大地高分别用大写英文字母B、L、H表示。
大地坐标系是以地球椭球赤道面和大地起始子午面为起算面并依地球椭球面为参考面而建立的地球椭球面坐标系。
它是大地测量的基本坐标系,其大地经度L、大地纬度B和大地高H为此坐标系的3个坐标分量。
它包括地心大地坐标系和参心大地坐标系。
高中数学第一章坐标系第4节第2课时球坐标系课件新人教a选修4_4
x=rsin φ cos θ , y=rsin φ sin θ , 求出r、θ、φ z=rcos φ
代入点的球坐标即可;也可以利用r2=x2+y2+z2,
tan
θ
=
y x
,cos
φ
=
z r
.特别注意由直角坐标求球坐标
时,θ 和φ的取值应首先看清点所在的象限,准确取
值,才能无误.
2.设点M的直角坐标为 42, 46,- 22,求它的球坐标. 解:由变换公式得
在△AOB中,AB=OB=OA=R,∴∠AOB=π3 .
π 故飞机经过A、B两地的大圆,航线最短,其路程为 3 R.
我们根据A、B两地的球坐标找到纬度和经度,当飞 机沿着过A、B两地的大圆飞行时,飞机最快,求所飞行 的路程实际上是要求我们求出过A、B两地的球面距离.
3.
用两平行面去截球,如图,在两个截面圆上有两个点,
A、B两个城市,它们的球坐标分别为A(R,
π 4
,
π 6
),
B(R,
π 4
,
2π 3
),飞机沿球的大圆圆弧飞行时,航线最
短,求最短的路程.
[精讲详析] 本题考查球坐标系的应用以及球面上 的最短距离问题.解答本题需要搞清球的大圆的圆心 角及求法.
如图所示,因为A(R,π4 ,π6 ),B(R,π4 ,2π3 ),
π
π
轴,φ0< 2 时它在上半空间,φ0> 2 时它在下半空
间,φ0=π2 时它是xOy平面(如图所示).
已知点M的球坐标为5,5π6 ,43π ,求它的直角坐标.
[精讲详析] 本题考查球坐标与直角坐标的变换关
系,解答本题需要先搞清球坐标(5,
5π 6
高中数学第一章坐标系1.3柱坐标系和球坐标系课件北师大选修4_4 (1)
������ = ������sin������, ������ = ������.
在柱坐标(ρ,θ,z)中,ρ=|OA|= |������������|2 + |������������|2 = ������2 + ������2, ������ =∠
POA,其中 x,y,z 的值与直角坐标中的相同.在球坐标(r,φ,θ) 中,r=|OM|= |������������|2 + |������������|2 = ������2 + ������2 + ������2, ������ =∠ROM,θ=∠ POA,其中 θ 与柱坐标中的 θ 相同,x,y,z 的值与直角坐标中的相同.
-1 = ������cos������,
������ = ������
【例1】 将点M的直角坐标化为柱坐标,将点P的柱坐标化为直
角坐标.
(1)M(-1, 3, 2); (2)������ 2,π4 ,1 .
分析:利用相关公式代入进行转化求值.
������ = ������cos������, 解:(1)设点 M 的柱坐标为(r,θ,z),则有 ������ = ������sin������,
特别地,r=常数,表示的是以原点为球心的球面; φ=常数,表示的是以原点为顶点,z轴为轴的圆锥面; θ=常数,表示的是过z轴的半平面. 点M的直角坐标与球坐标的关系为
������ = |������������|cos������ = ������sin������cos������,
三种常用的坐标系
它们相互正交,而且遵 循右手螺旋法则
er e e
第一章 矢量分析
1 – 1 三种常用的坐标系
第一章 矢量分析
在点 M r,,处沿er , e , e
z
方向的长度元分别是: dlr dr dl rd dl r sin d 面积元:
dsr dl dl r2 sin d d
y
sin
z z
o
x
(x, y, z)
M (,, z)
r z (r, ,)
y
y
x2 y2
tg 1
y x
sin 1
z
z
x
y cos1 x2 y2
x x2 y2
1 – 1 三种常用的坐标系
第一章 矢量分析
2 直角坐标系与球坐标系的关系 z
x r sin cos
y
r
sin
sin
解
Ax A ex A e ex A e ex Az ez ex A cos A sin
Ay A ey A e ey A e e y Az ez e y A sin A cos
Az A ez A e ez A e ez Az ez ez Az
r
z r cos
y
o
x
r x2 y2 z2
x
cos1
z
sin1
x2 y2 z2
x2 y2 x2 y2 z2
tg 1
y
sin 1
y
cos1
x
x
x2 y2
x2 y2
(x, y, z)
M (,, z)
z (r, ,)
y
1 – 1 三种常用的坐标系
大地、地心空间直角和球面三种坐标地转换
第一章大地坐标第一节大地坐标系统科技名词定义中文名称:大地坐标系英文名称:geodetic coordinate system定义:以参考椭球中心为原点、起始子午面和赤道面为基准面的地球坐标系。
应用学科:测绘学(一级学科);大地测量学(二级学科)大地坐标系(geodetic coordinate system)是大地测量中以参考椭球面为基准面建立起来的坐标系。
地面点的位置用大地经度、大地纬度和大地高度表示。
大地坐标系的确立包括选择一个椭球、对椭球进行定位和确定大地起算数据。
一个形状、大小和定位、定向都已确定的地球椭球叫参考椭球。
参考椭球一旦确定,则标志着大地坐标系已经建立。
大地坐标系亦称为地理坐标系。
大地坐标系是用来表述地球上点的位置的一种地区坐标系统。
它采用一个十分近似于地球自然形状的参考椭球作为描述和推算地面点位置和相互关系的基准面。
一个大地坐标系统必须明确定义其三个坐标轴的方向和其中心的位置。
通常人们用旋转椭球的短轴与某一规定的起始子午面分别平行干地球某时刻的平均自转轴和相应的真起始子午面来确定坐标轴的方向。
若使参考椭球中心与地球平均质心重合,则定义和建立了地心大地坐标系。
它是航天与远程武器和空间科学中各种定位测控测轨的依据。
若椭球表面与一个或几个国家的局部大地水准面吻合最好,则建立了一个国家或区域的局部大地坐标系。
大地坐标系中点的位置是以其大地坐标表示的,大地坐标均以椭球面的法线来定义。
其中,过某点的椭球面法线与椭球赤道面的交角为大地纬度;包含该法线和大地子午面与起始大地子午面的二面角为该点的大地经度;沿法线至椭球面的距离为该点的大地高。
大地纬度、大地经度和大地高分别用大写英文字母B、L、H表示。
大地坐标系是以地球椭球赤道面和大地起始子午面为起算面并依地球椭球面为参考面而建立的地球椭球面坐标系。
它是大地测量的基本坐标系,其大地经度L、大地纬度B和大地高H为此坐标系的3个坐标分量。
它包括地心大地坐标系和参心大地坐标系。