
理论力学13虚位移原理
xC acos , yC asin x A l cos , y A lsin x B 2acos , y B 0
xC asin , yC acos x A lsin , y A l cos x B 2asin , y B 0
Fi Ni 0
对质点Mi 的任一虚位移 ri ,有( Fi Ni ) ri 0
对整个质点系: ( Fi Ni ) ri 0
F i ri N i ri 0
由于是理想约束 所以
Ni ri 0
2
第十六章
虚位移原理
§13–1
§13–2 §13–3 §13–4 §13–5
约束及其分类
自由度 广义坐标
虚位移和虚功 理想约束 虚位移原理
3
§13-1
一、约束及约束方程
约束及其分类
限制质点或质点系运动的各种条件称为约束。 将约束的限制条件以数学方程来表示,则称为约束方程。 例如:
曲柄连杆机构
平面单摆
17
13.3.4 虚位移的分析计算 质点系中各质点的虚位移之间存在着一定的关系, 确定这 些关系通常有两种方法: (一) 几何法。由运动学知,质点的位移与速度成正比,即
dr v dt 因此可以用分析速度的方法分析各点虚位移之间的关系。
任意一组虚位移除以 dt ,便得到一组具有速度量纲的量, 我们将其称为虚拟速度。虚拟速度是在时间固定的条件下, 系统可能出现的一组瞬时速度。显然,任意一组虚拟速度满 足系统的约束,并且各点的虚拟速度与各点的虚位移方向相 同、大小成比例。因此,我们可以将任一组虚位移看成系统 的一组瞬时速度(在时间固定的条件下),进而可用速度分 析的方法来分析虚位移。
在第一篇静力学中,我们从静力学公理出发,通过力系 的简化,得出刚体的平衡条件,用来研究刚体及刚体系统的 平衡问题。在这一章里,我们将介绍普遍适用于研究任意质 点系的平衡问题的一个原理,它从位移和功的概念出发,得 出任意质点系的平衡条件。该原理叫做虚位移原理。它是研 究平衡问题的最一般的原理,不仅如此,将它与达朗伯原理 相结合,就可得到一个解答动力学问题的动力学普遍方程。
1、几何法 rC a rA l rC PC a 1 rB PB 2asin 2sin
PC PC OC 1 PB 2 PB 2 2 CD 2 CD OC
P点为BC速度瞬心
rC PC t
rB PB t
20
rC a , rA l xC asin , yC acos x A lsin , y A l cos x B 2asin , y B 0
13
一般地,设有由n个质点组成的质点系,具有k个自由
度,取q1、q2、……、qk为其广义坐标,质点系内各质点的 坐标及矢径可表为广义坐标的函数。
xi xi (q1 , q2 ,, qk ) yi yi (q1 , q2 ,, qk ) zi zi (q1 , q2 ,, qk ) ri ri (q1 , q2 ,, qk )
(i 1,2,, n)
14
§13-3
可能位移、实位移、虚位移
在 dt 时间内产生、满足所有约束条件的位移称为系统的可能位移。 如果可能位移还满足系统的运动微分方程和初始条件,则一定是系统的 一组真实运动位移,称为系统的实位移。
在质点系运动过程的某瞬时,质点系中的质点发生的为约束 允许的任意的无限小位移,称为质点系(在该瞬时)的虚位 移。等时位移的发生不需要时间,这在实际中是不可能的,因此,我们
x2 y 2 l 2
x A2 y A2 r 2
( xB xA )2 ( yB y A )2 l 2 , yB 0
4
二、约束的分类 根据约束的形式和性质,可将约束划分为不同的类型,通 常按如下分类: 1、几何约束和运动约束 限制质点或质点系在空间几何位置的条件称为几何约束。
(i 1,2, n)
zi zi zi z i q1 q 2 q k q1 q2 qk
19
[例1] 分析图示机构在图示位置时,
点C、A与B的虚位移。 (已知 OC=BC= a, OA=l ) 解:此为一个自由度系统,取 OA杆与x 轴夹角为广义坐标。
18
(二) 解析法。质点系中各质点的坐标可表示为广义坐标的函数 ( q1,q2,……,qk),广义坐标分别有变分q1 ,q2 , ,qk ,各 质点的虚位移 ri 在直角坐标上的投影可以表示为
xi yi
xi xi xi q1 q 2 q k q1 q2 qk yi yi yi q1 q 2 q k q1 q2 qk
Hale Waihona Puke 刚杆绳的约束称为双面约束。只能限
制质点或质点系单一方向运动 的约束称为单面约束。
8
x2 +y2 =l 2
x2 +y2 l 2
双面约束的约束方程为等式,单面约束的约束方程为不等式。 我们只讨论质点或质点系受定常、双面、完整约束的情况, 其约束方程的一般形式为(s为质点系所受的约束数目,n为质 点系的质点个数)
k 3n s
通常,n 与 s 很大而k 很小。为了确定质点系的位置,用 适当选择的k 个参数(相互独立),要比用3n个直角坐标和s个 约束方程方便得多。 用来确定质点系位置的独立参数,称为广义坐标。 广义坐标的选择不是唯一的。广义坐标可以取线位移(x, y, z, s 等)也可以取角位移(如 , , , 等)。在完整约束情 况下,广义坐标的数目就等于自由度数目。
( x1 , y1 ) , ( x 2 , y 2 ) x1 y1 a 2 ( x 2 x1 ) 2 ( y 2 y1 ) 2 b 2
2 2
两个自由度
取广义坐标,
x1 asin , y1 acos x2 asin bsin , y2 acos bcos
21
力 F 在质点发生的虚位移 r 上所作的功称为虚功,记为 W 。
W F r W Xx Yy Zz
22
13.5 虚位移原理
1 理想约束
定义:如果质点系所有质点 mi 所受的约束力合力 FNi ,在任 何一组虚位移δri 上的虚功之和为零,则称该系统具有理想约 束。 质点系受有理想约束的条件:
WN F Ni ri 0
23
理想约束的典型例子如下: 1、光滑支承面
2、光滑铰链
WN N r 0
3、无重刚杆 4、不可伸长的柔索
WN N r N 'r 0
5、刚体在粗糙面上的纯滚动
WN ( N F ) rC 0
将这种满足约束的等时位移 δ ri , i=1,2, ,称为系统的一组虚位移。
虚位移可以是线位移,也可以是角位移。通常用变分符
号 表示虚位移。
M
15
虚位移与真正运动时发生的实位移不同。
虚位移:只满足瞬时约束、在约束容许的条件下可能发生的的位移,是微
小位移,只是纯几何的概念,完全与时间无关----不需要时间,等时位移。 视约束情况可能有几种不同的方向。
其自由度为 k=3n-s 。
确定一个受完整约束的质点系的位置所需的独立坐标的数目, 称为该质点系的自由度的数目,简称为自由度。 例如, 前述曲柄连杆机构例子中, 确定曲柄连杆机构位置的四 个坐标xA、yA、xB、yB须满足三个约束方程,因此有一个自由度。 10
一般地,受到s个约束的、由n个质点组成的质点系,其自由度为
24
虚位移原理
设N个质点组成的完整系统,具有定常、双面的理想约束,原 处于静止状态,则此系统保持平衡(静止)的充要条件是:主 动力系在系统的任何一组虚位移上所作的虚功之和等于零。
Fi ri 0
解析式:
( X ixi Yiyi Zizi ) 0
称为系统的虚功方程
25
证明:(1) 必要性:即质点系处于平衡时,必有 Fi ri 0 ∵质点系处于平衡 ∴选取任一质点Mi也平衡。 (主动力和约束反力)
f j ( x1 , y1 ,z1; ;xn , yn ,zn )0
( j 1,2, ,s)
9
§13-2
广义坐标与自由度
定义:能决定系统几何位置的、彼此独立的一组时间变量称为该 系统的广义坐标,或称独立坐标。 定义:广义坐标对时间的导数称为广义速度
一个自由质点在空间的位置:( x, y, z ) 3个 一个自由质点系在空间的位置:( xi , yi , zi ) (i=1,2……n) 3n个 对一个非自由质点系,受s个完整约束,(3n-s )个独立坐标。
7
例如:车轮沿直线轨道作纯滚动, x A r 0 是微分方程,但
经过积分可得到 几何约束必定是完整约束,但完整约束未必是几何约束。
x A r C (常数),该约束仍为完整约束。
非完整约束一定是运动约束,但运动约束未必是非完整约束。 4、单面约束和双面约束 在两个相对的方向上同时 对质点或质点系进行运动限制
11
例如:曲柄连杆机构中,可取曲柄OA的转角为广义坐标,则:
x A r cos , y A r sin xB r cos l 2 r 2 sin 2 , y B 0
广义坐标选定后, 质点系中每一质点的直 角坐标都可表示为广义
坐标的函数。
12
例如:双锤摆。设只在铅直平面内摆动。
如前述的平面单摆和曲柄连杆机构例子中的限制条件都是几
何约束。 当约束对质点或质点系的运动情况进行限制时,这种约
《理论力学》第十三章--虚位移试题及答案
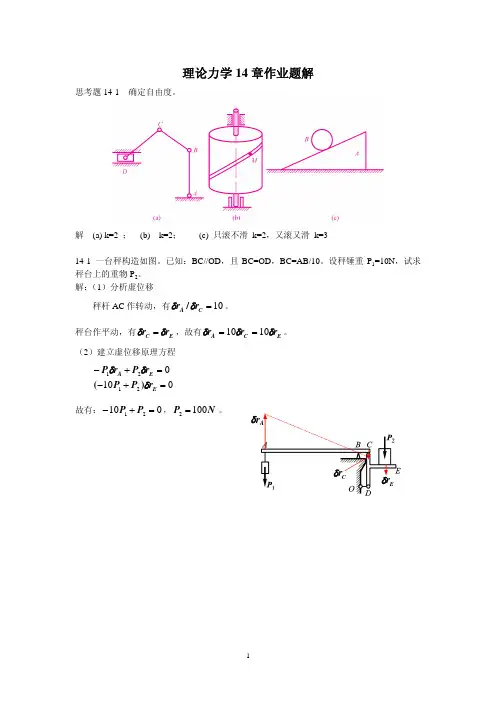
理论力学14章作业题解思考题14-1 确定自由度。
解 (a) k=2 ; (b) k=2; (c) 只滚不滑 k=2,又滚又滑 k=314-1 一台秤构造如图。
已知:BC//OD ,且BC=OD ,BC=AB/10。
设秤锤重P 1=10N ,试求秤台上的重物P 2。
解:(1)分析虚位移 秤杆AC 作转动,有10=C A r r d d /。
秤台作平动,有E C r r d d =,故有E C A r r r d d d 1010==。
(2)建立虚位移原理方程1002121=+-=+-E E A r P P r P r P d d d )(故有:01021=+-P P ,N P 1002=。
Cr d Er14-5 OA=l ,OC=R满足的条件。
解: (用虚位移原理求解)(1) 运动分析(虚位移关系分析)A 处虚位移关系用合成运动的理论分析。
A 为动点,OC 为动系。
r e A r r r r r r d d d +=f d d cos A e r r =另外:R r l r C e /d d = (2) 虚功方程fd f f d d d d cos /)cos /(cos /R l F F r R l F F R r l F r F r F r F C C C A C 21212121000==-=-=-14-9 已知:AC=BC=EC=GC=DE=DG=l ,荷载F 2。
求平衡时的F 1。
解 用解析法,1个自由度,选q 为广义坐标。
建立坐标,如图。
(1) 计算虚位移qdqd q qdq d q sin ,cos cos ,sin l y l y l x l x A A D D 2233-====(2) 计算力的投影 2211F F F F x y -=-= , (3) 建立虚位移原理方程qqdq q q d d sin cos )cos sin (230320212121F F l F l F x F y F D x A y ==×-×=+Oxy14-12 F=4kN, AO=OE=5m. 求D 解:(1) 接触D 处水平约束,代之约束力。
理论力学课件 虚位移原理
x
A
f k ( xi,t ) 0,
i 1,2 , ,3n;k 1,2, , r (约束数)
y B 0 (单侧约束)
y O
B
x
y
只能限制质点或质点系单一方向运动的约束称为单侧约束。
δW Fi δri 0
r A
δW Fi δri 0
M δ F δrB 0
M δ F rδ 0
M F r
例题:例15-3
图示椭圆规机构,连杆AB长l,杆重和滑道摩擦不计,在主动力 F1 和 F2 作用下于图示位置平衡,求主动力之间的关系。 解:研究整个机构。系统的所有约束都是 完整、定常、理想的。 1) 采用分析法。选取角度为广义坐标,有
虚位移可以是线位移,也可以是角位移。通常用变分符号 表示 虚位移。同样也可以定义虚速度。 虚位移视约束情况,可以有多个,甚至无穷多个。
与实位移不同,虚位移是约束允许的,与主动力和运动初始条件 无关的,不需经历时间的假想的微小位移。定常约束下,实位移一定 是虚位移中的一个。 F (多种形式)
δ2
k =3n-m-l k =6n-s, k =3n-s s =m+l
n——刚体数 s——约束数
空间刚体系 平面机构
自由度数为1
*自由度计算
k=?
A
解:
k=2n-s=2×3-5=1
B
k=3n-s=3×4-(2×5+1)=1
O1
O2
C
k=3×5-(2×6+2)=1
三种算法,结果相同。
理论力学:第13章 虚位移原理及分析力学基础
第13章 虚位移原理及分析力学基础也称虚功原理。
在固体力学、结构力学中应用较多。
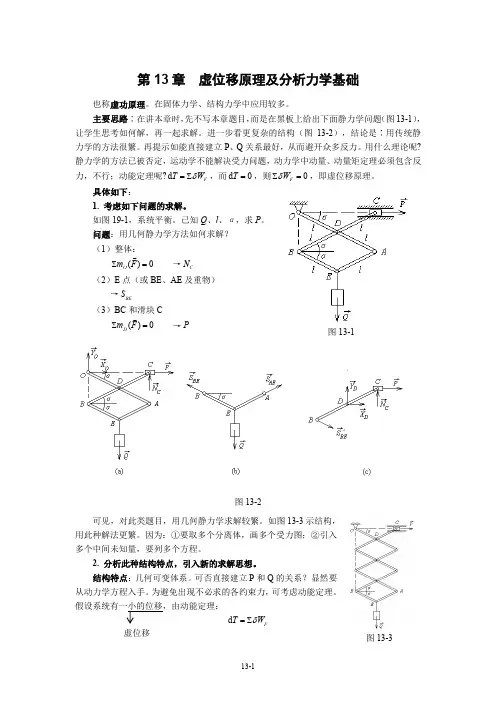
主要思路∶在讲本章时,先不写本章题目,而是在黑板上给出下面静力学问题(图13-1),让学生思考如何解,再一起求解。
进一步看更复杂的结构(图13-2),结论是∶用传统静力学的方法很繁。
再提示如能直接建立P 、Q 关系最好,从而避开众多反力。
用什么理论呢?静力学的方法已被否定,运动学不能解决受力问题,动力学中动量、动量矩定理必须包含反力,不行;动能定理呢?d F T W δ=∑,而d 0T =,则0F W δ∑=,即虚位移原理。
具体如下:1. 考虑如下问题的求解。
如图19-1,系统平衡。
已知Q 、l 、α,求P 。
问题:用几何静力学方法如何求解? (1)整体:()0O m F ∑=→C N (2)E 点(或BE 、AE 及重物)→BE S(3)BC 和滑块C()0D m F ∑=→P图13-2可见,对此类题目,用几何静力学求解较繁。
如图13-3示结构,用此种解法更繁。
因为:①要取多个分离体,画多个受力图;②引入多个中间未知量,要列多个方程。
2. 分析此种结构特点,引入新的求解思想。
结构特点:几何可变体系。
可否直接建立P 和Q 的关系?显然要从动力学方程入手。
为避免出现不必求的各约束力,可考虑动能定理。
假设系统有一小的位移,由动能定理:d F T W δ=∑图13-1图13-3虚位移由于系统平衡,动能无变化,d 0T =,则0F W δ∑= → 虚功方程此方程中只包含P 和Q ,故建立了简单的方程,可求P 。
此便是虚位移原理的思想。
严格建立虚位移原理,需有诸多基本概念。
13.1 约束 约束的运动学分类静力学中讲的约束——约束的力的性质(约束的力的方面),用约束力表示,常指物体; 此处讲的约束——约束的运动的性质(约束的运动的方面),用约束方程表示,指限制条件。
一、 约束和约束方程自由质点系:运动不受任何限制。
非自由质点系:运动受到限制——约束。
虚位移原理的定义
虚位移原理的定义
在物体的运动中,位移可以由许多因素引起,如外力、惯性、重力等。
虚位移原理的主要思想是将这些因素分离开,然后通过分析每个因素对位
移的贡献,来求解物体的运动方程。
1.确定系统的运动状态:首先,要明确系统的物体以及外部力的情况。
这些可以通过建立物体的坐标系和分析作用力得到。
2.定义虚位移:在给定的运动状态下,假设系统从位置A变化到位置B。
定义系统的虚位移为一个无限小的变化,并使其满足运动约束条件。
这个虚位移可以用一个一般的位移矢量δr来表示。
3.计算虚功:通过分析作用在系统上的外部力,计算出每个力对系统
虚位移的贡献。
这个贡献即代表了力对系统产生的虚功。
4.计算虚力:将虚功除以虚位移,得到一个常数,即为虚力。
这个虚
力与系统的其他因素(如惯性、重力)无关,只与外部力有关。
此外,虚位移原理还可以用于解决静力学、动力学和弹性力学等领域
的问题。
在静力学中,可以通过虚位移原理推导出平衡条件;在动力学中,可以用来分析系统的运动方程;在弹性力学中,可以通过虚位移原理推导
出材料的应力应变关系。
总之,虚位移原理是理论力学中一个十分重要的原理,它具有普遍性
和广泛应用性。
通过应用虚位移原理,我们可以更加简洁和有效地描述和
解决各种力学问题。
如何理解理论力学中的虚位移原理?
如何理解理论力学中的虚位移原理?在理论力学的广阔领域中,虚位移原理是一个极其重要的概念,它为解决力学问题提供了一种独特而有效的方法。
然而,对于许多初学者来说,理解虚位移原理可能会感到有些困惑。
那么,让我们一起来揭开它神秘的面纱,深入探讨如何理解这一重要原理。
首先,我们来明确一下什么是虚位移。
虚位移并不是实际发生的位移,而是在某一瞬时,质点或质点系在约束许可的条件下,设想的无限小位移。
它是一种假想的、符合约束条件的位移。
为了更好地理解,我们可以想象一个被绳子悬挂着的小球。
在某一时刻,如果我们假设小球可以在不破坏绳子约束的情况下有一个微小的位移,这个微小的位移就是虚位移。
那么,虚位移原理到底说了什么呢?简单来说,虚位移原理指出:对于一个受理想约束的质点系,其平衡的充分必要条件是,作用于质点系的所有主动力在任何虚位移上所做的虚功之和等于零。
这听起来可能有点抽象,让我们通过一个具体的例子来解释。
假设我们有一个由两个质点通过一根轻质刚性杆连接的系统,放在光滑的水平面上。
质点 A 受到一个水平向右的力 F₁,质点 B 受到一个水平向左的力 F₂。
如果这个系统处于平衡状态,根据虚位移原理,我们可以假设质点 A 有一个向右的虚位移δr₁,质点 B 有一个向左的虚位移δr₂。
由于杆是刚性的,所以两个质点的虚位移之间存在一定的关系。
那么,主动力 F₁和 F₂在相应的虚位移上所做的虚功之和F₁·δr₁ F₂·δr₂就等于零。
虚位移原理的重要性在于它为解决静力学问题提供了一种统一的方法,避免了分别对每个物体进行受力分析和列平衡方程的繁琐过程。
通过虚位移原理,我们可以直接从系统的整体出发,找到力与虚位移之间的关系,从而快速确定系统是否平衡以及未知力的大小。
理解虚位移原理还需要注意一些关键的要点。
首先是理想约束的概念。
理想约束是指约束力在虚位移上所做的虚功之和为零的约束。
常见的理想约束包括光滑接触面、光滑铰链、不可伸长的绳索等。
理论力学:第13章 虚位移原理及分析力学基础
第13章 虚位移原理及分析力学基础也称虚功原理。
在固体力学、结构力学中应用较多。
主要思路∶在讲本章时,先不写本章题目,而是在黑板上给出下面静力学问题(图13-1),让学生思考如何解,再一起求解。
进一步看更复杂的结构(图13-2),结论是∶用传统静力学的方法很繁。
再提示如能直接建立P 、Q 关系最好,从而避开众多反力。
用什么理论呢?静力学的方法已被否定,运动学不能解决受力问题,动力学中动量、动量矩定理必须包含反力,不行;动能定理呢?d F T W δ=∑,而d 0T =,则0F W δ∑=,即虚位移原理。
具体如下:1. 考虑如下问题的求解。
如图19-1,系统平衡。
已知Q 、l 、α,求P 。
问题:用几何静力学方法如何求解? (1)整体:()0O m F ∑=→C N (2)E 点(或BE 、AE 及重物)→BE S(3)BC 和滑块C()0D m F ∑=→P图13-2可见,对此类题目,用几何静力学求解较繁。
如图13-3示结构,用此种解法更繁。
因为:①要取多个分离体,画多个受力图;②引入多个中间未知量,要列多个方程。
2. 分析此种结构特点,引入新的求解思想。
结构特点:几何可变体系。
可否直接建立P 和Q 的关系?显然要从动力学方程入手。
为避免出现不必求的各约束力,可考虑动能定理。
假设系统有一小的位移,由动能定理:d F T W δ=∑图13-1图13-3虚位移由于系统平衡,动能无变化,d 0T =,则0F W δ∑= → 虚功方程此方程中只包含P 和Q ,故建立了简单的方程,可求P 。
此便是虚位移原理的思想。
严格建立虚位移原理,需有诸多基本概念。
13.1 约束 约束的运动学分类静力学中讲的约束——约束的力的性质(约束的力的方面),用约束力表示,常指物体; 此处讲的约束——约束的运动的性质(约束的运动的方面),用约束方程表示,指限制条件。
一、 约束和约束方程自由质点系:运动不受任何限制。
非自由质点系:运动受到限制——约束。
理论力学—虚位移原理
x2+y2=( l0 -vt )2 约束方程中显含时间 t
8
3、完整约束和非完整约束 如果在约束方程中含有坐标对时间的导数(例如运动约束)
而且方程中的这些导数不能经过积分运算消除,即约束方程中 含有的坐标导数项不是某一函数全微分,从而不能将约束方程 积分为有限形式,这类约束称为非完整约束。一般地,非完整 约束方程只能以微分形式表达。
10
二、虚位移 某瞬时,质点系在约束所允许的条件下,可能实现的任
何无限小的位移,称为虚位移(可能位移)。 虚位移可以是线位移,也可以是角位移。通常用变分符
号 表示虚位移。
M
11
虚位移与真正运动时发生的实位移区别: 实位移是在一定的力作用下和给定的初条件下运动而实际 发生的;虚位移是在约束容许的条件下可能发生的。 实位移具有确定的方向,可能是微小值,也可能是有限值; 虚位移则是微小位移,视约束情况可能有几种不同的方向。
W NNr0
3、无重刚杆 4、不可伸长的柔索 5、固定端
W N N r N 'r 0
20
§15-2 虚位移原理
具有定常、理想约束的质点系,平衡的必要与充分条件是: 作用于质点系的所有主动力在任何虚位移上所作的虚功之和等 于零。即
Fi ri 0
解析式: ( F xx i i F yy i i F zz i) 0 (空间问题)
a l
rC rB
PC PB
a 2 a sin
1 2 sin
rA al rC
rB2si nrC
x rB
rCa
rA al rC
l
rB2s in rC
理论力学虚位移原理
Y
AB
X
特殊力系做功的计算
1、汇交力系合力做功
合力主矢 FR Fi
W FR dr Fi dr Fi dr Wi
AB
AB
AB
合力在有限路径做功等于分力在有限路径上做功之和
2、内力做功 内力的特点:成对出现,大小相等,方向相反
设两个质点M1, M2 相互作用力F12 ,F21
dr
由于约束力作用线与位移方向
恒垂直,因此做功恒等于零。
N
光滑铰链约束
固定铰约束点处位移恒等于零,因此做功恒等于零; 活动铰可移动方向约束力恒垂直,因此做功恒等于零。
中间铰处约束力做功恒等于零——自行分析
凡是约束反力做功恒等于零的约束称为理想约束
有势力做功
有势力——做功仅与力作用的起止位置有关而与移动路径无关。
自由度和广义坐标
自由度:描述在几何约束条件下质点系位形的独立参变 量的个数。
对于n个自由质点组成的质点系,可用3n个直角坐标(xi ,yi,zi)
i=1,2,3…n,描述每一个质点所在的位置称为质点系的位形。整
个系统有3n个自由度。
对于n个质点组成的非自由质点系,设其有S个约束方程,表明描 述质点系位形的3n个直角坐标不独立。这时,可以选取独立的k个 参数表示质点系的位形,而
k 3n S
设 q1, q2 qk 为描述系统位形的独立参数,称为广义坐标。
两个质点组成质点系
Z
(x2 , y2 , z2 )
约束方程
(x1 x2 )2 ( y1 y2 )2 (z1 z2 )2 l 2
Y
自由度数 k 3 2 1 5
(x1, y1, z1)
理论力学13虚位移原理
在分析力学中,拉格朗日方程是描述系统动力学的关键方程。通过应用虚位移原理,可以推导出拉格朗日方程的形式和求解方法。
拉格朗日方程的推导
在分析力学中的应用
04
CHAPTER
虚位移原理的推导过程
定义
01
虚功是系统在虚位移上所做的功,等于作用力与虚位移的点积。
虚功原理表述
02
对于一个处于平衡状态的力学系统,所有外力在任何虚位移上所做的虚功总和为零。
理论与其他物理场的结合
在多物理场问题中,可以将虚位移原理与热力学、电磁学等领域的基本原理结合起来,以解决更为复杂的工程问题。
对理论的发展和推广
THANKS
感谢您的观看。
理论力学13虚位移原理
目录
虚位移原理的概述 虚位移原理的基本概念 虚位移原理的应用 虚位移原理的推导过程 虚位移原理的限制和推广
01
CHAPTER
虚位移原理的概述
虚位移
在理想约束条件下,系统发生的微小位移。
虚位移原理
在平衡状态下,系统所受的外力对任意虚位移所做的总虚功为零。
虚功
在虚位移过程中,作用力对机构所做的功称为虚功。
虚速度和虚加速度的推导
05
CHAPTER
虚位移原理的限制和推广
VS
虚位移原理主要适用于分析力学中,特别是对刚体和弹性体的平衡问题进行分析。
限制条件
虚位移原理仅适用于保守系统,即系统中不存在非保守力(如摩擦力)的情况。同时,该原理假定系统处于平衡状态,对于动态问题不适用。
适用范围
适用范围和限制条件
虚位移原理在工程领域中也有广泛应用,如机构分析、机器人学、车辆动力学等领域。
01
02
理论力学 第13章 虚位移原理及拉格朗日方程
变分得
Theoretical Mechanics
弹簧DE在图示位置的长度为2lcos ,其原长为l,伸长量=2l cos –l= (2cos –1)l,于是弹簧作用于D、E上的
拉力的大小为
将以上关系代入虚功方程
13.4 例 题 分 析
变分法一般应用于力的投影、力的作用点的坐标容易用广 义坐标表示的情况下。
若
则该系统处于随遇平衡状态。
Theoretical Mechanics
返回首页
13.1 主要内容
13.1.5 动力学普遍方程 在具有理想约束的质点系中,在任一瞬时,作用于各质 点上的主动力和虚加的惯性力在任一虚位移上所做虚功之和 等于零,即
这就是动力学普遍方程(也称为达朗贝尔—拉格朗日方程)。 写成直角坐标系上的投影式为
h=1,2,…,k
这是一个方程组,方程的数目等于质点系的自由度数, 称之为第二类拉格朗日方程,简称为拉格朗日方程。它揭示 了系统动能的变化与广义力之间的关系。
若引入拉格朗日函数:
ቤተ መጻሕፍቲ ባይዱ
Theoretical Mechanics
保守系统的拉格朗日方程。 返回首页
13.2 基本要求
Theoretical Mechanics
通方程解决动力学问题。
5.能正确运用拉格朗日方程求解动力学问题,并判断物体
运动的稳定性。
Theoretical Mechanics
返回首页
13.3 重点讨论
Theoretical Mechanics
返回首页
13.3 重点讨论
13.3 重点讨论
用虚位移原理求解质点系的平衡问题,其实质是利用动力学
中虚功的概念。对于理想约束系统,其约束力不包括在虚功方