
汽车主动悬架和四轮转向系统的综合控制
图8车辆垂直加速度响应
万方数据
图lO车身俯仰角加速度响应
6结论
本文通过建立汽车转向子系统和悬架子系统相互 耦合的综合动力学模型,将主动悬架控制技术,如主动 抗侧倾杆控制、变论域模糊主动悬架,和四轮转向控制 技术有机地结合在一起,充分发挥了两者的优点,大大 提高了车辆的操纵稳定性和行驶平顺性。同时也为考 虑更为复杂的底盘控制,如制动、驱动等控制技术的综 合应用打下了一定的基础,对于其它含有两个或两个 以上子系统的综合研究也具有一定的借鉴意义。
ASCS+4ws);④主动悬架(包括主动抗侧倾杆和变论
域模糊控制)与4WS综合控制系统(I_ASCS+4WS)。
路面输入如下:
,‘、
f0.025(1一cos8-trt),0 s t s 0.25s
2ru’2 10.
otherwise
车辆特征参数见表1。
表1车辆特征参数
车辆操稳性方面的仿真结果见图4~6和表2。由 图可知,与被动系统相比,简单主动悬架的车身侧倾角 降低,而车辆质心侧偏角收敛减小,车辆不足转向程度 降低。而简单主动悬架+4ws系统、综合控制系统的各 项性能指标都有不同程度的改善。
万方数据
4控制策略
4.1简单主动悬架(主动抗侧倾杆)
轮胎垂直载荷的表达式为一j:
如=mgl,/2(I+z,)一△B
(16)
如=mgl,/2(If+Z,)+△B
(17)
如=mgl/2(ty+z,)一△,,
(18)
■=mglr/2(‘+z,)+△t
(19)
其中,AF,及△F,分别为前后轮垂直载荷变化量,与簧
规则l:如果悬挂质量的速度和悬架相对位移是正
大或负大,那么悬架控制力是负大或正大;规则2:如果
悬挂质量的速度和悬架相对位移是正小或负小,那么
悬架控制力是负中或正中;规则3:如果悬挂质量的速
度是正小或负小和悬架相对位移是正非常小或负非常
小,那么悬架控制力是负非常小或正非常小;规则4:如
果悬挂质鼍的速度是正大或负大和悬架相对位移是负
出:主动悬架和四轮转向综合控制系统能同时兼顾主动悬架和四轮转向的优点,使车辆的操稳性和平顺性大大提高。
关键词:汽车;主动悬架;四轮转向;耦合;综合控制
中图分类号:U463.1
文献标识码:A
汽车底盘综合控制系统(Integrated Chassis Con— trol。ICC)的设计是目前汽车领域的一个热点研究问 题。一般来讲,这方面的研究是为了综合考虑汽车不 同子系统之间的耦合作用,满足人们对汽车安全性、舒 适性要求的不断提高。尽管进行了一系列这方面的研 究,但是基于在ICC上构建车辆模型的综合控制研究 进展并不多见。如文献[1]、[2]着重考虑四轮转向控 制器的研究,文献[3]则是对主动悬架控制器的研究, 尽管[4]建立了整车模型,但也只着重于主动悬架控制 器的研究。
图1转同动力学于模型 同时为了反映轮胎侧偏力与垂直载荷的关系,建 立起轮胎侧偏力为轮胎侧偏角与垂直载荷以的函数 关系‘3】[51:
以_【飞…咖n(恶)№凡也E)
(3) 其中,C。和c忍为正常数。 2悬架动力学子模型
考虑7自由度模型,见图2。假定车身为一刚性 体,4个车轮为质量点。悬架类型可简化为四个单横臂 独立悬架。车身在质心处有三个自由度:垂向,俯仰及 侧倾。每个轮胎仅作垂向运动,在质心和路面扰动之 间视为线性弹簧,轮胎垂向阻尼的影响忽略不计。另 外,假定侧倾轴和俯仰轴在质心CoG之下,距离分别为 ^,和h。。
考虑两者耦合关系的综合模型可描述为如下运动
微分方程组:
4
玉,一Cv,+=1∑(cos8i0)
≯=手∑(r—sinBi巳+r,icos8j巳)
,4
;·=一去荟(rn凡t)
厶≥币=∑([(1一嘞)r成一o]凡i)+m,h,口,(9)
≥。=一手∑(k‰F“)一巩h,吼 1口i;1
≥,=争【∑([(1一‰)k—k凡i])+mJh,(刍,+咖,)】
摘 要:针对汽车底盘的两大重要组成一转向子系统和悬架子系统,建立起汽车侧向动力学模型、悬架动力学子
模型以及考虑两者耦合效应的综合动力学模型;接着对四种不同控制策略的车辆系统进行了仿真对比,包括被动悬架兼
前轮转向系统、主动抗侧倾杆控制系统、主动抗侧倾杆和四轮转向控制系统以及主动悬架与四轮转向的综合控制系统,得
其中,m为汽车质量(包括轮胎的质量),叱和钆分别
基金项目:重庆市自然科学基金重点项目(8718) 收稿日期:2008—05—04修改稿收到日期:2008一06—02 第一作者来飞男,博士生,1963年生
万方数据
为汽车的纵向速度和横向速度,舀为车辆横摆角速度, 盈为车轮转角,n为惯性坐标系下作用在质心的轮胎 力,i代表轮胎下标。
上质量侧向加速度成正比。
通过对车辆参数进行分析计算,可得出前左右车
轮静载荷为3 085.4 N,后左右车轮静载荷为4 238.6
N,即转弯时前内轮更容易离开地面。于是可通过主动
悬架来增加后轮侧倾角刚度,来达到使后轮垂直载荷
变化适量增大,而前轮垂直载荷变化减小的目的。
4.2四轮转向系统(4WS)
尽管通过主动抗侧倾杆控制可减少车身侧倾,但
图3悬架几何特性
2.2车轮垂向动力学
为了获得车轮的动力学方程,需再次考虑悬架的 几何特性来获得车轮处的力以及位移。如图3,对点
P。的力矩平衡,有:
F谢(rui—r成)一F“(~一r威)=0
(10)
求出吒,便可获得F耐与凡。的函数关系:
凡i=‰凡;
(11)
而悬架支点力F埘为:
凡i=cf(乞i一气)+kf(:。i一气)+Mj (12) 其中Ⅱi为作动器所产生的力,乞与z撕满足图3表达的
图4车辆质心侧偏角响应
图5车辆横摆角速度响应
万方数据
tfs
图6车身侧倾角响应
表2车辆操稳性指标响应
振动与冲击
q
要 兰 鼍
2009年第28卷
f
善
皂
吾 尝
毛
车辆平顺性方面的仿真结果见图7~10。由图可 知,综合控制系统对车辆性能的改善非常显著,与被动 系统相比,车身侧倾角加速度峰值由原来的一0.519变 为一0.202,稳定时问也南6.8 s减小为2.9 s;车身垂 直加速度峰值由2 m/s2减小为1.12 m/s2,稳定时间由 1.9 s减小为0.6 s;车身俯仰角加速度峰值由2.5 rad/s2降为1.4 rad/s2,车身俯仰角峰值也降为原来的 一半。而简单主动悬架系统、简单主动悬架+4ws系统 除了使车身侧倾角加速度能较快地趋于稳定外,对车 辆的垂直加速度响应和俯仰响应几乎没有改善。
根据汽车转向的运动学关系,可以求出侧向加速 度a。:
a,=玉,+易%
(14)
于是由方程(7)一(9)可见,汽车的转向运动通过
口,影响车身侧倾,并进而影响悬架子系统的运动。
轮胎的垂向力显然为:
ti=kti(%一z“)
(15)
即轮胎垂向力将随垂向运动而剧烈变化,这将引起轮
胎侧偏力的额外变化,进而影响整个侧向动力学关系。
[J].中国机械工程,2007,18(9):1121—1124. [5]余志生.汽车理论(第3版)[M].北京:机械工业出版
社,2000. [6]郭孔辉.汽车操纵动力学[M].长春:吉林科学技术出版
社,1991. [7]Masao Nagai,Motoki Shino,Feng Gao.Study on Integrated
Contml of Active Front Steer Angle and Direct Yaw Moment
[J].JSAE Review,2002,23:309—315. [8]Rodie A,Vukobratovie M.Contribution to the Integrated Con·
小或正小,那么悬架控制力是负中或正中。
具体控制算法的实现参见文献[4]。
5仿真计算与结果分析
假定车辆以70 km/h车速行驶,转向盘输入转角
为45。。现比较四种不同控制系统的仿真结果:①被动
系统(PAS),即被动悬架和前轮转向系统;②简单主动
悬架系统(S_ASCS);③简单主动悬架+4WS系统(S—
是同时也会减少不足转向趋势,引起驾驶员不适。此
第4期
来飞等:汽车主动悬架和四轮转向系统的综合控制
159
时,可利用四轮转向技术,如使后轮相对前轮同向转动
一定角度来适量增加不足转向,便町同时提高车辆的
操稳性和安全性。
具体控制方法如下:
(1)简单主动悬架控制
K。”‘ :J
0
【k,k—sgn(a,)are/I
系。如图3,对车轮点P。处的力矩平衡有:
凡i(r“一ki)一FBi(,“一r成)=0
(4)
可求得:
Fai=(1一r肼),-廿i
(5)
其中:
I'D2/i:i鼬
(‘6∑三(Lrompe枷i,)
(【7,),
厶≥。=∑(L,肼凡。)一m。h,吼
(8)
●l●I__I————l—II 第28巷锛4期
振动与冲击 JO!’RNAL OF VIBRATION^ND SHOCK
_I
I●V0_1l.●28 _N_o. lI4 l2-00_9__
汽车主动悬架和四轮转向系统的综合控制
来飞1’2,邓兆祥1’2,董红亮1’2,张立双Ⅵ
(1.重庆大学机械传动国家重点实验室,重庆400030;2.重庆市汽车NVH工程中心)
度低于目标值,此时后轮与前轮转动方向相反,来提高
车辆的机动性;当车辆在高速下转弯时,侧向加速度超
过目标值,一方面主动悬架开始工作,另外后轮与前轮
同向转动。提高车辆的操稳性和安全性。
4.3变论域模糊主动悬架
概述汽车主动控制悬架系统的工作原理及控制模式
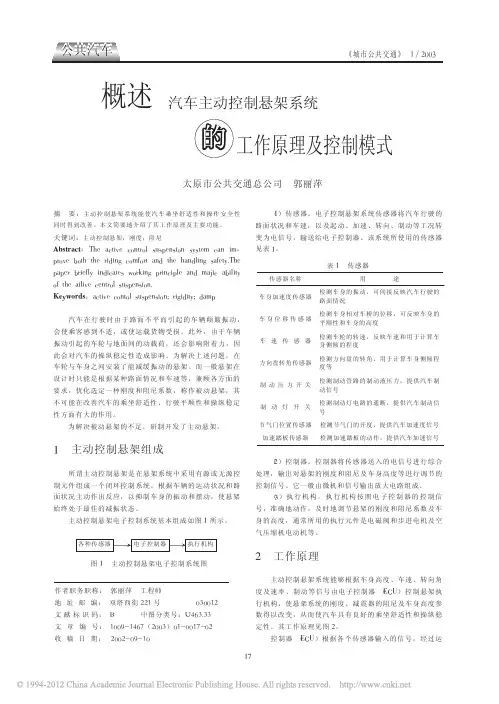
高速感应控制 车速 #/"$% & ’ 车 速 *" 0/"$% & ’ , 车 高 持 续 .(,) 以 上 大幅度变化 车 速 #/"$% & ’ , 车 高 持 续 .(,) 以 上 大 幅度变化
"$" """
""" "
连续坏路 面控制
0
0 ←0
车速与路面感应控制逻辑关系
悬架的刚度与阻尼 汽车行驶工况 “ 软”模式 “ 硬”模式 低 中 高 低 中 高 0
公共汽车
《城市公共交通》 " ! !##$
概述
汽车主动控制悬架系统
的 工作原理及控制模式
太原市公共交通总公司
摘 要 :主 动 控 制 悬 架 系 统 能 使 汽 车 乘 坐 舒 适 性 和 操 作 安 全 性
郭丽萍
( <)传感器。电子控制悬架系统传感器将汽车行驶的 路面状况和车速, 以 及起动、加速、转向、制动等工况转 变为电信号,输送给电子控制器。该系统所使用的传感器 见表 <。 表<
中图分类号: ’($)$$
文 章 编 号: "##*+"’(, ( !##$ ) #"+##",+#! 收 稿 日 期: !##!+#*+"#
C <B C
状态,在这两种不同的模式下,悬架由控制器控制在 三种状态,根据车速和路面的变化自动地调节刚度和 阻尼系数,使车身的振动达到最佳的控制。其逻辑关 系 见 表 .。 ( .) 车 身 姿 态 控 制 。 是 指 在 汽 车 车 速 突 然 改 变 及 转向等情况下,控制器对悬架的刚 度 和 阻 尼 实 施 控 制 , 以抑制车身的过度摆动,从而确保车辆乘坐舒适性和 操纵稳定性。其逻辑关系见表 ! 。 表!
汽车底盘集成控制系统组成和工作原理分析 - 副本

自从20世纪80年代以来,为了提高汽车性能,人们开发了各种各样的底盘主动控制系统。
这些系统按汽车运动方向可以分为3类:纵向的制动和驱动控制、横向的转向和横摆力矩控制以及垂直的悬架控制。
目前汽车底盘的电子控制系统几乎毫无例外地围绕某一功能来开发,并通过轮胎与地面间的接触力产生作用。
由于汽车各个方向的运动并非独立,而是相互联系,相互影响,因此具有以下特征: ( 1)各个控制系统的控制目标不一致,如主动悬架的主要控制目标是舒适性,四轮转向的主要控制目标是操纵稳定性,将两者集成时会由于控制目标不一致而冲突; ( 2)各个控制系统对执行器的控制存在干涉,如制动器同时受到驾驶员、防抱死系统ABS和电子稳定程序ESP 等的控制; (3)同一控制目制可以由多个控制系统完成,如转向时的操纵稳定性可以由主动前轮转向AFS、主动后轮转向ARS和ESP等来实现。
此外还存在基于反馈的控制存在时间和相位的滞后,系统的冗余度较大,尤其是传感器冗余。
底盘集成控制是当前底盘的研发热点,因为它有着传统控制无法比拟的优点,具体如下。
(1) 消除各系统间的冲突如四轮转向可以改变汽车的横向运动,同样通过制动力控制也可以改变汽车的横向运动,集成控制能实现两个系统各自以合适的幅度向同一个方向作用,消除可能存在的冲突。
(2) 改善车辆性能如在装有ABS的车辆上若安装形式为“高选择”,则在分离附着系数路面上会产生横摆力矩,导致车辆失稳;若安装形式为“低选择”,又没有充分利用路面附着系数,导致制动距离延长。
通过ABS和4WS的集成控制既能充分利用路面附着系数,缩短制动距离,又能保证车辆稳定性。
(3) 减少传感器很多控制系统所需要的传感器信号是相同的,可以通过集成实现传感器共享,还可以充分利用状态估计等方法来估计一些车辆的状态参数,减少传感器的数量,降低控制系统的成本。
(4) 降低系统复杂性。
随着底盘电控系统数量的不断增加,控制器、传感器和执行器都大大增多,造成电子线路复杂,布局混乱,成本上升,还造成检修和维护的困难。
车辆主动悬架最优控制
J ( u) [ X T (t )Q(t ) X (t ) u T (t ) R ( t )u (t )]dt
控制 u (t ) ,使目标函数 J 取极小。线性调节器的主要问题之一是如何选择 Q、R 阵以获得比
较满意的控制过程动态响应,计算机仿真可以解决这个问题。 在悬架设计中,为提高汽车的操纵稳定性和行驶平顺性,应使簧载质量垂直加速度、悬 架动扰度及轮胎动变形较小。此外,从实现控制的角度来看,应使所需的控制能量较小。因 此式(3)可写为
G12=(-3290*s - 7.332e004)/(s^4 + 45.36*s^3 + 5473*s^2 + 9.005e004*s + 1.179e006); G13=(s^3 + 45.36*s^2 + 2033*s + 5.386e-012)/(s^4 + 45.36*s^3 + 5473*s^2 + 9.005e004*s + 1.179e006); f(i)=abs(G11); h(i)=abs(G12); g(i)=abs(G13); i=i+1; end s=0:0.1:80; figure loglog(s,f,'-',s,h,'-.',s,g,':') legend(' 加速度',' 动扰度',' 动载荷')
( t) ,
根据微分方程组(1) ,建立如下所示的状态方程 和 输 出 方 程
。 x Ax Bu D (t ) y Cx Eu
(2)
式中:
0 0 A 0 0
1 0 0 0
汽车动力学综合控制四轮分布转向和四轮分布式牵引制动系统

汽车动力学综合控制四轮分布转向和四轮分布式牵引/制动系统在这篇文章中,车辆动态综合控制算法使用一个在线的非线性优化方法,提出了4轮分布式转向和4轮分布式牵引/制动系统。
这分派算法减少每个轮胎的工作负荷,都控制在一样的大小。
该递归算法的全局最优解收敛可以由凸面的延展性证明。
这意味着,车辆动力学极限性能,综合控制的理论得到澄清。
此外,这款车动力的4轮转向分布式和4轮分布式牵引控制效果/制动模拟证明是比较了各种制动器组合系统。
本文的目的是阐明车辆动力学理论极限的性能和牵引转向/制动系统集成控制。
这对改善车辆极限性能,估计轮胎特性是很重要的。
自动回正力矩(SAT)的特点,具有低饱和转向侧向加速度运动的侧向力比多。
因此,发展了轮胎的特征估计算法,即每个车轮摩擦圈,使用SAT和侧向力之间的关系,1,2]。
虽然这些方法可以适用于纯侧向滑移运动,我们已明确用刷子模型[3,4]阐明了轮胎抓地力和SAT(综合考虑了横向和纵向滑移)的关系。
此外,还提出了轮胎抓地力(综合考虑了横向和纵向滑移)的估计模型。
Mokhiamar和Abe[6]提出了4轮分布式转向和4 轮分布式牵引/制动系统的汽车动力学综合控制算法,该算法减少了四轮工作负荷。
然而,算法没有考虑到关于约束每个轮胎摩擦圆,因此,该算法并不保证所有车轮的轮胎摩擦圈的力。
在这篇文章中,基于每个车轮的摩擦圈提出了四轮分布式转向和四轮分布式牵引/制动的车辆动力学综合控制方法。
分层控制结构被用于车辆动态控制[7]。
第一层计算目标为力和时间,实现对应驾驶员踏板和方向盘角输入的理想汽车运动。
在第二层目标合力和汽车运动的时间分配到基于每个车轮的摩擦圈的目标轮胎力。
最后一层控制每个轮胎运动,实现目标的力。
每个轮胎的抓地力从SAT和各轮胎独立的纵向和横向力估计。
通过使用每个轮胎的抓地力,每个轮胎的摩擦圆半径可估计。
在分层控制的第二层,每个轮胎的受力大小方向的通过计算每个轮胎的摩擦圆的半径而获得。
基于统一模型的转向-悬架系统最优综合控制方法

关键 词 : 四轮转 向 ; 主动悬 架 ; 统一 模 型 ; 最优 控 制 ; 合控 制 综 Op i lI tg ae nr lBa e n Unfe o e o tma n e r td Co to s d o i d M d lfr i
S e rn n u p n in S se te i g a d S s e so y t m
( 庆大学 , 重 机械 传动 国 家 重点 实验 室 , 重庆 403 ) 0 0 0
[ 摘要 ] 通 过对车辆底盘系统 中的转 向和悬 架系统建 立统一 的数学 模型 , fMa a/ i ui 利j tb Sm l k仿 真 , J l n 结合最 优控 制理论 , 别对被 动悬架 兼前轮转 向系统与主动悬架兼 四轮转 向综 合控制 系统进行 对 比研究。理 沦分析与 分 仿真试验表明 , 综合控制 系统 下_ 乍辆的操纵稳定性和平顺性都得到 J很大 的提 高。 ,
考虑 车辆 垂直 方 向运 动 的需 要 , 此 有 必要 建 立 一 因
个包括 垂 直运 动和 计入侧 倾 自由度 对 角输 入 操纵 运 动影 响的统 一车 辆模 型 。为 了完整 地 描 述车 辆复 杂 的运动 , 从悬 架对 车辆 的作 用考 虑 , 型应 当包 括 车 模 身 的垂直 、 仰 和 侧 倾 运 动 , 及 悬 架 和 车 轮 的 变 俯 以 形 ; 四轮转 向控制 要求 考 虑 , 型还 应 当包 括 前 后 从 模 车轮转 角 、 辆 的横 摆 和侧 向运 动 。控 制 输 入 包 括 车 车轮转 向角和 对悬 架 的控 制 力 。 为 了将重 点放 在分 析汽 车 的操纵 稳 定性 的基本 特性 上 , 考 相 关 文 献 【 J特 作 以 下 简 化 , 引起 参 4 , 所 的误差 对 后续优 化 带来 的各种 性 能提 高影 响不 大 。
车辆四轮转向系统的控制方法

—4 —
© 1994-2009 China Academic Journal Electronic Publishing House. All rights reserved.
四轮转向系统按其结构可分为四类 :机械式 、液压式 、电动式和复合式 。按其控制方 法〔2 ,3〕可分为 : ①定前后轮转向比四轮转向系统〔4〕; ②前后轮转向比是前轮转角函数的四 轮转向系统 ; ③前后轮转向比是车速函数的四轮转向系统〔4〕; ④具有一阶滞后的四轮转 向系统 ; ⑤具有反相特性的四轮转向系统〔5〕; ⑥具有最优控制特性的四轮转向系统〔6〕; ⑦ 具有自学习 、自适应能力的四轮转向系统〔3〕。
根据前面的理论分析 ,四轮转向系统在车辆高速转向时能够基本保持车辆重心侧偏
角为零 。传统的前轮转向车辆在转弯时 ,车辆的前进方向与其纵向中心线的方向不一致 ,
其夹角就是车辆重心侧偏角 。2WS 车的车辆重心侧偏角对前轮转向角的增益如图 3 所
示 ,在某一车速 v 时车辆重心侧偏角β= 0 ,此时车辆的前进方向 (即车辆重心的运动方
向) 与车辆纵向对称线方向一致 。当车速低于 v 时重心向与前轮转向角方向相同的方向
偏移 。当车速高于 v 时重心向与前轮转向角方向相反的方向偏移 。当后轮附加某一特
定的转角时 ,将产生与前述相反的重心侧偏角 ,与前轮产生的重心侧偏角叠加 ,使车辆侧
偏角基本为零 。车辆对轨道的跟踪性得到了极大的改善 。
1998 年
吉 林 工 业 大 学 学 报
Vol. 28
第 4 期 J OU RNAL OF J IL IN UN IV ERSIT Y OF TECHNOLO GY 总第 92 期
车辆四轮转向系统的控制方法 3
汽车底盘悬挂系统的主动与半主动控制
汽车底盘悬挂系统的主动与半主动控制汽车底盘悬挂系统是汽车重要的组成部分,负责支撑和缓解车身震动,保证车辆稳定性和乘坐舒适性。
随着科技的不断进步,汽车底盘悬挂系统的控制方式也在不断创新,主动和半主动控制成为了现代汽车悬挂系统的重要发展方向。
主动悬挂系统是指通过传感器实时监测路面情况和车辆动态,通过悬挂系统的控制单元主动调节悬挂刚度、减震力度等参数,以优化车辆的悬挂性能。
主动悬挂系统可以根据不同路况和行驶状态主动作出调整,提高车辆的操控性和舒适性。
采用主动悬挂系统的车辆可以更好地适应复杂路况,减少车身的侧倾和颠簸感,提升行驶平稳性。
主动悬挂系统的工作原理是利用电液控制技术,实现悬挂系统的快速响应和精准控制,从而提升车辆悬挂性能。
半主动悬挂系统是介于传统被动悬挂系统和主动悬挂系统之间的一种系统。
半主动悬挂系统同样可以根据路况和行驶状态调节悬挂参数,但是其调节范围和速度相对主动悬挂系统较小,无法实现完全主动的悬挂调节。
半主动悬挂系统采用电磁阻尼器、气压悬挂等技术,通过主动改变阻尼力和气压来调节悬挂刚度和减震效果,提高车辆悬挂性能。
半主动悬挂系统的优点在于成本较低、结构简单,对悬挂系统的改造和升级相对容易,因此在许多中高端车型中得到了广泛应用。
综上所述,主动和半主动悬挂系统在汽车底盘悬挂领域具有重要的应用前景。
随着汽车科技的不断发展,悬挂系统的控制技术将会越来越智能化和高效化,为驾驶员提供更加舒适和安全的驾驶体验,推动汽车行业向着智能化和高端化方向发展。
汽车底盘悬挂系统的主动与半主动控制必将成为未来汽车发展的一个重要趋势。
汽车主动悬架与ABS系统联合控制研究
第29卷第6期 2006年6月合肥工业大学学报(自然科学版)J OU RNAL OF H EFEI UN IV ERSIT Y OF TECHNOLO GYVol.29No.6 J un.2006 收稿日期:2006202221作者简介:杨柳青(1971-),男,安徽巢湖人,合肥工业大学硕士生;陈无畏(1951-),男,湖南攸县人,博士,合肥工业大学教授,博士生导师.汽车主动悬架与ABS 系统联合控制研究杨柳青, 陈无畏, 初长宝(合肥工业大学机械与汽车工程学院,安徽合肥 230009)摘 要:文章建立了7自由度的半车模型、液压制动模型及白噪声路面模型,基于实用的PID 控制器,将汽车主动悬架与ABS 系统进行了联合控制。
悬架控制系统既以改善悬架性能为调节目标,又以车轮滑移率在最优时车轮法向反力达最优为调节目标;ABS 系统以车轮滑移率达最优,制动性能提高为调节目标。
仿真实验表明,在联合控制情况下,汽车悬架的性能指标、制动性能较之两系统单独控制的情况均有明显改善与提高。
关键词:主动悬架;防抱制动系统;联合控制;PID 控制器中图分类号:U463.33;U463.5;TP373.3 文献标识码:A 文章编号:100325060(2006)0620767205R esearch on the conjoint control of the vehicle ’s active suspension and anti 2lock braking systemYAN G Liu 2qing , C H EN Wu 2wei , C HU Chang 2bao(School of Machinery and Automobile Engineering ,Hefei University of Technology ,Hefei 230009,China )Abstract :In t he paper ,t he semi 2vehicle model of seven degrees of f reedom ,t he hydraulic braking model and t he white 2noise road surface model are founded ,and based on t he practical PID cont roller ,t he con 2joint co nt rol of t he vehicle ’s active 2suspension and anti 2lock braking system (ABS )is achieved.The adjusting of t he suspension cont rol system aims at imp roving suspension performance as well as get 2ting t he optimal normal counter force of t he wheel as t he sliding rate of t he wheel is at it s best.The adjusting of t he ABS aims at getting t he optimal sliding rate of t he wheel and advancing braking per 2formance.Simulation experiment s show t hat under t he conjoint cont rol ,bot h t he suspension perform 2ance indexes and t he braking performance of t he vehicle have evident improvement s in compariso n wit h t he single control of t he two systems.K ey w ords :active suspension ;anti 2lock braking sysgem ;conjoint cont rol ;PID conlroller0 引 言汽车由多个系统组成,而且各系统相互协作、相互影响,因而整车性能的提高依赖于各系统的协调工作。
汽车主动悬架与电动助力转向的集成最优控制
线 性 因素 。电动 助力 转 向系统 及整 车转 向分别 图} 1 、2 _ _ 1 如 0 L
所示。
一
~
~
_
_
一
1●● 』
L
,
了大 量 研究 , 旨在 提 高 车行 驶 的平 顺 性 ,文献[ 1 , 2 ] 就 汽 车 主动 悬 架 振 动进 行 控 制 ,同时 考 虑 发 动机 等 的影 响 , 减小 车 身 的振动 。文献[ 3 ~ 5 ] 以助 力转 向 为研 究 对象 , 在 车 辆转 弯过 程 中单 独 对转 向系统 进行 控 制 。汽 车在 转弯 过 程 中悬 架与 电动 助 力转 向之 间 相互 影 响 ,因此 建立 一 个 悬架 与转 向的综 合模 型 十分 必 要 。本 文把 主动 悬架 模 型
Ke y wo r ds :a c t i v e s us p e n s i on; e l e c t r i c a l p owe r s t e e r i n g; i nt e g r a t e d op t i ma l c o n t r o l
0 引言
摘
要 :建 立 整车 悬 架与 电动 助 力转 向 集成 动 力 学模 型 ,并设 计 L QO 最优 控 制 器。通 过在 Ma d a b / S i mu l i n k 环境 下进 行 仿真 运 算 ,其 结果 表 明 ,采 用所 提 出的控 制 策略 ,不仅 使 汽 车的侧 倾 角速 度 、悬 架动 挠 度 和轮 胎动 位移 有 所改善 ,而且使 车辆 的行 驶 平顺 性 、操 纵 稳定 性有 所提 高。
图 1 电 动 助 力 转 问 系
汽车主动悬架和四轮转向系统的耦合分析及协调控制
C ogig U ir t, tt KyL brtr hn qn nv sy Sae e aoaoyo ca i l rnmiin hn qn 4 0 3 ei fMeh nc as s o ,C og i aT s g 00 0
化 ; 动悬架 与四轮转 向协调控制 系统在减小车身侧倾 和前轮垂直载荷波 动的同时 , 主 还能有效地改善 车辆横摆 响应
和质心侧偏角响应 。
关键 词 : 汽车 ; 动悬 架 ; 主 四轮 转 向 ; 合 ; 耦 协调 控 制 Th u ln ay i n od n td Co to fVe il ’ e Co pi g An l ssa d Co r i ae nr lo hceS Ac ie S p n in a d F u h e te i g tv us e so n o rW e lS e rn
维普资讯
汽
车
工
程
20 ( o.0 N . 0 8 V 13 ) o9
20 0 8年 ( 3 ) 9期 第 0卷 第
A tm t eE g er g uo oi n i e n v n i
20 7 0 81 4
汽 车 主 动 悬 架 和 四轮 转 向系统 的
刖 百
性; 文献[ ] 3 则采 用主动悬架 控制来 改善车辆 的平 顺 性 和稳 态 转 向 ; 献 [ ] 建 立 整 车模 型 的基 础 文 4 在
耦合 分析及协 调制 木
来 飞 , 兆祥 , 邓 董红 亮
403 ) 0 0 0 ( 重庆 大 学 , 械 传 动 国 家 重 点 实 验 室 , 庆 机 重