
2021年驾驶行为评价系统
《驾驶行为表征指标及阐发办法研究》(吉林年夜学博士论文)欧阳光明(2021.03.07)目录:1.国内外文献综述2.驾驶行为信息收集计划3.驾驶行为表征指标体系构建4.平安性评估办法5.驾驶人认知能力评估指标体系及办法6.典范应用1.国内外文献综述研究布景:车越来越多、交通事故多、平安很重要、交通事故的预防亟待解决、国家重视、驾驶人员的错。
研究意义:1.驾驶行为平安性提升提供技术支持(改良驾驶培训质量和教育质量)2.车辆平安性……理论基础3.路途平安性……理论基础4.后续研究……理论基础。
研究现状:内容多、要求高、难度年夜。
研究框架如下:(1)驾驶行为信息收集:实验环境(各种平台)、车辆运动及操控信息收集(仿真驾驶车辆信息、实际车辆信息收集系统、监控记录仪)、驾驶人生理、信息收集。
(2)驾驶行为技术阐发:面向驾驶行为阐发的虚拟交通情景构建技术;驾驶行为表征体系研究;实验设计及数据阐发办法研究。
(3)驾驶行为理论研究:建模、状态辨识、适应性、后面:略2.驾驶行为信息收集系统设计及实现驾驶行为信息分类:感知、决策、操控驾驶行为数据收集阐发:驾驶人基本信息姓名年龄身份证号码文化水平1文盲2初中级以下3高中4年夜学及以上5不明3年内交通肇事次数驾驶员视觉信息:注视行为表征参数注视点坐标驾驶人生理特征信息驾驶人心理特征指标驾驶人把持行为信息标的目的盘转角度驾驶人转动标的目的盘的角度档位档位所处的状态 1 倒档、0 空档、15 档加速踏板开合度% 加速踏板踩踏水平占总行程的比例制动踏板开合度% 制动踏板踩踏水平占总行程的比例转向灯状态用于表征转向灯的状态车辆运行状态信息指标名称单位指标解释速度公里/小时车辆运行实时丈量速度值纵向加速度米/秒平方描述车辆纵向加减速行为横向加速度米/秒平方描述车辆的横向侧倾特征距离信息米描述车辆驶过的距离路途基本信息2.2.1 驾驶人生理、心理信息收集(详细介绍了各种仪器)2.2.2 驾驶人操控及车辆运行信息收集计划及技术实现软件实现2.2.3 基于GPS的路途信息收集计划及技术实现①数据坐标转换②样本点的识别与分类③计算模块设计及功能:采样点坐标输入↓计算里程、曲率、删去异常点↓判断样本点所属曲线是直线还是曲线↓进行曲线(直、圆)拟合,求解相关参数↓计算缓和曲线相关参数↓计算平曲线一览表相关参数↓输出(并附有详细的函数以及输入输出数据形式)2.3.1 驾驶行为信息同步需求:信息同步的需要性、信息同步需求2.3.2 信息同步的实现:利用Observer3.驾驶行为表征指标体系构造3.1 驾驶人感知行为表征指标3.1.1 视点散布规模指标3.1.2 注视区域散布比例指标(1)注视区域划分:左前中前右前、左窗仪表右窗、左后中后右后;用矩阵暗示(比例)3.1.3 注视序列指标:注视链、利用Observer3.2 驾驶决策行为表征指标3.2.1 驾驶决策行为含义:以“环境信息、本车状态、交通情景”为输入,以“驾驶行为”为输出的一种映射关系3.2.2 决策行为阐发载体(5个场景)3.2.3 驾驶决策行为表征指标:“决策规则”和“决策反响时间”两个方面(1)驾驶决策类型及编码:情景:E 横向:左转L,右转R,纵向:维持N 加速A,减速D,维持K(2)驾驶决策反响时间(3)指标收集办法:利用Observer3.3 驾驶人操控行为表征指标3.3.1 纵向操控行为表征指标(1)换档频率:Rate Gear Change = N / T(单位时间内换层次数=指阐发时段内换层次数/阐发时段的时间长度)(2)空档滑行比率:Gear Zero Rate= Tzero/ T(空档滑行时间比率=阐发时段内空档时段所占时长/阐发时段的时间长度)3.3.2 横向操控行为表征指标(1)转向灯使用频率:Light Change Rate=Nl/T(单位时间内转向灯使用次数=阐发时段内转向灯使用次数/阐发时段长度)(2)转向灯合理性指标:设T = 转向灯使用次数/变动车道次数。
则当转向灯使用次数多于变动车道或转弯次数时,即当T > 1时,则存在变道、转弯意图但未胜利执行的情况;反之,说明驾驶人在变道、转弯时存在不使用转向灯的情况。
通常情况下T 值会在1 邻近摆荡,当T<1时,则会呈现T越小,事故隐患越年夜的趋势。
3.4 车辆运行状态表征指标3.4.1 车辆纵向运动状态表征指标:(1)速度标准差、加速度标准差(2)庞卡莱截面3.4.1.2 车速变异性指标的求算3.4.2 车辆横向运动状态表征指标:标的目的盘转角标准差3.5 驾驶行为影响关键因素判别办法3.5.1 驾驶行为实验设计办法3.5.1.1 驾驶行为实验因素水平阐发3.5.1.2 实验计划确定办法(部分举例)3.5.2 单指标正交实验条理模型3.5.3 因素水平对结果影响水平阐发办法:矩阵4.基于模糊网络条理阐发理论的驾驶行为平安性评估办法(1)驾驶行为评估对象及关系阐发:“感知平安性”、“决策平安性”、“操控平安性”(2)评估思路及办法选择:模糊理论和ANP理论确定指标品级5.驾驶人认知能力评估指标体系及办法专家评估占一定比重(置信权重)还有一部分数据挖掘完成指之间对目标(平安性)的比重以及具体的操纵实施办法6.典范应用7.总结和展望:略次任务驾驶平安性评价指标及评价模型研究()德尔菲法:由美国著名的思想库—兰德公司首创,该办法是以专家的经验知识知觉和判断为基础的评估办法德菲尔法针对专家采取问卷形式调查,包管每名专家的自力性,且不受其他权威人士的干扰,并且能在相互反响的基础上进行修正。
()熵值法:根据某项指标的指标变异水平确定指标权重指标值的变异水平越年夜,含有的信息量就越年夜,其信息熵越小,该指标的权重系数越年夜;反之,指标的变异水平越小,含有的信息量就越小,信息熵越年夜,该指标的权重系数就越小()主成分阐发法:皮尔逊()首先创用了主成分阐发法,并由贺德临(,)加以成长该办法主要通过求协方差和相关系数矩阵特征值和特征根,并依照贡献率的不合确定出指标权重()因子阐发法:该办法由英国统计学家斯皮尔曼创造,它利用评价指标含有的信息,将指标依照不合的类别进行分类,并建立因子模型,将原来的指标整合成少数不成观测且相互无关的因子()条理阐发法(,):年美国匹兹堡年夜学提出了条理阐发法,首次将定性阐发与定量阐发结合在一起该办法首先请专家针对不合评价条理中的指标进行评价,并建立相应的判断矩阵,然后通过求矩阵特征值的办法确定出指标的权重()网络阐发法(,)网络阐发法是年再次提出的一种评价办法是在条理阐发法()基础上延伸的一种主观与客观相结合的决策办法构建网络式评价体系,层与层之间可以反响,单层内可以相互关联()模糊网络阐发法()该办法实现了模糊综合评判与网络阐发法的有机结合,年南京理工年夜学唐小丽在其博士论文中明确提出了模糊网络阐发法,并将网络阐发法应用到模糊综合评判中,该办法针对具有依赖反响的庞杂问题进行赋权,评价效果良好基于车辆运行监控系统的驾驶行为平安与节能美国汽车工程协会(SAE)在1971 年以控制器局域网(CAN2.0B)作为网络核心协议制定了《车辆网络串行通信和控制协议》(SAE J1939)标准,参照国际标准化组织(ISO)的开放式数据互联模型界说了7 层基准参考模型,规定了汽车内部电子控制单位(ECU)的地址配置、命名、通讯方法以及报文发送优先级等,并对汽车内部各个具体的电控单位通讯作了详细的说明,这一标准成为车队管理技术成长的基础。
它使得整车的ECU 形成一个控制局域网(CAN 总线),加之汽车零部件生产商与办事供应商运用信息技术与网络技术(IT&INTERNET),将自动车辆定位(A VL)控制器局域网系统与固定的车辆管理信息系统连接形成的车载通讯电脑,使得运输企业利用电脑管理运输活动的管理系统成为可能。
国内研究情况:1.智能运营管理系统:苏州金龙―“GBOS”智慧运营系统权重:超速25%、发念头超转(非经济转速)5%、急加速15%、急减速15%、绿区驾驶(发念头最佳油耗区域)10%、长时间怠速10%、空挡滑行10%、怠速使用空调5%等九项评价指标2.宇通客车―“安节通”智能运营系统系统主要由车载终端设备、无线传播媒介、办事器平台三年夜部分组成3.青年客车―“行车宝”系统对车辆在运行过程中的经济转速区(绿区)停留平均时间、急加速、急减速、发念头超转、离合器使用、紧急制动等操纵行为进行有效管理,通过燃油油量传感器监控、燃油流量传感器监控、怠速时间监控、怠速时间油量消耗监控及同辆车不合驾驶员的油量消耗数据比较阐发等方法提高车辆运营的能效。
第二章驾驶行为平安与节能评价指标研究2.1 驾驶行为平安评价指标研究(根据交通事故产生的原因)指标确定:2.2 驾驶行为节能评价指标研究从行车前准备、驾驶操纵(发念头起动、车辆预热、起步、换挡变速、加速、减速、车速控制、转向控制、特殊路段驾驶、行车温度控制、空调使用、发念头熄火、行车中检查、停车)、收车后检查等方面规范了驾驶员的驾驶操纵。
(1) 车辆预热推荐柴油机的最佳升温转速为1300r/min,柴油机的起步冷却液温度为40 ℃。
因此,在气温不太低的情况下,发念头起动后在原地怠速运转不超出60s,无需专门预热即可起步。
(2) 起步操纵(3)档位操纵(4) 加速操纵驾驶经验和试验结果均标明,缓加速比急加速要省油,就是强调了加速操纵的柔和性。
从而将加速操纵的节能评价标准定为汽车的加速度。
(5)减速操纵在同样的减速区间,采取急减速(Ja=0.69m/s2)将比平缓减速(Ja=0.3m/s2)多的百公里油耗年夜25.84%,减速距离短45.24m,油耗多0.21ml。
不无暇挡滑行。
(6)车速控制当加速踏板位置不稳、车速上下摆荡时,汽车的百公里油耗会增加,并且速度摆荡越年夜,百公里油耗增加越年夜。
另外,在速度摆荡规模相同的情况下,踩加速踏板越急比缓冲加速踏板的百公里油耗要高。
(7)车辆怠速因此,当汽车停车后(尤其是长时间停车),要尽量减少发念头怠速空转时间,及时使发念头熄火。
(8)车辆技术状况因此将用车辆信息技术监测车辆是否有故障信息作为评判车辆技术状况的办法之一。
(9)车辆空调使用评判空调使用合理性的较好办法是判断车厢内的温度是否过低。
综上2.3 驾驶行为平安与节能评价指标体系第三章驾驶行为平安与节能评价办法研究3.1 驾驶行为平安与节能评价指标理论模型3.1.1 车辆预热(1)评价模型及参数阐发(3)评价办法对车辆怠速预热操纵的合理性,主要从三个方面来进行评价:(1)t≤ta1,即怠速时间不克不及过长;(2)T≤Ta1,即怠速时冷却液温度不该上升过高;(3)n≤na1,即怠速时不该使发念头高速空转。
华为HI全栈智能汽车解决方案五大系统解析(2021年)

内容目录HI全栈智能汽车解决方案,形成五大系统1. 云-智能云平台1.1. 华为自动驾驶云服务1.2. 华为车联网云服务1.3. 华为高精地图云服务2. 管-智能网联平台:5G车载模组+T-Box+以太网关3. 端侧-智能驾驶系统:芯片硬件+OS+云服务+传感器4. 端-智能座舱系统:麒麟芯片+鸿蒙OS+应用生态5. 端-智能电动系统:mPower+芯片硬件+整车控制OS+三电云服务HI全栈智能汽车解决方案,形成五大系统华为基于在ICT领域积累的芯片、操作系统、机器学习算法、云服务等基础技术,全面进军智能汽车领域。
2020年10月30日发布华为智能汽车解决方案-HI品牌。
HI全栈智能汽车解决方案包括:1)1个计算与通信与通信架构,实现:硬件可扩展,软件可持续OTA升级更新。
华为在计算与通信架构(CCA)之上提出跨域集成软件堆栈(VehicleStack),共同构建数字系统,采用微服务和微插件,并基于服务理念而构造,为车企搭建可持续的盈利模式。
2)5大智能系统:智能车云、智能网联、智能驾驶、智能座舱、智能电动。
3)以及激光雷达等全套的智能化部件。
HI技术帮助汽车产业实现技术升级,快速开发领先的智能电动汽车,为消费者带来最佳出行体验。
华为赋能汽车E/E架构升级。
随着汽车行业由软件定义功能逐步取代硬件定义,华为使能汽车有分布式电子+电气架构向计算+通信架构转变。
架构升级核心体现为:硬件、软件、通信架构升级。
1)硬件架构升级:由分布式向域控制/中央集中式发展,算力利用率更高,统一交互,实现整车功能协同。
2)软件架构升级:软件架构分层解耦,促使软件通用性,便于管理供应商。
3)通信架构升级:LIN/CAN向以太网发展,满足高速传输、低延迟等性能需求。
图24:华为使能汽车由分布式电子电气架构向计算+通信架构转变4.1. 云-智能云平台基于昇腾910AI芯片打造智能云平台。
智能车云服务包括:自动驾驶云服务(提供数据服务、训练服务、仿真服务)、车联网云服务(三电、智能驾驶、智能座舱数据采集与存储)、高精地图云服务(打造动态地图聚合平台,不自己搭建地图,而是让地图供应商在云服务上呈现)。
驾驶员状态监测系统测试评价方法分析

驾驶员状态监测系统测试评价方法分析王晓亮1李兵1应宇汀1张越21.中汽研汽车检验中心(宁波)有限公司,浙江宁波,3153362.中汽研汽车检验中心(武汉)有限公司,湖北武汉,430000摘要:随着智能驾驶汽车的高速发展,L2级别的高级辅助驾驶系统装车率也越来越高,L3级自动驾驶已逐步实现,而安全自动驾驶还尚未完全落地,当前正处于人机共驾阶段,尽管ADAS系统可以降低交通事故发生率,但疲劳驾驶、分心驾驶和危险驾驶等交通安全“隐形杀手”仍长期存在,给驾驶员和乘客带来生命安全,驾驶员状态监测系统能有效避免疲劳或者分心驾驶引发的交通事故,已经成为避免事故和改善道路驾驶安全的一项关键技术。
本文介绍了驾驶员状态监测系统工作原理,分析了目前国内外驾驶员监测系统的测试评价方法,并总结了该系统的未来发展动向。
关键词:驾驶员状态监测系统;分心驾驶;疲劳驾驶;测试评价方法中图分类号:U467.5收稿日期:2023-07-10DOI:10 19999/j cnki 1004-0226 2023 10 0261前言近年来随着机动车和驾驶员人数的大量增加,交通事故率也逐年增加。
在2021年,我国统计了交通事故原因,而37%的道路交通事故与驾驶员状态直接相关,其中疲劳驾驶、分心驾驶与危险驾驶是三大主要因素。
手机的广泛应用和车舱内越来越多的娱乐系统也是导致驾驶员分心驾驶的直接原因。
2010年之后,美国每年超过3000名驾驶员因分心驾驶而失去生命,2020年年初,美国国家安全委员会发布的数据显示,超过1/4的车祸起因是驾驶员行驶过程中操作手机[1]。
而全球所有致命的道路交通事故中,约有20%是由于驾驶员疲劳驾驶造成的[2],因此,在车辆上搭载驾驶员状态监测系统(Driver Monitoring System,DMS)对驾驶员进行实时监测,防止其因为分心或疲劳而失去对车辆的控制,已经成为一项强制性法规。
我国在2018年率先强制要求“两客一危”商用车量安装DMS系统,欧盟也要求新车型必须配备疲劳监测系统(DDAW)[3]和分心监测系统(ADDW),相关的国内标准也在2022年10月发布,随着政策法规频频出台,驾驶员监测将显得尤为重要。
车辆加速工况驾驶性评价
0 引言随着社会经济的发展与进步,家用汽车的数量逐渐增多,用户的驾驶水平也有所提升。
用户对轻型汽车驾驶性的需求也在不断地提高,对动力性、舒适性以及NVH等性能的要求更加严格,这就对车企整车开发的技术提出了更高的要求。
汽车的驾驶性是在汽车纵向行驶过程中人车交互的综合感知,包括汽车的静态性能和动态响应能力。
汽车的驾驶性可以体现车型的定位和品牌的能力,是影响产品市场竞争力的重要因素。
在满足安全性和经济性的前提下,舒适性和人性化必将成为未来轻型汽车性能开发的主要方向[1]。
1 驾驶性评价方法可以从不同角度、使用不同方法对汽车的驾驶性能进行评价。
目前常用的方法主要有主观评价和客观评价。
由于驾驶性的构成较为复杂,包括汽车在不同方向上的动态响应,因此主观评价可以从汽车驾驶的多个维度进行评价;客观评价能对汽车的驾驶性进行量化,通过分析可以将汽车驾驶性与车辆性能的参数结合在一起,从而指导开发性能参数。
主客观评价汽车驾驶性针对的是汽车不同状态下的性能。
客观评价主要对车辆的稳态性能进行评估;而主观评价主要是对车辆的瞬态品质进行评估[2]。
1.1 主观评价主观评价是指驾驶员在驾驶时可以通过五官和身体的内部感觉对车辆的动态响应做出主观评价。
国外企业使用AUDIT评价法、SAE主观评车标准以及日本的五分制打分等。
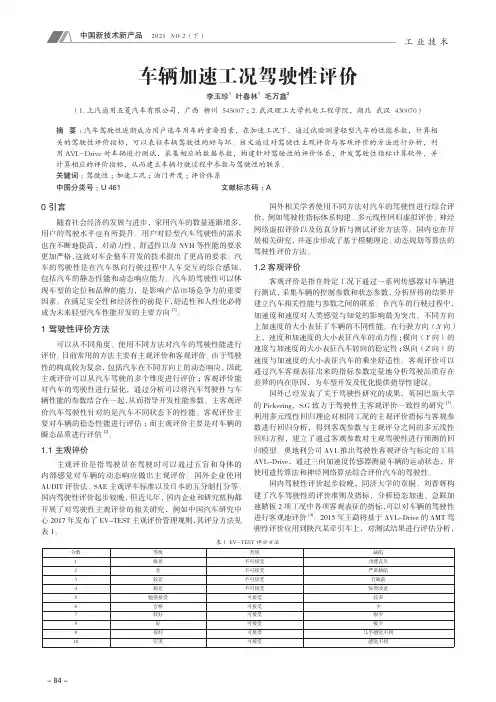
国内驾驶性评价起步较晚,但近几年,国内企业和研究机构都开展了对驾驶性主观评价的相关研究,例如中国汽车研究中心2017年发布了EV-TEST主观评价管理规则,其评分方法见表1。
国外相关学者使用不同方法对汽车的驾驶性进行综合评价,例如驾驶性指标体系构建、多元线性回归虚拟评价、神经网络虚拟评价以及仿真分析与测试评价方法等。
国内也在开展相关研究,并逐步形成了基于模糊理论、动态规划等算法的驾驶性评价方法。
1.2 客观评价客观评价是指在特定工况下通过一系列传感器对车辆进行测试,采集车辆的控制参数和状态参数,分析所得的结果并建立汽车相关性能与参数之间的联系。
2021年司机疲劳驾驶检测系统设计

司机疲劳驾驶检测系统设计欧阳光明(2021.03.07)摘要:随着社会经济的发展,商用长途运输车越来越多,司机为了追求经济效益,经常罔顾交通法的规定疲劳驾驶,而一些私家车也因为各种各样的原因经常铤而走险疲劳驾驶,酿成很多人间惨剧。
为了减少减轻司机的精神压力并对疲劳及时提示预警,本论文以计算机视觉技术为主体,设计实用操作简单的疲劳驾驶检测系统,辅助驾驶员安全驾驶。
司机疲劳驾驶实时检测系统在实际应用中有很重要的意义。
设计了一个利用图像分析的方法,通过测量PERCLOS指标值来进行疲劳判断的该类系统。
系统首先对图像进行预处理,然后采用基于YCbCr颜色空间肤色模型进行人脸粗定位,根据人脸特征,逐次进行人眼区域缩小;最后通过对边缘信息进行先验知识结合积分投影的方法进行人眼定位和闭合度测量。
考虑到视频图像序列帧与帧之间的相关性,采用线性运动预测的方法对人眼进行跟踪,减少了系统的运算量。
实验结果表明系统能实时、准确地反映司机的疲劳状态。
关键词:疲劳驾驶人脸检测肤色检测交通安全疲劳判断目录摘要Abstract1.疲劳驾驶检测系统研究背景与意义2.疲劳驾驶检测系统研究与实现2.1国内外疲劳驾驶检测系统研究现状2.1.1国外疲劳驾驶检测系统的研究成果2.1.2国内疲劳驾驶检测系统的研究现状2.2疲劳驾驶检测系统浅析2.3驾驶员疲劳检测系统的研究2.3.1人脸检测2.3.2人眼定位2.3.3疲劳程度的综合判定3.基于人脸特征的列车司机疲劳驾驶检测与识别系统研究3.1研究内容及目标3.1.1基于人脸特征的疲劳驾驶检测与识别算法开发3.1.2疲劳驾驶检测与识别算法OSP移植3.2基于Adaboost算法的人脸检测3.2.1人脸检测技术概述3.2.2Adaboost人脸检测算法3.3基于Adaboost算法的人脸检测软件实现3.3.1.样本训练过程3.3.2人脸检测程序3.4人眼检测与人眼状态分析算法3.4.1基于Adaboost的人眼检测算法3.4.2人眼级联分类器效果分析3.4.3人眼状态分析算法4.基于贝叶斯网络的驾驶疲劳程度识别模型4.1基于贝叶斯网络模型的驾驶疲劳程度识别4.2驾驶疲劳程度识别模型4.2.1驾驶疲劳贝叶斯网络结构4.2.2贝叶斯网络条件概率表的确定4.2.3驾驶疲劳程度贝叶斯网络识别模型4.3模型有效性验证5.基于FPGA的疲劳驾驶检测系统设计5.1疲劳驾驶检测系统总体设计方案5.1.1系统红外光源原理5.1.2系统总体设计5.2系统硬件设计与实现5.2.1系统硬件总体架构5.2.2图像采集电路设计5.2.3主控板设计5.2.4辅助电路设计5.2.5系统硬件电路的物理测试6.基于 NiosII 多核驾驶疲劳检测系统设计6.1系统介绍6.2系统关键模块设计6.2.1图像采集模块设计6.2.2图像处理算法6.2.3图像处理算法硬件加速的实现6.2.4数据存储模块设计7.疲劳驾驶预警系统的研究进展7.1预警系统的组成及工作原理7.2典型的疲劳驾驶预警系统7.3疲劳驾驶预警系统比较7.4发展趋势8.新型多功能驾驶员状态监测系统设计8.1无线脑电信号采集和分析8.1.1情绪预警8.1.2疲劳监测8.1.3突发疾病监测8.2酒精监测9.多源信息融合在驾驶疲劳检测中的应用9.1驾驶疲劳特征9.1.1PERCLOS值的计算9.1.2行驶方向改变与驾驶员反应不一致情况9.1.3方向盘动作状态9.1.4连续驾驶时间9.1.5实际时间参数9.2模糊神经网络疲劳识别9.2.1疲劳度量化9.3智能控制技术在汽车疲劳驾驶监控中的应用研究9.3.1硬件描述结束语参考文献1.研究背景与意义驾驶疲劳川是指驾驶员由于睡眠不足或长时间持续驾驶造成的反应能力下降,这种下降表现在驾驶员困倦、打磕睡、驾驶操作失误或完全丧失驾驶能力。
国内汽车市场驾驶人眼动行为检测技术分析

10.16638/ki.1671-7988.2021.07.035国内汽车市场驾驶人眼动行为检测技术分析牛增良,孟德宇,王光耀(中国汽车技术研究中心有限公司,天津300300)摘要:为研究不同认知分心等级时的驾驶人眼动行为,通过数理统计的分析方法,对实车道路试验采集的驾驶人完成不同等级认知次任务时的眼动行为特性指标进行了对比分析,定量研究了不同认知分心等级时驾驶人的眨眼、扫视及注视的变化规律。
结果表明:认知次任务复杂度、眨眼频率、扫视幅度、视野广度之间显著相关。
随着认知次任务难度的增加,驾驶人眨眼频率显著增加、搜索广度明显缩小、注视点分布更加集中。
可见本文的研究可以为基于眼动行为的驾驶辅助系统的开发提供理论支持。
关键词:实车试验;认知分心;扫视行为;注视行为中图法分类号U491 文献标志码:A 文章编号:1671-7988(2021)07-107-05Analysis Of Driver’s Eye Movement Behavior Detection TechnologyIn Domestic Automobile MarketNiu Zengliang, Meng Deyu, Wang Guangyao( China Automotive Technology and Research Center Co., Ltd., Tianjin 300300 )Abstract:In order to study the drivers' eyes movement under the different level of cognitive distraction,the method of mathematical statistics was used to investigate the contrast analysis of eye movement index, when drivers complete different complexity of cognitive secondary tasks on the real vehicle road test, and do a quantitative research of variation to the drivers' blink, scanning and watched under the different level of cognitive distraction. The results show that the correlation is significant among the cognitive task complexity, blink frequency, saccade amplitude and the breadth of view .It is concluded that with the increase of cognitive secondary task difficulty, drivers' blink rate increased significantly, the search scope narrowed considerably, the fixation point distribution is more concentrated. Research of this paper provides theoretical support to the development of driving assistance systems which is based on eye movement behavior.Keywords: Real vehicle test; Cognitive distraction; Scanning behavior; Gaze behaviorCLC NO.: U491 Document Code: A Article ID: 1671-7988(2021)07-107-05前言驾驶车辆是一项复杂的操作,需要驾驶人长时间维持警觉,但是驾驶人行车过程中主动参与分心活动的现象却很常见,例如手机通话、与乘客交谈、听广播等,这对驾驶安全造成潜在的危害。
驾驶人“感知-决策-操控”行为模型
第21卷第1期2021年2月交通运输系统工程与信息Journal of Transportation Systems Engineering and Information TechnologyV ol.21No.1February 2021文章编号:1009-6744(2021)01-0041-07中图分类号:U491.2文献标志码:ADOI:10.16097/ki.1009-6744.2021.01.007驾驶人“感知-决策-操控”行为模型冯树民*1,黄秋菊1,2,张宇2,赵琥1(1.哈尔滨工业大学,交通科学与工程学院,哈尔滨150010;2.哈尔滨职业技术学院,汽车学院,哈尔滨150081)摘要:为准确模拟驾驶人跟车行为,提出基于隐马尔可夫模型(Hidden Markov Model ,HMM)的驾驶人“感知-决策-操控”行为模型。
建立描述驾驶意愿的HMM 模型,模拟驾驶人感知过程,获得期望的车间距;预测模块模拟驾驶人根据交通环境和自身生理、心理状态预测车辆未来轨迹,即决策过程;优化模块描述驾驶人为使预测的车辆轨迹跟踪上期望的车辆间距而采取的操控汽车的执行动作,即操控过程。
上述3个模块的滚动过程实现了对驾驶人跟车行为的模拟。
利用自然驾驶数据进行算例分析,结果表明,本文模型预测车间距平均误差仅为1.47%,证明了所建模型的有效性及准确性。
本文为驾驶行为建模方法的理论研究和应用拓宽了思路。
关键词:交通工程;驾驶行为模型;HMM 理论;自然驾驶状态跟车行为;自动驾驶Driver's Perception-Decision-Control ModelFENG Shu-min *1,HUANG Qiu-ju 1,2,ZHANG Yu 2,ZHAO Hu 1(1.School of Transportation Science and Engineering,Harbin Institute of Technology,Harbin 150010,China;2.School of Automobile,Harbin V ocation and Technical College,Harbin 150081,China)Abstract:This paper proposes a Hidden Markov Model (HMM)based driver perception-decision-manipulationbehavior model to simulate the car-following behaviors.The HMM model is used to describe driving intention and simulate the driver's perception process,that is,to obtain the desired vehicle spacing.The prediction module is developed to predict the vehicle trajectory responding to the traffic conditions and driver's psychological status.The prediction module represents driver's decision-making process.The optimization module simulates driver's control actions and adjusts the predicted vehicle spacing to meet the expected vehicle spacing.Driver's perception-decision-control behavior is then simulated through a rolling process of the three proposed sub-modules.The natural driving data were used for empirical analysis and the results indicate the average error of the model is 1.47%,which reflects the effectiveness and accuracy of the model.This paper provides a new perspective for the theoretical research and application of driving behavior modeling.Keywords :traffic engineering;driving behavior model;HMM(Hidden Markov Model)theory;car following in natural;autonomous driving0引言近年来对于汽车主要操控者行为的描述、理解和深入研究已成为国内外学者关注的重点[1]。
最新年驾照扣分新规是什么(交通扣分罚款明细表)
最新年驾照扣分新规是什么(交通扣分罚款明细表)随着交通事故不断增多,交通执法越来越严格。
每年都会出台一些新的规定来加强交通管理,保障交通安全。
最新的年驾照扣分新规定于2021年7月1日正式开始实施,本文将会详细介绍相关规定和交通扣分罚款明细表。
一、新规概述2021年年驾照扣分新规共分为三个部分:道路安全违法行为、酒驾醉驾、交通信用评价。
其中,道路安全违法行为是最为重要的部分,它列举了一系列在道路上行驶中可能出现的违法行为和扣分标准。
二、道路安全违法行为扣分标准1、超速行驶超速行驶的扣分标准与以往基本一致,但是罚款金额有所调整。
具体扣分和罚款金额如下:超速未达到20%的,扣3分,罚款100元。
超速超过20%的,扣6分,罚款200元。
超速超过50%的,扣12分,罚款1000元。
2、占用应急车道行驶占用应急车道行驶是近年来频频出现的违法行为,新规定对违法行为的惩罚力度更强,扣分和罚款金额如下:占用应急车道行驶,扣6分,罚款200元。
拼装、改装车辆占用应急车道行驶,扣12分,罚款2000元。
造成道路交通安全事故或严重妨碍应急救援工作的,吊销机动车驾驶证。
3、违规使用音响对违规使用音响的扣分和罚款也有了较大的调整,扣分和罚款金额如下:车辆运行中在繁华商业区、居民区、文化广场、医院、学校、公园、居住地等公共场所区域内(公共场所指的是繁华商业区、城市主道、森林公园、游乐园、公民休息的公共场所区域),违反本规定使用车载电器、鸣喇叭等扰乱交通并经劝导仍不改正的,由公安机关交通管理部门予以警告,并处以罚款100元科目三考试中使用车载音响、喇叭扰乱考试秩序的,考试不合格。
科目三考试未参加队伍集结而玩手机等扰乱考试秩序的,5分。
4、不按规定倒车不按规定倒车也是一个常见的交通违法行为,新规定对该行为的惩罚力度也有所增加,扣分和罚款金额如下:以竞赛、游戏、表演等为目的,在公共道路、广场、公园等区域内不按规定倒车的,由公安机关交通管理部门予以警告,并处以罚款50元。
基于深度学习的多维疲劳驾驶检测系统
总732期第三十四期2020年12月河南科技Henan Science and Technology基于深度学习的多维疲劳驾驶检测系统王旭彬韩毅郭晓波(安阳工学院,河南安阳455000)摘要:针对机动车驾驶员疲劳驾驶的检测问题,本文设计了一种基于深度学习与计算机视觉的多特征融合疲劳驾驶检测系统。
该系统基于Jetson Nano便携式开发板,使用目标检测框架YOLOV3对驾驶员进行面部定位,而后进行人脸多特征点提取、多维度特征融合分析,评估驾驶员状态。
该系统创新性地引入时间特征维度,对面部特征以时间维度进行“预分析”和“趋势化”的分析方法,极大地缩减了驾驶员个体差异对判别带来的影响,达到了疲劳驾驶检测的高置信、高精度。
关键词:疲劳驾驶;深度学习;人脸特征点检测中图分类号:TP391.41;U463.6文献标识码:A文章编号:1003-5168(2020)34-0017-04 Multidimensional Fatigue Driving Detection System Based on Deep LearningWANG Xubin HAN Yi GUO Xiaobo(Anyang Institute of Technology,Anyang Henan455000)Abstract:For fatigue driving detection,a multi-feature fusion fatigue driving detection method based on deep learn⁃ing was proposed.The algorithm is based on the Jetson Nano portable development board,uses the target detection framework YOLOV3to locate the driver,and then performs face landmarks extraction and multi-dimensional analy⁃sis to evaluate the driver's status.Innovatively proposes"pre-analysis"and"trend-analysis"methods,which greatly reduces the impact of individual driver differences on discrimination,and improves the confidence and precision of fatigue driving detection.Keywords:fatigue driving;deep learning;face landmarks detection疲劳驾驶是造成交通事故的重要原因之一。
基于多层模型的“两客一危”车辆行驶状态评价系统
基于多层模型的“两客一危”车辆行驶状态评价系统①曹 磊, 裴莉莉, 高 尧, 李 伟, 户媛姣(长安大学 信息工程学院, 西安 710064)通讯作者: 李 伟, E-mail: **************.cn摘 要: 随着我国道路运输行业的快速发展, “两客一危”车辆大幅度增长, 给道路出行和乘客的生命财产安全带来了极大的考验. 本文基于海量“两客一危”车辆行驶数据提出了多层模型的“两客一危”车辆行驶状态评价系统. 首先,对行驶数据进行特征筛选、异常值清洗、归一化等处理. 然后, 在宏观和微观两个层面上分别使用聚类分析模型和动态阈值模型对车辆行驶数据进行分析. 最后通过将聚类分析的结果与动态阈值的分析结果相结合即可实现对车辆行驶状态以及驾驶员的驾驶习惯的综合评价. 研究结果表明, 本文提出的多层模型能够对车辆行程路况以及车辆驾驶员驾驶习惯进行较为准确的评估, 可为“两客一危”车辆的管理监督部门以及车辆运输企业提供合理的安全生产的科学依据和数据支持.关键词: 两客一危; 数据挖掘; 聚类分析; 多层模型引用格式: 曹磊,裴莉莉,高尧,李伟,户媛姣.基于多层模型的“两客一危”车辆行驶状态评价系统.计算机系统应用,2021,30(1):94–100. /1003-3254/7759.htmlDriving Status Evaluation System of Special Transportation Vehicle Based on Multi-Layer ModelCAO Lei, PEI Li-Li, GAO Yao, LI Wei, HU Yuan-Jiao(School of Information Engineering, Chang’an University, Xi’an 710064, China)Abstract : With the rapid development of road transportation industry in China, special transportation vehicles have increased significantly, which has brought great challenges to road travel and the safety of passengers’ lives and property.Based on massive special transportation vehicle driving data, this study proposes a multi-layer model of special transportation vehicle driving state evaluation system. Firstly, the data is processed for feature selection, outlier cleaning,and normalization. Then, the cluster analysis model and the dynamic threshold model are used to process vehicle driving data at the macro and micro layers, respectively. Finally, the results of cluster analysis and dynamic threshold analysis are combined to achieve a comprehensive evaluation of the vehicle’s driving status. The research results show that the multi-layer model proposed in this paper can make a more accurate assessment of the vehicle’s travel conditions and driving habits of vehicle drivers. It can provide reasonable scientific basis and data support for the management and supervision departments of special transportation vehicles and the vehicle transportation enterprises.Key words : special transportation vehicle; data mining; clustering analysis; multi-layer model计算机系统应用 ISSN 1003-3254, CODEN CSAOBNE-mail: ************.cn Computer Systems & Applications,2021,30(1):94−100 [doi: 10.15888/ki.csa.007759] ©中国科学院软件研究所版权所有.Tel: +86-10-62661041① 基金项目: 陕西省交通运输厅2018年度交通科研项目(18-31X); 长安大学中央高校基本科研业务费专项资金(300102249102, 300102240201)Foundation item: Transportation Scientific Research Project of Shaanxi Provincial Transportation Department in 2018 (18-31X); The Fundamental Research Funds for the Central Universities of China of Chang’an University (300102249102, 300102240201)收稿时间: 2020-05-21; 修改时间: 2020-06-16, 2020-07-10; 采用时间: 2020-07-14; csa 在线出版时间: 2020-12-31随着我国道路运输行业的快速发展, “两客一危”道路运输车辆数量出现大幅度的增长, 在方便人们出行、促进地区经济水平发展的同时, 也给道路出行和乘客的生命财产安全带来了极大的考验[1].然而, 由于“两客一危”车辆的特殊性、高风险性,以及路网中“两客一危”车辆数据的相对独立性和地区差异[2], 各地区(省)对于活动在本省境内的“两客一危”车辆缺乏系统性研究和管理, 没有能够充分挖掘大数据背景下研究分析的方法和优势, 对于“两客一危”重点车辆的跟踪监测、分析、分布与风险预测没有进行深入挖掘, 从而不利于政府等监管部门的监督和决策.另一方面, 交通安全是交通领域的关键问题. 交通安全条件由驾驶员, 车辆和驾驶环境决定. 先前的研究表明, 超过90%的交通事故与不安全的驾驶行为有关.驾驶行为在驾驶风险分析中起着重要作用. 但是, 在现实生活中很难衡量驾驶风险[3]. 因此驾驶模拟器通常用于调查各种实验环境中的驾驶行为[4]. 诸如自然驾驶研究(NDS)和DriveCam系统之类的一些车辆仪表技术已被广泛用于监测驾驶行为和运动学特征[5]. 现有的大多数危险驾驶行为分析都依赖于碰撞数据或自我报告的问卷调查[6]. 张辉等[7]通过设计分心模拟驾驶试验来采集驾驶人眼动特征数据, 进行驾驶员的分心状态判别. 侯海晶等[8]利用搭载了眼动仪的驾驶模拟器才采集驾驶员感知与操作的数据, 利用这些数据对驾驶员的驾驶风格进行分类. 薛清文等[9]通过采集高精度车辆轨迹数据评估驾驶员的整体驾驶状态, 利用LGBM (Light Gradient Boosting Machine)算法对危险驾驶行为进行识别. 为了充分探索交通事故中的驾驶行为, 重要的是要保持真实驾驶情况下的驾驶行为习惯.对于危险驾驶行为的研究, 交通事故数据传统上是主要或唯一的数据源, 但是交通事故在广义上来说是一个小概率事件, 其所包含的信息很少, 因此主动采取有效交通安全措施的方法已被忽略. 其次, 多层次或多结构的模型能够发现数据中所忽略的对交通安全的影响因素, 对数据的多维度挖掘. 最后, 国内很少将积累的“两客一危”车辆大数据用于道路安全以及危险驾驶研究.为了填补上述研究空白, 本研究的研究目的主要分为以下两点. 第一个目标是从宏观水平上分析不同类型的卡车驾驶员的驾驶习惯和危险驾驶的倾向. 第二个目标是通过在微观层次上对车辆进行动态监控,在这两个水平的基础上建立一个多级模型来对“两客一危”的车辆进行监控和管理. 该研究与现有研究的不同之处在于同时考虑了以下方面:1) 采用真实的“两客一危”车辆驾驶数据(并不是来源于模拟器产生的实验数据), 并根据多个指标发现识别潜在的危险驾驶行为;2) 使用大规模数据集, 本文使用的数据集以5 s的间隔记录货车和客车的行车速度, 车辆位置, 车辆信息相关的数据;3) 建立反映“两客一危”车辆驾驶员危险驾驶倾向的多层次模型.1 数据集构建1.1 数据集概述本文使用的数据为陕西省境内2018年9月至2019年2月共6个月的“两客一危”车辆的行驶数据,其中每天包含大约25 000辆车的行驶信息, 每个车辆每天的行程为一个单独的数据文件, 其中包含的数据项如表1所示.表1 车辆行驶数据字段解释数据项示例单位说明地图经度65 470 092/纠偏后的经度地图纬度20194431/纠偏后的纬度GPS时间20190224/195533年月日/时分秒/GPS速度22km/h/方向229度/事件5//报警编码///GPS经度65467020//GPS纬度20195274//海拔80//行驶记录仪速度28km/h/里程0km/错误类型0/0正常;1经度错误2纬度错误3:时间错误:4速度错误;5:方向错误系统时间20190225/080913年月日/时分秒/1.2 数据采样与可视化在原始数据集中, 随机选择不同日期(包含节假日、工作日)、不同天气状况、一天内不同时段、不同颜色牌照以及不同道路状况的多类车辆行驶数据对驾驶员的驾驶行为进行分析. 本文共选择了9000辆2021 年 第 30 卷 第 1 期计算机系统应用“两客一危”车辆的行程(单位: 天)进行研究.在对字段的筛选中取出与驾驶员危险驾驶行为相关的车辆位置信息, 例如车辆的GPS 速度, 车辆时间信息与车辆的方向信息. 其中车辆的位置信息用于判断车辆行驶道路类型, 速度、时间与方向信息用于评判驾驶员的驾驶状态, 在对数据字段进行筛选采样之后, 对现有字段中每辆车每天行程(运行时间大于2小时)的速度变化信息与方向变化信息计算方差,形成新的字段. 9000辆车的速度方差与方向方差部分数据可视化结果如图1所示.20406080100120140160180速度方差方向方差图1 方差示例数据1.3 零值与异常值清洗从数据可视化图中可以发现, 数据中包含大量的零值, 而这些零值表示这些车辆的没有处在行驶状态,因此需要对这些零值进行清洗, 清洗后的数据如图2所示.速度方差方向方差020406080100120140160180图2 零值清洗后数据同时, 在这些数据中还有一些由于传感器的误差或者其他原因产生的异常数据, 使用箱型图的方法可以有效检测到这些异常值, 对去除零值后的数据进行箱型图可视化如图3所示.图3中的“+”表示数据中的异常值, 将这些异常值从原数据中清洗掉, 还有7895辆车的行驶状态数据, 之后再对清洗后的数据示例进行可视化如图4所示.图3 箱型图检测异常值结果020406080100120140160180速度方差方向方差图4 数据清洗后结果1.4 数据归一化从零值与异常值清洗后的数据可视化图中可以看出, 车辆行驶的速度方差和方向方差的数据分布不均衡, 且波动相差较大这将在之后的距离计算中对计算结果产生影响, 因此需要对数据进行归一化处理, 本文使用的归一化方法为min-max 归一化方法, 如式(1):V i V ′i 其中, 是真实值, 是规范化之后的值.对归一化后的数据进行可视化如图5所示.速度方差方向方差020406080100120140160180图5 归一化数据可视化从图5中可以看出数 据的分布已经比较均衡, 之后以此数据作为输入样本对驾驶情况进行聚类分析.2 多层模型构建本文采用多层次的模型来对“两客一危”车辆驾驶员的驾驶行为进行分析评价, 多层次主要体现在宏观计算机系统应用2021 年 第 30 卷 第 1 期与微观两个层次. 宏观层面上对驾驶员的一次行程信息进行分析以评判其驾驶平稳性, 微观层面对驾驶员驾驶车辆在不同速度下的危险驾驶行为进行识别. 多层模型的结构如图6所示.图6 “两客一危”车辆行驶状态多层评价模型2.1 宏观层次聚类分析模型对车辆行驶数据的宏观层次分析可以使用聚类的方法. 聚类分析是一种无监督的学习技术, 可将一组物理或抽象对象划分为几个相似的聚类以获得全局数据图或对特定聚类进行进一步分析. 通过聚类生成的类是一组数据对象, 与原始组中的其他对象(基于相似性进行聚类)相比, 它们具有更大的相似性. 相似性由研究对象的属性值确定, 相对距离是一种常用的措施.本文选择基于相对距离的聚类算法K-means 对数据进行聚类, 该方法能够将数据划分为预定数量的聚类(假设有足够多的不同情况).基于距离的算法依靠距离度量(函数)来度量数据点之间的相似度. 距离度量的标准是欧氏距离、余弦或快速余弦距离. 根据所使用的距离度量将数据点分配给最近的群集,该算法认为两个数据对象的距离越近, 相似度就越大; 距离越远, 相似度就越小. 它基于样本空间中最有代表性的点, 迭代地将所有数据样本划分为不同的类别, 使聚类出来的每个簇的聚合度最高,簇间的分离度最高. 对于距离度量本文采用欧式距离计算方法计算, 公式如式(2)所示:x i x j 其中, 和为计算距离的两个点, m 为样本维度数,n 为当前维度.K-means 算法因其算法框架清晰简单易懂, 处理大数据集的算法相对可扩展且高效的优点其才得到大量的应用; 当数据集的类密集且类与类之间的差异明显时, 该算法处理的效果最好. 使用该算法对数据进行聚类分析的首要任务就是给出要生成的类的数目k ,k 值是否合适可以通过计算SSE (簇内误差平方和)来评价. SSE-Kmeans 聚类算法中的核心思想是:1) 在聚类分析中随着数据簇数k 的增加, 样本拆分变得更加复杂并且精细, 而且每个类别的聚合强度逐渐增加, 因此平方误差和SSE 自然降低.2) 如果k 小于真实簇的数量, 则k 的增加将大大增加每个簇的内聚性, 因此SSE 的下降程度将会很大.并且当k 达到真实簇的数量时, 再通过增加k 的值得到的聚合程度的增加将会迅速变小, 因此随着k 值的持续增加, SSE 的下降率迅速下降并逐渐趋于平稳. 也就是说, SSE 和聚类类别数k 之间的关系呈肘形, 其中肘形图中肘部对应的k 值就是数据中真实簇的数量.对于一个特定的d 维数据集合D =(x 1, x 2, …, x n ),SSE-Kmeans 算法的步骤如图7所示.图7 SSE-Kmeans 算法步骤2.2 微观层次动态阈值评判对车辆行驶数据的微观层次分析中使用动态阈值的分析方法. 在车辆危险行驶状态的评判及等级划分的研究中, 当前学者多采用固定阈值的方法, 但是车辆在不同速度的情况下危险驾驶的评判应当也不相同, 如速度越快急转向的评判阈值应该越小, 因此基于速度的车辆危险行驶状态的动态阈值评判更符合实际情况.Han 等[10]利用车辆黑匣子收集了速度、加速度及横摆角速度数据, 识别了急加速、急减速、急转弯、突然换道4种车辆危险行驶状态, 并提出了基于不同速度区间的阈值划分方法, 如表2和图8所示.2021 年 第 30 卷 第 1 期计算机系统应用表2 微观模型动态阈值速度(km/h)急加速(g)急减速(g)急转向(°)突然换道(°)0–90.220.61/1310–190.220.61/1220–290.210.61/1130–390.20.61/940–490.190.5812.7950–590.150.5810.7860–690.150.5810.77.570–790.140.5510.7780–890.130.5510.5 6.590–0.120.5410.56.50−910−1920−2930−3940−49急加速急减速急转向突然换道50−5960−6970−7980−8990−图8 动态阈值分布图本文使用上述阈值对“两客一危”车辆每条记录的行驶状态进行评判并记录, 并结合宏观模型对车辆行驶平稳状态的评估得到车辆的总体评价[11–13]. 接下来主要介绍宏观层次模型的应用.3 数据聚类分析对数据使用SSE-Kmeans 聚类算法进行聚类首先需要确定簇的个数(即k ), k 值可以通过簇内误差平方和(within-cluster SSE)确定, SSE 的计算方法如式(3)所示:x (i )µ(j )其中, 表示第i 个数据点, 表示j 簇的中心, n 和m 表示样本的维度.对归一化数据进行SSE 计算结果如图9所示.图9中可以看出当k 值为4时, 正好是手肘的位置,即为最佳聚类簇数. 使用SSE-Kmeans 算法对数据进行聚类, 得到结果如图10所示.图10中每一个颜色代表一个数据簇, “X”符号代表每类数据点的中心.同时采用基于密度的聚类方法DBSCAN (Eps =0.5,nPts =10)对数据进行聚类可以得到的结果如图11所示.1234k5678图9 SSE 与k 值的关系0.10.20.30.40.5速度平稳性0.60.70.80.9 1.0Cluster 1Cluster 2Cluster 3Cluster 4Centroids图10 SSE-Kmeans 算法聚类结果图速度平稳性0.20.40.60.81.0图11 DBSCAN 算法聚类结果图从图11可以看出, DBSCAN 算法将数据聚类为一类. 与图10对比可知, 当数据量的类密集时, 基于密度的聚类算法DBSCAN 对行驶平稳性数据的聚类效果并没有基于相对距离的算法SSE-Kmeans 对行驶平稳性数据的聚类效果好[14,15]. 因此本文将对SSE-Kmeans 算法的聚类结果进行分析与讨论.计算机系统应用2021 年 第 30 卷 第 1 期4 结果分析与讨论图10中每类的数据点数及每类数据点占总数据点的比例如图12所示.188134441612917123数据类别(b) 占比情况4 1 2 3 491 712%161 220%344 444%188 124%图12 每类数据的分布情况与所占比例对聚类结果从每类数据点的特点进行分析可以得出以下结论:1) 第1类数据点(图10中绿色点)代表了这些车辆中行驶最为平稳的一些个体, 这些个体在一天的行程中速度和方向的变化都较为稳定, 因此处在这一类的车辆驾驶员潜在危险驾驶的倾向性特别低.2) 第2类数据(图10中黄色点)则代表了车辆速度平稳性较好但方向平稳性较差的个体, 说明这些车辆在这一天的行程中有可能行驶在弯道较多路况较差的道路上, 虽然其方向平稳性较差, 但是速度变化稳定,因此这一类的车辆驾驶员的危险驾驶倾向比较低.3) 第3类数据(图10中蓝色点)代表了车辆方向平稳性较好但速度平稳性较差, 说明这些车辆在这一天的行程中有可能行驶在弯道较少路况较好的道路上,但由于其速度平稳性较差即速度变化较大, 好在其方向的变化性较小, 因此处在这一类的车辆驾驶员的危险驾驶倾向也比较低.4) 第4类数据(图10中红色点)代表了车辆方向平稳性较差且速度平稳性也较差或者方向平稳性较好但速度平稳性差的车辆, 说明这些车辆在这一天的行程中有可能以很差的速度平稳性行驶在路况不好的道路上, 或者以很差的速度平稳性行驶在路况较好的道路上, 但是由于路况较好时车速也更快其危险驾驶行为造成的后果也更严重, 因此这种特点都说明处于这一类的车辆驾驶员的危险驾驶倾向比较高.结合上面的分析结果, 可以发现88%的车辆都处于低, 或者较低的危险驾驶倾向区域, 其中有24%的车辆在这一天的行程中速度和方向的平稳性均比较低,剩余的12%的车辆在这一天的行程中含有较高的危险驾驶行为的倾向. 聚类结果分布如图13.速度平稳性00.10.20.30.4Cluster 1Cluster 2Cluster 3Cluster 4Centroids0.50.60.70.80.9 1.0图13 聚类结果分布图此外, 据图13的分布情况可以看出, 车辆数据点中的大部分都集中在数据分布图的右下方, 陕西省内的“两客一危”车辆主要行驶在弯道较少路况较好的道路上, 因此应该主要关注这些车辆的速度以及加速度的变化即可.当需要对某车辆的行驶平稳性进行评价时, 在宏观层面上首先计算其行程方向与速度数据方差, 之后判断其属于哪一类数据簇, 那么其行驶状态就具有那一类数据的特点. 同时在微观层面上对其行驶过程中的急加速、急减速、急转向、突然换道次数进行计算.结合两个层面上的分析结果对车辆的形式状态以及驾驶员的驾驶习惯进行全面准确的评估.5 结语本文采用陕西省内的“两客一危”车辆的行驶GPS 数据, 提出了用以评价“两客一危”车辆行驶状态的多层次模型, 其中多层次模型包含宏观评价模型与微观评价模型, 宏观模型基于SSE-Kmeans算法对车辆行程的速度与方向方差进行聚类分析从而评价车辆行程行驶状态稳定性, 微观模型主要通过动态阈值的方法2021 年 第 30 卷 第 1 期计算机系统应用评价车辆行驶中急加速、急减速、急转向的次数. 且这些评价均与实际情况相符, 能够较为准确地对车辆行驶状态进行评价. 对于管理部门而言, 能够根据该结果及时对有危险驾驶倾向的驾驶员做出提醒并重点监测, 提高车辆的安全驾驶程度, 降低“两客一危”车辆的事故发生率, 从而保障人民的生命财产安全, 提高运输效率、应急处置和政策决策能力.参考文献陈小妮, 郭骁炜. 建设交通运输安全生产“两客一危”车辆智能监管平台的探析. 公路, 2019, 64(8): 255–259.1唐亮. 信息化条件下营运车辆安全监管关键技术研究[博士学位论文]. 重庆: 重庆大学, 2012.2Eboli L, Guido G, Mazzulla G, et al. Investigating car users’driving behaviour through speed analysis. Promet-Traffic-Traffico, 2017, 29(2): 193–202. [doi: 10.7307/ptt.v29i2.2117]3Pankok C Jr, Kaber D. The effect of navigation display clutter on performance and attention allocation in presentation- and simulator-based driving experiments.Applied Ergonomics, 2018, 69: 136–145. [doi: 10.1016/j.apergo.2018.01.008]4彭海维, 王站立. 汽车危险驾驶行为检测系统的实现. 江苏科技信息, 2019, 36(35): 33–36, 46. [doi: 10.3969/j.issn.1004-7530.2019.35.010]5Lord D, Mannering F. The Statistical analysis of crash-frequency data: A review and assessment of methodological alternatives. Transportation Research Part A: Policy and Practice, 2010, 44(5): 291–305. [doi: 10.1016/j.tra.2010.02.001] 6张辉, 钱大琳, 邵春福, 等. 模拟驾驶环境下驾驶人分心状7态判别. 中国公路学报, 2018, 31(4): 43–51. [doi: 10.3969/ j.issn.1001-7372.2018.04.006]侯海晶, 金立生, 关志伟, 等. 驾驶风格对驾驶行为的影响.中国公路学报, 2018, 31(4): 18–27. [doi: 10.3969/j.issn.1001-7372.2018.04.003]8薛清文, 蒋愚明, 陆键. 基于轨迹数据的危险驾驶行为识别方法. 中国公路学报, 2020, 33(6): 84–94. [doi: 10.3969/j.issn.1001-7372.2020.06.008]9Han I, Yang KS. Characteristic analysis for cognition of dangerous driving using automobile black boxes.International Journal of Automotive Technology, 2009, 10(5): 597–605. [doi: 10.1007/s12239-009-0070-9]10高悦尔, 阚小溪, 胥川, 等. 基于“两客一危”数据的高速公路服务区路段车辆行驶模式研究. 福州大学学报(自然科学版), 2017, 45(3): 398–403.11刘永涛, 乔洁, 魏朗, 等. 危险驾驶行为辨识算法研究. 计算机工程与设计, 2014, 35(4): 1322–1326. [doi: 10.3969/j.issn.1000-7024.2014.04.039]12Ahmed MM, Ghasemzadeh A. The impacts of heavy rain on speed and headway behaviors: An investigation using the SHRP2 naturalistic driving study data. Transportation Research Part C: Emerging Technologies, 2018, 91: 371–384. [doi: 10.1016/j.trc.2018.04.012]13Pantangi SS, Fountas G, Sarwar T, et al. A preliminary investigation of the effectiveness of high visibility enforcement programs using naturalistic driving study data:A grouped random parameters approach. Analytic Methodsin Accident Research, 2019, 21: 1–12. [doi: 10.1016/j.amar.2018.10.003]14张雅楠, 唐阳山, 刘昊, 等. 基于行车数据的驾驶员危险驾驶行为的判定. 汽车实用技术, 2019, (15): 247–248.15计算机系统应用2021 年 第 30 卷 第 1 期。
智能网联汽车 自动驾驶系统通用技术要求-最新国标
智能网联汽车自动驾驶系统通用技术要求1 范围本标准规定了自动驾驶系统的总体要求、动态驾驶任务执行要求、动态驾驶任务后援要求、人机交互要求、说明书。
本标准适用于装备自动驾驶系统的M类、N类汽车。
2 规范性引用文件下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。
其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 40429-2021 汽车驾驶自动化分级GB/T XXXXX-XXXX 智能网联汽车术语和定义GB XXXXX-XXXX 智能网联汽车自动驾驶数据记录系统GB/T XXXXX-XXXX 汽车软件升级通用技术要求GB/T XXXXX-XXXX 汽车整车信息安全技术要求GB/T XXX-XXXX 智能网联汽车自动驾驶功能场地试验方法及要求GB/T XXX-XXXX 智能网联汽车自动驾驶功能道路试验方法及要求GB/T XXX-XXXX 智能网联汽车操纵件、指示器及信号装置的标志3 术语和定义GB/T 40429-2021、GB/T XXXXX-XXXX界定的以及下列术语和定义适用于本文件。
3.1自动驾驶功能 automated driving function驾驶自动化系统在特定的设计运行条件下代替驾驶员持续自动地执行全部动态驾驶任务的功能。
注:G B/T 40429-2021中规定的3级及以上驾驶自动化功能的总称,包括“有条件自动驾驶”“高度自动驾驶”和“完全自动驾驶”功能[来源:GB/T XXXXX-XXXX,6.4]3.2自动驾驶系统 automated driving system;ADS实现自动驾驶功能的硬件和软件所共同组成的系统。
注:“自动驾驶系统”为GB/T 40429-2021规定的3级及以上驾驶自动化系统。
[来源:GB/T XXXXX-XXXX,5.3]3.3设计运行范围 operational design domain;ODD驾驶自动化系统设计时确定的适用于其功能运行的外部环境条件。