
伺服电机原点回归方式
伺服电机原点回归方式
伺服电机原点回归方式有以下几种:
1. 硬件回归方式:通过在伺服电机上安装原点开关或光电传感器,在机械结构到达指定位置时触发开关或传感器,从而确定伺服电机的原点位置。
2. 软件回归方式:通过编写控制程序,在运动过程中监测电机位置,当检测到电机位置达到指定位置时,将该位置定义为原点。
3. 索引方式:部分伺服电机具有索引功能,可以通过索引信号确定原点位置。
索引信号通常由光电编码器或霍尔传感器提供,在旋转一周后,当索引信号出现时,可以确定电机的原点位置。
4. 零位标定方式:通过给伺服电机指定一个参考点,然后在运动过程中记录电机的位置,当电机位置回到参考点时,即可确定原点位置。
这些原点回归方式可以根据具体应用需求进行选择和组合使用。
伺服电机回零
EVOC,SOKON,华北工控,硕控智能,蓝天,四维,首控工控,艾雷斯研华工控机,华北工控机,研祥工控机leetro乐创伺服电机原点复归1.原点搜索是原点没有建立的情况下执行。
2.原点返回是原点已经建立的情况下,返回到原点位置。
原点信号又伺服驱动器给出,原点附近信号由传感器指定如果使用绝对脉冲, 那么每次发送的脉冲量, 都是相对与这个原点来说的原点输入信号没有限定由谁给定, Z相信号给定也是可以的. 不过建立原点有3种模式, 可以选择只使用原点输入信号来建立原点第一次上电, 先用建立原点.当后面的动作远离了这个原点,想返回去的时候, 选择原点返回实找零的方法有很多种,可根据所要求的精度及实际要求来选择。
可以伺服电机自身完成(有些品牌伺服电机有完整的回原点功能),也可通过上位机配合伺服完成,但回原点的原理基本上常见的有以下几种。
一、伺服电机寻找原点时,当碰到原点开关时,马上减速停止,以此点为原点。
这种回原点方法无论你是选择机械式的接近开关,还是光感应开关,回原的精度都不高,就如一网友所说,受温度和电源波动等等的影响,信号的反应时间会每次有差别,再加上从回原点的高速突然减速停止过程,可以百分百地说,就算排除机械原因,每次回的原点差别在丝级以上。
二、回原点时直接寻找编码器的Z相信号,当有Z相信号时,马上减速停止。
这种回原方法一般只应用在旋转轴,且回原速度不高,精度也不高。
三、此种回原方法是最精准的,主要应用在数控机床上:电机先以第一段高速去找原点开关,有原点开关信号时,电机马上以第二段速度寻找电机的Z相信号,第一个Z相信号一定是在原点档块上(所以你可以注意到,其实高档的数控机床及中心机的原点档块都是机械式而不会是感应式的,且其长度一定大于电机一圈转换为直线距离的长度)。
找到第一个Z相信号后,此时有两种方试,一种是档块前回原点,一种是档块后回原点(档块前回原点较安全,欧系多用,档块后回原点工作行程会较长,日系多用)。
PLC控制伺服回原点方式,你知道吗?
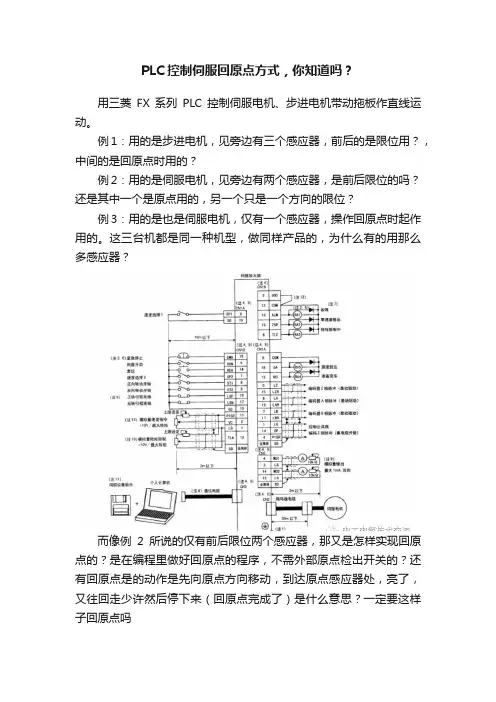
PLC控制伺服回原点方式,你知道吗?用三菱FX系列PLC控制伺服电机、步进电机带动拖板作直线运动。
例1:用的是步进电机,见旁边有三个感应器,前后的是限位用?,中间的是回原点时用的?例2:用的是伺服电机,见旁边有两个感应器,是前后限位的吗?还是其中一个是原点用的,另一个只是一个方向的限位?例3:用的是也是伺服电机,仅有一个感应器,操作回原点时起作用的。
这三台机都是同一种机型,做同样产品的,为什么有的用那么多感应器?而像例2所说的仅有前后限位两个感应器,那又是怎样实现回原点的?是在编程里做好回原点的程序,不需外部原点检出开关的?还有回原点是的动作是先向原点方向移动,到达原点感应器处,亮了,又往回走少许然后停下来(回原点完成了)是什么意思?一定要这样子回原点吗这原点开关是必须要还是可以省略的A电友回复:1.我写过像例1那样的伺服程序,2个限位的,中间一个原点。
2.第2个没有接触到,估计2个传感器是限位的,原位置应该是PLC程序里面控制吧。
3.回原位置过了传感器后很快又回来,这是在写的PLC程序控制,回原位置的方式,方向,速度,等都是程序控制的,具体看你怎么用,我一般都是等传感器亮了后再迅速返回。
B电友回复:回原点根据硬件有很多方法。
比如三个反馈信号,可能是一个限位一个零点接近一个零点如过是中间那个是原点的话,最后那个是限位,开始那个是原点接近信号,当运动到原点接近信号的时候,电机就减速,到原点信号停止。
如果是两个信号可能是没有限位,如果是一个信号就是用一个信号做原点,没有原点接近信号,这些方法都可以实现功能,只不过三个信号的最可靠,伺服电机的原点不一定非得用外部输入信号,本身的z相也可以做原点输入,你说的回转回原点是一种寻原点的方式,不一定非得那么用,跟伺服的设置有关,比如是cw方向还是ccw方向,总之很多种方法,具体用哪种看条件和使用环境了。
伺服电机回原点解释

2)原点复归一般有三个传感器,分别就是前后两个极限限位开关,一个近原点开关。有的伺服驱动器只接一个近原点传感器。这些传感器都就是接到伺服驱动器上面。
3)plc等上位机只就是给伺服驱动器指令,原点复归,定位,速度等指令进入伺服驱动器后,伺服驱动器根据上位机的信号自动进行相关操作。像编码器就就是接到伺服驱动器上面的。编码器的数值也就是进入伺服驱动器的。
总结:
回原点的原理基本上常见的有以下几种。
一、伺服电机寻找原点时,当碰到原点开关时,马上减速停止,以此点为原点。
这种回原点方法无论就是选择机械式的接近开关,
还就是光感应开关,
xx的精度都
不高,受温度、噪音、粉尘、电源波动等等的影响,信号的反应时间会每次有差
别,
再加上从回原点的高速突然减速停止过程,
可以百分百地说,
就算排除机械
原因,每次回的原点差别在丝级以上。
二、回原点时直接寻找编码器的
Z
相信号,当有
Z
相信号时,马上减速停止。
这种回原方法一般只应用在旋转轴,且回原速度不高,精度也不高。
三、
应用在数控机床上比较精准的方式:
电机先以第一段高速去找原点开关,
有
原点开关信号时,电机马上以第二段速度寻找电机的
Z
相信号,第一个
EVOC,SOKON,华北工控,硕控智能,蓝天,四维,首控工控,艾雷斯研华工控机,华北工控机,研祥工控机
leetro乐创
伺服电机原点复归
1、原点搜索就是原点没有建立的情况下执行。2、原点返回就是原点已经建立的情况下,返回到原点位置。
原点信号又伺服驱动器给出,原点附近信号由传感器指定
伺服电机回原点
伺服电机回原点按机床检测元件检测原点信号方式的不同,返回机床参考点的方法有两种。
一种为栅点法,另一种为磁开关法。
在栅点法中,检测器随着电机一转信号同时产生一个栅点或一个零位脉冲,在机械本体上安装一个减速撞块及一个减速开关后,数控系统检测到的第一个栅点或零位信号即为原点。
在磁开关法中,在机械本体上安装磁铁及磁感应原点开关,当磁感应原点开关检测到原点信号后,伺服电机立即停止,该停止点被认作原点。
栅点方法的特点是如果接近原点速度小于某一固定值,则伺服电机总是停止于同一点,也就是说,在进行回原点操作后,机床原点的保持性好。
磁开关法的特点是软件及硬件简单,但原点位置随着伺服电机速度的变化而成比例地漂移,即原点不确定。
目前,几乎所有的机床都采用栅点法。
使用栅点法回机床原点的几种情形如下:1.使用增量检测反馈元件的机床开机后的第一次回机床原点;2.使用绝对式检测反馈元件的机床安装后调试时第一次机床开机回原点;3.栅点偏移量参数设置调整后机床第一次手动回原点。
按照检测元件测量方式的不同分为以绝对脉冲编码器方式归零和以增量脉冲编码器方式归零。
在使用绝对脉冲编码器作为测量反馈元件的系统中,机床调试前第一次开机后,通过参数设置配合机床回零操作调整到合适的参考点后,只要绝对脉冲编码器的后备电池有效,此后的每次开机,不必进行回参考点操作。
在使用增量脉冲编码器的系统中,回参考点有两种模式,一种为开机后在参考点回零模式各轴手动回原点,每一次开机后都要进行手动回原点操作;另一种为使用过程中,在存储器模式下的用G代码指令回原点。
使用增量式脉冲编码器作为测量反馈元件的机床开机手动回原点的动作过程一般有以下三种:1.手动回原点时,回原点轴先以参数设置的快速进给速度向原点方向移动,当原点减速撞块压下原点减速开关时,伺服电机减速至由参数设置的原点接近速度继续向前移动,当减速撞块释放原点减速开关后,数控系统检测到编码器发出的第一个栅点或零标志信号时,归零轴停止,此停止点即为机床参考点。
伺服电机原点回归方式、原理以及作用

伺服电机原点回归方式、原理以及作用伺服电机原点回归问题1. 伺服回零的作用零点位置是通过程序复位控制回零或者在回零过程中感应到原点限位的时候,把当前位置值清零,表示原点或零点,一切位置都是以原点为基础,确定零点位置的时候,应先确定运动的正向和负向,以及电机的实际运动方向。
2. 伺服回零情况2.1 原点搜索是原点没有建立的情况下执行。
2.2 原点返回是原点已经建立的情况下,返回到原点位置。
第一次上电先用建立原点,当后面的动作远离了这个原点,想返回去的时候,选择原点返回。
2.3 一般来说,伺服电机的编码器有两种,绝对值编码器和增量式编码器.绝对值编码器断电可以保持,只要电池还有电,是不需要寻原点的;增量式编码器由于断电后会丢失电机多圈数值,故需要寻原点操作。
3. 伺服启动的初始定位3.1 伺服定位原理3.1.1 伺服系统不允许系统在没有任何准备的情况下使电机旋转。
电机转子在任何位置永磁伺服系统都能准确定位,定位时间很短,最多经过十多次的定位试探,电机转子就能咬合。
运行中利用光电编码盘的Z 信号对电机反馈脉冲进行修正。
3.1.2 对矢量控制的分析,当输出电流矢量与转子轴不重合时,电机转子会转动到该处并与定子输出电流矢量方向重合。
基于这种控制思想来对转子初始位置进行检测。
伺服系统中采用Z脉冲作为复位信号,因此必须知道该信号产生的位置和定子a相轴线的夹角,而这一夹角取决于光电编码器的安装位置。
3.1.3 由于光电编码盘的安装问题, 常常使Z脉冲的位置和定子a 相轴线不重合, 此时需要先进行调零处理。
可以分为硬件和软件的调零;硬件调零就是通过旋转光电码盘的位置, 使Z脉冲出现的位置与定子a 相轴线重合;软件调零可以检测出Z脉冲的位置和定子 a相轴线的夹角, 并进行软件补偿。
3.2 启动初始定位的作用:电机伺服系统离不开对转子位置(或磁场)的检测和初始定位。
只有检测到初始转子实际位置后,控制系统才能正常工作。
台达PLC控制伺服电机实现原点回归和定位

台达PLC控制伺服电机实现原点回归和定位PLC是一种常用的工业自动化控制设备,可以通过编程实现对各种设备的控制和监测。
伺服电机是一种精密、高效的电机,常用于需要精确定位和高速运动的应用中。
在工业自动化中,使用台达PLC控制伺服电机实现原点回归和定位是一种常见的应用。
原点回归是指将伺服电机恢复到初始位置的过程。
定位是指将伺服电机定位到指定位置的过程。
下面将详细介绍如何使用台达PLC控制伺服电机实现原点回归和定位。
首先,需要连接PLC和伺服电机。
通常情况下,PLC通过数字I/O或者模拟输出的方式与伺服电机进行通信。
通过控制信号来实现对伺服电机的运动控制。
接下来,需要进行编程。
在PLC编程软件中,可以使用LAD(梯形图)或SFC(顺序功能图)等编程语言进行编程。
以下是使用LAD进行编程的步骤:1.设定伺服电机的回零信号:首先,将一个输入模块(通常是数字输入模块)连接到PLC,并将其配置为接收伺服电机的回零信号。
在PLC编程软件中,设置一个变量用来接收回零信号,并将其与输入模块的输入点相连。
2.设定伺服电机的运动控制信号:将一个输出模块(通常是数字输出模块)连接到PLC,并将其配置为输出伺服电机的运动控制信号。
在PLC编程软件中,设置一个变量用来控制运动控制信号,并将其与输出模块的输出点相连。
3.编写原点回归程序:在PLC编程软件中,使用LAD或SFC语言编写原点回归的程序。
程序中需要包含以下几个步骤:a.等待回零信号:使用一个等待指令,等待回零信号的到来。
当接收到回零信号时,程序将继续执行下一步。
b.发送运动控制信号:将设定好的运动控制信号发送给伺服电机,使其执行原点回归的动作。
c.等待回零完成信号:使用一个等待指令,等待回零完成信号的到来。
当接收到回零完成信号时,程序将继续执行下一步。
4.编写定位程序:在PLC编程软件中,使用LAD或SFC语言编写定位的程序。
程序中需要包含以下几个步骤:a.接收定位信号:使用一个等待指令,等待定位信号的到来。
伺服运动控制的原点回归及方式
伺服运动控制的原点回归及⽅式原点回归,⼜名原点复位、伺服回零...等等。
在进⾏伺服定位操作之前⼀般都需要先进⾏原点回归,否则伺服电机可能会罢⼯,说是在「原点回归未完成时启动」。
那么,为什么要进⾏原点回归?以及,怎样进⾏原点回归的操作呢?1、原点回归的必要性所谓定位,就是要让伺服电机⾛到⼀个确定的位置。
这个位置可以是增量式的,也可以是绝对式的。
打个⽐⽅,我们现在在路上,我们要往前⾛ 10 ⽶,相当于我们的位置要往前增加⼗⽶,这个⼗⽶就是⼀个位置增量。
⽽如果我们要去这条街上某处地⽅的咖啡店,我们就需要知道它的确切地址,假设这条街的地址不是门牌号,⽽是从街的⼀端开始为 0 ⽶(基准位置)。
这样就能确定这条街上每个位置的地址,⽐如这家咖啡店的地址是这条街 100 ⽶的位置,那么这个 100 ⽶就是⼀个绝对位置,我们不管在哪⼀个位置,都能通过⾛到这条街 100 ⽶的位置找到这家咖啡店。
在定位指令⾥,就分为增量式的 INC 指令和绝对式的 ABS 指令。
增量(INC)⽅式以当前停⽌的位置为起点,指定移动⽅向和移动量后进⾏定位。
起点地址为5000,移动量为-7000时,对-2000的位置进⾏定位。
绝对值(ABS)⽅式定位到指定的地址,该地址是以原点为基准的位置。
起点地址(当前的停⽌位置)为1000,终点地址(定位地址)为8000时,向正⽅向进⾏移动量7000(8000-1000)的定位。
所以,当我们需要进⾏绝对式定位时,我们就需要对应的机械系统上具有地址,这也就需要⼀个基准位置,通过这个基准位置去确定机械系统上的每个位置的地址。
⽽这个基准位置,在伺服定位系统⾥称为原点。
2 两个信号在三菱的伺服定位系统⾥,有两个关于原点的关键信号:原点回归请求信号(原点复位请求标志)这个信号 ON 的时候,说明伺服系统⽬前没有原点,需要进⾏原点回归。
原点回归完成信号(原点复位完成标志)当原点回归执⾏完成时,该信号会 ON。
然后如果执⾏定位或者其他正常⽅式使得伺服电机离开原点位置时,该信号会 OFF,但是此时原点还是存在的。
伺服电机找原点方法
伺服电机找原点方法
伺服电机找原点,这事儿可不简单呢!那咋找原点呢?嘿,先得确定一个基准点,就像给迷路的人找个灯塔。
然后通过特定的指令让伺服电机慢慢靠近这个基准点,就像小蜗牛找家一样。
找原点的时候可得小心,不能太急躁,不然就容易出错。
注意观察电机的动作,要是有异常赶紧停下,这就好比开车的时候看到红灯就得停下,可不能瞎闯。
找原点安全不?那肯定安全呀!只要按照正确的方法来,就不会有啥危险。
稳定性也不错呢,一旦找到了原点,电机就能稳定地工作。
那伺服电机找原点有啥用呢?用处可大啦!在自动化生产线上,它能确保精度,就像神枪手瞄准目标一样准。
在机器人领域也少不了它,让机器人的动作更精准。
我给你说个实际例子。
有个工厂在生产零件的时候,伺服电机找原点出了问题,结果零件都不合格。
后来他们认真调整,找到了正确的原点,哇,生产出来的零件那叫一个棒。
伺服电机找原点真的很重要哦!大家一定要重视起来。
台达PLC控制伺服电机实现原点回归和定位
台达PLC控制伺服电机实现原点回归和定位原点回归是指将伺服电机的位置重新回归到设定的原点位置。
定位是
指将伺服电机移动到指定的位置。
这两个功能通常需要使用伺服电机控制
器和编码器。
首先,我们需要在台达PLC程序中设置相关的参数和变量。
例如,我
们可以设置一个变量来记录伺服电机的位置,以及一个变量来存储原点位
置的位置。
同时,我们还需要设置一个变量来指示是否需要回归到原点或
移动到指定的位置。
接下来,在PLC程序中,我们需要编写一段代码来控制伺服电机的运动。
首先,我们需要判断是否需要回归到原点或移动到指定的位置。
如果
需要回归到原点,我们可以将伺服电机移动到原点位置,并将当前位置设
置为原点位置。
如果需要移动到指定的位置,我们可以将伺服电机移动到
指定位置,并将当前位置设置为指定位置。
在代码中,我们还需考虑到伺服电机的运动速度和加减速度等参数。
这些参数可以在PLC程序中进行设置,以确保伺服电机的运动平稳和精确。
此外,在代码中,我们还可以添加一些保护措施,例如限制运动范围、错误处理等,来增强系统的稳定性和可靠性。
在实际操作中,我们还需要进行一些调试和测试。
例如,我们可以通
过监视伺服电机的位置和状态来验证系统的运行是否符合预期。
如果有异
常情况,我们可以通过调整参数或修改代码来进行调试。
总结来说,通过合理设置参数和编写PLC程序,台达PLC可以控制伺
服电机实现原点回归和定位功能。
这样可以帮助我们在自动化生产线或机
械设备中更方便地控制和操作伺服电机,提高生产效率和质量。
伺服电机回零不用怕,我教你三种方法
伺服电机回零不用怕,我教你三种方法回零是伺服控制的一个大课题。
系统对回零的要求各种各样,各厂家的运动控制器或驱动器支持的回零方式各不相同,且伺服电机也有多种反馈类型,由此衍生出多种回零方式。
另,各厂家对与回零相关的关键术语的描述也不尽相同,因此,有很多与伺服回零相关的话题和讨论。
实找零的方法有很多种,可根据所要求的精度及实际要求来选择。
可以伺服电机自身完成(有些品牌伺服电机有完整的回原点功能),也可通过上位机配合伺服完成,但回原点的原理基本上常见的有以下几种。
一、伺服电机寻找原点时,当碰到原点开关时,马上减速停止,以此点为原点。
这种回原点方法无论你是选择机械式的接近开关,还是光感应开关,回原点的精度都不高,就如一网友所说,受温度和电源波动等等的影响,信号的反应时间会每次有差别,再加上从回原点的高速突然减速停止过程,可以百分百地说,就算排除机械原因,每次回的原点差别在丝级以上。
二、回原点时直接寻找编码器的Z相信号,当有Z相信号时,马上减速停止。
这种回原方法一般只应用在旋转轴上,且回原速度不高,精度也不高。
三、此种回原方法是最精准的,主要应用在数控机床上:电机先以第一段高速去找原点开关,有原点开关信号时,电机马上以第二段速度寻找电机的Z相信号,第一个Z相信号一定是在原点档块上(所以你可以注意到,其实高档的数控机床及中心机的原点档块都是机械式而不会是感应式的,且其长度一定大于电机一圈转换为直线距离的长度)。
找到第一个Z相信号后,此时有两种方试,一种是档块前回原点,一种是档块后回原点(档块前回原点较安全,欧系多用,档块后回原点工作行程会较长,日系多用)。
以档块后回原为例,找到档块上第一个Z相信号后,电机会继续往同一方向转动寻找脱离档块后的第一个Z相信号。
一般这就算真正原点,但因为有时会出现此点正好在原点档块动作的中间状态,易发生误动作,且再加上其它工艺需求,可再设定一偏移量;此时,这点才是真正的机械原点。