
有限元弹性力学上机报告
弹性力学及有限元基础上机实践报告指导老师:班级:机械(茅)101学号: 1004010510姓名:一.程序功能(1)本程序只用于三节点三角形单元,它可计算平面应力问题,亦可计算平面应变问题。
这两类问题用类型码IND来区别:IND输入0的数据——为解平面应力问题。
IND输入1的数据——为解平面应变问题。
(2)程序中的载荷包括结点载荷和自重载荷两种,如有其他非节点载荷,则应事先换算成等效结点载荷。
(3)支撑方式,可以是在任一结点的水平和数值支撑,支撑数量不限。
但平面弹性体至少应具有保证弹性体几何不变性的三个独立的支撑。
(4)弹性体由单一的材料组成,即只有一组E,G,u弹性常数。
(5)弹性体计算简图的厚度是常量。
(6)直要计算机内存允许,本程序对对单元总数,结点总数等没有限制。
(7)本程序输出全部结点位移,对每个但愿输出应力分量,两个主应力及其主平面角。
二.程序中的记号说明nj结点个数ne单元个数nz约束个数ndd半带宽ind问题类型码ind=0平面应力问题ind=1nj2位移分量个数eo弹性模量un泊松比gama材料容重比γte单元厚度ae单元面积jm(ne,3)单元结点码数组nzc(nz)支承数组cjz(nj,2)结点坐标数组pj(npj,2)结点载荷数组b(3,6)几何矩阵d(3,3)弹性矩阵s(3,6)应力矩阵tkz(nj2,ndd)半带储存的整刚矩阵eke(6,6)单元刚度矩阵p(nj2)载荷向量,后来存放结点位移npj1结点载荷个数加1。
是载荷数组的最大行代码meo任一单元码iask子程序elest中的形参,它是计算信息码iask=1求单元面积aeiask=2求应力矩阵[s]iask=3求单元刚度[k]ie,je,me单元meo的三个角点码cm,bm,cj,bj计算形函数中的常cm,bm,cj,bjI,j,k,ii,jj循环参数lh单元行码ldh半带存储的整体刚度矩阵的行码l单元列码lz整体刚度矩阵的列码ld半带存储的整体刚度矩阵的列码i1工作单元pe自重的等效结点荷载mz支杆相应的位移分量码jo最大列码j1工作单元im最大行码c系数比值ld1m工作单元wy(6)单元结点位移向量yl(3)应力向量sigxsigytoxy应力分量“d”x dy 套xypyl平均应力ryl应力圆半径sig工作单元sig1sig2最大、最小主应力geta1工作单元geta主平面角三.子程序名data输入elest(meo,iask)iask=1iask=2iask=3totsti整体刚度矩阵load荷载向量suppor支撑条件solveq位移stress应力四.程序流程及框图此程序采用本人比较熟悉C语言编写。
C语言相比于FORTRAN语言拥有更强大的实用编程环境,同时由于提供了指针变量、动态内存分配函数和结构体变量等,使其编写的软件在维护性、可读性和内存利用效率方面具有明显的优势。
1.程序总框图3图1 程序总框图整个程序由一个主调主程序(主函数main())和七个子程序组成,其中数据子程序DATA( )用来接受输入的参数和变量。
单刚子程序ELEST( )为含有参数的函数,功能控制参数iask可取1、2、3,分别计算相应单元的面积、应力矩阵和单元刚度矩阵,主程序不直接调用它,而通过总刚子程序、载荷子程序和求应力子程序间接调用。
总刚子程序TOTSTI( )用来合成总刚矩阵,载荷子程序LOAD( )用来计算合成载荷,支承子程序SUPPOR( )用来引入约束,解方程子程序SOLVEQ( )用来求解并输出各个结点的位移,求应力子程序STRESS( )用来计算和输出应力、主应力及主平面角。
2.主函数及各子程序流程图图2 void main( )和void DA TA( )图4 void TOTSTI( ) 图5 void LOAD( )图6 void SUPPOR( )图7 void SOLVEQ( )五.有限元计算源程序#include "stdio.h"#include "math.h"int nj,ne,nz,ndd,ind,nj2;int jm[100][3],nzc[200],npj1,npj;float eo,un,gama,te,ae;float cjz[100][2],pj[100][2];float b[3][6],d[3][3],s[3][6],eke[6][6],tkz[200][20],p[200];void DATA()/*数据输入函数*/{int i,j;printf("please input 6 base data\n");scanf("%d,%d,%d,%d,%d,%d",&nj,&ne,&nz,&ndd,&npj,&ind);nj2=nj*2;npj1=npj+1;getchar();printf("please input 4 parameters\n");scanf("%f,%f,%f,%f",&eo,&un,&gama,&te);printf("nj=%d,ne=%d,nz=%d,ndd=%d,npj=%d,ind=,%d\n",nj,ne,nz,ndd,npj,ind);printf("eo=%f,un=%f,gama=%f,te=%f\n",eo,un,gama,te);getchar();printf("please input JM matrix\n");for(i=0;i<ne;i++){for(j=0;j<3;j++)scanf("%d",&jm[i][j]);getchar();}printf("please input CJZ matrix\n");for(i=0;i<nj;i++){for(j=0;j<2;j++)scanf("%f",&cjz[i][j]);getchar();}printf("please input NZC matrix\n");for(i=0;i<nz;i++)scanf("%d",&nzc[i]);getchar();printf("please input NIZ matrix\n");for(i=0;i<npj+1;i++){for(j=0;j<2;j++)scanf("%f",&pj[i][j]);getchar();}printf("CJZ matrix as follows\n");for(i=0;i<nj;i++){for(j=0;j<2;j++)printf(" %f\t",cjz[i][j]);printf("\n");}}void ELEST(int meo,int iask)/*单元刚度矩阵*/ {int ie,je,me,i,j,k;float cm,bm,cj,bj;ie=jm[meo-1][0];je=jm[meo-1][1];me=jm[meo-1][2];cm=cjz[je-1][0]-cjz[ie-1][0];bm=cjz[ie-1][1]-cjz[je-1][1];cj=cjz[ie-1][0]-cjz[me-1][0];bj=cjz[me-1][1]-cjz[ie-1][1];ae=(bj*cm-bm*cj)/2;if(iask>1){for(i=0;i<3;i++){for(j=0;j<6;j++)b[i][j]=0;}b[0][0]=-bj-bm;b[0][2]=bj;b[0][4]=bm;b[1][1]=-cj-cm;b[1][3]=cj;b[1][5]=cm;b[2][0]=-cj-cm;b[2][1]=-bj-bm;b[2][2]=cj;b[2][3]=bj;b[2][4]=cm;b[2][5]=bm;for(i=0;i<3;i++){for(j=0;j<6;j++)b[i][j]=b[i][j]/(2*ae);}d[0][0]=eo/(1-un*un);d[0][1]=eo*un/(1-un*un);d[0][2]=0;d[1][0]=eo*un/(1-un*un);d[1][1]=eo/(1-un*un);d[1][2]=0;d[2][0]=0;d[2][1]=0;d[2][2]=eo/(2*(1+un));for(i=0;i<3;i++){for(j=0;j<6;j++){s[i][j]=0;for(k=0;k<3;k++)s[i][j]=s[i][j]+d[i][k]*b[k][j];}}if(iask>2){for(i=0;i<6;i++){for(j=0;j<6;j++){eke[i][j]=0;for(k=0;k<3;k++)eke[i][j]=eke[i][j]+s[k][i]*b[k][j]*ae*te;}}}}}void TOTSTI()/*总体刚度矩阵*/{int i,j,ii,jj,meo,lii,l,lz,ldh,ld;for(i=0;i<nj;i++){for(j=0;j<ndd;j++)tkz[i][j]=0;}for(meo=1;meo<=ne;meo++){ELEST(meo,3);for(i=1;i<4;i++){for(ii=1;ii<3;ii++){lii=2*(i-1)+ii;ldh=2*(jm[meo-1][i-1]-1)+ii;for(j=1;j<4;j++){for(jj=1;jj<3;jj++){l=2*(j-1)+jj;lz=2*(jm[meo-1][j-1]-1)+jj;ld=lz-ldh+1;if(ld>0)tkz[ldh-1][ld-1]=tkz[ldh-1][ld-1]+eke[lii-1][l-1];}}}}}}void LOAD()/*添加载荷*/{int i,j,meo,ie,je,me;float p0;for(i=0;i<nj2;i++)p[i]=0;if(npj>0){for(i=1;i<npj;i++){j=(int)(pj[i][1]);p[j-1]=pj[i][0];}}if(gama>0){for(meo=1;meo<=ne;meo++){ELEST(meo,1);p0=-gama*ae*te/3;ie=jm[meo-1][0];je=jm[meo-1][1];me=jm[meo-1][2];p[2*ie-1]=p[2*ie-1]+p0;p[2*je-1]=p[2*je-1]+p0;p[2*me-1]=p[2*me-1]+p0;}}}void SUPPOR()/*添加约束*/{int i,j,mz,j0;for(i=1;i<=nz;i++){mz=nzc[i-1];tkz[mz-1][0]=1;for(j=1;j<ndd;j++)tkz[mz-1][j]=0;if(mz<ndd)j0=mz;elsej0=ndd;for(j=2;j<=j0;j++)tkz[mz-j][j-1]=0;p[mz-1]=0;}}void SOLVEQ()/*求解过程*/{int k,i,j,im,l,m,ii,jo,lh;float c;for(k=1;k<=nj2-1;k++){if(nj2>=k+ndd-1)im=nj2;elseim=k+ndd-1;for(i=k+1;i<=im;i++){l=i-k+1;c=tkz[k-1][l-1]/tkz[k-1][0];for(j=1;j<=ndd-l+1;j++){m=j+i-k;tkz[i-1][j-1]=tkz[i-1][j-1]-c*tkz[k-1][m-1];}p[i-1]=p[i-1]-c*p[k-1];}}p[nj2-1]=p[nj2-1]/tkz[nj2-1][0];for(ii=1;ii<=nj2-1;ii++){i=nj2-ii;if(ndd<=nj2-i+1)jo=ndd;elsejo=nj2-i+1;for(j=2;j<=jo;j++){lh=j+i-1;p[i-1]=p[i-1]-tkz[i-1][j-1]*p[lh-1];}p[i-1]=p[i-1]/tkz[i-1][0];}printf("Output Result\n");printf(" u v\n");for(i=0;i<nj2;i++){printf(" %16f",p[i]);if(i%2==1)printf("\n");}printf("\n");}void STRESS()/*应力计算*/{double ceta,cetal,sigx,sigy,toxy,pyl,ryl,sig1,sig2;int meo,i,j,lh,ldh;float wy[6],yl[3];for(meo=1;meo<=ne;meo++){ELEST(meo,2);for(i=1;i<=3;i++){for(j=1;j<=2;j++){lh=2*(i-1)+j;ldh=2*(jm[meo-1][i-1]-1)+j;wy[lh-1]=p[ldh-1];}}for(i=1;i<=3;i++){yl[i-1]=0;for(j=1;j<=6;j++)yl[i-1]=yl[i-1]+s[i-1][j-1]*wy[j-1];}sigx=yl[0];sigy=yl[1];toxy=yl[2];pyl=(sigx+sigy)/2;ryl=sqrt((sigx-sigy)*(sigx-sigy)/4+toxy*toxy);sig1=pyl+ryl;sig2=pyl-ryl;if(sigy==sig2)ceta=0;else{cetal=toxy/(sigy-sig2);ceta=90-57.29578*atan(cetal);}printf("meo=%d\n sigx=%f sigy=%f toxy=%f sig1=%f sig2=%f ceta=%f\n", meo,sigx,sigy,toxy,sig1,sig2,ceta);}}void main()/*主程序*/{printf("******************Plane Limited Programes******************\n");printf("\n");DA TA();if(ind!=0){eo=eo/(1-un*un);un=un/(1-un);}TOTSTI();LOAD();SUPPOR();SOLVEQ();STRESS();getch();printf("\n");printf("\n");printf(" 机械(茅)101 1004010510 王洋\n");printf(" 2013.12.16\n");六.工程算例一个结构网格,其中9个单元10各节点,4个枝干,在节点10作用竖向载荷10KN.按平面应力问题计算。
有限元上机实验报告

有限元ANSYS实验报告
学校:华北水利水电大学
学院:机械学院
专业:机械设计制造及其自动化
姓名:
学号:2010
指导老师:纪占玲
(一)带孔板壳模型静力分析一、新建文件
二、预处理,选择材料模型类型等。
三、建模
四、划分单元
五、施加约束、载荷
六、求解
七、查看结果
(二)内六角扳手静力分析
问题:
一个截面宽度为10mm的内六角扳手,在手柄的顶部施加扭矩为100N,然后在相同的部位施加垂直向下的力20N,分析在两种荷载作用下扳手的应力分布。
尺寸如下:截面宽度10mm、形状为正六边形、手柄长20cm、杆长7.5cm,倒角半径1cm、弹性模量2.1×10¹¹Pa,泊松比0.3 。
一、新建文建,预处理和上面一样,把不同的模型类型选择如下:
二、建模
三、划分单元网格,并生成实体模型
四、施加约束、载荷
五、查看结果
(三)其它练习实例。
有限元上机报告
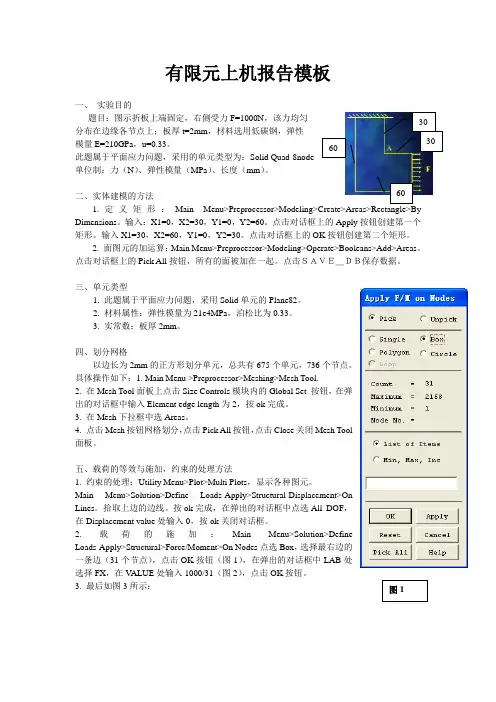
有限元上机报告模板一、实验目的题目:图示折板上端固定,右侧受力F=1000N,该力均匀分布在边缘各节点上;板厚t=2mm,材料选用低碳钢,弹性模量E=210GPa,u=0.33。
此题属于平面应力问题,采用的单元类型为:Solid Quad-8node单位制:力(N)、弹性模量(MPa)、长度(mm)。
二、实体建模的方法1.定义矩形:Main Menu>Preprocessor>Modeling>Create>Areas>Rectangle>By Dimensions。
输入:X1=0,X2=30,Y1=0,Y2=60。
点击对话框上的Apply按钮创建第一个矩形。
输入X1=30,X2=60,Y1=0,Y2=30。
点击对话框上的OK按钮创建第二个矩形。
2. 面图元的加运算:Main Menu>Preprocessor>Modeling>Operate>Booleans>Add>Areas。
点击对话框上的Pick All按钮,所有的面被加在一起。
点击SAVE_DB保存数据。
三、单元类型1. 此题属于平面应力问题,采用Solid单元的Plane82。
2. 材料属性:弹性模量为21e4MPa,泊松比为0.33。
3. 实常数:板厚2mm。
四、划分网格以边长为2mm的正方形划分单元,总共有675个单元,736个节点。
具体操作如下:1. Main Menu >Preprocessor>Meshing>Mesh Tool.2. 在Mesh Tool面板上点击Size Controls模块内的Global Set 按钮,在弹出的对话框中输入Element edge length为2,按ok完成。
3. 在Mesh下拉框中选Areas。
4. 点击Mesh按钮网格划分,点击Pick All按钮,点击Close关闭Mesh Tool 面板。
南京理工大学2016年有限元上机实验报告(ABAQUS)

点线性等参元(完全积分 Quad,Linear;减缩积分 Quad,linear,Reduced integration;非协调模式 Quad,Linear,Incompatible modes)和 8 节点二次等参 元(Quad,Quadratic) 。
7 创建并提交分析。 ○ 8 查看结果并分析。 ○
4 计算结果分析讨论与结论
4.1 粗网格下梁中部应力分量和上下边法向应力对比
1 理论解: ○
X 方向正应力由下式计算:
已知 q=1N/mm2 ,h=160mm,L=1000mm, ymax
h 代入上式得: 2
3
x max
6 106 1 1 1 3 0 0.08 106 4 29.497MPa 3 0.16 4 2 4 5
分别应用 3 节点三角形单元、4 节点线性等参元(完全积分、减缩积分、 非协调模式) 、8 节点二次等参元完全积分进行下列各项数值实验:1)用粗网 格求解梁中部应力分量 x 最大值和上下边法向应力分量,并通过精确解对采用 不同单元的 x 计算精度进行对比分析;2)对粗网格下梁中部铅直(y 向)位移 进行对比分析;3)通过多次网格加密,对比试验 3 节点三角形单元和 8 节点二 次等参元的收敛速度。总结出研究结论,撰写实验报告。
2 3 节点三角形单元计算结果: ○
x 的应力云图
梁中部应力分量 x 变化曲线
上边法向应力分量
4
下边法向应力分量
梁中部应力分量 x 最大值为 17.03Mpa。 梁上边法向应力分量最大值为-1.3428Mpa 梁下边法向应力分量最大值为 0.3428Mpa
3 4 节点线性等参单元完全积分: ○
-0.130665
有限元上机实验报告

有限元上机实验报告结构数值分析与程序设计上机实验院系 :土木工程与力学学院专业:土木工程班级:姓名:学号 :指导教师:1、调试教材 P26-30 程序 FEM1。
1.1 、输入数据文件为 :6,4,12,6,1.0E0,0.0,1.0,0.0,13,1,25,2,43,2,56,3,50.0,2.00.0,1.01.0,1.00.0,0.01.0,0.02.0,0.01,3,7,8,10,121.2 、输出数据文件为 :NN NE ND NFIX E ANU T GM NTYPE6 4 12 60.1000E+01 0.000 1.0000.0000E+00 1 NODE X-LOAD Y-LOAD1 0.000000E+00 -0.100000E+012 0.000000E+00 0.000000E+003 0.000000E+00 0.000000E+004 0.000000E+00 0.000000E+005 0.000000E+00 0.000000E+006 0.000000E+00 0.000000E+00NODE X-DISP Y-DISP1 -0.879121E-15 -0.325275E+012 0.879121E-16 -0.125275E+013 -0.879121E-01 -0.373626E+004 0.117216E-15 -0.835165E-155 0.175824E+00 -0.293040E-156 0.175824E+00 0.263736E-15ELEMENT X-STR Y-STR XY-STR1 -0.879121E-01 -0.200000E+01 0.439560E+002 0.175824E+00 -0.125275E+01 0.256410E-153 -0.879121E-01 -0.373626E+00 0.307692E+004 0.000000E+00 -0.373626E+00 -0.131868E+00 2、修改 FEM1,计算 P31例 2-2 。
机械工程有限元法大作业,弹性力学读书报告

弹性力学,又称弹性理论,研究弹性体由于受外力、边界约束或温度改变等原因而发生的应力、形变和位移。
研究对象:弹性体。
研究目标:变形等效应,即应力、形变和位移。
研究方法:在弹性体区域内必须严格考虑静力学、几何学和物理学三方面条件,在边界上严格考虑受力条件或约束条件,由此建立微分方程和边界条件进行求解,得出精确解答。
弹性力学中的几个基本概念:1) 外力:体积力和表面力,简称体力和面力。
体力:分布在物体体积内的力,例如重力和惯性力。
f : 极限矢量,即物体在P 点所受体力的集度。
方向就是 F 的极限方向。
f x , f y , f z :体力分量, 沿坐标正方向为正,沿坐标负方向为负。
量纲:N/m 3=kg ∙m/s 2∙m 3=kg/m 2∙s 2即:L -2MT -2fV F lim 0V =∆∆→∆面力:分布在物体表面的力,例如流体压力和接触力。
f : 极限矢量,即物体在P 点所受面力的集度。
方向就是∆F 的极限方向。
f x , f y , f z :体力分量。
符号规定:沿坐标正方向为正,沿坐标负方向为负。
量纲:N/m 2=kg ∙m/s 2∙m 2=kg/m 2∙s 2即:L -1MT -2f S F lim 0V =∆∆→∆2) 应力:单位截面面积的内力。
内力:发生在物体内部的力,即物体本身不同部分之间相互作用的力。
p A F =∆∆→lim 0ΔVp : 极限矢量,即物体在截面mn 上的、在P 点的应力。
方向就是F 的极限方向。
应力分量:σ,τ量纲:N/m 2=kg ∙m/s 2∙m 2=kg/m ∙s 2 即:L -1MT -2PA=∆x, PB=∆y , PC=∆z符号规定:正面:截面上的外法线沿坐标轴的正方向。
正面上的应力以沿坐标轴的正方向为正,沿坐标轴的负方向为负。
负面:截面上的外法线沿坐标轴的负方向。
负面上的应力以沿坐标轴的负方向为正,沿坐标轴的正方向为负。
正应力符号规定与材力同,切应力与材力不相同。
有限元上机实验报告(董妍)
有限元实验报告
董妍-学号 5070309005
1000000,同时时间步长的控制采取根据温度自适应的方式控制步长。 将 Max # increments 设为 1000000,Initial Time Step 设为 0.01,Finish when exceed 设为 900, Max Temperature Change Allowed 设为 10。 前两个参数是在定义为自适应步长控制 时需要给出的希望完成给定时间长度内分析所需的最大时间增量步数和建议初始时间 步长。第三个是指定当所有节点的温度都高于这一指定的基准温度时,程序结束运行。 而最后一个参数是指最大允许的温度改变值——改变这个值可以控制计算结果的精度。
2 / 13
Hale Waihona Puke 有限元实验报告董妍-学号 5070309005
elements 为 0 则说明操作成功。 如果为 200, 则点击 Flip Elements 下的 All Selected 翻转 所有单元后再次检查。 在 SWEEP 命令下点击 ALL,Unused PTS 和 NODES,扫除一些重叠的损坏的点。 再次进入 CHECK 下点击 Cross Elements 察看,如果重叠元素为 0 则操作成功。 进入 RENUMBER 命令下查看目前的节点数和单元数,然后点击 Renumber All 为所有 的节点和单元重新编号以便后续操作。这样,一个有限元模型就建立好了(如图) 。
2 2 3
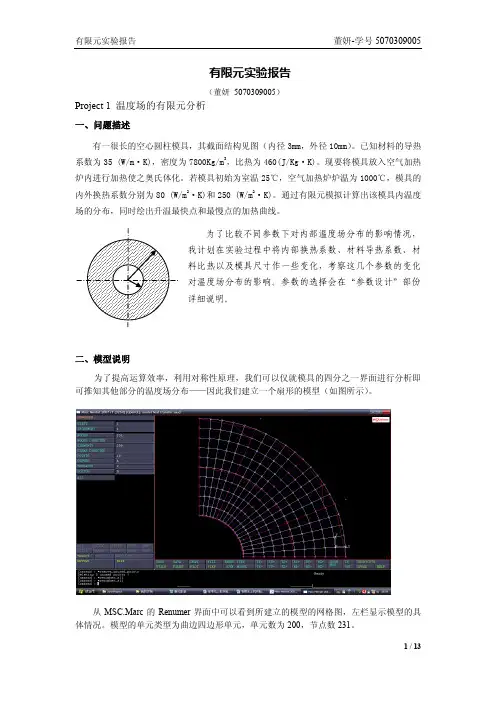
为了比较不同参数下对内部温度场分布的影响情况, 我计划在实验过程中将内部换热系数、材料导热系数、材 料比热以及模具尺寸作一些变化,考察这几个参数的变化 对温度场分布的影响。参数的选择会在“参数设计”部份 详细说明。
弹性力学有限元分析实验报告
MXLeabharlann Y Z XMN-.128E+07
.784E+07
.170E+08
.261E+08
.352E+08
.443E+08
.535E+08
.626E+08
.717E+08
.808E+08
在 y 轴上各点 X 向的应力(下图) ,其中横坐标是 y 向坐标(以圆弧最高点为坐标原点) 12 细分网格 为了使结果更加准确,可以在关键区域细分网格,而在其他区域则可以用较大的网格。
有限元采用位移插值方法存在理论误差。 实验小结和体会: 采用细化网格的方法使结果更加准确,这也是有限元中提高单元求解精度的重要方法。
9 提交计算 10 查看位移
1
NODAL SOLUTION STEP=1 SUB =1 TIME=1 USUM (AVG) RSYS=0 DMX =.742E-04 SMN =.156E-04 SMX =.742E-04 MAR 31 2008 19:22:54
MN
Y Z X
MX
.156E-04
.221E-04
.286E-04
.351E-04
.416E-04
.481E-04
.546E-04
.611E-04
.676E-04
.742E-04
11 查看 X 向应力
1
NODAL SOLUTION STEP=1 SUB =1 TIME=1 SX (AVG) RSYS=0 DMX =.742E-04 SMN =-.128E+07 SMX =.808E+08 MAR 31 2008 19:23:43
弹性力学上机实验
弹性力学与有限元法上机指导书及结果报告班级13机设1班姓名李特学号**********机械工程学院上机指导:郑重前言《弹性力学与有限元法》是一门介绍有限元法在机械工程中应用的专业基础课。
其主要任务是巩固学生所学习有限元法理论知识的基础,学习通用有限元软件ANSYS 的使用方法,了解有限元分析的前后处理、求解过程的步骤、方法、特点和理论,掌握用有限元法求解机械结构静力学、动力学问题的方法和步骤,培养学生运用理论知识解决实际问题的能力、自学能力和工程意识。
本《弹性力学与有限元法》上机实验课程意在帮助学生掌握相关专业英语术语以及本专业最新国际发展动态,开阔学生视野,培养学生探索新知识的兴趣,运用理论知识解决实际问题的能力、自学能力和工程意识。
它是一门实践性较强的课程,上机练习和课程实训在课程的整个学习过程中占有重要的地位。
上机的作用不仅在于学习、掌握软件,帮助学生更形象更深刻地理解课堂讲授知识,更重要的还在于通过上机可以锻炼利用所学理论知识和专业知识解决实际问题的能力,锻炼对知识进行自学、进一步提高的能力,从而为今后进行的工程、科研工作打下良好的基础。
练习一对称图形建模—汽车连杆一.上机目的1.初步掌握ANSYS 界面的组成、特点及使用方法。
2.通过上机进一步掌握ANSYS 软件前处理时创建关键点、线、倒角及利用对称性生成零件的方法、特点和适用范围。
3.了解ANSYS 软件几何模型以及有限元模型的使用、创建。
二.上机步骤和要求1.按教师演示的过程,参阅教材,独立用菜单法创建下图汽车连杆零件(未注圆角R0.25);2.结合菜单法,查阅ANSYS help system,形成创建连杆零件的命令流;3.参照实例的方法和步骤,自行完成与实例类型相同的课后作业。
三.命令流请将上一步骤形成的命令流记录在下面,作为老师评定成绩的依据。
命令流:Finish $ /Clear/PREP7 !*入前处理器PCIRC,1.4,1,0,180, $ PCIRC,1.4,1,45,180, !*创建两个圆面/REPLOT,RESIZE/PNUM,KP,0 $/PNUM,LINE,0 $/PNUM,AREA,1 $/PNUM,VOLU,0 $/PNUM,NODE,0 /PNUM,TABN,0 $ /PNUM,SVAL,0 $/NUMBER,0 $/PNUM,ELEM,0/REPLOTRECTNG,-0.3,0.3,1.2,1.8, $RECTNG,-1.8,-1.2,0,0.3, !* 创建两个矩形面FLST,2,1,8FITEM,2,6.5,0,0WPAVE,P51XCSYS,4PCIRC,0.7,0.4,0,180, $PCIRC,0.7,0.4,0,135, !*创建另两个圆面FLST,2,4,5,ORDE,2FITEM,2,1 $FITEM,2,-4AOVLAP,P51XFLST,2,2,5,ORDE,2FITEM,2,5 $FITEM,2,-6AOVLAP,P51XCSYS,0K, ,2.5,0.5,, $K, ,3.25,0.4,, $K, ,4,0.33,, $ K, ,4.75,0.28,, !*创建关键点CSYS,1FLST,3,6,3FITEM,3,5 $FITEM,3,6 $FITEM,3,7 $FITEM,3,21 $FITEM,3,24 $FITEM,3,22 BSPLIN, ,P51X, , , , ,1,135,,1,45,, !*创建多义线LSTR,1,18 !*创建1和18之间的直线/PNUM,KP,0/PNUM,LINE,1 $/PNUM,AREA,1 $ /PNUM,VOLU,0 $ /PNUM,NODE,0/PNUM,TABN,0 $/PNUM,SVAL,0 $/NUMBER,0 $/PNUM,ELEM,0/REPLOT $LPLOTFLST,2,4,4FITEM,2,6 $FITEM,2,1 $FITEM,2,7 $FITEM,2,25AL,P51XLFILLT,36,40,0.25, , $LFILLT,40,31,0.25, , $LFILLT,30,39,0.25, , !*创建三个线倒角LPLOTFLST,2,3,4FITEM,2,10 $FITEM,2,12 $FITEM,2,13 !*由三个线倒角创建新的面AL,P51XFLST,2,3,4FITEM,2,15 $FITEM,2,17 $FITEM,2,19AL,P51XFLST,2,3,4FITEM,2,23 $FITEM,2,21 $FITEM,2,24AL,P51XAPLOTFLST,2,12,5,ORDE,2FITEM,2,1 $ FITEM,2,-12AADD,P51X/AUTO, 1/REP/PNUM,KP,0 $/PNUM,LINE,0 $/PNUM,AREA,0 $/PNUM,VOLU,0/PNUM,NODE,0 $/PNUM,TABN,0 $/PNUM,SVAL,0 $/PNUM,ELEM,0/REPLOTAPLOTCSYS,0FLST,3,1,5,ORDE,1FITEM,3,13ARSYM,Y,P51X, , , ,0,0FLST,2,2,5,ORDE,2FITEM,2,1 $FITEM,2,13AADD,P51XWPSTYLE,,,,,,,,0ET,1,SOLID45 !*材料MPTEMP,,,,,,,, $MPTEMP,1,0 $MPDATA,DENS,1,,8000MPTEMP,,,,,,,, $MPTEMP,1,0MPDATA,EX,1,,2.1e11 $MPDATA,PRXY,1,,0.3 !*弹性模量FLST,2,1,5,ORDE,1 !*拉伸体VEXT,2, , ,0,0,0.5,,,,MSHAPE,1,3D $MSHKEY,0 $CM,_Y,VOLU $VSEL, , , ,1 !*网格CM,_Y1,VOLU $CHKMSH,'VOLU' $CMSEL,S,_Y $VMESH,_Y1CMDELE,_Y $ CMDELE,_Y1 $ CMDELE,_Y2 $ /UI,MESH,OFFFINISH $ /SOL $ FLST, 2,4,5,ORDE,2 $ FITEM,2,27 !*对大圆内孔施加全约束FITEM,2,-30 $DA,p51x,ALL,FLST,2,2,5,ORDE,2 $FITEM,2,31 $ FITEM,2,-32 $ SFA,P51X,1,PRES,1000 !*对小圆内孔施加均布荷载1000/STATUS,SOLU $SOLVE !*求解练习三结构静力学分析—平面桁架问题一.上机目的1.掌握将空间结构简化为桁架结构应满足的条件、方法,以及ANSYS 创建桁架结构有限元模型的方法、特点。
12-ansys弹性力学与有限元法实验报告
弹性力学与有限元法实验报告学院班级姓名学号实验一一已知条件板孔问题:(其中板厚,,,泊松比),绘出其变形图和在圆心所在的横截面内MISES应力的分布情况。
二实验目的和要求(1)掌握用ANSYS建立开孔平板几何模型的方法。
(2)掌握用ANSYS划分立开孔平板网格的方法。
(3)掌握用ANSYS对开孔平板加载与求解的方法。
(4)掌握用ANSYS对开孔平板计算结果后处理及分析的方法。
三实验过程概述首先做出一个长2000,宽200的长方形,然后在长方形的中央挖出一个直径为10的孔。
将长方形网格化,把固定点设在中心,在两侧分别设一个向外的力P(60KN)。
最后进行运算,结果用云图表示。
四实验内容分析由云图可以看出沿X轴的应力呈线性分布,大小由中间向外递增,其中四个角处的应力也为最小值。
最大应力值在施力点,为0.237406MPa。
形变只发生在施力点处。
由应力图可知,圆心横截面处的应力从外向内递增,但孔处没有应力。
五实验小结和体会对于网格划分,矩形单元比三角形单元更加接近理论求解结果。
而网格加密会使求解结果收敛于理论值,但是这也会加大计算机的计算量。
因此,对于比较复杂的模型,在进行有限元仿真模拟时既要考虑到计算结果的精确度,又要考虑到经济成本的合理性,这时选择一个合理的网格划分就显得十分重要了。
因此,在进行有限元仿真模拟时要选择合适的网格划分方法,划分合理的网格数量。
有限元法是一种求解连续介质、连续场力学和物理问题的数值方法,是工程分析和科学研究的重要工具;必须是对连续地介质等,因而也存在局限性。
实验二一已知条件如图所示支架中的三根杆件材料相同,弹性模量E=200GPa, 泊松比 =0.3,杆1的横截面面积为200mm2,杆2的横截面面积为300mm2,长为1m,杆3的横截面面积为400mm2。
若P=30kN,试求各杆的应力及铰支点的反力。
二实验目的和要求(1)掌握用ANSYS建立杆件系统几何模型的方法。
(2)掌握用ANSYS划分杆件系统网格的方法。
有限元上机实验报告分析
有限元法基础及应用上机报告南京理工大学2015年12月上机实验一1 实验题目设计一个采用减缩积分线性四边形等参元的有限元模型,通过数值试验来研究网格密度、位移约束条件与总刚度矩阵奇异性、沙漏扩展、求解精度的关系,并验证采用减缩积分时保证总刚度矩阵非奇异的必要条件。
总结出你的研究结论,撰写实验报告。
2 实验目的通过实验来研究减缩积分方案中网格密度和位移约束条件对总体刚度矩阵奇异性和求解精度的影响,以此加深对有限元减缩积分的理解,和对减缩积分中保证总体刚度矩阵非奇异性的认识。
3建模概述先保持位移约束条件不变,研究网格密度对总体刚度矩阵奇异性和求解精度的影响,并验证采用减缩积分时保证总刚度矩阵非奇异的必要条件。
如下图1所示,建立一个简支和链杆的约束条件,然后不断增加网格密度,通过ABAQUS 来计算位移和应力的变化规律。
简支(两个约束)链杆(一个约束)积分点(3个独立关系式)节点(两个自由度)4 计算结果分析讨论与结论 1)1*1单元四边形减缩积分实验载荷 布种/单元应力云图2)2*1单元四边形减缩积分实验载荷 单元应力云图3)4*4单元四边形减缩积分实验载荷布种单元应力云图结果分析5 实验体会与小结单元刚度矩阵的特征:(1)对称性(2)奇异性(3)主元恒正K相同(4)平面图形相似、弹性矩阵D、厚度t相同的单元,eK的分块子矩阵按结点号排列,每一子矩阵代表一个结点,占两行两(5)e列,其位置与结点位置对应。
整体刚度矩阵的特征:(1)对称性(2)奇异性(3)主元恒正(4)稀疏性(5)非零元素呈带状分布。
[K]的物理意义是任意给定结构的结点位移所得到的结构结点力总体上满足力和力矩的平衡。
为消除[K]的奇异性,需要引入边界条件,至少需给出能限制刚体位移的约束条件。
对于一个给定形式的单元,如果采用精确积分,则插值函数中所有项次在|J|=常数的条件下能被精确积分,并能保证刚度矩阵的非奇异性。
如果采用减缩积分,因为插值函数中只有完全多项式的项次能被精确积分,因此需要进行刚度矩阵非奇异必要条件的检查。