
机构的组成原理与结构分析剖析
复合铰链
1
21 2
12
3
3
3
两个以上构件同时在一处以转动副相联 接就构成了复合铰链
局部自由度
个别构件所具有的,不影响其他构件运动的自 由度称为局部自由度
虚约束
E B
1
A
5
4F
2C B
E
31 5
A
D
4
F
2C
3 D
F 34 26 0
不起独立限制作用的约束称为虚约束
虚约束的例子
虚约束发生的场合
– 轨迹重合 – 不同构件上两点距离恒定 – 两构件组成多个转动副,且轴线重合 – 两构件组成多个移动副,且道路平行 – 对运动不起作用的对称部分
虚约束的例子
公共约束
F 3 1 n 2 1 pl
2 2 13 1
例2-3 计算自由度
C B
DH
O
G
A
E
F
B 1 A
C 2
6
3
E4
o5
D
F
G7
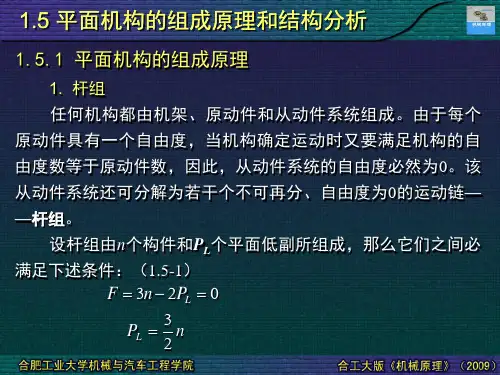
F 37 291 2
§2- 4 平面机构的组成原理和结构分析
机构的组成原理 机构的结构分析
机构的组成原理 F 3527 1
F 34 26 0
F 1
F 32 23 1
机构的基本杆组
最后不能在拆的自由度为零的 构件组称为机构的基本杆组
机构的结构分析
基本杆组的条件:F=3n-2pl=0 二级杆组的形式
两构件直接接触而又能产生一定相对运动的 联接称为运动副
平面运动副
转动副
移动副
高副
运动副的特征
每一个运动副都是由两个构件组成 两构件要直接接触 两构件能作相对运动
运动副的型式
转动副 移动副
高副 面接触的运动副称为低副。 点、线接触的运动副称为高副。
常见的空间运动副有圆柱副,螺旋
副和球面副。
运动链
例2-4 分析牛头刨床的结构并确定该机构的级别
F 35 27 1
二级机构
– 主动件
其余的活动构件称为从动件
– 给定主动件的运动规律后,从动件的运动规律 应完全确定。
四杆机构
从动件
主动件
机架
从动件
§2-2机构运动简图
机构运动简图就是从实际机器抽象出来 的,用简单的符号,线条表明机构的结 构和运动特征的简单图形。
具有两个运动副元素的构件 具有三个运动副元素的构件
齿轮机构中的齿轮
第二章 机构的组成原理与结构分析
§2-1 基本概念 §2-2 机构运动简图 §2-3 平面机构的自由度 §2-4 平面机构的组成原理和结构分析
§2-1 基本概念
构件 运动副 运动链 机构
构件
机器中每一个独立的 运动单元称为构件 构件与零件的区别
– 构件是运动单元体 – 零件是加工制造单元
体
运动副
运动副的约束特点
转动副 移动副
y
约束特点 约束数目
2 1
y
x
X,y方向移动 2
2 1
Y方向移动 2
x z方向转动
y 2
高副
x
y2
x Y方向移动
1
1
1
机构的自由度
F 3n 2 pl ph
机构的自由度数也即是机构所具有的独立 运动的数目。
例2-2 计算下列机构或运动链的自由度
F 3324 1
F 3324 1
F 3223 0 F 3425 2
例2 计算下列机构或运动链的自由度
F 34 26 0
F 32 2211
机构具有确定运动的条件
一般情况下,主动件与机架相连,具有一个自由度 机构具有确定运动的条件就是
机构的主动件数=机构的自由度数
计算平面机构自由度时应注意的几个问题
若干构件通过运动副联接而成的系统称为运动链。
开链 – 运动链中有的构件只包含一个运动副元素,用
于机械手,挖掘机等多自由度机械。 闭链 – 运动链中每个构件至少包括两个运动副元素,
用于各种机械。
运动链成为机构的条件
具有一个机架
– 指某一选定构件,在研究机构运动时作为描述 其他构件运动的参考坐标系。
具有一个或少数几个作独立运动的构 件
常见运动简图符号见P11表2-1
§2- 3 平面机构的自由度
构件的自由度 运动副的约束特点 机构的自由度
构件的自由度
确定构件的平面位置需要
y
三个独立参数 x,y,
– 当x变化时,构件沿x轴移动
B
– 当y变化时,构件沿y轴移动
xA
– 当 变化时,构件在平面内
转动
y
构件的这种独立运动称为
x 自由度
平面自由运动的构件具有 三个自由度
RRR
RRP RPR PRP
PRR
二级机构
二级机构
二级机构
二级机构
三级杆组的形式
机构的结构分析就是将已知机构分解为主 动件、机架和基本杆组。
拆分基本杆组方法
除去局部自由度、虚约束,计算机构的自由 度,指定主动件。 拆杆组。先试拆Ⅱ级杆组,如不可能,再试 拆Ⅲ杆组。 杆组的增减不应改变机构的自由度。 根据所拆杆组的最高级别,确定该机构的级 别。
凸轮机构中的凸轮和滚子
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
Hale Waihona Puke 例2-1 绘制液压泵的机构运动简图
1B A
2
3 C
4
简图的画法
选择投影面(多数构件的运动平面) 搞清运动传递的路线(找出主动件与工 作构件) 判断运动副的形式 比例作图
机械原理第1章机构组成原理及机构结构分析
常用机械零部件名词解析
连杆 滑块 齿轮
皮带
用于连接不同部件的刚性杆件,传递力和运动。
具有直线运动轨迹的零件,常用于变换运动方向。
通过齿轮的啮合传递运动和力,常用于调整速度和 扭矩。
用于传递运动和力的带状零件,具有较好的柔性和 缓冲性能。
传动链的定义和分类
传动链是指通过传动装置将动力和运动从一个部件传递到另一个部件的系统。
分类
机构按照构件的排列方式和运动副的类型等进行分类, 如平行机构、串联机构、单自由度机构等。
机构运动分析方法
1 图解法
使用图示的方式分析机构的运动特性,包括图线法和位移法等。
2 解析法
使用数学和物理方法,通过建立运动方程来分析机构的运动。
3 模拟法
使用计算机仿真软件对机构进行建模和分析,得到运动的详细信息。
分类
机构按照运动的类型、工作原理和用途等进行分类, 如平面机构、空间机构、齿轮机构、摆线机构等。
机构元素及其种类
机构元素
构成机构的基本组成部分,如构件、连接件、运动副等。
种类
常见的机构元素有连杆、滑块、齿轮、皮带等,它们在机械系统中起到关键的作用。
机构的基本组成及其分类
基本组成
机构通常由若干个运动副和构件组成,通过连接件连接 在一起,形成特定的结构。
定义
传动链是由多个传动副组成的机构系统,用于传递力 和运动。
分类
传动链按照传递方式、传递元件和特点等进行分类, 如正隙传动、斜隙传动和无隙传动。
齿轮传动及其种类
概述
齿轮传动是一种常见的传动方式,通过齿轮的啮合传递 运动和力。
种类
常见的齿轮种类有直齿轮、Hale Waihona Puke 齿轮、锥齿轮等,用于不 同的应用场景。
机构的组成原理与结构分析剖析

凸轮机构中的凸轮和滚子
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
例2-1 绘制液压泵的机构运动简图
1B A
2
3 C
4
简图的画法
选择投影面(多数构件的运动平面) 搞清运动传递的路线(找出主动件与工 作构件) 判断运动副的形式 比例作图
C 2
6
3
E4
o5
D
F
G7
F 37 291 2
§2- 4 平面机构的组成原理和结构分析
机构的组成原理 机构的结构分析
机构的组成原理 F 3527 1
F 34 26 0
F 1
F 32 23 1
机构的基本杆组
最后不能在拆的自由度为零的 构件组称为机构的基本杆组
机构的结构分析
基本杆组的条件:F=3n-2pl=0 二级杆组的形式
运动副的约束特点
转动副 移动副
y
约束特点 约束数目
2 1
y
x
X,y方向移动 2
2 1
Y方向移动 2
x z方向转动
y 2
高副
x
y2
x Y方向移动
1
1
1
机构的自由度
F 3n 2 pl ph
机构的自由度数也即是机构所具有的独立 运动的数目。
例2-2 计算下列机构或运动链的自由度
F 3324 1
F 3324 1
F 3223 0 F 3425 2
例2 计算下列机构或运动链的自由度
F 34 26 0
F 32 2211
机构具有确定运动的条件
机械原理与机械设计:机构的组成原理
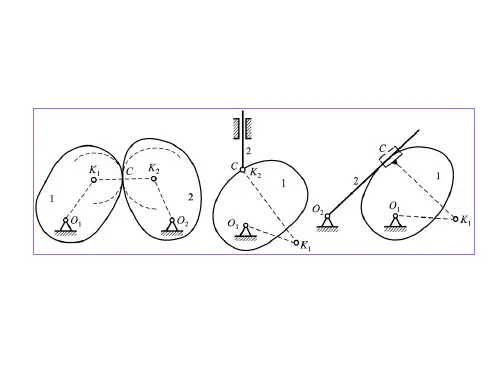
两个含有外接副的构 件直接用运动副联接。
(e)
(2) Ⅲ级组(n=4,PL=6) 中心构件
Ⅲ级组基本型
Ⅲ级组其它型举例
Ⅲ级组的结构特征: 三个含有外接副的构件与同一构件(用运动副)联接。
Ⅲ级组基本型
Ⅲ级组其它型举例
第四种形式称为IV级组。 结构特点:有两个三副杆,且4个构件构成四边形结构
内端副━━杆组内部相联。 外端副━━与组外构件相联。
J
H
I
G
F
D
C B
AP
Ⅲ级机构
【解】 以GH为原动件进行 结构分析:
H G
J I
Ⅱ级机构
F
D
C B
AP
本章重点小结
机架 一、构件 + 运动副 运动链 机构 原动件
从动件
基本杆组
二、运动链成为机构的条件:F > 0, 原动件数目等于自由度数目 平面运动链自由度计算方法和注意事项
三、机构运动简图的绘制
不能存在只有一个构件的运动副 或只有一个运动副的构件。
每个杆组拆分后自由度不变
每个构件和运动副都只能属于一 个杆组
机构的级别取决于机构中的基本杆组的最高级别
另一种说法:机构的级别与机构中最高级别基本杆组 的级别一致
3.平面机构的结构分析
结构分析的目的 1)了解机构的组成 2) 确定机构的级别 3)为机构受力分析提供简化方法
机构按所含最高杆组级别命名,如Ⅱ级机构,Ⅲ 级机构等。
杆组:自由度为零的不可再分的运动链。 机构可视为由原动件和若干个杆组构成。
组成原理
任何机构都可以看作是若干个自由度为零的基本杆组依次 联接到原动机和机架上而构成的,机构的自由度等于原动件的
4机构的组成原理
1.5 机构的组成原理和结构分析构件+ 运动副⇨运动链⇨机构一、机构的组成原理机架原动件从动件组合F= 0基本杆组:最简单的不可再拆的自由度为零的构件组(或运动链),简称为杆组。
平面低副运动链自由度F = 3n -2P L 基本杆组F = 0P L = n32n= 2 P= 3 Ⅱ级杆组(双杆组两杆三副)LN=2,pl=3. II 级杆组n= 4 P= 6 Ⅲ级杆组三杆六副L三副构件3个双副构件III 级杆组n=4,pl=6 注意找中心构件。
机构可视为由原动件和若干个杆组构成。
机构的组成:在机架和原动件上每增加一个基本杆组,并不改变原来的自由度,每次增加都可以获得一个新机构;设计新机构时,在满足相同工作要求的前提下,机构的结构越简单越好,杆组级别越低越好,运动副数目越少越好。
=0F= 3n-2PLI 级机构II 级机构III 级机构机构的命名:以机构中所包含的基本杆组的最高级别组成原理任何机构都可以看作是若干个自由度为零的基本杆组依次联接到原动机和机架上而构成的,机构的自由度等于原动件的数目,这就是机构的组成原理。
构件+ 运动副⇨运动链⇨机构机架原动件若干基本杆组机构结构组成举例++B C2D 3E F 45G I H67J A1871245683G E F J I H ABC D注意杆组的各外接运动副不能全部联接在同一个构件上。
A 19B2++C5463DEF GA19B2645GE3C DFIHJ78HJI87在进行新机械方案设计时,可以按设计要求由杆组组成机构,进行创新设计。
原动件不同,机构的级别也有可能不同12345678二、机构的结构分析在对已有的机构或已设计完毕的机构进行运动分析和力分析时,通常需要对机构进行结构分析。
问题核心正确划分出机构组成的基本杆组机构的结构分析过程与机构的组成过程相反。
步骤⑴计算机构的自由度,确定原动件。
⑵将机构中的高副用低副替代。
⑶从传动关系上离原动件最远的输出构件开始,依次进行试拆。
01-05 平面机构的组成原理和结构分析
由图可见,当机构运动时,距离 AO1 、O1O2 均保持不变,因 而此机构可用铰链四杆机构来替代,如1-26b所示。其时,高副C
在这用构件4和位于的两个低副代替了。
1.5 平面机构的组成原理和结构分析
图1-26 高副机构
1.5 平面机构的组成原理和结构分析
上述方法可推广到各种平面高副。例如图2-27a中的具有任 意曲线轮廓的高副机构,可通过接触点C作公法线n-n,在公法 线上找出两轮廓曲线在接触处的曲率中心 O1 和 O2 ,并作为 替代构件的两个转动副,再联接 AO1 和 BO 2 便可得到高副低代
级杆组;依次类推。一般机构中,Ⅱ、Ⅲ级杆最为普遍,其结
构型式如图1-20和1-21所示。
1.5 平面机构的组成原理和结构分析
b
c
d
e a
f
g
h 图1-21 Ⅱ级杆组
i
1.5 平面机构的组成原理和结构分析
a
b
c
d 图1-21 Ⅲ级杆组
e
1.5 平面机构的组成原理和结构分析
2.机构的组成原理 把若干个基本杆组依次联接到原动件和机架上,就可组成 一个新的机构,其自由度数与原动件数目相等。这就是机构的 组成原理。
径为零,所以曲率中心与两构件的
接触点C重合,其瞬时代替机构如 图1-28b所示。
图1-28 尖底从动件盘型凸轮
1.5 平面机构的组成原理和结构分析
(2)若高副两元素之一为一直线,如图1-29a所示,则因 直线的曲率中心在无穷远处,所以这一端的转动副将转化为移 动副。其瞬时代替机构如图1-29b或1-29c所示。
如图1-22中,将图b所示的Ⅱ级组2-3并接在图a所示原动
件1和机架4上便得到图c所示的四杆机构;再将图d所示Ⅲ级组5 -6-7-8并接在Ⅱ级组和机架上,即得图e所示八杆机构。
机械原理——第2章 机构的的组成及结构分析

2
1 1 2
2
1
2 1 2
1
1 1
2
1
2
1
2
1
2
1
2
2 1
1 2
3. 运动链
运动链-两个以上的构件通过运动副的联接 而构成的系统。 工业 机器人
闭式链、
开式链
4. 机构能够用来传递运动和动力的可动装置。 机架-作为参考系的构件,如机床床身、车辆 底盘、飞机机身。
原(主)动件-按给定运动规律运动的构件。 从动件-其余可动构件。
⑦已知:AB=CD=EF,计算图示平行四边形 机构的自由度。 B C 2 E 解:n= 4, PL= 6, PH=0 1 F=3n - 2PL - PH 4 3 =3×4 -2×6 F D A =0 3.虚约束 --对机构的运动实际不起作用的约束。 计算自由度时应去掉虚约束。 ∵ FE=AB =CD ,故增加构件4前后E 点的轨迹都是圆弧,。 增加的约束不起作用,应去掉构件4。
1.杆组的各个外端副不可以同时加在同
一个构件上,否则将成为刚体。如:
2.机构的级别与原动件的选择有关。
§2-8 平面机构中的高副低代
高副低代:为了使平面低副机构的结构分析和运动
分析的方法能适用于含有高副的平面机构,根据一 定条件将机构中的高副虚拟地以低副代替的方法。 高副低代条件:
1、代替前后机构的自由度不变
一般构件的表示方法
杆、轴构件
固定构件
同一构件
一般构件的表示方法
两副构件
三副构件
注意事项:
画构件时应撇开构件的实际外形,而只考虑运动副的性质。
常用机构运动简图符号
在 机 架 上 的 电 机 带 传 动 齿 轮 齿 条 传 动 圆 锥 齿 轮 传 动
机械原理:第二章机构的结构分析
斜齿轮机构
两个齿轮的齿廓为斜线,实现直线的 运动传递,同时具有较好的承载能力 和传动平稳性。
02
CHAPTER
机构的运动分析
机构运动简图
总结词
机构运动简图是表示机构运动关系的图形,通过图形化方式展示机构的组成和运 动传递路径。
详细描述
机构运动简图是一种抽象的图形表示,它忽略了机构的实际尺寸和形状,只关注 机构中各构件之间的相对运动关系。通过绘制机构运动简图,可以清晰地了解机 构的组成、运动传递路径以及各构件之间的相对位置和运动方向。
常见的受力分析方法
详细描述:常见的受力分析方法包括解析法、图解法和 有限元法等,每种方法都有其适用范围和优缺点,应根 据具体情况选择合适的方法。
机构的平衡分析
总结词
理解机构平衡的概念是进行平衡 分析的前提。
详细描述
机构平衡是指机构在静止或匀速 运动状态下,各作用力相互抵消 ,机构不会发生运动状态的改变 。
轮系
定轴轮系
各齿轮的转动轴线固定,齿轮的 运动由一个主动轮通过各齿轮的
啮合传递到另一个从动轮。
行星轮系
其中一个齿轮的转动轴线绕着另 一固定轴线转动,行星轮既可绕 自身轴线自转,又可绕固定轴线
公转。
混合轮系
由定轴轮系和行星轮系组合而成, 既有定轴轮系的自转运动,又有
行星轮系的公转和自转运动。
凸轮机构
机构运动分析的方法
总结词
机构运动分析的方法主要包括解析法和图解法两种。
详细描述
解析法是通过建立数学模型,运用数学工具进行求解的方法。这种方法精度高,适用于对机构进行精确的运动学 和动力学分析。图解法是通过作图和测量来分析机构运动的方法,这种方法直观易懂,适用于初步了解机构的运 动关系。
平面机构的组成原理、结构分类和结构分析分析解析
任何机构=原动件、机架(F个)+ 若干个基本杆组(F=0)
二、结构分类 机构的结构分类是根据杆组的不同组成形态进行的。 1、组成杆组的条件: F=3n -(2PL+PH)= 0 如在基本杆组中的运动副全部为低副(如有高副,可 用高副低代的方法),则: 3n -2PL =0 或 ∵ n、PL都须整数 ∴ n应是2的倍数,而PL应是3的倍数。即: n =2 /3 PL
III级杆组F=3*4-2*6=0 F E B C G D A D G 基本机构
B C A
E
F
Ⅲ级杆组有3种结构形式,如图2-33 所示 。
至于较Ⅲ级杆组更高级的基本杆组,因在实际机构中 很少遇到,此处就不再列举了。
3、机构的结构分类
机构的级别是根据所含杆组的最高级别来分类的。
1)Ⅱ级机构:由最高级别为Ⅱ级杆组的基本杆组构成的 机构; 2)Ⅲ级机构:由最高级别为Ⅲ级杆组的基本杆组构成的 机构;
§2—4 平面机构的组成原理、结构分类和结构分析
一、平面机构的组成原理
=
机构(F=1)
+
构件组(F=0)
机架、原动件
因为机构具有确定运动的条件:原动件数=F,所以如 将机构的机架和原动件(称为基本机构)与其余构件拆分 开,则由其余构件构成的构件组的F=0。 而这个F=0的构件组,有时还可以再拆分成更简单的 F=0的构件组。
3)Ⅰ级机构:只由机架和原动件而构成的机构,如杠杆、 斜面机构。 注意:根据机构的组成原理,在进行新机械方案设计时, 就可以按设计要求把杆组加到原有机构上,进行创 新设计。但设计中必须遵循一个原则:在满足相同 工作要求的前提下,机构的结构越简单、杆组的级 别越低、构件数和运动副的数目越少越好。
机构的组成原理及性能分析
2
二维四杆机 构2.aif 二维五杆机 构.aif
3 4 5
1 ϕ1
F = 3 ×4 – ×5 = 2
F = 3×3–2×4=1 2
1
3× F = 3 ×2 – 2 ×3 = 0 桁架) (桁架)
3
2 4
3× F = 3 ×3 – 2 ×5 = - 1 超静定桁架) (超静定桁架)
三、机构可动的运动学条件
(二)运动副
运动副:机构中两构件直接接触的可动联接。 运动副:机构中两构件直接接触的可动联接。 1、根据运动副的接触形式: 、根据运动副的接触形式: 1)低副:面接触的运动副。如转动副、移动副。 )低副:面接触的运动副。 转动副、移动副。 2)高副:点或线接触的运动副。如齿轮副、凸 )高副:点或线接触的运动副。 齿轮副、 轮副。 轮副。 2、根据组成运动副的两构件间的相对运动: 、根据组成运动副的两构件间的相对运动: 1)平面运动副:组成运动副两构件间作相对平 )平面运动副: 面运动,如转动副、移动副、凸轮副、齿轮副。 面运动,如转动副、移动副、凸轮副、齿轮副。 2)空间运动副:组成运动副两构件间作相对空 )空间运动副: 间运动。如圆柱副,球面副。 间运动。如圆柱副,球面副。
二维车轮联动 装置
F
F = 3×1–2×2 = -1 × × 拿掉一个F 的自由度, 拿掉一个F = -1的自由度,即去掉一个约束
E
3、常见的虚约束 、
1) 机构中某两构件用转动副相联的联结点,在 机构中某两构件用转动副相联的联结点, 未组成运动副之前, 未组成运动副之前,其各自的轨迹已重合为 则此联结带入的约束为虚约束。 一,则此联结带入的约束为虚约束。
(三)运动链:用运动副连接而成的相对可动的 运动链: 构件系统。 构件系统。
机械原理(2015春)机构组成原理及机构分析
(1)除去虚约束、局部自由度,计算机构的自由度并确定原动件。
(2)拆杆组:从远离原动件的构件开始拆分,按基本杆组的特征, 首先试拆Ⅱ级组,若不可能时再试拆Ⅲ级组。
(3)确定机构的级别。
举例:计算图示机构自由度,并确定机构的级别
构件5为原动件: Ⅱ级机构
机构的自由度: F=3n(2 pl + ph –p’) –F’ =3*5(2*7+00)0=1
构件2为原动件:
Ⅲ级机构
机构组成原理及结构分析
此平面六杆机构的自由度: F=3n-(2 pl + ph –p’)-F’
=3*5-(2*7+0-0)-0=1
机构具有确定运动时原动件数目应 为1,设构件2为原动件
若将原动件2和机架1与其余构件分开, 则
原动件2和机架1的自由度为1,与机 构的自由度一致。
其余构件组成的构件组的自由 度必为零(F=3*42*6=0)。
F = 3n - 2 pl = 0
n
=
2 3
pl
基本杆组的分类: 若n=2, pl=3,含有2个构件3个低副,叫 Ⅱ 级组。
若n=4, pl=6,含有4个构件6个低副,叫 Ⅲ 级组。 ( Ⅲ级组中有一个包含3个低副的构件)
2、平面机构的结构分类
Ⅰ级机构:只有原动件和机架组成的机构。 Ⅱ级机构:由最高级别为Ⅱ级组的基本杆组构成的机构。 Ⅲ级机构:由最高级别为Ⅲ级组的基本杆组构成的机构。 3、平面机构的结构分析
基本杆组: 机构中不能再拆的最简单的自由
度为零的构件组。
1、机构的组成原理