
海量车载激光扫描点云数据的快速可视化方法
海量车载激光扫描点云数据的快速可视化方法激光扫描系统能够直接获取被测目标表面的三维空间坐标,具有采样密度高、点云分布密集等特点,正逐渐成为三维空间信息快速获取的主要手段之一,被广泛应用于文物保护、三维重建、数字地面模型生产、城市规划等领域[1]。
现代车载激光扫描系统,通常安装多个激光扫描头采集三维点云数据,如Optech公司的LYNX系统,Riegl公司的VMX-450系统。
车载激光扫描系统沿着某一轨迹采集数据,多个高频采样激光头数据相互叠加,产生海量三维点云数据,其数据量随着轨迹的延长而线性增加。
例如,VMX-450系统在约一个小时内,可获取40 km左右长度的点云数据,数据量高达1 TB。
对于车载激光扫描系统采集的海量三维点云数据,单在数据量方面即对后续数据处理(如点云滤波、分割,目标识别,三维重建和可视化等)带来巨大的挑战。
为实现海量点云数据的空间分析及可视化,需要实时、高效地完成点云数据的调度和查询工作。
空间数据的调度,关键在于数据的索引与检索,索引的性能优劣直接影响到系统的效率和分析能力。
因此,如何建立合理的空间索引机制,是解决海量空间数据组织和快速调度的关键问题。
许多标志性索引方法已被广泛应用于空间数据的检索、查询、存储以及管理,如四叉树[2]、R树[3, 4]、R*树[5]和八叉树[6]等。
在地理信息系统中,支持二维空间数据的索引方法已非常成熟。
但是,随着三维点云数据的广泛应用,迫切需要在虚拟地理环境下可视化全部三维点云数据。
在三维点云数据可用性不断增强的驱动下,出现了一些具有可视化和三维点云数据管理功能的商业软件[7, 8]。
然而,Quick Terrain Reader、Point Tools等商业点云处理软件对载入点云数据量有严格限制,不支持车载海量激光点云数据的实时三维可视化,从而引发了完善三维激光点云数据空间索引方法的热潮。
R树或R*树的每个子块包含一个对象,这些子块可以彼此重叠。
文献[9]提出利用三维 R 树结构管理虚拟环境下的三维建筑物。
文献[10]提出使用三维 R 树结构快速索引激光点云数据。
但是,如何有效解决R 树子块重叠是三维点云数据管理尚未解决的问题。
四叉树索引是一种基于树的空间索引,它按照一定的规则,将已知范围的空间递归地均分成4个部分,直到每个子块满足条件为止[11]。
文献[12]提出了一种基于四叉树的三维点云渲染方法,此方法在假设连续点属于同一条扫描线的前提下,只存储每个叶子节点内的点的位置以节省存储空间。
但是,这种方法无法对多扫描仪获取的无序点云建立索引。
八叉树作为四叉树的3D扩展亦被广泛应用于三维数据索引。
文献[13]提出了基于八叉树的三维点云数据的多尺度可视化方法。
文献[14]提出了一种开源的八叉树点云数据索引标准数据格式,并测试其在海量点云特征提取算法方面的适用性。
文献[15]通过哈希表数据结构优化八叉树结构,实现三维点云数据的快速检索。
文献[16]设计了一种基于外存的多分辨率数据结构,实现了海量点云数据的实时可视化与交互编辑。
一般情况下,基于八叉树的树结构比较适合处理三维点云数据,并且该方法有现行开源标准数据格式[14]。
但是,对车载激光扫描系统采集的三维数据使用八叉树索引具有分布不均等缺点,会出现大量空的叶节点。
这直接造成了点云存储空间的低利用率,并且增加了空间数据查询的复杂度。
相比四叉树结构,八叉树结构需要更多的存储空间,更难实现。
快速检索算法通常需要耗费较大的存储空间,在时间和空间之间不能保持一个合理的平衡。
KD树索引在邻域查找效率方面优于八叉树、四叉树以及R 树、R*树索引结构,常被用于单个激光点相邻区域点云数据查找,但对于海量点云数据存储管理与实时可视化,其邻域关系的重建将耗费大量的计算资源,整体效率低于八叉树索引结构[14, 17]。
本文提出了一种基于内外存调度的海量三维点云数据管理与实时可视化方法,用户在台式计算机或网络环境下可以流畅地检索和可视化三维点云。
由于区域四叉树是最重要、应用最广泛的四叉树表示法[18],对几何空间的划分没有重叠,通过特定的编码可以快速查找几何区域所在的行列,同时还可以根据空间对象的稠密程度来确定空间数据的分辨率。
因此,本文在解决海量三维激光点云数据的可视化时,采用双层区域四叉树方法对数据建立索引,实现海量激光点云数据的管理与动态调度。
1 内外存调度的海量点云可视化区域四叉树是将有边界的几何空间划分为连续的4个相同大小的区域,递归划分该区域为4个相同大小的较小的区域,直到得到的区域仅包含一个几何对象(见图 1)。
若被划分区域根据相应的判别条件被判别为最小划分单元,那么该区域将不再继续划分。
图 1 四叉树平面分割及其结构图Fig. 1 Quad-Tree Plane Segmentation and its Structure Diagram图选项激光扫描点云数据处理的首要步骤就是三维点云数据的检索和可视化。
海量点云数据处理的一个难点是如何克服台式计算机有限的内存存储空间。
为实现三维点云数据的快速可视化,本文提出的方案满足以下条件:1) 利用高效的数据索引快速检索点云数据;2) 将点云数据从外部磁盘动态加载到计算机的主存储器中;3) 多细节层次(levels of detail,LoD)可视化三维点云。
1.1 三维点云的双层四叉树索引方法车载激光扫描系统采集的三维点云一般存储在LAS文件中[19],该文件记录每个激光点的坐标和强度。
存储千万点级别的LAS文件可能达到GB级。
车载激光扫描系统通常沿着某一轨迹(街道、高速公路等)采集三维点云。
获得的三维点云可能覆盖了一个较大的范围区域,而其中仅有一小部分区域包含点云数据(见图 2)。
图 2 车载激光扫描系统采集的激光点云Fig. 2 A Snapshot of MMS Collecting Point Clouds图选项激光扫描的目的不仅仅是进行可视化,为了使获取的三维激光扫描数据具有较好的查询性能,应该对点云数据进行有效的管理和检索。
但是,如果建立四叉树、R树或者八叉树来索引LAS文件中的点云数据,将会导致大量空的叶节点和无效的存储空间。
为了解决这一难题,首先将三维点云沿着扫描路径分成一系列连续区域块,每块仅包含一部分数据。
这样可以通过减少空的叶节点来节约索引文件的存储空间,并有效减少索引树高度,可提高检索性能以及点云加载的速度。
本文提出的方法首先将采集到的三维点云分割成连续的矩形块,对每个矩形内的点用区域四叉树进行索引,然后对全部矩形块进行四叉树索引。
利用双层四叉树结构组织三维点云的关键步骤为:1) 设置最小矩形块的大小(比如300 m×200 m)。
当前车载激光扫描仪的最大扫描范围约为150 m。
2) 采用内存映射文件技术访问磁盘上的LAS数据文件,实现LAS数据的分块读入,分块建立四叉树并记录每块的空间范围,不对LAS文件执行直接I/O操作或内容缓存,降低应用程序对操作系统的内存需求。
3) 构建四叉树文件索引所有的矩形块,建立树的集群,并按照树之间的相互关系建立统一的数据检索入口(见图 3)。
图 3 三维点云的双层四叉树结构Fig. 3 A Two-Level Quad-Tree Data Structure for 3D Point Clouds图选项4) 存储每块数据文件和相关联的四叉树索引文件。
双层四叉树结构由上述4个步骤完成(见图 3)。
第一层四叉树管理所有的矩形块,第二层四叉树管理每个矩形块内的数据点。
与LAS文件相比较,每个数据块只包含一小部分点云数据,存储体积小,能够快速地从硬盘加载到计算机主存储器中。
数据块之间无块间数据内容关联,搭建索引服务器亦可实现海量点云文件的分布式存储管理。
1.2 三维点云的动态加载由于计算机内存的限制,无法一次性将所有矩形块内的点云数据加载到计算机主存储器中。
可视化的首要步骤是判别可见或近可见的矩形块,然后,判断当前视景体中的激光点集。
矩形块的可见性与用户在三维场景中的视景体范围相关,一旦确定了视景体的覆盖范围,依据构建的第一级四叉树结构,就可判断出可见矩形块。
最后加载可见矩形块中的激光点到计算机主存储器,以便进一步的可视化。
当用户以漫游方式浏览三维点云时,矩形块的可见性发生快速变化,近可见的矩形块从磁盘加载到主存储器中,不可见的矩形块从主存储器内删除。
不同矩形块之间的平滑过渡至关重要,否则,很难实现海量点云数据的快速可视化。
为了满足这一要求,设计邻近矩形块缓存机制,通过快速检索并加载可视和近可视点到可视化缓存区完成视点移动中的场景平滑过渡。
在加载过程中,分配B1和B2两个缓存区。
缓存区B1存储可见矩形块中的点云,缓存区B2存储近可见矩形块中的点云。
当可见矩形块变为不可见时,缓存区B2与内存交换以实现可视化;缓存区B1和缓存区B2内的点云轮流交换到视频内存,从而进行不同矩形块之间的平滑过渡。
1.3 LoD可视化与地形LoD可视化相比,三维点云的LoD可视化要简单得多。
由于每个矩形块都有限定范围,以计算得到的可见矩形块到视点的距离以及可视叶节点到视点的距离作为选择三维点云LoD层次的依据。
本文方法将计算得到的距离分成6个区间,分别为[0 m,100 m]、[100 m,300 m]、[300 m,700 m]、[700 m,1 500 m]、[1 500 m,2 500 m]、[2 500 m,+∞]。
对可视叶节点内的点云数据根据距离间隔进行采样。
设计位于6个间隔区间内的激光点分别按原始点的100%、90%、80%、70%、50%和40%进行采样,从而在保证运行效率的前提下实现无明显变化的动态渲染。
该方法实现动态LoD是空间点云密度自适应的,用较高的密度渲染较近的点,用较低的密度渲染较远的点,从而形成对场景的分层表达。
2 实验与分析本文利用C++语言实现海量车载激光扫描点云数据的快速索引、动态调度以及LoD场景表达,利用OpenGL渲染机对场景进行绘制。
实验数据为海南某高速公路3.7千万个车载激光扫描点。
实验环境为Intel Core i7 870(2.93 GHz)处理器、3 GB内存、GT220显卡。
为验证算法性能,将本文算法与海量激光点云索引管理与八叉树索引方法[14]进行对比。
八叉树索引方法的实现使用其提供的开源软件包3DTK[20]。
索引建立阶段,对原始点云文件创建双层四叉树索引并存储为文件,用于管理三维点云数据。
本文四叉树索引方法与八叉树索引方法在建立文件索引耗时、耗内存方面进行比较的结果如图 4所示。
八叉树索引方法[14]耗费最大内存2.1 GB,消耗时间为559 s。
双层四叉树索引耗费最大内存为1.3 GB,消耗时间只需337 s。
如何使用点云数据进行三维建模与可视化
如何使用点云数据进行三维建模与可视化三维建模与可视化是现代科技中非常重要的领域之一,而点云数据的应用在其中起到了关键的作用。
本文将着重探讨如何使用点云数据进行三维建模与可视化,介绍其基本原理、方法和应用。
一、什么是点云数据点云数据是由大量离散的三维点组成的集合,每个点都有其三维坐标和可能的其他属性信息。
这些点可以是从传感器(如激光雷达)采集得到的,也可以通过三维扫描仪等设备获取。
点云数据能够真实还原物体或场景的形状、纹理等特征,因此在三维建模与可视化领域中具有广泛的应用前景。
二、点云数据的三维建模1. 点云数据的处理和清洗在进行点云数据的三维建模之前,首先需要对数据进行处理和清洗。
这包括去除无效点(如噪声数据)和填补缺失点等操作,以提高数据的质量和准确性。
2. 点云数据的网格化网格化是将点云数据转换为规则网格结构的过程,常用的方法有三角化和体素化。
三角化是将点云数据通过三角形片元进行表示,而体素化则是将点云数据划分为体素(三维像素)网格。
这些网格化的数据形式便于后续的处理和计算。
3. 点云数据的表面重建表面重建是将点云数据转换为连续的三维模型表面的过程。
常用的方法有点云碰撞、最小二乘法以及基于隐函数的重建等。
这些方法可以通过插值和拟合等方式得到平滑的表面模型,并且能够尽可能忠实地还原真实物体的形状。
三、点云数据的可视化1. 点云的可视化方法点云的可视化方法有很多,包括点云渲染、点云绘制、体素渲染等。
点云渲染是将点云数据转化为图像或动画的过程,可以通过光照、阴影等方式增强视觉效果。
点云绘制则是将点云数据直接在屏幕上进行绘制,可以通过各种绘制技术实现不同的效果。
2. 点云的交互性可视化点云的交互性可视化是指用户可以通过交互方式与点云模型进行实时互动的过程。
这可以通过鼠标、手势识别或者虚拟现实等技术实现。
通过交互性可视化,用户可以对点云模型进行旋转、缩放、拖拽等操作,以便更全面地观察模型的细节。
四、点云数据应用案例1. 建筑与城市规划点云数据在建筑和城市规划领域中具有广泛应用。
车载三维激光扫描系统简介
一、系统简介三维激光扫描技术是上世纪九十年代中期开始出现的一项高新技术,是继GPS空间定位系统之后又一项测绘技术新突破。
它通过高速激光扫描测量的方法,大面积高分辨率地快速获取被测对象表面的三维坐标数据。
可以快速、大量的采集空间点位信息,为快速建立物体的三维影像模型提供了一种全新的技术手段。
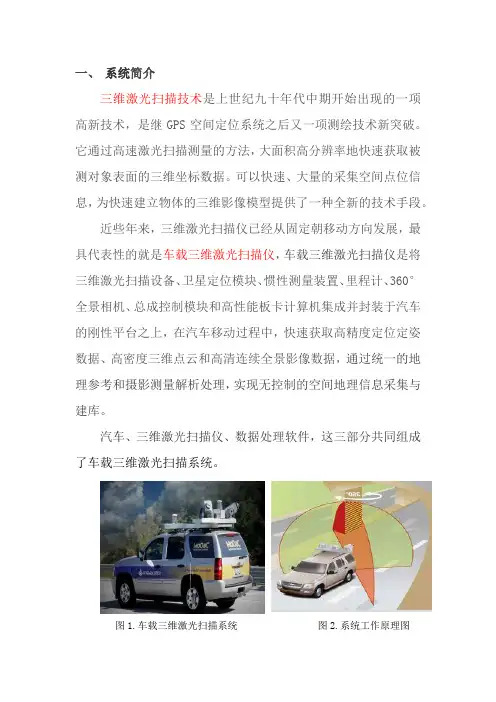
近些年来,三维激光扫描仪已经从固定朝移动方向发展,最具代表性的就是车载三维激光扫描仪,车载三维激光扫描仪是将三维激光扫描设备、卫星定位模块、惯性测量装置、里程计、360°全景相机、总成控制模块和高性能板卡计算机集成并封装于汽车的刚性平台之上,在汽车移动过程中,快速获取高精度定位定姿数据、高密度三维点云和高清连续全景影像数据,通过统一的地理参考和摄影测量解析处理,实现无控制的空间地理信息采集与建库。
汽车、三维激光扫描仪、数据处理软件,这三部分共同组成了车载三维激光扫描系统。
图1.车载三维激光扫描系统图2.系统工作原理图二、发展状况随着地理空间信息服务产业的快速发展,地理空间数据的需求也越来越旺盛。
地理空间数据的生产,成为世界经济增长的一大热点。
目前世界上最大的两家导航数据生产商NavTech和Tele Atlas均将车载三维激光扫描系统作为其数据采集与更新的主要手段,并将该技术视为公司的核心技术。
我国在车载三维激光扫描系统测图领域的研究起步较早,现已在多传感器集成、系统误差检校、直接地理参考技术、交通地理信息系统等方面取得突破性的进展,其中最具代表性的有李德仁院士主持、立得空间信息技术有限公司研制的LD2000-RM车载道路测量系统和刘先林院长主持、首都师范大学研制的SSW车载测图系统。
三、国内的应用经过多年的发展和应用,车载三维激光扫描系统已在我国基础测绘、应急保障测绘、街景导航地图测绘、三维数字城市建设、矿山测绘、公路GIS与公路路产管理、电力GIS数据采集与可视化管理、铁路GIS与铁路资产管理、公安GIS数据采集等项目中得到广泛应用。
车载激光扫描技术

数据滤波与平滑
进一步处理点云数据,去除噪声和异常值,平滑 数以减小数据量,方 便存储和传输。
CHAPTER 04
车载激光扫描技术在不同领域的应 用案例
城市规划与建模
1 2 3
城市规划
数据裁剪
根据需要,对数据进行裁 剪和筛选,以去除不必要 的部分。
点云数据生成
激光扫描仪数据获取
通过激光扫描仪获取目标物体的三维坐标信息。
点云数据生成算法
利用点云数据生成算法,将多个扫描数据拼接成一个完整的点云数 据。
数据格式转换
将点云数据转换为常用的数据格式,如XYZ、LAS等。
数据后处理
数据分类
技术创新和产业升级将进一步推动车载激光扫描技术的发展和应用,实现更高效、更智能的 交通出行。
未来发展方向与挑战
未来发展方向
研究和发展更高精度的激光雷达技术,提高激光 扫描的精度和稳定性。
加强数据处理算法和软件技术的研发,提高数据 处理的速度和精度。
未来发展方向与挑战
• 探索和应用更多种传感器融合技术,提高激光扫描的适应性和 稳定性。
工作原理
激光扫描仪按照一定的角度旋转 ,同时车辆在行驶过程中不断通 过GPS和IMU获取位置和姿态信
息。
激光扫描仪发射的激光束遇到目 标物体后反射回来,通过计算激 光束往返时间,得到目标物体的
距离信息。
控制系统根据获取的距离信息、 车辆的位置和姿态信息生成三维
地形数据。
激光扫描仪性能指标
01
02
车辆平台选择
选择适合车载激光扫描设备的车 辆平台,考虑车辆的稳定性、行 驶速度、车辆改造难度等因素。
扫描及点云处理步骤及技巧

扫描及点云处理步骤及技巧1 扫描及处理的原则1.1 投影光线应基本垂直于要扫描的部分。
也就是说,与投影光垂直部分的点云是最准确的,在点云编辑过程中应尽量保留。
1.2 每个单次扫描的作用要明确,以利于点云编辑时有目的的取舍。
1.3 遵循先拼后裁剪再合并,最后均匀采样的步骤。
1.4 点云合并前应把文件保存,合并后再保存成另外一个文件。
2 扫描步骤2.1 扫描规划根据物体的形状和要求,确定要从几个角度来扫描,依次为mi(i=0,2,3,4,…n). m0应该尽量多地覆盖要扫描的区域,并且在扫描时垂直于工件,应记住每次扫描的目的。
2.2 粘贴参考点:参考点要贴在扫描区域的重叠部分,并尽量贴在平缓过渡的区域,如无把握,可以多贴一些。
2.3 依次扫描各部分,保存点云。
注意扫描时调整软件增益,使亮度适中。
扫描倒扣位时应调整扫描仪及工件的角度。
3 点云编辑与合并3.1 分别调入每幅点云,进行去杂点和去除不好区域的点云操作,可分别保存成mi.wrp 文件。
3.2 点云对齐(注册),可以两两注册。
手动注册时,先用n点法初拼。
用扫描软件的自动拼接功能时,通常不要手动注册了,除开事后补扫某些区域。
再用global register 进行精确调整。
可把某几块点云固定位置,用pin操作固定住。
3.3 全局注册后(global register),要依据粘贴的参考点的点云,检查点云是否发生错位现象。
如有错位,则要重新处理点云。
错位通常发生在平面或柱面区域。
3.4对mi(i=0,1,2,3…n) ,大致删除重叠点云。
3.5 用点points-> 合并点对象merge points合并所有点云。
3.6 用点points-> 统一采样uniform sample 进行均匀采样,点距应比希望的最小点距略小,采用标准型,1X1时可选0.3mm,2X2时可选0.6mm。
.3.7 如果点云关键部分有空洞,应该补扫。
3.8 用编辑edit-> 选择select-> 体外孤点outliers 选择并删除跳点,可反复进行两到三次。
激光扫描技术在测绘中的应用与点云处理方法

激光扫描技术在测绘中的应用与点云处理方法近年来,激光扫描技术在测绘领域中的应用越发广泛。
激光扫描技术通过发射激光束,利用激光在目标物体上的反射与散射来获取目标物体的空间几何信息,进而生成点云数据。
本文将介绍激光扫描技术在测绘中的应用,并探讨其点云处理方法。
一、激光扫描技术在测绘中的应用1. 三维建模与可视化利用激光扫描技术可以快速获取物体表面的三维点云数据,可以将点云数据进行处理,构建出真实的三维模型,进而实现三维建模与可视化。
这对于许多领域来说都是非常重要的,比如建筑工程、文化遗产保护等。
通过三维建模与可视化,可以更直观地展示物体的外形,辅助决策和设计工作。
2. 地形测绘与地理信息系统(GIS)激光扫描技术在地形测绘中的应用非常广泛。
利用激光扫描仪获取地面上的点云数据,可以准确地获取地形信息,并结合地理信息系统(GIS)进行数据分析和处理。
这有助于制作地形图,进行地质灾害监测和研究,以及城市规划等。
激光扫描技术在地形测绘中的应用不仅提高了工作效率,还提高了数据的准确性和可靠性。
3. 遗址保护与文化遗产重建激光扫描技术可以在遗址保护和文化遗产重建方面发挥重要作用。
通过激光扫描技术获取的点云数据可以准确地记录遗址的空间信息,实现遗址保护与文物重建工作。
对于一些已经受损或部分毁坏的文物,通过激光扫描技术,可以重建出其原貌,为文化遗产保护工作提供宝贵的数据支持。
二、点云处理方法在激光扫描技术中,点云数据的处理是非常重要的环节,它关系到数据的精度、准确性以及后续应用的效果。
以下是一些常用的点云处理方法。
1. 点云滤波点云数据中可能包含噪声或无效点,这就需要进行点云滤波。
常见的点云滤波方法包括半径滤波、统计滤波、均值滤波等。
这些方法可以根据实际需求去除噪声点或无效点,提高点云数据的质量和准确性。
2. 点云配准在激光扫描过程中,可能会有多个扫描数据需要进行拼接和配准。
点云配准是将多个点云数据进行重叠、对齐,使其在同一坐标系下。
车载激光扫描数据的高速道路自动提取方法

车载激光扫描数据的高速道路自动提取方法随着车载激光扫描技术的逐步普及,其在道路提取、地名标注、城市建设等领域已经取得了广泛应用。
在高速公路道路自动提取方面,车载激光扫描技术能够快速、准确地提取出高速公路的道路中心线、车道线以及路沿石等信息,后续还可以进行道路线型分析、车道宽度分析以及交通流量分析等工作。
本文将详细介绍车载激光扫描数据在高速公路道路自动提取方面的方法。
1. 数据获取与预处理车载激光扫描仪的安装位置应该尽量低,以便扫描到道路底部的重要信息,同时还应该考虑传感器的激光能量、发射频率等因素。
在采集激光数据时,应该选择适当的时间段和速度,保证数据的质量和稳定性。
获取完数据后,一些预处理工作还是必要的,例如去除树木、建筑物等遮挡物,去除噪点等。
2. 地面点云数据的分割地面点云是由于普通车载激光扫描系统所采集到的地物点中有比较稳定的地面点,因此将其与所有点进行分离可以大大提高后续的道路提取精度。
地面点云的分割可以采用RANSAC算法来实现,也可以使用一些更先进的方法,例如基于点云密度的Hough变换等。
分割完成后,我们就得到了分离出来地面点云以及其他非地面点云的两部分。
3. 地面法向量估计以及道路中心线提取接下来,在地面点云上进行法向量估计和曲率计算,以得到地面数据的曲线方向信息,然后根据曲率大小过滤掉不符合条件的点云,最后使用曲率不变形(Curvature Invariant Form,CIF)算法提取出道路中心线。
对于CIF算法,可以将其概括为以下三步:(1)选取曲率变化大的点作为道路中心线起点;(2)沿着具有最大曲率的方向找到下一个点,继续延伸直到结束点;(3)将延伸出来的道路中心线转化为直线段,消除其中一些噪点。
4. 车道线提取在道路中心线提取出来以后,需要在其周围进一步提取出车道线的信息。
由于车道线通常是以一定的距离并行于道路中心线的,因此,可以通过在道路中心线两侧横向搜索的方法来提取出车道线位置。
用于无人驾驶中激光点云定位的正态分布变换方法
用于无人驾驶中激光点云定位的正态分布变换方法引言无人驾驶技术的发展越来越快,而精确定位是实现无人驾驶的关键之一。
激光雷达作为获取环境信息的重要设备之一,可以提供高精度的三维点云数据。
激光点云定位是指通过分析激光点云数据,确定无人车在空间中的位置和姿态。
为了提高激光点云定位的准确性和稳定性,一种常用的方法是使用正态分布变换(Gaussian Distribution Transform, GDT)。
正态分布变换方法原理正态分布变换方法是一种将激光点云数据转换为正态分布的方法。
其基本原理是将原始点云数据通过一系列变换得到一个高斯分布。
这样做的好处是高斯分布具有平滑性和对噪声的鲁棒性。
在进行激光点云定位时,将地图中的高斯分布与感知到的激光点云进行匹配,可以得到无人车在地图中的位置和姿态。
正态分布变换方法的主要步骤如下: 1. 提取激光点云数据中的有效特征,并将其表示为高斯分布的形式。
2. 构建地图,将地图中的高斯分布与感知到的激光点云进行匹配。
3. 根据匹配结果,确定无人车在地图中的位置和姿态。
正态分布变换方法实现正态分布变换方法的实现主要包括特征提取、高斯分布匹配和位置估计三个步骤。
特征提取特征提取是将激光点云数据转换为高斯分布的关键步骤。
常用的特征提取方法有欧式特征变换(Euclidean Feature Transform, EFT)和结构特征变换(Structural Feature Transform, SFT)等。
欧式特征变换(EFT)欧式特征变换是一种基于点云几何信息的特征提取方法。
它首先计算每个点到激光雷达的距离,然后将这些距离值转换为高斯分布。
欧式特征变换的优点是计算简单快速,适用于实时应用。
结构特征变换(SFT)结构特征变换是一种基于点云结构信息的特征提取方法。
它首先对激光点云进行平滑滤波,然后计算每个点的局部结构,将这些局部结构值转换为高斯分布。
结构特征变换的优点是对噪声和局部结构变化具有较好的鲁棒性。
激光扫描仪的数据处理方法与技巧分享
激光扫描仪的数据处理方法与技巧分享激光扫描仪是一种常见的测量设备,广泛应用于建筑、地理测绘、工业仿真等领域。
它可以通过发送激光束并接收反射回来的光信号,来获取被测物体的三维空间点云数据。
然而,这些原始数据并不能直接应用于我们的工作,因此需要对其进行处理和分析。
本文将与大家分享一些激光扫描仪数据处理方面的方法和技巧。
1. 数据去噪在实际应用中,激光扫描仪采集的数据常常受到噪声的干扰,这会影响到后续的数据处理和分析。
因此,在进行数据处理前,首先需要对数据进行去噪处理。
常用的去噪算法包括中值滤波、高斯滤波等。
中值滤波可以有效地消除孤立的不良点,而高斯滤波则可以平滑数据,提高数据的质量。
2. 数据配准激光扫描仪采集的数据通常是由不同位置和角度的扫描点云拼接而成。
因此,在进行后续的分析前,我们需要将这些点云数据进行配准,使其在同一坐标系下对齐。
常见的配准方法包括基于特征的匹配、ICP(Iterative Closest Point)算法等。
通过这些配准方法,我们可以实现点云数据的无缝拼接,为后续的分析提供便利。
3. 数据滤波激光扫描仪采集的数据中常常存在一些异常点和噪声点,这些点会干扰到后续的数据处理和分析。
因此,需要对这些异常点和噪声点进行滤波处理。
常用的滤波方法有高斯滤波、统计滤波等。
高斯滤波可以平滑数据,提高数据的质量;统计滤波可以通过统计学方法去除异常点,提高数据的精确性。
4. 数据分割激光扫描仪采集的点云数据通常是包含多个物体的。
为了方便后续的处理和分析,我们需要对点云数据进行物体分割。
常用的物体分割方法包括基于几何特征的分割、基于颜色特征的分割等。
通过物体分割,我们可以将点云数据分割为多个独立的物体,方便后续的三维重建和分析。
5. 数据拟合在进行数据分析时,有时需要对点云数据进行曲面拟合,以便获取更加精确的几何形状信息。
常用的曲面拟合方法有最小二乘法、贝叶斯优化等。
通过曲面拟合,我们可以获得更加平滑和准确的曲面数据,为后续的数据分析和建模提供更好的基础。
扫描及点云处理步骤及技巧
扫描及点云处理步骤及技巧扫描和点云处理是数字化三维重建和计算机视觉领域的关键步骤。
以下是一些扫描和点云处理的步骤和技巧,旨在帮助您快速了解这个领域。
1.扫描设备选择:-选择适合自己需求的扫描设备,常见的扫描设备包括激光扫描仪、结构光扫描仪和摄影测量系统等。
不同的设备有不同的扫描原理和性能,需根据具体情况做出选择。
2.扫描场景准备:-在进行扫描之前,需要确保扫描场景是干净、平整、有足够的光照条件。
清理场景中的杂物,避免过多的阴影和干扰。
3.扫描数据采集:-使用扫描设备对场景进行扫描,将物体或场景的外部形状、纹理和颜色信息转化为点云数据。
在扫描过程中要保持设备的稳定和准确,以获取高质量的点云数据。
4.点云数据预处理:-扫描后的点云数据通常会包含噪声、缺失和异常值。
预处理的目标是去除这些干扰因素,使得点云数据更加干净和准确。
常见的预处理操作包括滤波、平滑和去重。
5.点云配准:-将多个点云数据对齐到同一个坐标系中,形成一个完整的点云模型。
常见的点云配准方法包括基于特征匹配的配准和基于全局优化的配准。
6.点云重建:-根据配准后的点云数据,可以使用不同的重建算法将离散的点云转换为连续的三维模型。
常见的重建方法包括体素格化、表面重建和体积重建。
7.点云分割:-对点云数据进行分割,将其分为不同的部分或对象。
点云分割可以基于几何特征、颜色特征或其他特征进行,常见的分割方法包括基于区域生长的分割和基于聚类的分割。
8.点云分析和特征提取:-分析点云数据并提取有用的信息和特征,用于后续的三维重建、目标识别或其他任务。
常见的点云分析和特征提取方法包括曲率计算、法线估计和形状描述子提取等。
9.点云可视化:-将点云数据可视化,以便于直观地观察和分析。
可以使用三维渲染技术和交互式界面来实现点云的可视化。
扫描和点云处理的技巧:-选择合适的扫描设备:不同的设备有不同的性能和适用范围,需根据具体需求选择合适的设备。
-扫描时控制光照和阴影:良好的光照条件和避免阴影可以提高扫描质量。
激光雷达点云数据点绘制方法
激光雷达点云数据点绘制方法激光雷达是一种主要用于获取环境三维信息的传感器,它可以通过发射激光束并测量其反射回来的时间来得到环境中物体的距离和形状信息。
激光雷达的输出数据一般为离散的点云数据,其中每个点都包含了该点的坐标和强度信息。
在绘制激光雷达点云数据之前,我们需要进行一些数据预处理。
首先,由于激光雷达输出的点云数据通常是以极坐标形式表示,我们需要将其转换为笛卡尔坐标系。
具体来说,每个点的坐标可以通过以下公式计算得到:```x = r * cos(θ) * sin(φ) # x坐标y = r * sin(θ) * sin(φ) # y坐标z = r * cos(φ) # z坐标```其中,r是点到雷达的距离,θ是水平方向的角度,φ是垂直方向的角度。
另外,为了提高点云数据的可视化效果,我们可以对点云进行一些滤波处理。
常见的滤波方法包括离群点剔除、体素滤波和法向滤波等。
通过滤波处理,我们可以去除一些无效或者噪声点,使得点云更加清晰和紧凑。
当数据预处理完成后,我们可以开始绘制激光雷达点云数据。
绘制点云数据一般使用三维可视化库,比如Matplotlib、Open3D等。
下面以Matplotlib为例,介绍一些绘制激光雷达点云数据的方法。
首先,我们需要导入相应的库和数据。
假设我们的点云数据包含了每个点的x、y、z坐标和强度信息,可以使用以下代码导入数据:```pythonimport numpy as npimport matplotlib.pyplot as plt#导入点云数据data = np.loadtxt('point_cloud.txt') # 假设点云数据保存在point_cloud.txt文件中x = data[:, 0] # x坐标y = data[:, 1] # y坐标z = data[:, 2] # z坐标intensity = data[:, 3] # 强度信息```接下来,我们可以使用Matplotlib的scatter函数绘制点云数据。