
双目立体视觉测量系统的设计与实现
双目立体视觉测量系统的设计与实现
接下来,双目立体视觉测量系统的软件设计包括图像采集、图像处理、视差计算和三维坐标计算四个主要模块。
图像采集模块负责从相机中获取图像数据,并对图像进行预处理。
预
处理包括图像去噪、图像增强和图像矫正等操作。
去噪可以通过滤波算法(如中值滤波)去除图像中的噪声。
图像增强可以通过直方图均衡化等方
法提高图像的对比度和清晰度。
图像矫正可以通过图像校正算法(如鱼眼
畸变矫正)将图像映射到平面上。
图像处理模块主要用于提取图像中的特征点或特征区域。
特征点可以
通过角点检测算法(如Harris角点检测)或边缘检测算法(如Canny边
缘检测)进行提取。
特征区域可以通过图像分割算法(如GrabCut分割算法)进行提取。
视差计算模块利用图像间的视差关系来恢复物体的深度信息。
常用的
视差计算算法包括基于基线的视差计算算法(如SAD、SSD、NCC算法)和
基于全局优化的视差计算算法(如动态规划算法、图割算法)。
在进行视
差计算之前,需要先对左右图像进行匹配,即找出对应的特征点或特征区域。
三维坐标计算模块通过视差与相机的内外参数之间的关系,将视差转
化为三维物体的坐标。
根据视差与深度的关系,可以使用三角测量原理或
基于标定板的方法进行三维坐标计算。
最后,双目立体视觉测量系统的实现需要对系统进行标定和精度评估。
系统标定常用的方法有基于相机投影模型的标定方法(如张氏标定法)和
基于粗糙特征点的标定方法(如棋盘格标定法)。
精度评估可以通过与真实值的比对或与其他测量手段的比对来进行。
总之,双目立体视觉测量系统的设计与实现需要兼顾硬件和软件两方面的要素。
正确选择硬件设备、合理设计软件模块,并进行标定与评估,可以提高测量系统的稳定性和精度,满足实际应用的需求。
双目立体视觉测距原理

双目立体视觉测距原理双目立体视觉系统由两个相机组成,每个相机代表一个眼睛。
相机之间的距离通常被称为基线(baseline)。
在观察同一个目标时,两个相机会获取两个稍微不同的图像。
这是因为两个相机的位置不同,导致从不同角度观察到的目标图像有所偏移。
基于这个差异,我们可以使用视差原理来计算目标的距离。
视差是指两个眼睛在看同一个目标时,两个图像中相同物体之间的像素差异。
这个差异是由于目标在三维空间中的位置和相机的视角造成的。
我们可以通过比较两个图像的像素来计算出这个视差。
为了进行视差计算,我们首先需要进行图像配准。
这意味着将两个图像对齐,使得相同的物体在两个图像中位置相同。
这可以通过计算两个图像之间的特征点匹配来实现。
一旦图像对齐完成,我们就可以计算图像中像素之间的视差。
计算视差的常见方法是使用极线约束(Epipolar constraint)和匹配算法。
极线约束是指在双目视觉中,两个相机的对应像素点位于相应极线上。
换句话说,一个像素只能与另一个图像中相同视线上的像素匹配。
这个约束可以减少计算量并提高匹配的准确性。
匹配算法的选择取决于具体的应用需求和计算资源。
一些常见的匹配算法包括块匹配(block matching)、图像金字塔(image pyramid)和灰度共生矩阵(gray-level co-occurrence matrix)方法。
这些算法可以在图像中最佳匹配,并计算出视差值。
一旦获取了视差值,我们可以使用三角测量原理来计算目标的距离。
三角测量基于几何原理,通过知道基线长度和视差值,我们可以计算出目标的距离。
双目立体视觉测距原理有许多应用。
在工业领域,它可以用于机器人导航、三维重建和物体检测。
在医疗领域,双目视觉可以用于辅助手术和视觉康复。
在自动驾驶和无人机等领域,双目视觉可以帮助测量目标距离并进行障碍物检测。
总结起来,双目立体视觉测距原理利用两个相机观察同一目标,并计算出视差值来测量目标的距离。
双目立体视觉测距算法研究共3篇

双目立体视觉测距算法研究共3篇双目立体视觉测距算法研究1双目立体视觉测距算法研究随着机器视觉技术的不断发展,双目立体视觉测距算法逐渐成为了一种广泛应用的测距技术。
双目立体视觉测距算法是通过两个视点来获取立体信息,并计算物体真实距离的一种方法。
本文对双目立体视觉测距算法进行了研究,并分析其在应用中的优势和不足。
一、双目立体视觉测距算法原理双目立体视觉测距算法基于人眼的立体视觉原理,即通过两个视角获取物体的三维信息。
常用的双目立体视觉系统由左右两个相机组成,同时获取场景的两幅图像。
通过对这两幅图像进行处理,计算出物体在左右两幅图像上的像素位置差(视差),从而推算出物体的真实距离。
二、双目立体视觉测距算法优势1.高精度:相较于其他测距方法(如激光测距),双目立体视觉测距算法具有更高的精度,能够在一定范围内实现毫米级别的测距。
2.适用性广:该算法可以适用于多种物体,无论物体大小、形状、材质如何,都可以进行测距。
3.实时性高:双目立体视觉测距算法能够在几毫秒内完成图像处理和测距,实时性较高。
三、双目立体视觉测距算法不足1.对环境影响大:该算法对环境的变化比较敏感,如光照、颜色、纹理等变化会影响到视差计算的准确性。
2.算法复杂度高:该算法相较于其他测距方法具有更高的计算复杂度,需要较高的计算资源支持。
3.视野较小:双目立体视觉测距算法的视野范围相对较小,需要控制好摄像机的位置和摆放角度,否则会影响测距结果的准确性。
四、双目立体视觉测距算法在实际应用中的案例双目立体视觉测距算法已经在多个领域得到了成功应用,以下是一些案例:1.物流自动化:在物流自动化领域,通过双目立体视觉测距算法可以实现对货物的快速识别和分拣,提高分拣效率。
2.智能驾驶:在智能驾驶领域,通过双目立体视觉测距算法可以实现对车辆和行人的快速检测和识别,提高自动驾驶的安全性。
3.机器人制造:在机器人制造领域,通过双目立体视觉测距算法可以实现对工件和机器人的快速识别和定位,提高机器人的自动化程度和生产效率。
平行双目立体视觉的基本构成及测量原理
平行双目立体视觉是一种利用两个并行的摄像头来创建三维图像的技术。
它通过比较两个或更多摄像头捕获的图像来确定场景中的距离和形状。
这种技术通常用于计算机视觉和机器人视觉中,以实现物体识别、测量和导航。
基本构成:1. 摄像头:这是双目立体视觉系统的核心,它负责捕捉场景的图像。
通常,摄像头会安装在相同的距离和角度,以产生尽可能多的视差。
2. 图像处理:这部分包括对摄像头捕获的图像进行预处理,如去噪、对比度调整和色彩校正等。
这些处理步骤有助于提高后续图像分析的准确性。
3. 特征匹配:这一步骤涉及到将两个摄像头的图像进行匹配,以确定它们之间的视差。
通常使用特征检测算法,如SIFT(尺度不变特征变换)或SURF(加速稳健特征),来识别图像中的关键点。
4. 深度计算:基于匹配的特征点,系统会使用一种算法来估计它们在三维空间中的位置。
这通常涉及到三角测量,即通过两个摄像头的视差信息来计算深度。
5. 立体视觉系统:将两个摄像头的输出进行合并,形成一个立体视觉系统。
这个系统可以提供场景的三维视图,包括物体的距离、形状和纹理等信息。
测量原理:双目立体视觉的基本原理是基于视差,即两个不同角度观察到的图像之间的距离差异。
在双目立体视觉系统中,这种差异被用来创建深度信息。
具体来说:1. 双目立体视觉系统中的摄像头捕获同一场景的图像时,由于存在视角、距离和光线条件等因素的差异,导致图像中的特征点在两个摄像头中的位置略有不同。
2. 通过比较这两个图像的特征点,系统可以确定这些特征点在三维空间中的相对位置。
这个位置就是物体的距离和形状信息。
3. 基于这些信息,系统可以进一步推断出场景中其他物体的深度。
这是因为人类的视觉系统可以根据双眼接收到的视差信息来推断物体的距离和形状。
需要注意的是,双目立体视觉的准确性受到许多因素的影响,如光源条件、镜头畸变和噪声等。
因此,在实际应用中,通常会采用一些优化技术来提高系统的性能,如使用更先进的特征匹配算法、优化相机参数和采用稳健的深度计算方法等。
双目视觉测量系统双目视觉测量系统工作原理是双目视觉测量的基本

双目视觉测量系统
双目视觉测量系统工作原理是双目视觉测量的基本原理是由不同位置的2 台摄像机经过移动或旋转拍摄被测物体的同一表面,获取图像对。
通过提取图像上线激光在物体表面投影的中心像素点、像素点的立体匹配,得出测量点在2 幅图像平面上的像素坐标对,利用成像公式计算出被测点的空间坐标。
根据人眼双目成像的原理, 通过双摄像头实现获得立体信息进而提出人脸识别的一种新方法, 并给出实现系统的结构。
专用的全息扫描获得三维数据的方法, 设备昂贵且采样非常不方便,不如本文提出方法耗材简单且取样非常方便。
双目立体视觉传感器的测量原理类似于人类视觉获取信息的方式, 即由两台相对位置固定的摄像机与被测对像构成三角形, 被测对像在两像面上形成立体图像对, 然后利用计算机图像处理技术进行相关特征点匹配, 并通过计算左右两幅图像中相关特征点的视差来获取被测点的空间三维坐标。
双目立体视觉传感器主要是利用三角法测量原理和针孔透视成像理论获得空间被测量特征点在传感器坐标系下的三维坐标, 它主要由左右摆放的两个摄像机组成。
基于HALCON的双目立体视觉系统实现
基于HALCON的双目立体视觉系统实现双目立体视觉系统是一种模拟人眼观察物体的视觉系统,通过两个摄像机模拟人眼的双眼观察物体的方式,获取物体的三维信息。
HALCON是一种广泛应用于机器视觉领域的开发工具,可以用于开发和实现双目立体视觉系统。
双目立体视觉系统通过两个距离较短的摄像机成像同一个场景,利用两个图像的差异来计算场景中物体的深度信息。
在HALCON中,实现双目立体视觉系统的关键步骤包括相机校准、图像获取、图像匹配以及深度计算。
首先,进行相机校准。
双目相机系统的校准是获取准确三维信息的基础,HALCON提供了相机标定工具来获取相机的内参和畸变参数。
通过使用标定板或者特定的标定物体拍摄一组图像,可以通过HALCON的相机标定工具获取相机的校准参数。
接下来,进行图像获取。
使用两个相机同时拍摄同一个场景的图像,获取左右两个相机的图像。
HALCON提供了图像处理的函数和工具,可以方便地读取和处理图像。
然后,进行图像匹配。
通过对左右两个相机的图像进行匹配,找到对应的视差点对。
HALCON提供了多种图像匹配算法,可以根据具体的应用需求选择合适的算法,例如基于相似度的匹配算法、基于特征点的匹配算法等。
最后,进行深度计算。
根据图像匹配得到的视差点对,可以通过三角测量方法计算物体的深度信息。
HALCON提供了三角测量的函数和工具,可以根据视差和相机间的基线距离计算出物体的深度。
除了基本的双目立体视觉系统实现,HALCON还提供了丰富的图像处理和计算机视觉函数,可以进行目标检测、目标跟踪、图像分割等进一步的应用开发。
双目立体视觉系统在智能制造、机器人导航、自动驾驶等领域具有广泛应用。
通过HALCON的支持,可以方便地实现双目立体视觉系统,并为各种应用场景提供高效可靠的解决方案。
总结来说,基于HALCON的双目立体视觉系统实现,需要进行相机校准、图像获取、图像匹配和深度计算等步骤。
HALCON提供了丰富的函数和工具,可以方便地实现这些步骤,并为双目立体视觉系统的应用提供强大的支持。
双目视觉基本原理
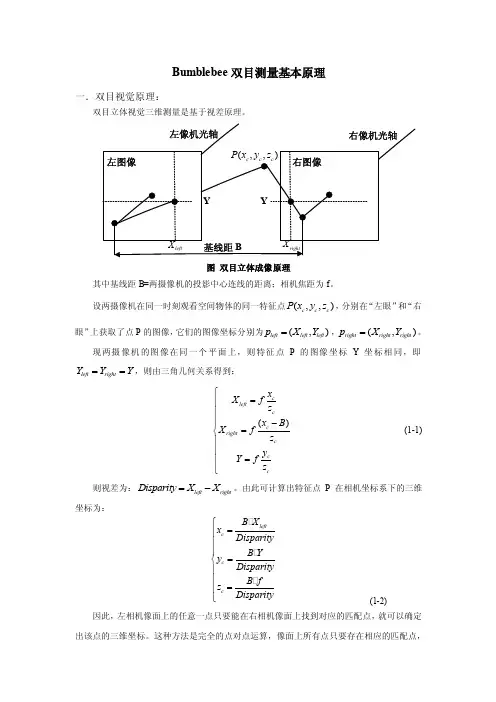
Bumblebee 双目测量基本原理一.双目视觉原理:双目立体视觉三维测量是基于视差原理。
图 双目立体成像原理其中基线距B=两摄像机的投影中心连线的距离;相机焦距为f 。
设两摄像机在同一时刻观看空间物体的同一特征点(,,)c c c P x y z ,分别在“左眼”和“右眼”上获取了点P 的图像,它们的图像坐标分别为(,)left left left p X Y =,(,)right right right p X Y =。
现两摄像机的图像在同一个平面上,则特征点P 的图像坐标Y 坐标相同,即left right Y Y Y ==,则由三角几何关系得到:()c left c c right c c c x X f z x B X f z y Y f z ⎧=⎪⎪⎪-=⎨⎪⎪=⎪⎩ (1-1)则视差为:left right Disparity X X =-。
由此可计算出特征点P 在相机坐标系下的三维坐标为:left c c c B X x Disparity B Y y Disparity B f z Disparity ⎧=⎪⎪⎪=⎨⎪⎪=⎪⎩ (1-2)因此,左相机像面上的任意一点只要能在右相机像面上找到对应的匹配点,就可以确定出该点的三维坐标。
这种方法是完全的点对点运算,像面上所有点只要存在相应的匹配点,就可以参与上述运算,从而获取其对应的三维坐标。
二.立体视觉测量过程1.图像获取(1) 单台相机移动获取(2) 双台相机获取:可有不同位置关系(一直线上、一平面上、立体分布)2.相机标定:确定空间坐标系中物体点同它在图像平面上像点之间的对应关系。
(1)内部参数:相机内部几何、光学参数(2)外部参数:相机坐标系与世界坐标系的转换3.图像预处理和特征提取预处理:主要包括图像对比度的增强、随机噪声的去除、滤波和图像的增强、伪彩色处理等;特征提取:常用的匹配特征主要有点状特征、线状特征和区域特征等4.立体匹配:根据对所选特征的计算,建立特征之间的对应关系,将同一个空间物理点在不同图像中的映像点对应起来。
双目视觉系统的原理和设计
双目视觉系统的原理和设计双目视觉系统是一种基于视差原理的三维测量方法。
该系统通过两个摄像机从不同的角度同时获取被测物的两幅数字图像,然后基于视差原理恢复出物体的三维几何信息,重建物体三维轮廓及位置。
双目视觉系统的原理可以概括为以下几个步骤:1. 图像获取:双目视觉系统通常由两个摄像机组成,它们从不同的角度拍摄被测物体。
摄像机获取的图像经过预处理后,进行特征提取和匹配。
2. 特征提取和匹配:这一步是双目视觉系统中的重要环节。
在预处理后,提取出图像中的特征点,并找到对应的特征点对。
特征点匹配是根据特征描述符的相似度来确定特征点之间的对应关系。
3. 立体校正和立体匹配:为了确保左右摄像机获取的图像在同一水平线上,需要进行立体校正。
立体匹配则是确定左右图像中对应像素之间的视差,这一步对于三维重建至关重要。
4. 三维重建:根据视差图和摄像机的参数,通过一系列算法计算出每个像素点的三维坐标,进而得到物体的三维模型。
5. 后期处理:最后,根据需求对重建的三维模型进行进一步的处理,如表面重建、纹理映射等。
双目视觉系统的设计可以根据实际需求进行调整。
影响系统性能的关键因素包括摄像机的分辨率、焦距、基线长度等。
为了获得更准确的三维测量结果,需要选择高分辨率、高精度的摄像机,并确保合适的基线长度和焦距。
此外,还需要进行精确的摄像机标定,以获取准确的摄像机参数。
在系统实现过程中,还需注意算法的优化和稳定性,以确保实时性和准确性。
总之,双目视觉系统是一种基于视差原理的三维测量方法,通过两个摄像机获取被测物的两幅数字图像,然后进行特征提取和匹配、立体校正和立体匹配、三维重建等一系列步骤,最终得到物体的三维模型。
在实际应用中,需要根据具体需求进行系统设计,选择合适的硬件设备和参数设置,并进行算法优化和稳定性测试,以确保双目视觉系统的性能和可靠性。
双目视觉方案
2.软件架构
-图像采集与预处理:设计图像采集模块,对原始图像进行去噪声、去畸变等预处理;
-特征提取与匹配:采用鲁棒性强的特征提取和匹配算法,如SIFT或SURF,以提高视差计算的准确性;
-视差计算与深度映射:运用立体匹配算法,根据特征匹配结果计算视差,并转换为深度信息;
四、实施与部署
1.硬件设备采购:根据设计方案,进行设备选型、采购和验收,确保设备性能符合要求;
2.软件开发:组织开发团队,按照软件架构进行编码和测试;
3.系统集成:将硬件和软件进行集成,进行系统级测试,确保系统稳定运行;
4.现场部署:在目标环境中部署双目视觉系统,进行现场调试和优化;
5.用户培训:对操作人员进行系统使用和日常维护培训。
(4)深度图生成:根据特征匹配结果,计算像素间的视差,生成深度图。
(5)三维重建:利用深度图进行三维重建,实现目标物体的几何形态恢复。
3.合法合规性设计
(1)数据保护:在数据采集、存储、传输过程中,采用加密技术,确保用户隐私安全。
(2)知识产权:尊重并遵循相关知识产权法律法规,避免侵犯他人专利权。
(3)安全防护:针对双目视觉系统可能存在的安全隐患,设计相应的第1篇
双目视觉方案
一、项目背景
随着科技的发展,人工智能逐渐进入人们的生活,双目视觉技术作为人工智能领域的重要组成部分,得到了广泛关注。该技术模拟人类的双眼视觉原理,通过两个摄像头采集图像,实现对物体深度信息的感知,广泛应用于机器人导航、无人驾驶、虚拟现实等领域。本方案旨在为某项目提供一套合法合规的双目视觉解决方案。
四、实施与验收
1.硬件设备采购:根据方案设计,选择合适的供应商,采购相关硬件设备。
双目立体视觉三维测量原理
双目立体视觉三维测量原理
1.前言戏说
双目立体视觉是基于视差原理,由多幅图像获取物体三维几何信息的方法。
在机器视觉系统中,双目视觉一般由双摄像机从不同角度同时获取周围景物
的两幅数字图像,或有由单摄像机在不同时刻从不同角度获取周围景物的两
幅数字图像,并基于视差原理即可恢复出物体三维几何信息,重建周围景物
的三维形状与位置。
双目视觉有的时候我们也会把它称为体视,是人类利用双眼获取环境三维信息的主要途径。
从目前来看,随着机器视觉理论的发展,双目立体视觉在
机器视觉研究中发回来看了越来越重要的作用。
本文主要研究了双目视觉的
数学原理。
2.双目立体视觉的数学原理
双目立体视觉是基于视差,由三角法原理进行三维信息的获取,即由两个摄像机的图像平面和北侧物体之间构成一个三角形。
一直两个摄像机之间的。
双目视觉定位原理
双目视觉定位原理详解1. 引言双目视觉定位(Binocular Visual Localization),也被称为立体视觉定位,是一种通过两个相机获取场景深度信息,并根据这些信息确定相机在三维空间中的位置和姿态的技术。
它是计算机视觉领域的一个重要研究方向,广泛应用于机器人导航、增强现实、视觉测量等领域。
本文将从基本原理、算法流程和应用实例三个方面详细介绍双目视觉定位的原理。
2. 基本原理双目视觉定位的基本原理是通过两个相机模拟人眼的双目视觉系统,利用视差(Disparity)来计算深度信息,进而确定相机在空间中的位置和姿态。
下面将详细介绍双目视觉定位的基本原理。
2.1 立体几何立体几何是双目视觉定位的基础。
它描述了相机在三维空间中的位置和姿态,以及图像中物体的几何信息。
在立体几何中,我们有以下几个重要的概念:•相机坐标系(Camera Coordinate System):相机坐标系是相机所在位置的局部坐标系,以相机光心为原点,相机的X轴向右,Y轴向下,Z轴朝向场景。
•世界坐标系(World Coordinate System):世界坐标系是场景的全局坐标系,以某个固定点为原点,一般选择一个或多个地面上的特征点作为参考。
•相机投影(Camera Projection):相机将三维空间中的点投影到二维图像平面上,形成相机图像。
•图像坐标系(Image Coordinate System):图像坐标系是相机图像上的坐标系,原点通常位于图像的左上角,X轴向右,Y轴向下。
•像素坐标(Pixel Coordinate):像素坐标是图像中的离散点,表示为整数坐标(x, y)。
2.2 视差与深度视差是指双目摄像机的两个成像平面上,对应点之间的水平像素位移差。
通过计算视差,可以获得物体的深度信息。
视差与深度的关系可以用三角几何来描述。
假设相机的基线长度为 b,两个成像平面之间的距离为 f,视差为 d,物体的真实深度为 Z,则有以下关系:[ Z = ]由于视差在像素坐标中的表示是一个差值,而不是直接的深度信息,因此需要进行视差计算来获取深度。