
【CN110134565A】环境光检测方法及装置【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910295926.0(22)申请日 2019.04.12(71)申请人 重庆科芮智能科技有限公司地址 400800 重庆市綦江区平山产业园区智能终端产业园 申请人 苏睿(72)发明人 苏睿 (74)专利代理机构 北京挺立专利事务所(普通合伙) 11265代理人 韩畅(51)Int.Cl.G06F 11/30(2006.01)G06F 11/32(2006.01) (54)发明名称环境光检测方法及装置(57)摘要本公开提供一种环境光检测方法及装置,涉及电子信息技术领域,能够解决因为环境光的影响而拍摄不清晰,增加通过显示屏泄露数据的风险的问题。具体技术方案为:对预设区域的环境光进行检测,预设区域包括与显示待保护数据的目标显示屏相对的区域;在预设区域的环境光的亮度小于或等于预设亮度时,生成警示信息,警示信息用于指示目标显示屏有被偷拍的风险;在预设区域的环境光的亮度大于预设亮度时,获取预设区域的至少一个场景图像;对至少一个场景图像进行图像识别。本发明用于通过环境光检测
来保护数据。
权利要求书2页 说明书6页 附图4页CN 110134565 A2019.08.16
CN 110134565
A1.一种环境光检测方法,其特征在于,包括:对预设区域的环境光进行检测,所述预设区域包括与显示待保护数据的目标显示屏相对的区域;在所述预设区域的环境光的亮度小于或等于预设亮度时,生成警示信息,所述警示信息用于指示所述目标显示屏有被偷拍的风险;在所述预设区域的环境光的亮度大于所述预设亮度时,获取所述预设区域的至少一个场景图像;对所述至少一个场景图像进行图像识别。2.根据权利要求1所述的方法,其特征在于,对预设区域的环境光进行检测,包括:获取所述预设区域的至少一个检测图像;根据所述至少一个检测图像确定所述预设区域的环境光亮度。3.根据权利要求1所述的方法,其特征在于,对所述至少一个场景图像进行图像识别,包括:根据拍摄识别模型对所述至少一个场景图像进行图像识别。4.根据权利要求1所述的方法,其特征在于,对所述至少一个场景图像进行图像识别,包括:对所述场景图像进行图像识别得到至少一个图像元素;将所述至少一个图像元素与目标图像元素进行匹配,如果匹配成功,则确定所述至少一个图像元素中包含所述目标图像元素。5.根据权利要求1-4任一项所述的方法,其特征在于,所述方法还包括:在所述图像识别结果指示所述至少一个场景图像包含目标图像元素时,控制所述目标显示屏停止显示所述待保护数据。6.一种环境光检测装置,其特征在于,包括:环境光检测模块、警示模块、监控模块和图像识别模块;所述环境光检测模块,用于对预设区域的环境光进行检测,所述预设区域包括与显示待保护数据的目标显示屏相对的区域;所述警示模块,用于在所述预设区域的环境光的亮度小于或等于预设亮度时,生成警示信息,所述警示信息用于指示所述目标显示屏有被偷拍的风险;所述监控模块,用于在所述预设区域的环境光的亮度大于所述预设亮度时,获取所述预设区域的至少一个场景图像;所述图像识别模块,用于对所述至少一个场景图像进行图像识别。7.根据权利要求6所述的装置,其特征在于,所述环境光检测模块包括:图像获取单元和图像检测单元;所述图像获取单元,用于获取所述预设区域的至少一个检测图像;所述图像检测单元,用于根据所述至少一个检测图像确定所述预设区域的环境光亮度。8.根据权利要求6所述的装置,其特征在于,所述图像识别模块包括识别模型单元;所述识别模型单元,用于根据拍摄识别模型对所述至少一个场景图像进行图像识别。9.根据权利要求6所述的装置,其特征在于,
所述图像识别模块包括元素识别单元和元权 利 要 求 书1/2页
2CN 110134565 A
【CN110006867A】一种便携式荧光检测装置及其应用【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910318788.3(22)申请日 2019.04.19(71)申请人 中南林业科技大学地址 410018 湖南省长沙市韶山南路498号(72)发明人 李旺 杨涛 许东 (74)专利代理机构 长沙瀚顿知识产权代理事务所(普通合伙) 43223代理人 朱敏 吴亮(51)Int.Cl.G01N 21/64(2006.01)
(54)发明名称一种便携式荧光检测装置及其应用(57)摘要本发明公开了一种便携式荧光检测装置。包括检测容器、激发光照射单元、荧光检测单元,所述激发光照射单元包括光源、光源驱动电路、设于所述检测容器一侧并与所述光源相对设置的第一滤光片;所述荧光检测单元包括设于所述检测容器另一侧的第二滤光片、与所述第二滤光片相对设置的光敏电阻、及与所述光敏电阻连接的信号检测装置,所述第一滤光片和所述第二滤光片的夹角呈90°。本发明还提供的便携式荧光检测装置,结构简单、价格便宜、使用方便。基于所述便携式荧光检测装置,本发明还提供一种便携
式荧光检测装置在铬离子浓度检测中的应用。
权利要求书1页 说明书4页 附图3页CN 110006867 A2019.07.12
CN 110006867
A1.一种便携式荧光检测装置,其特征在于,包括检测容器、激发光照射单元、荧光检测单元,所述激发光照射单元包括光源、光源驱动电路、设于所述检测容器一侧并与所述光源相对设置的第一滤光片;所述荧光检测单元包括设于所述检测容器另一侧的第二滤光片、与所述第二滤光片相对设置的光敏电阻、及与所述光敏电阻连接的信号检测装置,所述第一滤光片和所述第二滤光片的夹角呈90°。2.根据权利要求1所述的便携式荧光检测装置,其特征在于,所述检测容器为比色皿。3.根据权利要求1所述的便携式荧光检测装置,其特征在于,所述光源为LED光源。4.根据权利要求3所述的便携式荧光检测装置,其特征在于,所述光源驱动电路还包括与所述光源并联的指示灯。5.根据权利要求1所述的便携式荧光检测装置,其特征在于,所述信号检测装置为万用表。6.根据权利要求1-5中任一项所述的便携式荧光检测装置,其特征在于,所述便携式荧光检测装置还包括设于所述检测容器外侧的第一反光镜和第二反光镜,所述第一反光镜与所述第一滤光片分布于所述检测容器的相对两侧,所述第二反光镜与所述第二滤光片分布于所述检测容器的相对两侧。7.一种权利要求1-6中任一项所述的便携式荧光检测装置在样品浓度分析中的应用。8.一种权利要求1-6中任一项所述的便携式荧光检测装置在铬离子浓度检测中的应用。9.一种铬离子浓度检测方法,其特征在于,应用权利要求1-6中任一项所述的便携式荧光检测装置,包括如下步骤:步骤S1,将检测样品置于检测容器中;步骤S2,启动光源驱动电路,光源发光,经第一滤光片滤波后获得与检测物质对应波段的激发光;步骤S3,激发光激发检测容器中的样品发出荧光,荧光经过第二滤光片后照射光敏电阻;步骤S4,信号检测装置检测光敏电阻的阻值,测量检测样品中铬离子浓度。10.根据权利要求9所述的铬离子浓度检测方法,其特征在于,穿透所述第一滤光片的激发光波长为470±25nm;穿透所述第二滤光片的荧光波长为510-
【CN110134234A】一种三维物体定位的方法及装置【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910335679.2(22)申请日 2019.04.24(71)申请人 彼乐智慧科技(北京)有限公司地址 100191 北京市海淀区花园路2号1号楼1层1104室(72)发明人 葛凯麟 (51)Int.Cl.G06F 3/01(2006.01)G06T 19/00(2011.01)
(54)发明名称一种三维物体定位的方法及装置(57)摘要本发明公开了一种三维物体定位的方法,包括:利用单摄像头采集三维物体的图像,识别出所述三维物体的姿态及位置,所述三维物体外表面分为多个区域,且相邻区域之间的颜色不同;显示与所述三维物体对应的虚拟物体;检测到所述三维物体在三维空间中的姿态和/或位置发生改变后,根据所述姿态和/或位置的变化量,对所述虚拟物体进行调节。相应地,本发明实施例提供了一种三维物体定位的装置,解决了现有技术中无法采用单摄像头场景下根据三维物体的动
态改变而自适应调整虚拟物体的变化的问题。
权利要求书2页 说明书8页 附图4页CN 110134234 A2019.08.16
CN 110134234
A1.一种三维物体定位的方法,其特征在于,包括:利用单摄像头采集三维物体的图像,识别出所述三维物体的姿态及位置,所述三维物体外表面分为多个区域,且相邻区域之间的颜色不同;显示与所述三维物体对应的虚拟物体;检测到所述三维物体在三维空间中的姿态和/或位置发生改变后,根据所述姿态和/或位置的变化量,对所述虚拟物体进行调节。2.根据权利要求1所述的方法,其特征在于,所述对所述虚拟物体进行调节,包括:在虚拟空间中旋转所述虚拟物体,所述虚拟物体的旋转角度及角速度与所述三维物体的姿态变化量对应,或,在虚拟空间中移动所述虚拟物体的位置,所述虚拟物体的位移量与所述三维物体的位置变化量相对应。3.根据权利要求2所述的方法,其特征在于,所述对所述虚拟物体进行调节之后,还包括:当摄像头采集到所述三维物体的不同颜色面的不同组合时,根据预设指令进入不同的虚拟场景,或,当所述虚拟物体的旋转角速度超过第一预设阈值时,显示第一虚拟场景,或,当所述虚拟物体的旋转角速度低于第二预设阈值时,显示第二虚拟场景,所述第一预设阈值大于所述第二预设阈值。4.根据权利要求1所述的方法,其特征在于,所述根据所述姿态和/或位置的变化量,对所述虚拟物体进行调节,包括:根据所述三维物体与所述摄像头的景深距离,调节所述虚拟物体的大小。5.根据权利要求1所述的方法,其特征在于,识别出所述三维物体的姿态及位置,包括:对图像进行色块分割,将所述图像分解为多个不同颜色的区域;对每个所述区域的颜色取平均值,遍历所有的相邻色块对;使用查表法对所述色块对进行筛选,筛选出与预设模型相匹配的区域;计算所述相匹配区域的朝向数据,并获取所述三维物体的位置与姿态。6.根据权利要求5所述的方法,其特征在于,所述计算所述相匹配区域的朝向数据之后,还包括:推算出所述相匹配区域对应的候选解;两两比对所述候选解的相容性,丢弃两个相容候选解的任一个;使用边缘检测算法识别出所述色块对之间的边缘像素;使用优化公式来优化所述三维物体的位置与姿态,所述优化公式为:
【CN110134122A】一种基于高光谱成像技术的深度学习方法【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910328053.9(22)申请日 2019.04.23(71)申请人 江西理工大学地址 341000 江西省赣州市章贡区红旗大道86号(72)发明人 廖列法 (74)专利代理机构 深圳市智胜联合知识产权代理有限公司 44368代理人 李永华 张广兴(51)Int.Cl.G05D 1/02(2006.01)G01S 17/93(2006.01)
(54)发明名称一种基于高光谱成像技术的深度学习方法(57)摘要本发明涉及一种基于高光谱成像技术的深度学习方法,主要包括以下步骤:A、获取车辆周边环境反射的成像光束,转换为包含二维图像信息与一维光谱信息的三维信息集合;B、通过图像重组技术获得三维信息集合中任意光谱段的空间图像信息及任意像素点的光谱分布信息;C、基于获得的空间图像信息及光谱分布信息对环境进行判断,并结合从ECU获取的当前车辆状态输出对车辆执行自动驾驶的控制。本发明可以利用一个高光谱成像装置获得车辆周边环境的空间图像信息及任意像素点的光谱分布信息,因此可以减少摄像头或传感器的设置,并且相对于传统摄像头提高了对环境的检测精度,从而提高车辆
自动驾驶控制的准确性。
权利要求书2页 说明书8页 附图8页CN 110134122 A2019.08.16
CN 110134122
A1.一种基于高光谱成像技术的深度学习方法,其特征在于,包括以下步骤:A、获取车辆周边环境反射的成像光束,转换为包含二维图像信息与一维光谱信息的三维信息集合;B、通过图像重组技术获得三维信息集合中任意光谱段的空间图像信息及任意像素点的光谱分布信息;C、基于获得的空间图像信息及光谱分布信息对环境进行判断,并结合从ECU获取的当前车辆状态输出对车辆执行自动驾驶的控制。2.根据权利要求1所述的基于高光谱成像技术的深度学习方法,其特征在于,通过安装在车辆上的高光谱成像装置和车辆控制装置实现,其中,高光谱成像装置执行步骤A和步骤B,车辆控制装置执行步骤C。3.根据权利要求2所述的基于高光谱成像技术的深度学习方法,其特征在于,所述高光谱成像装置包括物镜、偏振器、成像控制芯片、反射式液晶器、光谱仪以及线阵式电荷耦合器;步骤A具体包括:A1、通过物镜获取车辆周边环境反射的成像光束,并将成像光束投射到偏振器上;A2、检测到成像光束后,所述成像控制芯片控制偏振器起偏,形成指定偏振方向的偏振光投射到反射式液晶器上,使反射后的光线随着像素点的控制状态不同而表现出不同的偏振状态;A3、所述像控制芯片对反射式液晶器的像素进行寻址扫描,并将被寻址激活的像素点的反射光线通过偏振器的检偏投射到光谱仪中;A4、通过光谱仪将获得的光能展宽成对应像素点的一维光谱信息;A5、利用线阵式电荷耦合器对相应像素点的一维光谱信息进行接收并记录;A6、重复执行步骤A3至A5,直至完成整幅二维空间图像的光谱信息的记录,形成包含二维图像信息与一维光谱信息的三维信息集合。4.根据权利要求3所述的基于高光谱成像技术的深度学习方法,其特征在于,步骤B具体为:成像控制芯片通过图像重组技术获得三维信息集合中任意光谱段的空间图像信息及任意像素点的光谱分布信息。5.根据权利要求1至4任一所述的基于高光谱成像技术的深度学习方法,其特征在于,所述车辆控制装置包括车辆状态采集器、运算处理器以及执行控制器;步骤C包括:C1、运算处理器基于获得的空间图像信息及光谱分布信息对环境进行判断,同时控制车辆状态采集器从ECU获取的当前车辆状态;C2、根据环境判断结果以及当前车辆状态,控制执行控制器对车辆执行自动驾驶的控制。6.根据权利要求5所述的基于高光谱成像技术的深度学习方法,其特征在于,步骤C1中获取的当前车辆状态包括车辆速度、车辆转向灯信号以及车辆航向角、车辆方向盘转角。7.根据权利要求6所述的基于高光谱成像技术的深度学习方法,其特征在于,步骤C2中的自动驾驶的控制包括主动安全控制,所述主动安全控制包括主动刹车控制、主动转向控制、主动控制安全带中的至少一者。8.根据权利要求6所述的基于高光谱成像技术的深度学习方法,其特征在于,所述车辆控制装置还包括车车通信模块,所述车车通信模块用于获取邻车的当前车辆状态,
【CN110134987A】基于光线追迹的光学球面缺陷检测照明设计方法【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910249009.9(22)申请日 2019.03.29(71)申请人 浙江大学地址 310027 浙江省杭州市西湖区浙大路38号(72)发明人 杨甬英 张鹏飞 都宇滨 肖翔 冯国华 (74)专利代理机构 杭州求是专利事务所有限公司 33200代理人 忻明年(51)Int.Cl.G06F 17/50(2006.01)G06T 17/00(2006.01)G01N 21/95(2006.01)G01N 21/958(2006.01)
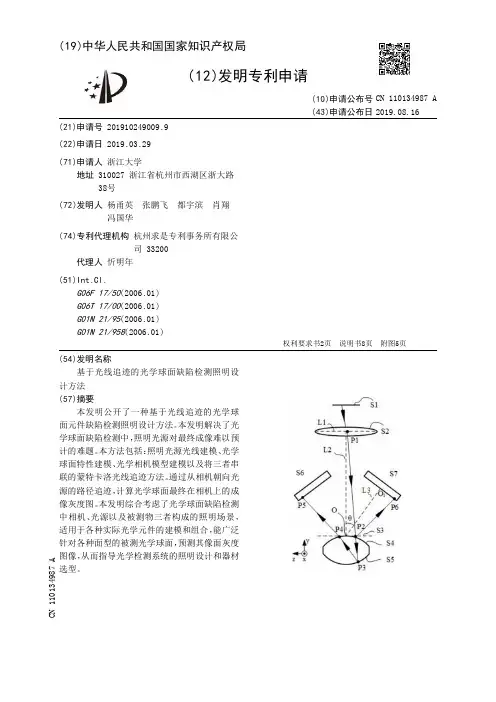
(54)发明名称基于光线追迹的光学球面缺陷检测照明设计方法(57)摘要本发明公开了一种基于光线追迹的光学球面元件缺陷检测照明设计方法。本发明解决了光学球面缺陷检测中,照明光源对最终成像难以预计的难题。本方法包括:照明光源光线建模、光学球面特性建模、光学相机模型建模以及将三者串联的蒙特卡洛光线追迹方法。通过从相机朝向光源的路径追迹,计算光学球面最终在相机上的成像灰度图。本发明综合考虑了光学球面缺陷检测中相机、光源以及被测物三者构成的照明场景,适用于各种实际光学元件的建模和组合,能广泛针对各种面型的被测光学球面,预测其像面灰度图像,从而指导光学检测系统的照明设计和器材
选型。
权利要求书2页 说明书8页 附图5页CN 110134987 A2019.08.16
CN 110134987
A1.基于光线追迹的光学球面缺陷检测照明设计方法,其特征在于包括如下步骤:步骤1、场景建设;针对不同光学球面,使用三角网格对被测球面进行三维建模,使用直角坐标系对光源和相机建模;步骤2、建设的场景中随机采样生成从成像面出发的追迹光线;步骤3、建设的场景中光线传播到被测球面以后,在被测球面表面分裂,计算分裂光线的传播方向和能量系数;步骤4、建立光源面发光强度的表达式;步骤5、求解按照光线传播路径积分能量作为图像函数的仿真结果;获得仿真图像后,根据被测球面成像的特征,通过调整光源的分布,约束相机相对口径达到理想的光学照明检测效果;步骤1所述的场景建设具体实现如下:光线从成像面(S1)出发,根据相机的光学特性,经过透镜面(S2)以后落到空间物面(S3)上,光线在被测球面上表面(S4)发生分裂,一支光线发生反射后直接进入两侧光源(S6)或(S7),另一支在被测球面上表面(S4)和下表面(S5)之间发生多次反射,最终从上表面(S4)折射出射并进入两侧光源(S6)或(S7)。2.根据权利要求1所述的基于光线追迹的光学球面缺陷检测照明设计方法,其特征在于步骤2中对从成像面出发的光线进行随机采样生成,具体采用方法如下:将成像面划分成一系列面积相近的离散网格,并在网格内随机采样;成像面输出一系列离散的图像数据,建模过程中在成像面表面划分一系列面积相同的网格代表像元,从每个像元中随机选取一点作为光线起点;第u行v列的传感器像元在xy平面采样点的笛卡尔坐标表示为:x(u,v)=(2*(u+rand())/U-1)*width/2 (1)y(u,v)=(2*(v+rand())/V-1)*height/2 (2)其中,u,v是第u行v列的像元索引,U和V分别是u方向和v方向像元总数;rand()生成一个[0,1]范围内的随机数;width和height是成像面的宽度和高度;对透镜面(S2)采样,分别沿半径和角度方向划分网格,然后在网格内随机取点,第u’行v’列采样点在xy平面的笛卡尔坐标表示为:
【CN110017865A】一种环境监测装置【专利】
(19)中华人民共和国国家知识产权局
(12)发明专利申请
(10)申请公布号 (43)申请公布日
(21)申请号 201910290692.0
(22)申请日 2019.04.11
(71)申请人 珠海高凌信息科技股份有限公司地址 519060 广东省珠海市南屏科技工业园屏东一路一号
(72)发明人 刘广红 李启勇 吴文晖
(74)专利代理机构 北京联瑞联丰知识产权代理事务所(普通合伙) 11411代理人 张学府
(51)Int.Cl.G01D 21/02(2006.01)G01D 11/30(2006.01)
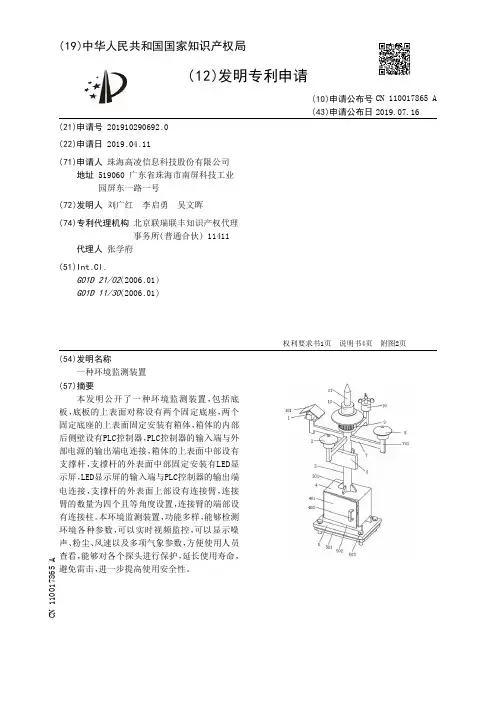
(54)发明名称一种环境监测装置(57)摘要本发明公开了一种环境监测装置,包括底板,底板的上表面对称设有两个固定底座,两个固定底座的上表面固定安装有箱体,箱体的内部后侧壁设有PLC控制器,PLC控制器的输入端与外部电源的输出端电连接,箱体的上表面中部设有支撑杆,支撑杆的外表面中部固定安装有LED显示屏,LED显示屏的输入端与PLC控制器的输出端电连接,支撑杆的外表面上部设有连接臂,连接臂的数量为四个且等角度设置,连接臂的端部设有连接柱。本环境监测装置,功能多样,能够检测环境各种参数,可以实时视频监控,可以显示噪声、粉尘、风速以及多项气象参数,方便使用人员查看,能够对各个探头进行保护,延长使用寿命,避免雷击,
进一步提高使用安全性。
权利要求书1页 说明书4页 附图2页CN 110017865 A2019.07.16
CN 110017865
A1.一种环境监测装置,包括底板(5),其特征在于:所述底板(5)的上表面对称设有两个
固定底座(502),两个固定底座(502)的上表面固定安装有箱体(4),箱体(4)的内部后侧壁
设有PLC控制器(13),PLC控制器(13)的输入端与外部电源的输出端电连接,箱体(4)的上表
面中部设有支撑杆(3),支撑杆(3)的外表面中部固定安装有LED显示屏(6),LED显示屏(6)
【CN110134056A】数据的监视方法及装置、存储介质和电子装置【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910369298.6(22)申请日 2019.05.05(71)申请人 北京龙鼎源科技股份有限公司地址 101500 北京市密云区兴盛南路7号院(72)发明人 高明 (74)专利代理机构 北京康信知识产权代理有限责任公司 11240代理人 江舟(51)Int.Cl.G05B 19/05(2006.01)G05B 19/048(2006.01)
(54)发明名称数据的监视方法及装置、存储介质和电子装置(57)摘要本发明提供了一种数据的监视方法及装置、存储介质和电子装置,其中,该方法包括:对待编译的工程进行编译后,将编译后的工程序列化为本地文件;访问本地文件并从当前被执行的工程体中收集不同工作单中的工程变量的地址信息,其中,地址信息包括偏移量和长度;在可编程逻辑控制器PLC运行的过程中,根据地址信息实时监视与地址信息对应的工程变量。通过本发明,解决了相关技术中通过专门的监视模块对PLC内
部进行读写操作需要维护两套代码的问题。
权利要求书2页 说明书6页 附图1页CN 110134056 A2019.08.16
CN 110134056
A1.一种数据的监视方法,其特征在于,包括:对待编译的工程进行编译后,将编译后的工程序列化为本地文件;访问所述本地文件并从当前被执行的工程体中收集不同工作单中的工程变量的地址信息,其中,所述地址信息包括偏移量和长度;在可编程逻辑控制器PLC运行的过程中,根据所述地址信息实时监视与所述地址信息对应的工程变量。2.根据权利要求1所述的方法,其特征在于,所述访问所述本地文件并从当前被执行的工程体中收集不同工作单中的地址信息,包括:基于第一预设函数从所述本地文件中当前被执行的工程体中获取所述工作单中工程变量列表的总的偏移量和长度;和/或,基于第二预设函数从所述本地文件中当前被执行的工程体中获取所述工作单中工程变量列表中每一个工程变量的偏移量和长度。3.根据权利要求1所述的方法,其特征在于,所述在可编程逻辑控制器PLC运行的过程中,根据所述地址信息实时监视与所述地址信息对应的工程变量,包括:获取当前打开的一个或多个所述工作单中的工程变量;将从一个或多个所述工作单中获取到的工程变量添加到订阅表中;在所述可编程逻辑控制器PLC运行的过程中,基于所述地址信息查找到与所述地址信息对应的工程变量的实时值,并基于所述实时值对所述订阅表中的工程变量的值进行更新。4.根据权利要求3所述的方法,其特征在于,所述方法还包括:在用户触发用于修改所述地址信息和/或所述工程变量的值的写入事件的情况下,根据所述写入事件将待修改的地址信息和/或待修改的工程变量的值写入到所述订阅表中。5.根据权利要求1至4中任一项所述的方法,其特征在于,所述工程变量的类型至少包括:全局变量、局部基础变量、Program Instance、FB Instance。6.一种数据的监视装置,其特征在于,包括:第一处理模块,用于对待编译的工程进行编译后,将编译后的工程序列化为本地文件;第二处理模块,用于访问所述本地文件并从当前被执行的工程体中收集不同工作单中工程变量的地址信息,其中,所述地址信息包括偏移量和长度;监视模块,用于在可编程逻辑控制器PLC运行的过程中,根据所述地址信息实时监视与所述地址信息对应的工程变量。7.根据权利要求6所述的装置,其特征在于,所述第二处理模块包括:第一处理单元,用于基于第一预设函数从所述本地文件中当前被执行的工程体中获取所述工作单中工程变量列表的总的偏移量和长度;和/或,第二处理单元,用于基于第二预设函数从所述本地文件中当前被执行的工程体中获取所述工作单中工程变量列表中每一个工程变量的偏移量和长度。8.根据权利要求6所述的装置,其特征在于,所述监视模块包括:获取单元,用于获取当前打开的一个或多个所述工作单中的工程变量;添加单元,用于将从一个或多个所述工作单中获取到的工程变量添加到订阅表中;监视单元,用于在所述可编程逻辑控制器PLC运行的过程中,
【CN110161175A】一种钛合金燃烧试验装置及其试验方法【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910299340.1(22)申请日 2019.04.15(71)申请人 中国航发北京航空材料研究院地址 100095 北京市海淀区北京市81号信箱科技发展部(72)发明人 弭光宝 陈航 黄旭 李培杰 曹春晓 (74)专利代理机构 中国航空专利中心 11008代理人 仉宇(51)Int.Cl.G01N 31/12(2006.01)
(54)发明名称一种钛合金燃烧试验装置及其试验方法(57)摘要本发明属于航空发动机技术领域,涉及一种钛合金燃烧试验装置及其试验方法。该试验装置包括燃烧室、光纤激光器、供气管、排气管、气瓶组、质量流量控制器、单向阀、气体加热器、进气阀、压力控制阀、排气阀、摄像机、红外温度传感器、压力传感器、热电偶、试样加热装置、试样夹具和计算机等。采用气瓶组作为气源,气体加热器对气体进行加热,质量流量控制器和压力控制阀控制燃烧室压力,试样加热装置对试样进行加热,光纤激光器对试样进行点燃,可实现气体温度为500~600℃、压力为1.0~1.5MPa及试样温度为600~900℃的模拟条件的钛合金材料/构件燃烧试验,采用计算机程序控制点火时间等试验参数,试验精度更高。该试验装置结构紧凑,安装方便,试验成本低,能够满足目前和未来航空发动机钛合金燃烧特性评价的迫切需求,应用前景
广泛。
权利要求书2页 说明书7页 附图1页CN 110161175 A2019.08.23
CN 110161175
A1.一种钛合金燃烧试验装置,该钛合金燃烧试验装置包括燃烧室(1)、激光器(2)、供气组件、排气组件、摄像机(12)、温度传感器(13)、压力传感器(14)、热电偶(15)、试样加热装置(16)、试样夹具(17)和计算机控制单元(26);试样加热装置用于加热试样;燃烧室(1)为封闭腔体,腔体内设置有放置试样的试样夹具(17);所述封闭腔体上部设置有激光入射窗和观察窗,激光入射窗和观察窗均位于试样夹具的上方;计算机控制单元(26)对温度传感器(13)、压力传感器(14)和热电偶(15)进行数据采集,对激光器(2)、供气组件、排气组件和试样加热装置(16)进行控制;所述封闭腔体分别与供气组件和排气组件连通,供气组件用于向燃烧室提供助燃气体(尤其是氧气和/或空气或两者混合气),排气组件用于燃烧室排气;燃烧室设置有所述压力传感器(14)和温度传感器(13),用于检测封闭腔体内的气体压力和温度;燃烧室设置有所述热电偶(15),用于检测试样的温度;观察窗上方设置有摄像机,用于拍摄试样;激光入射窗用于射入激光。2.如权利要求1所述的一种钛合金燃烧试验装置,其特征在于:试样夹具(17)固定在燃烧室(1)封闭腔体内,用于固定安装试样(18);供气管(3)和排气管(4)分别连通于燃烧室(1)的两侧。3.如权利要求2所述的一种钛合金燃烧试验装置,其特征在于:供气组件包括供气管(3)、气瓶组(5)、质量流量控制器(6)、单向阀(7)、气体加热器(8)和进气阀(9);气瓶组(5)、质量流量控制器(6)、单向阀(7)、气体加热器(8)和进气阀(9)依次串联,进气阀(9)通过供气管(3)连通到燃烧室。4.如权利要求3所述的一种钛合金燃烧试验装置,其特征在于:排气组件包括排气管(4)、压力控制阀(10)和排气阀(11);压力控制阀(10)和排气阀(11)并联并通过排气管(4)连通燃烧室。5.如权利要求4所述的一种钛合金燃烧试验装置,其特征在于:试样加热装置(16)包括正负电极、导线和直流脉冲电源,直流脉冲电源的正极、负极通过导线穿过燃烧室壳体连接到电极,正负电极位于封闭腔体内,正负电极分别连接在试样两端。6.如权利要求5所述的一种钛合金燃烧试验装置,其特征在于:压力传感器(14)和热电偶(15)安装在燃烧室(1)壳体上,探测端伸入燃烧室(1)腔体内,测量燃烧室的气体压力和温度;温度传感器(13)通过螺纹连接到燃烧室(1)壳体上,位于试样(18)的正上方,探测端正对试样(18),测量试样(18)的温度。7.如权利要求6所述的一种钛合金燃烧试验装置,其特征在于:计算机控制单元(26) 对温度传感器(13)、压力传感器(14)和热电偶(15)进行数据采集,对激光器(2)、质量流量控制器(6)、气体加热器(8)、压力控制阀(10)和试样加热装置(16)进行控制。8.如权利要求7所述的一种钛合金燃烧试验装置,其特征在于:激光器(2)为光纤激光器;更优选地,热电偶(15)可以替换为红外温度传感器。9.如权利要求8所述的一种钛合金燃烧试验装置,其特征在于:所述试样夹具(17)包括绝缘杆(22)、锁紧螺钉(23)、试样固定螺钉(24)和法兰(25);铜电极(21)的一端具有一圆孔,套在绝缘杆(22)上,可绕着绝缘杆(22)转动,并能够由锁紧螺钉(23)锁紧固定在绝缘杆(22)上,铜电极(21)的另一端具有一矩形槽,能够安装试样(18),并通过试样固定螺钉(24)对试样(18)进行固定,使试样(18)贴紧在矩形槽中;