
电工学-第七章2
7.2.1 数码寄存 器
一、具有清零操作的数码寄存器
…
数据或代码
FF0 FF1 … FFn-1
控制信号
…
D0 D1
Dn-1
并行输入
串行输出 数据或代码
三、寄存器的应具有的功能
①寄存器清零:对寄存器中所有触发器同时执行置0 操作。
②数码接收:当数码接收控制信号的有效电平到来 时,将数码送入各触发器的驱动输入端。
③数码寄存:在寄存信号(一般是触发器的时钟脉 冲)作用下,将各触发器驱动输入端收到的数码存 于触发器中。数码寄存后,只要不加入清零或其他 信号,寄存器中各触发器的状态不变。
输
清零
串行输入
控制信号
RD X1 X0 左移 右移 CP
0 ×× × × ×
1 ×× × × 1
1 10 1 ×
1 10 0 ×
1 00 × 1
1 00 × 0
1 11 × ×
1 01 × × ↑
入 并行输入
d3 d2 d1 d0 × ××× × ××× × ××× × ××× × ××× × ××× × ××× D3 D2 D1 D0
作业: 7.7
Q3 DQ
Q2 DQ
Q 1
D1 Q
Q 0
清零 DQ
移位脉冲
X1X0=00 右移 X1X0=10 左移 X1X0=01 寄存 X1X0=11 保持
≥1
&
d1
X1
1
X0
1
D1 = X1 X0 ⋅Q2 + X1X0 ⋅ d1 + X1 X0 ⋅Q0 + X1X0 ⋅Q1
五、集成移位寄存器74194
§ 7-2 寄 存 器
一、寄存器的概念
1. 寄存 把二进制数据或代码暂时存储起来的操作叫做寄存。
2. 寄存器 寄存器是一种基本时序电路,在各种数字系统中,几 乎是无所不在。因为任何现代数字系统,都必须把需 要处理的数据、代码先寄存起来,以便随时取用。
二、寄存器的主要特点
并行输出
串行输入
Q0 Q1
Qn-1
&
≥1
FF2
1D
C1 RQ
1
&
≥1
FF3
1D
C1 RQ
D SL 串行输入 (左移)
D OR 串行输出 (右移)
Q0 并
Q1 行
Q2
Q3
输
出
其中,DSR为右移串行输入端,DSL为左移串行输入端。
当S=1时,D0=DSR、D1=Q0、D2=Q1、D3=Q2,实现 右移操作;
当S=0时,D0=Q1、D1=Q2、D2=Q3、D3=DSL,实现 左移操作。
Q3
Q2
Q1
&
&
&
8
7
6
Q F3
SD
& 4
d3 第四位
Q
Q
F2
F1
&
&
3
2
d2第三位 d1第二位
Q0 & 5
Q F0
取出
RD 清零 & 1
寄存 d0 第一位
设输入的二进制数为“1011”。在“寄存指令”(正脉 冲)来到之前,1~4四个“与非”门的输出全为“1”。由 于经过清零(复位),F0~F3四个由“与非”门构成的 基本RS触发器全处于“0”态。
16 15 14 13 12 11 10 9
74194
1 2 3 4 5 6 78
RD DSR D0 D1 D2 D3 DSL GND
移位控制
S
1
S=1:右移
S=0:左移
D SR
1
串行输入 (右移)
CP
CR D OL
串行输出 (左移)
∧ ∧ ∧ ∧
&
≥1
FF0
1D
C1 RQ
&
≥1
FF1
1D
C1 RQ
当“寄存指令” 来到时,由于第一、二 、四位数码输入 为1,“与非”门4、2、1的输出均为“0”,即输出置“1” 负脉冲,使触发器F3、F1、F0置“1”,而由于第三位 数码输入为0,“与非”门3的输出保持“1”,故F2的状态 不变。这样,就把数码存放进去。
若要取出数据,给“与非”门5~8“取出指令”(正脉 冲),各位数码就在处处端Q0~Q3上取出。在未给“取 出指令”时,Q0~Q3 端均为“0”。
④数码输出:在输出控制信号作用下,寄存器中 各触发器所存数码送至电路输出端。
寄存器是用来暂时存放数据的,它寄存数码的方式 有并行和串行两种。
四、寄存器的分类
1. 基本寄存器
数据或代码只能并行送入寄存器中,需要时也只能并 行输出。存储单元用基本触发器、同步触发器、主从 触发器及边沿触发器均可。
2. 移位寄存器
74194为四位双向移位寄存器。
DSL 和DSR分别是左移和右移串行输入。D0、D1 、D2和D3是并行输入端。
Q0和Q3分别是左移和右移时的串行输出端,Q0、
Q1、Q2和Q3为并行输出端。
∧
Q4194 DSR
S1
RD D0 D1 D2 D3 DSL
Vcc Q0 Q1 Q2 Q3 CP S1 S0
Q1
Q0
0
0
0
0
0
1
1
0
0
0
2
0
1
0
0
3
1
0
1
0
4
1
1
0
1
Q0 清零
DQ
移位脉冲
移位过程
清零 右移一位 右移二位 右移三位 右移四位
二、并行、串行输入-串行、并行输出
Q3
Q2
Q1
RD
DQ 串行 输入
DQ
DQ
SD
&
SD
SD
&
&
串行输出 Q0
清零 DQ
移位脉冲
SD
&
d3
d2
d1
d0 寄存
并行输入
移位寄存器不但可以寄存数码,而且在移位脉冲作用 下,寄存器中的数码可根据需要向左或向右移动1位。
输
出
Q3 Q2 Q1 Q0
00 0 0 保持原状态
Q2 Q1 Q0 1 Q2 Q1 Q0 0 1 Q3 Q2 Q1 0 Q3 Q2 Q1
保持原状态
D3 D2 D1 D0
D1 = X1 X0 ⋅Q2 + X1X0 ⋅ d1 + X1 X0 ⋅Q0 + X1X0 ⋅Q1
三、单向移位寄存器
1、右移寄存器(D触发器组成的4位右移寄存器)
右移寄存器的结构特点:左边触发器的输出端接右 邻触发器的输入端。
DI 串行输入
∧ ∧ ∧ ∧
并
Q0
FF0 D0 1D Q
FF1 D1 1D Q
C1
C1
R
R
行
输
出
Q1
Q2
FF2 D2 1D Q
FF3 D3 1D Q
C1
C1
R
R
CP CR
Q3 串行输出
2、左移寄存器
串行输出
并 Q0
行 Q1
输
出
Q2
FF0 D0 1D Q
FF1 D1 1D Q
FF2 D2 1D Q
FF3 D3 1D Q
Q3
DI 串行输入
∧ ∧ ∧ ∧
C1
C1
C1
C1
R
R
R
R
CP CR
左移寄存器的结构特点:右边触发器的输出端接左 邻触发器的输入端。
四、双向移位寄存器
将右移寄存器和左移寄存器组合起来,并引入一控制端 S便构成既可左移又可右移的双向移位寄存器。
DI 串行输入
∧ ∧ ∧ ∧
并
Q0
FF0 D0 1D Q
FF1 D1 1D Q
C1
C1
R
R
行
输
出
Q1
Q2
FF2 D2 1D Q
FF3 D3 1D Q
C1
C1
R
R
Q3 串行输出
CP
CR
设移位寄存器的初始状态为0000,串行输入数码 DI=1101,从高位到低位依次输入。
移位脉冲数
寄存器中的数码
Q0
Q1
二、 不需清零操作的数码寄存器
Q3
1Q D
Q2
1Q D
Q1 DQ
Q0
清零 DQ
寄存
d3
d2
d1
d0
集成数码寄存器74LS175的功能:
RD是异步清零控制端。 D0~D3是并行数据输入端,CP为时钟脉冲端。 Q0~Q3是并行数据输出端。
清零 时钟 输 入
输出
RD CP D0 D1 D2 D3 Q0 Q1 Q2 Q3
0 × × ×× × 0 0 0 0
1
↑ D0 D1 D2 D3 D0 D1 D2 D3
1 1 × ×× ×
保持
1 0 × ×× ×
保持
工作 模式
异步清零 数码寄存 数据保持 数据保持
7.2.2 移位寄存器
一、串行输入-串行、并行输出
Q3
Q2
Q1
1101
DQ
DQ
DQ
电工学少学时第三版 张南主编 课后练习答案 第七章_半导体器件修改

第七章半导体器件
7.1基本要求
(1)掌握PN结的单向导电性。
(2)熟悉二极管、稳压管、三极管、场效应管的基本结构、特性曲线和主要参数。
(3)学会分析整流及滤波电路,并对其进行简单的计算。
(4)掌握晶体三极管的电流分配和放大作用。
7.2基本内容
7.2.1PN结与二极管
P型半导体和N型半导体的结合形成PN结。
内部结构条件——发射区高掺杂,其中多数载流子浓度很高;基区很薄,且低掺杂,则基区中多子的浓度很低。
外部条件——外加电源极性应使发射结正向偏置,集电结反向偏置。
在满足上述条件的前提下,三极管中载流子的运动经历发射、复合和扩散以及收集等过程,最后,使三极管中的电流分配符合以下关系:
,且
当基极电流 发生微小的变化时,相应的集电极电流 将有较大的变化,集电极电流的变化量 比基极电流的变化量 大 倍,即
实际二极管:正向电压超过二极管的死区电压(硅:0.5V;锗:0.1V),二极管才能导通。一旦导通,二极管有一定正向电压降(硅:0.6~0.7V;锗:0.2~0.3V)。二极管反向截止,反向电流IR≠0。
主要参数:最大整流电流、反向工作峰值电压。
7.2.2.整流电路
整流就是利用二极管单向导电特性,将交流电转变为直流电的过程。整流二极管可视为理想二极管。在分析整流电路时,应抓住“二极管在正向电压作用下导通,而在反向电压作用下截止”这个基本点,并且弄清楚在交流正半周和负半周期间电流的通路方向,从而确定负载电压的+、-极性。整流电路以桥式电路用的最多。
7.3.2.三极管的放大作用
从三极管的结构看,由NPN和PNP两种类型。但是,无论哪一种类型,管子内部都有三个区、两个PN结,并引出三个电极。三个区——发射区、基区和集电区;两个PN结——发射结和集电结;三个电极——发射极e、基极b和集电极c。
电工学课件--第七章--电动机教学内容
定子接线端的连接
CAB
ZXY
W2 U2 V2 U1 V1 W1
去掉W2、 U2、V2短接 片后,变为
Y型连接
△接接
返回
第二节 三相异步电动机的工作原理
旋转磁场
转动原理
转差率
返回
一、旋转磁场
1、旋转磁场的产生
定子三相绕组对称,且空间上互差120°,接
成形。 U
A iA
YZ
X
W
V
C iC iB
电工学课件--第七章--电动机
一、转动原理
N
n1
n1=0, 磁场静止,转 子不能感应电流,导 体静止。
⊙F F
S
n1≠0,磁场顺时针旋 左通力 转。 右生电 转子产生感应电流,
在磁场的作用下产生
▪ 异步电动机要转动起来,电磁转矩,使转子转
要有旋转的磁场,同时转 动起来,方向与磁场
子电路必须闭合。
方向一致。
s≈0.02~0.06
异步电动机刚起动的瞬间,n = 0 , s = 1
返回
例:某三相异步电动机额定转速nN= 980r/min,接
在 f 1= 50Hz 的电源上运行。试求在额定状态下,定
子旋转磁场速度n1、磁极对数P、额定转差率s。
解: ∵一般额定转差率为0.02~0.06 ∴n≈n1
n
n1
6
0f1 P
P60 f1 60 503
n
980
n 16P f0 1
6 050 10r0 /m 0in 3
sn1n100 9 08 00.02
n1
1000 返回
第三节 三相异步电动机的电磁 转矩与机械特性
转矩平衡 电磁转矩 机械特性
电工学课件第7章交流电动机
3. 转子转速
n n0
如果: n n0
转子与旋转磁场间没有相对运动,磁通不切
割转子导条
无转子电动势和转子电流
无转矩
且一定 n n0
异步电动机
4. 电动机正常运行情况
电磁转矩T
转矩
机械负载转矩T2 空载损耗转矩T0
阻转矩TC = T2+T0 ≈T2
电动机长期稳定运行时,T = T2,即匀速转动。
s
n0 n0
n
100%
起动瞬间:s = 1
运行中:
0 s1
s (1 ~ 9)%
亦可由转差率求转子转速 n (1 s)n0
例:一台三相异步电动机,其额定转速
n = 975 r/min,电源频率 f1 = 50 Hz。试求 电动机的极对数和额定负载下的转差率。
解:根据异步电动机转子转速与旋转磁场同步转 速的关系可知:n0=1000 r/min , 即 p=3
iC
工频:f1 50 Hz
o
t
n0 3000 (转/分 )
A
NZ
Y
B
C
S
X
A
SZ
Y
B
C
N
X
A
NZ
Y
B
C
S
X
p=2时
C
Y A
N
•Z
•
X
B
S
S
B
X
•
Z • N C
A Y
t 0
i Im
iA
iB
iC
o
t
30
Y C
S
A
N
Z •B
n0
X
•
•
电工学概论习题答案第七章——电工习题及答案资料文档
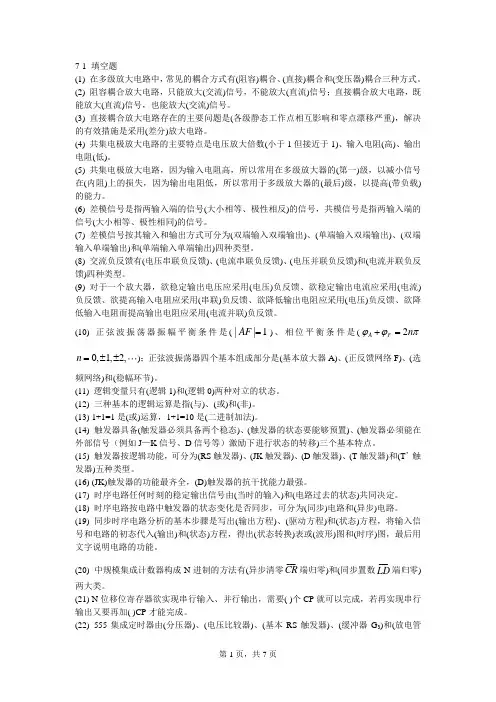
7-1 填空题(1) 在多级放大电路中,常见的耦合方式有(阻容)耦合、(直接)耦合和(变压器)耦合三种方式。
(2) 阻容耦合放大电路,只能放大(交流)信号,不能放大(直流)信号;直接耦合放大电路,既能放大(直流)信号,也能放大(交流)信号。
(3) 直接耦合放大电路存在的主要问题是(各级静态工作点相互影响和零点漂移严重),解决的有效措施是采用(差分)放大电路。
(4) 共集电极放大电路的主要特点是电压放大倍数(小于1但接近于1)、输入电阻(高)、输出电阻(低)。
(5) 共集电极放大电路,因为输入电阻高,所以常用在多级放大器的(第一)级,以减小信号在(内阻)上的损失,因为输出电阻低,所以常用于多级放大器的(最后)级,以提高(带负载)的能力。
(6) 差模信号是指两输入端的信号(大小相等、极性相反)的信号,共模信号是指两输入端的信号(大小相等、极性相同)的信号。
(7) 差模信号按其输入和输出方式可分为(双端输入双端输出)、(单端输入双端输出)、(双端输入单端输出)和(单端输入单端输出)四种类型。
(8) 交流负反馈有(电压串联负反馈)、(电流串联负反馈)、(电压并联负反馈)和(电流并联负反馈)四种类型。
(9) 对于一个放大器,欲稳定输出电压应采用(电压)负反馈、欲稳定输出电流应采用(电流)负反馈、欲提高输入电阻应采用(串联)负反馈、欲降低输出电阻应采用(电压)负反馈、欲降低输入电阻而提高输出电阻应采用(电流并联)负反馈。
(10) 正弦波振荡器振幅平衡条件是(||1AF =)、相位平衡条件是(2A F n ϕϕπ+= 0,1,2,n =±±);正弦波振荡器四个基本组成部分是(基本放大器A)、(正反馈网络F)、(选频网络)和(稳幅环节)。
(11) 逻辑变量只有(逻辑1)和(逻辑0)两种对立的状态。
(12) 三种基本的逻辑运算是指(与)、(或)和(非)。
(13) 1+1=1是(或)运算,1+1=10是(二进制加法)。
电工学第七章习题答案

第七章 交流电动机7.4.1 已知Y100L1-4型异步电动机的某些额定技术数据如下:2.2kW 380V Y 联结1420 r/min cos 0.82ϕ= 81%η=试计算:(1)相电流和线电流的额定值及额定负载时的转矩;(2)额定转差率及额定负载时的转子电流频率。
设电源频率为50Hz 。
解:(1) 效率%81=η,输出功率 kW 2.22=P输入功率 kW 72.281.02.221≈==ηP Pϕcos 31l l I U P =A 03.582.03803100072.2cos 31=×××===ϕl l P U PI I 额定负载时的转矩:m N 80.1414202.295509550N2N ⋅===n P T(2)额定转差率:053.01500142015000N 0N =−=−=n nn s额定负载时的转子电流频率:Hz 67.21N 2==f s f7.4.2 有台三相异步电动机,其额定转速为1470 r/min ,电源频率为50Hz 。
在(a )起动瞬间,(b )转子转速为同步转速的2/3时,(c )转差率为0.02时三种情况下,试求:(1)定子旋转磁场对定子的转速;(2) 定子旋转磁场对转子的转速;(3)转子旋转磁场对转子的转速(提示:o sn p f n ==/6022);(4)转子旋转磁场对定子的转速;(5)转子旋转磁场对定子旋转磁场的转速。
解:(a )起动瞬间:n =0,s =1(1) 定子旋转磁场对定子的转速 min r 1500250606010=×==p f n (2) 定子旋转磁场对转子的转速 min r 1500015000=−=−n n(3) 转子旋转磁场对转子的转速 min r 150002==sn n(4) 转子旋转磁场对定子的转速 min r 15000=n(5) 因为转子旋转磁场和定子旋转磁场总是以同一转速在空间旋转着,所以转子旋转磁场对定子旋转磁场的转速为零(b ) 转子转速为同步转速的2时:(1) 定子旋转磁场对定子的转速 min r 1500250606010=×==p f n (2) 定子旋转磁场对转子的转速 min r 50015003215000=×−=−n n (3) 转子旋转磁场对转子的转速(4) 转子旋转磁场对定子的转速 min r 15000=nmin r 500150015001000150000002=×−=×−==n n n n sn n(5) 转子旋转磁场对定子旋转磁场的转速为零(c ) 转差率为0.02时:(1) 定子旋转磁场对定子的转速 min r 1500250606010=×==p f n (2) 定子旋转磁场对转子的转速(3) 转子旋转磁场对转子的转速(4) 转子旋转磁场对定子的转速(5) 转子旋转磁场对定子旋转磁场的转速为零7.4.6 某四极三相异步电动机的额定功率为30kW ,额定电压为380V ,三角形联结,频率为50Hz 。
电工学电工技术第7章

鼠笼式:结构简单、价格低廉、工作可靠; 不能人为改变电动机的机械特性。 绕线式: 结构复杂、价格较贵、维护工作量 大;转子外加电阻可人为改变电动机的机械 特性。
7.2 三相异步电动机的工作原理
磁铁
n0
f
N
e
S
n
i
闭合 线圈
磁极旋转
导线切割磁力线产生感应电动势 (右手定则) 切割速度
e B l v
定子作用:是产生旋转磁场。
转子作用:是在旋转磁场作用下,
产生感应电动势或电流。
2.旋转磁场的旋转方向 取决于三相电流的相序
任意调换两根电源进线
iA
Im
A
i i i i C A B
t
A A
o
B
iB C
iC
Z X Y
A A
Z Y B C
S
Z
S
结论: 任意调换两根 电源进线,则旋转磁 场反转。
Y
N
C
B
N
n0
A
Y C X
n0
Z
Y B
A Z
C
X
B
t 120
合成磁场旋转120°
t 180
合成磁场旋转180°
分析可知:三相电流产生的合成磁场是一旋 转的磁场, 即:一个电流周期,旋转磁场在空间 转过360°
可见,当定子绕组中通入三相电流后, 它们共同产生的合成磁场是随着电流的交变 而在空间不断地旋转着,这就是旋转磁场。
铁心:由外周有槽的硅钢片叠成。 (1) 鼠笼式转子 铁芯槽内放铜条,端 部用短路环形成一体。 或铸铝形成转子绕组。 (2) 绕线式转子 同定子绕组一样,也分为三相。 鼠笼转子
转子: 在旋转磁场作用下,产生感应电动势和感 应电流。
电工学第7章
1
s
o
TN Tst Tmax T
7· 2 机械特性曲线 4· 1. 额定转矩TN 额定转矩是电动机在额定负载时的转矩。 P2 P2 T T 9.55 2 n n 60 P2 千瓦(W) T 9550 转每分(r/min) n 牛· 米(N· m) 例如某电动机:P2N =7.5kW, nN =1440 r / min, 则额定转矩为: P2 N 9550 7.5 49.7 N m TN 9550 1440 nN
2 1
2. 当电源电压 U1 一定时,T 是 s 的函数。 3. R2 的大小对 T 有影响。绕线式异步电动机可外 接电阻来改变转子电阻R2 ,从而改变转矩。
7· 2 机械特性曲线 4· T 2 sR2U1 Tmax TK 2 R2 ( sX 20 )2 Tst U1与R2一定时, TN T与s的关系:T f ( s ) o s s 或n与T的关系: f ( T ) n n n nN nm 0 N m 三个转矩: n 额定转矩TN n0 nN 最大转矩Tmax nm 起动转矩Tst
V2
V1
t0
U2
W2
i1 I m sin t i2 I m sin( t 120)
i3 I m sin( t 120)
W1
V1
合成磁场方向向下
7· 1 旋转磁场 2· i 1. 旋转磁场 的产生 o
U1
V2
i1
60
i2
i3 t
i1
U1
W2 U
2
90 180
i1
i2
+ - + e1 e2 - + u1 + - e 1 e 2 - + - f1 f2 异步电动机每相电路
电工学课件第七章
解: (1)Ist =7 IN =720=140A
(2) I lY 1
I l
3
7.4
Ist Y = Ist /3=140/3=47A
#
电工学课件第七章
§ 9.5 三相异步电动机的选择 一、三相异步机铭牌与技术数据
1. 型号 Y 132M-4
异步电动机
磁极数(极对数 p=2)
三相定子绕组:产生旋转磁场
定子绕组 (三相)
定子
转子:在旋转磁场作用下,产 生感应电动势或电流。
U
V’
W’
线绕式 鼠笼式
W
转子
V U’
鼠笼转子
电工学课件第七章
机座
7.1.2 异步电动机的工作原理-----旋转磁场的产生 异步机中,旋转磁场代替了旋转磁极
(•)电流出
V’
n U
1
W’
W
V
U’
()电流入
7.1 三相异步电动机的结构及工作原理
电动机的分类 交流电动机
电动机
异步机 同步机
鼠笼式 绕线式
直流电动机 他励、异励、串励、复励
鼠笼式异步交流电动机授课内容: 基本结构、工作原理、 机械特性、控制方法
电工学课件第七章
U
定子 三相异步机的结构
V’
W’
转子 W
V U’
电工学课件第七章
7.1.1 三相异步机的结构
所以降压起动适合于空载或轻载起动的场合
正常 运行
UP Z A
C
X
YB
A
UP' Z X
CY
起动
B 7.4U P 来自1 3 UP1
《电工电子学》第7章习题答案
《电⼯电⼦学》第7章习题答案第7章习题答案7.1.1 选择题。
(1)功率放⼤电路的最⼤输出功率是在输⼊电压为正弦波时,输出基本不失真情况下,负载上可能获得的最⼤___A____。
A. 交流功率B. 直流功率C. 平均功率(2)功率放⼤电路的转换效率是指___B____。
A. 输出功率与晶体管所消耗的功率之⽐B. 最⼤输出功率与电源提供的平均功率之⽐C. 晶体管所消耗的功率与电源提供的平均功率之⽐(3)在选择功放电路中的晶体管时,应当特别注意的参数有__B D E____。
A. βB. I CMC. I CBOD. U(BR)CEOE. P CMF.f T(4)在OCL⼄类功放电路中,若最⼤输出功率为1 W,则电路中功放管的集电极最⼤功耗约为___C____。
A. 1 WB. WC. W(5)与甲类功率放⼤器相⽐较,⼄类互补推挽功放的主要优点是____B_____。
A. ⽆输出变压器B. 能量转换效率⾼C. ⽆交越失真(6)所谓能量转换效率是指____B_____。
A. 输出功率与晶体管上消耗的功率之⽐B. 最⼤不失真输出功率与电源提供的功率之⽐C. 输出功率与电源提供的功率之⽐(7) 功放电路的能量转换效率主要与___C______有关。
A. 电源供给的直流功率B. 电路输出信号最⼤功率C. 电路的类型(8) ⼄类互补功放电路存在的主要问题是___C______。
A. 输出电阻太⼤B. 能量转换效率低C. 有交越失真(9) 为了消除交越失真,应当使功率放⼤电路的功放管⼯作在____B_____状态。
A. 甲类B. 甲⼄类C. ⼄类(10) ⼄类互补功放电路中的交越失真,实质上就是__C_______。
A.线性失真B. 饱和失真C. 截⽌失真(11) 设计⼀个输出功率为20W的功放电路,若⽤⼄类互补对称功率放⼤,则每只功放管的最⼤允许功耗PCM⾄⼩应有____B_____。
A. 8WB. 4WC. 2W(12) 在题图7.1.1所⽰功率放⼤电路中。
电工技术课件第七章
3
1
会减小起动转矩,反而
0 SN
会增加起动转矩。
1S
三.三相异步电动机的调速
n (1 S) 60 f1 p
三相异步电动机的转速与电源频率、极对数及转差率有关 1.变极调速 (采用专门的双速电机或三速电机)
A1
X1 A2
X2
1
4
2
A1
X2
X1
A2
二对极 —— 低速状态
2
4
5
1
3
6
三角形连接
A1
7.2.三相异步电动机的结构和原理 一.结构
定子:机座、 铁心、 绕组等
A
Y
Z
转子:转轴、 贴心、 绕组等 气隙: 二.旋转磁场
C
B
X
给 A 相绕组中通以交流电流就会产生交变磁场
a
m
sin t
cos
1 2
m
sin(t
)
1 2
m
sin(t
)
a1
1 2
m
sin(t
)
a2
1 2
m
sin(t
)
t 900
Sm
R2 X 20
临界转差率
Tm
K
U
2 1
2X 20
最大转矩与U12 成正比 ,与 R2 无关 。
过载系数: Tm
TN
1.8 2.2
3.起动转矩
S 1
TQ
K U12 R2
R22
X
2 20
4.同步
S 0
T 0
5.两个区域
稳定区域 不稳定区域
1.2 1.8 TN
T Tm
TQ TN