
第十章数控机床的闭环控制系统教学提纲
四位二进制编码盘
四。增量型光电编码器
光电元件
圆盘透光狭缝
光电盘
光欄板
透镜
z
b
a
信号处理装置
m+τ/4
光栅倾角
θ
d
(1)干涉条纹方向与 标尺光栅的刻线几 乎垂直。
光栅节 距
(2)放大作用:用W
(mm)表示莫尔 条纹的宽度, d(mm)表示栅距, θ(rad)为光栅线纹 之间的夹角。
W d d
sin
摩尔条纹 节距
当 d =0.01mm , (l00 线 / 毫 米 )θ=0.01 弧 度 , 纹 距 W=1mm,即利用挡光效应,可把光栅线距转换成放大 100倍的摩尔条纹的宽度。表明莫尔条纹的节距是栅距 的1/θ倍。
另外,比全闭环稳定(全闭环易振荡)
三。描述全闭环、半闭环的性能指标
1。分辨率: 开环:步进电机的步进当量位移 闭环:检测系统的最小检测量
2。精度 : 也即系统的误差,精度一般不高于检测系统的精度 3。跟随误差
开环不存在,闭环是指命令值与反馈值之差 4。运行速度
开环、半闭环、全闭环控制系统 的差异是:
第十章数控机床的闭环驱动系统
P.219
前面所述的开环系统,三大缺点:
1。精度不够高
步进电机步距有限,无法无限细,步距小,速度 慢,另外对机床传动机构精度要也高。
2。功率小 3。无法知道有无失步
目前,一般要求较高的数控机 床大多采用交、直流伺服电机 驱动的闭环和半闭环伺服系统
一。全闭环伺服系统
位置检测安装在工作台上
u km U co t s)(
旋转变压器工作时:
A.转子上加正谐交流电,定子信号反映转 角状态。
B. 定子上加正谐交流电,转子信号反映转 角状态。
四。感应同步器
直线型----测直线 旋转型----测转角 相当于展开的多级旋转变压器
感应同步器有两种工作方式:
1。感应同步器在相位工作方式
光栅尺的基本工作原理基于莫尔 条纹,莫尔条纹可以:
A.增强通过光栅的光线强度 B.提高光栅刻度的分辨率 C.仅作为放大光栅条纹 D.放大光栅条纹,且起到平均光栅条纹间
距作用
三。旋转变压器
及原信外旋 铁理号形转 心与强小变 可变,巧压
旋压抗,器 转器干结是 。类扰构一
似能简种
,力单交 但强牢流 次。固感 级其,应 线工输电 圈作出机
D、G线圈在α、β线圈上感应电压:
D对α、β G对α、β
ukD ucos ukD ucos(9)0kD usin
u kuGcos(90) u kuGcos
若在D、G两线圈加入:
uD Um sint
uG Um cost
ukD uco skG ucos9 ( )0 kU msi ntco skU mcotscos9 ( )0 同 理:kU msi nt ()
,
旋转变压器工作原理:
两线圈的互感:
LDLmcos
线圈D加入交流电:
uDUmsi nt
线圈α 感应电动势:
u kD u co k sm U sitn cos
K为变压器常数,即θ =0时的变比
在次级上再加一线圈β :
u kD u co 9 s 0 )( kD u sin
实际的旋转变压器:
工作原理 :
闭环系统的定位误差只取于位置检测单元 的误差,与机床传动部分没有关系。
二。半闭环控制系统
位置检测直接接在伺服电机转 轴上,另外还有速度检测器
工作原理:
一般速度用测速发电机检测,位置用轴角编码盘检测。
半闭环的特点 :
由于机床的传动部分放在半闭环系统以 外,因而这部分传动误差无法克服,但比 起开环,精度仍要高许多。
五.数控闭环系统的偏差
指令增量值 ,反馈增量值之差为偏差
De=Dr- Df
若把前一时刻遗留的偏差Dei-1计算在内
Dei=Dri—Dfi+Dei-1
闭环系统即将此偏差值经过放大(增益系数KD)变成伺服电机的转速的数 字指令VD,再经过D/A转换后得到模拟电压VP此VP驱动伺服电机转动. 要使系统达到一稳定的运转状态,偏差De也将维持一稳定值,叫跟随偏差
Vs Vc
V Vm mscionsttAB绕 绕组 组
当A绕组与定尺间相对量为θ 时
B绕组与定尺间相对量为θ-90
V okm V si n tco skm V co tssin km V si n t ()
V o k km m V V ssi i tnn tc(o )skm V co tsin
x k 耦合系数
相移(动、定尺之间) 感应同步器的半节距
x 滑尺位移
2。感应同步其工作在幅值工作方式
V Vcs V Vm mscio nsssii n ntt A B绕 绕组 组 VoksV co skcV co s9()0 km Vsinsi ntco skm Vcossi ntsin
§10—2闭环系统的位置检测
一。要求:
精度:1μ以下(可达0.5u) 速度 :10m/min~20m/min
二。分类
三。绝对型光电编码器
绝对式编码器是一种旋转式检测装置,可直接把被测转角用 数字代码表示出来,且每一个角度位置均有其对应的测量代 码,它能表示绝对位置,没有累积误差,电源切除后,位置 信息不丢失,仍能读出转动角度。
Vo 的k相m V 位s不i变 n ,(但)s其i幅 nt度变化:kV msin ()
节距τ
光源
ZZB B A A
节距P
A
B
90°
90°
实际的光电编码盘
光电型位置传感器还有光栅尺
尺子移动方向
莫尔条纹
条纹移动方向
根据定尺、动尺上的条纹间距,以及测出莫 尔条纹的移动条数即可算出光栅尺位移。
Hale Waihona Puke 有反光型(玻璃、铝做成) 如做成盘状,则可测出旋
有透光型
转角度,即圆光栅
干涉条纹的特点
A.输出驱动电路是否包含反馈回路,及反 馈回路的形式不同。
B.是指机床工作台是否包含位置检测装置 及检测装置的形式是否相同。
C.控制系统机箱是敞开式还是封闭式以及 是否需要屏蔽等的差异。
四。闭环系统的控制特点
位置检测采用定时采样,所以控制 输出也采用定时控制,在每个采样 周期,计算机比较指令值与反馈值 偏差,然后控制伺服电机运转,所 以通常用时间分割法插补运算实现 多坐标联动。
第十章数控机床的闭环控制系统

转矩特性
直流伺服电机的驱动电路
PWM原理示意图
第4节脉冲-相位调制式伺服系统
一。旋转变压器相位工作方式:
若在D、G两线圈加入:
uD U m sin t uG U m cost
u kUm sin(t )
u kUm cos( t )
相位工作状态方框图
光电型位置传感器还有光栅尺
尺子移动方向
莫尔条纹
条纹移动方向
根据定尺、动尺上的条纹间距,以及测出莫 尔条纹的移动条数即可算出光栅尺位移。 有反光型(玻璃、铝做成) 有透光型
如做成盘状,则可测出旋 转角度,即圆光栅
光栅倾角
干涉条纹的特点
(1)干涉条纹方向与 标尺光栅的刻线几 乎垂直。
(2)放大作用:用W
1。分辨率:
开环:步进电机的步进当量位移
闭环:检测系统的最小检测量 2。精度 : 也即系统的误差,精度一般不高于检测系统的精度 3。跟随误差 开环不存在,闭环是指命令值与反馈值之差 4。运行速度
开环、半闭环、全闭环控制系统 的差异是:
A.输出驱动电路是否包含反馈回路,及反 馈回路的形式不同。 B.是指机床工作台是否包含位置检测装置 及检测装置的形式是否相同。 C.控制系统机箱是敞开式还是封闭式以及 是否需要屏蔽等的差异。
四。闭环系统的控制特点
位置检测采用定时采样,所以控制 输出也采用定时控制,在每个采样 周期,计算机比较指令值与反馈值 偏差,然后控制伺服电机运转,所 以通常用时间分割法插补运算实现 多坐标联动。
五.数控闭环系统的偏差
指令增量值 ,反馈增量值之差为偏差
De=Dr- Df
若把前一时刻遗留的偏差Dei-1计算在内
1。精度不够高
数控机床课件
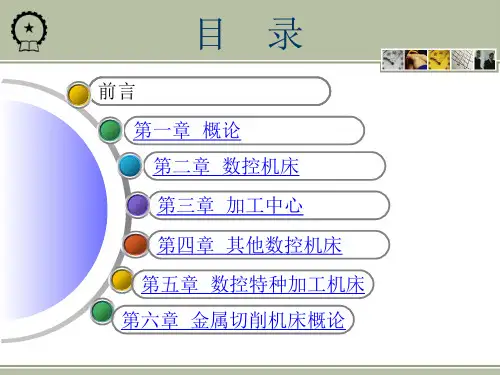
第二节 数控机床概论
复习思考题
返回 目录
第一节 金属切削机床
一、金属切削机床
金属切削机床通常是指用切削的方法将金属毛坯加工成 机器零件的一种机器。
二、金属切削机床的分类与编号
1.机床的分类 按照万能程度,机床又分为: (1)通用机床 (2)专门化机床 (3)专用机床 2.机床型号的编制方法 (1)型号表示方法。型号的构成如下:
返回本 章目录
第二节 立式加工中心
一、立式加工中心基本布局结构形式
中型加工中心应用最普遍的形式是单柱水平刀库布局(图3 -2),它是立式加工中心的基本布局方式。
图3-2 单柱水平刀库布局 1-切屑箱 2-X轴伺服电机 3-Z轴伺服电机 4-主轴电动机 5-主轴箱 6-刀库 7-数据柜 8-操纵面板 9-驱动电柜 10-工作台 11-滑座
二、加工中心的分类
l.按加工范围分类 2.按机床结构分类 3.按数控系统分类 4.按精度分类
第一节 加工中心概述
三、加工中心的发展
1.高速化 (1)主轴转速的高速化 1)选用陶瓷轴承 2)主轴轴承采用预紧量可调装置 3)改进主轴轴承润滑、冷却方式 ①油气润滑方式 ②喷注润滑。这是近年开始采用的新型润滑方式,其原理 如图3-1所示。 (2)进给速度的高速化 (3)自动换刀的高速化 (4)自动托盘交换装置的高速化
2.1 数控车床的机械部分由哪几个主要部件组成? 他们的各自作用是什么?
2.2 数控车床上有哪些运动传动是属于外传动链? 哪些运动传动属于内传动链?
2.3 机床传动系统图有哪些作用? 2.4 在TND360机床上,当主轴转速为500r/min时, 主轴电动机的实际转速为多少? 2.5 在TND360机床上,为什么安全联轴器能保护 进给系统的安全?
数控技术提纲及课后习题

第一部分提纲1、数控机床的组成2、数控机床的分类与含义3、程序编制的步骤、首件试切的作用4、数控机床坐标系5、几个概念:数字控制、伺服系统、脉冲当量、数控机床的控制轴与联动轴6、什么是插补、插补方法分类,7、滚珠丝杠幅预紧的分类与原理8、进给系统中齿轮传动副、滚珠丝杠螺母副的间隙将会造成什么后果9、CNC装置硬件结构分类10、CNC装置软件结构分类11、M00、M01、M02、M03、M04、M05、M06、M30、M98、M9912、G00、G01、G02、G03、G40、G41、G42、G43、G44、G49、G90、G91、G92、G80、G81、G70、G71、G72、G7313、逐点比较法的公式、确定刀具进给方向的依据、直线、圆弧计算过程、插补轨迹图14、数字增量插补法的插补周期及其相关因素15、刀具补偿原理与方法16、在逐点比较法直线插补中,已知 f、δ、直线与X轴的夹角α,则V、Vmax、Vmin= mm/s17、数控机床上加工工件时所特有的误差是什么18、伺服系统的作用、分类、所采用的插补方法、使用的电动机19、旋转变压器的工作方式20、增量式光电编码器的组成、原理21、绝对值编码器的原理,能分辨的最小角度与码位数的关系22、光栅的组成、摩尔条纹的计算、特性、读数原理23、步进电机、交流伺服电机、直流伺服电机的应用场合,步进电机失步的类型。
24、步进电机步距角的计算25、交流伺服电机的种类、调速方法26、步进电动机功率驱动电路的种类27、主运动的传动形式28、车、铣数控加工编程,用绝对坐标或增量坐标编程,刀补的应用,进刀、退刀方式选择,粗车循环的应用,带公差尺寸的编程处理方法29.数控机床由哪几部分组成(用框图表示)30、有一台数控机床在进给系统每一次反向之后就会使运动滞后于指令信号,请分析产生这种现象的原因及消除的办法。
31、步进电机常用的驱动放大电路有哪几种它们在性能上各有何特点32、说说正式加工前的程序校验和空运行调试有什么意义33、数控加工编程的主要内容有哪些34、简述绝对坐标编程与相对编程的区别。
《数控原理与系统》复习大纲

《数控原理与系统》复习大纲《数控原理》复习大纲第一章概述1.数控机床一般由信息载体、数控系统和机床本体组成。
2.常用检测装置有旋转变压器、编码器、感应同步器、光栅、磁栅、霍尔检测元件等。
3.插补,即知道了一个曲线的种类、起点、终点以及速度后,在起点和终点之间进行数据点的密化。
4.开环控制系统的数控机床不带位置检测元件,5.闭环控制系统在机床运动部件或工作台上直接安装直线位移检测装置,将检测到的实际位移反馈到数控装置的比较器中,与程序指令值进行比较,用差值进行控制,直到差值为零。
6.如果将角位移检测装置安装在驱动电动机的端部,或安装在传动丝杠端部,间接测量执行部件的实际位置或位移,就是半闭环控制系统。
第三章插补原理知识要点1.刀具半径补偿:刀具半径补偿的具体工作由数控系统的刀具半径补偿程序来完成。
根据ISO规定,当刀具中心轨迹在前进方向的右边时称为右刀补,用G42表示,反之称为左刀补,用G41表示。
2.熟练掌握一象限直线的逐点比较插补法第4章数控系统的硬件和软件/doc/a516899574.html,C系统的组成和各部分作用,CNC系统的输出设备有哪几种?硬件由微处理器(CPU)、存储器、位置控制、输入/输出(I/O)接口、可编程序控制器(PLC)、图形控制、电源等模块组成。
/doc/a516899574.html,C装置的组成CNC装置由软件和硬件组成。
/doc/a516899574.html,C装置的硬件结构和特点:CNC装置的硬件结构按CNC装置中各电路板的插接方式可分为大板式结构和功能模块式结构;按微处理器的个数可分为单微处理器和多微处理器结构。
/doc/a516899574.html,C装置软件的内容CNC装置的软件分为管理软件和控制软件两大部分。
5.大板式结构和模块式结构的含义:大板式结构的主体是主电路板,上面集成了各种控制、储存、传输数据的硬件,是一个统一的整体。
功能模块式则是将整个CNC装置按功能划分为模块,硬件和软件的设计都采用模块化设计方法。
FANUC数控系统机床电气原理图教学提纲
YL-569型0i mate MD数控机床实训设备控制柜原理图版本:V14.41、本设备贯彻中华人民共和国机械行业标准JB/T.2739-2008 “工业机械电气图用图形符号”的规定2、本设备贯彻中华人民共和国机械行业标准JB/T.2740-2008 的“项目代号四段标志法”2.1 项目代号采用下列四段标记:第一段 高层代号 前缀符号为 = 例如=D00第二段 位置代号 前缀符号为 + 例如+A1第三段 种类代号 前缀符号为 - 例如-QF1第四段 端子代号 前缀符号为 :例如:103.本图纸还采用了JB2740标准的图区索引法4.代号意义B 总体设计布局及安排,接线板互连图D 电源系统,交流驱动系统N 直流控制系统P 交流控制系统5.斜体下划线表示线号如“5”表示5号线,用于智能化考核系统的输入。
F EDC B F ED图纸说明电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记CBAAF 3029285648U 44W 42润滑输出刀库后位输入刀库后位输出刀库前位输入刀库前位计数3813646362616059585756555453冷却排屑5049525351超程刀松刀夹松刀超程5251D E F DE标 记标 记更 改 文 件 号签 字日 期设备型号电气图号编 码电 气 原 理 图XT1表W 4117排屑电机W72V72U72风扇电机W34V34U34321控变380伺变220伺变380冷却电机U 41W32V32U32W31V31U31W1V1U116151413121110987654XT1BC BC输入公共端急停175416气压液位208206气密松刀抱闸24V200204I/O-24V 05CX362616CX41514控变24W 46U 465049启动急停系统24V 伺服24V继板24V 伺服220CX3控变110控变22076555W33V33U331U 43W 43U 43W 42U 42484746454443424140393837363534333231302928272625242322212019181.71.61.51.41.31.21.11.032313029202443.2F 2062021061042024342414039383736353433 2.72.52.32.1 2.62.42.22.03.03.1EDF 5620220420229202108202381360595857565554535251504948474645 3.33.43.53.63.7注:1、①表示端子号,例:①表示XT2:1XT2图电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记ED-KA1391.00.7304828PCB2009194681754535251-KA12-KA11XT22726252423222120876543211.21.42.62.42.22.01.61.51.72.12.32.52.71.3 1.1CB162650498167618060-KA18-KA17-KA16-KA15-KA1428191817161514131211100.60.50.40.30.20.10.0B010V24V 24V CBX2.1手摇倍率-XT1055F X2.0Y7.7手摇灯急停2423KP24启动停止222120194321KP24KP24*1RC-L+L DEF 17X11.5X2.5X2.4X2.3X2.2手摇轴选-XT106251816X4.7X11.6X11.7注:1、①表示端子号,例:①表示XT3:11514131211109876Y ZA24V0VX2.6X2.7X4.2XLC*10DE标 记标 记更 改 文 件 号签 字日 期设备型号电气图号编 码电 气 原 理 图XT3图XT3控制面板B C BCY2.5Y2.7Y2.6Y2.4Y2.3Y2.2Y2.1Y2.0F 41U439O 99C 272625EDF 39U43U47U46U422U42U44U4246U4344U434U4348478O 88C 7O 77C 6O 66C 5O 55C 4O 44C 3O 33C 2O 22C46454443424140393837363534333231302928注:1、①表示端子号,例:①表示XT2:1XT2电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记EDKA8242322XT5CBKA7KA5KA4KA6Y27Y26Y25PCB2009197Y24Y23Y22Y21KA2KA1KA3Y20500521201918171615141312111098765431010112345678921CB1--接地2--刀库U 3--刀库V 4--刀库W1--空脚2--抱闸0V 3--打刀缸4--抱闸24V 5--主轴气密封F XP1润滑、抱闸E DF XS31刀库电机接插件定义电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记ED1--0V2--刀库前位输入3--刀库前位输出4--刀库后位输入5--刀库后位输出6--计数7--空脚8--空脚9--24VWS20-5-KZXS1刀库信号CBWS20-9KZAWS28-12-kZ1--空脚2--主轴风扇U 3--主轴风扇V 4--主轴风扇W 5--冷却电机U 6--冷却电机V 7--冷却电机W 8--排屑电机19--排屑电机210--排屑电机311--照明电源112--照明电源2WS28-4-kZXS41主轴风扇 冷却电机 排屑电机CBA1--空脚2--空脚3--输入公共端4--气压5--松刀6--刀紧7--刀松8--空脚9--空脚10--空脚11--空脚12--空脚1--排屑输入信号2--照明输出信号3--冷却输入信号4--排屑反输出信号5--排屑正输出信号6--冷却输出信号7--M30断电信号8--24V-9--0V-10--刀库反转输出信号11--刀库正转输出信号12--润滑输出信号13--CX314--CX315--抱闸24V 16--抱闸0VF XS81 PLC信号EDF XS71 刀库输入信号接插件定义电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记EDWS28-16-kZXS51伺服主电源1--伺服电源1(驱动风扇)2--伺服电源23--伺服电源3(驱动风扇)4--地线CBTYP-5618-k1--空脚2--超程3--超程4--X05--Y06--Z07--X限位8--Y限位9--Z限位10--输入公共端WS24-10-kZXS91 限位信号WS24-12-kZCBWS28-16KTD WS24-10JTD F WS24-12KTD WS24-12-JZXS72 刀库输入信号XS42主轴风扇、润滑电机、冷却电机WS28-12KTD WS28-12-JZWS20-9KTD XS2刀库信号WS20-9JZWS24-10KTD XS92 限位信号WS24-10-JZ XS32刀库电机WS28-4KTD WS28-4-JZ WS20-5KTD XP2润滑、抱闸WS20-5-JZXS82PLC信号WS28-16-JZ备用XS91 限位信号WS24-10-kZ机床侧EDF 备用备用XS52伺服主电源接插件连接图电 气 原 理 图编 码电气图号设备型号日 期签 字更 改 文 件 号标 记标 记EDXS41主轴风扇、排屑电机、冷却电机WS28-12JTD WS28-12-kZXS43主轴风扇、润滑电机、冷却电机WS28-12JTD WS28-12-kZWS28-16JTD WS28-16-kZXS83PLC信号XS33刀库电机WS28-4JTD WS28-4-kZ备用WS28-16JTD WS28-16-kZXS31刀库电机WS28-4JTD WS20-5JTD WS20-9JTD WS28-4-kZXS81PLC信号XP1润滑、抱闸XS1刀库信号WS20-5-KZWS20-9KZCBTYP-233-J XS53伺服主电源TYP-5618-k接线柜侧备用控制柜侧TYP-233-K TYP-233-J WS24-12JTD WS24-12-kZXS71 刀库输入信号TYP-5618-jXS51伺服主电源TYP-5618-kCB技术要求:黑色--交流或直流动力线红色--交流控制线蓝色--直流控制电路白色--直流0V F A电源输入端子NNU422U42W42-KA18=N00/18.D9S9分励脱扣DE-W1L3L2L140A-QS0BC1L11L21L350HZ 40A3相5线 380V 设备总电源(电气控制单元)F 标 记标 记更 改 文 件 号签 字日 期编 码A短路保护NDE设备型号电气图号电 气 原 理 图电路图总电源保护接地铜排L11L12L13BC2L12L22L3=D01/1.B2-QS1 -FU1D40A 32A6mm 2黑色漏电保护F 编 码日 期签 字更 改 文 件 号标 记标 记F 单片机电源AA故障板电源、YL-015-GS3E D CBNL1=D00/1.C94L12A-Q2+5V0V单片机板考核系统电源图电 气 原 理 图电气图号设备型号ED+12V0V故障板CB20.75mm 黑色设故系统电源控制F =P01/1.D8D EF 标 记标 记更 改 文 件 号签 字日 期编 码DE设备型号电气图号电 气 原 理 图伺服主电源图伺服主电源AXS52XS51220V~220V~220V~=D01/2.F5U33V33W33B CA24mmBC。
数控车教案

数控加工部分
机械加工教研组田喜山
课时计划
课时计划
课时计划
删除键。
删除光标所在的数据
插入键。
把输入域之中的数据插入到当前光标之后的消除输入域内的数据。
向上翻页。
偏值参数输入页面。
图形参数设置页面。
信息页面,如“报警”系统参数页面。
系统帮助页面。
课时计划
课时计划
课时计划
课时计划
.确定装夹方案
因前道粗加工工序已经将零件总长确定,本工序装夹关键是
课时计划
课时计划
图1-10 机夹可转位车刀
)涂层刀具涂层硬质合金刀片的耐用度至少可提高
倍,而涂层高速钢刀具的耐用度则
倍。
)非金属材料刀具用作刀具的非金属材料主要有陶瓷、金刚石及立方氮化硼等。
工件的装夹
课时计划
课时计划
课时计划
课时计划。
《数控机床结构与维护》教案
扬州高等职业技术学校理论课程教案本(2016 —2017 学年第_二__学期)专业名称数控技术应用课程名称数控机床结构与维护授课教师陈玲玲板书设计课堂教学安排以上这些都是机器。
那么,机器的定义是什么?为什么说洗衣机是机器呢?它有哪些组成部分?每部分的作用是什么?分析讲解虽然这些机器的结构和用途各不相同,但总的来说,机器有三个共同的特征:(1)都是人为的各种实物体的组合;(2)组成机器的各种实物体间具有确定的相对运动;(3)可代替或减轻人的劳动,变换或传递能量、物料和信息。
凡具备上述三个特征的实物组合就称为机器。
机器是具有确定相对运动,可实现能量、信息转化和传递,又能做有用的机械功的实物组合体。
通过对洗衣机的结构、运动及功能分析,可知,洗衣机满足机器的三个基本特征,故属于机器。
洗衣机的主要组成部件如下:传动部分(带传动)动力部分(电动机)控制部分(洗涤定时器、执行部分(波轮)支撑及辅助部分(进水管、排水管、板书设计课堂教学安排板书设计课堂教学安排主要教学内容及步骤备注Ⅰ、复习提问1、什么是力?2、力的三要素是什么?3、力的作用与反作用公理是什么?4、力的二力平衡公理是什么?5、力的平行四边形公理是什么?Ⅱ、引入新课图1-2-1,图1-2-2Ⅲ、讲授新课第一章杆件的静力分析§1-2 力矩和力偶一、力矩1、力对点的矩(以扳手拧螺母为例)矩心:点O力臂:O点到力F作用线的垂直距离。
力F对点O的矩:力的大小F与力臂h的乘积冠以适当的正负号,用符号M O(F)表示。
正负号说明力矩的转向,规定力使物体绕矩心作逆时针方向转动时,力矩取正号,反之取负号,力矩的单位常取N·m或kN·m .例:扳手拧紧物体图形分析讲解,加深印象.1、合力矩定理平面汇交力系的合力对平面内任意点的矩,等于力系中各分力对同一点力矩的代数和。
M O(F)= M O(F1)+ M O(F2)+ M O(F3)+…+ M O(F i)其中,F=F1+F2+F3+…+F i=∑F i一个力系的合力对某点的矩等于该力系中各分力对该点的矩作用效果之和,此为合力矩定理。
数控技术学习提纲机械资料
数控技术学习提纲第一章绪论学习提纲:1.掌握数控技术、数控机床和数控系统的概念数控技术(NC-Numerical Control):通过数字化信息控制机械装置按照规定的轨迹和速度运行的技术。
数控机床(NC-Machine Tools):数控系统(NC-System):2.掌握数控机床的组成和部分的作用(简述数控机床有哪几个部分组成和每一部分的作用)(1)加工程序:相对运动轨迹、工艺参数(进给量主轴转速等)和辅助运动等信息。
(2)数控装置(数控系统):输入装置、信息处理系统、输出装置。
(3)伺服驱动装置:驱动装置和执行机构,测量反馈系统。
(4)机床主体:主运动系统和进给运动系统。
(5)其他辅助装置:气动、液压装置,排屑装置,冷却装置,润滑装置,回转工作台和数控分度头等。
3.掌握数控机床的各种分类方法按照机床的运动轨迹(加工控制方式)进行分类,数控机床分为哪几种?画简图说明(1)点位控制系统。
定位过程中不进行加工。
如:数控坐标镗床、数控钻床、数控冲床等。
(2)直线控制系统。
刀具切削路径只沿着平行于某一坐标轴方向运动。
如:部分数控车床、数控铣床等。
(3)轮廓控制系统。
能够同时对两个或两个以上的坐标轴进行连续控制。
如:数控车床、数控铣床、数控磨床、数控加工中心等。
按照伺服系统类型进行分类,数控机床分为哪几种?画简图说明(1)开环伺服系统。
(2)半闭环伺服系统。
(3)闭环伺服系统。
按照工艺用途分类数控机床的分类。
(1)数控金属切削机床:如:数控车床、铣床、磨床与齿轮加工机床等。
(2)数控金属成型机床:如数控冲床、弯管机、裁剪机等。
(3)特种加工机床:如数控电火花切割机、火焰切割机、点焊机、激光加工机等。
(4)非加工设备:如三坐标测量机、自动绘图机、装配机、工业机器人等。
加工中心(一种带有自动换刀装置的数控机床)。
4.数控程序有哪些输入方法?(1)纸带输入方式。
(2)MDI手动数据输入方式。
(3)采用DNC直接数控输入方式。
数控机床 课件 闭环伺服系统
e’(t)
比较器 功率放大器
u4
伺服 电机
D(t)
+
调制信号发生器
PWM-M 特点: 开关频率高,仅靠电枢的电感作用, 即可获得满意的滤波作用,近似直流。无论高速或 低速电机转速和扭矩平滑均匀,调速比可以做得很 大,且发热小,寿命长。
(二) 交流伺服电动机的调速
电流检测反馈
uk
α UD
M
速度检测及反馈 位置检测及反馈
M M
特点:工作频率低,输出电压波形差,电流脉动分量大, 这不但使电机发热,工作条件恶化,也影响电网电压 波动。
3. 脉宽调制 (PWM) 原理与系统
PWM — Pulse Width Modulation 1) 脉宽调速原理 直流电源电压U经开关S 转换为一定频率的方波电压加到 直流电机电枢上,通过对方波 脉冲宽度的控制,就可改变电枢 S
1.交流调速方法
交流电动机调速公式:
n = 60 f1(1-S)/P
f1: 定子电源频率 → 变频调速 高效率、 宽范围、 高精度 P: 磁极对数 S: 转差率 → 变 P调速 → 变 S调速
(二) 交流伺服电动机的调速 2. PWM型变频器
构成
产生恒定的直流电压,输出给逆变器。
二极管整流器:交—直变换,经电容器滤波平滑,
3.PWM 控制信号形成
正弦波控制信号 A 三角波控制信号
O
*正弦波——三角波调制:输出波形的平均值按正弦波形式变化
*方波、正弦波 ——控制信号,频率、幅值均可调,决定逆变器 的输出频率和幅值,可以由矢量变换控制获得。
*两信号交叉点——调制信号,即逆变器功率晶体管基极的控制 信号
闭环控制系统
1、自动化控制按照控制理论可分为两部分:经典控制理论和现代控制理论。
2、反馈定义:将系统的输出全部或部分地返送回系统的输入端并与输入信号共同作用于系统的过程。
3、闭环控制系统的组成:给定元件,反馈元件,比较元件,放大元件,执行元件,和校正元件等单元组成。
4、给定元件的作用:主要用于产生给定信号或输入信号。
5、偏差的定义:系统的输入量与反馈量之差,即比较环节的输出。
6、按系统中传递信号的性质把系统分为:连续控制系统和离散控制系统两大类。
7、控制系统的基本要求:稳定性、准确性、快速性。
8、数学模型;数学模型是描述系统输入输出变量以及内部各变量之间相互关系的数学表达式。
9、工程上常用的数学模型:微分方程、传递函数、和状态方程。
10、传递函数的定义:传递函数是线性定常系统在零初始条件下,输出量的拉普拉斯变换与输入量的拉普拉斯变换之比。
11、比例环节:输出量以一定的比例复现输入量,不失真不滞后的环节,称为比例环节。
表达式为:K U U G s i S S ==)()(0)( 12、系统框图:系统中各个元件功能和信号流向的图解表示。
13、梅逊公式的作用;可以直接求得输入量到输出量的系统传递函数。
14、时域分析;就是根据系统的微分方程,采用拉普拉斯变换法直接解出系统的时间响应,再根据时间响应的表达式和时间响应曲线来分析系统的稳定性、准确性、快速性。
15、系统时间响应的组成;瞬态响应和稳定响应。
16、根据阻尼系统判断二介系统:①当0<ξ<1时 二阶系统称为欠阻尼系统 ②当ξ=1时 二阶系统称临界阻尼系统 ③当ξ>1时 二阶系统称为过阻尼系统 ④当ξ=0时 二阶系统称为零阻尼系统17、稳态误差;系统进入稳态后其实际输出量与期望输出量之间的相差程度。
18、系统的类型是根据闭环系统的开环传递函数来定义的。
19、频率响应;系统对正弦输入的稳态响应。
20、最小相位系统;系统传递函数)(S G 的所有零点和极点均在[s]平面的左半平面则该系统为最小相位系统。