
定速风电机组的仿真报告
定速风电机组的仿真
组员:江天天赵正严亚俊
一、简介
基于普通感应发电机的定速风电机组,一般由风轮、轴系(包括低速轴LS、高速轴HS和齿轮箱组成)、感应发电机组等组成,如图1所示。
发电机转子通过轴系与风电机组风轮连接,而发电机定子回路与电网用交流线路连接。
这种类型的风电机组一旦起动,其风轮转速是不变的(取决于电网的系统频率),与风速无关。
在电力系统正常运行的情况下,风轮转速随感应发电机的滑差变化。
风电机组在额定功率运行状态下,发电机滑差的变化范围为1%~2%,因此正常运行时风轮转速仅在很小范围内变化。
图 1:基于普通感应发电机的定速风电机组
二、工作原理:
风电机组通过三叶片风轮将风能转换成机械能,风能输出的机械功率为:
注释::空气密度;
:通过风力机叶片的风速;
:叶尖速比;
:叶片浆距角;
:叶片旋转半径;
:叶片旋转角速度;
:叶片扫风面积;
:功率系数(与叶尖速比以及叶片浆距角有关)。
根据不同的、取值,可得到的曲线如图2所示,从图中可以看出,对应某一确定的浆距角,有一极大值存在,也就是说,当风力机运行时不能保证在所有的风速下都能够产生最大的功率输出。
的理论最大值为0.593,这就是著名的Betz极限。
图2:关系曲线
图 3:风电机组功率特性
定速风电机组的风轮从风中获取机械能,然后通过齿轮轴系传递给感应发电机,感应发电机再把机械能转换成电能,输送到电网中。
感应发电机向电网提供有功功率,同时从电网吸收无功功率用来励磁。
因为这种类型的感应发电机无法控制无功功率,所以利用无功补偿器
来改善风电机组的功率因数,降低机组从电网中吸收的总的无功功率。
现代定速风电机组的风轮转速为15~20r/min,发电机转子的同步转速与电网频率对应。
定速风电机组可以采用定浆距控制,也可以采用叶片角控制。
其中,定浆距控制风电机组为被动失速控制,它将叶片以固定浆距角用螺栓固定在轮毂上,在给定风速下,风电机组风轮开始失速,失速条件始于叶片根部,并随着风速加大逐渐发展到全部叶片长度。
这种失速控制方式成本低廉,但是低风速下风电机组发电效率较低。
而叶片角控制定速风电机组为采用负浆距角的主动失速控制方式。
主动失速设置为在风速低于额定风速时优化处理,在风速超过额定风速时限制出力为额定功率。
这种主动失速控制方式能够提高风电机组的发电效率。
三、仿真模块:
Three-Phase Source【三相电源模块】
Three-Phase Transformer(Two Windings)【三相双绕组变压器模块】
Three-Phase Fault【三相故障模块】
Three-Phase PI Section Line【三相π型等值电路模块】
Three-Phase V-I Measurement【三相电压电流测量元件模块---模拟母线】
Wind Turbine Induction Generator(Phasor Type)【风电机组模块】
Goto【跳转模块】
Constant【常数系数模块】
From Workspace【从工作空间中输入数据模块】
Bus Selector【总线选择器模块】
Abs【求取绝对值模块】
Scope【观测仪模块】
Powergui【电力图形用户分析界面模块】
四、模型仿真:
一台单机容量为 1.5MW的定速风电机组经过升压,通过长度为100km、电抗为的架空输电线路与外部系统相连。
参考MATLAB中风电
机组模型建立如图3所示单机无穷大电源的仿真系统。
图4为定速风电机组子系统结构(右键单击风电机组模块Wind Turbine,然后选中下拉列表中的“Look under mask”选项,打开后可见定速风电机组子系统结构)。
图 4:单机无穷大电源的仿真系统
图 5:定速风电机组子系统结构1、参数设置
★【Three-Phase Source】
★【Three-Phase Transformer(Two Windings)】
★【Three-Phase Fault】
①电网正常运行时,Three-Phase Fault模块不用设置,即为默认,如下左图。
②电网故障运行时,参数设置如下右图:
★【Three-Phase PI Section Line 】
★【Three-Phase V-I Measurement】
★【Wind Turbine Induction Generator(Phasor Type)】
★【Goto】
★【Constant】
★【From Workspace】
★【Bus Selector】
★【Abs】
★【Scope】
★【Powergui】
★【Simulation Configuration Parameters】
2、风电机组输出特性仿真
在仿真时,由于需要风电场在某段时间内的风速数值,于是参考相关文献[1],并运用MATLAB模拟出阵风、渐变风时的风速,下面将详细介绍:
①当输入为阵风时:
首先,运用MATLAB模拟出阵风时的风速,程序附录一;
其次,将数据导入excel表中;
接着,在MATLAB的命令窗口中输入以下程序将数据读到工作空间变量y中:
y=xlsread('D:\MATLAB_R2012a\work\zhenfeng\Vwg.xls');
且,由于之前已经设置好参数及相关命令,在此,可以直接仿真,
得到如下结果:
②当输入为渐变风时:
首先,运用MATLAB模拟出渐变风时的风速,程序附录二;
其次,将数据导入excel表中;
接着,在MATLAB的命令窗口中输入以下程序将数据读到工作空间变量y中:
y=xlsread('D:\MATLAB_R2012a\work\jianbian\Vwr.xls');
且,由于之前已经设置好参数及相关命令,在此,可以直接仿真,
得到如下结果:
由仿真曲线可以看出,风电机组机端电压、输出有功功率和无功功率以及风电机组转子转速都随其输入风速的变化而变化。
由于定速风电机组采用感应发电机,因此其在输出有功功率的同时,要从电网中吸收无功功率。
3、电网故障时风电机组输出特性仿真
利用模型中的三相故障模块设置电网在0.02S时刻发生三相短路故障,到0.1S时故障消失,仿真起始时间设置为0,终止时间设置为1S。
当输入风为基本风(恒风速)时:
首先,直接在excel表中输入两列数据,一列是:时间,从0开始,间隔为0.001S,一直取到1S为止;另一列:风速,风速全为
15m/s;
然后,在MATLAB的命令窗口中输入以下程序将数据读到工作空间
变量y中:
y=xlsread('D:\MATLAB_R2012a\work\guzhangzhenfeng\Vwggz15.xls'
);
且,由于之前已经设置好参数及相关命令,同时将Three-Phase Fault模块进行相应的参数设置,在此,可以直接仿真,得到如下结果:
从仿真曲线可以看出,电网故障时定速风电机组的感应发电机要从电网中吸收大量的无功功率,以维持机端电压。
五、仿真总结
通过本次的实验应用仿真,本小组了解到风力发电系统的基本模型,并对各个模块的作用及参数设置有一定的认识。
根据本次的仿真结果,可以得出定速风电机组不论在正常或故障运行时,输出有功功率的同时,都要从电网中吸收无功功率。
而在仿真的过程中,需要注意到,在运行这个模型时,首先要从xls文件中读取风速,否则运行发生错误,无法获得最终的结果。
六、参考文献
[1] 杨之俊.基于Matlab的组合风速建模与仿真[J].安徽电气工程职
业技术学院学报,2008,13(3):74-77.
附录:
附录一
%% 阵风风速
pi = 3.14;
Gmax = 15; %阵风峰值m/s
Tg = 30; %阵风周期S
Tlg = 0; %阵风开始时间
t = 0:0.01:30;
Vwg = (Gmax/2)*(1-cos(2*pi*(t-Tlg)/Tg));
save 'Vwg.txt' Vwg -ascii;
y=xlsread('D:\MATLAB_R2012a\work\zhenfeng\Vwg.xls'); %读入数据
%% 渐变风速
Rmax = 15; %渐变风速最大值m/s
Tr = 30; %渐变风保持时间S
T1r = 0; %渐变风速开始时间
T2r = 30; %渐变风速结束时间
t = 0:0.01:30;
Vwr =Rmax*((t-T1r)/(T2r-T1r)) ;
save 'Vwr.txt' Vwr -ascii;
y=xlsread('D:\MATLAB_R2012a\work\jianbian\Vwr.xls'); %读入数据。
电厂仿真运行实训报告(精选5篇)

电厂仿真运行实训报告(精选5篇)第一篇:电厂仿真运行实训报告本次,我们实训的内容是“电气仿真运行实训”,为时两周。
在这两周的实训中,我们掌握了“倒闸操作”和“设备巡视”的基本操作。
本次实训的项目均通过计算机上进行仿真软件进行模拟操作,目的在于让我们能够对主控室、线路的运行、状态及各种需要巡视的电气设备作进一步的了解,体验在主控室中通过远方操作、监控,更好地实现线路运行以及各电气设备巡视的自动化、智能化。
第一周,我们实训的项目是“倒闸操作”。
主要任务是完成对“电院仿真变”110kV开发区一线111开关,开发区二线112开关、开发区三线113开关、开发区四线114开关、开发区五线115开关和开发区六线116开关六个开关由运行转检修和检修转运行的倒闸操作。
在操作过程中,需要监护人和操作人相互配合,按步骤执行,带好必要的工具,监护人、操作人应明确自己的职责,做好唱票、复诵的工作。
在倒闸操作仿真中,我们应注意以下问题:(1)111开关、113开关和115开关是一段母线的开关,因此靠近母线测的刀闸编号分别为1111、1131和1151,112开关、114开关和116开关是二段母线的开关,因此靠近母线侧的刀闸编号分别是1122、1142和1162;(2)开发区线路保护投入问题,只有开发区三线113线路保护和开发区四线114线路保护可见,其余线路保护均不可见,通过查主控室保护屏上,发现其余的线路保护并非没有设置,只是在“下一页”可见;(3)控制屏上同期开关TK问题,开发区一线和四线无设置TK,即无需检同期即可合上相应的线路开关;(4)开发区一线至五线母差压板为Lp15至Lp19,开发区六线则为Lp21;(5)开发区六线116开关无跳闸压板;(6)由于是远方控制,在操作中就地/远方开关位置应置于“远方”位置,部分开关本体机械位置检查正确。
第二周,我们实训的项目是“设备巡视”。
主要任务是完成九个设备,包括避雷器、电流互感器、母线设备、电压互感器、隔离开关、变压器、电力电容器、断路器、电抗器的巡视,在操作过程中,严格遵守安全规程,带好必要的安全工器具,按照巡视要求,逐相检查、巡视。
基于MATLAB的定速风电机组仿真

仿真结果分析
有功功率变化曲线
仿真结果分析
无功功率变化曲线
仿真结果分析
出口电压变化曲线
仿真结果分析
从运行结果可以看出,故障切除回复正常运行后,风电场 的有功功率和电压的恢复较快,在低电压期间,风电场吸 收的无功功率大幅度增加。
仿真结果分析
三相断线故障 在MATLAB运行到 3s 时,风电场与电网之间连接的馈电线路中的 发生三相的断线故障。从MATLAB的仿真结果可以看出来,该风力 发电机组在联络线发生断线故障后,有功功率的输出迅速减为0。
阵风变化曲线
有功功率变化曲线
无功功率变化曲线
端口电压变化曲线
仿真结果分析
(3)组合风 假设基本风风速为 9m/s;渐变风、阵风的条件分别与(1) (2)相同,随机风平均值为0,仿真运行到10s。
仿真结果分析
风电场出口短路故障运行情况 在MATLAB仿真运行的过程中,风速基本维持 9m/s不变,当仿真运行到2s时,风电场与电网连接 处附近发生三相短路故障,经过4s左右时间,开关 动作,故障被切除。
基于MATLAB的定速风电机 组仿真
答辩人 : xxx 指导教师:xxx 2014年6月12日
研究内容
本文主要研究了恒速恒频风力发电系统,对恒速恒频风力发电系统做了简 要的介绍,并在恒速恒频风力发电并网方面做了一些研究,主要为恒速恒频风 力发电机在不同风速时,对输出有功、无功并网电压的影响,以及当电网故障 时,对恒速恒频风力发电机的输出特性。本文也用MATLAB/Simulink软件对上述 的各种状况进行了仿真,对分析了其结果
Asynchronous Machine
恒速恒频风力发电系统并网运行仿真
A N B C
A B C
风力发电机运行仿真
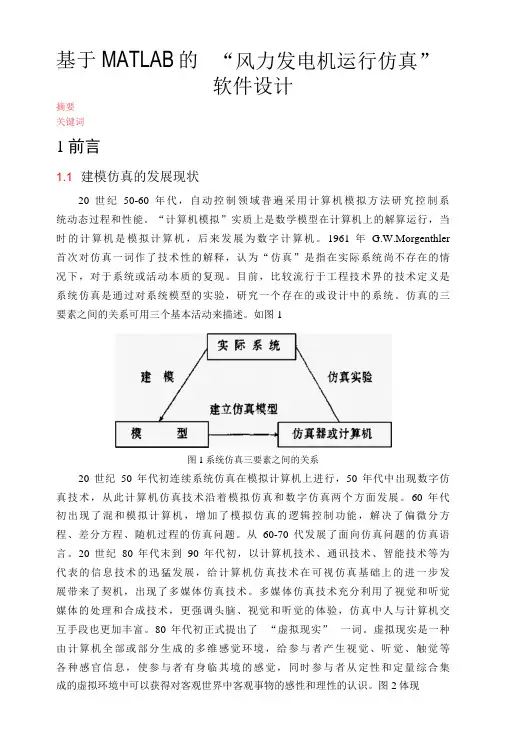
基于MATLAB的“风力发电机运行仿真”软件设计摘要关键词1前言1.1 建模仿真的发展现状20世纪50-60年代,自动控制领域普遍采用计算机模拟方法研究控制系统动态过程和性能。
“计算机模拟”实质上是数学模型在计算机上的解算运行,当时的计算机是模拟计算机,后来发展为数字计算机。
1961年G.W.Morgenthler 首次对仿真一词作了技术性的解释,认为“仿真”是指在实际系统尚不存在的情况下,对于系统或活动本质的复现。
目前,比较流行于工程技术界的技术定义是系统仿真是通过对系统模型的实验,研究一个存在的或设计中的系统。
仿真的三要素之间的关系可用三个基本活动来描述。
如图1图1系统仿真三要素之间的关系20世纪50年代初连续系统仿真在模拟计算机上进行,50年代中出现数字仿真技术,从此计算机仿真技术沿着模拟仿真和数字仿真两个方面发展。
60年代初出现了混和模拟计算机,增加了模拟仿真的逻辑控制功能,解决了偏微分方程、差分方程、随机过程的仿真问题。
从60-70代发展了面向仿真问题的仿真语言。
20世纪80年代末到90年代初,以计算机技术、通讯技术、智能技术等为代表的信息技术的迅猛发展,给计算机仿真技术在可视仿真基础上的进一步发展带来了契机,出现了多媒体仿真技术。
多媒体仿真技术充分利用了视觉和听觉媒体的处理和合成技术,更强调头脑、视觉和听觉的体验,仿真中人与计算机交互手段也更加丰富。
80年代初正式提出了“虚拟现实” 一词。
虚拟现实是一种由计算机全部或部分生成的多维感觉环境,给参与者产生视觉、听觉、触觉等各种感官信息,使参与者有身临其境的感觉,同时参与者从定性和定量综合集成的虚拟环境中可以获得对客观世界中客观事物的感性和理性的认识。
图2体现了仿真科学与技术的发展进程。
仿真研究领域的扩展 一图2仿真科学与技术的发展以美国为代表的发达国家高度重视仿真技术的发展和应用。
美国等西方国家 除军事用途外的其它行业中的仿真技术及应用都居于世界领先水平,如飞行模拟 器、车辆运输仿真、电力系统、石油化工仿真系统等。
MATLAB在风力发电技术中的应用仿真(共33张)

图9-2 基于普通(pǔtōng)感应发电机的定速风电机组
第4页,共33页。
0.5 0.4 0.3
C p 0.2
0.1
0o
10o
2.5o
5o
0.0
-0.1 0
25o
2
4
6
15o
8 10 12 14 16
图9-3 关系(guān xì)曲线
第5页,共33页。
wi n d tu rb i n e 1
Vdc
Vdc (V)
wr
Speed (pu)
pitch pitch angle (deg)
图9-12
wi n d tu rb i n e 2
Trip
Wi n d T urbi ne Pro te cti o n
Trip Time
0
[T ri p_WT ]
0
Phasors pow ergui
第25页,共33页。
信号 1~3 4~6 7~8 9~11
表9-2 双馈变速风电机组输出(shūchū)信号
信号名称 Iabc(cmplx) (pu) Vabc(cmplx)(pu) Vdq_stator(pu) Iabc_stator (cmplx)(pu)
信号定义
以发电机额定电压为基准 值的流入风电机组端口电流 相量
A
A
B
B
C
C
Line1
A B C Three-Phase Fault
<wr (pu)> <P (pu)> <Q (pu)>
|u| <Vabc (cmplx) (pu)>
y From Workspace
电力电子matlab风力发电仿真Wind Farm实验报告

电力电子技术仿真实验报告学校:四川大学学院:电气信息学院专业:电气工程及其自动化年级:2011级班级:电力109班实验内容:9MW DFIG风电场MATLAB仿真实验小组成员:杜泽旭:1143031345罗恒:1143031346何强:1143031347蒋红亮:1143031153陈中俊:1143031272一、仿真平台本次实验的仿真平台是MATLAB软件。
MATLAB软件是由美国mathworks 公司发布的主要面对科学计算、可视化以及交互式程序设计的高科技计算环境。
它将数值分析、矩阵计算、科学数据可视化以及非线性动态系统的建模和仿真等诸多强大功能集成在一个易于使用的视窗环境中,为科学研究、工程设计以及必须进行有效数值计算的众多科学领域提供了一种全面的解决方案,并在很大程度上摆脱了传统非交互式程序设计语言(如C、Fortran)的编辑模式,代表了当今国际科学计算软件的先进水平。
本次实验所用的MATLAB软件版本为MATLAB7.11.0(R2010b)。
二、仿真模型在本次试验中我们所用是MATLAB中的自带的示例中的Sim Power system 中的由风力涡轮机驱动使用双馈异步式风力发电机发电的9MW风力发电系统,这是一个已经搭建好的模块我们只需用在以上基础做一定的参数设定就可以得到我们所想要的仿真模型。
操作步骤如下所示:仿真模型原理图三、实验要求1)系统自带的仿真模块中,说明系统运行工况和风机运行情况(电压、电流、转速等);2)修改仿真模型,将系统电压改为风机输出670V,升压至35kV,经30km线路输送后并入110kV电网。
要求110kV电网的短路容量为3000MV A。
然后说明系统运行工况和风机运行情况(电压、电流、转速等),并与1)对比;3)修改风速至12m/s,运行仿真并观察结果。
四、实验内容1、系统总体结构图2、系统模型图系统模型图3、模拟电网参数120kV模拟电网参数如下图所示,可知该模块模拟电网在0.03s时发生电压降落,在0.13s时电网恢复电压。
定速风电机组的仿真

定速风电机组的仿真组员:32111222王浩32111208 乐姗姗32111207 瞿振林32111212 刘洁波一、简单介绍基于普通感应发电机的定速风电机组,一般由风轮、轴系(包括低速轴LS 高速轴HS 和齿轮箱组成)、感应发电机组等组成,如图1所示。
发电机转子通过轴系与风电机组风轮连接,而发电机定子回路与电网用交流线路连接。
这种类型的风电机组一旦起动,其风轮转速是不变的(取决于电网的系统频率),与风速无关。
在电力系统正常运行的情况下,风轮转速随感应发电机的滑差变化。
风电机组在额定功率运行状态下,发电机滑差的变化范围为1%~2%因此正常运行时风轮转速仅在很小范围内变化。
、工作原理:风电机组通过三叶片风轮将风能转换成机械能,风能输出的机械功率为:* = 0)注释:式中,Q表示空吒帶戸是通过凤力机叶片附轨速'A,心a分别均叶光速出、叶片険转半径、叶片捻转角速度;A衷小叶片扫风面积;口为功率系敦。
Q与叶尖猱出入以及叶片根据不同的取值,可得到的曲线如图2所示,从图中可以看出,对应某一确定的浆距角,有一极大值存在,也就是说,当风力机运行时不能保证在所有的风速下都能够产生最大的功率输出。
的理论最大值为 0.593,这就是著名的Betz极限。
Q.5i ------------------------------------------------------------------6 S 10 12 M 16图2:关系曲线定速风电机组的风轮从风中获取机械能,然后通过齿轮轴系传递给感应发电 机,感应发电机再把机械能转换成电能, 输送到电网中。
感应发电机向电网提供 有功功率,同时从电网吸收无功功率用来励磁。
因为这种类型的感应发电机无法 控制无功功率,所以利用无功补偿器来改善风电机组的功率因数, 降低机组从电 网中吸收的总的无功功率。
现代定速风电机组的风轮转速为 15~20r/min ,发电 机转子的同步转速与电网频率对应。
某300MW海上风电场电气系统仿真研究
某300MW海上风电场电气系统仿真研究1.风机的建模风力发电系统是将风能通过风机转换为机械能,然后再带动发电机将其转化为电能的一种发电系统。
按照风机的转速是否能够变化,可以将其分为定速恒频和变速恒频两大类。
1.1.定速恒频风力发电系统定速恒频风力发电系统如下图所示,通常由风机,齿轮箱,鼠笼式异步发电机构成。
在正常运行时,风力机保持恒速运行,转速由发电机的极数和齿轮箱决定。
这种系统的优点是结构和控制都非常简单,造价较低,但是主要缺点在于:无功不可控,需要电容器组或SVC 进行无功补偿;叶片与轮毂刚性连接,风速波动较大时产生较大的机械负载,容易导致齿轮箱故障,对叶片要求也较高;输出功率波动较大;发生失速时,难以保证恒定的功率输出,输出功率有所降低。
因此,定速恒频风力发电系统已经逐渐被变速恒频发电系统所取代。
图恒速恒频风力发电系统1.2.变速恒频风力发电系统变速恒频发电系统具有以下优点:一是风机的转速可以随风速的变化而变化,可以使风机始终保持在最大风能捕获的工况下运行,提高对风能的利用率;二是由于含有电力电子变流器,变速恒频发电系统可以实现与电网的柔性连接,增加运行和控制的灵活性。
根据所使用的发电机及变流器的不同,现有的变速恒频发电系统可以分为以下几类:1.2.1.电励磁同步风力发电系统电励磁同步发电系统原理图如下图所示,同步发电机的定子侧通过背靠背变流器与电网连接,与电网实现电气隔离,因此可以在不同的频率下运行而不影响电网的频率。
其优势体现在:通过控制变频器的调制比可以分别控制有功和无功,在系统故障时提供无功支持,提高电网动态特性;不需要并联电容器作无功补偿装置。
这种风力机系统在国外已有一系列工程实例,但是在我国尚未得到应用,其主要原因是全功率变频器的造价很高,相应的损耗也较大。
图电励磁同步风力发电系统1.2.2.直驱式永磁同步风力发电系统直驱式磁同步风力发电系统原理图如下图所示,它采用永磁同步发电机,并且省去了齿轮箱,直接将风力机与同步发电机的转子相连,虽然风力机的转速较低,但是通过交直交变流器的控制,可以使整个发电系统输出工频的电压和电流。
风电机组全程运行仿真研究
一、海上风电机组基本概念与运 行原理
海上风电机组是将风能转化为电能的大型设备,主要由风轮、发电机、塔筒等 组成。其运行原理是利用风轮吸收风能,驱动发电机产生电能,最终输送到电 网供人们使用。与陆上风电机组相比,海上风电机组具有更高的发电效率和更 大的发电量。
二、海上风电机组运行维护现状
1、故障与维护难题
1、系统动力学方法:该方法通过建立风电机组的系统动力学方程,利用仿真 软件如MATLAB/Simulink等实现数值模拟。这种方法可以方便地模拟系统的动 态行为,对于研究风电机组的启动、稳定运行和停机等过程具有较好的适用性。
2、有限元方法:该方法将风电机组划分为多个离散的单元,对每个单元建立 数学模型并利用数值计算方法求解。常用的有限元软件包括ANSYS、 SolidWorks等。该方法可以更精确地描述风电机组的动态行为,但对于大型 复杂系统的仿真可能存在计算效率问题。
随着计算机技术和数值计算方法的不断发展,以及风电技术的日益成熟,风电 机组全程运行仿真研究的前景广阔。未来可以通过建立更加精确的风电机组仿 真模型、引入先进的数据分析和处理技术以及开发更加智能化的仿真软件等方 面进行深入研究,为推动风电产业的可持续发展做出更大的贡献。
参考内容
随着海洋能源的日益开发与利用,海上风力发电技术逐渐成为全球能源领域的 研究热点。本次演示将围绕海上风电机组运行维护现状展开探讨,分析存在的 问题与挑战,并展望未来发展趋势和可能的技术革新。
4、生态环境影响评估与优化
在发展海上风能产业的同时,应重视对海洋生态环境的影响。未来,海上风电 机组的设计与运行将更加注重与生态环境和谐共生。通过加强生态环境影响评 估,优化设备布局,降低对海洋生物的影响,实现风电开发与环境保护的协调 发展。
定速风电机组的仿真报告
定速风电机组的仿真组员:江天天赵正严亚俊一、简介基于普通感应发电机的定速风电机组,一般由风轮、轴系(包括低速轴LS、高速轴HS和齿轮箱组成)、感应发电机组等组成,如图1所示。
发电机转子通过轴系与风电机组风轮连接,而发电机定子回路与电网用交流线路连接。
这种类型的风电机组一旦起动,其风轮转速是不变的(取决于电网的系统频率),与风速无关。
在电力系统正常运行的情况下,风轮转速随感应发电机的滑差变化。
风电机组在额定功率运行状态下,发电机滑差的变化范围为1%~2%,因此正常运行时风轮转速仅在很小范围内变化。
图 1:基于普通感应发电机的定速风电机组二、工作原理:风电机组通过三叶片风轮将风能转换成机械能,风能输出的机械功率为:注释::空气密度;:通过风力机叶片的风速;:叶尖速比;:叶片浆距角;:叶片旋转半径;:叶片旋转角速度;:叶片扫风面积;:功率系数(与叶尖速比以及叶片浆距角有关)。
根据不同的、取值,可得到的曲线如图2所示,从图中可以看出,对应某一确定的浆距角,有一极大值存在,也就是说,当风力机运行时不能保证在所有的风速下都能够产生最大的功率输出。
的理论最大值为0.593,这就是著名的Betz极限。
图2:关系曲线图 3:风电机组功率特性定速风电机组的风轮从风中获取机械能,然后通过齿轮轴系传递给感应发电机,感应发电机再把机械能转换成电能,输送到电网中。
感应发电机向电网提供有功功率,同时从电网吸收无功功率用来励磁。
因为这种类型的感应发电机无法控制无功功率,所以利用无功补偿器来改善风电机组的功率因数,降低机组从电网中吸收的总的无功功率。
现代定速风电机组的风轮转速为15~20r/min,发电机转子的同步转速与电网频率对应。
定速风电机组可以采用定浆距控制,也可以采用叶片角控制。
其中,定浆距控制风电机组为被动失速控制,它将叶片以固定浆距角用螺栓固定在轮毂上,在给定风速下,风电机组风轮开始失速,失速条件始于叶片根部,并随着风速加大逐渐发展到全部叶片长度。
基于MATLAB的定速风电机组仿真
Ttrriipp
A
m
B
C
m_wt2
9
P h a s o rs powe rgui
仿真结果分析
3.1各种风速下的 运行情况 (1)渐变风 在0秒是设定风 速为 8m/s,在 t =2s 时刻,渐变 风开始出现。其 上升时间为3s, 达到峰值11s时, 风速保持时间为 2s,渐变风风上 升速度为 1m/s。 在渐变风扰动下 的运行情况。风 速波形如图 所示。
1、风速仿真
风速是风力发电机机的原始动力,它的模型相对比较 独立,可以认为与风力机没有关系。由于风速具有 随机性和间歇性的特点,在电力系统稳定状态的情 况下,为了能够较精确地模拟风速这些特点。在本 次毕业设计中,采用国内外经常使用的风力四分量 模型:基本风、阵风、渐变风和随机风。其它的任 何情况下的风速都可以由这四个风速分量的线性叠 加而得到。
a
19
仿真结果分析
三相断线故障 在MATLAB运行到 3s 时,风电场与电网之间连接的馈电线路中的 发生三相的断线故障。从MATLAB的仿真结果可以看出来,该风 力发电机组在联络线发生断线故障后,有功功率的输出迅速减为0。
有功功率变化曲线
无功功率变化曲线
出口电压变化曲线
a
20
总结
本次设计使用MATLAB/Simulink仿真软件实现了恒 速恒频风力发电机组以及与并网的仿真模型,分别 从不同风速和电网故障两类情况出发,对含恒速恒 频风力发电的简单的电力系统进行了仿真分析。通 过仿真分析得到了所建立的风电力发电系统仿真模 型的可行性和正确性。
a
2
恒速发电机的运行原理
• 风作用在风轮机的 叶片上,风轮机利 用叶片将风能转化 为机轴上的机械能, 传动装置将机轴上 的较低的旋转速度 的运动转变为转速 较高的转速,并与 发电机转子相连接, 最后由发电机将机 械能转化为电能, 并通过定子输送到 电力系统中。