
解线性方程组直接解法
第2章 解线性方程组的直接解法§0 引言11112211211222221122n n n n n n nn n na x a x a xb a x a x a x b a x a x a x b +++=⎧⎪+++=⎪⎨⎪⎪+++=⎩L L L L111212122212112,(,,,),()n n T T n nn n nn a a a a a a A x x x x b b b a a a ⎡⎤⎢⎥⎢⎥===⎢⎥⎢⎥⎢⎥⎣⎦LL L L L L LAx b =若A 非奇异,即det()0A ≠,方程组Ax b =有唯一解。
由 Cramer 法则,其解det(),1,2,,det()i i A x i n A ==L其中i A 为用b 代替A 中第i 列所得的矩阵。
当n 大时,1n +个行列式计算量相当大,实际计算不现实。
121212(,)12det()(1)n n ni i i i i i n i i i A a a a τ=-∑L L L§1 Gauss 消去法(I )Gauss 消去法的例子(1)1231123212336()123315()18315()x x x E x x x E x x x E ++=⎧⎪-+=⎨⎪-+-=-⎩2131()12(),()(18)()E E E E -⨯--⨯(2)12312342356()15957()211793()x x x E x x E x x E ++=⎧⎪--=-⎨⎪+=⎩方程组13()()E E -与方程组145(),(),()E E E 同解541()21()()15E E --得 (3)1231234366()15957()3()x x x E x x E x E ++=⎧⎪--=-⎨⎪=⎩由(3)得3213,2,1x x x ===123(,,)(1,2,3)T T x x x =(3)的系数矩阵为1110159001⎡⎤⎢⎥--⎢⎥⎢⎥⎣⎦,上三角 矩阵。
(II )Gauss 消去法,矩阵三角分解Ax b =111211,1212222,112,1n n n n n n nnn n a a a a aa a a Ab a a a a +++⎡⎤⎢⎥⎢⎥⎡⎤=⎣⎦⎢⎥⎢⎥⎢⎥⎣⎦LM L M LL M M LM 令(1),1,2,,;1,2,,,1ij ij a a i n j n n ===+L L(1)(1)A b A b ⎡⎤=⎡⎤⎣⎦⎣⎦ 第1次消去(1)110a ≠,令(1)11(1)11,2,3,,i i a l i n a ==L作运算:11()()i i i l E E E -+→ i E 表示第i 个方程(第i 行)2,3,,i n =L(2)(1)(1)1111102,3,,i i i a a l a i n =-==L(2)(1)(1)11,2,3,,,1ij ij i j a a l a j n n =-=+L(1)(1)(1)(1)111211,1(2)(2)(2)2222,1(2)(2)(2)(2)(2)2,1nn nn n nnn n a a a a a a a A b a a a +++⎡⎤⎢⎥⎢⎥⎡⎤=⎣⎦⎢⎥⎢⎥⎢⎥⎣⎦L L L L L 如果令211131111011n lL l l -⎡⎤⎢⎥-⎢⎥⎢⎥=-⎢⎥⎢⎥⎢⎥-⎣⎦MO 1(1)(2)1(1)(1)(2)(2)11;L A A L A b A b --⎡⎤⎡⎤==⎣⎦⎣⎦令1232210111n L l l -⎡⎤⎢⎥⎢⎥⎢⎥=-⎢⎥⎢⎥⎢⎥-⎣⎦M O(2)22(2)22,3,4,,.i i a l i n a ==L(1)(1)(1)(1)1112131(2)(2)(2)222321(2)(3)(3)(3)2333()(3)3nn nn n nn a a a a a a a L AA a a a a -⎡⎤⎢⎥⎢⎥⎢⎥==⎢⎥⎢⎥⎢⎥⎣⎦L L LL L 1(2)(2)(3)(3)2L A b A b -⎡⎤⎡⎤=⎣⎦⎣⎦进行k-1步后,得 ()()k k Ax b =,1(1)(1)(1)(1)111211,1(2)(2)(2)2222,1()()()()(),1()()()nn nn nn k k k k k kkknk n k k k nknna a a a a a a Ab a a a a a a ++++⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎡⎤=⎢⎥⎣⎦⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦L L L L LLLL LL L11,,1111kk kn kL l l -+⎡⎤⎢⎥⎢⎥⎢⎥=⎢⎥-⎢⎥⎢⎥⎢⎥-⎢⎥⎣⎦OM O1()()(1)(1)k k k k k L A b A b -++⎡⎤⎡⎤=⎣⎦⎣⎦M1(1)(1)()()1n n n n n L A b A b ----⎡⎤⎡⎤=⎣⎦⎣⎦(1)(1)(1)(1)111211,1(2)(2)(2)2222,1()(),1n n nn n n nnn n a a a a a a a a a +++⎡⎤⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥⎣⎦L LLL 以上完成了消去过程,A 非奇异()0n nn a ⇒≠;倒着求解11,,,n n x x x -L 这称为回代过程。
消去过程和回代过程结合起来称为(顺序)Gauss 消去法,从消去过程可以得出。
111(1)()121n n n L L L AA -----=L 其中()n A是一个上三角阵。
(1)1111()121()n n n A A L L L A------==L ()121n n n L L L A --=L1,,1111k k k n kL l l +⎡⎤⎢⎥⎢⎥⎢⎥≡⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦O M O记213132122112,111111n n n n n n l l l L L L L L l l l ---⎡⎤⎢⎥⎢⎥⎢⎥==⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦L OM M L此矩阵是对角线元素为1的下三角矩阵,称其为单位下三角 阵。
定义1.1 设 ()ij n n A a ⨯= 令111212122212,1,2,,i i i i i iia a a a a a i n a a a ∆==LL L L L L12,,,n ∆∆∆L 是1至n 阶行列式,称为A 的顺序主子式。
Gauss 消去过程能进行下去的条件应为()0,1,2,,1i ii a i n ≠=-L ,而此条件必在消去过程中才能知道。
定理1.2()(1,2,,)i ii a i k =L 全不为零的充分必要条件是A 的顺序主子式0,1,2,,i i k ∆≠=L ,其中k n ≤证明“⇒”(必要性)设()0,1,2,,i ii a i k ≠=L ,则可进行消去过程的1k -步,每步()m A由A 逐次实行()()ij j i i l E E E -+→的运算得到,这些运算不改变相应顺序主子式的值,所以有(1)(1)(1)11121(2)(2)(1)(2)()2221122()mm mm mmm mma a a a a a a a a ∆==L L L L0,1,2,,m m k ⇒∆≠=L“充分性”设命题对于k-1成立,现设110,,0,0k k -∆≠∆≠∆≠L 。
由归纳假设有(1)(1)111,10,0k k k a a ---≠≠L ,Gauss 消去可以进行k-1步。
(1)A A =化为()()()1112()220k k k k A A AA ⎡⎤=⎢⎥⎣⎦ 其中()11k A 为对角元为(1)(1)111,1k k k a a ---L 的上三角阵。
由于()k A 是 由A 经“一行(方程)乘一数加至另一行(方程)”逐步得 到的,因此A 的k 阶顺序主子式等于()k A 的k 阶顺序主子式, 即(1)(2)(1)()1111221,1,()*det 0kk k k k k k k k kk A a a a a a ---⎡⎤∆==⎢⎥⎣⎦L 由 ()00k k kk a ∆≠⇒≠。
Gauss 消去过程()n A LA =其中L 为单位下三角阵,()n A 为上三角阵。
以后记为U ,那么A=LU定理1.3非奇异矩阵n n A R⨯∈,若其顺序主子式0,1,2,,1i i n ∆≠=-L ,那么存在唯一的单位下三角阵L和上三角阵U ,使得A=LU 。
证明 Gauss 消去过程已给出L ,U 。
下面证明唯一性设A 有两个分解,1122A LU L U ==其中12,L L 为单位下三角阵,12,U U 为上三角阵,因A非奇异1212,,,L L U U ⇒都可逆。
111212U U L L --=12U -仍为上三角阵,112U U -也是上三角阵,112L L -为单位下三角阵111212U U L L I--⇒==1212,U U L L ⇒==可以证明,当A 为奇异阵时,定理仍成立,A 的LU 分解 ,L 为单位下三角阵,U 为上三角阵,此分解称Doolittle 分解。
若将上三角阵U DU =%,其中D 为对角阵,U%为单位 上三角阵,并记L LD =% 那么有A LU=%% 其中L %为下三角阵,U%为单位上三角阵,此分解称为 Crout 分解。
A LDU =其中L 为单位下三角阵,D 为对角阵,U 为单位上三角阵,此称为A 的LDU 分解。
定理1.4 非奇异阵n n A R ⨯∈有唯一的LDU 分解(D 为 对角阵,L 为单位下三角阵,U 为单位上三角阵)的充分必 要条件是A 的顺序主子式121,,,n -∆∆∆L 皆是非零。
如果A 奇异,上述定理也成立。
§2 列主元Gauss 消去法例2.1 用三位十进制浮点运算求解512121.0010 1.00 1.001.00 1.002.00x x x x -⎧⨯+=⎨+=⎩ 解 用(顺序)Gauss 消去法52121111.0010a l a ==⨯(2)522222112 1.00 1.0010a a l a =-=-⨯ (2)52,3 2.00 1.0010a =-⨯在3位十进制运算的限制下,得(2)2,32(2)221.00a x a ==代回第一个方程得10x =,此解不对 求解不对的原因是 用小数11a 作除数,使21l 是个大数,在计算(2)2222a a 中的值完 全被掩盖了:如果对方程组先作变换12()()E E ↔, 再用Gauss 消去法可以得121.00, 1.00x x ==。
列主元消去法 进行第1步消去之前,在A 的第1列 中选出绝对值最大的元素11,i a 即1111max i i i na a ≤≤=,其中11i ≥。
求解线性方程组的直接解法
求解线性方程组的直接解法5.2LU分解① Gauss消去法实现了LU分解顺序消元结束时的上三角矩阵U和所用的乘数,严格下三角矩阵。
将下三角矩阵的对角元改成1,记为L,则有A=LU,这事实是一般的,我们不难从消去的第k个元素时的矩阵k行及k列元素的历史得到这一点.因为从消元的历史有u kj=a kj-m k1u1j- m k2u2j -…- m k,k-1u k-1,j, j=k,k+1,…,nm ik=(a ik-m i1u1k- m i2u2k -…-m i,k-1u k-1,k>/u kk i=k+1,k+2,…,n于是a kj=m k1u1j+m k2u2j+…+m k,k-1u k-1,j+u kj, j=k,k+1,…,na ik=m i1u1k+m i2u2k+…+m i,k-1u k-1,k+m ik u kk i=k+1,k+2,…,n从前面两个式子我们可以直接计算L和U(见下段>.将矩阵分解为单位下三角矩阵和上三角矩阵之积称为矩阵的LU分解.顺序消元实现了LU分解,同时还求出了g, Lg=b的解.②直接LU分解上段我们得到(l ij=m ij>u kj=a kj-l k1u1j-l k2u2j -…- l k,k-1u k-1,j, j=k,k+1,…,nl ik=(a ik-l i1u1k-l i2u2k -…-l i,k-1u k-1,k>/u kk i=k+1,k+2,…,n2诸元素对应乘积,只不过算L的元素时还要除以同列对角元.这一规律很容易记住.可写成算法(L和U可存放于A>:for k=1:n-1for j=k:nu kj=a kj-l k1u1j-l k2u2j -…- l k,k-1u k-1,jendfor i=k+1:nl ik=(a ik-l i1u1k-l i2u2k -…-l i,k-1u k-1,k>/u kkendend这一算法也叫Gauss消去法的紧凑格式,可一次算得L,U的元素,不需逐步计算存储.考察上面的表格会发现还可安排其它计算次序,只要在这一次序下每个元素左边的L的元素与上方的U的元素已计算在先。
求解线性方程组的直接解法范文
求解线性方程组的直接解法5.2 LU 分解① Gauss 消去法实现了LU 分解顺序消元结束时的上三角矩阵U 和所用的乘数,严格下三角矩阵。
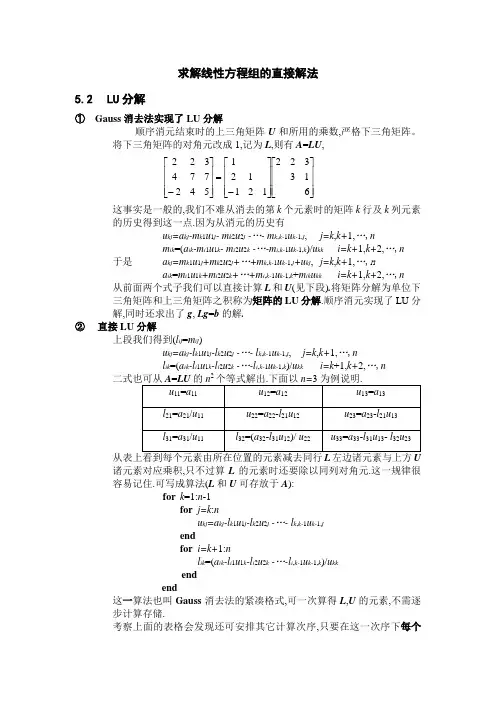
将下三角矩阵的对角元改成1,记为L ,则有A =LU ,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-613322121121542774322这事实是一般的,我们不难从消去的第k 个元素时的矩阵k 行及k 列元素的历史得到这一点.因为从消元的历史有 u kj =a kj -m k 1u 1j - m k 2u 2j -…- m k ,k-1u k-1,j , j=k ,k+1,…,n m ik =(a ik -m i 1u 1k - m i 2u 2k -…-m i ,k-1u k-1,k )/u kk i=k+1,k+2,…,n 于是 a kj =m k 1u 1j +m k 2u 2j +…+m k ,k-1u k-1,j +u kj , j=k ,k+1,…,n a ik =m i 1u 1k +m i 2u 2k +…+m i ,k-1u k-1,k +m ik u kk i=k+1,k+2,…,n 从前面两个式子我们可以直接计算L 和U (见下段).将矩阵分解为单位下三角矩阵和上三角矩阵之积称为矩阵的LU 分解.顺序消元实现了LU 分解,同时还求出了g , Lg =b 的解.② 直接LU 分解上段我们得到(l ij =m ij ) u kj =a kj -l k 1u 1j -l k 2u 2j -…- l k ,k-1u k-1,j , j=k ,k+1,…,n l ik =(a ik -l i 1u 1k -l i 2u 2k -…-l i ,k-1u k-1,k )/u kk i=k +1,k+2,…,n2诸元素对应乘积,只不过算L 的元素时还要除以同列对角元.这一规律很容易记住.可写成算法(L 和U 可存放于A ): for k =1:n -1 for j=k :n u kj =a kj -l k 1u 1j -l k 2u 2j -…- l k ,k-1u k-1,jendfor i=k+1:nl ik =(a ik -l i 1u 1k -l i 2u 2k -…-l i ,k-1u k-1,k )/u kk end end这一算法也叫Gauss 消去法的紧凑格式,可一次算得L ,U 的元素,不需逐步计算存储.考察上面的表格会发现还可安排其它计算次序,只要在这一次序下每个元素左边的L 的元素与上方的U 的元素已计算在先。
数值分析第三章线性方程组解法

数值分析第三章线性方程组解法在数值分析中,线性方程组解法是一个重要的主题。
线性方程组是由一组线性方程组成的方程组,其中未知数的次数只为一次。
线性方程组的解法包括直接解法和迭代解法两种方法。
一、直接解法1.1矩阵消元法矩阵消元法是求解线性方程组的一种常用方法。
这种方法将方程组转化为上三角矩阵,然后通过回代求解得到方程组的解。
1.2LU分解法LU分解法是将系数矩阵A分解为一个下三角矩阵L和一个上三角矩阵U的乘积,然后通过解两个三角方程组求解线性方程组。
这种方法可以减少计算量,提高计算效率。
1.3 Cholesky分解法Cholesky分解法是对称正定矩阵进行分解的一种方法。
它将系数矩阵A分解为一个下三角矩阵L和它的转置的乘积,然后通过解两个三角方程组求解线性方程组。
Cholesky分解法适用于对称正定矩阵的求解,具有较高的精度和稳定性。
二、迭代解法2.1 Jacobi迭代法Jacobi迭代法是一种迭代求解线性方程组的方法。
它通过分解系数矩阵A为一个对角矩阵D和一个余项矩阵R,然后通过迭代更新未知数的值,直至达到一定精度要求为止。
Jacobi迭代法简单易懂,容易实现,但收敛速度较慢。
2.2 Gauss-Seidel迭代法Gauss-Seidel迭代法是一种改进的Jacobi迭代法。
它通过使用新计算出的未知数值代替旧的未知数值,达到加快收敛速度的目的。
Gauss-Seidel迭代法是一种逐步逼近法,每次更新的未知数值都会被用于下一次的计算,因此收敛速度较快。
2.3SOR迭代法SOR迭代法是一种相对于Jacobi和Gauss-Seidel迭代法更加快速的方法。
它引入了一个松弛因子,可以根据迭代的结果动态地调整未知数的值。
SOR迭代法在理论上可以收敛到线性方程组的解,而且收敛速度相对较快。
三、总结线性方程组解法是数值分析中的一个重要内容。
直接解法包括矩阵消元法、LU分解法和Cholesky分解法,可以得到线性方程组的精确解。
(整理)线性方程组的直接法

第二章线性方程组的直接法在近代数学数值计算和工程应用中,求解线性方程组是重要的课题。
例如,样条插值中形成的关系式,曲线拟合形成的法方程等,都落实到解一个元线性方程组,尤其是大型方程组的求解,即求线性方程组(2.1)的未知量的数值。
(2.1)其中ai j,bi为常数。
上式可写成矩阵形式Ax = b,即(2.2)其中,为系数矩阵,为解向量,为常数向量。
当detA=D0时,由线性代数中的克莱姆法则,方程组的解存在且惟一,且有为系数矩阵的第列元素以代替的矩阵的行列式的值。
克莱姆法则在建立线性方程组解的理论基础中功不可没,但是在实际计算中,我们难以承受它的计算量。
例如,解一个100阶的线性方程组,乘除法次数约为(101·100!·99),即使以每秒的运算速度,也需要近年的时间。
在石油勘探、天气预报等问题中常常出现成百上千阶的方程组,也就产生了各种形式方程组数值解法的需求。
研究大型方程组的解是目前计算数学中的一个重要方向和课题。
解方程组的方法可归纳为直接解法和迭代解法。
从理论上来说,直接法经过有限次四则运算,假定每一步运算过程中没有舍入误差,那么,最后得到方程组的解就是精确解。
但是,这只是理想化的假定,在计算过程中,完全杜绝舍入误差是不可能的,只能控制和约束由有限位算术运算带来的舍入误差的增长和危害,这样直接法得到的解也不一定是绝对精确的。
迭代法是将方程组的解看作某种极限过程的向量极限的值,像第2章中非线性方程求解一样,计算极限过程是用迭代过程完成的,只不过将迭代式中单变量换成向量而已。
在用迭代算法时,我们不可能将极限过程算到底,只能将迭代进行有限多次,得到满足一定精度要求的方程组的近似解。
在数值计算历史上,直接解法和迭代解法交替生辉。
一种解法的兴旺与计算机的硬件环境和问题规模是密切相关的。
一般说来,对同等规模的线性方程组,直接法对计算机的要求高于迭代法。
对于中等规模的线性方程组,由于直接法的准确性和可靠性高,一般都用直接法求解。
数值分析-线性方程组的直接解法
算法 Gauss(A,a,b,n,x)
1. 消元 For k=1,2, … , n-1 1.1 if akk=0 , stop; 1.2 For i=k+1,k+2, …, n 1.2.1 l ik=aik /akk => aik 1.2.2 For j=k+1,k+2, … ,n ai j -aik ak j =>aij 1.2.3 bi -aik bk=> bi 2. 回代 2.1 bn / an=>xn; 2.2 For i=n-1,n-2, …, 2,1 2.2.1 bk => S 2.2.2 For j=k+1,k+2, … ,n S –akj xj =>S 2.2.3 S/ akk => xk a1 1 a1 2 a13 a2 1 a2 2 a23
线性方程组的直接解法
刘 斌
线性方程组的直接解法
§1 Gauss消去法 1.1 顺序Gauss消去法
1.2
§2 2.1 2.2 2.3
列主元Gauss消去法
Gauss消去法的矩阵运算 Doolittle分解法 平方根法
直接三角分解方法
2.4
追赶法
引入
在科学计算中,经常需要求解含有n个未知量 的n个方程构成的线性方程组 a11 x1 a12 x2 a1n xn b1 a21 x1 a22 x2 a2 n xn b2 (1) an1 x1 an 2 x2 ann xn bn
(1) a12 ( 2) a22 0
(1) (1) a13 a1 n ( 2) ( 2) a23 a2 n ( 3) ( 3) a33 a3 n
0
数值分析小论文线性方程组的直接解法
数值分析小论文线性方程组的直接解法线性方程组的直接解法是指通过一系列的代数运算直接求解线性方程组的解。
线性方程组是数值分析中非常重要的问题,广泛应用于工程、科学、计算机图形学等领域。
在线性方程组的直接解法中,最常用的方法是高斯消元法,它是一种基于矩阵变换的方法。
高斯消元法将线性方程组表示为增广矩阵,并通过一系列的行变换将增广矩阵转化为行阶梯形矩阵,从而得到方程组的解。
高斯消元法的主要步骤包括消元、回代和得到方程组的解。
消元是高斯消元法的第一步,通过一系列的行变换将增广矩阵的元素转化为上三角形式。
在消元过程中,我们首先找到主元素,即矩阵的对角线元素,然后将其它行的元素通过消元操作转化为0,从而使得矩阵逐步变成上三角形矩阵。
回代是高斯消元法的第二步,通过一系列的回代操作求解线性方程组。
回代操作是从上三角形矩阵的最后一行开始,通过依次求解每个未知数的值,最终得到方程组的解。
高斯消元法的优点是算法简单易于实现,可以在有限的步骤内求解线性方程组,适用于一般的线性方程组问题。
但是高斯消元法也存在一些问题,例如当矩阵的主元素为0时,无法进行消元操作,此时需要通过行交换操作来避免这种情况。
另外,高斯消元法对病态矩阵的求解效果较差,容易引起舍入误差累积,导致解的精度下降。
在实际应用中,为了提高求解线性方程组的效率和精度,人们常常使用一些改进的直接解法,例如列主元高斯消元法和LU分解法。
列主元高斯消元法通过选择最大主元来避免主元为0的情况,进一步提高了求解线性方程组的精度。
LU分解法将矩阵表示为两个矩阵的乘积,从而将线性方程组的求解问题转化为两个三角形矩阵的求解问题,提高了求解效率。
综上所述,线性方程组的直接解法是一种基于矩阵变换的方法,通过一系列的代数运算求解线性方程组的解。
高斯消元法是最常用的直接解法之一,它简单易于实现,适用于一般的线性方程组问题。
在实际应用中,可以通过改进的直接解法来进一步提高求解效率和精度。
线性方程组的直接解法程序设计
线性方程组的直接解法程序设计一、高斯消元法高斯消元法是解线性方程组最常用的方法之一、它通过消元和回代的方式,将线性方程组转化为上三角形式,进而求解未知数的值。
程序设计步骤如下:1.读入线性方程组的系数矩阵A和常数向量b;2.进行初等行变换,将系数矩阵A转化为上三角矩阵U,并同时对常数向量b进行相应的变换;3.判断是否有唯一解,如果主对角线上存在零元素,则方程组无解;如果主对角线上所有元素都非零,则方程组有唯一解;4.进行回代计算,求解未知数的值。
高斯消元法的优点是简单直观,容易理解和实现。
但是在一些情况下,会出现主对角线上有零元素的情况,此时需要进行行交换,增加了额外的计算量。
二、LU分解法LU分解法是另一种常用的线性方程组直接解法。
它将系数矩阵A分解为下三角矩阵L和上三角矩阵U的乘积,即A=LU。
程序设计步骤如下:1.读入线性方程组的系数矩阵A和常数向量b;2.进行LU分解,找到下三角矩阵L和上三角矩阵U;3.解第一个方程Ly=b,先求解向前替代方程,计算出y的值;4.解第二个方程Ux=y,再求解向后替代方程,计算出x的值。
LU分解法的优点是可以在多次需要解线性方程组的情况下重复使用LU分解的结果,提高计算效率。
但是LU分解法需要找到L和U的值,增加了额外的计算量。
三、数学实验在进行数学实验时,需要注意以下几点:1.线性方程组的系数矩阵应该是满秩的,以保证方程组有唯一解;2.对于大规模的线性方程组,可以使用稀疏矩阵存储和计算,减少内存和计算时间的消耗;3.在求解过程中,需要判断方程组是否有解,并且考虑特殊情况的处理;4.通过数学实验可以验证直接解法的正确性和有效性,分析计算结果的误差和稳定性。
综上所述,线性方程组的直接解法程序设计在计算方法和数学实验中都是重要的研究内容。
高斯消元法和LU分解法是常用的直接解法,通过编写程序并进行数学实验,可以深入理解和应用这些方法。
这些方法的有效性和稳定性对于解决实际问题具有重要意义。
第三章 线性代数方程组的直接解法1
for
j = n : −1 : 2
y( j ) = y( j ) u( j , j )
y (1 : j − 1) = y (1 : j − 1) − y ( j )u(1 : j − 1, j )
end
y(1) = y(1) u(1,1)
加减乘除运算次数之和)均为 两种算法的工作量(加减乘除运算次数之和 两种算法的工作量 加减乘除运算次数之和 均为 n
高斯变换
a 0
(1) 11
取
L = I +l e 1
其中 l i 1
T 1 1
l1 = (0, l21,⋯, ln1)
a
(1) 11
T
=
−1 1
a
(1) i1
i = 2, 3,⋯ , n
−1 1 T 1 1
记
A
( 2)
=L A
(1)
L = I −l e
(1 a11) 0 I n−1 c1 T 1
(i ) ii
的各阶顺序主子式都不等于零 顺序主子式都不等于 A 的各阶顺序主子式都不等于零,即
−1 −1 1 2
1 4 7 0 −3 − 6 = U L2 L1 A = 0 0 1
∴ A = L L U = LU
其中
1 0 0 2 1 0 −1 − 1 L = L1 L2 = 3 2 1
Gauss消去法的矩阵表示 消去法的矩阵表示 设给定 n 阶矩阵 记
1 0 0 −2 1 0 L1 = −3 0 1
设给定矩阵
则有
7 1 4 0 −3 −6 L1 A = 0 −6 −11
第三章解线性方程组直接法
第三章 解线性方程组的直接法3.1 引言许多科学技术问题要归结为解含有多个未知量x 1, x 2, …, x n 的线性方程组。
例如,用最小二乘法求实验数据的曲线拟合问题,三次样条函数问题,解非线性方程组的问题,用差分法或有限元法解常微分方程、偏微分方程的边值等,最后都归结为求解线性代数方程组。
关于线性方程组的数值解法一般有两类:直接法和迭代法。
1. 直接法直接法就是经过有限步算术运算,可求得线性方程组精确解的方法(假设计算过程中没有舍 入误差)。
但实际计算中由于舍入误差的存在和影响,这种方法也只能求得线性方程组的近似解。
本章将阐述这类算法中最基本的高斯消去法及其某些变形。
2. 迭代法迭代法就是用某种极限过程去逐步逼近线性方程组精确解的方法,迭代法需要的计算机存储 单元少、程序设计简单、原始系数矩阵在计算过程中不变,这些都是迭代法的优点;但是存在收敛性和收敛速度的问题。
迭代法适用于解大型的稀疏矩阵方程组。
为了讨论线性方程组的数值解法,需要复习一些基本的矩阵代数知识。
3.1.1 向量和矩阵 用nm ⨯R表示全部n m ⨯实矩阵的向量空间,nm C⨯表示全部n m ⨯复矩阵的向量空间。
()⎪⎪⎪⎪⎪⎭⎫⎝⎛==⇔∈⨯nn n n n n ij nm a a a a a aa a a a ΛΛΛΛΛΛ212222111211A R A 此实数排成的矩形表,称为m 行n 列矩阵。
⎪⎪⎪⎪⎪⎭⎫ ⎝⎛=⇔∈n n x x x M 21x R x x 称为n 维列向量矩阵A 也可以写成)(n 21a ,,a ,a A Λ= 其中 a i 为A 的第i 列。
同理⎪⎪⎪⎪⎪⎭⎫ ⎝⎛=T T T n 21b b b A M其中Ti b 为A 的第i 行。
矩阵的基本运算:(1) 矩阵加法 )( ,n m n m R C ,R B ,R A B A C ⨯⨯⨯∈∈∈+=+=n m ij ij ij b a c . (2) 矩阵与标量的乘法 ij j a ci αα== ,A C (3) 矩阵与矩阵乘法 p nk kj ikb acij ⨯⨯⨯=∈∈∈==∑m p n n m R C ,R B ,R A AB C ( ,1(4) 转置矩阵 ji ij T nm a c ==∈⨯ , ,A C RA(5) 单位矩阵 ()nn ⨯∈=Re ,,e ,e I n 21Λ,其中()Tk e 0,0,1,0,0ΛΛ= k=1,2,…,n(6) 非奇异矩阵 设n n ⨯∈R A ,n n ⨯∈R B 。
线性方程组的直接解法
线性方程组的直接解法
线性方程组(linear equation system)是一类几何问题,也是解决线性系统和代数问题的重要方法,线性方程组由多个联立方程组成,这些方程中也可能含有未知量。
直接解法是把数学模型转换为数值模型,并给出实现其解题步骤的算法,它不同于间接求解的方法,既不做任何假设,也不处理不确定性问题,只是简单地直接求解线性方程组。
解线性方程组的直接解法主要分为三种,分别是高斯消元法、列主元消去法和列坐标变换法。
高斯消元法是一种比较常用的方法,主要是把线性方程组的未知量从左到右一步步求出来,其中用到的主要技术是把矩阵中部分元素消去为零,以便求解不定线性方程组的未知量。
而列主元消去法则是以一列为主元,去消除其他联立方程中出现的此列中的变量,从而最终求出其他未知变量的值。
最后,列坐标变换法是将线性方程组转换为一个更有利于求解的矩阵,其中未知量可以直接求得解答。
除了这三种常见方法外,还有一些更特殊的直接解法,比如要解常微分方程的未知函数,可以用拉格朗日方法和分部积分方法,再比如求解雅各比方程的根,可以通过主副方程互解求解,这种方法也叫作特征根法。
综上,解线性方程组的直接解法有高斯消元法、列主元消去法、列坐标变换法等;特殊问题可以采用拉格朗日方法、分部积
分法和特征根法等。
每种方法都有自己的优势,因此在使用时,可以根据问题的特点,选择适合的方法来解决。