
2018FLL任务说明
2018 FIRST工程挑战赛《饮水思源》任务说明
背景:
人们每天都要用水,但是,队员们可能没有怎么想过为何和如何用水。
无论是直接(饮用或洗涤)还是间接(制造使用的产品或产生能量),人们对水有很多不同的需求。
你们团队本赛季的研究课题是改善人们运输、利用或处理水的方法。
场地全貌:
任务说明:
M01—移除水管
移动断裂的水管,使之完全在基地内。
20分
对于任务…
*号表示限定的方法,且必须让裁判员看到。
加下划线的状态必须在比赛结束时能看到。
M02—送水
*仅用转动水泵系统阀门的方法,把清水模型(最多一次)送到另一队的场地上。
25分
M03—搬动水泵部件
移动水泵部件,使之完全在水泵部件目标区内与场地膜接触。
20分
M04—降雨
至少使一个雨水模型从雨云中出来。
20分
M05—过滤
将过滤器的黄色推板向北移动,直到锁栓落下。
30分
M06—水处理
*仅扳动坐便器的黄色手柄,使水处理模型排出清水模型。
20分
M07—开启喷泉
*仅因清水模型在灰桶中,使喷泉模型
的中层的高度明显上升,并停在那里。
20分
M08—检查井盖
井盖翻转明显超过90°,且*它/它们从
未到过基地。
每个 15分
每个井盖单独记分。
奖励:按上述规定记30井盖分,且两个井盖分别完全在两个三脚架目标区内。
加记30分M09—移动三脚架
移动相机三脚架。
三脚架部分进入两目标区之一且其所有的脚与场地膜接触。
15分
奖励:如果完全进入两目标区之一且其所有的脚与场地膜接触。
20分
M10—更换水管(如果需要,可先在基地内装上备用的圆环)
把新水管移动到断裂的水管所在的位置,且完全/水平地与场地膜接触。
20分
M11—装水管(如果需要,可先在基地内装上备用的圆环)
移动新水管,使之部分进入目标区,且完全/平坦地与场地膜接触,记半分。
15分如果完全进入目标区,且完全/平坦地与场地膜接触,记满分。
20分
M12—施肥
移动淤泥模型,使之接触到花园中6个方盒任何一个里的可见花木。
30分
M13—浇花
*由于在棕色罐子里放了一个清水模型,使花卉模型的高度明显上升,并停在那里。
30分奖励:花卉模型按上述规定得分,且至少有一个雨水模型在紫花里,除与花卉模型接触外,与别的物品没有接触。
加记30分
M14—挖水井
移动水井模型,使之部分进入水井目标区且与场地膜接触,记半分。
15分
如果水井模型完全进入水井目标区,记满分。
25分
M15—灭火
*只用消防车对房屋模型下方的黄杆直接加力,使房上的
火苗落下。
25分
M16—集水
移动清水模型和/或雨水模型(最多一个雨水模型,无污水模型),使之与水模型目标区内的场地膜接触, *且该目标区从未到达过下图所示的白色出界线。
水模型可与目标区和/或别的水模型接触,但既不与别的物品接触也不受别的物品影响。
每个水模型单独记分。
至少一个雨水模型:10分,清水模型:每个10分。
奖励:至少有一个清水模型按上述规定在水模型目标区得分,且其上还有一个水模型,该模型除与水模型接触外与别的任何物品没有接触。
加记30分(最多只有一次奖励)
M17—移动蒸馏器
移动蒸馏器,使之完全进入目标区。
20分
奖励:蒸馏器按上述规定得分,且污
水模型和至少一个雨水模型完全在蒸馏器
目标区内。
加记15分
M18—接水
*只转动水龙头,使水杯的水位指示器的蓝色部分明显多于白色部分。
25分
处罚—比赛开始前,裁判会从场地上拿走六个红色圆片作为处罚模型本,并自己拿着。
如果你中断机器人,裁判把一个处罚模型放到东南角的白色的三角形中,作为永久/不可接触的中断处罚。
你最多可能得到六次这样的处罚,每次扣5分。
FLL无界课堂机器人比赛规则更新
FLL 无界课堂机器人比赛规则更新1.反求工程(原任务十:作业/合作正式更名为反求工程)这关系到《FLL_无界课堂_挑战赛_终稿》第8页上对反求工程模型搭建的说明。
在锦标赛上搭建时,你们在赛前搭建你们队的6元件模型,用手放到对方场地上的篮子里,他们赛前搭建的模型也会放在你们场上的篮子里。
一旦比赛开始,你们的机器人就可以到那里去把篮子拿回基地,你们就可以搭建第二个6元件模型,即对手队赛前模型的复制品。
当然,平常练习时,你们可以假装有这么回事儿。
(对任务的说明)2.校门的摆动校门的"运动趋势"静止、打开、关闭的状态是随机的,取决于志愿者是如何把它装到西边墙上的。
他们的任务是使校门像图片上一样。
当机器人向下推把手时,校门是可摆动的而且很灵敏。
别去希望校门打开或期望志愿者如你们所愿去安装校门,对这个任务的工程解决是想出一个办法使任何校门都能在比赛结束时是开着的,它是如何摆动的则不重要。
(对策略的建议)3.约见任务拨盘的计算约见任务中给出的两个得分实例没有错误。
表盘上的指针逆时针转动到头时指针略低于第一个红点。
(对模型操作的提醒)4.场地膜的尺寸本年度的场地膜在南北向有点宽。
如果这使你们的场地膜无法在赛台上放平,解决的办法是修剪掉场地膜北面的黑边,因为这个黑边并不起什么作用,机器人也不会在意这点变化。
试着把这件事做好,小心点儿对于安全比精度更重要。
在我们调整场地膜的新材料时,感谢你们的理解。
(场地膜的修正)5.场地的设置●《FLL_无界课堂_挑战赛_终稿》第10页倒数第二行右边的照片应标为“东边墙中央导轮”。
(对第10页的改正)(译注:在终稿翻译时已经改正)●场地南面中央的单个圆环应像第8页第二行照片右边的那样放置。
(对第12页场地照片的改正)●搜索引擎插槽中圆环颜色顺序的改正:由西至东,黄、蓝、红。
(对第12页场地照片的改正)●搜索引擎带色轮子的初始位置是随机的。
(对任务的说明)●约见任务模型的拨轮只有两个叶片。
2012 fll任务规则
机器人竞赛任务任务1:清除污染源-大部分的污染源都会使水受到污染。
任何一种植物和动物都需要水。
我们的食物有许多是加工自植物和动物,环境污染是食品被污染的重大源头,不仅仅只是影响我们呼吸的大气和饮用的水,还有我们的食品……黄色和蓝色的球代表农田里的农药,杀虫剂以及水中的重金属成分。
它们一开始放在环上,让它们离开环,并接触场地就认为清除了污染源。
分数情况:球接触场地,每个4分。
任务2:收割谷物——收割机是其中一种能一次性处理大量耕作任务的大型机器。
像这样靠燃料来运行的设备还有很多,但是你有可能会在谷物中发现机器上的零件,例如:液压油,螺丝,螺帽,盖板,垫圈,固定螺丝,轴承,密封剂,油漆碎片……。
所以必须要经过处理才可以食用。
得分情况:(以下得分情况只能获得其中一种)——至少一颗谷物接触场地得5分(超过一颗还是5分)。
或者——至少一颗谷物在基地里得9分(超过一颗还是9分,不会再获得前者的5分)。
任务3:可持续发展捕鱼——如果一次性将所有鱼都抓走,那么以后就永远都捕不到鱼了。
所以在捕鱼的时候需要保护小鱼苗。
但是在捕鱼之后,鱼必须要被马上吃掉或者被立刻冷冻起来。
如果不及时处理,大量的细菌就会在鱼的体内快速的生长起来了!得分情况——基地里的每条大鱼得3分(但小鱼苗必须接触标示区-任何部分在标示区内都可以,小鱼苗不接触自己的标示区则此项无分)。
标示区的示意图:加图说明标示区是哪里任务4:披萨和冰激凌——当你在外面吃东西时,你是否考虑过食品是否卫生?制作的人是否洗干净了手,或者带了干净的手套?朝哪个方向打喷嚏?储存和制作食品的地方是否干净?食品是在什么温度下保存和制作的?制作原材料存放多久了?所以需要送回基地检查。
得分情况:每个在基地的披萨和冰激凌获得7分。
任务5:农场新鲜的产品——总的来说,你的食品越新鲜,里面的有害物质就越少,受到的食品污染也就越少。
靠近你住处的小农场和渔场,会是你良好的新鲜食品的来源,但是许多小农场不像大的农场那样接受同样级别的卫生检测。
fll工程挑战赛方案
fll工程挑战赛方案一、赛题分析FLL(FIRST® LEGO® League)工程挑战赛是一个面向9-16岁青少年的机器人比赛,旨在鼓励青少年探索科学、技术、工程和数学(STEM)领域,培养他们的创新思维和解决问题的能力。
本次比赛的主题是“城市调查”,参赛队伍需要设计和构建一个能够解决城市问题的机器人,并提出相关的解决方案。
在这个赛题下,我们首先要对城市问题进行深入的调研和分析,找到一个真实存在的问题,并且提出一个切实可行的解决方案。
此外,我们还需要学习和运用机器人编程、机械设计等相关知识,确保我们的机器人能够完成比赛任务。
在解决问题的同时,我们也要注重团队协作和沟通能力的培养,以及创新思维和自我表达能力的提高。
二、任务分解1. 城市问题调研在城市问题调研阶段,我们需要选择一个真实存在的问题,并对其进行深入的调查和分析。
我们可以选择城市交通、环境污染、废弃资源利用等方面的问题,通过调研和实地考察,找到一个合适的课题。
2. 解决方案设计在解决方案设计阶段,我们需要团队成员共同讨论,提出创新的解决方案。
并且要考虑到机器人设计和编程的可行性,确保我们的解决方案能够通过机器人来实现。
3. 机器人设计和编程在机器人设计和编程阶段,我们需要学习相关的机械设计和编程知识,确保我们的机器人能够完成比赛任务。
在机械设计方面,我们需要设计出一个稳定、灵活的机器人,以便能够完成各项任务。
在编程方面,我们需要掌握LEGO® MINDSTORMS® Education EV3等相关软件的使用,编写机器人的控制程序。
4. 比赛准备在比赛准备阶段,我们需要对机器人进行反复的测试,以确保其可以正常工作。
此外,我们还需要准备相关的宣传资料和展示材料,以便向评委展示我们的解决方案和机器人设计。
5. 团队协作与沟通在整个过程中,团队成员需要相互协作,分工合作,共同解决问题。
同时,我们还要培养团队成员之间的沟通能力,确保信息的畅通,确保团队目标的顺利实现。
FLL任务结构设计促进学生创新思维的形成与发展——以任务驱动模式展示场地任务模型的结构设计

FLL任务结构设计促进学生创新思维的形成与发展——以任务驱动模式展示场地任务模型的结构设计摘要:青少年时期是创造思维和创造力发展的重要阶段,要敏锐地抓住学生创造思维形成的时机,鼓励他们积极投入于创新创造活动中去。
机器人比赛可以培养学生的思维能力,挖掘学生的潜能,提升学生的思考深度,使学生由被动的学习转变成基于任务学习的主动探索创新。
FLL任务结构的设计使学生自主去寻找问题的解决方案促进学生创新思维的形成与发展,本文是以任务驱动模式展示场地任务模型的结构设计总结了FLL工程挑战赛是如何促进学生创新思维的形成与发展。
关键字:任务驱动创新思维创新是推动一个国家和民族向前发展的重要力量,也是推动整个人类社会向前发展的重要力量。
而培养创新人才的核心在于培养学生的创新思维。
FLL 机器人比赛可引导参赛学生积极探索,学会从科学技术的角度解决日常生活中的实际问题。
FLL机器人比赛任务要求没有规定问题解决的方法与形式,这就给学生提供了开放性的思考与实践空间,能够充分发挥学生自身系统性思维、创造性思维和批判性思维解决问题的能力。
一、以任务驱动模式促进学生创新思维的形成2019-2020FLL系列科创活动以以“城市”为主题,任务要求通过搭建稳定、美观、实用、无障碍且可持续的建筑和结构,创造一座不断发展壮大的城市。
乐高机器人应该从哪里开始搭建呢?在开始搭建之前,需明确机器人需要做什么的动作来完成任务,还需有一个完整的设计过程。
在教师的指导下,学生积极探索,发挥想象,寻找问题的解决方案。
任务驱动的教与学的方式,能为学生提供体验实践的情境和感悟问题的情境,围绕任务展开学习,以任务的完成结果检验和总结学习过程等,改变学生的学习状态,使学生主动建构探究、实践、思考、运用、解决、高智慧的学习体系。
任务驱动法运用到FLL任务结构设计课程中时,课堂环节主要包括创设情境、确定任务、小组合作学习、效果评价四个部分。
在创设情境环节,回顾上一年主题竞赛的相关视频,并让上一年的参赛小伙伴们对比赛问题进行分享。
FLL机器人比赛规则【模板】

FLL机器人比赛规则第一节FLL机器人比赛竞赛术语和规则1、参赛必读:参加FLL比赛,每个参赛队必须详细阅读以下4个文件:场地安装指南,任务说明,规则和最新的网上问答。
2、比赛:FLL机器人世锦赛场地为两个标准FLL场地并排放置,两队同时上场比赛。
在2分半的比赛时间内,机器人要尝试完成所有任务以获得尽可能多的分数,比赛中不会暂停比赛时间。
根据比赛的安排,每个参赛队都有若干次比赛机会,以获取最好分数。
3、任务:任务就是机器人为了获得分数而要完成的工作。
机器人必须从基地出发,机器人可以多次往返于基地和场地之间,每次出基地后可以尝试完成1个或者多个任务。
任务可以按照任意的顺序去完成,在规则允许的情况下可以反复尝试去完成任务,或者放弃任。
当比赛结束后,如果任务要求的结果能够看到,参赛队伍就能够得到相应的分数。
4、比赛回合:本届竞赛采取二个回合的比赛方法,每个参赛队都要进行二个回合的比赛,以最好的一次成绩为最终成绩。
5、机器人:机器人的定义是RCX及当前连接在RCX上面物体,任务模型和完成任务的策略物体不属于机器人。
6、器材:机器人必须都是乐高元件,可以使用1个RCX,1个角度传感器,2个触动传感器,2个光电传感器,3个马达,1个灯,6节AA电池,导线的数量不作限制。
除了在机器人的隐蔽位置的标记物以外,不干胶、油漆、胶带、胶水、油、等非乐高元件都不可以使用。
各参赛队须自备电脑和竞赛所需的机器人器材并带齐常用工具、电源接线板、转换插头等。
7、基地: 基地是场地上标记出来的区域的边界向上延伸40厘米组成的一个虚拟空间,基地由绿色和黄色区域组成。
8、自动控制:机器人的运动必须是自动的。
通常,当参赛队伍准备好以后,启动机器人,机器人离开基地后自动地去完成任务,然后根据需要自动返回基地。
大多数机器人需要多次执行任务。
如果在执行任务过程中,参赛队伍必须接触或调整机器人,根据机器人在场地上的位置以及所做的动作,将会产生不同的结果。
赣县二中FLL工程挑战赛技术档案
5.方茴说:“那时候我们不说爱,爱是多么遥远、多么沉重的字眼啊。
我们只说喜欢,就算喜欢也是偷偷摸摸的。
”6.方茴说:“我觉得之所以说相见不如怀念,是因为相见只能让人在现实面前无奈地哀悼伤痛,而怀念却可以把已经注定的谎言变成童话。
”7.在村头有一截巨大的雷击木,直径十几米,此时主干上唯一的柳条已经在朝霞中掩去了莹光,变得普普通通了。
8.这些孩子都很活泼与好动,即便吃饭时也都不太老实,不少人抱着陶碗从自家出来,凑到了一起。
9.石村周围草木丰茂,猛兽众多,可守着大山,村人的食物相对来说却算不上丰盛,只是一些粗麦饼、野果以及孩子们碗中少量的肉食。
FLL工程挑战赛技术档案江西省赣县第二中学机器人队我们小组采用的机器人是乐高9797加备件库9648,核心是NXT,我们使用的程序是乐高编程软件,机器人的尺寸和重量没有认真去测量,应该大家的规格都是统一的。
数量只有一个。
今年比赛的主题是生命科技方面的知识。
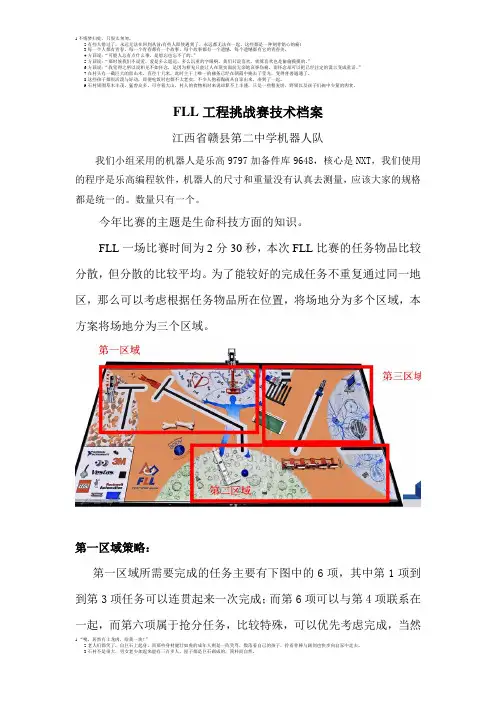
FLL一场比赛时间为2分30秒,本次FLL比赛的任务物品比较分散,但分散的比较平均。
为了能较好的完成任务不重复通过同一地区,那么可以考虑根据任务物品所在位置,将场地分为多个区域,本方案将场地分为三个区域。
第一区域策略:第一区域所需要完成的任务主要有下图中的6项,其中第1项到到第3项任务可以连贯起来一次完成;而第6项可以与第4项联系在一起,而第六项属于抢分任务,比较特殊,可以优先考虑完成,当然5.方茴说:“那时候我们不说爱,爱是多么遥远、多么沉重的字眼啊。
我们只说喜欢,就算喜欢也是偷偷摸摸的。
”6.方茴说:“我觉得之所以说相见不如怀念,是因为相见只能让人在现实面前无奈地哀悼伤痛,而怀念却可以把已经注定的谎言变成童话。
”7.在村头有一截巨大的雷击木,直径十几米,此时主干上唯一的柳条已经在朝霞中掩去了莹光,变得普普通通了。
8.这些孩子都很活泼与好动,即便吃饭时也都不太老实,不少人抱着陶碗从自家出来,凑到了一起。
9.石村周围草木丰茂,猛兽众多,可守着大山,村人的食物相对来说却算不上丰盛,只是一些粗麦饼、野果以及孩子们碗中少量的肉食。
2018FLL机器人工程挑战赛主题与规则
版本软件。不允许使用工具包(LabVIEW)、基于文本的编程软件或“外部”软件。
5 任务说明
5.1 本节规定了机器人要完成的 14 种任务。这里所说的机器人应符合 4.1 的要求。某些
任务有两个以上用“或”连在一起的得分条件,对于任务所涉及的某个模型来说,它不
可能既满足这个得分条件,又满足那个得分条件,只能得到一个分数;有的任务有两种
4.8 在准备区可以有备份/替换的电气元件。
4.9 不允许将计算机带入比赛区。不能在比赛区内给机器人下载程序,可以在准备区中
进行。
4.10 无论在何处,不允许使用有遥控功能的物品。
4.11 只允许在机器人的不外露位置使用辨别身份的标记。
4.12 不允许使用油漆、胶带、粘合剂、润滑剂、扎紧带等。
4.13 除了可按 LEGO 说明书使用 LEGO 的不干胶标签外,其它标签均不可使用。
本节的图中,照片表示的是模型的放置状态。 3.4.1 校门
图4表示校门的关闭 状态,把手向上,门是 闭锁的,不能强行推开。 按图5的提示将校门模 型用子母扣固定在西边 墙中部的圆形区域内。
图4 校门
3
图5 校门的安装
3.4.2 磅秤 按图 6 所示用子母扣把磅秤模型固定在场
地膜西北角的圆形区域内。此模型用于研究性学 习任务中。当磅秤模型上的黑色伸出杆上挂着圆 环时,模型上的蓝色小板能升起。
图 18 允许使用的控制器的外形
4.1 参赛的机器人只允许使用一个 LEGO NXT 或 RCX 或 EV3 控制器,它们的外形如图 18 所示。安装方法可以是压装或松配合。脱离机器人的物体不属于机器人的一部分。被
7
机器人携带或与机器人接触的策略物品可以当成是机器人的一部分。 4.2 竞赛用到的每种器材必须使用原始出厂状态的 LEGO 元件制作,导线和软管可以剪 成需要的长度。 4.3 除不允许用发条/回力“马达”外,对非电气 LEGO 元件的数量及来源没有限制。气 动元件是允许的。 4.4 所用的电气元件必须为 LEGO 生产的正规 MINDSTORMS 型元件。参赛报名结束后, 不符合此要求的参赛队会被取消参赛资格。比赛时,凡是组委会不能认定来源的器材, 参赛队应提供采购合同、发票等文件,证明所用的器材来自正规渠道。组委会有权对来 自非正规渠道的器材做出相应的处理。 4.5 允许参赛队最多只使用四个LEGO MINDSTORMS电机。例如,如果你的机器人上有 四个电机,就不能再把其它电机带到比赛区,即使该电机只是用于配重或装饰或放在场 外的盒子里。再如,如果你的机器人上有三个电机,但是你有多个附属装置要用电机带 动,你必须设计一种方法将第四个电机从一个附属装置取出迅速装到另一装置中。图19 示出了允许使用的电机的外形。
FLL机器人工程挑战赛
FLL工程挑战赛FLL工程挑战赛文档范本:一、引言本文档旨在提供关于FLL工程挑战赛的详细信息和指导,以帮助参赛者更好地理解比赛内容和要求。
本文档分为以下章节:二、比赛概述1.比赛目标:说明FLL工程挑战赛的整体目标和主题。
2.比赛规则:详细阐述比赛的规则、标准和要求,包括挑战任务、评分标准和限制条件等。
三、设计与建模1.构造:介绍的外观、结构和功能设计,包括底盘、传动系统和装置等。
2.传感器应用:说明中使用的各类传感器的作用和使用方法。
3.代码编写:介绍控制程序的编写过程和注意事项。
四、挑战任务1.挑战地图和规则:描述每个挑战任务的地图和规则,包括任务的目标、流程和要求等。
2.策略与解决方案:讲解如何制定的策略和实施解决方案,以完成不同挑战任务。
五、团队合作和项目管理1.团队组织:介绍团队的组织结构、成员分工和沟通方式等。
2.时间管理:说明团队如何合理安排时间以完成各项任务和准备比赛。
3.沟通协作:提供沟通和协作的建议,以保证团队成员之间的高效合作。
六、技术文档与报告1.技术文档撰写:详细说明如何撰写技术文档,包括文档结构、内容要点和格式要求等。
2.报告展示:指导如何进行有效的报告展示,包括演讲技巧和展示工具的使用等。
七、挑战策略和竞赛经验总结1.比赛策略:分享一些参赛团队的策略和经验,以供参考。
2.竞赛经验总结:总结参赛团队在比赛中遇到的问题和解决方法,并提供改进建议。
八、附件 (文件或说明)1.附加文件1:(文件名或)2.附加文件2:(文件名或)法律名词及注释:1.法律名词1:(解释或定义)2.法律名词2:(解释或定义)。
F-FLL青少年机器人挑战赛竞赛规则
FIRST®LEGO® LEAGUE CHALLENGE 乐高教育FLL 青少年机器人挑战赛-智慧联运。
乐高教育FLL 青少年机器人挑战赛是一项面向 9 至16 岁儿童的科学、技术、工程、艺术和数学(STEAM)国际赛事,其中包括:研究任务(创新项目)、机器人赛事及核心价值活动。
每年8月,FLL联盟向全球参赛队伍公布年度挑战项目,挑战任务由机器人竞赛和主题研究项目两个部分组成。
挑战项目公布后,孩子们将使用乐高机器人技术组件和软件加传感器、马达、齿轮、各种乐高技术积木件等,来制作全智能机器人参加比赛!这个项目鼓励孩子们用科学的方式去调查研究以及自己动手设计机器人。
该项赛事通常由6-10 人组队,完成场地竞赛、技术答辩、论文撰写和才艺展示,为机器人进行设计、搭建、编程工作来解决现实世界中的问题,赛季的高潮是参加一个派对运动会式的展示比赛。
越来越高,为此,我们需要重新思考和设计运输货物的方式。
我们面临的挑战任务是找出能够改善货物运输方式的解决方案。
所以,我们能用哪些方式来应对挑战,让货物运输变得更加安全高效。
能够让货物安全的送达难以抵达的目的地,并改善不同运输阶段之间的关联性。
同学们会头脑风暴,集思广益。
我们应该如何解决这些难题?请同学们一起参与其中,共同解决这个实际问题。
一起规划解决方案的设计步骤。
学生们将组成团队,针对货物运输问题开展问题研究,规划并设计解决方案,利用LEGO® Education SPIKE Prime 科创套装或者乐高® MINDSTORMS® 头脑风暴教育 EV3 机器人套装进行机器人模型的工程设计和程序编写,搭建机器人并完成机器人比赛挑战任务。
作为“挑战”的一部分,每支队伍还需参与项目研究,设计制作创新项目展示作品,并进行展示,解决实际的问题。
团队将体验工程设计流程。
团队将确定、设计和创建解决方案,并对其进行测试、迭代和改善。
FLL机器人工程挑战赛“太空之旅”辅导交流和规则解读
变。
组合任务在整体上是一种限定方法的任务。
如果构成组合任务的某个子任务本身是限定方法的任务,该子任务就必须采
用规定的方法完成。
已进入组合任务的所有任务不得在完成组合任务以外的过程中完成。如果违
反本规定,不但得分无效,而且不得再执行组合任务,或已执行的组合任务视 为未完成。
组合任务是比赛中必须执行的任务,且未进入组合任务不得与组合任务中的
一、全国青少年机器人竞赛
二、辅导学生比赛要点事项
三、“太空之旅”任务解读 四、“太空之旅”课题研究要求 五、技术问辩要求 六、团队合作要求
2014年 2015年 2016年 2017年 2018年 2019年
新疆 内蒙 北京 中山 贵州 重庆
1、官方权威机器人赛事
国家政策支持,组织历史久远,场地规模大。 由权威单位共同举办。 赛制规则也公平、公正、公开。
3、主动轮
4、从动轮 从动轮要能提供较好的转向性能,通常从动轮不装轮胎皮以减小摩擦阻力。 从动轮如果是用单一的万向轮,则车体的拐弯角度准确度较难控制,用两个 轮子做从动轮可以较好的达到要求。 也有用摩擦纽扣来替代从动轮。 5、机械臂的马达 最简单的一种方案就是安装在主机的两边,当然也可以安装在中间,有装在 主机的下面,也有装在主机的上面。 6、传感器的安装 陀螺仪传感器、颜色传感器、超声波传感器,根据前期场地分析,初步设计 其安装位置。
相关模型:取样器、风化岩芯、3D打印机、2×4积木块
机器人要获取一个风化岩芯模型并将它放到3D打印机中,使2×4积木块弹出。 弹出的2×4积木块还可以在其它任务中得分。
如果比赛结束时,2×4积木块被弹出且完全在东北部行星区内,记22分。
如果比赛结束时,2×4积木块被弹出但不完全在东北部行星区内,记18分。