
V52信号描述
Signal Description, V52-850 kW History of this DocumentChanges in this document:Rev.no.: Date: Description of changeUpdated1 2002-02-142 2004-06-02 AGO option on S750 & S751 added Related DocumentationItem no. T itleContents...........................................................................................................................Page1.Gr.1 - Grid (3)2.Gr.2 - Yawing (3)3.Gr.3 - Hydraulic (4)4.Gr.4 - Ambient (5)5.Gr.5 - Rotation mech (6)6.Gr.6 - Generator/VCS (7)7.Gr.8 - Pitch (10)8.Gr.9a - Emergency and various (10)9.Gr.9b - User defined (10)Grid-1. Gr.1Input Assembly Module no Terminal LED Wire Name FunctionA1 VCS: A3 CT 294 X12.3 3 Voltage, Grid, L1-N Low VACA2 VCS: A3 CT 294 X12.5 5 Voltage, Grid, L2-N Low VACA3 VCS: A3 CT 294 X12.7 7 Voltage, Grid, L3-N Low VACA4 VCS: A3 CT 294 X13X.1 1 Current, Grid, I1 Low VACA5 VCS: A3 CT 294 X13X.3 3 Current, Grid, I2 Low VACA6 VCS: A3 CT 294 X13X.5 5 Current, Grid, I3 Low VACS7 VCS: A3 CT 294 X14.8 * 8 Circuit breaker, Q7 High = connect.High = connect. S8 Gnd: A1 X1 CT 291 DI1 A7 7 Main circuit breaker, Q8Main Circuit breaker, Q7S9A Gnd: A1 X1 CT 291 DI3 A8 8 OVP, Grid, Ground High = OKS9B Top: A2 X5 CT 3133 DI16 B0 * 20 OVP, Grid, Top High = OKOutput Assembly Module no Terminal LED Wire Name FunctionQ8 Gnd: A1 X1 CT 291 DO1 A3 3 Trip main circuit breaker, Q8 High = trip.-Yawing2. Gr.2Input Assembly Module no Terminal LED Wire Name FunctionHigh = connect. S100A Top: A2 X2 CT 3133 DI1 A3 * 3 Feedback yawing CW,M100A/BF100A Top: A2 X2 CT 3133 DI7 A6 * 6 Thermal relay, yawmotorHigh = OKM100AHigh = OKF101A Top: A2 X2 CT 3133 DI8 B6 * 16 Thermal relay, yawmotorM100BHigh = connect. S101A Top: A2 X2 CT 3133 DI2 B3 * 13 Feedback yawing CCW,M100A/BS102 Top: A2 X2 CT 3133 DI3 A4 * 4 Twist sensor, CW High = twisted S103 Top: A2 X2 CT 3133 DI4 B4 * 14 Twist sensor, CCW High = twisted S104 Top: A2 X2 CT 3133 DI5 A5 * 5 Twist stop Low = tw.stop S105 Top: A2 X2 CT 3133 DI6 B5 * 15 Yaw pulse High = PulseOutput Assembly Module no Terminal LED Wire Name FunctionK100 Top: A2 Y1 CT 3153 DO1 A3 * 3 Contactor, yawmotors CW High = connect. K101 Top: A2 Y1 CT 3153 DO2 B3 * 13 Contactor, yawmotors CCW High = connect.3. Gr.3Hydraulic-Input Assembly Module no Terminal LED Wire Name FunctionS200 Top: A2 X3 CT 3218 DI3 Dsub3 * 5 Oil level, Hydraulic High = OKHigh = OKS201 Top: A2 X2 CT 3133 DI10 B7 * 17 Diff.pressure filter,Hydr.power unitS202 Top: A2 X2 CT 3133 DI11 A8 * 8 Pressure sensor, Brake High = OKA203 Top: A2 X4 CT 3220 AI2 B3 13 Pressure, Hydraulic 4..20mA/4..24mAHigh = OKF204 Top: A2 X2 CT 3133 DI13 A9 * 9 Thermal relay, Hydraulicmotor, PitchS204 Top: A2 X2 CT 3133 DI9 A7 * 7 Feedback, Hydraulic motor,High = connect.PitchR206 Top: A2 X1 CT 3220 AI1 B2 12 Temperature, Hydraulic oil PT100S207 Top: A2 X2 CT 3133 DI12 B8 * 18 Thermistor, Brake High = OKS208 Top: A2 X5 CT 3133 DI1 A3 * 3 Feedback, Brake Low = braked S209 Top: A2 X5 CT 3133 DI9 A7 * 7 Ext. 24V, Hydraulic OK High = OKOutput Assembly Module no Terminal LED Wire Name FunctionK204 Top: A2 Y1 CT 3153 DO9 A7 * 7 Contactor, Hydraulic motor High = connect. Y210 Top: A2 Y1 CT 3153 DO5 A5 * 5 Emergency pitch valve Low = opensY211_V2Top: A2 Y1 CT 3153 DO7 A6 * 6 Brake valve Low = braking 7..V524. Gr.4-AmbientInput Assembly Module no Terminal LED Wire Name Function R300 Top: A2 X1 CT 3220 AI2 B3 13 Temperature, Ambient PT100S304_V4 7..V80VC S Gnd: A1 CT 291 ITtemp A2 * 2 Thermostate, GROUND High = Temp.OKS305_V4 7..V80VC S Top: A1 X3 CT 3218 DI8 Dsub8 * 10 Thermostate, TOP High = Temp.OKR306 Top: A2 X1 CT 3220 AI8 B9 19 Temperature, Nacelle PT100F307 Top: A2 X5 CT 3133 DI3 A4 * 4 Thermal relay, Ventilator,Nacelle, LowspeedHigh = OKS307 Top: A2 X5 CT 3133 DI2 B3 * 13 Feedback, Ventilator,Nacelle, LowspeedHigh = connect. R310 Top: A2 X1 CT 3220 AI7 B8 18 Temperature, Top controller PT100S313 Top: A2 X5 CT 3133 DI4 B4 * 14 Feedback, Ventilator,Nacelle, High/MediumspeedHigh = connect.F313 Top: A2 X5 CT 3133 DI5 A5 * 5 Thermal relay, Ventilator,Nacelle, High/Medium sp.High = OKB323 Top: A2 X3 CT 3218 DI6 Dsub6 * 8 Nacelle position 1 High = PulseB324 Top: A2 X3 CT 3218 DI7 Dsub7 * 9 Nacelle position 2 High = PulseB325 Top: A2 X3 CT 3218 DI4 Dsub4 * 6 Reset, Nacelle position High = PulseR326 Gnd: A1 CT 291 AI1 X31.B2 12 Temperature, GroundcontrollerPT100A327 Top: A2 X3 CT 3218 Dsub9 * 0 Wind direction sensor Seriel, 0..360B328 Top: A2 X6 CT 3133 DI1 A3 * 3 Smoke detektor High = OK (nosmoke detected) S344 Gnd: A1 X1 CT 291 DI7 X30.A0 10 Signal, Lightning detector,TowerHigh = PulseS346 Gnd: A1 X1 CT 291 DI8 X30.B0 20 Power OK, Lightningdetector, TowerHigh = OKS349B Top: A2 X6 CT 3133 DI10 B7 * 17 Feedback, Ventilator,Generator, HighspeedHigh = connect.S349A Top: A2 X6 CT 3133 DI9 A7 * 7 Feedback, Ventilator,Generator, LowspeedHigh = connect.F349A Top: A2 X6 CT 3133 DI15 A0 * 10 Thermal relay, Ventilator,Generator, LowspeedHigh = OKF349B Top: A2 X6 CT 3133 DI16 B0 * 20 Thermal relay, Ventilator,Generator, HighspeedHigh = OKOutput Assembly Module no Terminal LED Wire Name FunctionK307 Top: A2 Y1 CT 3153 DO11 A8 * 8 Contactor, Ventilator,Nacelle, LowspeedHigh = connect.K313 Top: A2 Y1 CT 3153 DO12 B8 * 18 Contactor, Ventilator,Nacelle, High/MediumspeedHigh = connect.D328 Top: A2 Y3 CT 3153 DO1 A3 * 3 Enable smoke detektor High = enable D345 Gnd: A1 X1 CT 291 DO8 X30.B616 Reset, Lightning detector,TowerHigh = resetK349B Top: A2 Y3 CT 3153 DO10 B7 * 17 Contactor, Ventilator,Generator, HighspeedHigh = connect.K349A Top: A2 Y3 CT 3153 DO9 A7 * 7 Contactor, Ventilator,Generator, LowspeedHigh = connect.5. Gr.5 - Rotation mech.Input Assembly Module no Terminal LED Wire Name FunctionB400 Top: A2 X3 CT 3218 DI2 Dsub2 * 4 Tachosignal, Rotor High = PulseB401 Top: A2 X3 CT 3218 DI1 Dsub1 * 3 Tachosignal, Generator High = PulseR402 Top: A2 X1 CT 3220 AI3 B4 14 Temperature, Gearoil PT100S403 Top: A2 X2 CT 3133 DI14 B9 * 19 Vibration sensor High = OKS404 Top: A2 X5 CT 3133 DI12 B8 * 18 Gear oil level High = OKS405 Top: A2 X2 CT 3133 DI15 A0 * 10 VOG OK High = OKPT100R406 Top: A2 X1 CT 3220 AI6 B7 17 Temperature, GearBearings 1S410 Top: A2 X6 CT 3133 DI11 A8 * 8 Feedback, Gear oil pump High = connect.High = OKF410 Top: A2 X6 CT 3133 DI5 A5 * 5 Thermal relay, Gear oilpumpHigh = OKS412 Top: A2 X5 CT 3133 DI6 B5 * 15 Flow/filter error, Gear oilcooling systemA419 Top: A2 X4 CT 3220 AI7 B8 18 Accelleration, Logitudinal 4..20mAA420 Top: A2 X4 CT 3220 AI8 B9 19 Accelleration, Transverse 4..20mAS425 Top: A2 X5 CT 3133 DI13 A9 * 9 Gear oil filter High = OKHigh = OKF426 Top: A2 X5 CT 3133 DI14 B9 * 19 Thermistor, Pump,GearoilconditioningHigh = OKS426 Top: A2 X6 CT 3133 DI4 B4 * 14 Pressostate ,GearoilconditioningOutput Assembly Module no Terminal LED Wire Name FunctionU405 Top: A2 Y1 CT 3153 DO13 A9 * 9 Control signal, VOG High = syncrone K410 Top: A2 Y3 CT 3153 DO11 A8 * 8 Contactor, Gear oil pump High = connect. K414 Top: A2 Y1 CT 3153 DO4 B4 * 14 Heating, Gear oil High = connect. D426 Top: A2 Y3 CT 3153 DO4 B4 * 14 Contactor, Pump,High = connect.Gearoilconditioning6. Gr.6-Generator/VCSInput Assembly Module no Terminal LED Wire Name FunctionS500 VCS: A3 CT 294 X14.3 * 3 Feedback, Generator 1 High = connect. A500 VCS: A3 CT 294 X12.1 1Grid-voltage,L1-L2 5.6VrmsS501_V4 7..v80VC S VCS: A3 CT 294 X14.4 * 4 Feedback, Delta connectionof statorHigh = starconn.S502_V4 7..v80VC S VCS: A3 CT 294 X14.5 * 5 Feedback, Star connectionof statorHigh = S-connectionR503B Top: A2 X4 CT 3220 AI4 B5 15 Temperature, Generator 1,Phase 2PT100R503C Top: A2 X4 CT 3220 AI5 B6 16 Temperature, Generator 1,Phase 3PT100R503A Top: A2 X4 CT 3220 AI3 B4 14 Temperature, Generator 1,Phase 1PT100R518 Top: A2 X1 CT 3220 AI4 B5 15 Temperature, GeneratorBearingsPT100S519A VCS: A3 CT 294 X19.3 3 OVP, VCS active High = not active S519B VCS: A3 CT 294 X19.5 5 OVP, VCS Power OK High = OKR521 VCS: A3 CT 294 X20.10 20 Temperature, Grid inverter,U0..10 VDCA521 VCS: A3 CT 294 X20.11 22 Current, Grid inverter, U -10..10 VDCS521 VCS: A3 CT 294 X20.14 3 Error, Grid inverter, U Low = OKF521 VCS: A3 CT 294 X20.18 11 Overtemp., Grid inverter, U Low = OKS522 VCS: A3 CT 294 X20.3 6 Error, Grid inverter, V Low = OKA522A VCS: A3 CT 294 X20.19 13 Voltage, DC-link Low = OKA522 VCS: A3 CT 294 X20.12 24 Current, Grid inverter, V -10..10 VDCS523 VCS: A3 CT 294 X20.17 9 Error, Grid inverter, W Low = OKA523 VCS: A3 CT 294 X20.13 26 Current, Grid inverter, W -10..10 VDCF524X VCS: A3 CT 294 X24X.3 5 Overtemp., Rotor inverter,K, branch XLow = OKS524X VCS: A3 CT 294 X24X.2 3 Error, Rotor inverter, K,branch XLow = OKA524X VCS: A3 CT 294 X24X.15 14 Current, Rotor inverter, K,branch X-10..10 VDCR524X VCS: A3 CT 294 X24X.14 12 Temperature, Rotor inverter,K, branch X0..10 VDCS525X VCS: A3 CT 294 X25X.2 3 Error, Rotor inverter, L,branch XLow = OKR525X VCS: A3 CT 294 X25X.14 12 Temperature, Rotor inverter,L, branch X0..10 VDCA525X VCS: A3 CT 294 X25X.15 14 Current, Rotor inverter, L,branch X-10..10 VDCF525X VCS: A3 CT 294 X25X.3 5 Overtemp., Rotor inverter, L,branch XLow = OKF526X VCS: A3 CT 294 X26X.3 5 Overtemp., Rotor inverter,M, branch XLow = OKR526X VCS: A3 CT 294 X26X.14 12 Temperature, Rotor inverter,M, branch X0..10 VDCS526X VCS: A3 CT 294 X26X.2 3 Error, Rotor inverter, M,branch XLow = OKA526X VCS: A3 CT 294 X26X.15 14 Current, Rotor inverter, M,branch X-10..10 VDCB527 VCS: A3 CT 294 X16.1 1 Encoder 1, not in use High = PulseB528 VCS: A3 CT 294 X16.2 2 Encoder 2, not in use High = PulseInput Assembly Module no Terminal LED Wire Name FunctionR529 VCS: A3 CT 294 X17.1 1 Temperature, Cooling water PT100R530 VCS: A3 CT 294 X17.3 3 Temperature, Drossel coils PT100S536 VCS: A3 CT 294 X14.2 * 2 Feedback, Grid inverter High = connect. F537 VCS: A3 CT 294 X14.6 * 6 Thermal relay, Charge ofHigh = OKDC linkHigh = connect. S537 VCS: A3 CT 294 X14.1 * 1 Feedback, Charge of DClinkR539 VCS: A3 CT 294 On board Temperature, VCP board LM50BHigh = OKF542 Top: A2 X6 CT 3133 DI2 B3 * 13 Thermistor, Vent, Sliprings,VCSPT100Sliprings,R542 Top: A2 X4 CT 3220 AI6 B7Temperature,17VCSHigh = OKF546 Top: A2 X6 CT 3133 DI12 B8 * 18 Thermistor, Internalventilator, VCS coolingHigh = connect. S546 Top: A2 X6 CT 3133 DI6 B5 * 15 Feedback, Internalventilator, VCS coolingS555 Top: A2 X5 CT 3133 DI12 B8 * 18 VCS cooling water level High = OKS558 VCS: A3 CT 294 X16.3 3 Encoder reset, not in use High = ResetS559 VCS: A3 CT 294 X16.4 4 Encoder OK, not in use High = OKS804 Top: A2 X5 CT 3133 DI10 B7 * 17 External 24V Pitch High = connect.Output Assembly Module no Terminal LED Wire Name FunctionK500 Top: A3 CT 294 X18.3 * 3 Contactor, Generator 1 High = connect.K501_V4 7..V80VC S VCS: A3 CT 294 X18.4 * 4 Contactor, Delta connectionof statorHigh = connect.K502_V4 7..V80VC S VCS: A3 CT 294 X18.5 * 5 Contactor, Star connectionof statorHigh = connect.K506 Top: A2 Y1 CT 3153 DO10 B7 * 17 Heating, Generator High = connect. K519 VCS: A3 CT 294 X19.1 1 OVP, VCS gate driver signal High = activates V521A VCS: A3 CT 294 X20.1 2 IGBT ON, Bottom, Gridinverter, U+15 = ONV521B VCS: A3 CT 294 X20.2 4 IGBT ON, Top, Gridinverter, U+15 = ONV522A VCS: A3 CT 294 X20.15 5 IGBT ON, Bottom, Gridinverter, V+15 = ONV522B VCS: A3 CT 294 X20.16 7 IGBT ON, Top, Gridinverter, V+15 = ONV523B VCS: A3 CT 294 X20.5 10 IGBT ON, Top, Gridinverter, W+15 = ONV523A VCS: A3 CT 294 X20.4 8 IGBT ON, Bottom, Gridinverter, W+15 = ONV524AX VCS: A3 CT 294 X24X.9 2 IGBT ON, Bottom, Rotorinverter, K, branch X+15 = ONV524BX VCS: A3 CT 294 X24X.10 4 IGBT ON, Top, Rotorinverter, K, branch X+15 = ONV525AX VCS: A3 CT 294 X25X.9 2 IGBT ON, Bottom, Rotorinverter, L, branch X+15 = ONV525BX VCS: A3 CT 294 X25X.10 4 IGBT ON, Top, Rotorinverter, L, branch X+15 = ONV526BX VCS: A3 CT 294 X26X.10 4 IGBT ON, Top, Rotorinverter, M, branch X+15 = ONV526AX VCS: A3 CT 294 X26X.9 2 IGBT ON, Bottom, Rotorinverter, M, branch X+15 = ONK536 VCS: A3 CT 294 X18.2 * 2 Contactor, Grid inverter High = connect. K537 VCS: A3 CT 294 X18.1 * 1 Contactor, Charge of DClinkHigh = connect.K542B Top: A2 Y3 CT 3153 DO3 A4 * 4 Contactor, Heat/Vent,Sliprings, VCSHigh = connect.K542A Top: A2 Y3 CT 3153 DO2 B3 * 13 Contactor, Vent, Sliprings,VCSHigh = connect.K545 Top: A2 Y3 CT 3153 DO5 A5 * 5 Contactor, Water pump,VCS coolingHigh = connect.K546 Top: A2 Y3 CT 3153 DO6 B5 * 15 Contactor, Internalventilator, VCS coolingHigh = connect.Pitch-7. Gr.8Input Assembly Module no Terminal LED Wire Name FunctionA800 Top: A2 X4 CT 3220 AI1 B2 12 Pitchposition 0..10 VDCOutput Assembly Module no Terminal LED Wire Name FunctionY800 Top: A2 Y2 CT 3232 AO1 B2 2 Controlvoltage, Proportional-10..10 VDCvalve, Pitchvel.K801 Top: A2 Y1 CT 3153 DO15 A0 * 10 Software debug High = Pulse 8. Gr.9a - Emergency and variousInput Assembly Module no Terminal LED Wire Name FunctionS902 Top: A2 X2 CT 3133 DI16 B0 * 20 Emergency circuit,High = OKTopcontrollerHigh = OKS903 Gnd: A1 CT 291 DI2 X30.B7 17 Emergency circuit,Ground/Nac.controllerS906 Top: A2 X5 CT 3133 DI15 A0 * 10 Watchdog WD activated S931 Top: A2 X5 CT 3133 DI11 A8 * 8 Nacelle in sector High = in sector H943 Gnd: A1 CT 291 X31.B8 * 18 Auxillary supply OK High = OKH944 Gnd: A1 CT 291 X31.B9 * 19 Temperature circuit OK High = OKOutput Assembly Module no Terminal LED Wire Name FunctionK900 Top: A2 Y1 CT 3153 DO16 B0 * 20 Emergency circuit, Top/nacLow = emrg.controllerLow = emrg.K901 Gnd: A1 CT 291 DO2 X30.B313 Emergency circuit, GroundcontrollerK906 Top: A2 Y1 CT 3153 DO15 A0 * 10 Trig, Watchdog High = Trigpulse9. Gr.9b - User definedInput Assembly Module no Terminal LED Wire Name FunctionS750 Gnd: A1 CT 291 DI5 X30.A9 9 Normal mode High = OKS751 Gnd: A1 CT 291 DI6 X30.B9 19 UPS OK High = OKS752 Gnd: A1 CT 291 DI7 X30.A0 10 Digital input 3, User UserS753 Gnd: A1 CT 291 DI8 X30.B0 10 Digital input 4, User UserA758 Gnd: A1 CT 291 AI3 X31.B4 14 Analog input 1, User UserA759 Gnd: A1 CT 291 AI4 X31.B5 15 Analog input 2, User UserOutput Assembly Module no Terminal LED Wire Name FunctionD754 Gnd: A1 CT 291 DO5 X30.A5 5 Digital output 1, User UserD755 Gnd: A1 CT 291 DO6 X30.B5 15 Digital output 2, User UserD756 Gnd: A1 CT 291 DO7 X30.A6 6 Digital output 3, User UserD757 Gnd: A1 CT 291 DO8 X30.B6 16 Digital output 4, User UserD760 Gnd: A1 CT 291 AO1 X31.B6 16 Analog output 1, User UserD761 Gnd: A1 CT 291 AO2 X31.B7 17 Analog output 2, User User。
V52-850KW风机知识讲座解析

它们是通过一根传输光缆线连接在一起进行信号传输的 。
地面控制器包含主电路断路器和地面处理器,它与操作面板是一个整体 。 发电机的电缆和电网的电缆是连接到地面控制器的。
在顶部VCP控制器和顶部控制器是各自组合放置的。
顶部处理器控制机舱内设备,如:速度控制器、功率控制和变桨角度、偏航和 内部温度控制。
VMP风机控制器是Vestas Multi Processor 控制器的缩写。 为了确保风机在任何风速情况下风机的性能最理想,控制器控制和监控了风机 的所有功能。 如果控制器检测到一个错误将使风机停机,在操作面板上显示当前运行数据。 VMP控制器包括一个地面控制器、变频系统控制器和顶部控制器。最后两个被 放在机舱内。
•齿轮油冷却器有两个风扇,8A和8B,由VMP-5000控制器控制。 •风扇8 A在油温为55℃时投运,在 50℃停止运行。 •风扇8 B 在油温为61℃ 时投运,在55℃停止运行。 •当风机在RUN和 PAUSE (运行和暂停)状态下,风扇自动运行;在 STOP和EMERGENCY STOP (停止和紧急停止)状态下,风扇自动 停止运行。
V52-850KW风力发电机组概述
在高风速时OptiSpeedTM(最佳转速)技术和变桨距调节 系统保证风机在空气温度和湿度变化的情况下输出额定功
率 。 在 低 风 速 时 , OptiTip® ( 最 佳 桨 距 ) 技 术 和
OptiSpeedTM(最佳转速)技术通过选择最佳的桨距角度和 转速来优化功率输出。 风机采用了叶片顺桨刹车的方式。叶片桨距的变化由 液压系统来调节。液压系统可使叶片转动95度(改变叶片
VCS OptiSpeed说明
OptiSpeedTM (最佳转速), 又名 Vestas Converter System (VCS) Vestas 变频系统,确保风机有一个稳固和稳定的能量。VCS组成包括:
V52故障故障处理标准(按故障号排)
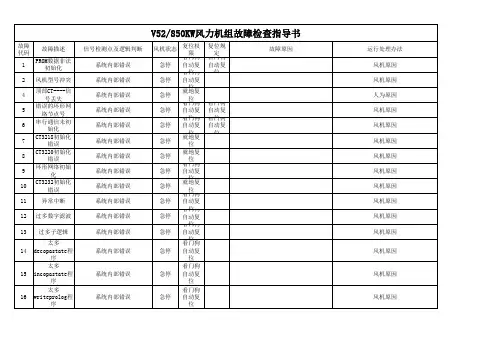
系统内部错误 系统内部错误 系统内部错误 系统内部错误 系统内部错误 系统内部错误 系统内部错误 系统内部错误
急停 急停 急停 急停 急停 急停 急停 急停 急停
看门狗 自动复 位 看门狗 自动复 位 看门狗 自动复 位 看门狗 自动复 位 看门狗 自动复 位 看门狗 自动复 位 就地复 位 看门狗 自动复 位 看门狗 自动复 位 就地复 位 就地复 位 就地复 位 看门狗 自动复 位 看门狗 自动复 位 远程复 位 看门狗 自动复 位
95 96
急停 急停
风机原因 风机原因
97
底部控制器报告在日志栏中 底部控制器错 有一个内存地址冲突。地址 误:地址_____ 在80*85字段,偏移量标记为 十进制格式。 顶部控制器报告在日志栏中 顶部控制器错 有一个内存地址冲突。地址 误:地址_____ 在80*85字段,偏移量标记为 十进制格式。 VCPM控制器报告在日志栏中 VCPM控制器错 有一个内存地址冲突。地址 误:地址_____ 在80*85字段,偏移量标记为 十进制格式
103
急停
联系检修处理
104
相序未测量
急停
联系检修处理
105
相序检查超时
急停
联系检修处理
106
顶部控制器状 态切换超时
急停
风机原因
107
VCPM控制器状 态切换超时 不合法的发电 命令
VCPM控制器未能在2秒内切换 运行状态(参数为 ExtOpStTimeoutPx) 系统内部错误
急停
就地复 位 就地复 位 远程复 位 远程复 位 就地复 位 不能复 位 远程复 位 远程复 位 就地检 查后复 位 加强监视和巡视防止故障停机
116
急停向停机切 急停向停机切换时,有一个 换时,输出信 输出信号激活。 号动作 相序错误 A1,A2,A3 检查与电网联接的相序是否 正确。 A1-A3 CT294未测量相序,可能因为 电网频率非常 A1-A3 底部控制器CT291未接受到 CT294的状态报文。 顶部控制器未能在2秒内切换 运行状态(参数为 ExtOpStTimeoutPx)
第三部分 V5接口概述

第三部分V5接口概述目录课程说明课程介绍本教材介绍了V5接口的基本原理,主要内容包括:✓V5接口概述✓V5接口的三层结构与对接介绍课程目标完成本课程学习,学员能够:✓了解V5接口的基本原理✓掌握V5接口的数据配置方法✓掌握用户端口的数据配置方法✓掌握V5接口查询和维护✓掌握用户端口的查询和维护✓了解V5接口的三层结构✓掌握正常的V5接口对接流程✓掌握正常的呼叫流程第一节 V5接口基本原理本节内容主要讲述V5接口的产生、基本的体系结构、所包含的基本协议、工作流程等原理性的内容,重点要求掌握V5接口标识、物理/逻辑C 通道、主/次链路等概念,并明晰哪些参数值需要由AN与LE共同协商决定。
1.1 概述1.1.1 V5接口的由来V5接口是专为接入网发展而提出的本地交换机和接入网之间的接口。
90年代,美国贝尔通信研究所(BELLCORE)把交换机与接入设备之间的模拟连接改变为TR303接口的标准化的数字连接,解决了过去模拟连接传输性能差、设备费用高、数字业务发展难等问题。
1993-1994年,欧洲电信标准化组织(ETSI)颁布了V5接口标准,使该接口更加完善、通用性更好。
鉴于V5接口的重要性和接入网发展的迫切性,国际电信联盟(ITU-T)于1994-1995年以加速程序通过了V5接口规范,包括V5.1(ITU-T建议G.964)和V5.2接口规范(ITU-T建议G.965)。
我国相应的V5接口标准经过多次评审和修改,于1996年10由电信总局发布,12月由原邮电部颁布并在1997年3月起实施(YDN 020-1996,YDN 021-1996)。
1.1.2 引入V5接口的优势V5.2接口是一个适应范围很广、标准化程度相当高的数字接口,其主要优点表现在以下几个方面:(1)V5.2接口的通用性、开放性和标准化引入V5.2接口可以有效地取代交换机原有的模拟接口、各种专线及ISDN用户接口。
由于V5接口是统一和开放的,不同厂家的交换设备和不同厂家的接入网设备可以互相组合,利于在平等的基础上公平竞争,使网络运营者能够选择最好的系统设备组织接入网。
《光纤通信》CHP5-2

插入损耗: 插入损耗: (M×N) × )
均匀性: 均匀性: 表示耦合器输出各端口的功率与功率平 均值最大偏差。偏差越小, 均值最大偏差。偏差越小,则光功率分 配越均匀。 配越均匀。
Pout max ∆P = 10 log Pout min
方向性:(隔离度) 方向性:(隔离度) :(隔离度 表示在输入端主光纤传输方向与任一根 非主光纤非传输方向上的功率比。 非主光纤非传输方向上的功率比。
光纤光敏特性的动力学机理现在尚未完全 研究清楚 较为普遍的观点:由于诱导光(紫外光) 较为普遍的观点:由于诱导光(紫外光) 的作用,光纤中原子的某些键被破坏, 的作用,光纤中原子的某些键被破坏,产 生的自由电子进入光纤材料的色心陷阱中, 生的自由电子进入光纤材料的色心陷阱中, 从而改变了光纤的吸收、散射等光学特性, 从而改变了光纤的吸收、散射等光学特性, 出现折射率的变化;另外, 出现折射率的变化;另外,在光照射过程 中,光纤材料结构释放诱导应力以及构形 的畸变等也导致了折射率的变化。 的畸变等也导致了折射率的变化。 这种光折变效应主要发生在近紫外波段
吸收型光衰减器
采用光学吸收材料制成衰减片, 采用光学吸收材料制成衰减片,对光的 作用主要是吸收和透射,其反射量很小。 作用主要是吸收和透射,其反射量很小。 因而光线可垂直入射到衰减片上, 因而光线可垂直入射到衰减片上,从而 可简化结构和工艺, 可简化结构和工艺,使器件体积和重量 变得较小。 变得较小。
消光比: 消光比:描述光开关导通与非导通状态通 光能力差别的主要指标, 光能力差别的主要指标,即两个端口处于 导通和非导通状态的插入损耗之差。 导通和非导通状态的插入损耗之差。 交换粒度: 交换粒度:反映了光开关交换业务的灵活 分为三类:波长交换、 性。分为三类:波长交换、波长组交换和 光纤交换。 光纤交换。 升级能力:增加光开关的容量。 升级能力:增加光开关的容量。 可靠性: 可靠性:要求具有良好的稳定性和可靠性
移动Adhoc网络的特点及应用

移动Adhoc⽹络的特点及应⽤移动Ad hoc⽹络的特点及应⽤1 Ad hoc⽹络的定义Ad hoc⽹是⼀种多跳的、⽆中⼼的、⾃组织⽆线⽹络,⼜称为多跳⽹(Multi-hop Network)、⽆基础设施⽹(Infrastructure less Network)或⾃组织⽹(Self-organizing Network)。
整个⽹络没有固定的基础设施,每个节点都是移动的,并且都能以任意⽅式动态地保持与其它节点的联系。
在这种⽹络中,由于终端⽆线覆盖取值范围的有限性,两个⽆法直接进⾏通信的⽤户终端可以借助其它节点进⾏分组转发。
每⼀个节点同时是⼀个路由器,它们能完成发现以及维持到其它节点路由的功能。
Ad hoc⽹络凭借其基于IP的分组交换技术,可以提供⾼速率(现有的移动蜂窝⽹的传输速率不超过2Mbit/s,⽽Ad hoc⽹络在2~6GHz频段上可提供2~50Mbit/s的数据速率)的数据业务和多媒体业务,从⽽成为第三代全球移动通信系统的⼀个重要补充;另⼀⽅⾯,Ad hoc⽹络也可以作为Internet⽹络的⽆线延伸。
2 Ad hoc⽹络的特点Ad hoc⽹络的主要特征有以下⼏点:1)最⼩化的基础设施⽀持。
2)⾃组织和⾃管理。
既然⽹络基础结构是不具可⽤性的,这些节点必须通过⾃⼰组织和维护⽹络(要求有⾃主的分布式控制)。
节点能侦测到其它节点的存在,并和它们⼀起加⼊⽹络。
3)⼤部分甚⾄所有节点都在移动,导致⽹络拓扑动态变化。
当节点移动时,⽹络拓扑变化,新的节点加⼊,⼀些节点离开,或者是⼀些路由中断。
经常出现频繁的、临时的、突发性的⽹络连接损失。
4)⽆线链路。
既然⼤多数节点是移动的,那就意味着只能是⽆线通信⽅式。
5)节点既是⼀个主机,⼜是⼀个路由器。
⼀个节点可能想连接到超出单跳距离外的另⼀个节点,那么对每⼀个节点⽽⾔,路由功能是必需的,因为⽹络没有下部结构⽀持,节点不必是同⼀类型(可以是电话、PDA、膝上型电脑、传感器等)。
传感器维修技巧及常见故障分析

二、传感器常见故障处理
❖ 传感器显示乱码
故障原因:①、可能是单片机没有正常工作 ②、检查12MHZ的晶振是否工作正常 ③、复位电路及MAX813芯片损坏。
处理方法:a、用万用表的电压档测量单片机P89V52是否工作正常,如果 单片机正常工作,3脚应该在2.4V,如没有就检查12M晶振是否起振 或单片机是否损坏,以及周边电路。 b、CPU P89V52是整个传感器的核心,当工作电压不正常或外围振 荡电路没有起振,都会引起显示乱码的现象。如没有振荡频率,则更 换外围晶体或者电容等。如工作电压不正常,则更换P89V52芯片。 c 、传感器通电首先由CPU(P89V52)9脚输出高电平由MAX813为 主的复位电路完成。应重点检查或者更换MAX813。 d、 如果传感器用在井下时出现“888”的现象,应该先考虑传感器与 分站之间的距离太远所造成,可以缩短分站与传感器之间的距离。
四、主要传感器介绍
❖ GW50(A)温度传感器
以金属铂为温度敏感元件。实际测量时,与 铂电阻构成的电桥电路将检测环境或物体的 温度变化量转换成相应的电压信号,此信号 经A/D转换后进入单片机处理成与被测温度 线形一致的频率(电流)信号送往井下系统 分站,同时实现本机就地温度数字显示。送 达分站的温度信号经专用通信接口装置和电 缆送到地面控制中心站实现井下温度的连续 实时监控。
二、传感器常见故障处理
❖ 传感器遥控不灵 故障现象:用遥控器对传感器进行设置,传感器无反应
故障原因:红外接收头、三极管9013、遥控接收解码器 9149损坏 处理方法:先检查红外接收头(SFH),用遥控板对传感器 进行设置,用示波器观察红外接收头(SFH)输出端是否 有方波输出,如没有方波输出,则更换红外接收头。
输出开关电流可达1.5A(无外接三极管) 有短路电流限制; 输出电压可调
ZPW-2000A型无绝缘轨道电路原理说明
1.原理说明系统原理ZPW-2000A型无绝缘移频轨道电路系统,与UM71无绝缘轨道电路一样采用电气绝缘节来实现相邻轨道电路区段的隔离。
电气绝缘节长度改进为29m,由空心线圈、29m长钢轨和调谐单元构成。
调谐区对于本区段频率呈现极阻抗,利于本区段信号的传输及接收;对于相邻区段频率信号呈现零阻抗,可靠地短路相邻区段信号,防止了越区传输,这样便实现了相邻区段信号的电气绝缘。
同时为了解决全程断轨检查,在调谐区内增加了小轨道电路。
ZPW-2000A型无绝缘移频轨道电路将轨道电路分为主轨道电路和调谐区小轨道电路两个部分,并将短小轨道电路视为列车运行前方主轨道电路的所属“延续段”。
主轨道电路的发送器由编码条件控制产生表示不同含义的低频调制的移频信号,该信号经电缆通道(实际电缆和模拟电缆)传给匹配变压器及调谐单元,因为钢轨是无绝缘的,该信号既向主轨道传送,也向小轨道传送。
主轨道信号经钢轨送到轨道电路受电端,然后经调谐单元、匹配变压器、电缆通道,将信号传至本区段接收器。
调谐区小轨道信号由运行前方相邻轨道电路接收器处理,并将处理结果形成小轨道电路轨道继电器执行条件通过(XG、XGH)送至本轨道电路接收器,做为轨道继电器(GJ)励磁的必要检查条件之一。
本区段接收器同时接收到主轨道移频信号及小轨道电路继电器执行条件,判决无误后驱动轨道电路继电器吸起,并由此来判断区段的空闲与占用情况。
主轨道和调谐区小轨道检查原理示意图见图2-1。
该系统“电气—电气”和“电气—机械”两种绝缘节结构电气性能相同。
2.电路工作原理及冗余设计2.1 发送器2.1.1 用途ZPW-2000A型无绝缘移频轨道电路发送器在区间适用于非电码化和电码化区段18信息无绝缘移频自动闭塞,供自动闭塞、机车信号和超速防护使用。
在车站可适用于非电码化和电码化区段站内移频电码化发送,并可作站内移频轨道电路使用。
2.1.2 原理框图及电路原理简要说明同一载频编码条件,低频编码条件源,以反码形式分别送入两套微处理器CPU中,其中CPU1产生包括低频控制信号Fc的移频信号。
奥迪A7技术培训
J695
J623
Kl. 50
5A
13
舒适电子 无钥匙应急启动流程
Kl. 30
J519
3 E408
Kl. 30
R137 R138 R47
Kl. 30
J764
LIN
1 2
M
J393
D2
Kl. 30
4 F J329
Kl. 30
J285
J533
J217
P/N-Signal J682
Kl. 15
J695
J623
操作单元针对奥迪 A7 Sportback 重 新进行了设计,减少了按键数量。 与2010 款奥迪A8 中的操作单元相 比,取消了下列按键: ►INFO ►TONE
35
MMI-操纵单元 种类
识别最终位置 霍尔传感器
驱动装置 V52
22
电动可调后扰流板
诊断
► 测量值 ► LIN 信号状态 ► 扰流板开关状态 ► 最终位置识别状态 ► 指示灯与警示灯状态 ► 电机、扰流板控制单元、开关中的 LED的功能故障 ► 执行元件测试 ► $0C3E – 将扰流板移动至最终位置 ► 调整 ► 89 – 设置“收回位置”(调整后扰流板位置) 霍尔传感器计算的从最终弹出位置到最终收回位置的步骤 步骤数可在调整时设置
数字收音机 (DAB)
CD-换碟机数字收音机 (DAB) NhomakorabeaCD-换碟机
数字收音机 (DAB)
CD-换碟机 DVD-Wechsler (nicht für Nordamerika)
Bose 环绕音响系统
Bose 环绕音响系统
Bose 环绕音响系统 (在日本 是标配)
B& O 高级音响系统 7“-驾驶员信息系统 7“-驾驶员信息系统
第02章_v5接口
承载通路 ISDN D 通路 承载通路 ISDN D 通路信息 AN PSTN 信令信息 定时信息 控制信息 (a) V5.1 接口功能 LE AN PSTN 信令信息 控制信息 定时信息 链路控制信息 保护信息 承载通路连接(BCC)信息 (b) V5.2 接口功能 LE
图2-2 V5接口功能
接口类型
接入网 网管系统
图2-10 接入网系统示意图
2.3.1 S1240交换机上V5接口原理
S1240 EC74版交换机安装IPTMV52模块和 SACECP模块用于提供V5.2接口。
IPTMV52
SACECP
IPTMV52
HCCM DSN SCM
CTM
P&L
DTM IPTMV52:综合信包中继模块(V52) SACECP:公共部分辅助控制单元 HCCM:高性能公共信道模块
B-ISDN接入是将来主要的接入方式。 非B-ISDN接入类型可分为支持ATM 传输模式的类型和不支持ATM传输模式 的类型,后者包括窄带接入。
接入网 非 B-ISDN 接入
…
接入适配功能 虚拟用户端口(VCP)
B-ISDN 接入
…
VB5.2 宽带 AN 功能
图2-6 支持非B-ISDN接入的一般模型
功 能 V5.1接口 V5.2接口
链路数
1个2.048Mbit/s链路 固定分配时隙、无集线功能
1~16个2.048Mbit/s链路 动态分配时隙、有集线功能
集线功能
保护功能
无保护功能
有保护功能
支持的ISDN业务 协议
仅支持2B+D业务 PSTN/控制
支持2B+D业务和30+D业务 PSTN/控制/链路控制/BCC/保护
煤矿安全监测监控 第十一章
煤矿用低浓度载体催化甲烷传感器的调校
(11)显示定义:左起第一位功能显示含义如下:
1—调零;2—灵敏度调节;3—调报警点;4—调断电点;
5—自检。
后3位:测量值显示(单位:%)。
(12)报警方式:二极管间歇式声光报警;声音强度≥80dB; 光强:能见度>20m,
(13)报警点设置:0.50%CH4~2.50%CH4连续可调,
煤矿用低浓度载体催化甲烷传感器的调校
6)自检 为了方便检查传感器功能是否正常,本传感器专门设
计了自检功能。具体的使用方法是:将遥控器对准传感器显 示窗,按动遥控器上的“选择”键,使传感器显示寓内的小 数码管显示“5”,此时正常情况传感器的显示值应为2.00 ,并伴有声光报警及断电信号输出,对应的输出信号值应为 360Hz(或是1.80mA)如与上述特征不符则说明传感器损坏。
煤矿用热导式高浓度甲烷传感器的调校
(11)显示定义:左起第一位功能显示含义如下: l—热催化调零; 2—热催化灵敏度调节; 3—热导调零; 4—热导灵敏度调节; 5—调报警点; 6—调断电点; 7—调复电点; 8—自检。
后3位:测量值显示(单位:%)。 (12)报警方式:二极管间歇式声光报警;声音强度≥80dB ;光强:能见度>20m。 (13)报警点设置:0.50%CH4~2.50%CH4连续可调。 (14)断电信号值设置:0.50%CH4、0.75%CH4、1.00% CH4、1.25%CH4、1.50%CH4。