
MultiWii MWC 飞控 电调设置教程
MultiWii MWC飞控电调设置教程
一、预备工作
多轴飞行器的电调设置
MultiWii MWC 飞控支持XXD【好盈程序】好盈电调中特威电调等一些常见的电调首先用大家最常用的XXD电调给大家说说电调的基本设置
XXD电调必须选择兼容好盈程序的。
用好盈电调设置卡或者通过遥控器设置电调
下图为设置卡的电调设置方式。
下面介绍下好盈程序电调及好盈电调的设置方法
MultiWii MWC 飞控需要将电调设置成以下参数
1、刹车【关】
2、电池类型【锂电】
3、低压保护方式【逐渐降低功率】
4、低压保护阀值【低】
5、启动模式【普通启动】
6、进角【高】
7、定速【关】注:配置卡可以设置
8、恢复出厂设置
9、退出
电调油门行程设置
以XXD好盈程序电调为例
连线方式如下图:
如果手头有舵机Y线就方便多了,可以把多个电调连接一起然后汇总到一根线连接到接收机上!
设置方法如下图:。
飞神二合一电调设置说明书

飞神二合一电调设置说明书1.启动功率:启动过程中允许的最大功率,实际应用的功率取决于油门的输入值。
启动功率也会影响双向操作,因为启动功率也是用来限制在反向时一个施加的功率。
对于低转速电机,最大功率是有限的,为了便于低反电动势的电压检测,允许的最大功率可以通过启动功率这个参数来设置。
通俗来说就是设置的值越大,启动时转速越高,一般默认0.5即可。
2.温度保护:当温度高于阀值时,电机功率降低到75%,当温度高于阀值5℃,电机功率降低到50%,当温度高于阀值10℃时,电机功率降低到25%,当温度高于阀值15℃时,电机功率降低到0%。
一般设置默认,低温环境或飞机散热条件比较好时,可适当调高。
3.低转速功率保护:禁用它可以保证低KV电机在低电压运行时实现全功率。
然而禁用它将增加同步丢失的风险,伴随着电机或ESC发热的可能性,所以正常的穿越机配置,默认打开即可4.转向设置:电机转向可以设置为正转/反转/双向,在双向模式下,油门中点为零点,中点以上为正转,中点以下为反转,当选择双向操作时,油门编程被禁用。
电机焊接到电调后,通过软件设置改变电机转向(注意区分四个电调,可按1234的顺序一个一个更改)。
按照实际需要来设置,没有规定是设置为Normal还是Reversed,如1号电机需要逆时针方向,现在是顺时针方向,设置是Normal,那就需要设置为Reversed,电机就可以逆时针方向旋转。
5.消磁补偿:Demag补偿是防止电机由于换向引起停转的一个功能,典型的现象是在快速增加油门时电机停转或不顺畅,尤其在低转速运行时。
一般情况下,Demag补偿参数的值越高,保护越好。
但补偿值设置得太高,最大功率将有所降低。
默认设置为Low,如果在飞行时电机突然出现卡顿、运转不顺、失步等现象,可以设置成High试试。
6.进角:从左到右排序,分别对应0°/7.5°/15°/22.5°/30°进角,通常默认进角即适用于大部分电机,但如果电机运转不顺畅时,可以尝试改变进角。
MWC multiwii MWC 说明 教程 入门

这里 有4个 功能,只启 用 其中 一个
1
这 是 解 释 说 明.
2
3
这个就 是没用的句子.
4
这个就 是有用的句子.
这里 的1060是 飞控 解锁时 的油 门最底 值. 如果 飞控 解锁,电机就 转; 可以 降低 这个值;不低 于1020. 标 准 信 号100 0~2 000us
QUADP
QUADX
科技 QQ群:185406936 淘 宝 店: /
Y4
TRI
这里两个 电机是指 一个在上 一个在下
6轴 模 式 , 电 机 D5和 D6, 如 果 程 序 中 开 启 A0与 A1, A0取 代 5, A1取 代 6, 如 果 不 这 样 就 需 要PPM SUM接 收 机 Jr卫 星 S.Bus信 号 输 入 才 能 使 用6轴 , 不 用PPM输 入 又 要 使 用6轴 , 就 不 能 用 云 台 增 稳 功 能 , 除 非 使 用P RO专 业 版 飞 控
启 用 这 个 可 支 持 六 轴 , 会 让 云 台 增 稳 失 效 。 要 用 云 台 增 稳 就 不 能 做6轴
/* PIN A0 and A1 instead of PIN D5 & D6 for 6 motors config and promini config This mod allow the use of a standard receiver on a pro mini (no need to use a PPM sum receiver)
2:Arduino集 成 开 发 环境。(升降程序用)
/files/arduino-0023.zip
3:JAVA虚 拟 机.(GUI图形观察调试飞行器)
MultiWii MWC 飞控 电调设置教程

MultiWii MWC 飞控电调设置教程
一、预备工作
多轴飞行器的电调设置
MultiWii MWC 飞控支持XXD【好盈程序】好盈电调中特威电调等一些常见的电调首先用大家最常用的XXD电调给大家说说电调的基本设置
XXD电调必须选择兼容好盈程序的。
用好盈电调设置卡或者通过遥控器设置电调
下图为设置卡的电调设置方式。
下面介绍下好盈程序电调及好盈电调的设置方法
MultiWii MWC 飞控需要将电调设置成以下参数
1、刹车【关】
2、电池类型【锂电】
3、低压保护方式【逐渐降低功率】
4、低压保护阀值【低】
5、启动模式【普通启动】
6、进角【高】
7、定速【关】注:配置卡可以设置
8、恢复出厂设置
9、退出
电调油门行程设置
以XXD好盈程序电调为例
连线方式如下图:
如果手头有舵机Y线就方便多了,可以把多个电调连接一起然后汇总到一根线连接到接收机上!
设置方法如下图:。
MultiWii MWC 飞行配置软件GUI图解
MultiWii MWC 飞行配置软件GUI图解安装FTDI驱动/files/arduino-0022.zipFTDI 驱动在arduino-0022.zip包里解压缩后的目录是\arduino-0022\drivers\FTDI USB Drivers【注意:需要先插入FTDI到电脑的USB 按提示搜索驱动后安装驱动即可】如果您是WINDOWS系统用户那么请先安装JAVA插件/zh_CN/download/windows_ie.jsp?locale=zh_CN安装即可【注意:需要连接网络才可以安装此安装文件】下载固件/p/multiwii/downloads/list然后打开压缩包目录application.windows执行MultiWiiConf*_*.exe【版本不同文件名不同】运行GUI调试软件的时候必须关闭arduino-0022 因为FTDI不能同时运行在两个程序里。
首先连接好飞控和FTDI、接收机运行GUI软件如上图先选择FTDI的COM口然后点击START 开始在点击READ 读取飞控数据!首先是遥控器摇杆正反向检查和舵量调整。
打开遥控器。
看上图1、推油门【THROTTLE状态条向上运动】收油门【THROTTLE状态条向下运动】2、推俯仰【PITCH 状态条向上运动】拉俯仰【PITCH 状态条向下运动】3、副翼打左边【ROLL 状态条向左运动】副翼打右边【ROLL 状态条向右运动】4、方向舵打左边【YAW 状态条向左运动】方向舵打右边【YAW 状态条向右运动】5、如果您接收机与飞控连接了AUX1为某开关通道,请拨动此开关注意GUI里的AUX1状态条同样有变化。
以上操作如果出现反向的请您设置遥控器通道反向以实现上面的动作要求。
其次就要调整遥控器的舵量。
1、当所有通道在中立点的时候查看GUI窗口里数值是不是在1500左右【数值偏差+ - 5】2、当所有通道在最低点的时候查看GUI窗口里数值是不是在1095左右【数值偏差+ - 5】3、当所有通道在最高点的时候查看GUI窗口里数值是不是在1905左右【数值偏差+ - 5】如果您在操作遥控器摇杆的时候,不是以上数值请您修改遥控器舵量设置并达到以上动作要求。
MWC飞行控制器设置说明书
MWC飞⾏控制器设置说明书感谢选⽤克瑞斯MWC系列飞控!本⼿册将引导您从零开始,逐步安装、调整和飞⾏,并提供⼀些基本技巧,让您可以轻松掌握此⾼性价⽐飞控的使⽤经验。
本⼿册将会根据MWC程序的升级进⾏相应更新,如有需要,请打印出来阅读。
MWC对遥控器的功能有⼀定要求,通道数不少于5个,其中⼀个为两段式或者三段式开关,需要有通道中⽴点和⾏程调整功能。
从未使⽤过的MWC,需按照以下步骤设置和安装好,才能开始飞⾏时的调试:1.烧写Bootloader到飞控上的单⽚机,让飞控可以⾃由导⼊程序;2.⽤Arduino编辑MWC程序,然后⽤FTDI⼯具把程序上传到飞控;3.安装到机架上,接好所有相关的连接线;4.飞⾏前⽤MWC GUI配置程序,对飞控进⾏基本设置;5.外场飞⾏时⽤电脑、蓝⽛模块或者LCD模块来调整PID及其他参数。
接下来将按照以上步骤开始配置您的飞控。
1.烧写Bootloader,我们已经在测试时烧好飞控的Bootloader,否则拿到⼿也启动不了,更没办法刷程序,所以您不必再理会这个。
如果您的Bootloader出现问题,导致⽆法启动飞控,请与我们联系。
2.请先准备好以下驱动和程序:以下驱动和程序都可以⽤于苹果MacOS、Linux与Windows操作系统,我们以Windows 7/32bit为例进⾏说明。
FTDI⼯具驱动,FTDI是⼀种USB转TTL电平的信号转换⼯具,我们⽤它来上传需要的程序到飞控,调试时也会⽤到。
驱动下载后需要⼿动安装,安装好以后,电脑会出现⼀个COM⼝:例如本机上分配到的是COM3,在不同电脑上分配到的端⼝可能会不⼀样,但不影响使⽤。
请务必完成此安装步骤,否则⽆法上传程序到飞控。
下载地址:/doc/31bf1123cfc789eb172dc8cc.html /Drivers/CDM/CDM20814_WHQL_Certified.zipMWC程序源代码。
MWC程序升级较为频繁,每次更新都会出现实⽤的新功能,或者某⽅⾯性能得到提⾼,⽅便我们随时享⽤最好的效果。
MWC 多方案DIY 经验教程
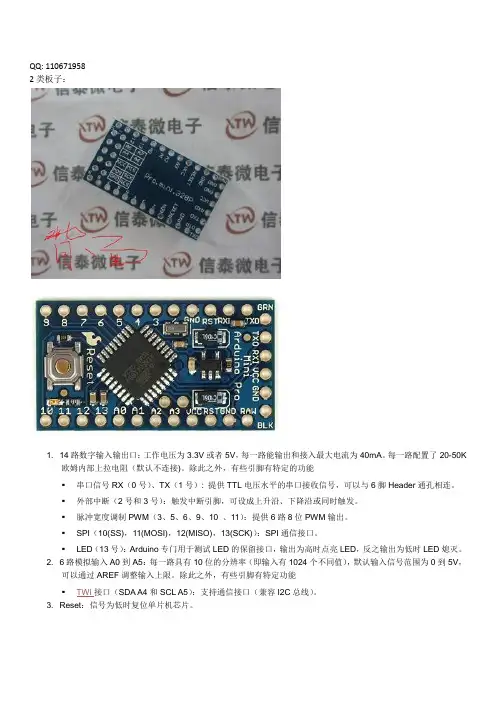
QQ: 1106719582类板子:1. 14路数字输入输出口:工作电压为3.3V或者5V,每一路能输出和接入最大电流为40mA。
每一路配置了20-50K欧姆内部上拉电阻(默认不连接)。
除此之外,有些引脚有特定的功能▪串口信号RX(0号)、TX(1号): 提供TTL电压水平的串口接收信号,可以与6脚Header通孔相连。
▪外部中断(2号和3号):触发中断引脚,可设成上升沿、下降沿或同时触发。
▪脉冲宽度调制PWM(3、5、6、9、10 、11):提供6路8位PWM输出。
▪SPI(10(SS),11(MOSI),12(MISO),13(SCK)):SPI通信接口。
▪LED(13号):Arduino专门用于测试LED的保留接口,输出为高时点亮LED,反之输出为低时LED熄灭。
2. 6路模拟输入A0到A5:每一路具有10位的分辨率(即输入有1024个不同值),默认输入信号范围为0到5V,可以通过AREF调整输入上限。
除此之外,有些引脚有特定功能▪TWI接口(SDA A4和SCL A5):支持通信接口(兼容I2C总线)。
3. Reset:信号为低时复位单片机芯片。
如果采用以下10DOF,/item.htm?spm=a1z09.12.10.56.anjkQc&id=175********&_u=u1581nt87ee GY-86 10DOF MS5611 HMC5883L MPU6050模块MWC飞控传感器模块请打开#define GY_86 // Chinese 10 DOF with MPU6050 HMC5883L MS5611, LLC (1)如果使用PPM遥控器, 则连接PPM的8个通道:首先看定义def.h//RX PIN assignment inside the port //for PORTD#define THROTTLEPIN 2#define ROLLPIN 4#define PITCHPIN 5#define YAWPIN 6#define AUX1PIN 7#define AUX2PIN 0 // optional PIN 8 or PIN 12#define AUX3PIN 1 // unused#define AUX4PIN 3 // unused如果打算在pro mini上使用AUX2,那么打开#define RCAUXPIN8或者//#define RCAUXPIN12连接好PPM接受芯片的PIN到上述PIN.那么数据的获取在RX.ino// predefined PC pin block (thanks to lianj) - Version without failsafe#define RX_PIN_CHECK(pin_pos, rc_value_pos) \if (mask & PCInt_RX_Pins[pin_pos]) { \if (!(pin & PCInt_RX_Pins[pin_pos])) { \dTime = cTime-edgeTime[pin_pos]; \if (900<dTime && dTime<2200) { \rcValue[rc_value_pos] = dTime; \} \} else edgeTime[pin_pos] = cTime; \}ISR(RX_PC_INTERRUPT) {….RX_PIN_CHECK();}rcValue的数值就是各个PIN的数值。
多旋翼飞行器 F4飞控+4合1电调说明书
*图片仅供参考,产品以实物为准1.为实现快速安装,额外提供了:●一根5Pin线束(5p SH1.0端子),用于SBUS或PPM接收机;●一根3Pin线束(3p ZH1.5端子),用于SPEKTRUM接收机;●三根3Pin线束(3p SH1.0端子),用于不同的图传;●两根3Pin线束(3p SH1.0端子),用于不同的摄像头;●一根2Pin线束(2p SH1.0端子),用于蜂鸣器;●一根5Pin线束(5p SH1.0端子),用于LED及S5,S6;●一根6Pin线束(6p SH1.0端子),用于UART3,UART6。
2. 为加强更好滤波效果,用户可选择使用配件包中的电解电容,焊接在正负极两端。
持续电流(散热良好)瞬时电流(10S)飞控输出电压尺寸(供参考)重量锂电池节数型号典型应用(供参考)X-Tower F4-40A 40A45A3-6S170-450多旋翼3.3V/5V/12VF4 飞控需使用DFU模式升级固件。
首次使用需按照以下步骤使用Zadig工具替换驱动,方能使用DFU模式。
(注意:如果您之前运行过以上步骤,之后将不再需要重复,直接从第6步开始)● 飞控固件请勿刷写除OMNIBUSF4SD以外的固件,以免损坏飞控;● PPM 接收机无需设置端口;SBUS接收机需手动将UART1的Serial RX打开;●SPEKTRUM 接收机需手动将UART3的Serial RX打开;●当使用LED灯带时,需在CLI界面手动输入命令:●输入:resource led_strip a8 然后回车;输入:save 然后回车保存;当检测到的电压和电流与实际有偏差时,可以调节Betaflight-Power&Battery●中 电压计和电流计的Scale值;●只能用于低功率设备(最大,最大)。
5V12V5V1A12V500mA●首次使用无刷电调或更换遥控设备后需要进行油门行程校准;Dshot 模式时,将不再需要校准油门;● 使用BLHeli-开源程序,32请勿刷写除Flycolor_X_Cross_BL_32以外的固件,以免损坏电调;●无论任何时候都要注意极性,供电之前一定要反复检查;●在插拔或者做任何连接时,请关闭电源;●可以做一些减震措施尽量避免震动,因加速度计/陀螺仪对震动很敏感;●飞控要远离一切磁性材料;●请不要超出工作电流范围使用ESC;● 如需更多信息,请联系飞盈佳乐售后或者技术支持。
1 MWC四轴飞行器DIY全套教程
目录前言 (4)一、Multiwii开源四轴项目简介 (4)1. Multiwii官网 (5)2. Multiwiiwiki网址 (5)3. Alex在RCgroups上所发的有关Multiwii的主贴 (5)4. 这两个教程贴适合新手 (5)5. Shikra的PID调参教程,非常给力! (5)6. 几个有用的FAQ网址 (5)7. 资源下载系列网址: (5)二、四轴飞行器基础知识 (6)1. 我在这里先感谢果壳网和发这篇帖子的朋友 (6)2. 还有这里我要声明一下DIY开源四轴的意义。
(6)三、飞控板的制作 (7)1. 两种方案 (7)2. PCB板 (8)3. 下面介绍飞控板的详细硬件信息: (11)四、MWC四轴飞行器其他硬件购买指南(玩航模可是很烧钱的哦) (13)1. 机架: (13)2. 电机: (14)3. 电调: (14)4. 电池: (15)5. 充电器: (15)6. 桨: (15)7. 遥控器: (15)8. 其他零散配件: (16)9. 经费预算 (17)五、全套制作流程 (17)1、机架零件 (17)2、电池安装 (18)3、电调与电源的联结 (19)4、机臂的联结 (20)5、完成机架的安装 (20)6、电机的安装 (21)7、电调固件 (21)8、完成整机的安装 (21)9、给飞控板烧录程序及配置相关参数。
(23)10、MultiWiiGUI参数配置 (25)11、把飞控板固定到机架上底板上 (27)12、飞控板和遥控器接收机的连接 (28)13、飞控板与电调的连接 (30)14、四轴整机调试 (32)15、电调校准 (34)16、试电机 (35)17、初次试飞 (35)六、GPS模块和超声波模块设置 (36)七、PID调试教程 (40)八、四轴特技教程 (40)九、参考资料 (40)1、四轴飞行diy全套入门教程(从最基础的开始)★ (40)2、导线的知识入门(细节决定内涵) (47)3、超酷MWC四轴飞行器DIY全套教程之刷电调贴 (49)4、教你制作arduino版本的I2C-GPS导航板 (62)/forum.php?mod=viewthread&tid=5546057&page=1&authorid=227261前言自己玩四轴的经历介绍。
多旋翼无人机组装与调试任务3 飞控线路连接和遥控器设置教学教案
(2)遥控器对频如何进行?
任务考核
对于学生课堂表现、知识掌握及实训操作进行综合评分,不能独立完成实训操作且操作过程出现较多差错的,得0分。
备注
综合评分
任务名称
飞控线路连接和遥控器设置
评价任务
评价内容
评价标准
评价方式
自我评价
教师评价
职业素养(10分)
责任意识(3分)
1.不遵守纪律扣1分;
③学生对本次实训的操作过程进行总结;
④教师对本次实训的完成情况进行总结。
4.任务小结
通过本任务的学习,学生能够掌握多旋翼无人机飞控线路连接和遥控器设置对应的知识和操作技能。(5分钟)
教学组织:由教师进行总结。
5.课后作业布置
教师在上课时完成知识内容的讲授,布置拓展训练,让学生完成对应任务工卡所要求的实训操作,以达到熟练掌握的程度。(2分钟)
教学组织:
(1)多旋翼无人机飞控线路连接和遥控器设置理论学习
课前引入(5分钟)
①飞控子系统安装
教学方法:讲授法、问答法、演示法
教师结合教学课件向学生讲解飞控接口定义、飞控安装方法和系统接线方法、注意事项等知识内容。教师向学生展示飞控并演示系统接线操作,过程中以问答互动的方式了解学生的掌握情况。
②控制系统安装
教学目标
【知识目标】
1.了解飞控接口定义;
2.了解遥控器的相关功能;
【能力目标】
1.掌握多旋翼无人机飞控安装和控制系统连线的方法,能够完成多旋翼无人机飞控安装和控制系统线路连接;
2.能够安装接收机,完成遥控器设置。
【思政目标】
1.具备较强的沟通互动能力,能够在无人机组装调试过程中做好相关基础工作;
手把手教你元成本的制作MWC航模飞控DIY飞控
手把手超详细教你做20元成本的MWC航模飞控MWC飞控N年历史了,玩过航模的很多都做过,成本不高,制作简单,稳定性挺好,设置方便,易于上手等不少优势注定这款飞控对新手来说经久不灭啊!百度搜索教程虽然也不少,但没有几个系统的详细的,如果一点不懂的小白,要费很大功夫整理才能摸索出来。
这款飞控支持很多模型:三轴、四轴、六轴、八轴、单旋翼、双旋翼、固定翼、V尾、甚至云台等,都支持!这里我就整理了常用的四轴无刷、四轴有刷、固定翼固件。
鉴于很多重复的设置,这三样我一块写,想做的仔细看,注意代码修改和接线区分就行了。
末尾附件也有我修改好的三种代码,各位可以测试下,我用的是pro mini 328p和gy521最低配置,这配置做出来成本算运费都不到20元。
其他贵的模块我没用过,我感觉没必要了,这种DIY的飞控练手玩玩即可,再贵了真不如买成品了,成品有大把的好飞控。
教程最下面有需要用到的所有工具下载!一,焊接模块。
就两个模块,焊接只需要简单接线就行,下面我把各种飞机的接线上图,按照图示接好线就行。
有刷电机的正极直接连动力电池,负极连MOS管,还有有刷电机尽量并联104电容和二极管,图中我没画,当时忘了。
二,电脑安装所需要的编程软件JAVA和arduino。
三,附件的工具中有JAVA和arduino安装程序,32位系统和64位系统的程序都有,注意区分安装即可,这里就不详细说了。
先安装JAVA再安装arduino。
三、arduino修改MWC程序。
下面连接中有我修改好的,可以省略修改步骤直接刷到328用,也有官方原版的和程序。
由于我当时用固件时不正常,我修改好的全是版本的,一样用。
修改的具体步骤按以下图示一步一步操作就行,有需要注意的地方我会说明:如果是固定翼要修改下这里如果是有刷四轴要修改下这里。
这里是调整舵机方向的,比如用在固定翼上时,舵机的左右摆动不对,可以修改这里。
哪项不对,就改哪项的符号(X或Y前面的负号),例如发现 ACC里PITCH方向不对,那就把上面的accADC[PITCH]= -Y改成accADC[PITCH]= Y,其他同理。