
msp430G2553程序实例
3、中断
一、中断源: 1、外部中断:P1、P2
2、定时器中断。 3、看门狗定时器中断。 4、串口中断。 5、A/D 转换中断。 6、比较器中断。
二、中断的 一般设置:
1、打开、关闭局部中断: 打开局部中断一般是给想关的特殊功能寄存器相关位置1 以P1口外部中断为例: 打开局部中断: P1IE|=BIT0;//打开P1.0外部中断
RESET_VECTOR (15 * 2u) /* 0xFFFE Reset [Highest Priority] */
5、中断的嵌套:
当同时有多个中断来的时候才有优先级的考虑(优先级顺序可查看向量表)
实现中断嵌套需要注意以下几点: 1)430默认的是关闭中断嵌套的,一定要中断嵌套的话,就必须在中断服务程序中打开 总中断 msp430的指令中,_DINT()和_EINT()分别指关和开总中断。 2)当进入中断服务程序时,只要不在中断服务程序中再次开中断,则总中断是关闭的, 此时来中断不管是比当前中断的优先级高还是低都不执行; 3)若在中断服务程序A中开了总中断,则可以响应后来的中断B(不管B的优先级比A高还 是低),B执行完再继续执行A。注意:进入中断服务程序B后总中断同样也会关闭, 如 果B中断程序执行时需响应中断C,则此时也要开总中断,若不需响应中断,则不用 开中断,B执行完后跳出中断程序进入A程序时,总中断会自动打开; 4)若在中断服务程序中开了总中断,后来的中断同时有多个,则会按优先级来执行,即 中断优先级只有在多个中断同时到来时才起做用!中断服务不执行抢先原则。 5)对于单源中断,只要响应中断,系统硬件自动清中断标志位,对于TA/TB定时器的比较/捕 获中断,只要访问TAIV/TBIV,标志位倍被自动清除; 对于多源中断要手动清标志位,比如P1/P2口中断,要手工清除相应的标志,如果在这种中 断用"EINT();"开中断,而在打开中断前没有清标志,就会 有相同的中断不断嵌入,而导致堆 栈溢出引起复位,所以在这类中断中必须先清标志再打开中断开关.
3、如何选择 XT2CLK作为MCLK: void clk_initial() { do { IFG1&=~OFIFG; //清除振荡器的失效标志 __delay_cycles(200); } while((IFG1&OFIFG)!=0); //如果振荡器的失效标志存在 FLL_CTL1=SELM1; //选择XT2CLK作为MCLK } 4、如何选择 DCOCLK作为MCLK:计算(121+1) *2*32768=7.995MHZ void CLK_initial() { SCFI0|=FN_4; //选择DCO频率调整范围为2.8~26.6MHZ SCFQCTL=249; //倍频倍数,最高位为DCO+调制器的控制位 FLL_CTL0=DCOPLUS+OSCCAP_1; //选择DCO作为MCLK前分频
2、时钟
一、三个时钟源: 1、LFXT1CLK:低频时钟(32768HZ) 2、XT2CLK:高频时钟(8MHZ) 3、DCOCLK:片内数控振荡器最高46MHZ 但不稳定(不能作为定时用) 二、时钟模块结构图:
三、时钟模块可提供的四种时钟信号:
1、ACLK:辅助时钟,来自LFXT1CLK低频时 钟,可有软件选作各外围模块的时 钟信号,一般用于低速外设。 2、ACLK/n:ACLK经过1、2、4、8分频后由 P1.5输出,仅供外部电路使用。 3、MCLK:系统主时钟,可有软件选择来自 LFXT1CLK、XT2CLK或DCOCLK的 时钟,然后经1、2、4、8分频得 到。可由P1.1输出(主要用于cpu) 4、SMCLK:子系统时钟,可有软件选择来自 XT2CLK或DCOCLK的时钟。(主要用于高速外设)
四、MCLK应用举例:
1、在默认情况下,MCLK来自于DCOCLK其频率为1.048576MHZ 其计算方法:MCLK=(31+1)*32768 2、如何选择ACLK作为MCLK: void clk_initial() { do { IFG1&=~OFIFG; //清除振荡器的失效标志 __delay_cycles(200); } while((IFG1&OFIFG)!=0); //如果振荡器的失效标志存在 FLL_CTL1=SELM1+SELM0; //选择ACLK作为MCLK }
二、常用特殊P口: 1、P1和P2口可作为外部中断口。 2、P6可作为A/D输入口。 3、P1.2和P2.0可作为PWM波输出口。 4、P1.1:MCLK P1.5:ACLK 5、串口通信时:P2.4、 P4.0为发送TXD, P2.5 、P4.1为接收RXD。
三、基本操作:
1、所有P口都可作为通用IO口使用 2、所有P口都可进行字节操作和位操作 按字节操作: 例: P1DIR=0xff; //将P1口作为输出口 PIOUT=0x20; // P1口输出0x20 P1DIR=0x00; //将P1口作为输入口 data=P1IN //读取P1口外部输入值 按位操作: 例: P1DIR=BIT0; //将P1.0作为输出口 P1OUT|=BIT0; //P1.0输出1 P1OUT&=~BIT0; //P1.0输出0 P1DIR&=~BIT0 //将P1.0口作为输入 data=P1IN&BIT0 //读取P1.0口外部输入值
关闭局部中断一般是给想关的特殊功能寄存器相关位置0 同样以P1口外部中断为例: 关闭局部中断: P1IE&=~BIT0;//关闭P1.0外部中断 2、打开、关闭全局中断: _EINT();//打开总中断,相当于51的EA=1; _DINT();//关闭总中断,相当于51的EA=0; 3、各中断向量Interrupt Vectors:
6、中断应用程序举例(外部中断):
void interrupt_initial() { P1DIR&=~BIT7; //P1.7为输入 P1IE|=0x80; //P1.7中断允许 P1IES|=0x00; //P1.7上升沿触发 P1IFG=0; //P1.7中断标志清除,对于多源中断必须先清中断标志再打开中断 _EINT(); //总中断允许 } #pragma vector=PORT1_VECTOR __interrupt void Port_1(void) { P1IFG&=~BIT7; //P1.7中断标志清除 /*在此写中断服务子程序*/ }
msp430f449
1、IO口 2、时钟 3、中断 4、定时 5、AD 6、UART 7、PWM波 8、头文件
1、IO口
一、P口端口寄存器:
1、PxDIR 输入/输出方向寄存器 (0:输入模式 1:输出模式) 2、PxIN 输入寄存器 输入寄存器是只读寄存器,用户不能对其写入,只能通过读取该寄存器的内容知道 I/O口的输入信号。 3、PxOUT 输出寄存器 寄存器内的内容不会受引脚方向改变的影响。 4、PxIFG 中断标志寄存器 (0:没有中断请求 1:有中断请求) 该寄存器有8个标志位,对应相应的引脚是否有待处理的中断请求; 这8个中断标志共用一个中断向量,中断标志不会自动复位,必须软件复位; 外部中断事件的时间必须>=1.5倍的MCLK的时间,以保证中断请求被接受; 5、PxIES 中断触发沿选择寄存器 (0:上升沿中断 1:下降沿中断) 6、PxSEL 功能选择寄存器 (0:选择引脚为I/O端口 1:选择引脚为外围模块功能) 7、PxREN 上拉/下拉电阻使能寄存器 (0:禁止 1:使能)
4、中断优先级: 优先级顺序从高到低为:
PORT2_VECTOR (1 * 2u) /* 0xFFE2 Port 2 */ PORT1_VECTOR (4 * 2u) /* 0xFFE8 Port 1 */ TIMERA1_VECTOR (5 * 2u) /* 0xFFEA Timer A CC1-2, TA */ TIMERA0_VECTOR (6 * 2u) /* 0xFFEC Timer A CC0 */ ADC_VECTOR (7 * 2u) /* 0xFFEE ADC */ USART0TX_VECTOR (8 * 2u) /* 0xFFF0 USART 0 Transmit */ USART0RX_VECTOR (9 * 2u) /* 0xFFF2 USART 0 Receive */ WDT_VECTOR (10 * 2u) /* 0xFFF4 Watchdog Timer */ COMPARATORA_VECTOR (11 * 2u) /* 0xFFF6 Comparator A */ TIMERB1_VECTOR (12 * 2u) /* 0xFFF8 Timer B CC1-2, TB */ TIMERB0_VECTOR (13 * 2u) /* 0xFFFA Timer B CC0 */ NMI_VECTOR (14 * 2u) /* 0xFFFC Non-maska××e */
msp430f449+msp430 launchpad
1、开发环境:IAR Embedded Workbench 2、IAR的安装及相应设置 3、IAR的使用
msp430f449简介
1、低工作电压:1.8~3.6V 2、超低功耗: 活动模式:280UA(1MHZ,2.2V) 待机模式 : 1.1UA 掉电模式 : (RAM数据保持)0.1UA 3、有5种节电模式 4、从待机到唤醒的响应时间不超过6us 5、12位A/D转换器 (8通道、带有内部参考源、采样保持) 6、16位精简指令结构(RISC),150ns指令周期 7、带有3个捕获/比较器结构的16位定时器 8、串行通信可软件选择UART/SPI两种模式 9、可在线串行编程,不需要外部编程电压 10、驱动液晶能力为160段 11、FLASH存储器为60KB,RAM为2KB
#define BASICTIMER_VECTOR (0 * 2u) /* 0xFFE0 Basic Timer */ #define PORT2_VECTOR (1 * 2u) /* 0xFFE2 Port 2 */ #define USART1TX_VECTOR (2 * 2u) /* 0xFFE4 USART 1 Transmit */ #define USART1RX_VECTOR (3 * 2u) /* 0xFFE6 USART 1 Receive */ #define Pபைடு நூலகம்RT1_VECTOR (4 * 2u) /* 0xFFE8 Port 1 */ #define TIMERA1_VECTOR (5 * 2u) /* 0xFFEA Timer A CC1-2, TA */ #define TIMERA0_VECTOR (6 * 2u) /* 0xFFEC Timer A CC0 */ #define ADC12_VECTOR (7 * 2u) /* 0xFFEE ADC */ #define USART0TX_VECTOR (8 * 2u) /* 0xFFF0 USART 0 Transmit */ #define USART0RX_VECTOR (9 * 2u) /* 0xFFF2 USART 0 Receive */ #define WDT_VECTOR (10 * 2u) /* 0xFFF4 Watchdog Timer */ #define COMPARATORA_VECTOR (11 * 2u) /* 0xFFF6 Comparator A */ #define TIMERB1_VECTOR (12 * 2u) /* 0xFFF8 Timer B CC1-6, TB */ #define TIMERB0_VECTOR (13 * 2u) /* 0xFFFA Timer B CC0 */ #define NMI_VECTOR (14 * 2u) /* 0xFFFC Non-maskable */ #define RESET_VECTOR (15 * 2u) /* 0xFFFE Reset [Highest Priority] */
msp430g2553_UART
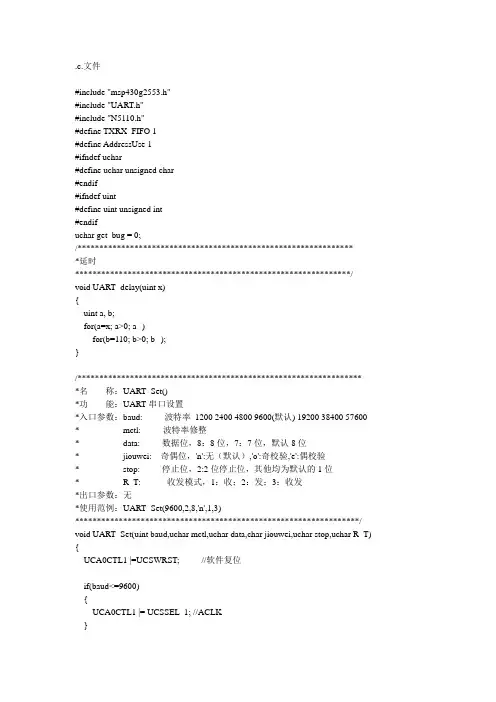
#include "msp430g2553.h"#include "UART.h"#include "N5110.h"#define TXRX_FIFO 1#define AddressUse 1#ifndef uchar#define uchar unsigned char#endif#ifndef uint#define uint unsigned int#endifuchar get_bug = 0;/****************************************************************延时***************************************************************/ void UART_delay(uint x){uint a, b;for(a=x; a>0; a--)for(b=110; b>0; b--);}/***************************************************************** *名称:UART_Set()*功能:UART串口设置*入口参数:baud: 波特率1200 2400 4800 9600(默认) 19200 38400 57600 * mctl: 波特率修整* data: 数据位,8:8位,7:7位,默认8位* jiouwei: 奇偶位,'n':无(默认),'o':奇校验,'e':偶校验* stop: 停止位,2:2位停止位,其他均为默认的1位* R_T: 收发模式,1:收;2:发;3:收发*出口参数:无*使用范例:UART_Set(9600,2,8,'n',1,3)*****************************************************************/ void UART_Set(uint baud,uchar mctl,uchar data,char jiouwei,uchar stop,uchar R_T) {UCA0CTL1 |=UCSWRST; //软件复位if(baud<=9600){UCA0CTL1 |= UCSSEL_1; //ACLK}{UCA0CTL1 |= UCSSEL_2; //SMCLK}switch(baud){case 1200: UCA0BR0 = 0X1B;//1200波特率//波特率计算UCA0BR1 = 0X6B; //波特率=BRCLK/N=(UBR+(M7+M6+M5+M4+M3+M2+M1+M0)/8)break; //例如:BRCLK=8MHz,要产生BITCLK=115200Hz,分频器的分频系数为8000 / 115.2 =69.44444444case 2400: UCA0BR0 = 0X0D;//2400波特率//所以设置分频器的计数值为69。
MSP430G2553捕获程序案例与经验分享

MSP430G2553捕获程序案例与经验分享MSP430G2553单片机定时器A有3个捕获比较寄存器CCR0,CCR1,CCR2.。
MSP430G2553捕获程序应用很广泛,电子工程师可以多加了解。
所谓捕获,就是我们来检测外围的信号跳变时刻(此时信号理解为数字信号,即脉冲),此信号乃为我们捕获的对象,可以测量信号的脉冲宽度,即频率等。
捕获首先需要考虑的初始化工作1.设置BCS模块,确定系统时钟MCLK子系统时钟SMCLK把MCLK设置为8MHZ,SMCLK设置为1MHZ。
2.捕获输入引脚的选择选择IO引脚时应查阅器件的手册,能够快速的查阅PDF资料找到正确的答案是一个程序员的基本素质。
3.程序设计思路根据测频的原理,需要2次捕获才能测量一次输入信号的频率。
因此要定义2个变量保存2次捕获结果。
变量是无符号的整数型变量(与捕获寄存器的字长匹配)。
输入信号与CPU的工作是异步的,所以设计程序的时候是不知道什么时候才有捕获输入。
程序处理何时发生了捕获的方法有2种一是查询的方法,定时器硬件在发生捕获事件后会置捕获中断表示CCIF为1,程序在主循环里不断的查询这个标志即可判断是否有捕获事件发生。
二是定时器中断法,当发生捕获事件时必产生定时器中断,在中断中读取捕获寄存器即可。
查询的方法不是好的程序设计方法,因为查询时要占用CPU,使得CPU不能再做其他任务。
中断的方法对初学者有一定的困难。
即中断程序如何与主程序通信(交换信息)。
理解中断及设计中断服务程序要困难一些。
捕获模式捕获外部输入的信号的上升沿或下降沿或上升沿下降沿都捕捉,当捕捉发生时,把TAR 的值装载到TACCRx中,同时也可以进入中断,执行相应的操作。
这样利用捕捉上升沿或。
基于msp430g2553的红外遥控小车解码控制程序
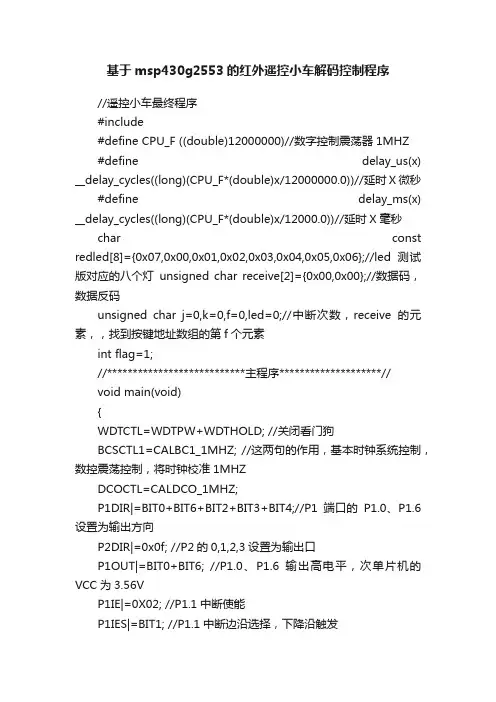
基于msp430g2553的红外遥控小车解码控制程序//遥控小车最终程序#include#define CPU_F ((double)12000000)//数字控制震荡器1MHZ#define delay_us(x) __delay_cycles((long)(CPU_F*(double)x/12000000.0))//延时X微秒#define delay_ms(x) __delay_cycles((long)(CPU_F*(double)x/12000.0))//延时X毫秒char const redled[8]={0x07,0x00,0x01,0x02,0x03,0x04,0x05,0x06};//led测试版对应的八个灯unsigned char receive[2]={0x00,0x00};//数据码,数据反码unsigned char j=0,k=0,f=0,led=0;//中断次数,receive的元素,,找到按键地址数组的第f个元素int flag=1;//***************************主程序********************//void main(void){WDTCTL=WDTPW+WDTHOLD; //关闭看门狗BCSCTL1=CALBC1_1MHZ; //这两句的作用,基本时钟系统控制,数控震荡控制,将时钟校准1MHZDCOCTL=CALDCO_1MHZ;P1DIR|=BIT0+BIT6+BIT2+BIT3+BIT4;//P1端口的P1.0、P1.6设置为输出方向P2DIR|=0x0f; //P2的0,1,2,3设置为输出口P1OUT|=BIT0+BIT6; //P1.0、P1.6输出高电平,次单片机的VCC为3.56VP1IE|=0X02; //P1.1中断使能P1IES|=BIT1; //P1.1中断边沿选择,下降沿触发P1IFG=0; //清P1.1中断标志_BIS_SR(GIE); //开总中断while(1) //{if(receive[0]==0xa2){flag=1;}if(receive[0]==0xe2){flag=-1;}if(flag==1) //正转P1.0{P1OUT&=~BIT3;P1OUT&=~BIT4;switch(receive[0]){case 0x68:{P1OUT&=~BIT0;P1OUT&=~BIT2;break;} //0键case0x30:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(1);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(9);}break;}//1键case0x18:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(2);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(8);}break;}//2键case0x7a:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(3);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(7);}break;}//3键case0x10:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(4);P1OUT&=~BIT0;P1OUT&=~BIT2;delay_m s(6);}break;}//4键case0x38:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(5);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(5);}break;}//5键case0x5a:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(6);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(4);}break;}//6键case0x42:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(7);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(3);}break;}//7键case0x4a:{{P1OUT|=BIT0;P1OUT|=BIT2;delay_ms(8);P1OUT&=~B IT0;P1OUT&=~BIT2;delay_m s(2);}break;}//8键case 0x52:{P1OUT|=BIT0;P1OUT|=BIT2;break;} //9键}}else if(flag==-1) //反转P1.2{P1OUT&=~BIT0;P1OUT&=~BIT2;switch(receive[0]){case 0x68:{P1OUT&=~BIT3;P1OUT&=~BIT4;break;} //0键case0x30:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(1);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(9);}break;}//1键case0x18:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(2);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(8);}break;}//2键case0x7a:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(3);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(7);}break;}//3键case0x10:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(4);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(6);}break;}//4键case0x38:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(5);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(5);}break;}//5键case0x5a:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(6);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(4);}break;}//6键case0x42:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(7);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(3);}break;}//7键case0x4a:{{P1OUT|=BIT3;P1OUT|=BIT4;delay_ms(8);P1OUT&=~B IT3;P1OUT&=~BIT4;delay_m s(2);}break;}//8键case 0x52:{P1OUT|=BIT3;P1OUT|=BIT4;break;} //9键}}}}//*********************红外遥控器中断程序*******************//#pragma vector=PORT1_VECTOR //中断程序的格式:#pragma vector=中断矢量__interrupt void port1(void)//格式:__interrupt void 函数名(void){P1IFG=0X00; //清P1中断标志int count=0; //高电平持续时间计数值while(!(P1IN&BIT1)); //等电平变为高电平while(P1IN&BIT1) //计算高电平持续时间{count++;if(count>8000)return;//如果高电平持续时间过长则推出中断程序}if(j>16) //一体化红外接收头一接收遥控器信号,就会输出32位的脉冲序列波,其中后16位{ //决定遥控器的按键地址,16位由8位数据码和数据反码组成,我们需要将其解码//time[j-17]=count; //将记得的高电平持续时间放入时间数组中if(j==25)k++; //到数据反码的起始位的时候,我让receive数组元素下标+1receive[k]<<=1; //接收数据码左移一位,比如:xxxx xxxx 左移一位后xxxx xxx0if(count>80)receive[k]|=0x01;//高电平持续时间超过80,则将左移一位后的最低位变1,} //结果变为,xxxx xxx1,如果没超过80则保持不变,xxxx xxx0 j++;if(j>32){j=0;k=0; //解码结束,j,k值清零delay_ms(150);}}。
msp430g2553例程大全

MSPG2553 例程1.//************************************************************************* *****// LaunchPad Lab2 - Software Toggle P1.0,//// MSP430G2xx2// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// | P1.0|-->LED////************************************************************************* *****#include <msp430g2553.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerif (CALBC1_1MHZ == 0xFF || CALDCO_1MHZ == 0xFF){while(1); // If calibration constants erased, trap CPU!!}// Configure Basic ClockBCSCTL1 = CALBC1_1MHZ; // Set rangeDCOCTL = CALDCO_1MHZ; // Set DCO step + modulationBCSCTL3 |= LFXT1S_2; // Set LFXT1P1DIR = BIT6; // P1.6 output (green LED)P1OUT = 0; // LED offIFG1 &= ~OFIFG; // Clear OSCFault flagBCSCTL2 |=SELM_1 + DIVM_0; // Set MCLKfor(;;){P1OUT = BIT6; // P1.6 on (green LED)_delay_cycles(100);P1OUT = 0; // green LED off_delay_cycles(5000);}}2.//************************************************************************* *****// LaunchPad Lab3 - Software Port Interrupt Service//// MSP430G2xx2// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// /|\ | |// --o--|P1.3 P1.0|-->LED// \|/////************************************************************************* *****#include <msp430g2553.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerP1DIR |= BIT0; // Set P1.0 to output directionP1IES |= BIT3; // P1.3 Hi/lo edgeP1IFG &= ~BIT3; // P1.3 IFG clearedP1IE |= BIT3; // P1.3 interrupt enabled_BIS_SR(LPM4_bits + GIE); // Enter LPM4 w/interrupt }// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port_1(void){if (P1IFG & BIT3){P1OUT ^= BIT0; // P1.0 = toggleP1IFG &= ~BIT3; // P1.3 IFG cleared }}3.//************************************************************************* *****// LaunchPad Lab5 - ADC10, Sample A10 Temp and Convert to oC and oF//// MSP430G2452// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// |A10 |////************************************************************************* *****#include "msp430g2553.h"long temp;long IntDegF;long IntDegC;void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDT//Configure ADC10ADC10CTL1 = INCH_10 + ADC10DIV_3; // Choose ADC Channel as Temp SensorADC10CTL0 = SREF_1 + ADC10SHT_3 + REFON + ADC10ON + ADC10IE;//Choose ADC Ref source__enable_interrupt(); // Enable interrupts.TACCR0 = 30; // Delay to allow Ref to settleTACCTL0 |= CCIE; // Compare-mode interrupt.TACTL = TASSEL_2 | MC_1; // TACLK = SMCLK, Up mode.LPM0; // Wait for delay.TACCTL0 &= ~CCIE; // Disable timer Interrupt__disable_interrupt();while(1){ADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start__bis_SR_register(LPM0_bits + GIE); // LPM0 with interrupts enabled// oF = ((A10/1024)*1500mV)-923mV)*1/1.97mV = A10*761/1024 - 468temp = ADC10MEM;IntDegF = ((temp - 630) * 761) / 1024;// oC = ((A10/1024)*1500mV)-986mV)*1/3.55mV = A10*423/1024 - 278temp = ADC10MEM;IntDegC = ((temp - 673) * 423) / 1024;__no_operation(); // SET BREAKPOINT HERE}}// ADC10 interrupt service routine#pragma vector=ADC10_VECTOR__interrupt void ADC10_ISR (void){__bic_SR_register_on_exit(LPM0_bits); // Clear CPUOFF bit from 0(SR)}#pragma vector=TIMER0_A0_VECTOR__interrupt void ta0_isr(void){TACTL = 0;__bic_SR_register_on_exit(LPM0_bits); // Clear CPUOFF bit from 0(SR)}4.//************************************************************************* *****// MSP430F20xx Demo - Basic Clock, Output Buffered SMCLK, ACLK and MCLK/10 //// Description: Buffer ACLK on P2.0, default SMCLK(DCO) on P1.4 and MCLK/10 on // P1.5.// ACLK = LFXT1 = VLO, MCLK = SMCLK = default DCO// //* External watch crystal installed on XIN XOUT is required for ACLK *////// MSP430F20xx// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// | P1.4/SMCLK|-->SMCLK = Default DCO// | P1.5|-->MCLK/10 = DCO/10// | P1.0/ACLK|-->ACLK = VLO//// M. Buccini / L. Westlund// Texas Instruments Inc.// October 2005// Built with IAR Embedded Workbench Version: 3.40A//************************************************************************* *****#include <msp430x20x3.h>unsigned char s;void main(void){WDTCTL = WDTPW +WDTHOLD; // Stop Watchdog TimerBCSCTL3 |= LFXT1S_2; // LFXT1 = VLO//DCOCTL = 0;//BCSCTL1 = CALBC1_16MHZ;//DCOCTL = CALBC1_16MHZ;P1DIR |= 0x31; // P1.0,5 and P1.4 outputsP1SEL |= 0x11; // P1.0,4 ACLK/VLO, SMCLK/DCO output//SMCLK Sub-System Main Clk,ACLK和SMCLK可以通过复用引脚输出,MCLK 不能直接输出体现, MCLK可以配置为VLO或者DCOwhile(1){P1OUT |= 0x20; // P1.5 = 1, 通过开关P1.5来体现MCLK,这两条指令的周期大概为SMCLK的1/10P1OUT &= ~0x20;//20;}}5.//************************************************************************* *****// MSP430xG46x Demo - FLL+, Runs Internal DCO at 8MHz// Description: This program demonstrates setting the internal DCO to run at// 8MHz with auto-calibration by the FLL+.// ACLK = LFXT1 = 32768Hz, MCLK = SMCLK = DCO = (121+1) x 2 x ACLK = 7995392Hz// //* An external watch crystal between XIN & XOUT is required for ACLK *////// MSP430xG461x// -----------------// /|\| XIN|-// | | | 32kHz// --|RST XOUT|-// | |// | P1.1|--> MCLK = 8MHz// | |// | P1.5|--> ACLK = 32kHz// | |//// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* ****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerFLL_CTL0 |= DCOPLUS + XCAP18PF; // DCO+ set, freq = xtal x D x N+1 SCFI0 |= FN_4; // x2 DCO freq, 8MHz nominal DCOSCFQCTL = 121; // (121+1) x 32768 x 2 = 7.99 MHzP1DIR = 0x22; // P1.1 & P1.5 to output directionP1SEL = 0x22; // P1.1 & P1.5 to output MCLK & ACLKwhile(1); // Loop in place}6.//************************************************************************* ***// MSP430xG46x Demo - Flash In-System Programming, Copy SegA to SegB//// Description: This program first erases flash seg A, then it increments all// values in seg A, then it erases seg B, then copies seg A to seg B.// Assumed MCLK 550kHz - 900kHz.// //* Set Breakpoint on NOP in the Mainloop to avoid Stressing Flash *////// MSP430xG461x// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |//// M. Mitchell// Texas Instruments Inc.// Feb 2005// Built with IAR Embedded Workbench Version: 3.21A//************************************************************************* *****#include <msp430xG46x.h>char value; // 8-bit value to write to segment A// Function prototypesvoid write_SegA (char value);void copy_A2B (void);void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerFCTL2 = FWKEY + FSSEL0 + FN0; // MCLK/2 for Flash Timing Generatorvalue = 0; // Initialize valuewhile(1) // Repeat forever{write_SegA(value++); // Write segment A, increment valuecopy_A2B(); // Copy segment A to B_NOP(); // SET BREAKPOINT HERE}}void write_SegA (char value){char *Flash_ptr; // Flash pointerunsigned int i;Flash_ptr = (char *) 0x1080; // Initialize Flash pointerFCTL1 = FWKEY + ERASE; // Set Erase bitFCTL3 = FWKEY; // Clear Lock bit*Flash_ptr = 0; // Dummy write to erase Flash segmentFCTL1 = FWKEY + WRT; // Set WRT bit for write operationfor (i=0; i<128; i++){*Flash_ptr++ = value; // Write value to flash}FCTL1 = FWKEY; // Clear WRT bitFCTL3 = FWKEY + LOCK; // Set LOCK bit}void copy_A2B (void){char *Flash_ptrA; // Segment A pointerchar *Flash_ptrB; // Segment B pointerunsigned int i;Flash_ptrA = (char *) 0x1080; // Initialize Flash segment A pointerFlash_ptrB = (char *) 0x1000; // Initialize Flash segment B pointerFCTL1 = FWKEY + ERASE; // Set Erase bitFCTL3 = FWKEY; // Clear Lock bit*Flash_ptrB = 0; // Dummy write to erase Flash segment B FCTL1 = FWKEY + WRT; // Set WRT bit for write operationfor (i=0; i<128; i++){*Flash_ptrB++ = *Flash_ptrA++; // Copy value segment A to segment B}FCTL1 = FWKEY; // Clear WRT bitFCTL3 = FWKEY + LOCK; // Set LOCK bit}7.//************************************************************************* *****// MSP430xG46x Demo - Software Port Interrupt on P1.0 from LPM4//// Description: A hi/low transition on P1.0 will trigger P1_ISR which,// toggles P2.1. Normal mode is LPM4 ~ 0.1uA. LPM4 current can be measured// with the LED removed, all unused P1.x/P2.x configured as output or inputs// pulled high or low, and ensure the P2.0 interrupt input does not float.// ACLK = 32.768kHz, MCLK = SMCLK = default DCO//// MSP430xG461x// -----------------// /|\| |// | | |// --|RST |// /|\ | |// --o--|P1.0 P2.1|-->LED// \|///// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsP2DIR = BIT1; // Set P2.1 to output directionP1IES = BIT0; // H-L transitionP1IE = BIT0; // Enable interrupt_BIS_SR(LPM4_bits + GIE); // LPM4, enable interrupts}// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port1_ISR (void){unsigned volatile int i;for (i=10000; i>0; i--); // Debounce delayP1IFG &= ~BIT0; // Clear P1IFGif ((P1IN & 0x01) == 0)P2OUT ^= 0x02; // Toggle P2.1 using exclusive-OR}8.//************************************************************************* *****// MSP430xG46x Demo - Software Port Interrupt on P1.0 from LPM4//// Description: A hi/low transition on P1.0 will trigger P1_ISR which,// toggles P2.1. Normal mode is LPM4 ~ 0.1uA. LPM4 current can be measured// with the LED removed, all unused P1.x/P2.x configured as output or inputs// pulled high or low, and ensure the P2.0 interrupt input does not float.// ACLK = 32.768kHz, MCLK = SMCLK = default DCO//// MSP430xG461x// -----------------// /|\| |// | | |// --|RST |// /|\ | |// --o--|P1.0 P2.1|-->LED// \|///// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsP2DIR = BIT1; // Set P2.1 to output directionP1IES = BIT0; // H-L transitionP1IE = BIT0; // Enable interrupt_BIS_SR(LPM4_bits + GIE); // LPM4, enable interrupts}// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port1_ISR (void){unsigned volatile int i;for (i=10000; i>0; i--); // Debounce delayP1IFG &= ~BIT0; // Clear P1IFGif ((P1IN & 0x01) == 0)P2OUT ^= 0x02; // Toggle P2.1 using exclusive-OR}9.//************************************************************************* *****// MSP430xG46x Demo - USCI_A0, 115200 UART Echo ISR, DCO SMCLK// (modified code example "msp430xG46x_uscia0_uart_01_115k.c")//// Description: Echo a received character, RX ISR used. Normal mode is LPM0.// USCI_A0 RX interrupt triggers TX Echo.// Baud rate divider with 1048576hz = 1048576/115200 = ~9.1 (009h|01h)// ACLK = LFXT1 = 32768Hz, MCLK = SMCLK = default DCO = 32 x ACLK = 1048576Hz// //* An external watch crystal between XIN & XOUT is required for ACLK *////// MSP430FG4619// -----------------// /|\| XIN|-// | | | 32kHz// --|RST XOUT|-// | |// | P2.5/UCA0RXD|<------------// | | 115200 - 8N1// | P2.4/UCA0TXD|------------>//// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include "msp430xG46x.h"void main(void){volatile unsigned int i;WDTCTL = WDTPW+WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsdo{IFG1 &= ~OFIFG; // Clear OSCFault flagfor (i = 0x47FF; i > 0; i--); // Time for flag to set}while ((IFG1 & OFIFG)); // OSCFault flag still set?P2SEL |= 0x030; // P2.4,5 = USCI_A0 RXD/TXDUCA0CTL1 |= UCSSEL_2; // SMCLKUCA0BR0 = 18;0x09; // 1MHz 115200UCA0BR1 = 0;0x00; // 1MHz 115200UCA0MCTL = 0;0x02; // ModulationUCA0CTL1 &= ~UCSWRST; // **Initialize USCI state machine**IE2 |= UCA0RXIE; // Enable USCI_A0 RX interrupt_BIS_SR(LPM0_bits + GIE); // Enter LPM0, interrupts enabled}// Echo back RXed character, confirm TX buffer is ready first#pragma vector=USCIAB0RX_VECTOR__interrupt void USCIA0RX_ISR (void){while(!(IFG2&UCA0TXIFG));UCA0TXBUF = UCA0RXBUF; // TX -> RXed character}10./************************************************************************** ***** MSP-EXP430G2-LaunchPad User Experience Application** 1. Device starts up in LPM3 + blinking LED to indicate device is alive* + Upon first button press, device transitions to application mode* 2. Application Mode* + Continuously sample ADC Temp Sensor channel, compare result against* initial value* + Set PWM based on measured ADC offset: Red LED for positive offset, Green* LED for negative offset* + Transmit temperature value via TimerA UART to PC* + Button Press --> Calibrate using current temperature* Send character '� via UART, notifying PC******************************************************************************/ #include "msp430g2553.h"#define LED0 BIT0#define LED1 BIT6#define LED_DIR P1DIR#define LED_OUT P1OUT#define BUTTON BIT3#define BUTTON_OUT P1OUT#define BUTTON_DIR P1DIR#define BUTTON_IN P1IN#define BUTTON_IE P1IE#define BUTTON_IES P1IES#define BUTTON_IFG P1IFG#define BUTTON_REN P1REN#define TXD BIT1 // TXD on P1.1 #define RXD BIT2 // RXD on P1.2#define APP_STANDBY_MODE 0#define APP_APPLICATION_MODE 1#define TIMER_PWM_MODE 0#define TIMER_UART_MODE 1#define TIMER_PWM_PERIOD 2000#define TIMER_PWM_OFFSET 20#define TEMP_SAME 0#define TEMP_HOT 1#define TEMP_COLD 2#define TEMP_THRESHOLD 5// Conditions for 9600/4=2400 Baud SW UART, SMCLK = 1MHz#define Bitime_5 0x05*4 // ~ 0.5 bit length + small adjustment#define Bitime 13*4//0x0D#define UART_UPDA TE_INTERV AL 1000unsigned char BitCnt;unsigned char applicationMode = APP_STANDBY_MODE;unsigned char timerMode = TIMER_PWM_MODE;unsigned char tempMode;unsigned char calibrateUpdate = 0;unsigned char tempPolarity = TEMP_SAME;unsigned int TXByte;/* Using an 8-value moving average filter on sampled ADC values */long tempMeasured[8];unsigned char tempMeasuredPosition=0;long tempAverage;long tempCalibrated, tempDifference;void InitializeLeds(void);void InitializeButton(void);void PreApplicationMode(void); // Blinks LED, waits for button pressvoid ConfigureAdcTempSensor(void);void ConfigureTimerPwm(void);void ConfigureTimerUart(void);void Transmit(void);void InitializeClocks(void);void main(void){unsigned int uartUpdateTimer = UART_UPDATE_INTERV AL;unsigned char i;WDTCTL = WDTPW + WDTHOLD; // Stop WDTInitializeClocks();InitializeButton();InitializeLeds();PreApplicationMode(); // Blinks LEDs, waits for button press/* Application Mode begins */applicationMode = APP_APPLICATION_MODE;ConfigureAdcTempSensor();ConfigureTimerPwm();__enable_interrupt(); // Enable interrupts./* Main Application Loop */while(1){ADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start__bis_SR_register(CPUOFF + GIE); // LPM0 with interrupts enabled/* Moving average filter out of 8 values to somewhat stabilize sampled ADC */tempMeasured[tempMeasuredPosition++] = ADC10MEM;if (tempMeasuredPosition == 8)tempMeasuredPosition = 0;tempAverage = 0;for (i = 0; i < 8; i++)tempAverage += tempMeasured[i];tempAverage >>= 3; // Divide by 8 to get averageif ((--uartUpdateTimer == 0) || calibrateUpdate ){ConfigureTimerUart();if (calibrateUpdate){TXByte = 248; // A character with high value, outside of temp rangeTransmit();calibrateUpdate = 0;TXByte = (unsigned char)( ((tempAverage - 630) * 761) / 1024 );Transmit();uartUpdateTimer = UART_UPDATE_INTERV AL;ConfigureTimerPwm();}tempDifference = tempAverage - tempCalibrated;if (tempDifference < -TEMP_THRESHOLD){tempDifference = -tempDifference;tempPolarity = TEMP_COLD;LED_OUT &= ~ LED1;}elseif (tempDifference > TEMP_THRESHOLD){tempPolarity = TEMP_HOT;LED_OUT &= ~ LED0;}else{tempPolarity = TEMP_SAME;TACCTL0 &= ~CCIE;TACCTL1 &= ~CCIE;LED_OUT &= ~(LED0 + LED1);}if (tempPolarity != TEMP_SAME){tempDifference <<= 3;tempDifference += TIMER_PWM_OFFSET;TACCR1 = ( (tempDifference) < (TIMER_PWM_PERIOD-1) ? (tempDifference) : (TIMER_PWM_PERIOD-1) );TACCTL0 |= CCIE;TACCTL1 |= CCIE;}}void PreApplicationMode(void){LED_DIR |= LED0 + LED1;LED_OUT |= LED0; // To enable the LED toggling effect LED_OUT &= ~LED1;BCSCTL1 |= DIV A_1; // ACLK/2BCSCTL3 |= LFXT1S_2; // ACLK = VLOTACCR0 = 1200; //TACTL = TASSEL_1 | MC_1; // TACLK = SMCLK, Up mode. TACCTL1 = CCIE + OUTMOD_3; // TACCTL1 Capture Compare TACCR1 = 600;__bis_SR_register(LPM3_bits + GIE); // LPM0 with interrupts enabled}void ConfigureAdcTempSensor(void){unsigned char i;/* Configure ADC Temp Sensor Channel */ADC10CTL1 = INCH_10 + ADC10DIV_3; // Temp Sensor ADC10CLK/4 ADC10CTL0 = SREF_1 + ADC10SHT_3 + REFON + ADC10ON + ADC10IE;__delay_cycles(1000); // Wait for ADC Ref to settleADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start __bis_SR_register(CPUOFF + GIE); // LPM0 with interrupts enabled tempCalibrated = ADC10MEM;for (i=0; i < 8; i++)tempMeasured[i] = tempCalibrated;tempAverage = tempCalibrated;}void ConfigureTimerPwm(void){timerMode = TIMER_PWM_MODE;TACCR0 = TIMER_PWM_PERIOD; //TACTL = TASSEL_2 | MC_1; // TACLK = SMCLK, Up mode. TACCTL0 = CCIE;TACCTL1 = CCIE + OUTMOD_3; // TACCTL1 Capture Compare TACCR1 = 1;}void ConfigureTimerUart(void){timerMode = TIMER_UART_MODE; // Configure TimerA0 UART TXCCTL0 = OUT; // TXD Idle as MarkTACTL = TASSEL_2 + MC_2 + ID_3; // SMCLK/8, continuous modeP1SEL |= TXD + RXD; //P1DIR |= TXD; //}// Function Transmits Character from TXBytevoid Transmit(){BitCnt = 0xA; // Load Bit counter, 8data + ST/SP while (CCR0 != TAR) // Prevent async captureCCR0 = TAR; // Current state of TA counterCCR0 += Bitime; // Some time till first bitTXByte |= 0x100; // Add mark stop bit to TXByteTXByte = TXByte << 1; // Add space start bitCCTL0 = CCIS0 + OUTMOD0 + CCIE; // TXD = mark = idlewhile ( CCTL0 & CCIE ); // Wait for TX completion}// Timer A0 interrupt service routine#pragma vector=TIMER0_A0_VECTOR__interrupt void Timer_A (void){if (timerMode == TIMER_UART_MODE){CCR0 += Bitime; // Add Offset to CCR0if (CCTL0 & CCIS0) // TX on CCI0B?{if ( BitCnt == 0)CCTL0 &= ~ CCIE; // All bits TXed, disable interrupt else{CCTL0 |= OUTMOD2; // TX Spaceif (TXByte & 0x01)CCTL0 &= ~ OUTMOD2; // TX MarkTXByte = TXByte >> 1;BitCnt --;}}}else{if (tempPolarity == TEMP_HOT)LED_OUT |= LED1;if (tempPolarity == TEMP_COLD)LED_OUT |= LED0;TACCTL0 &= ~CCIFG;}}#pragma vector=TIMER0_A1_VECTOR__interrupt void ta1_isr(void){TACCTL1 &= ~CCIFG;if (applicationMode == APP_APPLICATION_MODE)LED_OUT &= ~(LED0 + LED1);elseLED_OUT ^= (LED0 + LED1);}void InitializeClocks(void){BCSCTL1 = CALBC1_1MHZ; // Set rangeDCOCTL = CALDCO_1MHZ;BCSCTL2 &= ~(DIVS_3); // SMCLK = DCO / 8 = 1MHz }void InitializeButton(void) // Configure Push Button{BUTTON_DIR &= ~BUTTON;BUTTON_OUT |= BUTTON;BUTTON_REN |= BUTTON;BUTTON_IES |= BUTTON;BUTTON_IFG &= ~BUTTON;BUTTON_IE |= BUTTON;}void InitializeLeds(void){LED_DIR |= LED0 + LED1;LED_OUT &= ~(LED0 + LED1);}/* ************************************************************** Port Interrupt for Button Press* 1. During standby mode: to exit and enter application mode* 2. During application mode: to recalibrate temp sensor* *********************************************************** */#pragma vector=PORT1_VECTOR__interrupt void PORT1_ISR(void){BUTTON_IFG = 0;BUTTON_IE &= ~BUTTON; /* Debounce */WDTCTL = WDT_ADL Y_250;IFG1 &= ~WDTIFG; /* clear interrupt flag */IE1 |= WDTIE;if (applicationMode == APP_APPLICATION_MODE){tempCalibrated = tempAverage;calibrateUpdate = 1;}else{applicationMode = APP_APPLICATION_MODE; // Switch from STANDBY to APPLICATION MODE__bic_SR_register_on_exit(LPM3_bits);}}#pragma vector=WDT_VECTOR__interrupt void WDT_ISR(void){IE1 &= ~WDTIE; /* disable interrupt */IFG1 &= ~WDTIFG; /* clear interrupt flag */WDTCTL = WDTPW + WDTHOLD; /* put WDT back in hold state */BUTTON_IE |= BUTTON; /* Debouncing complete */ }// ADC10 interrupt service routine#pragma vector=ADC10_VECTOR__interrupt void ADC10_ISR (void){__bic_SR_register_on_exit(CPUOFF); // Return to active mode}。
MSP430G2553中比较器测电阻的程序

DCOCTL =CALDCO_12MHZ;//具体代码没看到
IFG1=0x00; //清除中断标志 中断标志寄存器1 主要控制系统的中断
while(IFG1&OFIFG!=0)//OFIG在头文件中定义为0X20
//比较器设置
CACTL1 = CAEX + CAREF0 +CAON + CAIES + CAIE; //打开比较器 比较器中断 下降沿触发中断
CACTL2 = P2CA3 + CAF; // 一个选择CA1 P1.1 正输入端 一个选择CA2 P1.2 负输入端
else
start_data=0xfa;//写数据
Hdata=data&0xf0;//取高四位
Ldata=(data<<4)&0xf0;//取第四位
Send_Data(start_data);
Delay(1);
Send_Data(Hdata);
Delay(1);
// P1OUT ^= BIT6;
_BIC_SR_IRQ(LPM0_bits+GIE);
}
for(i=0;i<=15;i++)
{
Write_data(1,*P); P++;
Delay(move_timer);
num++;
}
}
if(hang==2)
{
Write_data(0,0x90+num);
}
}
void u32tostr(uint dat,char *str) //将一个32位的变量dat转为字符串
基于msp430g2553温度传感器18b20程序

delayus(10);//延时200us
}
//读一个字节
uchar readonechar(void)
{
uchar i=0;
uchar dat=0;
DQ_OUT;
for(i=8;i>0;i--)
{
DQ_L; // 给脉冲信号
dat>>=1;
_NOP();
DQ_H; // 给脉冲信号
_NOP();
DQ_IN;
if(P1IN&BIT4)
dat|=0x80;
delayus(2);
}
//初始化函数
void init_ds18b20()
{
DQ_OUT;
_NOP();
DQ_H; //DQ复位
delayus(2); //稍做延时40us
DQ_L; //单片机将DQ拉低
delayus(25); //精确延时 大于 500us
基于msp430g2553温度传感器18b20程序
#ifndef __DS18B20_H__
#define __DS18B20_H__
#include "delay.h"
#define DQ_OUT P1DIR|=BIT
#define DQ_H P1OUT|=BIT4
{
uchar a=0;
uchar b=0;
uint t=0;
float tt=0;
init_ds18b20();
writeonechar(0xCC); // 跳过读序号列号的操作
OPT3001 MSP430G2553完整程序
{
return 0;
}
else//否则初始化不成功
{
return 1;
}
}
//OPT3001寄存器配置
//12-15位RN[0,3]:0x1100,设置为Full-Scale Mode
OPT3001IIC_Init();//OPT3001端口初始化
OPT3001Config(); //配置OPT3001并且唤醒OPT3001
delay();
ManufacturerIDNum=GetOPT3001ManufacturerID();
delay();
DeviceIDNum=GetOPT3001DeviceID();
write1();
stop();//停止信号
}
//*********************************************************
//读出BMP085内部数据,连续两个
//*********************************************************
}
BCSCTL1 = CALBC1_1MHZ; // Set DCO
DCOCTL = CALDCO_1MHZ;
}
void Opt3001WriteRegister(unsigned char registerName, unsigned int value)
{
start(); //起始信号
write1byte(0x88); //发送设备地址+写信号
msp430g2553例程大全
MSPG2553 例程1.//************************************************************************* *****// LaunchPad Lab2 - Software Toggle P1.0,//// MSP430G2xx2// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// | P1.0|-->LED////************************************************************************* *****#include <msp430g2553.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerif (CALBC1_1MHZ == 0xFF || CALDCO_1MHZ == 0xFF){while(1); // If calibration constants erased, trap CPU!!}// Configure Basic ClockBCSCTL1 = CALBC1_1MHZ; // Set rangeDCOCTL = CALDCO_1MHZ; // Set DCO step + modulationBCSCTL3 |= LFXT1S_2; // Set LFXT1P1DIR = BIT6; // P1.6 output (green LED)P1OUT = 0; // LED offIFG1 &= ~OFIFG; // Clear OSCFault flagBCSCTL2 |=SELM_1 + DIVM_0; // Set MCLKfor(;;){P1OUT = BIT6; // P1.6 on (green LED)_delay_cycles(100);P1OUT = 0; // green LED off_delay_cycles(5000);}}2.//************************************************************************* *****// LaunchPad Lab3 - Software Port Interrupt Service//// MSP430G2xx2// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// /|\ | |// --o--|P1.3 P1.0|-->LED// \|/////************************************************************************* *****#include <msp430g2553.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerP1DIR |= BIT0; // Set P1.0 to output directionP1IES |= BIT3; // P1.3 Hi/lo edgeP1IFG &= ~BIT3; // P1.3 IFG clearedP1IE |= BIT3; // P1.3 interrupt enabled_BIS_SR(LPM4_bits + GIE); // Enter LPM4 w/interrupt }// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port_1(void){if (P1IFG & BIT3){P1OUT ^= BIT0; // P1.0 = toggleP1IFG &= ~BIT3; // P1.3 IFG cleared }}3.//************************************************************************* *****// LaunchPad Lab5 - ADC10, Sample A10 Temp and Convert to oC and oF//// MSP430G2452// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// |A10 |////************************************************************************* *****#include "msp430g2553.h"long temp;long IntDegF;long IntDegC;void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDT//Configure ADC10ADC10CTL1 = INCH_10 + ADC10DIV_3; // Choose ADC Channel as Temp SensorADC10CTL0 = SREF_1 + ADC10SHT_3 + REFON + ADC10ON + ADC10IE;//Choose ADC Ref source__enable_interrupt(); // Enable interrupts.TACCR0 = 30; // Delay to allow Ref to settleTACCTL0 |= CCIE; // Compare-mode interrupt.TACTL = TASSEL_2 | MC_1; // TACLK = SMCLK, Up mode.LPM0; // Wait for delay.TACCTL0 &= ~CCIE; // Disable timer Interrupt__disable_interrupt();while(1){ADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start__bis_SR_register(LPM0_bits + GIE); // LPM0 with interrupts enabled// oF = ((A10/1024)*1500mV)-923mV)*1/1.97mV = A10*761/1024 - 468temp = ADC10MEM;IntDegF = ((temp - 630) * 761) / 1024;// oC = ((A10/1024)*1500mV)-986mV)*1/3.55mV = A10*423/1024 - 278temp = ADC10MEM;IntDegC = ((temp - 673) * 423) / 1024;__no_operation(); // SET BREAKPOINT HERE}}// ADC10 interrupt service routine#pragma vector=ADC10_VECTOR__interrupt void ADC10_ISR (void){__bic_SR_register_on_exit(LPM0_bits); // Clear CPUOFF bit from 0(SR)}#pragma vector=TIMER0_A0_VECTOR__interrupt void ta0_isr(void){TACTL = 0;__bic_SR_register_on_exit(LPM0_bits); // Clear CPUOFF bit from 0(SR)}4.//************************************************************************* *****// MSP430F20xx Demo - Basic Clock, Output Buffered SMCLK, ACLK and MCLK/10 //// Description: Buffer ACLK on P2.0, default SMCLK(DCO) on P1.4 and MCLK/10 on // P1.5.// ACLK = LFXT1 = VLO, MCLK = SMCLK = default DCO// //* External watch crystal installed on XIN XOUT is required for ACLK *////// MSP430F20xx// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |// | P1.4/SMCLK|-->SMCLK = Default DCO// | P1.5|-->MCLK/10 = DCO/10// | P1.0/ACLK|-->ACLK = VLO//// M. Buccini / L. Westlund// Texas Instruments Inc.// October 2005// Built with IAR Embedded Workbench Version: 3.40A//************************************************************************* *****#include <msp430x20x3.h>unsigned char s;void main(void){WDTCTL = WDTPW +WDTHOLD; // Stop Watchdog TimerBCSCTL3 |= LFXT1S_2; // LFXT1 = VLO//DCOCTL = 0;//BCSCTL1 = CALBC1_16MHZ;//DCOCTL = CALBC1_16MHZ;P1DIR |= 0x31; // P1.0,5 and P1.4 outputsP1SEL |= 0x11; // P1.0,4 ACLK/VLO, SMCLK/DCO output//SMCLK Sub-System Main Clk,ACLK和SMCLK可以通过复用引脚输出,MCLK 不能直接输出体现, MCLK可以配置为VLO或者DCOwhile(1){P1OUT |= 0x20; // P1.5 = 1, 通过开关P1.5来体现MCLK,这两条指令的周期大概为SMCLK的1/10P1OUT &= ~0x20;//20;}}5.//************************************************************************* *****// MSP430xG46x Demo - FLL+, Runs Internal DCO at 8MHz// Description: This program demonstrates setting the internal DCO to run at// 8MHz with auto-calibration by the FLL+.// ACLK = LFXT1 = 32768Hz, MCLK = SMCLK = DCO = (121+1) x 2 x ACLK = 7995392Hz// //* An external watch crystal between XIN & XOUT is required for ACLK *////// MSP430xG461x// -----------------// /|\| XIN|-// | | | 32kHz// --|RST XOUT|-// | |// | P1.1|--> MCLK = 8MHz// | |// | P1.5|--> ACLK = 32kHz// | |//// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* ****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerFLL_CTL0 |= DCOPLUS + XCAP18PF; // DCO+ set, freq = xtal x D x N+1 SCFI0 |= FN_4; // x2 DCO freq, 8MHz nominal DCOSCFQCTL = 121; // (121+1) x 32768 x 2 = 7.99 MHzP1DIR = 0x22; // P1.1 & P1.5 to output directionP1SEL = 0x22; // P1.1 & P1.5 to output MCLK & ACLKwhile(1); // Loop in place}6.//************************************************************************* ***// MSP430xG46x Demo - Flash In-System Programming, Copy SegA to SegB//// Description: This program first erases flash seg A, then it increments all// values in seg A, then it erases seg B, then copies seg A to seg B.// Assumed MCLK 550kHz - 900kHz.// //* Set Breakpoint on NOP in the Mainloop to avoid Stressing Flash *////// MSP430xG461x// -----------------// /|\| XIN|-// | | |// --|RST XOUT|-// | |//// M. Mitchell// Texas Instruments Inc.// Feb 2005// Built with IAR Embedded Workbench Version: 3.21A//************************************************************************* *****#include <msp430xG46x.h>char value; // 8-bit value to write to segment A// Function prototypesvoid write_SegA (char value);void copy_A2B (void);void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timerFCTL2 = FWKEY + FSSEL0 + FN0; // MCLK/2 for Flash Timing Generatorvalue = 0; // Initialize valuewhile(1) // Repeat forever{write_SegA(value++); // Write segment A, increment valuecopy_A2B(); // Copy segment A to B_NOP(); // SET BREAKPOINT HERE}}void write_SegA (char value){char *Flash_ptr; // Flash pointerunsigned int i;Flash_ptr = (char *) 0x1080; // Initialize Flash pointerFCTL1 = FWKEY + ERASE; // Set Erase bitFCTL3 = FWKEY; // Clear Lock bit*Flash_ptr = 0; // Dummy write to erase Flash segmentFCTL1 = FWKEY + WRT; // Set WRT bit for write operationfor (i=0; i<128; i++){*Flash_ptr++ = value; // Write value to flash}FCTL1 = FWKEY; // Clear WRT bitFCTL3 = FWKEY + LOCK; // Set LOCK bit}void copy_A2B (void){char *Flash_ptrA; // Segment A pointerchar *Flash_ptrB; // Segment B pointerunsigned int i;Flash_ptrA = (char *) 0x1080; // Initialize Flash segment A pointerFlash_ptrB = (char *) 0x1000; // Initialize Flash segment B pointerFCTL1 = FWKEY + ERASE; // Set Erase bitFCTL3 = FWKEY; // Clear Lock bit*Flash_ptrB = 0; // Dummy write to erase Flash segment B FCTL1 = FWKEY + WRT; // Set WRT bit for write operationfor (i=0; i<128; i++){*Flash_ptrB++ = *Flash_ptrA++; // Copy value segment A to segment B}FCTL1 = FWKEY; // Clear WRT bitFCTL3 = FWKEY + LOCK; // Set LOCK bit}7.//************************************************************************* *****// MSP430xG46x Demo - Software Port Interrupt on P1.0 from LPM4//// Description: A hi/low transition on P1.0 will trigger P1_ISR which,// toggles P2.1. Normal mode is LPM4 ~ 0.1uA. LPM4 current can be measured// with the LED removed, all unused P1.x/P2.x configured as output or inputs// pulled high or low, and ensure the P2.0 interrupt input does not float.// ACLK = 32.768kHz, MCLK = SMCLK = default DCO//// MSP430xG461x// -----------------// /|\| |// | | |// --|RST |// /|\ | |// --o--|P1.0 P2.1|-->LED// \|///// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsP2DIR = BIT1; // Set P2.1 to output directionP1IES = BIT0; // H-L transitionP1IE = BIT0; // Enable interrupt_BIS_SR(LPM4_bits + GIE); // LPM4, enable interrupts}// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port1_ISR (void){unsigned volatile int i;for (i=10000; i>0; i--); // Debounce delayP1IFG &= ~BIT0; // Clear P1IFGif ((P1IN & 0x01) == 0)P2OUT ^= 0x02; // Toggle P2.1 using exclusive-OR}8.//************************************************************************* *****// MSP430xG46x Demo - Software Port Interrupt on P1.0 from LPM4//// Description: A hi/low transition on P1.0 will trigger P1_ISR which,// toggles P2.1. Normal mode is LPM4 ~ 0.1uA. LPM4 current can be measured// with the LED removed, all unused P1.x/P2.x configured as output or inputs// pulled high or low, and ensure the P2.0 interrupt input does not float.// ACLK = 32.768kHz, MCLK = SMCLK = default DCO//// MSP430xG461x// -----------------// /|\| |// | | |// --|RST |// /|\ | |// --o--|P1.0 P2.1|-->LED// \|///// K. Quiring/ M. Mitchell// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include <msp430xG46x.h>void main(void){WDTCTL = WDTPW + WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsP2DIR = BIT1; // Set P2.1 to output directionP1IES = BIT0; // H-L transitionP1IE = BIT0; // Enable interrupt_BIS_SR(LPM4_bits + GIE); // LPM4, enable interrupts}// Port 1 interrupt service routine#pragma vector=PORT1_VECTOR__interrupt void Port1_ISR (void){unsigned volatile int i;for (i=10000; i>0; i--); // Debounce delayP1IFG &= ~BIT0; // Clear P1IFGif ((P1IN & 0x01) == 0)P2OUT ^= 0x02; // Toggle P2.1 using exclusive-OR}9.//************************************************************************* *****// MSP430xG46x Demo - USCI_A0, 115200 UART Echo ISR, DCO SMCLK// (modified code example "msp430xG46x_uscia0_uart_01_115k.c")//// Description: Echo a received character, RX ISR used. Normal mode is LPM0.// USCI_A0 RX interrupt triggers TX Echo.// Baud rate divider with 1048576hz = 1048576/115200 = ~9.1 (009h|01h)// ACLK = LFXT1 = 32768Hz, MCLK = SMCLK = default DCO = 32 x ACLK = 1048576Hz// //* An external watch crystal between XIN & XOUT is required for ACLK *////// MSP430FG4619// -----------------// /|\| XIN|-// | | | 32kHz// --|RST XOUT|-// | |// | P2.5/UCA0RXD|<------------// | | 115200 - 8N1// | P2.4/UCA0TXD|------------>//// Texas Instruments Inc.// October 2006// Built with IAR Embedded Workbench Version: 3.41A//************************************************************************* *****#include "msp430xG46x.h"void main(void){volatile unsigned int i;WDTCTL = WDTPW+WDTHOLD; // Stop WDTFLL_CTL0 |= XCAP14PF; // Configure load capsdo{IFG1 &= ~OFIFG; // Clear OSCFault flagfor (i = 0x47FF; i > 0; i--); // Time for flag to set}while ((IFG1 & OFIFG)); // OSCFault flag still set?P2SEL |= 0x030; // P2.4,5 = USCI_A0 RXD/TXDUCA0CTL1 |= UCSSEL_2; // SMCLKUCA0BR0 = 18;0x09; // 1MHz 115200UCA0BR1 = 0;0x00; // 1MHz 115200UCA0MCTL = 0;0x02; // ModulationUCA0CTL1 &= ~UCSWRST; // **Initialize USCI state machine**IE2 |= UCA0RXIE; // Enable USCI_A0 RX interrupt_BIS_SR(LPM0_bits + GIE); // Enter LPM0, interrupts enabled}// Echo back RXed character, confirm TX buffer is ready first#pragma vector=USCIAB0RX_VECTOR__interrupt void USCIA0RX_ISR (void){while(!(IFG2&UCA0TXIFG));UCA0TXBUF = UCA0RXBUF; // TX -> RXed character}10./************************************************************************** ***** MSP-EXP430G2-LaunchPad User Experience Application** 1. Device starts up in LPM3 + blinking LED to indicate device is alive* + Upon first button press, device transitions to application mode* 2. Application Mode* + Continuously sample ADC Temp Sensor channel, compare result against* initial value* + Set PWM based on measured ADC offset: Red LED for positive offset, Green* LED for negative offset* + Transmit temperature value via TimerA UART to PC* + Button Press --> Calibrate using current temperature* Send character '� via UART, notifying PC******************************************************************************/ #include "msp430g2553.h"#define LED0 BIT0#define LED1 BIT6#define LED_DIR P1DIR#define LED_OUT P1OUT#define BUTTON BIT3#define BUTTON_OUT P1OUT#define BUTTON_DIR P1DIR#define BUTTON_IN P1IN#define BUTTON_IE P1IE#define BUTTON_IES P1IES#define BUTTON_IFG P1IFG#define BUTTON_REN P1REN#define TXD BIT1 // TXD on P1.1 #define RXD BIT2 // RXD on P1.2#define APP_STANDBY_MODE 0#define APP_APPLICATION_MODE 1#define TIMER_PWM_MODE 0#define TIMER_UART_MODE 1#define TIMER_PWM_PERIOD 2000#define TIMER_PWM_OFFSET 20#define TEMP_SAME 0#define TEMP_HOT 1#define TEMP_COLD 2#define TEMP_THRESHOLD 5// Conditions for 9600/4=2400 Baud SW UART, SMCLK = 1MHz#define Bitime_5 0x05*4 // ~ 0.5 bit length + small adjustment#define Bitime 13*4//0x0D#define UART_UPDA TE_INTERV AL 1000unsigned char BitCnt;unsigned char applicationMode = APP_STANDBY_MODE;unsigned char timerMode = TIMER_PWM_MODE;unsigned char tempMode;unsigned char calibrateUpdate = 0;unsigned char tempPolarity = TEMP_SAME;unsigned int TXByte;/* Using an 8-value moving average filter on sampled ADC values */long tempMeasured[8];unsigned char tempMeasuredPosition=0;long tempAverage;long tempCalibrated, tempDifference;void InitializeLeds(void);void InitializeButton(void);void PreApplicationMode(void); // Blinks LED, waits for button pressvoid ConfigureAdcTempSensor(void);void ConfigureTimerPwm(void);void ConfigureTimerUart(void);void Transmit(void);void InitializeClocks(void);void main(void){unsigned int uartUpdateTimer = UART_UPDATE_INTERV AL;unsigned char i;WDTCTL = WDTPW + WDTHOLD; // Stop WDTInitializeClocks();InitializeButton();InitializeLeds();PreApplicationMode(); // Blinks LEDs, waits for button press/* Application Mode begins */applicationMode = APP_APPLICATION_MODE;ConfigureAdcTempSensor();ConfigureTimerPwm();__enable_interrupt(); // Enable interrupts./* Main Application Loop */while(1){ADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start__bis_SR_register(CPUOFF + GIE); // LPM0 with interrupts enabled/* Moving average filter out of 8 values to somewhat stabilize sampled ADC */tempMeasured[tempMeasuredPosition++] = ADC10MEM;if (tempMeasuredPosition == 8)tempMeasuredPosition = 0;tempAverage = 0;for (i = 0; i < 8; i++)tempAverage += tempMeasured[i];tempAverage >>= 3; // Divide by 8 to get averageif ((--uartUpdateTimer == 0) || calibrateUpdate ){ConfigureTimerUart();if (calibrateUpdate){TXByte = 248; // A character with high value, outside of temp rangeTransmit();calibrateUpdate = 0;TXByte = (unsigned char)( ((tempAverage - 630) * 761) / 1024 );Transmit();uartUpdateTimer = UART_UPDATE_INTERV AL;ConfigureTimerPwm();}tempDifference = tempAverage - tempCalibrated;if (tempDifference < -TEMP_THRESHOLD){tempDifference = -tempDifference;tempPolarity = TEMP_COLD;LED_OUT &= ~ LED1;}elseif (tempDifference > TEMP_THRESHOLD){tempPolarity = TEMP_HOT;LED_OUT &= ~ LED0;}else{tempPolarity = TEMP_SAME;TACCTL0 &= ~CCIE;TACCTL1 &= ~CCIE;LED_OUT &= ~(LED0 + LED1);}if (tempPolarity != TEMP_SAME){tempDifference <<= 3;tempDifference += TIMER_PWM_OFFSET;TACCR1 = ( (tempDifference) < (TIMER_PWM_PERIOD-1) ? (tempDifference) : (TIMER_PWM_PERIOD-1) );TACCTL0 |= CCIE;TACCTL1 |= CCIE;}}void PreApplicationMode(void){LED_DIR |= LED0 + LED1;LED_OUT |= LED0; // To enable the LED toggling effect LED_OUT &= ~LED1;BCSCTL1 |= DIV A_1; // ACLK/2BCSCTL3 |= LFXT1S_2; // ACLK = VLOTACCR0 = 1200; //TACTL = TASSEL_1 | MC_1; // TACLK = SMCLK, Up mode. TACCTL1 = CCIE + OUTMOD_3; // TACCTL1 Capture Compare TACCR1 = 600;__bis_SR_register(LPM3_bits + GIE); // LPM0 with interrupts enabled}void ConfigureAdcTempSensor(void){unsigned char i;/* Configure ADC Temp Sensor Channel */ADC10CTL1 = INCH_10 + ADC10DIV_3; // Temp Sensor ADC10CLK/4 ADC10CTL0 = SREF_1 + ADC10SHT_3 + REFON + ADC10ON + ADC10IE;__delay_cycles(1000); // Wait for ADC Ref to settleADC10CTL0 |= ENC + ADC10SC; // Sampling and conversion start __bis_SR_register(CPUOFF + GIE); // LPM0 with interrupts enabled tempCalibrated = ADC10MEM;for (i=0; i < 8; i++)tempMeasured[i] = tempCalibrated;tempAverage = tempCalibrated;}void ConfigureTimerPwm(void){timerMode = TIMER_PWM_MODE;TACCR0 = TIMER_PWM_PERIOD; //TACTL = TASSEL_2 | MC_1; // TACLK = SMCLK, Up mode. TACCTL0 = CCIE;TACCTL1 = CCIE + OUTMOD_3; // TACCTL1 Capture Compare TACCR1 = 1;}void ConfigureTimerUart(void){timerMode = TIMER_UART_MODE; // Configure TimerA0 UART TXCCTL0 = OUT; // TXD Idle as MarkTACTL = TASSEL_2 + MC_2 + ID_3; // SMCLK/8, continuous modeP1SEL |= TXD + RXD; //P1DIR |= TXD; //}// Function Transmits Character from TXBytevoid Transmit(){BitCnt = 0xA; // Load Bit counter, 8data + ST/SP while (CCR0 != TAR) // Prevent async captureCCR0 = TAR; // Current state of TA counterCCR0 += Bitime; // Some time till first bitTXByte |= 0x100; // Add mark stop bit to TXByteTXByte = TXByte << 1; // Add space start bitCCTL0 = CCIS0 + OUTMOD0 + CCIE; // TXD = mark = idlewhile ( CCTL0 & CCIE ); // Wait for TX completion}// Timer A0 interrupt service routine#pragma vector=TIMER0_A0_VECTOR__interrupt void Timer_A (void){if (timerMode == TIMER_UART_MODE){CCR0 += Bitime; // Add Offset to CCR0if (CCTL0 & CCIS0) // TX on CCI0B?{if ( BitCnt == 0)CCTL0 &= ~ CCIE; // All bits TXed, disable interrupt else{CCTL0 |= OUTMOD2; // TX Spaceif (TXByte & 0x01)CCTL0 &= ~ OUTMOD2; // TX MarkTXByte = TXByte >> 1;BitCnt --;}}}else{if (tempPolarity == TEMP_HOT)LED_OUT |= LED1;if (tempPolarity == TEMP_COLD)LED_OUT |= LED0;TACCTL0 &= ~CCIFG;}}#pragma vector=TIMER0_A1_VECTOR__interrupt void ta1_isr(void){TACCTL1 &= ~CCIFG;if (applicationMode == APP_APPLICATION_MODE)LED_OUT &= ~(LED0 + LED1);elseLED_OUT ^= (LED0 + LED1);}void InitializeClocks(void){BCSCTL1 = CALBC1_1MHZ; // Set rangeDCOCTL = CALDCO_1MHZ;BCSCTL2 &= ~(DIVS_3); // SMCLK = DCO / 8 = 1MHz }void InitializeButton(void) // Configure Push Button{BUTTON_DIR &= ~BUTTON;BUTTON_OUT |= BUTTON;BUTTON_REN |= BUTTON;BUTTON_IES |= BUTTON;BUTTON_IFG &= ~BUTTON;BUTTON_IE |= BUTTON;}void InitializeLeds(void){LED_DIR |= LED0 + LED1;LED_OUT &= ~(LED0 + LED1);}/* ************************************************************** Port Interrupt for Button Press* 1. During standby mode: to exit and enter application mode* 2. During application mode: to recalibrate temp sensor* *********************************************************** */#pragma vector=PORT1_VECTOR__interrupt void PORT1_ISR(void){BUTTON_IFG = 0;BUTTON_IE &= ~BUTTON; /* Debounce */WDTCTL = WDT_ADL Y_250;IFG1 &= ~WDTIFG; /* clear interrupt flag */IE1 |= WDTIE;if (applicationMode == APP_APPLICATION_MODE){tempCalibrated = tempAverage;calibrateUpdate = 1;}else{applicationMode = APP_APPLICATION_MODE; // Switch from STANDBY to APPLICATION MODE__bic_SR_register_on_exit(LPM3_bits);}}#pragma vector=WDT_VECTOR__interrupt void WDT_ISR(void){IE1 &= ~WDTIE; /* disable interrupt */IFG1 &= ~WDTIFG; /* clear interrupt flag */WDTCTL = WDTPW + WDTHOLD; /* put WDT back in hold state */BUTTON_IE |= BUTTON; /* Debouncing complete */ }// ADC10 interrupt service routine#pragma vector=ADC10_VECTOR__interrupt void ADC10_ISR (void){__bic_SR_register_on_exit(CPUOFF); // Return to active mode}。
MSP430G2553_
ZeroMemory(&wrOverlapped,sizeof(wrOverlapped)); if (wrOverlapped.hEvent != NULL) { ResetEvent(wrOverlapped.hEvent); wrOverlapped.hEvent = CreateEvent(NULL,TRUE,FALSE,NULL); } PurgeComm(hCom,PURGE_TXCLEAR|PURGE_RXCLEAR); txIndex=0; rxIndex=0; } virtual ~ComPort(void) { if(bComOpened) CloseHandle(hCom); } unsigned char rxIndex; unsigned char lpInBuffer[1024]; int Sync(void){ int i=1000; while(rxIndex!=txIndex && txIndex!=0 && (--i)){ int size=Read(); for(int i=0;i<size;i++) if(((lpInBuffer[i]&0x80)==0) && (lpInBuffer[i]!=0)) rxIndex=lpInBuffer[i]; } if(i<1) return -1; return rxIndex; } int Read(void){ DWORD dwBytesRead=1024; COMSTAT ComStat; DWORD dwErrorFlags; OVERLAPPED m_osRead; memset(&m_osRead,0,sizeof(OVERLAPPED)); m_osRead.hEvent=CreateEvent(NULL,TRUE,FALSE,NULL); ClearCommError(hCom,&dwErrorFlags,&ComStat); dwBytesRead=min(dwBytesRead,(DWORD)ComStat.cbInQue); //clear port buffer
基于MSP430G2553的按键测试程序
基于msp430G2系列的按键测试程序本程序有扫描和中断两种方式,代码均附后。
4、4×1独立按键实验(1)4×1键盘1:扫描数码管显示(2)4×1键盘2:xx数码管显示(3)4×1键盘3:控制LED(4)4×1键盘4:控制蜂鸣器5、4×4矩阵键盘实验(1)4×4键盘1:行列扫描数码管显示(2)4×4键盘2:行列扫描1602液晶显示3)4×4键盘3:控制LED蜂鸣器#include <msp430g2452.h>#defineBUTTONBIT3#defineLED_REDBIT0#defineLED_GREENBIT6#defineLED_DIRP1DIR#defineBUTTON_DIRP1DIR#defineBUTTON_OUTP1OUT#defineLED_OUTP1OUT#defineBUTTON_RENP1REN#defineBUTTON_ON(P1IN&BIT3)#defineBUTTON_OFF!(P1IN&BIT3)#defineLED_RED_ON()P1OUT|=BIT0#defineLED_RED_OFF()P1OUT&=~BIT0#defineLED_GREEN_ON()P1OUT|=BIT6#defineLED_GREEN_OFF()P1OUT&=~BIT6 volatile unsigned char i=0,flag=0;void main(void){WDTCTL = WDTPW + WDTHOLD; BUTTON_DIR &= ~BUTTON;LED_DIR|= LED_RED+LED_GREEN;BUTTON_REN |= BUTTON;BUTTON_OUT= BUTTON;while(1){/*通过按键改变选择标志位*/if(BUTTON_OFF){flag=!flag;while(BUTTON_OFF);}if(flag){LED_RED_ON();i=10;while(i--)_delay_cycles(500);LED_RED_OFF();LED_GREEN_ON();i=10;while(i--)_delay_cycles(500);LED_GREEN_OFF();}else{LED_OUT |= LED_RED+LED_GREEN;i=10;while(i--)_delay_cycles(500);LED_OUT ^= (LED_RED+LED_GREEN);i=10;while(i--)_delay_cycles(500);}}}/**************该版本编译后的代码与第一个版本是一致的,请看差别在哪儿************/#include <msp430g2452.h>#defineBUTTONBIT3#defineLED_REDBIT0#defineLED_GREENBIT6#defineLED_DIRP1DIR#defineBUTTON_DIRP1DIR#defineBUTTON_OUTP1OUT#defineLED_OUTP1OUT#defineBUTTON_RENP1REN#defineBUTTON_ON(P1IN&BIT3)#defineBUTTON_OFF!(P1IN&BIT3)#defineBIT_SET(x , y)x |= (y)#defineBIT_CLR(x , y)x &=~(y)volatile unsigned char i=0,flag=1;void main(void){WDTCTL = WDTPW + WDTHOLD;BIT_CLR(BUTTON_DIR , BUTTON);BIT_SET(LED_DIR , LED_RED+LED_GREEN);BIT_SET(BUTTON_REN , BUTTON);BIT_SET(BUTTON_OUT , BUTTON);/********************************************************/while(1){/*通过按键改变选择标志位*/if(BUTTON_OFF){flag=!flag;while(BUTTON_OFF);}/*********************************************** ******/if(flag){BIT_SET(LED_OUT , LED_RED);i=10;while(i--)_delay_cycles(500);BIT_CLR(LED_OUT , LED_RED);/*****************************************************/BIT_SET(LED_OUT , LED_GREEN);i=10;while(i--)_delay_cycles(500);BIT_CLR(LED_OUT ,LED_GREEN);}/*****************************************************/ else{BIT_SET(LED_OUT ,LED_RED+LED_GREEN);i=10;while(i--)_delay_cycles(500);/*****************************************************/BIT_CLR(LED_OUT , LED_RED+LED_GREEN);}}}i=10;while(i--)_delay_cycles(500);。