
大话多旋翼飞行器--欧拉角与四元数
0 x ' x ' cos z ' ' 0 y 和 y sin z ' ' 0 1 z z
sin z cos z 0
0 x 0 y 1 z
同理,我们可以得到绕 Y 轴旋转 y 后,两个坐标系下同一个向量的坐标关系
x cos y y 0 sin y z
0 sin y x ' x ' cos y 1 0 y' 和 y' 0 ' ' 0 cos y z z sin y
小常识:
根据第一部分的介绍,可以知道,经过三个欧拉角转动后,世界坐标系下的一个矢量 r =(x ,yW,zW)与其对应的运载体坐标系下的矢量rB=(xB,yB,zB)之间的关系可以表示为
W W
x B 1 0 B y 0 cos zB 0 sin
0
0 x sin x y cos x z
============================================================================== 坐标系小知识: 坐标系是指由固定在一起的三个相互垂直的单位矢量组成的右手坐标系, 三个单位矢量
Misalignment”则使用的是B1坐标系,如下图
使用哪种坐标系, 并没有严格的规定, 可以根据自己的习惯, 或者相关领域的要求进行选择。 《捷联惯性导航技术》一书中使用B1坐标系,如下图,xb指向机头方向,yb垂直于xb向右, zb垂直机身向下。我也是使用的这种坐标系。
xb yb zb
//===================================================================== 欧拉角 从一个坐标系到另一个坐标系的变换, 可以通过依次绕不同的坐标轴的3次连续转动来定义。 从物理角度看,欧拉角表示法可能是最简单的方法之一。(出自《捷联惯性导航技术》) 注意一个问题:维基百科上关于欧拉角的动态定义描述如下 “我们也可以给予欧拉角两种不同的动态定义。 一种是绕着固定于刚体的坐标轴的三个旋转 的复合;另外一种是绕着实验室参考轴的三个旋转的复合。用动态的定义,我们能更了解, 欧拉角在物理上的含义与应用。 特别注意, 以下的描述, XYZ 坐标轴是旋转的刚体坐标轴; 而 xyz 坐标轴是静止不动的实验室参考轴。 A) 绕着 XYZ 坐标轴旋转:最初,两个坐标系统 xyz 与 XYZ 的坐标轴都是重叠著的。 开始先绕着 Z-轴旋转 角值。然后,绕着 X-轴旋转 角值。最后,绕着 Z-轴作角值
的旋转。 B) 绕着 xyz 坐标轴旋转:最初,两个坐标系统 xyz 与 XYZ 的坐标轴都是重叠著的。开 始先绕着 z-轴旋转 角值。然后,绕着 x-轴旋转 角值。最后,绕着 z-轴作角值 的
旋转” 我们通常使用的欧拉角是服从描述A)的。也就是绕着固定于刚体的坐标轴的三个旋转的复 合。 为什么呢?因为对物体施加的转矩通常都是相对于物体自身的坐标轴的, 控制上更直观 更容易。 另一个问题,欧拉角的三次旋转的旋转轴和旋转顺序。根据维基百科的说法,“在经典力 学里,时常用 zxz 顺规来设定欧拉角;照着第二个转动轴的轴名,简称为 x 顺规。另外, 还有别种欧拉角组。合法的欧拉角组中,唯一的限制是,任何两个连续的旋转,必须绕着 不同的转动轴旋转。因此,一共有 12 种顺规。例如,y 顺规,第二个转动轴是 y‐轴,时 常用在量子力学,核子物理学,粒子物理学。另外,还有一种顺规,xyz 顺规,是用在航空 航天工程学” 。
而在“Calibration and data fusion solution for the miniature attitude and heading reference system” 一文,以及 “Autonomous Quadrotor Flight Using a Vision System And Accommodating Frames
x cos y sin z 0
sin cos 0
0 x ' x ' cos y ' y ' sin 0 和 ' ' 0 1 z z
sin cos 0
0 x 0 y 1 z
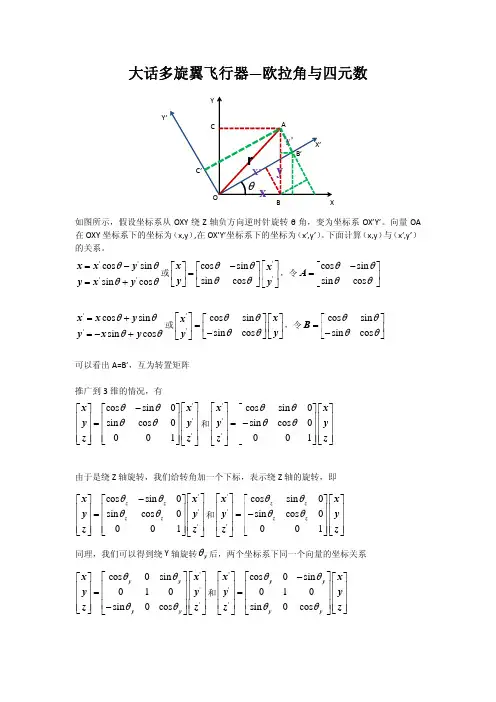
由于是绕 Z 轴旋转,我们给转角加一个下标,表示绕 Z 轴的旋转,即
x cos z y sin z 0 z
sin z cos z 0
sin cos sin cos
x ' x cos y sin y ' x sin y cos
或
x ' cos ' y sin
可以看出 A=B’,互为转置矩阵 推广到 3 维的情况,有
Z X Y Z B1 B2 B3 Y Y X Z X
在四轴或者其他飞行器中, 常用上图中的三种坐标系固连在飞行器质心上, 作为飞行器载体 坐标系,通过计算载体坐标系与固连于大地上的参考坐标系(有些文献中叫世界坐标系, world frame) 之间的位置关系, 进而得到飞行器的当前姿态。 如下图中, 宾夕法尼亚的四轴, 就是使用 B3 坐标系作为载体坐标系(body frame)
cos cos sin sin cos cos sin cos sin cos sin sin
用简化的写法为 r CW r
B B W B
cos sin sin sin sin cos cos cos sin sin sin cos
0 cos sin 0 sin cos
0 sin cos 1 0 sin 0 0 cos
sin cos 0
0 xW W 0 y W 1 z sin xW W sin cos y W cos cos z
欧拉角的12种顺序分别为: X‐Z‐X, X‐Y‐X, Y‐X‐Y, Y‐Z‐Y, Z‐Y‐Z, Z‐X‐Z, X‐Z‐Y, X‐Y‐Z, Y‐X‐Z, Y‐Z‐X, Z‐Y‐X, Z‐X‐Y。 对于同样一个姿态,用不同的欧拉角顺序描述时,对应的欧拉角是不同的。但它们都是正确 的。注意,三个欧拉角只是描述绕三个轴转过了三个角度,只有将欧拉角应用于惯性导航领 域时才有偏航角、俯仰角和横滚角的概念。 知道了欧拉角的物理意义, 那么怎样在数学上用欧拉角来计算姿态呢? (假设欧拉角已知的 前提下) 。这样说好像不太对劲。换种说法,知道了坐标系2相对于坐标系1旋转的欧拉角, 已知一个向量在坐标系1下的坐标,如何求这个向量在坐标系2下的坐标呢? 首先明确一下我们的坐标系以及欧拉角的顺序。
xB yB zB yW xW zW
如上图所示,建立载体坐标系B和世界坐标系W(世界坐标系始终不运动,是静态的参照, 载体坐标系相对世界坐标系运动,运动包括平移和转动,对于姿态解算来说,我们只考虑转 动),这种世界坐标系有的地方也叫做北-东-地坐标系。关于绕轴旋转的正方向,按照《捷 联惯性导航技术》一书中的规定,从原点看,沿每根轴的顺时针方向定义为这根轴的正向转 动。简单点说,就是服从右手定则(拇指指向轴的正方向,其余四指握紧的方向就是旋转的 正方向)。上图中所标示的就是旋转的正方向。 我们使用Z-Y-X欧拉角描述载体坐标系B相对于世界坐标系W的姿态(由于运载体坐标系是 固连于你要计算姿态的那个东西上, 比如飞行器或者空鼠, 所以欧拉角描述的就是那个东西 相对于世界坐标系的姿态),根据前文的描述,Z-Y-X欧拉角就是指:初始状态B系与W系 重合,然后B系先绕zB轴旋转一个角度a1,然后绕yB轴旋转一个角度a2,然后绕xB轴旋转一 个角度a3,得到了B系(也就是飞行器或其他东西的最终姿态)。这种欧拉角顺序有的书上 称为“航空次序欧拉角(aerospace sequence Euler angles)”。 其中, a1通常用 表示,代表方向或偏航(heading or yaw) a2通常用 表示,代表升降或俯仰(elevation or pitch) a3通常用 表示,代表倾斜或横滚(bank or roll) 注意:有些书上a3用φ表示,其实 和φ是同一个字母的两种写法,本质是一样的。
0 sin y x 1 0 y z 0 cos y
以及绕 X 轴旋转 x 后的关系
0 x 1 y 0 cos x z 0 sin x
' ' 0 x x 1 ' ' sin x y 和 y 0 cos x ' ' 0 sin x cos x z z
大话多旋翼飞行器—欧拉角与四元数
Y Y’ C A
y’Βιβλιοθήκη X’ B’C’ Or
X’
y
B X
x
如图所示,假设坐标系从 OXY 绕 Z 轴负方向逆时针旋转 θ 角,变为坐标系 OX’Y’。向量 OA 在 OXY 坐标系下的坐标为 (x,y) ,在 OX’Y’坐标系下的坐标为 (x’,y’) 。 下面计算 (x,y) 与 (x’,y’) 的关系。
ˆ、y ˆ 的正方 ˆ 及z ˆ ,所谓右手坐标系是指伸出右手,四指先指向 x 的符号可以人为规定,如 x
ˆ 的正向,此时拇指指向 z ˆ 的正向的坐标系,若指向 z ˆ 的负向,则为 向,再转过 90 度绕向 y
欧拉角转四元数 罗德里格斯公式
题目:欧拉角转四元数罗德里格斯公式欧拉角转四元数罗德里格斯公式首先是一个涉及到物理学、数学和工程学的重要公式。
它是一种用来描述刚体在空间中的旋转变换的数学工具。
欧拉角和四元数是描述旋转变换的两种常用方法,它们在飞行器、机器人、动画、游戏等领域应用广泛。
在介绍欧拉角转四元数和罗德里格斯公式之前,我们需要了解欧拉角和四元数的基本概念。
1. 欧拉角的概念欧拉角是一种描述物体在空间中旋转的方法,它由三个独立的角度组成,一般情况下是绕固定坐标系的三个不同轴进行旋转。
常见的欧拉角表示方式有欧拉角-欧拉矢量表示法和Z-Y-X(yaw-pitch-roll)表示法。
2. 四元数的概念四元数是一种扩展了复数的数学结构,它由一个实部和三个虚部组成。
在描述旋转变换时,四元数可以更加简洁地表示旋转的参数。
四元数的乘法和加法运算具有一定的规则,它可以准确地描述旋转的角度和方向。
了解了欧拉角和四元数的基本概念后,现在我们来介绍欧拉角转四元数的方法。
3. 欧拉角转四元数的方法欧拉角转四元数是一个常见的数学运算问题,在实际应用中需要将欧拉角表示的旋转变换转换成对应的四元数。
以Z-Y-X(yaw-pitch-roll)表示法为例,欧拉角转四元数的公式可以描述如下:设欧拉角为(φ, θ, ψ),对应的四元数表示为q,其实部为实部w,虚部为矢量v=(x, y, z)。
公式如下:w = cos(φ/2) * cos(θ/2) * cos(ψ/2) + sin(φ/2) * sin(θ/2) * sin(ψ/2) x = sin(φ/2) * cos(θ/2) * cos(ψ/2) - cos(φ/2) * sin(θ/2) * sin(ψ/2) y = cos(φ/2) * sin(θ/2) * cos(ψ/2) + sin(φ/2) * cos(θ/2) * sin(ψ/2) z = cos(φ/2) * cos(θ/2) * sin(ψ/2) - sin(φ/2) * sin(θ/2) * cos(ψ/2)通过这个公式,我们可以将给定的欧拉角转换成对应的四元数,从而方便地进行旋转变换的计算。
3D数学:欧拉角、万向锁、四元数
3D 数学:欧拉⾓、万向锁、四元数左⼿系、右⼿系欧拉⾓欧拉⾓⽤来在3D世界中表⽰物体的朝向,通常我们将朝向定义为将某⼀个正朝向旋转⾄当前朝向所进⾏的变换。
当我们表⽰物体的朝向时,实际上指的是对物体所进⾏的旋转变换。
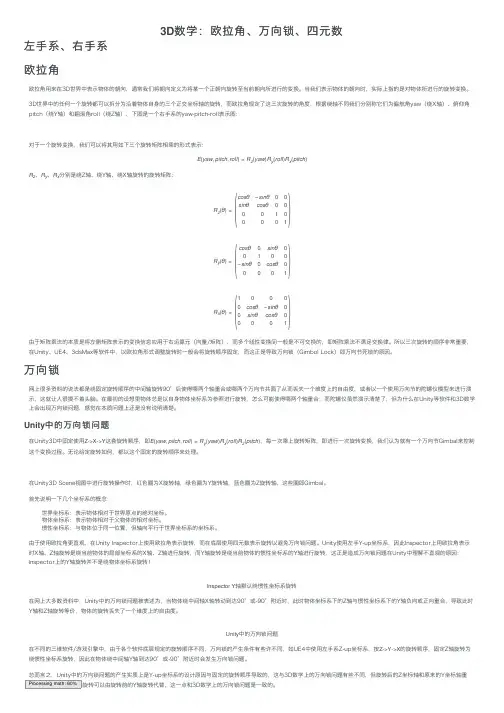
3D世界中的任何⼀个旋转都可以拆分为沿着物体⾃⾝的三个正交坐标轴的旋转,⽽欧拉⾓规定了这三次旋转的⾓度,根据绕轴不同我们分别称它们为偏航⾓yaw(绕X轴)、俯仰⾓pitch(绕Y轴)和翻滚⾓roll(绕Z轴),下图是⼀个右⼿系的yaw-pitch-roll表⽰图:对于⼀个旋转变换,我们可以将其⽤如下三个旋转矩阵相乘的形式表⽰:E (yaw ,pitch ,roll )=R z (yaw )R y (roll )R x (pitch )R z 、R y 、R x 分别是绕Z轴、绕Y轴、绕X轴旋转的旋转矩阵:R z (θ)=cos θ−sin θ00sin θcos θ00001001R y (θ)=cos θ0sin θ00100−sin θ0cos θ001R x (θ)=10000cos θ−sin θ00sin θcos θ00001由于矩阵乘法的本质是将左侧矩阵表⽰的变换信息应⽤于右运算元(向量/矩阵),⽽多个线性变换间⼀般是不可交换的,即矩阵乘法不满⾜交换律。
所以三次旋转的顺序⾮常重要,在Unity、UE4、3dsMax等软件中,以欧拉⾓形式调整旋转时⼀般会将旋转顺序固定,⽽这正是导致万向锁(Gimbol Lock)即万向节死锁的原因。
万向锁⽹上很多资料的说法都是绕固定旋转顺序的中间轴旋转90°后使得哪两个轴重合或哪两个万向节共⾯了从⽽丢失⼀个维度上的⾃由度,或者以⼀个使⽤万向节的陀螺仪模型来进⾏演⽰,这就让⼈很摸不着头脑。
在最初的设想⾥物体总是以⾃⾝物体坐标系为参照进⾏旋转,怎么可能使得哪两个轴重合;⽽陀螺仪虽然演⽰清楚了,但为什么在Unity等软件和3D数学上会出现万向锁问题,感觉在本质问题上还是没有说明清楚。
飞行器姿态动力学建模方法比较综述

飞行器姿态动力学建模方法比较综述飞行器姿态动力学建模是飞行器设计和控制的重要工作之一。
姿态动力学模型描述了飞行器在空中运动过程中的导航、姿态变化和动力学响应。
准确建模飞行器的姿态动力学对于飞行控制系统的设计、性能评估和飞行安全至关重要。
在飞行器姿态动力学建模中,主要涉及到飞行器的姿态表示、运动方程和控制输入等方面。
根据姿态表示的方法可以将姿态动力学模型分为欧拉角、四元数和旋转矩阵等不同的表示形式。
同时,在建模过程中也需要考虑到飞行器的非线性特性,以及可能存在的不确定性和扰动。
常见的飞行器姿态动力学建模方法包括欧拉角方法、四元数方法、旋转矩阵方法和仿射变换方法等。
每种方法都有其特点和适用范围。
下面将对这些方法进行综述和比较。
1. 欧拉角方法欧拉角方法是最常见和直观的姿态表示方法之一。
它将飞行器的姿态分解为绕三个相互垂直的轴(通常是roll、pitch和yaw轴)的旋转角度。
然而,由于欧拉角存在奇异点和万向锁等问题,这种方法在某些情况下不够精确和稳定。
2. 四元数方法四元数方法通过四元数数值来表示飞行器的姿态,它具有无奇异性和唯一性的特点,能够准确描述飞行器的旋转。
四元数方法相对于欧拉角方法在计算上更加高效和精确,因此在飞行控制中得到广泛应用。
3. 旋转矩阵方法旋转矩阵方法使用一个3x3的矩阵来表示姿态,该矩阵描述了飞行器的旋转变换。
旋转矩阵方法在计算上相对复杂,但可以提供更多的姿态信息,适用于需要高精度姿态表示的任务。
4. 仿射变换方法仿射变换方法是一种灵活的建模方法,可以通过旋转、平移和缩放等变换来描述飞行器的姿态。
这种方法可以较好地处理复杂姿态动力学建模问题,但也需要更多的计算资源和数学基础。
综合比较这些方法可以发现,四元数方法是最受欢迎和实用的飞行器姿态动力学建模方法之一。
四元数方法相比于其他表示方法具有更高的计算效率和数值稳定性,并且可以避免奇异性和万向锁问题。
因此,在飞行器姿态动力学建模中,四元数方法可以作为首选方法使用。
四元数与欧拉角(RPY角)的相互转换
四元数与欧拉⾓(RPY⾓)的相互转换RPY⾓与Z-Y-X欧拉⾓ 描述坐标系{B}相对于参考坐标系{A}的姿态有两种⽅式。
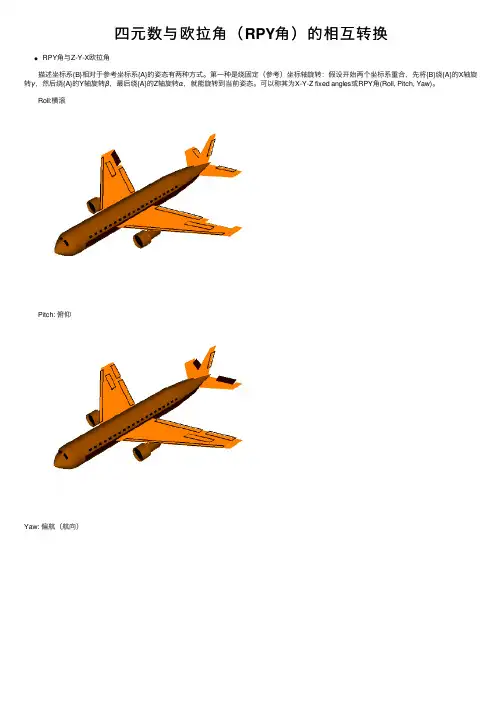
第⼀种是绕固定(参考)坐标轴旋转:假设开始两个坐标系重合,先将{B}绕{A}的X轴旋转γ,然后绕{A}的Y轴旋转β,最后绕{A}的Z轴旋转α,就能旋转到当前姿态。
可以称其为X-Y-Z fixed angles或RPY⾓(Roll, Pitch, Yaw)。
Roll:横滚 Pitch: 俯仰Yaw: 偏航(航向) 由于是绕固定坐标系旋转,则旋转矩阵为(cα is shorthand for cosα, sα is shorthand for sinα,and so on.)R XYZ(γ,β,α)=R Z(α)R Y(β)R X(γ)=cαcβcαsβsγ−sαcγcαsβcγ+sαsγsαcβsαsβsγ+cαcγsαsβcγ−cαsγ−sβcβsγcβcγ 另⼀种姿态描述⽅式是绕⾃⾝坐标轴旋转:假设开始两个坐标系重合,先将{B}绕⾃⾝的Z轴旋转α,然后绕Y轴旋转β,最后绕X轴旋转γ,就能旋转到当前姿态。
称其为Z-Y-X欧拉⾓,由于是绕⾃⾝坐标轴进⾏旋转,则旋转矩阵为:R Z′Y′X′(α,β,γ)=R Z(α)R Y(β)R X(γ)=cαcβcαsβsγ−sαcγcαsβcγ+sαsγsαcβsαsβsγ+cαcγsαsβcγ−cαsγ−sβcβsγcβcγ 可以发现这两种描述⽅式得到的旋转矩阵是⼀样的,即绕固定坐标轴X-Y-Z旋转(γ,β,α)和绕⾃⾝坐标轴Z-Y-X旋转(α,β,γ)的最终结果⼀样,只是描述的⽅法有差别⽽已。
In gerenal: three rotations taken about fixed axes yield the same final orientation as the same three rotations taken in opposite order about the axes of the moving frame.Axis-Angle与四元数 绕坐标轴的多次旋转可以等效为绕某⼀转轴旋转⼀定的⾓度。
ue欧拉角和四元数
ue欧拉角和四元数
欧拉角和四元数都是用于描述物体在三维空间中的旋转姿态的数学工具。
欧拉角是通过连续的旋转操作将一个物体从一个固定的坐标系转到另一个坐标系的方法。
它由三个角度组成,分别是绕X轴的旋转角度(俯仰角)、绕Y轴的旋转角度(偏航角)和绕Z轴的旋转角度(翻滚角)。
欧拉角的优点是简单直观,容易理解和计算。
然而,当连续旋转的操作次序发生变化时,会引入万向锁问题,导致计算结果出现不确定性。
四元数是一种复数扩展的数学工具,用于表示三维空间中的旋转。
它由一实部和三个虚部组成,实部表示旋转的角度,虚部表示旋转的轴向。
四元数的优点是在进行连续旋转计算时没有万向锁问题,且计算效率高。
然而,四元数的运算复杂度较高,对于直观理解和可视化展示不如欧拉角直观。
欧拉角和四元数在计算机图形学、机器人工程和飞行模拟等领域广泛应用。
根据具体的需求和应用场景,选择适合的旋转表示方法是很重要的。
大话多旋翼飞行器--欧拉角与四元数
始先绕着 z-轴旋转 角值。然后,绕着 x-轴旋转 角值。最后,绕着 z-轴作角值 的
旋转” 我们通常使用的欧拉角是服从描述A)的。也就是绕着固定于刚体的坐标轴的三个旋转的复 合。为什么呢?因为对物体施加的转矩通常都是相对于物体自身的坐标轴的,控制上更直观 更容易。 另一个问题,欧拉角的三次旋转的旋转轴和旋转顺序。根据维基百科的说法,“在经典力 学里,时常用 zxz 顺规来设定欧拉角;照着第二个转动轴的轴名,简称为 x 顺规。另外, 还有别种欧拉角组。合法的欧拉角组中,唯一的限制是,任何两个连续的旋转,必须绕着 不同的转动轴旋转。因此,一共有 12 种顺规。例如,y 顺规,第二个转动轴是 y‐轴,时 常用在量子力学,核子物理学,粒子物理学。另外,还有一种顺规,xyz 顺规,是用在航空 航天工程学”。
a2通常用 表示,代表升降或俯仰(elevation or pitch)
a3通常用 表示,代表倾斜或横滚(bank or roll)
注意:有些书上a3用φ表示,其实 和φ是同一个字母的两种写法,本质是一样的。
小常识:
根据第一部分的介绍,可以知道,经过三个欧拉角转动后,世界坐标系下的一个矢量 rW=(xW,yW,zW)与其对应的运载体坐标系下的矢量rB=(xB,yB,zB)之间的关系可以表示为
个多体系统提供一个统一的参照坐标系。在物体上要建立一个局部坐标系,称为 BCS(Body Coordinate System),一方面用来描述物体在 GCS 内的位置和姿态,另一方面,为物体上的 点或其它坐标系提供局部的确定位置和姿态的标准。此外,在物体上可以根据需要建立其它 的坐标系,例如,为描述物体上的约束及列写约束方程,需要建立约束的坐标系。 //==========================================================================
浅析欧拉角与四元数
欧拉角表示旋转矩阵
旋转顺序下的旋转矩阵
Machine Perception and Interaction Group (MPIG)
欧拉角表示旋转矩阵
旋转顺序下的旋转矩阵
Machine Perception and Interaction Group (MPIG)
欧拉角的基本概念
(3) Yaw 偏航角 ψ
Machine Perception and Interaction Group (MPIG)
三个欧拉角的独立性
z ( z )
O
( z, z ' ) y y
y'
乘法
Machine Perception and Interaction Group (MPIG)
四元数的基本性质
乘法
由于最后一项外积的存在,该乘法通常是不可交换的,除非共线
Machine Perception and Interaction Group (MPIG)
Machine Perception and Interaction Group (MPIG)
四元数
四元数
quaternion
Machine Perception and Interaction Group (MPIG)
四元数
其中i,j,k为四元数的三个虚部,这三个虚部满足关系式:
x
x ( x' )
总结
确定欧拉角 , , 在任意时刻的大小,也就确定了刚体在任意时 刻的位形
不唯一
奇异点
Machine Perception and Interaction Group (MPIG)
多旋翼飞行器设计与控制_北京航空航天大学中国大学mooc课后章节答案期末考试题库2023年
多旋翼飞行器设计与控制_北京航空航天大学中国大学mooc课后章节答案期末考试题库2023年1.欧拉转动中,将地球固联坐标系绕固定点转动()次可以使它与机体坐标系的三轴指向一致。
参考答案:三次2.螺旋桨桨盘倾斜安装的好处是()参考答案:前飞时可以不倾斜机身3.多旋翼动力学模型的输出不包括()参考答案:位置4.同等条件下,飞行距离最远的飞行器是()。
参考答案:固定翼飞行器5.多旋翼超声波测距仪检测不到反射波的原因可能有哪些?()参考答案:机体俯仰角过大_机体距离地面过远_机体滚转角过大6.一个飞行控制系统(FCS)或者自动驾驶仪除了需要底层控制模块,还需要什么( )参考答案:决策模块7.遥控器上可设置的飞行参数包括()参考答案:油门的正反_摇杆灵敏度大小_摇杆功能设定8.判断系统【图片】的可观性()参考答案:可观9.对于带光流传感器的半自主自驾仪多旋翼的自稳定模式,关于水平位置通道的描述正确的是()参考答案:水平位置通道是不稳定的_水平速度通道是稳定的10.而在()实验中,输入信号可以任意选择,因此能获得更多的系统信息。
参考答案:开环11.理论上加速度计可以测量下列哪些量?()参考答案:比力_滚转角_俯仰角12.姿态控制的目标是()参考答案:_13.稳定性和飞行性能之间是什么关系()参考答案:稳定性越高飞行性能越差14.避障技术包括()参考答案:声呐系统_激光雷达15.多旋翼的建模包含哪些部分?()参考答案:刚体运动学模型_动力系统模型_控制效率模型_刚体动力学模型16.不考虑动力系统动态特性时,电机模型中可忽略的有()参考答案:电感17.一般情况下,空载电流对悬停时间的影响()参考答案:有影响,但是影响较小18.单目视觉系统()获取绝对尺度信息参考答案:不能19.下列多旋翼构型,当有任意一个旋翼失效时,哪些构型可以采用放弃偏航的方式实现安全着陆()参考答案:__20.表示材料或结构在外力作用下抵抗破坏的能力的物理量为()参考答案:强度21.当电子罗盘不健康时,则多旋翼无法实现以下哪个功能()参考答案:定点悬停22.多旋翼可靠性高主要是因为()参考答案:无刷直流电机_没有活动关节23.如果得到的误差传递函数为【图片】,其中【图片】而是频率为幅值为1的正弦信号,那么关于最终误差表述正确的是()参考答案:收敛到 024.在做系统辨识时,传递函数阶数的选取应()参考答案:尽可能小25.水平速度通道中的速度是指(),这样才能与偏航角无关参考答案:机体系下的速度26.工具箱( )在多种真实飞机的系统辨识中得到了广泛的应用参考答案:CIFER27.对于半自主自驾仪的多旋翼,遥控指令能直接控制多旋翼的以下变量( )参考答案:俯仰角和滚转角_垂直高度方向的速度_偏航角速度28.在多旋翼控制模型系统辨识中,下列()先验知识对系统辨识有用参考答案:有无速度反馈_偏航通道的模型形式_水平位置通道的模型形式_高度通道的模型形式29.系统辨识方法包括( )参考答案:最小二乘方法_子空间辨识方法_PEM(Prediction-Error Minimization)方法_最大似然率方法30.对于半自主自驾仪的多旋翼的自稳定模式,关于高度通道的描述正确的是()参考答案:高度方向的速度通道是稳定的_高度通道是不稳定的31.对于半自主自驾仪的多旋翼的自稳定模式,关于偏航通道的描述正确的是()参考答案:偏航角速度通道是稳定的_偏航通道是不稳定的32.多旋翼在悬停下主要受到()参考答案:重力_拉力33.直升机的升力主要由()控制参考答案:油门_总距操纵杆34.多旋翼“刷锅”其实指的以一个目标为中心点,飞行器围着它转圈拍摄。
四旋翼飞行器 四元数和欧拉角的关系 与 姿态解算
四旋翼飞行器四元数和欧拉角的关系与姿态解算下载提示:该文档是本店铺精心编制而成的,希望大家下载后,能够帮助大家解决实际问题。
文档下载后可定制修改,请根据实际需要进行调整和使用,谢谢!本店铺为大家提供各种类型的实用资料,如教育随笔、日记赏析、句子摘抄、古诗大全、经典美文、话题作文、工作总结、词语解析、文案摘录、其他资料等等,想了解不同资料格式和写法,敬请关注!Download tips: This document is carefully compiled by this editor. I hope that after you download it, it can help you solve practical problems. The document can be customized and modified after downloading, please adjust and use it according to actual needs, thank you! In addition, this shop provides you with various types of practical materials, such as educational essays, diary appreciation, sentence excerpts, ancient poems, classic articles, topic composition, work summary, word parsing, copy excerpts, other materials and so on, want to know different data formats and writing methods, please pay attention!四旋翼飞行器:四元数与欧拉角的关系与姿态解算1. 引言四旋翼飞行器是一种常见的无人机类型,其姿态(即飞行器的方向)通常由欧拉角或四元数来描述。
无人机飞控算法-姿态估计-欧拉角-旋转矩阵-四元数
⽆⼈机飞控算法-姿态估计-欧拉⾓-旋转矩阵-四元数⽆⼈机飞控算法-姿态估计此系列记录了我理解的卡尔曼滤波从0到1的过程,从姿态估计到位置估计,我们从核⼼点⼀个个出发,并结合实际模块的应⽤来⼀⼀揭开卡尔曼滤波的神秘⾯纱。
提⽰:在系列⽂章中,我参考了⼤量CSDN,知乎,简书等其他朋友的各种⽂档资料,并从中获益良多,对此表⽰⾮常感谢!在更新的过程中不免出现很多错误,希望⼤家能够及时指出和交流,⼀起学习,⼀起进步!系列⽂章⽬录前⾔作为⼀个⾮控制类出⽣的通信⼯程师,半路出家,还是挺困难的,需要学习的知识很多,主要是卡尔曼滤波⽅⾯的,包含微积分、线性代数、概率统计论、信号与系统、控制论等等。
在⽆⼈机⾥飞控是其中重要的组成部分之⼀,⽽飞控的核⼼就是算法,主要包括姿态估计算法,导航控制算法,PID控制算法,路径规划算法等。
此系列从姿态估计算法⼊⼿,通过IMU的姿态解算来学习姿态估计算法究竟是为何物。
推荐:学习基础知识我推荐⼀下3blue1brown,在B站上可以搜索到他们的课程,讲的很⽣动,可以帮您快速理解⼀些核⼼知识。
⼀、姿态估计是什么?想象⼀下,你拿着⼀根平衡杆,⾛在独⽊桥上,你该如何操控你⼿⾥的平衡杆才能使你不掉下去呢?从主观意识着想,其实挺简单的,如果⾝⼦往左倾斜,我们就把杆⼦向右移,如果⾝⼦往右倾斜,我们就把杆⼦向左移。
要实现这个⽬的,⾸先我们是不是要知道⾝体现在究竟是左倾斜还是右倾斜呢?这就是姿态估计(Attitude Estimator)。
那如何检测姿态呢?这就需要传感器了,在⼈类的⾝上,⼤脑充当了这个⾓⾊,在机器上,我们通过惯性测量单元(IMU)来测量姿态。
⼆、惯性测量单元(IMU)1.陀螺仪陀螺仪是利⽤⾼速回转体的动量矩敏感壳体相对惯性空间绕正交于⾃转轴的⼀个或⼆个轴的⾓运动检测装置。
利⽤其他原理制成的⾓运动检测装置起同样功能的也称陀螺仪。
陀螺仪可感测⼀轴或多轴的旋转⾓速度,可精准感测⾃由空间中的复杂移动动作,因此,陀螺仪成为追踪物体移动⽅位与旋转动作的必要运动传感器。