
第二节 双容
G(s)=G1(s)G2(s)=
k1 T1s
1
k2 T2 s
1
( T1s
K 1 )( T2
s
1)
(2-9)
式中 K=k1k2,为双容水箱的放大系数,T1、T2 分别为两个水箱的时间常数。 本实验中被测量为下水箱的液位,当中水箱输入量有一阶跃增量变化时,两水箱的液位 变化曲线如图 2-10 所示。由图 2-10 可见,上水箱液位的响应曲线为一单调上升的指数函数 (图 2-10 (a));而下水箱液位的响应曲线则呈 S 形曲线(图 2-10 (b)),即下水箱的液位响应 滞后了,它滞后的时间与阀 F1-10 和 F1-11 的开度大小密切相关。
(a)结构图 (b)方框图
由图 2-5 所示,被测对象由两个不同容积的水箱相串联组成,故称其为双容对象。自衡 是指对象在扰动作用下,其平衡位置被破坏后,不需要操作人员或仪表等干预,依靠其自身 重新恢复平衡的过程。根据本章第一节单容水箱特性测试的原理,可知双容水箱数学模型是 两个单容水箱数学模型的乘积,即双容水箱的数学模型可用一个二阶惯性环节来描述:
3.打开 Step 7-Micro/WIN 32 软件,并打开“S7-200PLC”程序进行下载,然后将 S7-200PLC 置于运行状态,然后运行 MCGS 组态环境,打开“S7-200PLC 控制系统”工程, 然后进入 MCGS 运行环境,在主菜单中点击“实验二、双容(串联)自衡水箱对象特性测试”, 进入“实验二”的监控界面。
(二)、远程数据采集控制
1.将“SA-22 远程数据采集模拟量输出模块”、“SA-23 远程数据采集模拟量输入模块” 挂件挂到屏上,并将挂件上的通讯线插头插入屏内 RS485 通讯口上,将控制屏右侧 RS485 通讯线通过 RS485/232 转换器连接到计算机串口 1,并按照下面的控制屏接线图连接实验系 统。
2.接通总电源空气开关和钥匙开ቤተ መጻሕፍቲ ባይዱ,打开 24V 开关电源,给压力变送器上电,按下启 动按钮,给变频器及远程数据采集模块上电。
3.打开上位机 MCGS 组态环境,打开“远程数据采集系统”工程,然后进入 MCGS 运行环境,在主菜单中点击“实验四、单容液位定值控制系统”,进入“实验四”的监控界 面。
4.以下步骤请参考前面“(一)智能仪表控制”的步骤 4~7。
图 2-7 双容水箱液位的阶跃响应曲线
然后,利用下面的近似公式计算式
K
h2() xO
输入稳态值 阶跃输入量
(2-10)
T1 T2 t1 t2 2.16
(2-11)
T1T2 (T1 T2)2
(1.74 t1 t2
0.55)
(2-12)
0.32〈t1/t2〈0.46 由上述两式中解出 T1 和 T2,于是得到如式(2-9)所示的传递函数。
2.接通总电源空气开关和钥匙开关,打开 24V 开关电源,给压力变送器上电,按下启 动按钮,给变频器及远程数据采集模块上电。
3.打开上位机 MCGS 组态环境,打开“远程数据采集系统”工程,然后进入 MCGS 运行环境,在主菜单中点击“实验二、双容(串联)自衡水箱对象特性测试”,进入“实验二” 的监控界面。
第二节 单容液位定值控制系统
一、实验目的 1.了解单容液位定值控制系统的结构与组成。 2.掌握单容液位定值控制系统调节器参数的整定和投运方法。 3.研究调节器相关参数的变化对系统静、动态性能的影响。 4.了解 P、PI、PD 和 PID 四种调节器分别对液位控制的作用。 5.掌握同一控制系统采用不同控制方案的实现过程。
4.以下步骤请参考前面“(一)智能仪表控制”的步骤 4~7。 五、实验报告要求
1.画出单容水箱液位定值控制实验的结构框图。 2.用实验方法确定调节器的相关参数,写出整定过程。 3.根据实验数据和曲线,分析系统在阶跃扰动作用下的静、动态性能。 4.比较不同 PID 参数对系统的性能产生的影响。 5.分析 P、PI、PD、PID 四种控制规律对本实验系统的作用。 6.综合分析多种控制方案的实验效果。 六、思考题 1.如果采用上水箱做实验,其响应曲线与下水箱的曲线有什么异同?并分析差异原因。 2.改变比例度δ 和积分时间 TI 对系统的性能产生什么影响?
7.待液位稳定于给定值后,将调节器切换到“自动”控制状态,待液位平衡后,通过 以下几种方式加干扰:
(1)突增(或突减)仪表设定值的大小,使其有一个正(或负)阶跃增量的变化;(此 法推荐,后面三种仅供参考)
(2)将右下水箱进水阀 F1-5 开至适当开度;(改变负载) 以上两种干扰均要求扰动量为控制量的 5%~15%,干扰过大可能造成水箱中水溢出或 系统不稳定。加入干扰后,水箱的液位便离开原平衡状态,经过一段调节时间后,水箱液位 稳定至新的设定值,记录此时的智能仪表的设定值、输出值和仪表参数,液位的响应过程曲 线将如图 3-8 所示。
4.以下步骤请参考前面“(一)智能仪表控制”的步骤 4~7。
(三)、S7-200PLC 控制
1.将“SA-42 S7-200PLC 控制”挂件挂到屏上,并用 PC/PPI 通讯电缆线将 S7-200PLC 连接到计算机串口 1,并按照下面的控制屏接线图连接实验系统。
2.接通总电源空气开关和钥匙开关,打开 24V 开关电源,给压力变送器上电,按下启 动按钮,给变频器及 PLC 上电。
2.接通总电源空气开关和钥匙开关,打开 24V 开关电源,给压力变送器上电,按下启 动按钮,给变频器及智能仪表上电。
3.打开上位机 MCGS 组态环境,打开“THKGK-3 型智能仪表控制系统”工程,然后 进入 MCGS 运行环境,在主菜单中点击“实验六、单容液位定值控制系统”,进入“实验六” 的监控界面。
在改变相应的阀门开度后,对象可能出现滞后特性,这时可由 S 形曲线的拐点 P 处作
一切线,它与时间轴的交点为 A,OA 对应的时间即为对象响应的滞后时间 。于是得到双
容滞后(二阶滞后)对象的传递函数为:
G(S)=
K
e S
(T1S 1)(T2S 1)
(2-13)
四、实验内容与步骤 本实验选择左上水箱和左下水箱串联作为被测对象。实验之前先将储水箱中贮足水量,
图 3-8 单容水箱液位的阶跃响应曲线
8.分别适量改变调节仪的 P 及 I 参数,重复步骤 7,用计算机记录不同参数时系统的 阶跃响应曲线。
9.分别用 P、PD、PID 三种控制规律重复步骤 4~8,用计算机记录不同控制规律下系 统的阶跃响应曲线。
(二)、远程数据采集控制
1.将“SA-22 远程数据采集模拟量输出模块”、“SA-23 远程数据采集模拟量输入模块” 挂件挂到屏上,并将挂件上的通讯线插头插入屏内 RS485 通讯口上,将控制屏右侧 RS485 通讯线通过 RS485/232 转换器连接到计算机串口 1,并按照下面的控制屏接线图连接实验系 统。
(三)、S7-200PLC 控制
1.将“SA-42 S7-200PLC 控制”挂件挂到屏上,并用 PC/PPI 通讯电缆线将 S7-200PLC 连接到计算机串口 1,并按照下面的控制屏接线图连接实验系统。
2.接通总电源空气开关和钥匙开关,打开 24V 开关电源,给压力变送器上电,按下启 动按钮,给变频器及 PLC 上电。
4.以下步骤请参考前面“(一)智能仪表控制”的步骤 4~7。
五、实验报告要求 1.画出双容(串联)水箱液位特性测试实验的结构框图。 2.根据实验得到的数据及曲线,分析并计算出双容水箱液位对象的参数及传递函数。 3.综合分析几种控制方案的实验效果。
六、思考题 1.做本实验时,为什么不能任意改变两个出水阀门开度的大小? 2.用响应曲线法确定对象的数学模型时,其精度与那些因素有关? 3.引起双容对象滞后的因素主要有哪些?
增量的变化(即阶跃干扰,此增量不宜过大,以免水箱中水溢出),于是水箱的液位便离开 原平衡状态,经过一段时间后,水箱液位进入新的平衡状态,记录此时的仪表输出值和液位 值,液位的响应过程曲线将如图 2-8 所示。
图 2-8 双容水箱液位阶跃响应曲线
7.根据前面记录的液位和仪表输出值,按公式(2-10)计算 K 值,再根据图 2-11 中的 实验曲线求得 T1、T2 值,写出对象的传递函数。
然后将阀门 F1-1、F1-2 全开,将左上水箱出水阀门 F1-9、左下水箱出水阀门 F1-11 开至适 当开度(要求 F1-9 开度稍大于 F1-11 的开度),其余阀门均关闭。
(一)、智能仪表控制
1.将 SA-12 挂件挂到屏上,并将挂件的通讯线插头插入屏内 RS485 通讯口上,将控制 屏右侧 RS485 通讯线通过 RS485/232 转换器连接到计算机串口 1,并按照本章第一节控制屏 接线图连接实验系统。
入“实验二”的监控界面。 4.通过调节仪表将输出值设置为一个合适的值(一般为最大值的 50%~70%,不宜过
大,以免水箱中水溢出)。 5.启动变频器,磁力驱动泵上电打水,适当增加/减少智能仪表的输出量,使下水箱的
液位处于某一平衡位置,记录此时的仪表输出值和液位值。 6.液位平衡后,突增(或突减)仪表输出量的大小,使其输出有一个正(或负)阶跃
二、实验设备(同前) 三、实验原理
图 3-6 单容液位定值控制系统 (a)结构图 (b)方框图
本实验系统结构图和方框图如图 3-6 所示。被控量为左下水箱(也可采用左上水箱或右 上水箱)的液位高度,实验要求水箱的液位稳定在给定值。将压力传感器 LT2 检测到的左 下水箱液位信号作为反馈信号,在与给定量比较后的差值通过调节器控制电动调节阀的开度, 以达到控制左下水箱液位的目的。为了实现系统在阶跃给定和阶跃扰动作用下的无静差控制, 系统的调节器应为 PI 或 PID 控制。 四、实验内容与步骤
4.在上位机监控界面中点击“启动仪表”。将智能仪表设置为“手动”,并将设定值和 输出值设置为一个合适的值,此操作可通过调节仪表实现。
控制对象的动态特性
双容有自平衡对象原理方框图
μ
Q0
1 h1 1
Kμ
_ F1S
R1
Q1
自平衡单容对象
1
h2
F 2S
1 R2
自平衡单容对象
2.传递函数
说 明:
❖ 双容水槽对象是二阶惯性环节,它是两个一阶惯 性环节串联而成,没有负载效应。
热工对象
第一节 概述(续)
研究对象的动态特性 实质是建立对象的数学模型, 即用数学方程描述对象各变量之间的关系。
理论建模:
基于基本的物理、化学定律和工艺参数, 推导被控对象数学模型
试验建模:
在运行条件下通过实验方法来获取
第二节 单容被控对象的动态特性
单容被控对象:
是指只有一个贮存物质或能量的容积。这 种对象用一阶微分方程式来描述。单容被控对 象可分为有自平衡单容对象和无自平衡单容对 象两大类 。
1.阶跃响应
起始的工况 :h=h0,Q1=Q10= Q2=Q20 在t=t0时刻 :
控制阀阶跃开大Δμ0
流入量Q1按比例增加ΔQ1, ΔQ2= 0
ΔQ=ΔQ1-ΔQ2=ΔQ1为一常 数
水槽液位等速(直线)上升
1.阶跃响应
0
t0
Q
0
t
Q1
0
t0
Q
0 t
Q1
Q 10 Q 20
t0
h
Ta
h0
0
t0
t Q 2 t Q 10 Q 20 0 h
3.特征参数
(2)飞升速度ε
dh dt
t0
K
1
0 F Ta
多导体系统的部分电容

1 、 孤立导体的电容 2 、 双导体的电容 3 、 多导体系统的部分电容
1 、孤立导体电 容
C=q j
导体上的电量 q = Cj
电容 C 只与导体几何性质和周围介质有关
空气中半径为a 的孤立导体球的电容
j
=
Q 4pe 0 a
C
=
Q j
=
4πε0a
如何估算人体的电容?
2 、双导体的电容
q0 + q1 + q2 + q3 = 0
↓j ↓↓j
1 2
=a =a
11q1 + a 21q1 + a
12q2 + a 13q3 22q2 + a 23q3
↓↓j 3 = a 31q1 + a 32q2 + a 33q3
电位系数
a
ij
=
ji qj
qk =0,k ↓ j
a ij = a ji > 0
导体 1 与导体 3 被互相隔离,不 存在导体间静电耦合
↓↓↓qq12
= =
C10 (j C21 (j
1 -j 2 -j
0 ) + C12 (j 1) + C20 (j
1 -j 2-
j
2 ) + C13 (j 1 0 ) + C23 (j
-j 2-
3) j 3)
↓↓q3 = C31(j 3 - j 1) + C32 (j 3 - j 2 ) + C30 (j 3 - j 0 )
q3 = C31 j 3 - j 1 + C32j 3 + C30j 3
导体 1 无电荷时 q1 = 0 j 1 = 0
火电厂自动化基础

λ 扰动通道 x 调节机构 调节通道 测量变送 u 调节器 y1 y2 y
e
-
r
前馈控制系统/反馈控制系统/复合控制系统
前馈控制系统/反馈控制系统/复合控制系统
λ 扰动通道
y 前馈调节器 调节通道
•开环控制系统 ——不需稳定性分析 •“按扰动调节”或“扰动补偿”—— 调节及时,只对一个 可测量扰动起作用 • 优点:理想情况下可完全消除扰动的影响 • 缺点:不能保证被调量等于给定值,所以通常不独立使用
前馈控制系统/反馈控制系统/复合控制系统
8.环节 表示输出与输入信号之间关系的抽象单元 9.扰动 引起被调量偏离其给定值的各种原因称为扰动。 如果扰动不包括在控制回路内部(例外界负荷),称为外扰。 如果扰动发生在控制回路内部,称为内扰。 调节机构开度变化造成的扰动,称为基本扰动。 给定值变化的扰动称为给定值扰动,也称控制作用扰动。 10.控制过程(调节过程) 原来处于平衡状态的控制对象,一旦受到扰动作用,被调 量就会偏离给定值。要通过自动控制仪表或运行人员的调节 作用使被调量重新恢复到新的平衡状态的过程,称为调节过 程。 11.自动控制系统 控制仪表和控制对象通过信号的传递互相联系起来就构成 了自动控制系统。
纯迟延
Q1
K s W ( s) e Tc s 1
Q2
四、总结
①有自平衡能力对象 单容对象: 双容对象: 多容对象:
W ( s) K Ts 1
W ( s)
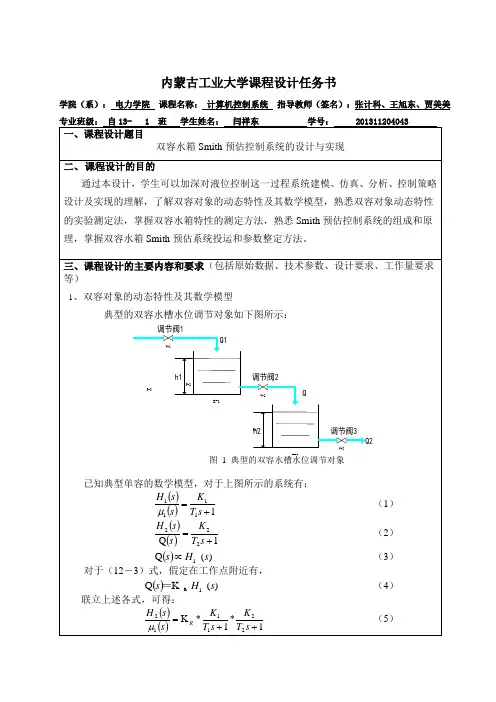
双容SMITH设计任务书1(1)
+ _
Gc(s)
u (s)
+
广义对象
+
ym (s)
ysm (s)
+ +
Gm ( s )
1 Tf s 1
Gm ( s )e m s
_
+
改进型Smith补偿器
图 3 Smith 预估控制系统框图
由上图可见, ysm s 为对象的无滞后预估输出,其中此控制器加入了对实际输出 信号与预估模型输出信号误差的滤波处理。 工作内容及要求: 1、双容水箱对象的原理分析 熟悉四水箱实验系统硬件平台,分析双容水箱控制系统的组成、工作原理、数学 模型的典型形式。 2、双容水箱动态特性及其数学模型的建立 通过实验测量并绘制双容水箱液位的飞升曲线,计算双容水箱数学模型并分析其 特性。 3、双容水箱改进型 Smith 预估液位控制设计及仿真研究 建立改进型 Smith 预估液位控制系统的控制结构,确定放大系数、时间常数、滞 后时间和滤波时间并在 matlab 环境下进行仿真研究,得到较为满意的结果。 4、控制策略实现 将设计的控制策略在 CS4000 DDC 实验系统下进行实验。阀门开度信号做阶跃变 化时,绘制输出液位趋势曲线,分析系统的控制性能,计算在较佳控制参数下的超调 量、过渡时间和衰减比等特性参数,讨论 Smith 控制器参数对控制效果的影响,讨论 系统的抗扰性能。 设计成果要求: 1、完成所有设计内容:包括双容水箱系统组成原理分析、液位对象数学建模、 改进型 Smith 预估控制原理的分析、改进型 Smith 预估液位控制策略设计及仿真研究、 CS4000 实验系统控制策略实现等。
Gp s
K e s Ts 1
过程控制系统及其应用
习题
.
第三章 过程通道信号处理及调节仪表
第一节 温度变送器 一、概述 二、放大单元工作原理 三、热电偶温度变送器量程单元 四、变送器的信号调试方法 五、DBW型温度变送器的型号表示 六、DCW型温度变送器
第二节 DDZ-Ⅲ型全刻度指示调节器 一、概述 二、基型调节器的工作原理 三、可编程序数字调节器
器驱动调节阀,改变输入对象的操纵量q,使 被控量受到控制。
.
第三节 过程控制的分类
一、各种分类方法
1)按被控量分类:温度控制系统,压力控制系统, 流量控制系统,液位控制系统等。
2)按控制系统回路分类:开环控制系统及闭环控制 系统,单回路控制和多回路控制。
3)按控制器的控制算法分类:比例控制系统,比例 积分控制系统,比例积分微分控制系统及位式控制 系统等。
过程控制系统及其应用
.
目录
第一章 过程控制的基本概念
第一节 过程控制的发展概况 第二节 过程控制系统的组成
一、被控对象 二、 传感器和变送器 三、 控制器 四、 执行器 五、 控制阀
第三节 过程控制的分类 一、各种分类方法 二、设定值分类
第四节 生产对过控制的要求和指标 一、生产对过程控制的要求 二、过程控制系统的品质指标
第三节 变风量空调系统 一、变风量空调系统概述 二、变风量空调系统的自动控制
参考文献
.
第一章 过程控制的基本概念
第一节 过程控制的发展概况 第二节 过程控制系统的组成 第三节 过程控制的分类 第四节 生产对过程控制的要求和指标
.
第一节 过程控制的发展概况
自20世纪50年代以来,由于计算机技术的发 展,带来了自动化发展的惊人成就。自动化的发
标准格式实验指导书DCS
绪论 (2)第一章控制系统的组成及认识实验 (3)第一节、现场总线控制系统(FCS)的组成与认识实验 (3)第二节、下位机软件中的硬件配置和程序结构 (9)第三节、上位机组态软件简介 (15)第二章被控对象特性测试 (36)第一节、单容水箱特性测试 (36)第二节、双容水箱特性测试 (45)第三章单回路控制系统实验 (52)第一节、单回路控制系统的概述 (52)第二节、上水箱液位PID整定实验 (58)第三节、串接双容水箱液位PID整定实验 (64)第四节、三容水箱液位定值控制系统 (67)第五节、锅炉内胆水温PID控制实验 (71)第六节、锅炉夹套水温PID控制实验 (77)第七节、单闭环流量PID控制实验 (82)第四章温度位式控制系统实验 (86)第五章串级控制系统实验 (91)第一节、串级控制系统概述 (91)第二节、水箱液位串级控制实验 (95)第三节、三闭环液位控制系统 (101)第四节、锅炉夹套与内胆水温串级控制系统 (106)第五节、锅炉内胆水温与水流量串级控制实验 (110)第六节、上水箱液位与进水流量串级控制系统 (115)第六章比值控制系统实验 (120)第七章前馈-反馈控制系统实验 (126)第一节、下水箱液位前馈-反馈控制实验 (126)第二节、锅炉内胆水温前馈-反馈控制系统 (133)第八章滞后控制系统实验 (137)第一节、盘管出水口温度滞后控制实验 (137)第二节、盘管出水口流量纯滞后控制系统 (142)第九章解耦控制系统实验 (145)第一节、锅炉夹套与内胆水温解耦控制系统 (147)第二节、上水箱液位与出口水温解耦控制实验 (153)绪论现场总线技术是当今自动化领域技术发展热点之一,被誉为自动化领域的计算机局域网,它的出现标志着自动化控制技术又一个新时代的开始。
现场总线是连接设置在控制现场的仪表与设置在控制室内的控制设备的数字化、串行、多站通信的网络。
其关键标志是能支持双向、多节点、总线式的全数字通信。
储能技术-双电层电容器PPT课件
C28
C32
C50
C60
50、60、70
……240、
540等偶数
系列的“幻
数”。其部
分分子构型
C70
C240
如右图所示。
C7 540
浙江大学高分子系高超教授的课题组制备出了一种超轻气 凝胶——它刷新了目前世界上最轻材料的纪录,弹性和吸油 能力令人惊喜。这种被称为“全碳气凝胶”的固态材料密度 为每立方厘米0.16毫克,仅是空气密度的1/6。日前,这一进 展被《自然》杂志在“研究要闻”栏目中重点配图评论。
13
二. 碳材料的表面性质和官能团
碳在周期表中的位置和电子结构特征
用于电化学电容器的碳材料并不是电化学 惰性的。碳材料的表面性质及官能团常涉 及碳的氧化。
由于存在剩余的表面化合价,绝大部分暴 露在空气中的碳含有吸附氧,其中大部分 为化学吸附,这些氧能够导致各种氧基表 面官能团
14
碳材料的表面(特别是边缘处)的氧化状 态决定了碳材料的电化学界面状态和它们 的双层性质。
电极电势取决于空间电荷密度,从而产生了空间 电荷电容Csc。
除电子驻留介质的介电常数外,空间电荷电容的 行为与碳/溶液界面外部的离子扩散层电容完全相 同。
与其他电容元件是串联的关系,只有很小时,对 总C才有意义。
石墨基面也表现出半导体性质,存在有Csc。
22
石墨电容与电极电势的关系
16
理想的碳材料必须避免杂质的影响,如Fe 类、过氧化物、O2等,影响循环寿命的稳 定性;为减小自泄露放电过程,也要避免 表面醌型结构。
碳颗粒的表面状态和性质很大程度取决于 制备和处理过程,以及在N2、H2、H2O气 氛中的热力学条件。
17
过程控制综合实验
目录第一章实验装置说明 (2)第一节系统概述 (2)第二节THSA-1型过控综合自动化控制系统对象 (3)第三节THSA-1型过控综合自动化控制系统实验平台 (6)第四节软件介绍 (11)第五节实验要求及安全操作规程 (12)实验一双容水箱特性的测试 (14)实验二双容水箱液位定值控制系统 (18)实验三水箱液位串级控制系统 (19)实验四锅炉内胆水温前馈-反馈控制系统 (26)第一章实验装置说明第一节系统概述一、概述“THSA-1型过控综合自动化控制系统实验平台”是由实验控制对象、实验控制台及上位监控PC机三部分组成。
它是本企业根据工业自动化及其他相关专业的教学特点,并吸收了国内外同类实验装置的特点和长处,经过精心设计,多次实验和反复论证而推出的一套全新的综合性实验装置。
本装置结合了当今工业现场过程控制的实际,是一套集自动化仪表技术、计算机技术、通讯技术、自动控制技术及现场总线技术为一体的多功能实验设备。
该系统包括流量、温度、液位、压力等热工参数,可实现系统参数辨识,单回路控制,串级控制,前馈-反馈控制,滞后控制、比值控制,解耦控制等多种控制形式。
本装置还可根据用户的需要设计构成AI智能仪表,DDC远程数据采集,DCS分布式控制,PLC可编程控制,FCS现场总线控制等多种控制系统,它既可作为本科,专科,高职过程控制课程的实验装置,也可为教师、研究生及科研人员对复杂控制系统、先进控制系统的研究提供一个物理模拟对象和实验平台。
学生通过本实验装置进行综合实验后可掌握以下内容:1.传感器特性的认识和零点迁移;2.自动化仪表的初步使用;3.变频器的基本原理和初步使用;4.电动调节阀的调节特性和原理;5.测定被控对象特性的方法;6.单回路控制系统的参数整定;7.串级控制系统的参数整定;8.复杂控制回路系统的参数整定;9.控制参数对控制系统的品质指标的要求;10.控制系统的设计、计算、分析、接线、投运等综合能力培养;11.各种控制方案的生成过程及控制算法程序的编制方法。
2022届高中化学新教材同步必修第二册 第六章 第二节 第2课时 化学反应的限度 化学反应条件的控制
解析 188O可能存在于氧气、二氧化硫和三氧化硫中,因为反应为可逆反 应,当含188O 的氧气参与反应生成含188O 的三氧化硫,同时含188O 的三氧化 硫又分解生成二氧化硫和氧气,故最终三种物质中都可能含有188O 。
(2)一段时间后,该反应达到化学平衡,下列能说明达到化学平衡状态的 是_①__⑤__⑥__⑧__(填序号)。 ①v正(SO2)=2v逆(O2) ②v(SO2)=v(SO3) ③单位时间内消耗a mol SO2,同时生成a mol SO3 ④SO2、O2和SO3的浓度之比为2∶1∶2 ⑤混合气体的总的物质的量不再改变 ⑥混合气体的压强不再改变 ⑦混合气体的密度不再改变 ⑧混合气体的平均相对分子质量不再改变
1 800 ℃ 1.0 0.80 0.67 0.57 0.50 0.50 0.50
根据上述数据,完成下列填空: (1)实验1中,在10~20 min时间内,以A的速率表示的平均反应速率为 _0_.0_1_3_mol·L-1·min-1。
解析 v=ΔΔct=0.802-0-0.6170 mmoinl·L-1=0.013 mol·L-1·min-1。
消耗速率和生成速率相等,若用不同物质表示时,反应速率不一定相等
(√ ) (5)可逆反应达到平衡状态时,各反应物、生成物的浓度相等( × )
(6)在一定条件下,一个可逆反应达到的平衡状态就是该反应所能达到的
最大限度( √ ) (7)化学反应在一定条件下建立平衡状态时,化学反应将会停止( × )
深度思考
意义。对于密闭容器中的反应:N2(g)+3H2(g)
高温、高压 催化剂
2NH3(g)(正反
应为放热反应),673 K、30 MPa下,n(NH3)和n(H2)随时间t变化的关系如
过程控制(第二版)第二章
其矩形脉冲响应曲线
y*( t )=y1 ( t ) – y1 ( t – a ) y1( t )=y* ( t ) – y1 ( t – a ) 可以用分段作图法求取阶跃响应曲线。 t = 0 ~ a, y1(a )=y* ( a ) + y1(0 )
一、检测仪表的基本概念
(一)测量误差:测量结果与被测变量真值之
差
误差产生的原因:选用的仪表精确度有限,实验 手段不够完善、环境中存在各种干扰因素,以及 检测技术水平的限制等原因.
1、绝对误差
绝对误差指仪表指示值与被测参数真值 之间的差值,即
x x x0
思考
χ——仪表指示值 χ0——被测量的真值
A
B
0-100℃
0-1000℃
x 1℃
2、相对误差
实际相对误差:绝对误差与被测变量的真
值之比的百分数
引用相对误差(相对百分误差):
x x0 100% 100% x上 x下 仪表量程
最大引用相对误差:
max
max x上 x下 100%
28
25 t/min
120
0 2
6
本节重点
掌握过程数学模型的特点; 掌握常用机理建模方法; 掌握二阶以下的阶跃响应曲线建模方法;
第二节 过程变量检测及变送
过程变量检测主要是指连续生产过程中的温度、 压力、流量、液位、和成分等参数的测量 过程变量的准确测量可以及时了解工艺设备的 运行工况;为操作人员提供操作依据;为自动 化装臵提供测量信号。 仪表组成: 传感器—直接感受被测变量,并将它变换成适于 测量的信号形式。(一次仪表) 中间环节—将传感器检测信号加以转换和传送; 显示器---将转换的物理量用仪表加以显示就地 指示型仪表、单元组合型仪表、数字式显示仪 表 。(二次仪表)