
STM32f407 一个串口收传给另一个串口再发送出去串口收发设置
USART_ITConfig(USART3,USART_IT_TXE,ENABLE);
/* Enable USART */
USART_Cmd(USART3, ENABLE);
/* Enable UART clock */
/* Includes ------------------------------------------------------------------*/
#include "stm32f4xx_conf.h"
#include <stdio.h>
void Delay(__IO uint32_t nCount);
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOC, &GPIO_InitStructure);
/* Configure USART Rx as alternate function*/
//函数功能:
UART配置
//入口参数:无//出口参数:无//备注:
//************************************************
voidUSART_Configuration(void){USART_InitTypeDefUSART_InitStructure;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
/* Enable GPIO clock */
RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);
/* Enable UART clock */
RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART3, ENABLE);
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;//通道中断使能
NVIC_Init(&NVIC_InitStructure);
NVIC_InitStructure.NVIC_IRQChannel = USART6_IRQn; //嵌套通道为USART6_IRQn
/* Connect PXx to USARTx_Tx*/
GPIO_PinAFConfig(GPIOC, GPIO_PinSource10, GPIO_AF_USART3);
/* Connect PXx to USARTx_Rx*/
GPIO_PinAFConfig(GPIOC, GPIO_PinSource11, GPIO_AF_USART3);
GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;
GPIO_Init(GPIOC, &GPIO_InitStructure);
/* Configure PA0 pin as input floating */
//GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN;
* @retvalNone
*/
void Delay(__IO uint32_t nCount){while(nCount--){}}/**
intfputc(intch, FILE *f){/* Place your implementation of fputc here */
/* e.g. write a character to the USART */
GPIO_Init(GPIOC, &GPIO_InitStructure);
/* USART configuration */
USART_Init(USART6,&USART_InitStructure);
USART_ITConfig(USART6,USART_IT_RXNE,ENABLE);
//USART_ITConfig(USART6,USART_IT_TXE,ENABLE);
for(;ms>0;ms--)
for(j=0;j<9700;j++);}//***********************************************
//函数功能:
IO配置
//入口参数:无//出口参数:无//备注:
//************************************************
USART_ART_BaudRate =9600;//波特率
USART_ART_WordLength = USART_WordLength_8b; //8位数据USART_ART_StopBits = USART_StopBits_1;//停止位
GPIO_Init(GPIOC, &GPIO_InitStructure);
/* Configure USART Rx as alternate function*/
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;
//GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;
//GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
//GPIO_Init(GPIOA, &GPIO_InitStructure);}//***********************************************
NVIC_InitStructure.NVIC_IRQChannel = USART3_IRQn; //嵌套通道为USART3_IRQn
NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //抢占优先级为0
NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;//响应优先级为0
GPIO_PinAFConfig(GPIOC, GPIO_PinSource7, GPIO_AF_USART6);
GPIO_StructInit(&GPIO_InitStructure);
/* Configure USART Tx as alternate function*/
GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;
GPIO_Init(GPIOC, &GPIO_InitStructure);
/* USART configuration */
USART_Init(USART3,&USART_InitStructure);
USART_SendData(USART6, (uint8_t) ch);
/* Loop until the end of transmission */
while (USART_GetFlagStatus(USART6, USART_FLAG_TC) == RESET)
{}
returnch;}#ifdefUSE_FULL_ASSERT
NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority =0; //抢占优先级为0
NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;//响应优先级为0
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;//通道中断使能
/**
* @briefReports the name of the source file and the source line number
*where the assert_param error has occurred.
//***********************************************
//函数功能:
xxms
//xx参数:
xxxx
//出口参数:无//备注:
//****************************************ቤተ መጻሕፍቲ ባይዱ*******
voidDelay_ms(u16 ms){u32 j;
GPIO_StructInit(&GPIO_InitStructure);
/* Configure USART Tx as alternate function*/
GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
voidGPIO_Configuration(void){GPIO_InitTypeDefGPIO_InitStructure;
/* GPIOD Periph clock enable */
RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);
/* Configure PD12, PD13, PD14 and PD15 in output pushpull mode */
STM32-串口配置与使用

STM32-串⼝配置与使⽤1、通讯基础串⾏通讯与并⾏通讯串⾏通信设备之间通过少量数据信号线(⼀般是 8 根以下),地线以及控制信号线,按数据位形式⼀位⼀位地传输数据。
同⼀时刻只能传输⼀个数据位的数据并⾏通讯使⽤ 8、16、32 及 64 根或更多的数据线进⾏传输的通讯⽅式可同时传输多个数据位的数据全双⼯、半双⼯及单⼯通讯全双⼯在同⼀时刻,两个设备之间可以同时收发数据半双⼯两个设备之间可以收发数据,但不能在同⼀时刻进⾏单⼯在任何时刻都只能进⾏⼀个⽅向的通讯,即⼀个固定为发送设备,另⼀个固定为接收设备同步通讯、异步通讯同步通讯收发设备双⽅使⽤⼀根信号线表⽰时钟信号,在时钟信号的驱动下双⽅进⾏协调,同步数据通讯中通常双⽅会统⼀规定在时钟信号的上升沿或下降沿对数据线进⾏采样异步通讯不使⽤时钟信号进⾏数据同步,直接在数据信号中穿插⼀些同步⽤的信号位,或者把主体数据进⾏打包,以数据帧的格式传输数据某些通讯中需要双⽅约定数据的传输速率,以便更好地同步通讯速率⽐特率(Bitrate)每秒传输的⼆进制位数,单位bis/s波特率(Baudrate)每秒钟传输的码元通讯中常⽤时间间隔相同的符号来表⽰⼀个⼆进制数字,这样的信号称为码元常见波特率4800,9600,1152002、USART串⼝通讯协议层起始和停⽌信号串⼝通讯的⼀个数据包从起始信号开始,直到停⽌信号结束。
数据包的起始信号由⼀个逻辑 0 的数据位表⽰,⽽数据包的停⽌信号可由 0.5、1、1.5 或 2 个逻辑 1 的数据位表⽰,只要双⽅约定⼀致即可。
有效数据在数据包的起始位之后紧接着的就是要传输的主体数据内容,也称为有效数据,有效数据的长度常被约定为 5、6、7 或 8 位长数据校验在有效数据之后,有⼀个可选的数据校验位。
由于数据通信相对更容易受到外部⼲扰导致传输数据出现偏差,可以在传输过程加上校验位来解决这个问题。
校验⽅法有奇校验 (odd)、偶校验(even)、0 校验(space)、1 校验(mark)以及⽆校验(noparity)。
stm32 的串口通信操作方法

一、概述在嵌入式系统开发中,串口通信是非常常见且重要的一种通信方式。
而对于使用STM32系列单片机的开发者来说,了解和掌握STM32的串口通信操作方法显得尤为重要。
本文将详细介绍在STM32上进行串口通信的方法和步骤,帮助开发者更好地应用串口通信功能。
二、认识STM32的串口通信1. 串口通信的基本原理串口通信是一种通过串行接口进行数据传输的通信方式。
在STM32中,串口通信可以通过UART、USART等外设来实现。
串口通信的基本原理是将数据串行发送和接收,通过设定波特率等参数来实现数据传输。
2. STM32的串口通信外设STM32系列单片机中,常用的串口通信外设有UART和USART。
它们可以通过配置相关寄存器和引脚,实现串口通信的功能。
开发者需要了解这些外设的功能和特点,才能正确地进行串口通信的操作。
三、配置串口通信的硬件1. 硬件连接在进行STM32的串口通信前,需要先连接好串口通信的硬件,包括连接好串口通信的引脚,以及通过适当的线序连接到外部设备或另一块开发板上。
2. 引脚复用设置在STM32中,很多引脚都具有多种功能,可以通过引脚复用功能来设置为串口通信功能。
开发者需要根据具体的芯片型号和引脚图来正确地设置引脚复用。
3. 时钟配置串口通信外设需要时钟信号来进行数据的同步和传输。
需要在STM32的时钟配置中确保串口通信外设的时钟信号正常。
四、配置串口通信的软件1. 寄存器配置通过配置相关的寄存器,来设置串口通信的参数,如波特率、数据位、停止位、校验位等。
不同的串口通信外设可能有不同的寄存器和参数设置方式,开发者需要根据具体的外设手册来完成寄存器的配置。
2. 中断或轮询方式在STM32中,可以通过中断或者轮询的方式来进行串口通信的数据传输。
中断方式通常可以提高系统的响应速度,而轮询方式则更加简单直接。
开发者可以根据需求选择合适的方式来进行串口通信操作。
3. 数据收发操作通过读写相应的寄存器,实现串口通信数据的发送和接收。
完整word版,STM32f407 一个串口收传给另一个串口再发送出去串口收发设置
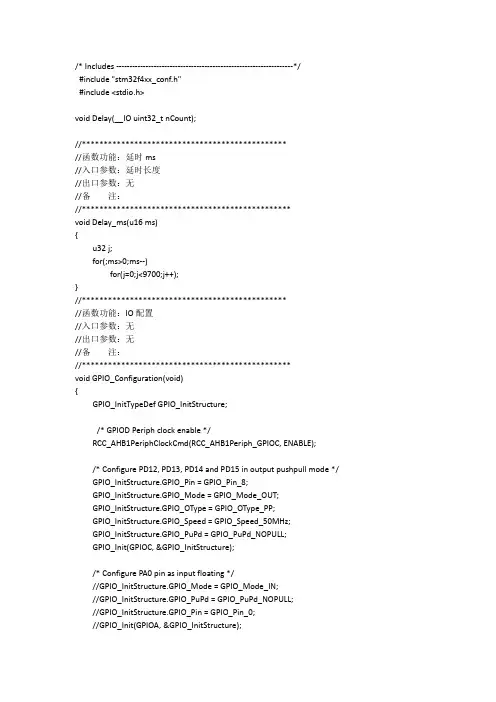
/* Includes ------------------------------------------------------------------*/#include "stm32f4xx_conf.h"#include <stdio.h>void Delay(__IO uint32_t nCount);//***********************************************//函数功能:延时ms//入口参数:延时长度//出口参数:无//备注://************************************************void Delay_ms(u16 ms){u32 j;for(;ms>0;ms--)for(j=0;j<9700;j++);}//***********************************************//函数功能:IO配置//入口参数:无//出口参数:无//备注://************************************************void GPIO_Configuration(void){GPIO_InitTypeDef GPIO_InitStructure;/* GPIOD Periph clock enable */RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);/* Configure PD12, PD13, PD14 and PD15 in output pushpull mode */ GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;GPIO_Init(GPIOC, &GPIO_InitStructure);/* Configure PA0 pin as input floating *///GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN;//GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;//GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;//GPIO_Init(GPIOA, &GPIO_InitStructure);}//***********************************************//函数功能:UART配置//入口参数:无//出口参数:无//备注://************************************************void USART_Configuration(void){USART_InitTypeDef USART_InitStructure;USART_ART_BaudRate =9600; //波特率USART_ART_WordLength = USART_WordLength_8b; //8 位数据USART_ART_StopBits = USART_StopBits_1; //停止位USART_ART_Parity = USART_Parity_No;// 校验方式:无USART_ART_HardwareFlowControl = USART_HardwareFlowControl_None; //硬件流控制失能USART_ART_Mode = USART_Mode_Rx | USART_Mode_Tx; // 发送/接收使能/* Enable GPIO clock */RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);/* Enable UART clock */RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART3, ENABLE);/* Connect PXx to USARTx_Tx*/GPIO_PinAFConfig(GPIOC, GPIO_PinSource10, GPIO_AF_USART3);/* Connect PXx to USARTx_Rx*/GPIO_PinAFConfig(GPIOC, GPIO_PinSource11, GPIO_AF_USART3);GPIO_StructInit(&GPIO_InitStructure);/* Configure USART Tx as alternate function */GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_Init(GPIOC, &GPIO_InitStructure);/* Configure USART Rx as alternate function */GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;GPIO_Init(GPIOC, &GPIO_InitStructure);/* USART configuration */USART_Init(USART3,&USART_InitStructure);USART_ITConfig(USART3,USART_IT_RXNE,ENABLE);USART_ITConfig(USART3,USART_IT_TXE,ENABLE);/* Enable USART */USART_Cmd(USART3, ENABLE);/* Enable UART clock */RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART6, ENABLE); /* Connect PXx to USARTx_Tx*/GPIO_PinAFConfig(GPIOC, GPIO_PinSource6, GPIO_AF_USART6); /* Connect PXx to USARTx_Rx*/GPIO_PinAFConfig(GPIOC, GPIO_PinSource7, GPIO_AF_USART6); GPIO_StructInit(&GPIO_InitStructure);/* Configure USART Tx as alternate function */GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_Init(GPIOC, &GPIO_InitStructure);/* Configure USART Rx as alternate function */GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;GPIO_Init(GPIOC, &GPIO_InitStructure);/* USART configuration */USART_Init(USART6,&USART_InitStructure);USART_ITConfig(USART6,USART_IT_RXNE,ENABLE);//USART_ITConfig(USART6,USART_IT_TXE,ENABLE);/* Enable USART */USART_Cmd(USART6, ENABLE);}void NVIC_Config(void){NVIC_InitTypeDef NVIC_InitStructure;NVIC_PriorityGroupConfig(NVIC_PriorityGroup_0);//嵌套优先级分组为1 NVIC_InitStructure.NVIC_IRQChannel = USART3_IRQn; //嵌套通道为USART3_IRQn NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //抢占优先级为0 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //响应优先级为0 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //通道中断使能NVIC_Init(&NVIC_InitStructure);NVIC_InitStructure.NVIC_IRQChannel = USART6_IRQn; //嵌套通道为USART6_IRQn NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority =0; //抢占优先级为0 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //响应优先级为0 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //通道中断使能NVIC_Init(&NVIC_InitStructure);}/*** @brief Main program* @param None* @retval None*** @brief Delay Function.* @param nCount:specifies the Delay time length.* @retval None*/void Delay(__IO uint32_t nCount){while(nCount--){}}/**int fputc(int ch, FILE *f){/* Place your implementation of fputc here *//* e.g. write a character to the USART */USART_SendData(USART6, (uint8_t) ch);/* Loop until the end of transmission */while (USART_GetFlagStatus(USART6, USART_FLAG_TC) == RESET){}return ch;}#ifdef USE_FULL_ASSERT/*** @brief Reports the name of the source file and the source line number* where the assert_param error has occurred.* @param file: pointer to the source file name* @param line: assert_param error line source number* @retval None*/void assert_failed(uint8_t* file, uint32_t line){/* User can add his own implementation to report the file name and line number, ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) *//* Infinite loop */while (1){}}#endif/*** @}*//*** @}*//*中断*/uint8_t Uart3_Buffer[255];uint8_t temp;uint8_t Flag=0;int RxCounter=0;int i=0;void USART3_IRQHandler(void){if(USART_GetITStatus(USART3,USART_IT_RXNE)!= RESET) //中断产生{USART_ClearITPendingBit(USART3,USART_IT_RXNE); //清除中断标志if(RxCounter==0){temp=USART_ReceiveData(USART3);if(temp==FRAMEHEAD)/*FRAMEHEAD*/Uart3_Buffer[RxCounter++]=temp;}else{Uart3_Buffer[RxCounter++]=USART_ReceiveData(USART3);if(RxCounter==FRAMELEN)/*FRAMELEN*/{Flag=1;RxCounter=0;}if(USART_GetFlagStatus(USART3,USART_FLAG_ORE) == SET){USART_ClearFlag(USART3,USART_FLAG_ORE);USART_ReceiveData(USART3);}}}if(USART_GetITStatus(USART3,USART_IT_TXE)!= RESET){USART_ClearITPendingBit(USART3,USART_IT_TXE);if(Flag){for(i=0;i<FRAMELEN;i++){USART_SendData(USART3,Uart3_Buffer[i]); //发送数据while(USART_GetFlagStatus(USART3,USART_FLAG_TC)==RESET); {} }Flag=0;}}}uint8_t Flag6=0;int RxCounter6=0;uint8_t temp6;uint8_t Uart6_Buffer[255];void USART6_IRQHandler(void){if(USART_GetITStatus(USART6,USART_IT_RXNE)!= RESET){USART_ClearITPendingBit(USART6,USART_IT_RXNE);if(RxCounter6==0){temp6=USART_ReceiveData(USART6);if(temp6==FRAMEHEAD)/*FRAMEHEAD*/Uart6_Buffer[RxCounter6++]=temp6;}else{Uart6_Buffer[RxCounter6++]=USART_ReceiveData(USART6);if(RxCounter6==FRAMELEN)/*FRAMELEN*/{Flag6=1;RxCounter6=0;}if(USART_GetFlagStatus(USART6,USART_FLAG_ORE) == SET){USART_ClearFlag(USART6,USART_FLAG_ORE);USART_ReceiveData(USART6);}}}}{int i=0;int j=0;GPIO_Configuration();USART_Configuration();NVIC_Config();while (1){}}。
stm32多任务多数据串口接收及处理方法

stm32多任务多数据串口接收及处理方法STM32多任务多数据串口接收及处理方法通常涉及到使用中断服务程序(ISR)或轮询方法来接收串口数据,并在多个任务之间分配和同步处理这些数据。
以下是一个基本的步骤和策略,用于实现这一功能:1. 初始化串口:首先,你需要初始化串口以进行通信。
这包括设置波特率、数据位、停止位、奇偶校验等。
2. 配置中断:STM32的串口通常具有一个接收中断。
你可以配置这个中断,以便每当一个新的字节被接收时,它就会触发一个中断。
3. 中断服务程序(ISR):在中断服务程序中,你可以读取接收缓冲区中的数据,并将其放入一个全局变量或数据结构中,以便其他任务或函数可以访问它。
4. 多任务处理:你可以使用一个任务或一组任务来处理这些串口数据。
这可能涉及到解析数据、执行某些操作或将数据发送到其他设备。
5. 数据同步:在多任务环境中,你需要确保数据的同步。
这意味着,当一个任务正在处理数据时,其他任务不能同时访问或修改这些数据。
这通常通过使用互斥锁、条件变量或其他同步机制来实现。
6. 轮询:除了使用中断,你还可以使用轮询方法来检查串口是否有数据可供读取。
这种方法可能在某些应用中更简单,但可能不如中断方法效率高。
7. 错误处理:不要忘记在代码中包含错误处理逻辑。
这可能包括检查读取的数据是否完整、是否有任何传输错误等。
8. 优化:对于高性能应用,你可能还需要考虑其他优化策略,如非阻塞读取、缓冲区管理、流量控制等。
以上只是一个基本的框架,具体的实现细节将取决于你的具体需求和STM32的具体型号。
建议查阅STM32的参考手册和相关文档以获取更详细的信息和示例代码。
stm32f407串口收发函数

一、引言STM32F407 是意法半导体推出的一款高性能单片机芯片,具有丰富的外设资源,尤其是串口模块。
串口通信是单片机与外部设备进行数据交互的重要手段,而 STM32F407 的串口收发函数则是实现串口通信的关键部分。
二、串口收发函数的基本原理1. 串口概述串口又称为异步收发器,是微处理器与外围设备进行数据传输的一种通信方式。
在 STM32F407 中,串口通信分为串口发送和串口接收两部分。
串口发送函数用于将数据发送到外部设备,串口接收函数则用于接收外部设备发送过来的数据。
2. 串口收发函数的使用在 STM32F407 中,串口收发函数的使用需要通过配置相关的寄存器和参数来实现。
首先需要初始化串口通信参数(如波特率、数据位数、停止位数等),然后通过调用相应的串口发送函数和串口接收函数来实现数据的发送和接收。
三、STM32F407 串口收发函数的具体实现1. 串口初始化函数在使用 STM32F407 的串口收发函数前,首先需要进行串口的初始化配置。
该配置包括设置波特率、数据位数、停止位数、校验位等参数,具体实现如下:```cvoid USART_Init(USART_TypeDef* USARTx, uint32_t baud_rate, uint32_t data_bits, uint32_t stop_bits, uint32_t parity){// 设置波特率USARTx->BRR = SystemCoreClock / baud_rate;// 设置数据位数、停止位数、校验位// ...// 启用串口USARTx->CR1 |= USART_CR1_UE;}```2. 串口发送函数串口发送函数用于将数据发送到外部设备,具体实现如下:```cvoid USART_SendData(USART_TypeDef* USARTx, uint8_t data) {// 等待发送缓冲区为空while ((USARTx->SR USART_SR_TXE) == 0);// 将数据发送到发送缓冲区USARTx->DR = data;}```3. 串口接收函数串口接收函数用于接收外部设备发送过来的数据,具体实现如下: ```cuint8_t USART_ReceiveData(USART_TypeDef* USARTx){// 等待接收缓冲区非空while ((USARTx->SR USART_SR_RXNE) == 0);// 返回接收到的数据return USARTx->DR;}```四、串口收发函数的应用示例下面通过一个简单的示例来演示如何在 STM32F407 中使用串口收发函数进行数据通信。
STM32串口教程
STM32串口教程STM32是一种基于ARM Cortex-M内核的32位微控制器系列。
它具有强大的处理能力和丰富的外设接口,适用于各种嵌入式应用。
其中,串口通信是STM32常用的外设之一,可以用于和其他设备进行数据的收发。
本文将介绍STM32串口的配置和使用方法。
一、串口的基本原理串口是一种以串行方式传输数据的通信方式。
在串口通信中,数据按照比特位的顺序传输,一次传输一个位。
数据的传输包括一个或多个字节,每个字节由8位组成,其中包括1位起始位、1位停止位和可选的奇偶校验位。
串口通信需要两根信号线,一根用于发送数据(TX),一根用于接收数据(RX)。
二、STM32串口的配置配置串口的步骤如下:1.设置GPIO引脚功能和模式:将串口的引脚配置为复用功能,并设置引脚的模式为推挽输出。
2.使能串口时钟:根据串口的编号,使能对应串口的时钟。
3.配置串口参数:设置串口的波特率、数据位、停止位、奇偶校验位等参数。
4.使能串口:使能串口的发送和接收功能。
三、STM32串口的使用方法配置完成后,即可使用STM32的串口进行数据的收发。
下面是使用STM32串口的一般流程:1.发送数据:将要发送的数据写入到串口的发送缓冲区,等待数据发送完成。
2.接收数据:检测是否有数据接收到,如果有则读取数据。
在发送数据时,可以使用printf函数实现方便的格式化输出。
为了使用printf函数,需要先配置printf函数的底层接口。
可以使用标准库提供的函数重定向方法,将输出重定向到串口。
在接收数据时,可以使用中断方式或轮询方式。
中断方式需要配置串口的中断,并在中断服务函数中处理接收到的数据。
轮询方式是在主循环中不断检测数据是否接收到,并进行读取。
四、常见问题及解决方法1.串口通信乱码问题:可能是波特率设置不正确导致的,可以检查波特率设置是否和目标设备匹配。
2.串口接收数据丢失问题:可能是接收缓冲区溢出导致的,可以增加接收缓冲区的大小或者使用中断方式处理接收数据。
STM32串口接收、发送数据实验-程序代码分析
STM32串⼝接收、发送数据实验-程序代码分析串⼝通信实验Printf⽀持printf向串⼝发送⼀些字符串数据。
如果使⽤串⼝2,可以修改while((USART1->SR&0X40)==0);和USART1->DR = (u8) ch; 中的USART1为USART2.//加⼊以下代码,⽀持printf函数,⽽不需要选择use MicroLIB#if 1#pragma import(__use_no_semihosting)//解决HAL库使⽤时,某些情况可能报错的bugint _ttywrch(int ch){ch=ch;return ch;}//标准库需要的⽀持函数struct __FILE{int handle;/* Whatever you require here. If the only file you are using is *//* standard output using printf() for debugging, no file handling *//* is required. */};/* FILE is typedef’ d in stdio.h. */FILE __stdout;//定义_sys_exit()以避免使⽤半主机模式void _sys_exit(int x){x = x;}//重定义fputc函数int fputc(int ch, FILE *f){while((USART1->SR&0X40)==0);//循环发送,直到发送完毕USART1->DR = (u8) ch;return ch;}#endif实验现象从电脑串⼝助⼿发送长度为200以内任意长度的字符串给STM32串⼝1(字符串以回车换⾏标识结束),STM32接收到字符串之后,⼀次性通过串⼝1把所有数据返回给电脑。
实现过程把每个接收到的数据保存在⼀个程序定义的Buffer数组中(数组长度为200),同时把接收到的数据个数保存在定义的变量中。
STM32-串口发送数据-过程与配置
STM32-串⼝发送数据-过程与配置串⼝发送过程配置流程HAL库中串⼝寄存器定义⽂件:stm32f429xx.h F429芯⽚stm32f767xx.h F767芯⽚stm32f103xx.h F103芯⽚stm32fnnnx.x.h 其他芯⽚可以在其中找到USART_TypeDef:最终会映射到寄存器的地址。
typedef struct{__IO uint32_t CR1; /*!< USART Control register 1, Address offset: 0x00 */__IO uint32_t CR2; /*!< USART Control register 2, Address offset: 0x04 */__IO uint32_t CR3; /*!< USART Control register 3, Address offset: 0x08 */__IO uint32_t BRR; /*!< USART Baud rate register, Address offset: 0x0C */__IO uint32_t GTPR; /*!< USART Guard time and prescaler register, Address offset: 0x10 */__IO uint32_t RTOR; /*!< USART Receiver Time Out register, Address offset: 0x14 */__IO uint32_t RQR; /*!< USART Request register, Address offset: 0x18 */__IO uint32_t ISR; /*!< USART Interrupt and status register, Address offset: 0x1C */__IO uint32_t ICR; /*!< USART Interrupt flag Clear register, Address offset: 0x20 */__IO uint32_t RDR; /*!< USART Receive Data register, Address offset: 0x24 */__IO uint32_t TDR; /*!< USART Transmit Data register, Address offset: 0x28 */} USART_TypeDef;HAL库中串⼝函数定义⽂件:stm32f7xx_hal_uart.c ,stm32f7xx_hal_usart.c串⼝字节发送流程:1. 编程USARTx_CR1的M位来定义字长。
STM32-实现串口中断接收和发送数据
STM32-实现串⼝中断接收和发送数据⼀、⼯具 1、硬件:STM32L053R8单⽚机(HAL库) 2、编译环境:Atollic TrueSTUDIO for STM32 9.3.0 3、辅助⼯具:STM32CubeMX⼆、单⽚机系统时钟配置 1、系统时钟配置(没有显⽰的默认),这⾥选择的是内部的⾼速时钟(HSI)作为时钟源,系统时钟频率配置到24MHz。
三、串⼝配置 1、选⽤的是串⼝1,模式是异步通讯,波特率为38400,数据位长度为8,⽆校验位,⼀个停⽌位,接收和发送都打开,其它默认。
2、使能串⼝中断四、⽣成⼯程并进⾏完善 1、⼯程⽣成设置 2、完善代码 在配置完串⼝后,要以中断的⽅式接收数据,后⾯新增的接收⼀个字节数据函数主要是为了打开串⼝中断并等待有数据发来,剩下的字节由中断的回调函数控制接收。
/*** @brief USART1 Initialization Function* @param None* @retval None*/static void MX_USART1_UART_Init(void){/* USER CODE BEGIN USART1_Init 0 *//* USER CODE END USART1_Init 0 *//* USER CODE BEGIN USART1_Init 1 *//* USER CODE END USART1_Init 1 */huart1.Instance = USART1;huart1.Init.BaudRate = 38400 ;huart1.Init.WordLength = UART_WORDLENGTH_8B;huart1.Init.StopBits = UART_STOPBITS_1;huart1.Init.Parity = UART_PARITY_NONE;huart1.Init.Mode = UART_MODE_TX_RX;huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;huart1.Init.OverSampling = UART_OVERSAMPLING_16;huart1.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;huart1.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;if (HAL_UART_Init(&huart1) != HAL_OK){Error_Handler();}/* USER CODE BEGIN USART1_Init 2 */HAL_UART_Receive_IT(&huart1, &r_data, 1);/* USER CODE END USART1_Init 2 */} 当有数据发来,会响应中断接收数据,接收完后会关闭中断然后调⽤⼀个回调函数,如果想接收多个数据,就需要在回调函数中重新开启接收中断,回调函数的内容可以由⽤户⾃⼰添加(该函数名为固定写法不能随意更改)。
at32f407串口发送函数
at32f407串口发送函数at32f407是一款高性能的单片机芯片,具备强大的串口功能。
串口通信是单片机与外设或其他设备进行数据传输的一种常见方式。
在at32f407中,串口发送函数是实现数据发送的重要函数之一。
本文将详细介绍at32f407串口发送函数的使用方法和注意事项。
我们需要了解at32f407的串口发送函数的基本原理。
at32f407的串口发送函数通过设置相应的寄存器来实现数据的发送。
在发送数据之前,我们需要对串口进行初始化配置,包括波特率、数据位数、停止位等参数的设置。
初始化完成后,我们可以通过调用串口发送函数将数据发送出去。
at32f407串口发送函数的函数原型如下所示:```void USART_SendData(AT32_USART_TypeDef* USARTx, uint16_t Data)```该函数需要传入两个参数,第一个参数USARTx表示要使用的串口号,第二个参数Data表示要发送的数据。
使用at32f407串口发送函数的步骤如下:1. 首先,我们需要将要发送的数据存放在一个变量中。
2. 然后,我们需要调用at32f407的串口初始化函数,对串口进行配置。
3. 接下来,我们可以调用串口发送函数,将数据发送出去。
需要注意的是,at32f407串口发送函数是阻塞式的,即在发送数据的过程中,程序会一直等待数据发送完毕。
如果发送的数据量较大,可能会导致程序的执行速度变慢。
因此,在实际应用中,我们需要根据具体情况选择合适的发送方式,以提高程序的执行效率。
在使用at32f407串口发送函数时,还需要注意以下几点:1. 在发送数据之前,我们需要判断发送缓冲区是否为空,以确保上一次的发送已经完成。
2. 在发送数据的过程中,我们可以通过判断发送完成标志位来判断数据是否发送完毕。
3. 如果发送的数据是字符串,我们需要使用循环将字符串逐个发送出去,直到发送完毕。
在实际应用中,at32f407串口发送函数广泛应用于各种领域,如智能家居、工业控制、通信设备等。