
CANBUS介绍
CANBUS介绍作为ISO11898CAN标准的CANBus(ControLLer Area Net-work Bus),是制造厂中连接现场设备(传感器、执行器、控制器等)、面向广播的串行总线系统,最初由美国通用汽车公司(GM)开发用于汽车工业,后日渐增多地出现在制造自动化行业中。
1、CANBus系统组成及性能CANBus系统通过相应的CAN接口连接工业设备(如限位开关、光电传感器、管道阀门、电机启动器、过程传感器、变频器、显示板、PLC和PCI 作站等)构成低成本网络。
直接连接不仅提供了设备级故障诊断方法,而且提高了通信效率和设备的互换性。
CANBus数据传输速率为1Mbit/s,线路距离lkm,基本站点数64,传输媒体是屏蔽双绞线或光纤。
2、CANBus数据链路控制特点CANBus数据链路层协议采用平等式(Peer to peer)通信方式,即使主机出现故障,系统其余部分仍可运行(当然性能受一定影响)。
当一个站点状态改变时,它可广播发送信息到所有站点。
CANBus的信息传输通过报文进行,报文帧有4种类型:数据帧、远程帧、出错帧和超载帧,其中数据帧格式如图8所示。
CANBus帧的数据场较短,小于8B,数据长度在控制场中给出。
短帧发送一方面降低了报文出错率,同时也有利于减少其他站点的发送延迟时间。
帧发送的确认由发送站与接收站共同完成,发送站发出的ACK场包含两个“空闲”位(recessive bit),接收站在收到正确的CRC场后,立即发送一个“占有”位(dominant bit),给发送站一个确认的回答。
CANBus还提供很强的错误处理能力,可区分位错误、填充错误、CRC 错误、形式错误和应答错误等。
CANBus应用一种面向位型的损伤仲裁方法来解决媒体多路访问带来的冲突问题。
其仲裁过程是:当总线空闲时,线路表现为“闲置”电平(recessive level),此时任何站均可发送报文。
发送站发出的帧起始字段产生一个“占有”电平(dominant level),标志发送开始。
所有站以首先开始发送站的帧起始前沿来同步。
若有多个站同时发送,那么在发送的仲裁场进行逐位比较。
仲裁场包含标识符ID(标准为llbit),对应其优先级。
每个站在发送仲裁场时,将发送位与线路电平比较,若相同则发送;若不同则得知优先级低而退出仲裁, 不再发送。
系统响应时间与站点数无关,只取决于安排的优先权。
可以看出,这种媒体访问控制方式不像Ethetnet的CSMA/CDCA协议那样会造成数据与信道带宽受损。
3、CANopen协议CANBus除配置设备网(DevicnNet)协议外,还提供基于CAL(CANA pllicationlayer) 的CANopen协议(CiA DS-301),即支持设备参数的直接访问,又可实现有苛刻时间要求的过程数据通信。
CANBus的DeviceNet协议具有开放性,用户无须购买加入系统所需的硬件、软件和允许权,多厂家设备能够在单一网络上相互操作。
CANhs也允许与Ethernet或其他局域网相连,接人控制算法组态及管理信息PC系统,从而形成管控一体化的工业网络。
什么是CAN-BUS?CAN-BUS控制器局域网络总线技术(ControllerAreaNetwork-BUS)已经成为判断一部汽车是否“数字化”的一个重要标志.实质上,CAN-BUS是一种实时数据总线技术。
通过遍布车身的传感器,在收集到车辆行驶的各种信息后,不需要给出信号接收者的地址,信号发送者就可以将安全编码后的数据发送给所有的接收者,以短帧多发的方式实现数据的高实时性;高速的CAN-BUS每毫秒内可以传送32字节的有效数据,每个信号接收者从总线上自行读取其所需的数据。
采用CAN-bus能大幅缩减电线的使用量,相对的也减少了许多线路上的接点,CAN-bus 依其传输速度的差异进而区分为高速(HSCAN)、中速(MSCAN)与低速(LSCAN)网络。
一般而言,与安全性、操控性相关的计算机架构于高速网络;与音响及空调相关的于中速网络;而属于辅助性的配备则相接于低速网络。
而各个网络间会由担任中继闸门的计算机相互交换信息。
CAN—BUS,至少在25万之上的车辆才能配备这样的组件,我来说明什么是CAN—BUS,我用最简单的话让各位可能了解的,过去把发动机打开以后,可以看到一连串的线路,这些线路全部没有了,变成一条光纤,如果我把它剪断,变成两头的话,如果不碰,你马上可以看到有亮光,传输速度非常快,它的成本自然不在话下,非常高。
各位可以想到,这个东西在一部车里链接的时候,如果还要一大把线路,线路是不是包装的,塑胶的,而且里面包有铜丝,那么塑胶用久了以后会老化,更何况车在行使的过程中温度那么高,所以塑胶会破损,就会产生短路现象,所以使用一年两年三年以上的车的时候,不是这里就是那里出毛病,其实都是线路出问题,现在把这些线变成一条光纤,第一,当我们打开车盖的时候,只有一条光纤;第二,没有线路老化,会产生故障、产生短路的现象,但是成本会非常高,基本上我们要用局域网控制系统。
越高档的车里面的CAN—BUS越多,有两个、三个、四个,当然价位不一样,现在我们看到的25万以上的车才有这个东西,不要小看这个东西,其实他是一个模块,这个模块里面有很多开关,零组件、接口,如果这两个模块之间CAN—BUS的设置,如果没有,保证它的科技、成本还达不到标准,因此还不能称之为好车在此举一最常见的例子说明现今汽车与以往车辆的差异:传统在车辆引擎上会有两组冷却水温度传感器分别告知引擎控制计算机与透过仪表板的水温表告知驾驶人;而在配备CAN-bus的车辆则是采取一个冷却水温度感知器经引擎控制计算机转换成讯号,再送至仪表板的水温表。
在传统的车上,会有额外的线路自冷却水温度感知器接到仪表板以提供水温表所须的信息;然而在现今汽车即可减少这些多余的缆线与不必要的接头,进而降低其故障产生的可能。
POLO CAN-BUS 随着上海大众POLO轿车在市场上的走俏,POLO轿车上配置的众多先进技术装备,也日益成为消费者关注的焦点。
最近不少车主向来信向我们咨询,提问最多的便集中在POLO轿车上神秘的CAN-BUS技术。
CAN-BUS技术的最大优点,是减少了线束的数量和控制器接口的引脚数,与此同时可以更简单、迅速地实现在线编程、在线诊断,甚至多个控制器共同作用等新功能。
CAN-BUS技术中的通讯节点是控制器、智能传感器或智能执行单元,在POLO整车上,仅用六个通讯节点就代替繁杂的线束,轻松实现了全车数据共享。
全车数据共享让POLO 轿车成为一个智能化的整体,从而具有自我调节能力,举个例子,当停车发动机熄火时,CAN-BUS的舒适型系统将自动处于休眠状态,整个系统处于最低耗电状态,从而节省能源的消耗。
一旦接受到车门开启信号,无需启动发动机,系统立即被唤醒激活,开始接受各处节点传递的信息,将整车调整到最佳工作状态。
高度智能化的CAN-BUS技术,运用在POLO轿车上的CAN-BUS技术,也担负着同样的角色。
POLO轿车上配备的第三代电子防盗系统(WFS-III),其先进的防盗设计正是基于CAN-BUS技术。
首先,确认钥匙合法性的校验信息通过CAN-BUS进行传递,改进了加密算法,其校验的信息比以往的防盗系统更丰富;其次,车钥匙、防盗控制器和发动机控制器相互储存对方信息,无法进行破译,提高安全性。
SEA T CAN-BUS 斯柯达汽车是最具“实用性”的典型代表车型。
自从在国内亮相以来,以其简约流畅的外型、卓越的安全性能和优异的性价比在进口车销售市场中独领风骚。
特别值得一提的是,04款欧雅系列采用了目前欧洲非常先进的CAN-Bus系统。
此外,04款欧雅配备了全新的中央门锁(通过设在驾驶座门上的开关,可以同时控制全车车门关闭与开启的一种控制装置,有了它就算窗户被打破后也无法从外面开门入车。
)新型的智能钥匙,在防盗系统起作用时,如果没有正确的密码,就算是外形一模一样的钥匙在启动发动机后,3秒内将会自动熄火。
这种技术,在同级车中是少有的Touran CAN-BUS 从04年到05年,这个名字在整个中国车坛显得格外耀眼,成为人们谈论的中心话题。
MPS新理念的提出,在一夜之间颠覆了人们局限于MPV的状态,并给多功能车定义出了新的标准。
无论对整个国内汽车市场,还是对于途安迷来说都是一个令人激动的消息。
途安1.8T同样结合了先进的Bosch Motronic ME7.5, 32MHz电控系统,能大大减少发动机运转的机械损失,使发动机在全部运行工况下都能具有良好的燃料经济性,实现了小心脏大输出。
此外,途安1.8T还采用CAN-BUS局域网总线功能,将动力系统与ABS、MSR、MASR系统控制器,组合仪表及自动变速箱等控制器相连,在获得较大动力的同时,又具备良好的经济性和操控性,更能满足对排放的要求。
驱动系统、舒适性系统和信息系统三大板块。
给出信号接收者的地址,信号发送者将安全编码后的数据发送给所有的接收者,高速的CAN总线每毫秒内可以传送32 bytes的有效数据,每个信号接收者从总线上自行读取其所需的数据。
CAN-BUS什么是CAN—BUS,我用最简单的话让各位可能了解的,过去把发动机打开以后,可以看到一连串的线路,这些线路全部没有了,变成一条光纤,如果我把它剪断,变成两头的话,如果不碰,你马上可以看到有亮光,传输速度非常快,它的成本自然不在话下,非常高。
各位可以想到,这个东西在一部车里链接的时候,如果还要一大把线路,线路是不是包装的,塑胶的,而且里面包有铜丝,那么塑胶用久了以后会老化,更何况车在行使的过程中温度那么高,所以塑胶会破损,就会产生短路现象,所以使用一年两年三年以上的车的时候,不是这里就是那里出毛病,其实都是线路出问题,现在把这些线变成一条光纤,第一,当我们打开车盖的时候,只有一条光纤;第二,没有线路老化,会产生故障、产生短路的现象,但是成本会非常高,基本上我们要用局域网控制系统。
越高档的车里面的CAN—BUS越多,有两个、三个、四个,当然价位不一样,一般25万以上的车才有这个东西,不要小看这个东西,其实他是一个模块,这个模块里面有很多开关,零组件、接口,如果这两个模块之间要连接的时候,只剩下这一条光纤,所以传输快,不会出问题,因此在选择的时候,先问你这个车辆有没有CAN—BUS的设置,如果没有,保证它的科技、成本还达不到标准,因此还不能称之为好车。
CAN-BUS中的CAN,用中文解释是"控制器联网技术",包括驱动系统、舒适性系统和信息系统三大板块。
CAN实质上是一种实时数据总线,不需要给出信号接收者的地址,信号发送者将安全编码后的数据发送给所有的接收者,高速的CAN总线每毫秒内可以传送32 bytes的有效数据,每个信号接收者从总线上自行读取其所需的数据。
CANBUS总线说明
CANBUS总线说明CANBUS特性系统采用CANBUS通讯方式,设计为现场总线连接方式,即是手拉手接线方式组网非常方便,终端上并跳接120欧姆电阻,总线方式实现“即插即用”的便利条件。
CAN总线可以由多个子网络组成,每个子网络必须满足以下条件:(1)同一网络中允许挂接110个节点(2)传输距离最远为10千米如果子网络超出以上任一条件,须增加网络桥扩展可组成多重网。
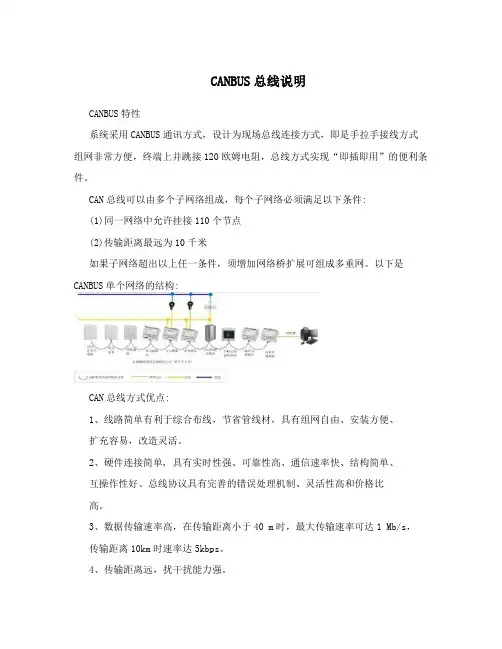
以下是CANBUS单个网络的结构:CAN总线方式优点:1、线路简单有利于综合布线,节省管线材,具有组网自由、安装方便、扩充容易,改造灵活。
2、硬件连接简单, 具有实时性强、可靠性高、通信速率快、结构简单、互操作性好、总线协议具有完善的错误处理机制、灵活性高和价格比高。
3、数据传输速率高,在传输距离小于40 m时,最大传输速率可达1 Mb/s,传输距离10km时速率达5kbps。
4、传输距离远,扰干扰能力强。
5、具有突出的可靠性、实时性和灵活性。
6、采用点对点、一点对多点及全局广播几种数据收发方式。
7、实现单点、双点、多点、区域、群组控制、场景设置、定时开关、亮度手自动调节、红外线探测、集中监控、遥控等多种照明控制控制。
8、可实现全分布式多机系统,并且无主、从机之分,每个节点均主动发送报文,可方便地构成多机备份系统。
9、采用非破坏性总线仲裁技术,两个节点同时上传送数据时,优先级低的节点主动停止数据发送,优先级高的节点可不受影响地继续传输数据,有效避免了总线冲突。
10、短帧结构总线上每帧有效字节数最多为8个,并有可靠的错误检测和处理机制CRC 循环冗余校验措施,受干扰数据出错率极低,万一某一节点出现严重错误,可自动脱离总线,总线上的其他操作不受影响。
11、控制回路与强电分离,采用弱电DC24VCANBUS综合布线CANBUS总线为4线制现场总线采用STP 4*0.75将其所有元件连成一个网络,为了保证系统通讯的可靠,布线时CAN总线尽量不与强电缆共用同一线槽,应将CAN总线单独穿钢管或PVC管敷设,并与电力电缆的水平距离至少大于300mm,下列为某项目布线图:1、CANBUS总线(控制面板)采用STP 4*0.75手拉手方式进行连接汇聚于配电箱。
CANBUS原理介绍
CAN总线原理介绍一.现场总线简介1、现场总线的概念:现场总线是应用在生产现场,在微机化测量控制设备之间实现双向串行多节点数字通信的系统。
也被称为开放式的数字化多节点通信的底层控制网络。
现场总线作为智能设备的联系纽带,把挂接在总线上的作为网络节点的智能设备连接为网络系统,并进一步构成自动化系统,实现基本控制、补偿计算、参数修改、报警、显示、监控、优化及控管一体化的综合自动化功能。
2、几种较有影响的现场总线技术:基金会现场总线(FF-Foundation Fieldbus), Lonworks, PROFIBUS, HART, CAN 现场总线是几种较重要的现场总线技术。
二.CAN总线技术:1、CAN总线简介:CAN (Controller Area Network)—控制器局域网。
它是一种有效支持分布式控制或实时控制的串行通信网络。
CAN总线最早是由德国Bosch公司在80年代初为解决现代汽车中众多的控制与测试仪器之间的数据交换而开发的一种串行数据通信协议,它是一种多主总线,通信介质可以是双绞线、同轴电缆、光导纤维,通信速率可达1Mbps。
CAN总线通信接口中集成了CAN协议的物理层,数据链路层功能,可完成对通信数据的成帧处理,包括位填充,数据块编码,循环冗余校验,优先级判别等项工作。
2、CAN总线技术的主要特点:⑴多主站依据优先权进行访问。
CAN为多主方式工作,网络上的任一节点在任何时候都可以主动地向网络上的其他节点发送信息。
⑵采用短帧传送。
CAN采用短帧结构,废除了对传统的站地址编码,而是对通讯数据进行编码。
每帧数据信息为0。
8个字节,具体长度由用户决定。
⑶无破坏基于优先权的仲裁。
当多个节点同时向总线发送信息时,优先级较低的节点会主动的退出总线发送,而最高优先级的节点可不受影响地继续传输数据,从而大大节省了总线冲突时间。
⑷借助接收滤波的多地址帧传送。
CAN只需通过报文滤波即可实现点对点,一点对多点以及全局广播等几种方式来传输数据,无需专门的“调度”。
CAN-Bus
CAN-Bus介绍控制器局部网(Controller Area Network )是BOSCH公司为现代汽车应用领先推出的一种多主机局部网,由于其卓越性能现已广泛应用于工业自动化、多种控制设备、交通工具、医疗仪器以及建筑、环境控制等众多部门。
控制器局部网将在我国迅速普及推广。
控制器区域网(Controller Area Network)CAN现场总线已经成为在仪表装置通讯的新标准。
它提供高速数据传送, 在短距离(40m)条件下具有高速(1Mbit/s)数据传输能力,而在最大距离10000m时具有低速(5kbits/s)传输能力, 极适合在高速的工业自控应用上。
CAN总线可在同一网络上连接多种不同功用的传感器(如位置,温度或压力等)。
CAN-Bus总线特点CAN总线与其他总线相比有如下特点:●它是一种多主总线,即每个节点机均可成为主机,且节点机之间也可进行通信;●通信介质可以是双绞线、同轴电缆或光导纤维,通信速率可达1Mbps;●CAN总线通信接口中集成了CAN协议的物理层和数据链路层功能,可完成对通信数据的成帧处理,包括位填充、数据块编码、循环冗余校验、优先级判别等项工作;●CAN协议的一个最大特点是废除了传统的站地址编码,而代之以对通信数据块进行编码。
采用这种方法的优点可使网络内的节点个数在理论上不受限制,数据块的标识码可由11位或29位二进制数组成,因此可以定义211或229个不同的数据块,这种按数据块编码的方式,还可使不同的节点同时接受到相同的数据,这一点在分步式控制中非常重要;●数据段长度最多为8个字节,可满足通常工业领域中控制命令,工作状态及测试数据的一般要求。
同时,8个字节不会占用总线时间过长,从而保证了通信的实时性;●CAN协议采用CRC检验并可提供相应的错误处理功能,保证了数据通信的可靠性●CAN总线所具有的卓越性能、极高的可靠性和独特设计,特别适合工业设备测控单元连。
因此CAN-Bus总线成为倍受工业界的重视,并已公认为最有前途的现场总线之一。
CAN-BUS介绍

什么是CAN-BUS?CAN-BUS即CAN总线技术,全称为“控制器局域网总线技术(Controller Area Network-BUS)”。
Can-Bus总线技术最早被用于飞机、坦克等武器电子系统的通讯联络上。
将这种技术用于民用汽车最早起源于欧洲,在汽车上这种总线网络用于车上各种传感器数据的传递。
CAN-BUS的工作原理大家知道当今车辆的电控系统是越来越多,例如电子燃油喷射装置、ABS装置、安全气囊装置、电动门窗、主动悬架等等。
同时遍布于车身的各种传感器实时的监测车辆的状态信息,并将此信息发送至相对应的控制单元内。
『车身上各种控制单元的分布图』通过上图我们可以看到车身上的各种控制单元,车越高级,车身上的控制单元也就越多,每个控制单元都可看做一台独立的电脑,它可以接受信息,同时能对各种信息进行处理、分析,然后发出一个指令。
比如发动机控制单元会接受来自进气压力传感器、发动机温度传感器、油门踏板位置传感器、发动机转速传感器等等的信息,在经过分析和处理后会发送相应的指令来控制喷油嘴的喷油量、点火提前角等等,其它控制单元的工作原理也都类似。
在这里可以给大家做一个比喻,车上的各种控制单元就好比一家公司各个部门的经理,每个部门的经理接受来自自己部门员工的工作汇报,经过分析作出决策,并命令该部门的员工去执行。
『控制单元』车身上的这些控制单元并不是独立工作的,它们作为一个整体,需要信息的共享,那么这就存在一个信息传递的问题。
比如发动机控制单元内的发动机转速与油门踏板位置这两个信号也需要传递给自动变速器的控制单元,然后自动变速器控制单元会据此来发出升档和降档的操作指令,那么两个控制单元之间又是如何进行通信的呢?『每项信息都通过各自独立的数据线进行交换』目前在车辆上应用的信息传递形式有两种。
第一种是每项信息都通过各自独立的数据线进行交换。
比如两个控制单元间有5种信息需要传递,那么则需要5根独立的数据线。
也就是说信息的种类越多,数据线的数量和控制单元的针脚数也会相应增加。
CAN-BUS总线
•
(4)通信协议中有个仲裁系统,通常这个系统按照每条信息的数字拼法为各数据
传输设定优先规则。例如,以0结尾的数字信息要比以1结尾的有优先权。
2
CAN数据总线传递数据的构成
• CAN数据总线在极短的时间里,在各控制单元间传递数据,可将其
转向角度 传感器
转向柱电气 控制单元 驱动 CAN bus 多功能方 向盘控制 单元
舒适系统中 央控制单元
轮胎压力 监控控制 单元
驻车加热 空调控制 控制单元 单元
挂车识别 控制单元
停车辅助 座椅调节 控制单元 控制单元
汽车电气 控制单元
转向柱电气 控制单元 舒适 CAN bus
语音输入 控制单元
卡片阅读 器
被送入低位CAN
线。
状态域:判定数据中的优先权。如果两个控 制单元都要同时发送各自的数据,那么,具 有较高优先权的控制单元,优先发送
• 检查域:显示在 数据域中所包含 的信息项目数。 在本部分允许任 何接收器检查是 否已经接收到所 传递过来的所有 信息。
数据域:在数据域中,信息被传递到其他控 制单元。
•一个电话用户(控制单元)将 数据“讲”入网络中,其他用户 通过网络“接听”这个数据 •对这个数据感兴趣的用户就会利 用该数据,而其他用户则选择忽 略
1
CAN的优点
--减少信号线及传感器的个数。一个传感器的信号可以通过CAN-BUS 传输给多个控制器,而不是给每个控制器配一个同样功能的传感器。 因此可节省导线(现在整车线束已经约3km长),成本低。
1
数据总线的类型
canbus定义

目 录
1.1 从“罐头”说起
1.2 通信的层次
1.3 什么是现场总线
1.4 CAN总线简介
从“罐头”说起
另一个意思:罐头
CAN
从“罐头”说起„„
童年的“传声筒”
工作原理:
左“罐头”
把声波产生的振动传导到绷紧的绳子上。
绳
子
通过绳子将这种振动传导到另一个罐头上。
把振动传导给空气形成声波。
右“罐头”
童年的“传声筒”
喊话的内容 罐头 绳子 振动波 罐头
电缆 需要传递的数据 电路板
电信号 电路板
两者原理相通
童年的“传声筒”
实现 —— 多方通话
典型的现场总线应用
目 录
1.1 从“罐头”说起
1.2 通信的层次
1.3 什么是现场总线
1.4 CAN总线简介
通信是分层的,这个概念应该贯彻在我们学习任何通信系统的整个过程中。
当 n = 5 时,需要 10 根线 当 n = 10 时,需要 45 根线 当 n = 20 时,需要 190 根线
仅需 ≤ n+1根线
总线:bus。信息在一条公共通道上传
输,信息接收者从通道上接收所有信息, 并根据规则过滤发送给自己的信息。
连线多,线路复杂
连线少,结构清晰
什么是现场总线
现场总线:Fieldbus,应用于工业现场,采用总线方式连接多个设备,用于传输
主流的现场总线
根据应用领域不同,世界上存在很多种现场总线,以下为一些主流的现场总线:
名称 推广组织/厂商 BOSCH CI PNO WorldFIP InterbusClub FF ISO Echelon HART MITSUBSHI 说明 常用的现场总线,由CiA、ODVA、SAE等协会管理与推广 AB、Rockwell制定的现场总线,应用于工业控制领域 德国SIEMENS制定,欧洲现场总线标准三大总线之一 法国制定,欧洲现场总线标准三大总线之一 德国PHOENIX制定,应用于工业控制 基金会现场总线控制系统,适用于石油化工领域 国际标准列车通信网TCN,包括MVB与WTB两类 美国Echelon制定与维护,应用于建筑自动化、列车通信 早期的一种现场总线标准,适用于智能测控仪表 工业PLC与运动控制领域的现场总线
CAN BUS
在信息数据列中有11位的状态区,这11位二进制中 前7位既是发送信息的控制器标识符,同时又表示 了它的优先级,即从前往后数,前面零越多,优先 级越高。而后4位则是这个控制器发送不同信息的 编号,如发动机控制单元既要发送转速信号,又要 发送水温等信号,则后4位就有所不同。
CAN-BUS系统
Canbus系统的难题-发送和接受的同步
广播原理:一家发送,大家接 收
CAN-BUS系统
CAN-BUS系统组成:
CAN收发器: 安装在控制器内部,同时兼具接受和发送的功能,将控制器传来的数据化为 电 信号并将其送入数据传输线。 数据传输终端:是一个电阻,防止数据在线端被反射,以回声的形式返回,影响数据的传 输。 数据传输线:双向数据线,由高低双绞线组成。
针脚号 1 4 5 6 7 14 15 16 对应的线束 15号线 接地 接地 CANBUS(高) k线 CANBUS(低) L线 30号线
注:未标明的针脚号暂未使用。
CAN-BUS系统
Canbus上的信息 Canbus上的信息是以二进制形式出现的 。也就是说控制单元将信息转换成二进制 ,Canbus用电平来模拟二进制,接受控 制单元将电平转换成二进制数据,再将二 进制数据转换成正常数据。
CAN-BUS系统
CAN 诊断
CAN 信息
CAN 驱动 CAN 舒适 CAN 仪表
CAN-BUS系统
CAN-区域图
诊断接口 网关
发动机
变速箱
ABS J104
ESP传 感器
J533
雨括器 L
安全气囊 J234
G85
电动转向 J500 转向柱 J527
收音机
车载电话
雨括器 R
J519
can-bus总线技术介绍
1. CAN总线的产生与发展控制器局部网(CAN-CONTROLLER AREA NETWORK)是BOSCH 公司为现代汽车应用领先推出的一种多主机局部网,由于其卓越性能现已广泛应用于工业自动化、多种控制设备、交通工具、医疗仪器以及建筑、环境控制等众多部门。
控制器局部网将在我国迅速普及推广。
随着计算机硬件、软件技术及集成电路技术的迅速发展,工业控制系统已成为计算机技术应用领域中最具活力的一个分支,并取得了巨大进步。
由于对系统可靠性和灵活性的高要求,工业控制系统的发展主要表现为:控制面向多元化,系统面向分散化,即负载分散、功能分散、危险分散和地域分散。
分散式工业控制系统就是为适应这种需要而发展起来的。
这类系统是以微型机为核心,将 5C技术--COMPUTER(计算机技术)、CONTROL(自动控制技术)、COMMUNICATION(通信技术)、CRT(显示技术)和 CHANGE(转换技术)紧密结合的产物。
它在适应围、可扩展性、可维护性以及抗故障能力等方面,较之分散型仪表控制系统和集中型计算机控制系统都具有明显的优越性。
典型的分散式控制系统由现场设备、接口与计算设备以及通信设备组成。
现场总线(FIELDBUS)能同时满足过程控制和制造业自动化的需要,因而现场总线已成为工业数据总线领域中最为活跃的一个领域。
现场总线的研究与应用已成为工业数据总线领域的热点。
尽管目前对现场总线的研究尚未能提出一个完善的标准,但现场总线的高性能价格比将吸引众多工业控制系统采用。
同时,正由于现场总线的标准尚未统一,也使得现场总线的应用得以不拘一格地发挥,并将为现场总线的完善提供更加丰富的依据。
控制器局部网 CAN (CONTROLLER AERANETWORK)正是在这种背景下应运而生的。
由于CAN为愈来愈多不同领域采用和推广,导致要求各种应用领域通信报文的标准化。
为此,1991年 9月 PHILIPS SEMICONDUCTORS制订并发布了 CAN技术规(VERSION 2.0)。
canbus总线
CAN总线1. 简介CAN(Controller Area Network)总线是一种串行通信协议,广泛应用于汽车、工控等领域中。
它是一种高可靠性、高抗干扰的通信方式,具有多主机、多从机的结构,能够支持多个节点之间的通信。
2. CAN总线的特点2.1 高可靠性CAN总线采用差分传输方式,通过在两条通信线上分别传输互补的信号来实现数据传输,可以有效地抵抗传输线上的电磁干扰和噪声。
此外,CAN总线拥有校验机制,当数据传输过程中发生错误时,接收端可以通过异或校验位来检测错误,并进行纠正。
2.2 多主从结构CAN总线可以支持多个主机和多个从机的通信。
主机用于发送命令和控制数据的节点,从机用于接收并执行命令的节点。
这种结构使得CAN总线非常适用于分布式控制系统,能够实现多个节点之间的实时通信。
2.3 高速通信CAN总线的通信速率可以达到几百kbps甚至几Mbps,可以满足多数应用的通信需求。
高速通信可以保证节点之间的实时性,并且降低通信延时。
2.4 灵活的网络拓扑结构CAN总线支持多种网络拓扑结构,包括总线型、星型、树型等。
这种灵活的结构使得CAN总线可以适用于不同的应用场景,如汽车电子系统中的各种控制模块之间的通信。
3. CAN总线的应用3.1 汽车领域CAN总线在汽车领域中得到了广泛应用。
汽车中有许多控制模块,如发动机控制单元(ECU)、制动控制单元(BCU)、车身控制单元(BCU)等,这些模块之间需要进行实时通信才能保证汽车的正常运行。
CAN总线通过其高可靠性和实时性,成为了汽车电子系统的首选通信协议。
3.2 工控领域在工控领域中,CAN总线也得到了广泛应用。
工控设备通常需要各种传感器和执行器之间的实时通信,以实现工艺过程的监控和控制。
CAN总线可以提供高可靠性的通信,并且支持多主从结构,非常适用于工控场景。
4. CAN总线的实现4.1 硬件实现CAN总线的硬件实现主要包括CAN控制器和CAN收发器。
can bus总线工作原理
CAN总线工作原理1. 介绍CAN(Controller Area Network)总线是一种串行通信协议,用于在汽车、工业控制和其他领域的电子设备中传输数据。
它是一种高性能、可靠且实时的通信系统,可以连接多个节点,使它们能够相互通信。
CAN总线的工作原理基于分布式网络的概念,其中每个节点都可以发送和接收消息。
这种分布式的通信架构使得CAN总线非常适合在复杂的系统中进行数据交换。
2. 物理层CAN总线的物理层使用差分信号传输,其中两根导线分别被称为CAN_H和CAN_L。
CAN_H线携带高电平信号,而CAN_L线携带低电平信号。
这种差分信号的设计可以提高抗干扰能力,使得CAN总线能够在噪声环境中可靠地工作。
CAN总线的物理层还定义了传输速率,常见的速率包括1 Mbps、500 kbps、250 kbps和125 kbps等。
较高的速率可以提供更高的数据传输能力,但也会增加传输的误码率。
3. 数据帧格式CAN总线使用数据帧来传输信息。
数据帧由以下几个部分组成:•报文起始位(SOF):用于标识报文的开始。
•标识符(ID):用于唯一标识报文的发送者和接收者。
•控制位(Control):包含一些控制信息,例如数据长度和帧类型。
•数据域(Data):包含实际的数据信息。
•CRC(Cyclic Redundancy Check):用于检测数据传输过程中的错误。
•确认位(ACK):用于确认数据帧是否被成功接收。
•结束位(EOF):用于标识报文的结束。
CAN总线使用基于事件的通信模式,即只有在总线空闲时才能发送数据帧。
当多个节点同时尝试发送数据时,会发生冲突,这种情况称为总线冲突。
为了解决总线冲突,CAN总线采用了一种冲突检测和处理机制,称为非破坏性位定址(Non-Destructive Bitwise Arbitration)。
在非破坏性位定址中,每个节点在发送数据时都会监测总线上的数据信号。
如果发送的数据与总线上的数据不一致,节点会停止发送数据,以避免干扰其他节点的通信。