
利用机构组成原理进行机械创新设计的基本思路
利用机构组成原理进行机械创新设计的基本思路
利用机构组成原理进行机械创新设计的基本思路主要包含以下几个步骤:
首先,任何平面机构都可以看作是由若干个基本杆组依次联接于原动件和机架上而成,这就是机构的组成原理。
理解这一原理对于进行机构的创新设计具有十分重要的指导意义。
其次,我们可以利用机构的组成原理来不断连接各类杆组,按照串联、并联、叠加和封闭的规则组合基本机构。
例如,可以通过把基本杆组依次连接到原动件和机架上,从而组成新机构。
最后,这些方法的混合连接,可以进一步得到更为复杂的机构系统。
充分发挥设计者的创造力,利用人类已有的相关科学技术成果(如理论、方法、技术、原理等),进行创新构思,设计出具有新颖性、创造性及实用性的机构或机械产品(装置)。
总的来说,利用机构组成原理进行机械创新设计的过程需要深入理解机构的组成原理,灵活运用各种组合规则,以及发挥设计者的创造力。
机械创新设计_第五章 机构的组合与创新设计
C B
E
I型串联组合
A D F
前置机构中做简单运动的构件与后置机构的 原动件连接。 原动件连接。
Z1
B C
Z2
A D
II型串联组合 II型串联组合
前置机构中做复杂运动的构件与后置机构的 原动件连接。 原动件连接。
组合实例: 组合实例:
C B
减少连杆机构的速度
A D
z2
B
A
改变滑块的运动规律
C
D
第四节 计
1、选定附加机构与基础机构,确定附加机构 选定附加机构与基础机构, 与基础机构之间的连接方法。 与基础机构之间的连接方法。或者附加机构的 输出构件与基础机构的哪一个构件连接。 输出构件与基础机构的哪一个构件连接。 2、II型叠加组合机构中,动力源安装在基础 II型叠加组合机构中, 型叠加组合机构中 机构的可动构件上, 机构的可动构件上,驱动附加机构的一个可动 构件,按附加机构数量依次连接即可。 构件,按附加机构数量依次连接即可。
2、附加机构封闭基础机构的两个输入运 动或两个输出运动简便易行, 动或两个输出运动简便易行,工程中的应用最 为广泛。 为广泛。 3、附加机构封闭基础机构的一个输入 构件和一个输出构件,把输出运动再反馈回输 构件和一个输出构件, 入构件。 入构件。
C
I 型封闭组合机构
D A B F
III 型封闭组合机构
2、机构的叠加组合分类
输入 附加机构
1)
基础机构 输出
I型叠加机构 I型叠加机构
输入 附加机构
输出
2)
基础机构 输入
II型叠加机构 II型叠加机构
I型叠加机构 1) I型叠加机构
B C
附加机构
基础机构
6_机构创新设计(PPT80页)

6.3.2 利用机构的变异构型新机构
4.机构结构的移植和模仿
将一机构中的Leabharlann 种结构应用于另一种机构中的设计方法, 称为结构的移植。
利用某一结构特点设计新机构,称为结构的模仿。
仅局限于选择传统的电动机驱动形式。
气压或液压缸作为原动机,可省去一些减速传动机构和运 动变换机构,缩短运动链,简化结构,且具有传动平稳。
6.1.1 机构尽可能简单
3.适当选择原动机
6.1.1 机构尽可能简单
4.选用广义机构
不要仅限于刚性机构,还可选用柔性机构,以 及利用光、电、磁和利用摩擦、重力、惯性等原理 工作的广义机构,许多场合可使机构更加简单、实 用。
6.2.2 机构方案的评价
1.评价指标和评价体系
所谓评价体系,是通过一定范围内的专家咨询, 确定评价指标及其评定方法。对于不同的设计任务, 应根据具体情况,拟定不同的评价体系。
只有建立科学的评价体系,才可以避免个人决 定的主观片面性,减少盲目性,从而提高设计的质 量和效率。
6.2.2 机构方案的评价
以原有机构作为基础,增加新的构件,构成一 个新机构,称为机构的扩展。
机构扩展后,原有各构件间的相对运动关系不变, 但所构成的新机构的某些性能与原机构有很大差别。
6.3.2 利用机构的变异构型新机构
2.机构的扩展
是在卡当机构的基础上, 增加滑块5扩展得到的。此 机构的主要特点是,当机构 的十字槽每转1/4周,点O1 在半径为r的圆周上绕过1/2 周;十字槽每转动1周,点 O1绕过2周,滑块输出两次 往复行程。
机械原理 第8章 机构创新设计

8.机构创新设计
例 试确定图示平面高副机构的级别(构件1为原动件)
Ⅱ级机构
8.机构创新设计
平面机构的结构分类
◆ 机构结构分类的依据:
根据机构中基本杆组的级别进行分类。
◆ II级机构
指机构中基本杆组的最高级别为II级的机构。
◆ III级机构 指机构中基本杆组的最高级别为III级组的机构。
◆Ⅰ级机构 只由机架和原动件组成的机构称为Ⅰ级的机构。 (杠杆机构、斜面机构)
机架和原动件与从动件组分开: 从动构件组自由度为零。
可以再拆成更简单的自由 度为零的杆组
◆基本杆组:把机构中最后不能再拆的自由度为零的构件组称为机构的基
本杆组。
8.机构创新设计
◆ 基本杆组的分类
对于全低副的杆组: n个构件、pl个低副
n和pl为整数 n=2,4,6…
F= 3n -2 pL = 0 或 n = (2/3 ) pL
8.机构创新设计
• (5)加工制造方便,经济成本低
• 尽可能选用低副机构,并且最好选用以转动副为主构成的 低副机构,
• 在保证使用条件的前提下,尽可能选用结构简单的机构; • 尽可能选用标准化、系列化、通用化的元器件。
8.机构创新设计
• (6)机器操纵方便、调整容易、安全耐用
• 在拟定机械运动方案时,应适当选一些开、停、离合、正反转、 刹车、手动等装置,可使操作方便,调整容易。
根据n的取值基本杆组分为以下几种情况:
(1)n=2, p l= 3 的 杆组:又叫Ⅱ级杆组 常见Ⅱ级杆组的形式为
8.机构创新设计
(2)n=4, pl = 6 的杆组,又叫 Ⅲ级杆组 特征为杆组中具有一个三副构件。
常见的三种形式为
机械原理教案

机械原理教案平面机构的组成原理分析 1.平面机构的组成原理任何机构中都包含原动件、机架和从动件系统三部分。
由于机架的自由度为零,每个原动件的自由度为1,而机构的自由度等于原动件数,所以,从动件系统的自由度必然为零。
杆组:自由度为零的从动件系统。
基本杆组:不可再分的自由度为零的构件组合称为基本杆组,简称基本组。
杆组的结构式为:l p n 23机构的组成原理:把若干个自由度为零的基本杆组依次联接到原动件和机架上,就可组成新的机构,其自由度数目与原动件的数目相等。
在进行新机械方案设计时,可以按设计要求根据机构的组成原理,创新设计新机构。
在设计中必须遵循的原则:在满足相同工作要求的前提下,机构的结构越简单、杆组的级别越低、构件数和运动副的数目越少越好。
2.平面机构的结构分析对已有机构或已设计完的机构进行运动分析和力分析时,首先需要对机构进行结构分析,即将机构分解为基本杆组、原动件和机架,结构分析的过程与由杆组依次组成机构的过程正好相反。
通常称此过程为拆杆组。
拆杆组时应遵循的原则:从传动关系离原动件最远的部分开始试拆;每拆除一个杆组后,机构的剩余部分仍应是一个完整的机构;试拆时,按二级组试拆,若无法拆除,再试拆高一级别的杆组。
3.平面机构的高副低代法目的:为了使平面低副机构结构分析和运动分析的方法适用于含有高副的平面机构。
概念:用低副代替高副方法:用含两个低副的虚拟构件代替高副 高副低代必须满足的条件: 1.替代前后机构自由度不变 2.替代瞬时速度加速度不变对于一般的高副机构,在不同位置有不同的瞬时替代机构。
经高副低代后的平面机构,可视为平面低副机构。
第三章平面机构的运动分析和力分析基本要求:1.掌握速度瞬心的概念,平面机构速度瞬心的数目及确定方法,学会用速度瞬心法对现有机构进行速度分析;2.掌握用相对运动图解法对机构进行速度分析的方法;3.掌握机构运动分析的复数矢量法,了解矩陈法;4.掌握平面机构力分析中的动态静力分析法,能够对给出机构用解析法建模并进行机构运动分析和力分析。
机械创新设计简介

第十三章机械创新设计简介第一节概述第二节常用的创造性思维模式和方法第三节机械的创新设计第四节产品造型创新设计简介第一节概述一、创新设计的概念机械创新设计MCD(Mechanical Creative De sign)是指更充分地发挥设计者的创造力和智慧,利用人类已有的相关科学理论、方法和原理,以及最新科技成果,在现代设计理论和方法的指导下,进行新的构思、设计出新颖、有创造性及实用性的机构或机械产品(装置)的一种实践活动。
开发设计创新设计变异设计反求设计开发设计:从提出方案到完成设计全过程都是全新的、探索性的,创造设计出新机器、新产品,以满足新的生产和生活的需要。
变异设计:在已有产品的基础上,针对原有产品存在的缺或新的功能要求,从工作原理、机构、结构、参数、尺寸等方面进行一定的变异,改进机械产品的技术性能、可靠性、经济性和适用性,设计出新产品以适应市场需求。
反求设计:针对已有的先进产品或设计,进行深入分析研究,探索掌握其关键技术,在消化、吸收的基础上,开发出同类型的创新产品。
无论哪种创新设计都要求设计师在设计环节上突破常规惯例,追求与前人、众人不同的的方案,提出新原理、新方法、新机构、新形式、新材料等,在求异是寻求创新,将设计者的智慧具体物化在整个设计过程中。
二、机械创新设计与常规机械设计以及创造发明的关系1.机械创新设计与常规机械设计常规机械设计过程一般可以分为这样4个阶段:(1)机械总体方案设计设计者根据设计任务书的要求,广泛收集同类机械或相近机械的性能参数,使用情况、优缺点等技术资料和数据,而后进入机械总体方案设计阶段。
机械总体方案设计在很大程度上决定了未来机械的面貌,对机械的性能、成本影响很大。
(2)机械的运动设计机械运动设计的内容包括:机构主要尺寸的确定、机械运动参数的分析、传动比的确定与分配等。
(3)机械的动力设计在运动设计的基础上,确定作用在机械系统各构件上的载荷并进行机械的功率和能量计算。
实验三机构组合创新实验指导书
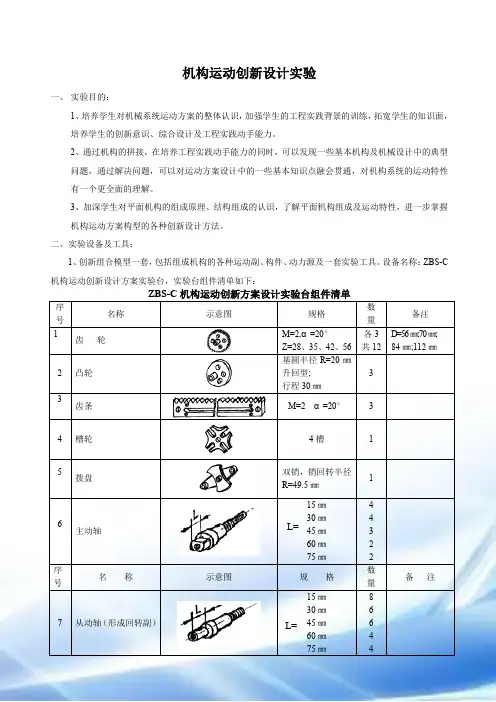
机构运动创新设计实验一、 实验目的:1、培养学生对机械系统运动方案的整体认识,加强学生的工程实践背景的训练,拓宽学生的知识面,培养学生的创新意识、综合设计及工程实践动手能力。
2、通过机构的拼接,在培养工程实践动手能力的同时,可以发现一些基本机构及机械设计中的典型问题,通过解决问题,可以对运动方案设计中的一些基本知识点融会贯通,对机构系统的运动特性有一个更全面的理解。
3、加深学生对平面机构的组成原理、结构组成的认识,了解平面机构组成及运动特性,进一步掌握机构运动方案构型的各种创新设计方法。
二、实验设备及工具:1、创新组合模型一套,包括组成机构的各种运动副、构件、动力源及一套实验工具。
设备名称:ZBS-C 机构运动创新设计方案实验台,实验台组件清单如下:序号 名称示意图规格数 量备注1 齿 轮M=2,α=20° Z=28、35、42、56 各3共12 D=56㎜;70㎜; 84㎜;112㎜ 2 凸轮基圆半径R=20㎜升回型; 行程30㎜ 33 齿条M=2 α=20°34槽轮4槽15拨盘双销,销回转半径R=49.5㎜ 1 6主动轴15㎜ 30㎜ 45㎜60㎜ 75㎜ 4 4 3 2 2序号名 称 示意图 规 格 数 量 备 注7 从动轴(形成回转副)15㎜ 30㎜ 45㎜60㎜ 75㎜8 6 6 4 4L= L=8 从动轴(形成移动副)15㎜ 30㎜ 45㎜60㎜ 75㎜8 6 6 4 49转动副轴(或滑块)L=5㎜3210复合铰链Ⅰ(或滑块)L=20㎜811复合铰链Ⅱ(或滑块)L=20㎜812 主动滑块插件40㎜55㎜1113 主动滑块座114 活动铰链座Ⅰ螺孔M816可在杆件任意位置形成转-移副15活动铰链座Ⅱ螺孔M516可在杆件任意位置形成移动副或转动副 16 滑块导向杆(或连杆)L=330㎜417 连杆Ⅰ100㎜ 110㎜ 150㎜160㎜ 240㎜ 300㎜ 12 12 8 8 8 8 序号名 称 示意图 规 格数 量备 注 18 连杆ⅡL 1=22㎜ L 2=138㎜819 压紧螺栓M564L= L= L=20 带垫片螺栓M54821 层面限位套4㎜ 7㎜ 10㎜ 15㎜30㎜ 45㎜ 60㎜ 6 6 20 40 20 20 1022紧固垫片(限制轴回转)厚2㎜孔¢16,外径¢222023 高副锁紧弹簧324 齿条护板625 T 型螺母20用于电机座和行程开关座的固定 26 行程开关碰块127 皮带轮628 张紧轮329 张紧轮支承杆330 张紧轮销轴3序号名 称 示意图规 格数 量备 注31 螺栓ⅠM10×15632 螺栓ⅡM10×206L=33 螺栓ⅢM8×15 1634 直线电机10㎜/s 1 带电机座及安装螺栓/螺母35 旋转电机10r/min 3 带电机座及安装螺栓/螺母36 实验台机架机架内可移动立柱5根,每根立柱上可移动滑块3块。
机械创新设计——机构创新设计
(Ⅱ)
﹒ 实例分析
机械创新设计
1.改善机构的工作性能
图4-65所示为某飞机上采用的襟翼操纵机构。它 是由两个齿轮齿条机构并列组合而成,用两个移 动电机输入运动,可以使襟翼摆动速度加快。如 果一个移动电机发生故障,另一个移动电机可以 单独驱动(这 时襟翼摆动速 度减半)。这 样就增大了操 纵系统的安全 程度,即增强 了输出运动的 可靠性。
机械创新设计
Page8
图4-72是一个冲压机构。它 是由摆动从动件盘形凸轮机 构与摇杆滑块机构先进行串 联组合,然后串联的凸轮连 杆机构再与推杆盘形凸轮机 构进行并联组合。组合以后, 由两个固联在一起的凸轮输 入运动,推杆2与滑块5分别 输出运动。工作时,推杆2 负责输送工件,滑块5完成 冲压。因此设计时要特别注 意时序关系,一般应按照机 构运动循环图进行机构的尺 寸综合。
Page2
机械创新设计
图4-66所示为一压力机的螺旋杠杆机构。其中两个尺寸 相同的双滑块机构CBP和ABP并联组合,并且两个滑块 同时与输入构件1组成导程相同,旋向相反的螺旋副。 机构的工作原理时,构件1输入转动,使滑块A和C向内 或向外移动,从而使构件2沿导轨P上下移动,完成加 压功能。由于并联 组合,使滑块2沿 导路移动时,滑块 与导路之间几乎没 有摩擦阻力。
单自由度的附加机构可以是连杆机构,则构成齿 轮连杆机构;可以是凸轮机构,则构成了齿轮凸 轮机构;若为齿轮机构则构成了复合轮系。
Page11
机械创新设计
Page12
2. 以差动凸轮机构为基础机构
机械创新设计
二自由度的差动凸轮机构常见的结构组成如图4-75所示。 其中图(a)构件2为浮动杆,构件2与连架杆3可以组成转动 副,也可以组成移动副;连架杆3与机架可以组成转动副, 也可以组成移动副。图(b)是凸轮为浮动构件;若将图(b) 中的机架长度缩短至零,就演变成图(c)的结构。
机械创新设计基础知识
最简单、精练的设计就是最好的设计!
(a )
(b)
方案(b)加工方便,工艺性较好
(a)
(b)
方案(b)增加圆柱面,利于卡盘装卡。
第四节
创新设计方法
创新设计方法有很多种,下面简单介绍 智力激励法、提问追溯法、联想类推法、返 向探求法、系统分析法、组合创新法六种。
1.智力激励法
智力激励法是美国学者奥斯本创造的。它 以“群言堂”为特征,是一种集思广益, 相互启发的方法 .(头脑风暴会)
内六角花形沉头螺钉
内六角圆柱头轴肩螺钉
十字槽圆头木螺钉
内六角花形盘头螺钉
c型开槽沉头自攻螺钉
滚花小头螺钉
不同的螺钉头类型演化出不同的螺钉类型。
开槽长圆柱端紧定螺钉
内六角平端紧定螺钉
开槽沉头不脱出螺钉
方头短圆柱锥端紧定螺钉
十字槽圆头木螺钉
开槽平端紧定螺钉
不同的螺钉尾类型演化出不同的螺钉类型。
长吊环螺钉
单相交流异步减速电动机
(3)直流电动机 特点:可以进行调速,易于实现自动控制,在 机电一体化设备中得到广泛应用。
(4)步进电动机 特点:要求分度或步进运动的场合可采用步进 电动机。采用脉冲信号控制,将脉冲信号转化 为电动机的角位移。
步进电动机
驱动器
(5)直线电动机 特点:直接提供直线运动,减少了中间转换运 动链,结构简单,反应速度快,灵敏度高,适 合于高速和高精度的应用场合 。
(14) 液压、气动传动机构的基本型
缸体不动的液压油缸和气动缸 可演化为摆动油缸和气动缸。
(15) 螺旋传动机构的基本型
三角形螺旋传动机构 可演化为梯形螺旋传动机构、矩形螺旋传 动机构、滚珠丝杠传动机构。
按机构组成原理进行创新设计实例
实现长时间停歇:
a:用圆弧段轨迹实现长时间停歇,曲柄摇杆机构EFGH ; c:用极限位置实现长时间停歇,双摇杆机构EDBA 。
b:用直线段轨迹实现长时间停歇,曲柄摇杆机构EFGH ;
拉深运动压边运动要求压边开始时压边滑块处于极限位置自锁位置滑块运行速度接近零以减少接触时的冲击力并由于处于自锁位置压边力不会自行松开
例:机构串联组合的创新设计
1、设计要求(功能要求) 将毛坯(板料)拉探成杯状零件的机 械装置,生产率为50—60个/min。
2、功能原理设计
3、运动规律设计 将工艺动作分解成: 拉深运动 压边运动
压边运动:压边机构
(1)拉深机构:钢锭热锯机
(2)压边机构
应具备以下功能:
1) 增压功能,使用较小主动力就能产生较大的压紧力;
2) 自锁功能及位于极限位置;
3) 长时间停歇功能; 4) 转动(曲柄)变成移动(滑块)功能(动力源)。
构思:
摇杆滑块机构ABC:
增压、自锁和处于极限位置
长时间停歇; 转动变移动。
1)滑块运行速度接近“零”,以减少接触时的冲
击力,并由于处于自锁位置,压边力不会自行松开;
2) 要求拉深滑块的拉延工作段的速度近似等速,以
满足拉延工艺要求。
根据工艺动作安排,制定运动循环图如下:
运动循环图的修正
4、机构选型:型式综合 拉深运动:拉深机构 连杆机构
机械设计学习题及(附答案)
机械设计学习题及(附答案)⼀、名词解释:1、功能原理设计:针对产品的主要功能所进⾏的原理性设计2、简单动作功能:仅完成简单的⼀次性动作的功能3、复杂动作功能:能实现连续的传动的动作功能4、机械创新设计:在功能结构图中,有的分功能⽐较复杂,不可能⽤⼀个已知的机构来完成。
这就需要根据分功能的特点,挑选⼏个机构组成⼀个机械运动系统,由这些机构共同完成这个分功能的机械动作。
5、机械协调性设计:当功能结构图中的各机械分功能均已根据分功能的要求选择好相应的机构后,怎样使这些分散的机构组成⼀个协调运动的整体,只是这个系统⽐较⼤,其综合后完成的机械功能,就是整个机械产品的总功能中的全部机械功能。
6、核⼼技术:产品实现总功能和主要技术要求的技术。
7、关键技术:实现某种功能过程中需要解决的技术难题。
8、弹性强化:使构件在受⼯作载荷之前预受⼀个与⼯作载荷相反的载荷,产⽣⼀个相应的预变形,以及⼀个与⼯作应⼒相反的预应⼒,⼯作时该预加载荷部分抵消⼯作载荷,预变形部分抵消⼯作变形,从⽽降低了构件的最⼤应⼒。
9、塑性强化:使构件在⼯作状态下应⼒最⼤那部分材料预先经塑性变形⽽产⽣⼀个与⼯作应⼒符号相反的残留应⼒,⽤以部分抵消⼯件应⼒。
⼆、简答题:1-1机械产品设计的三个基本环节是什么?答:机械产品设计的三个基本环节是:“功能原理设计,实⽤化设计和商品化设计”1-2、机械设计具有哪些主要特点:答:机械设计具有如下主要特点 :(1)多解性 (2)系统性 (3)创新性1-3、近代“机械设计学”的核⼼内容1)“功能”思想的提出:l947年、美国⼯程师麦尔斯创⽴了“价值⼯程“。
他真正重要的贡献在于他提出的关于‘功能”的思想。
2)“⼈机⼯程’’学科的兴起:“宜⼈”的宗旨已经成为现代机械设计的基本观念。
3)“⼯业设计”学科的成熟。
⼯业产品设计的原则是:“技术第⼀,艺术第⼆”。
⼯业设计师应该⾸先是⼀个⼯业技术专家,⽽不⾸先是⼀个艺术家。
1-4、从设计构思的⾓度机械产品设计可归纳为三⼤步:创意、构思和实现。