
风力发电中的最大风能跟踪
v1 v2 v3
通过前面的推导,我们可得电机转 速和最大风能之间的关系如下:
Pmax
R 1 S wC p max w 2 max
3
双馈电机
A
B
C
齿轮箱 并网装置 风机
L
R
机侧变换器
网侧变换器
电网
双馈风力发电系统结构示意图 3.爬山法
爬山法是为了克服前两种算法的缺点而提出来的,它无需测量 风速,也不需要事先知道具体风轮机的功率特性,而是施加人为的 转速扰动,然后通过测量功率的变化来自动搜索发电机的最优转速 点,实现方法简单,经济且高效。
Po CP Pv
它是一个与风速、叶轮转速和桨叶节距角有关的量,所谓的风力发 电最大风能的跟踪就是指在风速变化的时候保持 CP 为最大的值。
定义叶尖速比
:叶片的叶尖线速度与风速之比。即:
Rww 2 Rwnw v v
w为叶片旋转的角速度,nw 为叶片旋转的速度。 其中:Rw为叶片的半径,
风力发电中的最大风能跟踪
一、风力机结构
二、风力机的运行特性 三、风力发电最大风能跟踪技术简介
一、风力机结构
风力机是将风能转化为机械能的机构,其性能的好坏对整个风力 发电系统的效率及稳定运行有着重大的影响。如果从风力机风轮的旋转 轴方向上划分可以分为垂直轴风力机和水平轴风力机两种类型。 垂直轴风力机 垂直轴风力机风轮的旋转轴垂直于地面或者 气流方向 ,现主要有Darrieus的Φ型,Δ型,Y型, H型和其他一些型号。该结构的优点是能从任意方 向获得风能,无需对风机构,无对风损失,噪音小, 而且随着科技的发展逐步克服了其叶尖速比低,启 动性能差等缺点,但在大功率场合的应用不多。
风速 风轮机功 率特性
CP
*
控制器
风能系统
2 Rw
风轮转速
2.功率反馈法 该方法省去了风速检测装置,运用了能量平衡的原理,根据风机 的最大功率曲线控制发电机的功率输出,逐步实现最大风能跟踪。对 于不同的风轮机,最大功率曲线需要事先通过仿真或试验测得,这会 增加功率反馈控制难度和实际应用的成本。
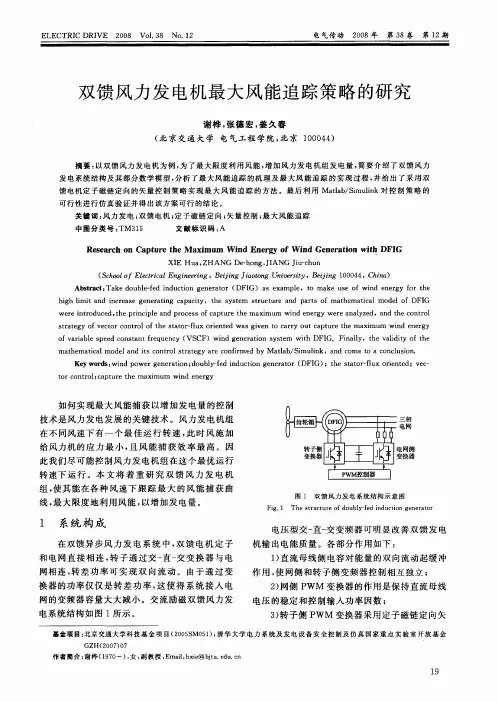
双馈风力发电系统结构示意图
二、风力机的运行特性
一些基本概念 由空气动力学理论可知风机的输入功率(即通过风轮旋转面的风能)为:
其中: 为空气密度,一般为1.25kg/m3 ; Sw为风机叶片迎风扫掠面 积; 为空气进入风机扫掠面以前的风速。
1 Pv Swv3 2
v
考虑到风机的输入功率并不能被完全转化为主轴上的机械功率 Po , 引入风能利用系数:
各运行区域风机输出的机械功率PO
启动区:
各区域发电机的输出功率Pe
在切入风速之前系统与电网断开,可调节桨距角使系统的转速恒定, 当达到切入风速时进行并网控制。
最大风能跟踪区:
一般采用定桨距控制,通过对发电机子系统的控制,使风机获得的 风能量最大。也可以对风机子系统和发电机子系统进行配合控制。
恒转速区: 此时风力机组转速已经达到最高转速,但风力机的输出功率没有达到 额定输出功率,为了保护机组不受损坏,不再进行最大风能追踪控制,而 是通过风力机控制子系统调节桨叶节距角将机组转速限制到最大允许转速 上继续发电运行。 恒功率区: 随着风速的增大,风力机输出的机械功率不断增大,发电机系统将达 到其功率极限,因此必须控制机组的功率小于其功率极限。由风力机控制 子系统通过变桨距控制实现机组的恒功率控制的。
我们已知是叶尖速比和桨叶节距角的函数,即: CP ( , ) 在固定的 风速下,得为定桨距和变桨距风机两种,在定 桨距风机中, 是不可变的,在风速一定的情况下,CP与 成单一的函数 关系,这样就可以简化我们的控制。
风力发电系统的运行区域:
Darrieus H型
Darrieus Φ型
quietrevolution——能够获取风 速低或风向比较紊乱的风能
水平轴风力机
水平轴风力机风轮的旋转轴与风向平行,有2~3片桨叶,启动能力 好,技术成熟,在各个功率等级都有成熟的产品。
双馈电机
A
B
C
齿轮箱 并网装置 风机
L
R
机侧变换器
网侧变换器
电网
K
dPv d w
Pv Tew
限幅w 返回
变步长爬山法的实现方法
谢谢!
传统的爬山法采用固定步长,当风速变化较快时,转速不能快 速地响应风速的变化;而风速波动较小时,又容易引起振荡。因此 在此介绍一种变步长爬山法进行最大风能跟踪控制,在传统固定步 长算法基础上,引入了随风速变化快慢而调整步长的机制。
开始 脉冲计数 N m个 Y 检测 Tew
P n m Pv n dPv n m v d w w n m w n
在定桨距情况下,CP与 在不同的风速下成如下图所示的关系:
C POP
w
从图上可以看出,在定桨距情况下最大风能跟踪实质上就是控制发 电机组的转速。
三、风力发电最大风能跟踪技术简介
1.最佳叶尖速比法 当风速可测时,可以采用最佳叶尖速比法。根据风轮机功率特 性,可以事先确定每一风速下的最佳的叶尖速比λ*,然后实时测量 实际风速和机组转速,并调节发电机转速维持实际的λ 等于λ * ,从 而获得最大风能。但是由于风速的随机性和不确定性,实时测量风 速会增加系统的成本和实际执行的难度,其精度也难以保证。其控 制框图如下所示:
双馈风力发电系统最大风能追踪控制

,
因此受到了世界各国的重视 , 风力发电也获得 了
时追踪最佳功率曲线 ,是一种改进的最大功率点跟
踪算 法 ( ) MP 。
更 多 的优 惠政 策和资 金支持 。 目前大 型变速 恒频 风
—■
Cla e g e n En r y
72
苏 平等: 双馈风 力发电 系统最 大风能追踪 控制
本文 通过分 析风力 发 电系统风 速与风 力机功 率 的数学 关 系 以及 双馈 电机 的运 行特 性 ,在 M P 和 PT TR S 算法 的基础 上 ,结 合D I参 考转 速实 时计算 方 FG
, 、 5 口 =8 。
/ 。 二 \
— 、
法以及定子磁链定向矢量控制 , 提出了一种转速 、 电
要实时测量风力机输出功率和风力机转速 , 并且测
0 引言
风力发 电是新 能源 中技术 最成熟 的发 电方式 之
一
量 时 间往 往 影 响 控 制 精 度 ; 献 [0提 出 了 通 过控 文 11 制 发 电机输 出有 功 功率 来 调 节 电磁转 矩 和 转 速 。 在
风 速变 动情 况下 保持 恒定 的最 佳 叶尖 速 比.从 而 实
正确 性
sacigHC 1HC erhn , S, S控 制 法 是 通 过 实 时 测 量 风 力
机 转速 和输 出功率 ,利 用经 典数 学寻优 方法 跟踪 最
关 键 词 : 力 机 ; 大风 能 追 踪 ; 风 最 双馈 发 电机 ; 量 控 制 矢
大输 出功率 点 , 方法 避免 了测量 风速 的 问题 , 该 但需
St dy o a i im i d En r y Tr c n fDo bl —Fe u n M x m l W n e g a ki g o u y d W i d-Po r G e r to yse n we ne a i n S t m
双馈风力发电机最大风能追踪策略的研究
电 气传 动
20 08年 第 3 8卷 第 1 期 2
双馈 风 力 发 电机最 大 风 能追 踪 策 略 的研 究
谢桦 , 张德 宏 , 姜久春 ( 北京 交通 大学 电气 工程 学院 , 北京 1 0 4 ) 0 0 4
mah maia d I n t o to tae ya ec nime y Malb Smuik,a d c met o cu in te tclmo e disc nr lsrtg r o fr db t / i l a a n n o oac n lso .
Ke r s wi d p we e e a i n; o b y f d id c in g n r t r( ywo d : n o r g n r t o d u l —e n u t e e a o DFI o G);t e s a o —l x o in e h t t rfu re t d;v c e—
Ab ta t Ta e d u l— e n u t n g n r t r( I s r c : k o b e fd i d c i e e a o o DF G) a x mp e o ma e u e o n n r y f r t e s e a l ,t k s f wi d e e g o h
XI a ZHANG - o g JANG i-h n E Hu 。 Deh n ,i Juc u
( co l fE et c l n zeH g, e igJ a tn nvri B iig 1 0 4 , hn ) S h o o l r a g n e n B r n ioo g U ies y, e n 0 0 4 C ia ci E t j
变速恒频双馈风力发电机的最大风能追踪控制

风力发电系统的MPPT算法及实现

风力发电系统的MPPT算法及实现风力发电系统的MPPT算法及实现一、引言风力发电作为一种清洁、可再生的能源,受到了广泛关注。
在风力发电过程中,最大功率点追踪(Maximum Power Point Tracking, MPPT)算法的设计和实现对提高风力发电系统的电能输出效率至关重要。
本文将重点介绍风力发电系统的MPPT算法及其实现方法。
二、风力发电系统的原理风力发电系统由风轮、发电机、转换器和电网组成。
风轮将风能转化为机械能,通过发电机将机械能转化为电能,再经过转换器将电能转化为适合电网输入的电能。
在风力发电系统中,风轮的转速与发电机输出电压和电流之间的关系是非线性的。
为了使系统能够以最大效率工作,必须对风力发电系统进行MPPT控制。
三、MPPT算法的原理MPPT算法的目标是通过调整发电机的电压和电流,使得系统在任何风速下都能以最大功率输出。
最常用的风力发电系统的MPPT算法是皮尔斯(Perturband Observe, P&O)算法。
该算法的原理是通过不断扰动发电机的电压和电流,观察此时系统的功率变化情况,从而找到最大功率点。
具体的算法步骤如下:1. 根据当前风速和发电机特性曲线,设置初始电压和电流;2. 测量当前电流和电压,并计算出系统的功率;3. 对电压或电流进行微小扰动,比较扰动前后系统功率的大小;4. 若功率增加,则继续以相同方向扰动电压或电流;若功率减小,则改变扰动方向;5. 循环执行步骤3和步骤4,直到找到最大功率点。
四、MPPT算法的实现MPPT算法的实现需要有合适的控制器进行支持。
在风力发电系统中,常采用微处理器或DSP作为控制器,实现MPPT算法。
控制器的具体实现步骤如下:1. 采集风速和发电机的电流和电压信息;2. 根据采集到的信息,通过MPPT算法计算系统的最大功率点;3. 调整发电机的电压和电流,使其工作在计算得到的最大功率点;4. 不断更新发电机的电压和电流,保持系统在最大功率点工作。
风力发电中的最大风能跟踪

返回
变步长爬山法的实现方法
谢谢!
在定桨距情况下,CP与 在不同的风速下成如下图所示的关系:
C POP
w
从图上可以看出,在定桨距情况下最大风能跟踪实质上就是控制发 电机组的转速。
三、风力发电最大风能跟踪技术简介
1.最佳叶尖速比法 当风速可测时,可以采用最佳叶尖速比法。根据风轮机功率特 性,可以事先确定每一风速下的最佳的叶尖速比λ*,然后实时测量 实际风速和机组转速,并调节发电机转速维持实际的λ 等于λ * ,从 而获得最大风能。但是由于风速的随机性和不确定性,实时测量风 速会增加系统的成本和实际执行的难度,其精度也难以保证。其控 制框图如下所示:
我们已知是叶尖速比和桨叶节距角的函数,即: CP ( , ) 在固定的 风速下,得到下面的风机特性曲线:
根据桨距角是否可调,风机又可分为定桨距和变桨距风机两种,在定 桨距风机中, 是不可变的,在风速一定的情况下,CP与 成单一的函数 关系,这样就可以简化我们的控制。
风力发电系统的运行区域:
双馈风力发电系统结构示意图
二、风力机的运行特性
一些基本概念 由空气动力学理论可知风机的输入功率(即通过风轮旋转面的风能)为:
其中: 为空气密度,一般为1.25kg/m3 ; Sw为风机叶片迎风扫掠面 积; 为空气进入风机扫掠面以前的风速。
1 Pv Swv3 2
v
考虑到风机的输入功率并不能被完全转化为主轴上的机械功率 Po , 引入风能利用系数:
传统的爬山法采用固定步长,当风速变化较快时,转速不能快 速地响应风速的变化;而风速波动较小时,又容易引起振荡。因此 在此介绍一种变步长爬山法进行最大风能跟踪控制,在传统固定步 长算法基础上,引入了随风速变化快慢而调整步长的机制。
变速恒频风力发电系统最大风能追踪控制

变速恒频风力发电系统最大风能追踪控制摘要:风力发电是一种可再生能源,因此,对它的开发和利用显得尤为重要。
由于其实用、高效的特点,变速恒频风电技术在许多方面都具有很大的应用前景,并且伴随着风电技术的持续发展,它已经成为了国内外众多专家学者关注的焦点。
安全、低成本、高效的风电技术是风电技术发展的重点,而对其短时有效风速进行精确预测是实现风电系统平稳运行的关键与基础。
风电机组在运转过程中,其风场呈现出一种三维时变特性,由于各测点在风轮表面上得到的风速各不相同,因此,利用风速仪对其进行短时的风速预报并不可行。
为改善风电机组的调速性能,需对风电机组的短时风速预报进行深入的分析与研究。
关键词:变速恒频;风力发电系统;最大风能追踪控制1变速恒频风力发电概述本文介绍了一种新型的变频调速发电机的结构,并对其性能进行了分析。
双馈发电机的定子线圈与电网相连,转子线圈为三相交流变频驱动,一般采用交流-交流变换或交流-直-交变换来驱动。
双馈发电机可以在各种工况下工作,并且可以根据风速的改变来调节其旋转速度,从而保证风机始终处于最优的工作状态,提高了风力资源的利用效率。
当电机负荷或速度改变时,调整馈入转子绕组电流,就可以使定子的输出电压和频率不变,也可以调整发电机的功率因子。
2变速恒频风力发电技术重要性及其优势2.1变速恒频风力发电技术的重要性风力发电机是一种以风力为动力的风力发电机。
在整个风力发电过程中,发电系统占有相当的比重。
通常情况下,当风力发电系统的单位装机容量不断增加时,就可以从一个侧面说明风力发电机的结构存在一定的问题。
为此,需要对风力发电系统进行结构优化设计。
本项目研究成果将为风电机组的安全稳定运行提供理论依据,并为实现风电机组的高效稳定运行提供理论依据。
2.2变速恒频风力发电技术优势风力发电技术在风力发电中的应用具有明显的优势。
在风力发电的过程中,使用变速恒频的风力发电技术,能够从最大功率的角度来确保发电系统的平稳运转,不仅能够在某种程度上增加风电系统的发电量,还能够提升风电系统的运行效率。
直驱式永磁同步风力发电机最大功率跟踪的基本控制方法
直驱式永磁同步风力发电机最大功率跟踪的基本控制方法一、最大风能捕获控制的基本原理风能作用在风轮上,风能只有一部分可以被风轮吸收。
风力机从风能中捕获的功率Pw可表示为式中Pw——风力机从风能中捕获的风功率;ρ——空气密度;A——风力机扫风面积;v——风速;C p ——风力机的风能利用系数。
在桨距角一定的情况下,Cp是叶尖速比λ的函数,λ为式中ωw——风力机机械角速度;Rtur——风轮半径;v——风速。
在实际应用中常用风能利用系数Cp对叶尖速比λ的变化曲线表示该风轮的空气动力特性,如图7-4和图7-5所示。
图7-4 风轮气动特性(Cp-λ)曲线图7-5 永磁同步发电机不同转速从短路状态到开路状态的全特性曲线时就可以获得最大风能利当桨距角一定时,风力机运行于最佳叶尖速比λopt,此时风力机的转换效率最高,即用系数Cpmax式中ω——风力机的最优机械角速度;optλ——最佳叶尖速比。
opt成比例调节,以保持λ总在最优。
上式要求风轮机组的转速ω可以随风速v1在直驱式永磁同步风力发电系统中,风力发电机与风力机直接相连,风力发电机组的动态特性可以用一个简单的数学模型描述为——风力发电机组的转动惯量;式中Jtur——风力机的气动转矩;TturT——风力发电机电磁转矩。
em为风力机气动转矩Ttur其中式中ρ——空气密度;β——桨距角;CT——风力机转矩系数;Cp——风能利用系数。
稳态时,当风力机运行在一个最佳叶尖速比λopt 时,有一个最佳功率系数Cpopt与之对应,且转矩系数CT =Cpopt/λopt=CTopt也为常数,此时捕获的风能为最大,为式中S——风轮扫风面积。
稳态时,当忽略摩擦阻力转矩,发电机的电磁转矩应该与风力机气动转矩相等,即式(7-7)是在稳态条件下推导出来的发电机电磁转矩与转速之间的关系,它可以作为用于控制电机转矩的给定值,是发电机转速的函数。
即当风速在额定风速以下时,发电机的电磁转矩按照式(7-12)的关系控制,整个系统就能够实现最大风能的捕获,这就是额定风速以下最大风能捕获的基本原理。
风力发电系统运行控制技术研究
风力发电系统运行控制技术研究【摘要】风力发电作为一种清洁的新能源具有重要的意义,风力发电系统的运行控制策略直接关系到风力发电,电力供应的安全性和质量的效率。
本文对风力发电系统的运行控制的两个主要方面,即最大风力跟踪控制和恒功率控制进行了研究和总结。
【关键词】风力发电系统;最大风能跟踪(mppt);恒功率控制0 引言在提倡可持续发展的今天,风能的开发利用具有积极的战略意义。
特别是在能源供求日趋紧张的情况下,风能作为一种替代能源的意义就更加突出。
风力发电系统根据运行方式和控制技术的不同可以分为恒速恒频系统和变速恒频系统,其中变速恒频风力发电系统能够更高效地利用风能。
并网型变速恒频风力发电系统一般由风轮、齿轮箱(在直驱方式中已略去齿轮箱)、发电机和变流设备组成,如图1风力发电系统框国所示。
风轮的作用是捕捉风能,并将之转化为机械能;发电机则将机械能转化为电能;变流设备将发电机发出的频率幅值随风速波动的交流电转化为与电网电压同频同幅的交流电,然后馈送至电网。
图1 风力发电系统框图风力发电系统主要包括2种运行状态:1)最大风能追踪状态。
当风速低于额定风速时,风轮的转速会随着风速的波动而不断变化,以维持最佳叶尖速比及最大风能利用系数,从而有效提高风机的输出功率。
2)额定功率运行状态,当风速高于额定风速时,通过调节叶片桨距角和抑制风轮转速,降低风轮的风能捕获效率,保证风机运行在额定工作点附近。
可见,风力发电机组的运行控制在不同的运行状态有不同的控制策略:1)最大功率点跟踪控制(mppt控制):当实际风速低于额定风速时,对风力发电机组进行控制,保证机组运行在最大风能追踪状态下,最大限度地捕获风能。
2)恒功率控制:当实际风速高于额定风速时,受机械强度、发电机容量和变频器容量等限制,必须降低风轮捕获的能量,使功率保持在额定值附近。
实际的风电机组常通过电气功率调节和叶片技术2种手段实现上述控制目标。
前者是通过调节发电机和变流设备的电气功率来改变风轮的转速,进而间接改变风轮转化风能的效率;后者主要利用叶片的空气动力学特性,如变桨距技术和失速状态,来直接改变风轮的捕风效率。
变速恒频风力发电系统最大风能追踪控制
变速恒频风力发电系统最大风能追踪控制摘要:风力发电系统的形成是我国近年来注重电力体制改革背景下,强调可持续发展战略下所兴起的清洁能源发电模式。
风能是一种随机性强、爆发性高、不稳定的能源,因此在并网过程中风力发电输出功率易存在波动的现象,造成电网功率与负荷不匹配,引发停电事故。
此外,由于新型电力系统中具有大量的电力电子器件,因此对于电网的频率振荡较为敏感,这就对风力发电机的输出频率提出了更高的要求。
本文主要对变速恒频风力发电系统最大风能追踪控制进行论述,详情如下。
关键词:变速恒频;风力发电;风能追踪引言随着传统化石能源如石油、天然气等的逐步枯竭,风能、太阳能、核能等清洁能源已逐步发展为当今世界不可或缺的新能源,风能更是成为位居前列的开发能源。
目前,我国已在甘肃、新疆、内蒙古以及舟山群岛等区域成功建设大型风电场,助力我国西电东送国家战略和长三角地区经济增长。
但大量的风力发电也给大电网的安全运行带来了挑战。
风力发电具有间歇性、不确定性等特征,当风电并网后若无有效的控制措施干预,将干扰火电、水电等构成的传统大电网的稳定性。
1风力发电系统原理风力发电系统由风力机、发电机、传动链、控制装置等构成,其作用是将清洁的风能转换为电能,再通过风电并网将电能传输至千家万户。
风力发电的控制装置用于应对风能的极度不确定性,是将不可控能量向可控能量传递的关键设备。
风力机是我们对风力发电系统认知的宏观产物,通常由三片桨叶组成的风轮、塔架等构成。
根据安装地点的不同,分为水平面安装的风力机和垂直面安装的风力机两种;按照控制策略不同,还可以将风力机分为定距失速、变距失速和主动失速三种类型。
发电机是连接风力机产生的机械能和电能的桥梁,风电并网有极其严苛的条件,不仅要保证并网点电压幅值相同,还需要做到并网频率相同。
风力发电机有恒速运行和变速运行两种结构,而变速运行需要与变流器组合使用才能实现。
变流器物理结构由二极管、IGBT等功率电子器件组成,通过采用先进的高性能控制算法,可以实现任何频率和幅值的风力发电与大电网相连。
风力发电机组控制系统设计-—最大功率点跟踪控制
课程设计说明书风力发电机组控制系统设计-最大功率点跟踪控制专业新能源科学与工程学生姓名喻绸绢班级能源121学号1210604122指导教师薛迎成完成日期2015年12月14日目录1。
控制功能设计要求 01。
1任务 02.设计 (2)2.1 介绍对象(风力发电系统的最大功率点跟踪控制技术研究)22.2控制系统方案 (2)2。
2.1风力机最大功率点跟踪原理 (2)2。
2.2风力机发电系统 (5)2.2.3风速变化时的系统跟踪过程 (10)3。
硬件设计 (12)4.软件设计 (15)5。
仿真或调试 (16)参考文献 (18)1。
控制功能设计要求1。
1任务能源与环境是当今人类生存和发展所要解决的紧迫问题而传统能源已被过度消耗,因此,可再生能源的开发利用越来越受到重视和关注,其中风能具有分布广、储量大、利用方便、无污染等优点是最具大规模开发利用前景的新能源之一.目前,变速恒频风力发电系统已经广泛用于实际风机中,在低于额定风速的情况下根据风速变化的情况调节风机转速,使其运行于最优功率点,从而捕获最大风能;在高于额定风速时,通过对桨距角的调节,使风机以额定功率输出。
常用最大功率捕获方法主要有功率反馈法、模糊控制法、混合控制法等。
为了充分利用风能,提高风电机组的发电总量,本文分析风机特性及最大功率点跟踪(maximum pow er point tracking MPPT)工作原理.众多的MPPT实现方法各有千秋,对于不同的应用场所各有所长,对于多种方案,需要进行大量细致的实验工作和数据分析.风能是一种具有随机性、不稳定性特征的能源,风能的获取不仅与风力发电机的机械特性有关,还与其采用的控制方法有关。
在某一风机转速情况下,风速越大时风力机的输出功率越大,而对某一风速而言,总有一最大功率点存在.只有当风力发电机工作在最佳叶尖速比时,才能输出最大功率.好的控制方法可使风轮的转速迅速跟踪风速变化,使风力发电机始终保持在最佳叶尖速比上运行,从而最大限度地获得风能.要保证最大限度地将捕获到的风能转化为电能,目前一般采用最大功率点追踪控制(MPPT)控制策略.最大功率点跟踪(MPPT)是在可变风速条件下提高风力机能量转换效率的有效方法. 变速风电系统目前一般采用最大功率点追踪(Maximum Power Point Tracking,MPPT)的控制策略.2。