
ABB配置文件
配置文件
配置文件是列出系统参数值的文本文件。
注意:
如果该参数指定默认值,那么就不会被列在配置文件。
控制器中有六个配置区域,配置文件保存为后缀.CFG文件。
配置文件默认保存在系统文件夹SYSPAR,例如.. \ MySystem\ SYSPAR\。
该配置文件包含在备份中。
注意;
配置文件,不能被以前的RobotWare系统加载。
配置文件:配置区域描述:
SIO.cfg 串行通道和文件传输协议通信。
SYS.cfg 安全和RAPID指定的特定控制器功能。
EIO.cfg I / O板和信号I/ O 。
MMC.cfg 功能,以简化与工作系统人机通讯。
MOC.cfg 机器人和外部轴运动。
PROC.cfg 处理特定的工具和设备。
保存内容备份功能可保存上下文中的所有系统参数、系统模块和程序模块。
备份内容数据保存于用户指定的目录中。
默认路径可加以设置。
目录分为四个子目录:Backinfo、Home、Rapid 和Syspar。
System.xml 也保存于包含用户设置的../backup (根目录)中。
Backinfo Backinfo 包含的文件有backinfo.txt、key.id、program.id 和system.guid、template.guid、keystr.txt。
恢复系统时,恢复部分将使用backinfo.txt。
该文件必须从未被用户编辑过!
文件key.id 和program.id 由RobotStudio Online 用于重新创建系统,该系统将包含与备份系统中相同的选项。
system.guid 用于识别提取备份的独一无二的系统。
system.guid 和/或template.guid 用于在恢复过程中检查备份是否加载到正确的系统。
如果system.guid和/ 或template.guid 不匹配,用户将被告知这一情况。
Home HOME 目录中的文件副本。
Rapid 包含每个配置任务的子目录。
每个任务有一个程序模块目录和一个系统模块目录。
第一个目录将保留所有安装模块。
有关加载模块和程序的详细信息,请参阅Technical reference manual - System parameters。
SysPar 包含配置文件。
不保存的内容备份过程中有些东西不会保存,了解这一点至关重要,因为有可能需要单独保存这些东西。
环境变量RELEASE: 指出当前系统盘包。
使用RELEASE: 加载的系统模块:作为它的路径,不会保存在备份中。
已安装模块中的PERS 对象的当前值不会保存在备份中。
备份系统
什么时候需要恢复系统?
ABB 建议在以下时间执行备份:
安装新RobotWare 之前。
对指令和/ 或参数进行重要更改以使其恢复为先前设置之前。
对指令和/ 或参数进行重要更改并为成功进行新的设置而对新设置进行测试之后。
系统参数用于定义系统配置并在出厂时根据客户的需要定义。
可使用FlexPendant 或RobotStudio Online 编辑系统参数。
此步骤介绍如何查看系统参数配置。
操作:
1. 在ABB 菜单上,点击控制面板。
2. 点击配置。
显示选定主题的可用类型列表。
3. 点击
? 主题。
? PROC
? Controller
? Communication
? System I/O
? Man-machine Communication
? Motion
其中,常用的信号配置有:I/O里面的Signal、signalinput和signaloutput 以及PROC(在装了弧焊软件包的情况下)中的Input 和Output。
机器人输入输出信号流程
图中说明的是:在signal中进行变量与板卡接口的映射配置;在System Input和System Output中进行IRC5中的变量与板卡接口定义的变量之间的映射配置(这些同样可以在EIO文件中完成配置);在PROC中进行弧焊软件包中的变量与板卡变量之间的映射配置(这些同样可以在PROC中完成配置)。
其中虚拟变量可以和真是的变量一样在一起进行定义配置,这些变量用”v”字开头,如:vdoGas。
ABB变频器参数设定及故障一览表
9902
APPLIC MACRO (应用宏)
选择一个应用宏。应用宏自动设置参数,使ACS550得以完成某些特定的应用。
1 = ABB标准宏2 = 3-线宏3 =交变宏4 =电动电位器宏5 =手动/自动宏
6 = PID控制宏7 = PFC控制宏8 =转矩控制宏
0 =用户宏1上载-1 =用户宏1存储-2 =用户宏2上载-3 =用户宏2存储
直流欠压
中间回路DC电压不足。检查和排除:
*供电电源缺相。
*熔断器熔断。
*主电源欠压。
7
AI1 LOSS
AI1丢失
模拟输入1丢失。模拟输入值小于参数3021 AI1FLT LIMIT (AI故障极限)的
值。检查和排除:
*模拟输入信号源及其接线。
*参数3021 AI1FLT LIMIT (AI故障极限)的设置,并且检查3001 AI<MIN FUNCTION(AI故障功能)。
*保证电机电缆的长度没有超过允许的最大长度。
*如果输入电源是三角形连接,而且输入功率电缆的电容很大,则可能导致传动停止情况下的接地故 障误报。如果想要禁止传动停止时的故障检测功能,使用参数3023 WIRING FAULT(接线故障)。要禁止所有的接地故障检测功能,请使用参数3017。
17
保留
未用。
*通讯设置(组51或53的设置是否合适)。
*通讯链路连接不好或有干扰。
29
EFB CONFIG
FILE
EFB配置文件
嵌入式现场总线在读取配置文件时出错。
30
FORCE TRIP强制跳闸
由现场总线强迫故障停车。参见现场总线用户手册。
31
EFB 1
为嵌入式现场总线(EFB)协议应用程序保留的故障代码。采用的协议不同,故障代码的含义也不相同
ABB机器人外部启动配置说明
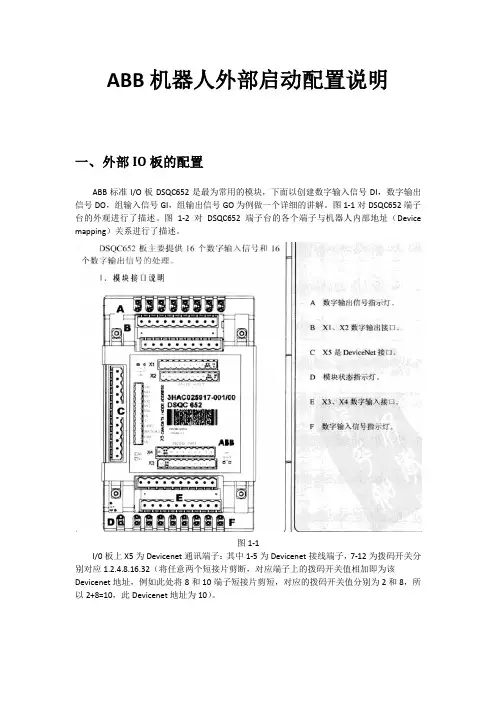
ABB机器人外部启动配置说明一、外部IO板的配置ABB标准I/O板DSQC652是最为常用的模块,下面以创建数字输入信号DI,数字输出信号DO,组输入信号GI,组输出信号GO为例做一个详细的讲解。
图1-1对DSQC652端子台的外观进行了描述。
图1-2对DSQC652端子台的各个端子与机器人内部地址(Device mapping)关系进行了描述。
图1-1I/0板上X5为Devicenet通讯端子:其中1-5为Devicenet接线端子,7-12为拨码开关分别对应1.2.4.8.16.32(将任意两个短接片剪断,对应端子上的拨码开关值相加即为该Devicenet地址,例如此处将8和10端子短接片剪短,对应的拨码开关值分别为2和8,所以2+8=10,此Devicenet地址为10)。
图1-21、定义DSQC652板的总线连接ABB标准I/O板都是下挂在DeviceNet现场总线下的设备,通过X5端口与DeviceNet现场总线进行通讯。
定义DSQC652板的总线连接相关参数说明见表1-1-1单击【ABB菜单】→【控制面板】→【配置】→【DeviceNet Device】→【添加】显示图1-1-1所示的界面图1-1-1单击“使用来自模板的值”行的下拉菜单,选择“DSQC 652 24 VDC I/O Device”,如图1-1-2所示图1-1-2点击【向下】按钮,找到参数名称Address,将值改成10。
单击【确定】,完成DSQC652板的总线连接。
提示“重启”选择【是】。
如图1-1-3所示图1-1-32、创建数字输入信号DI1单击【ABB菜单】→【控制面板】→【配置】→【Signal】→【添加】显示图1-2-1所示的界面,数字输入信号DI1相关参数说明见表1-2-1表1-2-1图1-2-1按照表1-2-1设定,设定完毕后如图1-2-2所示,单击【确定】,提示“重启”选择【是】,完成数字输入信号DI1的创建。
归纳abb机器人信号配置步骤

一、ABB 机器人信号配置简介ABB 机器人信号配置是指对机器人进行信号连接和配置,使其能够正常地接收和发送信号,实现与外部设备的联动和控制。
信号配置是机器人应用中的重要环节,直接影响到机器人的工作效率和精度。
二、ABB 机器人信号配置的基本步骤1. 准备工作在进行信号配置之前,首先要准备好相应的设备和工具,包括计算机、ABB 机器人控制器、连接线等。
2. 连接设备将计算机与ABB 机器人控制器进行连接,确保二者能够正常通信和传输数据。
3. 打开配置工具启动ABB 机器人信号配置的软件工具,通过该工具可以对机器人进行信号配置和调试。
4. 选择信号类型根据实际需求,选择需要配置的信号类型,如数字输入信号、数字输出信号、模拟输入信号、模拟输出信号等。
5. 配置信号参数在配置工具中,设置相应的信号参数,包括信号名称、信号类型、信号触发条件、信号响应动作等。
6. 联动设备根据配置的信号参数,将机器人与外部设备进行联动,并进行相应的调试和测试,确保信号配置的准确性和稳定性。
7. 保存配置完成信号配置后,及时保存配置文件,以便日后的参考和修改。
三、ABB 机器人信号配置的注意事项1. 确认设备联接正确在进行信号配置之前,要确保设备之间的连接是正确的,避免由于连接错误导致的信号配置异常。
2. 注意信号参数设置在配置信号参数时,要根据实际需求和设备特性进行合理设置,避免出现信号触发不准确或响应异常的情况。
3. 进行充分测试完成信号配置后,要对机器人和外部设备进行充分的联动测试,确保配置的信号能够正常触发和响应。
4. 系统稳定性验证在信号配置完成后,要对整个系统进行稳定性验证,确保配置的信号能够在长时间和高负荷的工作环境下稳定运行。
四、结语ABB 机器人信号配置是机器人应用中不可或缺的一部分,正确的信号配置能够提高机器人的工作效率和精度,实现更加智能化的生产制造。
通过以上步骤和注意事项的介绍,相信读者已经对ABB 机器人信号配置有了一定的了解,希望能够在实际工作中运用这些知识,提升工作效率,改善生产制造的质量和效益。
abb工业机器人板卡通讯配置

THANKS
感谢观看
配置参数
在配置软件中,根据 实际需求配置通讯参 数,如波特率、数据 位、停止位、校验位 等。
测试通讯
配置完成后,通过串 口线缆发送测试信号 ,检查机器人板卡是 否能够正确接收和响 应信号。
配置注意事项
确保通讯线缆连接正确,避免连 接不良或线序错误导致通讯故障
。
在配置过程中,要特别注意通讯 参数的设置,确保与实际需求相
04
案例分析
案例一:某汽车制造企业板卡通讯配置
总结词:高效稳定
详细描述:该汽车制造企业采用abb工业机器人进行生产线自动化改造,为了确保生产线的稳定性和高效性,需要对板卡通讯 进行合理配置。具体配置包括选择合适的通讯协议、确定通讯速率、配置信号线等,最终实现机器人与周边设备的无缝对接 ,提高生产效率。
数据传输问题处理
数据传输问题处理
在abb工业机器人板卡通讯配置中,数据传输问题也是一个比较常见的问题。数 据传输问题可能导致设备无法正常工作。
解决方案
解决数据传输问题需要检查数据传输协议是否正确、数据传输速率是否合适等。 如果数据传输协议或速率有问题,需要及时调整协议或速率设置。同时,也需要 检查网络连接是否正常,以确保数据传输的稳定性和可靠性。
了解ABB工业机器人板卡通讯 接口类型和规格,以便选择合 适的通讯线缆和转换器。
配置步骤
连接通讯线缆
根据机器人板卡通讯 接口类型,选择合适 的通讯线缆,并连接 到电脑和机器人板卡 上。
安装驱动程序
根据机器人板卡型号 和操作系统,从ABB 官方网站下载相应的 驱动程序并安装。
打开配置软件
启动ABB工业机器人 配置软件,并选择相 应的板卡进行配置。
设置abb——dp

以下是网上的方法:一.PROFIBUS-DP现场总线控制器(如PLC或DCS系统)的设置:第一步:安装ABB变频器GSD文件 ABB_0812.GSD;第二步:在系统PROFIBUS-DP硬件配置的中添加从站ABB Drives RPBA-01 站号为2(或其它地址号),插入PPO Type Module为4;第三步:在2号从站的参数设置中,将Operation Mode改为Vendor Specific (即ABB传动协议);第四步:其它为默认配置;第五步:将配置下载到主站中。
通过以上几步的设置,主站对从站2的输出区(OUTPUT)的数据结构为:Output的第一个字是用于ABB传动通信协议的控制字CW;Output的第二个字是变频器的给定值REF1;Output的第三个字是变频器的给定值REF2;Output的第四个字是变频器的给定值REF3(由ACS800变频器参数90.01决定);Output 的第五个字是变频器的给定值REF4(由ACS800参数90.02决定);Output的第六个字是变频器的给定值REF5(由ACS800参数90.03决定)。
主站对从站2的输入区(INPUT)的数据结构为:Input的第一个字是用于ABB传动通信协议的状态字SW;Input的第二个字是变频器的实际值ACT1(由ACS800参数92.02决定);Input的第三个字是变频器的实际值ACT2(由ACS800参数92.03决定);Input的第四个字是变频器的实际值ACT3(由ACS800参数92.04决定);Input的第五个字是变频器的实际值ACT4(由ACS800参数92.05决定);Input的第六个字是变频器的实际值ACT5(由ACS800参数92.06决定)二.ACS800参数的设置步骤:第一步:将ACS800变频器Profibus适配器模块安装到变频器上;第二步:按照适配器模块的用户手册调整硬件(如站号,终端电阻等)第三步:将参数98.02(Comm.Module Link)改为FIELDBUS;确定参数98.07(C OMM PROFILE)为ABB DRIVES第四步:修改51组参数。
ABB机器人系统备份、校准及其他(内部资料)

系统信息
点击【ABB】,选择
可读取RobotWare版本和选项、控制和驱动模块的当前密匙 以及网络连接等信息
®
重新启动
点击【ABB】,选择
热启动 使用当前系统重新启动
X-启动 暂时挂起当前系统后打开启动界面
启动界面中可以安装、删除、选择系统,设定网络等 I-启动 重启并返回到默认设置 此操作将从内存中删除所有用户定义的程序和配置,并 以出厂默认设置重新启动系统 B-启动 以系统最近一次成功关闭的状态重启系统 在该次成功关机之后对系统所作的全部更改都将丢失 P-启动 重启并删除程序和模块 删除所有用户加载的程序
备份
。
®
校准
点击【ABB】,选择
首先选择需要校准的机械单元
出现如下界面
®
®
校准
更新转数计数器
将机器人各轴手动移至机械零位
选择需要更新的轴,然后【更新】
如果转数计数器未正确更新,将导致机器人定位不准确
编辑电机校准偏移
将机器人手臂后贴纸上的6个电机参数准确输入即可
点击备份菜单中点击如果配置设置系统参数io弧焊等监控设置碰撞检测的灵敏度等可读取robotware版本和选项控制和驱动模块的当前密匙以及网络连接等信息热启动使用当前系统重新启动x启动暂时挂起当前系统后打开启动界面i启动重启并返回到默认设置此操作将从内存中删除所有用户定义的程序和配置并以出厂默认设置重新启动系统b启动以系统最近一次成功关闭的状态重启系统p启动重启并删除程序和模块
®
系统备份、校准及 其他
V2010.7
® 厦门思尔特机器人系统有限公司
Xiamen SIERT Robot System CO.,LTD
ABB参数设置
不知道你什么系列的变频器,下面是我给别人的ACS800标准程序的回答,复制给你,看看对你有没有帮助。
欢迎采纳。
一、变频器的简朴本地启动 1.首先确定空开闭合,接触器得电;2.按LOC/REM使变频器为本地控制模式 3.按PAR进入控制盘的参数设置模式用双箭头键选到99参数组,然后用单箭头键选择04,ENTER进入99.04电机传动模式(DTC)DTC变频器设定值为转速(多数情况下用这种模式)SCALA变频器的设定值为频率选择好模式后按ENTER确认(取消按ACT返回)4.按ACT回到当前状态 5.按REF,选择上下调节键,输入指定的参数后,按ENTER确认 6.按启动键,变频器启动至此,完成了一个变频器简单的本地运行过程假如需要将已显示的实际信号替换显示成其他的实际信号,可以按以下步骤进行操作:1.按ACT进入实际信号显示模式;2.选择需要改变的参数行,按ENTER进入;3.按单双箭头键,选择要显示的参数或改变参数组;(常用的几个显示信号:01.02电机的实际转速SPEED01.03传动输入频率的实际值FREQ03.20变频器最后一次故障的代码LAST FLT)4.按ENTER确认并返回实际信号显示模式;(取消直接按ACT)二、上传和下载如何将已经设置好电机需要上传到CDP-312操作面板上:1.激活可选设备的通讯确认98.02COMM.MODULE LINK设定为FIELDBUS98.07 COMM PROFILE设定为ABB DRIVES2.按LOC/REM切换到L本地控制状态;3.按FUNC进入功能模式;4.按单双箭头键进入UPLOAD功能按ENTER执行上传,完成后自动切换到当前信号显示模式;、5.如果要将控制盘从一个传动单元移开前,确认控制盘处于远程控制模式状态(可以按LOC/REM进行改变)如何将数据从控制盘下载到传动单元:1.将存有上传数据的控制盘连接到传动设备;2.确认处于本地控制模式(可以按LOC/REM选择);3.按FUNC进入功能模式;4.进入DOWNLOAD下载功能,按ENTER执行下载。
ABB变频器参数设定及故障一览表
* 2008 MAXIMUM FREQ(最大频率)除以9907 MOTOR NOM FREQ(电机额
定频率)超出范围(> 50)。
1001
PAR PFCREFNG
PFC参数错误
参数值不一致。检查:
*当8123 PFC ENABLE(PFC允许)激活时,2007 MINIMUM FREQ(最小频率)为负。
(120 * 9907 MOTOR NOM FREQ电机额定频率/ Motor Poles电机极对数) <
0.992
1012
PAR PFC IO 1
PFC IO参数错1
O配置不完整–没有足够的继电器个数被设成参数PFC。或者在参数组14、参数8817 NR OF AUX MOT(辅机个数)和参数8118 AUTOCHNG NTERV(自动切换间隔)之间有冲突。
1008
保留
1009
PAR PCU1
功率参数错误1
用于功率控制的参数值不一致,额定频率或转速不正确。检查以下两项:
*1 < (60 * 9907 MOTOR NOM FREQ电机额定频率/ 9908 MOTOR NOM SPEED电机额定转速< 16
* 0.8 < 9908 MOTOR NOM SPEED电机额定转速/
23
保留
24
OVERSPEED超速
超速
25
保留
未用。
26
DRIVE ID
传动识别号
内部故障。变频器ID配置无效。请与当地ABB办事处联系。
27
CONFIG FILE配置文件
内部配置文件出错。请与当地ABB办事处联系。
28
ABB变频器全参数设定及故障一览表
* 1504 AO 1 MIN(AO1下限)> 1505 AO 1 MAX(AO 1上限)。
* 1510 AO 2 MIN(AO 2下限)> 1511 AO 2 MAX(AO 2上限)。
1005
PAR PCU 2
功率参数错误2
用于功率控制的参数值不一致:额定容量和电机额定功率不正确。。检查以下两项:
12
MOTOR STALL
电机堵转
电机或工艺堵转。电机运行于堵转区。检查以下各项:
*过载。
*电机功率不够。
*参数3010~3012。
13
保留
未用
14
EXTERNAL FLT 1
外部故障1
第一外部故障报警对应的数字输入激活。参见参数3003 EXTERNAL FAULT 1(外部故障1)。
15
EXTERNAL FLT 2
9过热,基于传动的估算或温度反馈信号。
*检查电机是否过载。
*调整用于估算的参数(3005~3009)。
*检查温度传感器和参数组35中的参数设置。
10
PANEL LOSS
控制盘丢失
控制盘通讯丢失,并且:
*传动处于本地控制(控制盘显示LOC,本地),或
*传动处于远程控制模式(REM,远程),且起/停/方向/给定值信号来自控制盘。
(120 * 9907 MOTOR NOM FREQ电机额定频率/ Motor Poles电机极对数) <
0.992
1012
PAR PFC IO 1
PFC IO参数错1
O配置不完整–没有足够的继电器个数被设成参数PFC。或者在参数组14、参数8817 NR OF AUX MOT(辅机个数)和参数8118 AUTOCHNG NTERV(自动切换间隔)之间有冲突。
ABB 510 说明书
低压交流传动用户手册ACS510-01 变频器 (1.1...132 kW)2ACS510 用户手册ACS510 变频器手册Industrial IT 标记及Drive IT 产品名称为ABB 公司所持有的注册商标。
CANopen 为 CAN 组织所持有的注册商标。
ControlNet 为 ControlNet 国际组织所持有的注册商标。
DeviceNet 为 Open DeviceNet 供应商协会所持有的注册商标。
DRIVECOM 为 DRIVECOM 用户组织所持有的注册商标。
Interbus 为 Interbus Club 组织所持有的注册商标。
LonWorks 为 Echelon 公司所持有的注册商标。
Metasys 为 Johnson Controls 公司所持有的注册商标。
Modbus 和 Modbus Plus 为施耐德公司所持有的注册商标。
Profibus 为 Profibus 贸易组织所持有的注册商标。
Profibus-DP 为 西门子公司所持有的注册商标。
通用手册ACS510-01 用户手册 (1.1…132 kW)•安全指南•安装•启动•内置现场总线•现场总线适配器•诊断•维护•技术数据可选件手册( 现场总线适配器, I/O 扩展模块等,手册和可选件一起发货 )继电器输出扩展模块•安装•启动•诊断•技术数据© 2007 ABB 版权所有ACS510 用户手册3安全指南警告! 只允许专业技术人员安装 ACS510!警告! 即使电机已经停止, 功率端子 U1, V1, W1和 U2, V2, W2 以及UDC+, UDC-或BRK+ , BRK- 上面依然存在危险电压!警告!主回路电源得电后即存在危险电压。
电源断开后等候5分钟(让中间回路电容充分放电)再打开前面板。
警告!ACS510断电后,在继电器端子上 ( RO1…RO3 )依然可能有外部危险电压。
警告! 当两个或两个以上的变频器的控制端子并联使用时,用于控制连接的辅助电源应来自同一个单元或外部电源。