
模糊控制器设计实例(1)
模糊控制案例001

10) 11) 12) 13) 14) 15) 16) 17) 18) 19)
If E=Z and EC=PB or PS then U=PS If E=Z and EC=Z then U=Z If E=NS and EC=NB or NS then U=Z If E=NS and EC=Z or PS then U=PS If E=NS and EC=PB then U=PM If E=NM and EC=NB then U=PS If E=NM and EC=Z or NS then U=PM If E=NB and EC=NS or NB then U=PM If E=NM and EC=PB or PS then U=PB If E=NB and EC=Z or PS or PB then U=PB
以不是,甚至可以不是一个整数,经变
换后,是基本论域上的元素。
• 模糊控制的特点 所谓的模糊控制,既不是指被控制的 对象是模糊的,也不是模糊控制器是不确 定的,模糊控制有着自己的一套精确的理 论和算法。所谓的模糊是指在表示知识, 概念上的模糊性。虽然模糊控制器的算法 是通过模糊语言描述的,但它所完成的是 一项完全确定性的工作。
表4 模糊控制规则表格
E Ai
U Ck EC Bj
A1 PB
NM C6 R2 NB C7
A2 PM
NS C5 R4 NM C6 R5 NB C7 R3
A3 PS
Z C4 R6 NS C5 R7 NM C6 R6
A4 Z
PS C3 R10 Z C4 R11 NS C5 R9
A5 NS
PM C2 R14 PS C3 R13 Z C4 R12
A6 NM
PB C1 R18 PM C2 R16 PS C3 R15
模糊控制程序实例
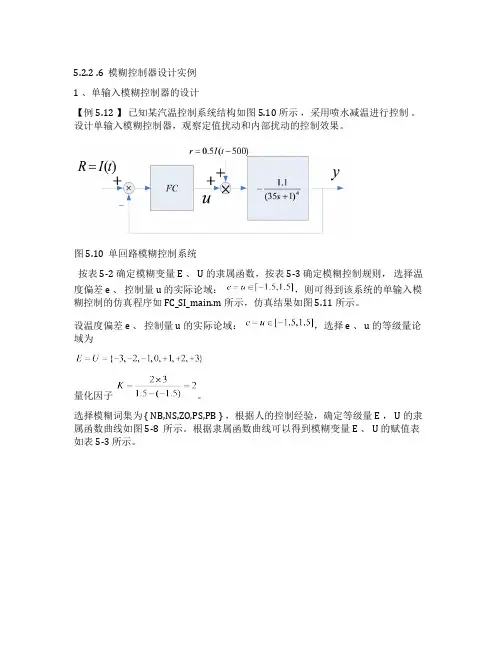
5.2.2 .6 模糊控制器设计实例1 、单输入模糊控制器的设计【例 5.12 】已知某汽温控制系统结构如图 5.10 所示,采用喷水减温进行控制。
设计单输入模糊控制器,观察定值扰动和内部扰动的控制效果。
图 5.10 单回路模糊控制系统按表 5-2 确定模糊变量 E 、 U 的隶属函数,按表 5-3 确定模糊控制规则,选择温度偏差 e 、控制量 u 的实际论域:,则可得到该系统的单输入模糊控制的仿真程序如 FC_SI_main.m 所示,仿真结果如图 5.11 所示。
设温度偏差 e 、控制量 u 的实际论域:,选择 e 、 u 的等级量论域为量化因子。
选择模糊词集为 { NB,NS,ZO,PS,PB } ,根据人的控制经验,确定等级量 E , U 的隶属函数曲线如图 5-8 所示。
根据隶属函数曲线可以得到模糊变量 E 、 U 的赋值表如表 5-3 所示。
图5-8 E ,U 的隶属函数曲线表 5-3 模糊变量 E 、 U 的赋值表( μ )-3 -2 -1 0 1 2 3 等级量μE 、 UPB 0 0 0 0 0 0.5 1 PS 0 0 0 0 1 0.5 0 ZO 0 0 0.5 1 0.5 0 0 NS 0 0.5 1 0 0 0 0 NB 1 0.5 0 0 0 0 0依据人手动控制的一般经验,可以总结出一些控制规则,例如:若误差 E 为 O ,说明温度接近希望值,喷水阀保持不动;若误差 E 为正,说明温度低于希望值,应该减少喷水;若误差 E 为负,说明温度高于希望值,应该增加喷水。
若采用数学符号描述,可总结如下模糊控制规则:若 E 负大,则 U 正大;若 E 负小,则 U 正小;若 E 为零,则 U 为零;若 E 正小,则 U 负小;若 E 正大,则 U 负大。
写成模糊推理句 :if E =NB then U =PBif E =NS then U =PSif E=ZO then U=ZOif E =PS then U =NSif E =PB then U =NB由上述的控制规则可得到模糊控制规则表,如表 5-4 所示。
第三章(2) 模糊控制系统的设计

假设中等小费是15%,高是25%,小费低是5%。 小费函数大致形状如下。明显地,曲线形状受 当地传统、文化喜好影响,但三条规则通用。
0.25
0.15
0.05
服务差或食品差 服务好或食品好
3.3 模糊控制器的设计举例 31
μ μ A(e) μ B(e)
0
e
3.2模糊控制系统的设计 12
二、模糊控制器的设计原则 b). α 较小,控制灵敏度高; α 较大,鲁棒性好; 一般取α = 0.5。
μ μ A(e) μ B(e) μ μ A(e) μ B(e)
0
e
0
e
3.2模糊控制系统的设计
13
二、模糊控制器的设计原则 3、设计规则库 规则数: N=nout*(nin(nlevel-1)+1)。 4、设计模糊推理 可由软、硬件实现。
20
3.3 模糊控制器的设计举例
3.3 模糊控制器的设计举例 4、模糊控制规则的确定 为使系统输出的动态特性最佳,根据操作经验而 总结的一条条模糊条件语句。
3
4 5 2 1
Td
0
t
3.3 模糊控制器的设计举例
21
3.3 模糊控制器的设计举例 (1)误差e = T – Td 为负大时,全功率加热。
5、精确化方法 一定要选取有代表性的值。
3.2模糊控制系统的设计
14
3.3 模糊控制器的设计举例 以加热炉温度控制系统为例: 由于模糊关系矩阵是一个高阶矩阵,多次合成计 算使输出使系统实时性变差,在实际应用中通 常采用查表法。
DE
Td
_
e
Δ
KΔe Ke E
模糊 控制表
U
Ku
u
被控对象
模糊控制设计例题
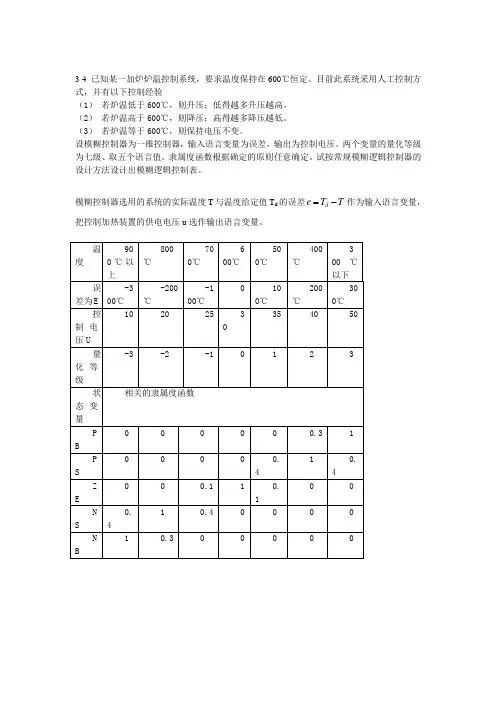
3-4 已知某一加炉炉温控制系统,要求温度保持在600℃恒定。
目前此系统采用人工控制方式,并有以下控制经验(1) 若炉温低于600℃,则升压;低得越多升压越高。
(2) 若炉温高于600℃,则降压;高得越多降压越低。
(3) 若炉温等于600℃,则保持电压不变。
设模糊控制器为一维控制器,输入语言变量为误差,输出为控制电压。
两个变量的量化等级为七级、取五个语言值。
隶属度函数根据确定的原则任意确定。
试按常规模糊逻辑控制器的设计方法设计出模糊逻辑控制表。
模糊控制器选用的系统的实际温度T 与温度给定值T d 的误差d e T T =-作为输入语言变量,把控制加热装置的供电电压u 选作输出语言变量。
模糊输出量隶属度函数控制规则规则1、如果误差e 是NB ,则控制U 为NB; 规则2、如果误差e 是NS ,则控制U 为NS; 规则3、如果误差e 是ZE ,则控制U 为ZE; 规则4、如果误差e 是PS ,则控制U 为PS; 规则5、如果误差e 是PB ,则控制U 为PB; 由上可得 (3)0.4PS μ= 10.4U PS=(3)1PB μ= 21U PB=120.41U U U PSPB=+=+控制输出:00.4500.43515046.66670.40.41v ⨯+⨯+⨯==++误差(2)1PS μ= 11U PS=(2)0.3PS μ= 20.3U PB=120.31U U U PSPB=+=+精确化 控制输出:00.340140400.31v ⨯+⨯==+(1)0.1ZE μ= 10.1U ZE = (1)0.4PS μ= 20.4U PS=120.10.4U U U ZEPS=+=+控制输出:00.4350.4500.1350.125400.40.40.10.1v ⨯+⨯+⨯+⨯==+++(1)0.4N S μ-= 10.4U N S= 20.1U ZE=120.10.4U U U ZEN S=+=+00.4100.4250.1250.135200.40.40.10.1v ⨯+⨯+⨯+⨯==+++(2)0.3NB μ-= 10.3U N B= (2)1N S μ-= 21U N S=120.31U U U N BN S=+=+控制输出:00.320120200.31v ⨯+⨯==+(3)1N S μ-= 11U N B =(3)0.4NS μ-= 20.4U N S=120.41U U U N BN S=+=+:00.4250.41011013.33330.40.41v ⨯+⨯+⨯==++因此模糊逻辑控制表。
模糊控制实例

x2 2 x5 A1 ( x ) 3 , 8 x 5 x 8 3
y 5 B1 ( y ) 3 11 y 3 z 1 C1 ( z ) 3 7 z 3 5 y 8 , 8 y 11
计算机控制算法
属函数 C ( z ) 为:
(1)以连续型重心法作为解模糊化机构:首先找出
因此
z 1 1 z 3 3 2 3 z 5 3 7 z C ( z ) 5 z 6 3 1 6 z 8 3 9 z 8 z9 3 3 z 1 52 67 z 81 99 z zdz zdz zdz zdz zdz 1 3 5 6 8 3 3 3 3 3 z 3 z 1 52 67 z 81 99 z dz dz dz dz 1 3 3 3 5 3 6 3 8 3 dz 28 16 49 28 25 18 3 18 6 18 2 4 1 2 1 3 3 2 3 6 4.7
{负大,负中,负小,负零,正零,正小,正中,正大}
{NB,NM,NS,NO,PO,PS,PM,PB}
第3章
计算机控制算法
2.变量的模糊化
基本论域:某个变量变化的实际范围 误差的基本论域为 [ xe , xe ] 误差变化的基本论域为[ xc , xc ] 输出变量的基本论域为[ yu , yu ]
变量的模糊子集论域 {n, n 1,
,0,
, n 1, n}
基本论域到模糊子集论域的转换公式
2n a b y x ba 2
模糊化就是将清晰的某个输入变量按隶属度转换到与 之相对应的模糊量的过程。
第3章
计算机控制算法
模糊控制应用示例讲解
0.4
0.2
0
-3
-2
NS
ZR
PS
-1
0
1
PB
2
u3
e de NB NS ZR PS PB
模糊推理规则
NB NS ZR PS PB
PB PB PS PS ZR PB PS PS ZR ZR PS PS ZR ZR NS PS ZR ZR NS NS ZR ZR NS NS NB
模糊控制系统设计
% Example 3.8 % 典型二阶系统的模糊控制 % %被控系统建模 num=20; den=[1.6,4.4,1]; [a1,b,c,d]=tf2ss(num,den); x=[0;0];
第5次课
例1:工业工程控制
例2:典型二阶环节 的模糊控 制
例1: 工业过程
例1: 某一工业过程要根据测量的温度 (t)和压力(p)来确定阀门开启的角
度: f (t, P) 这种关系很难用数
学模型精确描述。实际中由有经验的操 作员完成,因此通常可设计模糊控制器 取而代之。
输入输出变量的论域
0
0
0.5
1
1.5
2
2.5 压力 3
阀门开启角度的模糊隶属度 函数
“负” “零” “正”
1 0.8 0.6 0.4 0.2
0 -10 -8 -6 -4 -2 0 2 4 6 8 10
角度增量
隶属度函数
模糊推理规则库
模糊推理规则有3条:
If 温度“冷” and 压力“高”,则阀门角 度增量为“正”
If 温度“热” and 压力“高”,则阀门角 度增量为“负”
If 压力“正常”,则阀门角度增量为“零 ”
模糊控制算法实例解析(含代码)
模糊控制算法实例解析(含代码)
首先来看一个实例,控制进水阀S1和出水阀S2,使水箱水位保持在目标水位O处。
按照日常操作经验,有以下规则:
1、若当前水位高于目标水位,则向外排水,差值越大,排水越快;
2、若当前水位低于目标水位,则向内注水,差值越大,注水越快;
3、若当前水位和目标水位相差很小,则保持排水速度和注水速度相等。
下面来设计一个模糊控制器
1、选择观测量和控制量
一般选择偏差e,即目标水位和当前水位的差值作为观察量,选取阀门开度u为控制量。
2、输入量和输出量的模糊化
将偏差e划分为5个模糊集,负大(NB)、负小(NS)、零(ZO)、正小(PS)、正大(PB),e为负表示当前水位低于目标水位,e 为正表示当前水位高于目标水位。
设定e的取值范围为[-3,3],隶属度函数如下。
偏差e对应的模糊表如下:隶属度
变化等级-3 -2
-1
1
2
3模糊集
PB 0 0 0 0 0 0.5
1PS 0
0 0.5 1 0.5 0ZO
0 0.5 1 0.5 0
0NS
0 0.5 1 0.5 0
0NB
0.5 0 0 0 0 0。
模糊控制器设计实例
模糊控制器在智能家居中的应用
总结词
提升家居舒适度
详细描述
智能家居系统中的温度、湿度、光照等环境因素的控制可以通过模糊控制器实 现。通过将传感器采集的环境参数进行模糊化处理,根据模糊逻辑规则进行推 理,实现对家居环境的智能调节,提升家居的舒适度。
模糊控制器在智能家居中的应用
总结词:节能环保
详细描述:在智能家居中,模糊控制器能够根据家庭成员的生活习惯和环境参数,智能调节家电的运 行状态,实现节能环保。例如,根据室内外温度和光照强度,模糊控制器可以智能调节空调和照明设 备的运行状态,减少能源的浪费。
进方向。
模糊控制器性能优化
算法优化
改进模糊控制器的核心算法,提高响 应速度和控制精度。
参数调整
根据实际应用需求,调整模糊控制器 的参数,以优化控制效果。
抗干扰设计
增强模糊控制器的抗干扰能力,提高 系统的稳定性和鲁棒性。
人机交互优化
改进用户界面和操作方式,提高模糊 控制器的易用性。
05
模糊控制器发展趋势与展望
高医疗设备的安全性和可靠性。
模糊控制器在医疗设备中的应用
总结词
辅助医生诊断
VS
详细描述
在医疗影像诊断中,模糊控制器可以对医 学影像数据进行处理和分析,辅助医生进 行疾病诊断。通过对医学影像数据进行模 糊化处理,提取病变特征,并根据模糊逻 辑规则进行推理,帮助医生快速准确地判 断病情。
04
模糊控制器性能评估
02
模糊控制器设计实例
模糊控制器实例选择
实例选择
选择一个适合的模糊控制器实例,例 如温度控制器、速度控制器等,需要 考虑控制对象的特性和控制要求。
实例分析
对所选实例进行详细分析,了解其输 入输出变量、控制规则等,为后续设 计提供基础。
洗衣机模糊控制器设计
洗衣机的模糊控制器设计1 洗衣机的模糊控制传统的洗衣机都是人们用肉眼观看后,根据人的经验来调整洗衣时间和用水量,而模糊控制就是以人对被控对象的控制经验为依据而设计的控制器,这样就能实现控制器模拟人的思维方式来控制洗衣机。
以模糊洗衣机的设计为例其控制是一个开环的决策过程,模糊控制按以下步骤进行。
[4]1.1 洗衣机的时间控制1.1.1 确定模糊控制器的结构选用单变量二维模糊控制器。
控制器的输入为衣物的污泥和油脂,输出为洗涤时间。
1.1.2 定义输入、输出模糊集将污泥分为3个模糊集:SD(污泥少),MD (污泥中),LD (污泥多);取值范围为[0,100]。
将油脂分为3个模糊集:NG (油脂少),MG (油脂中),LG (油脂多); 将洗涤时间分为5个模糊集:VS (很短),S(短),M (中等),L(长),VL (很长)。
1.1.3 定义隶属函数选用如下隶属函数:50/5050/10050/50/50x x x x x x x μLDMD SD污泥1005010050500500 x x x x 采用三角形隶属函数可实现污泥的模糊化。
采用Matlab进行仿真,污泥隶属函数设计仿真程序如下: Close all ; N=2; x=0:0.1:100; for i=1:N+1 f(i)=100/N*(i-1); endu=trimf(x,[f(1),f(1),f(2)]); figure(1); plot(x,u); for j=2:Nu=trimf(x,[f(j-1),f(j),f(j+1)]); hold on; plot(x,u); endu=trimf(x,[f(N),f(N+1),f(N+1)]); hold on; plot(x,u); xlabel(‘x’);ylabel(‘Degree of membership ’); 污泥程序仿真结果如图1所示:01020304050607080901000.10.20.30.40.50.60.70.80.91xDe g r e e of m e m b e r s h i p图1 污泥隶属函数将油脂分为三个模糊集:NG (无油脂)MG (油脂中)LG(油脂多),取值范围为[0,100]选用如下隶属函数:50/5050/10050/50/50y y y y y y y LGMG NG油脂1005010050500500 y y y y 采用三角形隶属函数实现油脂的模糊化,仿真程序如下: Clear all; N=2; x=0:0.1:100; for i=1:N+1 f(i)=100/N*(i-1); endu=trimf(y,[f(1),f(1),f(2)]); figure (1); plot(y,u); for j=2:Nu=trimf(y,[f(j-1),f(j),f(j+1)]); hold on; plot(y,u); endu=trimf(y,[f(N),f(N+1),f(N+1)]); hold on; plot(y,u); xlabel(‘y’);ylabel(‘Degree of membership ’); 油脂程序仿真结果如图2所示:01020304050607080901000.10.20.30.40.50.60.70.80.91yDe g r e e of m e mb e r s h i p图2 油脂隶属函数将洗涤时间分为五个模糊集:VS(很短)S (短)M (中等)L(很长)取值范围为[0,60] 选用如下隶属函数:20/4020/6015/2515/4015/1015/2510/10/10z z z z z z z z z z z z z VLL M S VS洗涤时间604060404025402525102510100100 z z z z z z z z 采用三角形隶属函数实现洗涤时间的模糊化,其Matlab仿真程序如下: Close all; Z=0:0.1:60;U=trimf(z,[0,0,10]); Figure(1); Plot(z,u);U=trimf(z,[0, 10,25]); hold on; plot(z,u);U=trimf(z,[ 10,25,40]); hold on; plot(z,u);U=trimf(z,[ 25,40,60]); hold on; plot(z,u);U=trimf(z,[ 40,60,60]); hold on; plot(z,u); xlabel(‘z’)ylabel(“Degree of membership ”); 洗涤时间仿真程序结果如图3所示:01020304050600.10.20.30.40.50.60.70.80.91zDe g r e e of m e m b e r s h i p图3 洗涤时间隶属函数1.1.4 建立模糊控制规则根据人的操作经验设计模糊规则,模糊规则设计的标准为:“污泥越多,油脂越多,洗涤时间越长”;“污泥适中,油脂适中,洗涤时间适中”;“污泥越少,油脂越少,洗涤时将越短”。
模糊pid控制实例
模糊pid控制实例以下是一个模糊PID控制的简单实例:假设我们要控制一台电机的转速,目标是使电机转速尽可能稳定在设定值附近。
根据模糊PID控制器的工作原理,我们可以进行以下步骤:1. 设定目标值和初始设定值:设定电机转速的目标值,例如1000转/分钟。
同时设置初始的PID参数。
- 设定值(SP,Set Point)= 1000 RPM- 比例增益 (Kp) = 1- 积分时间(Ti) = 1- 微分时间(Td) = 0.12. 测量电机转速:使用传感器或编码器来测量电机当前的转速,得到当前的反馈值。
3. 模糊控制规则建立:基于当前误差(设定值减去反馈值)和误差的变化率,建立一组模糊逻辑规则,例如: - 如果误差为"NB"并且误差变化率为"PB",则输出为"NB"。
- 如果误差为"NB"并且误差变化率为"NM",则输出为"NM"。
- ...4. 模糊推理和模糊输出:根据模糊逻辑规则,进行模糊推理,即将当前的误差和误差变化率映射到模糊输出的隶属度值上。
5. 解模糊:将模糊输出映射回具体的控制量,例如根据模糊输出计算PID控制器的输出量。
6. 更新PID参数:根据误差的变化和模糊输出的结果来更新PID控制器的参数,例如根据误差的大小和变化率来调整PID参数,以使控制更加精确。
7. 反馈控制:将PID控制器的输出量应用于电机,调整电机的转速。
8. 循环控制:循环执行上述步骤,不断更新PID参数和反馈控制,使得电机转速尽可能稳定在设定值附近。
需要注意的是,以上是一个简单的示例,实际的模糊PID控制根据具体的应用情况和系统特点会有所差异。
参数的选择和模糊规则的建立都需要根据具体的控制对象进行优化和调整。
此外,在实际应用中,还需要考虑到系统的鲁棒性、性能指标等因素。