
全维状态观测器的设计
实 验 报 告
课程 线性系统理论基础 实验日期 2016年 6月 6 日 专业班级 学号 同组人 实
验
名
称
全
维
状
态
观
测
器
的
设
计
评分
批阅教师签字
一、实验目的
1. 学习用状态观测器获取系统状态估计值的方法,了解全维状态观测器的极点对状态的估计误差的影响;
2. 掌握全维状态观测器的设计方法;
3. 掌握带有状态观测器的状态反馈系统设计方法。
二、实验容
开环系统⎩
⎨⎧=+=cx y bu Ax x
,其中
[]0100001,0,10061161A b c ⎡⎤⎡⎤⎢⎥⎢⎥===⎢⎥⎢⎥⎢⎥⎢⎥--⎣⎦⎣⎦
a) 用状态反馈配置系统的闭环极点:5,322-±-j ; b) 设计全维状态观测器,观测器的极点为:10,325-±-j ; c) 研究观测器极点位置对估计状态逼近被估计值的影响; d) 求系统的传递函数(带观测器及不带观测器时);
绘制系统的输出阶跃响应曲线。
三、实验环境
MATLAB6.5
四、实验原理(或程序框图)及步骤
利用状态反馈可以使闭环系统的极点配置在所希望的位置上,其条件是必须对全部状态变量都能进行测量,但在实际系统中,并不是所有状态变量都能测量的,这就给状态反馈的实现造成了困难。
因此要设法利用已知的信息(输出量y和输入量x),通过一个模型重新构造系统状态以对状态变量进行估计。
该模型就称为状态观测器。
若状态观测器的阶次与系统的阶次是相同的,这样的状态观测器就称为全维状态观测器或全阶观测器。
设系统完全可观,则可构造如图4-1所示的状态观测器
图4-1 全维状态观测器
为求出状态观测器的反馈ke增益,与极点配置类似,也可有两种方法:
方法一:构造变换矩阵Q,使系统变成标准能观型,然后根据特征方程求出k e ;
方法二:是可采用Ackermann公式:
[]T o
e Q A k 1000)(1
-Φ=,其中O Q 为可观性矩阵。
利用对偶原理,可使设计问题大为简化。
首先构造对偶系统
⎩⎨⎧=+=ξ
ηξξ
T
T T b v c A 然后可由变换法或Ackermann 公式求出极点配置的反馈k 增益,这也可由MATLAB 的place 和acker 函数得到;最后求出状态观测器的反馈增益。
五、程序源代码、实验数据、结果分析 (a )源程序:
A=[0 1 0;0 0 1;-6 -11 6];
B=[0;0;1];
C=[1 0 0];D=0;
P1=[-2+2*sqrt(3)*i;-2-2*sqrt(3)*i;-5]; K1=place(A,B,P1)
sysnew=ss(A-B*K1,B,C,D)
运行结果:
K1 =
74.0000 25.0000 15.0000
a =
x1 x2 x3
x1 0 1 0
x2 0 0 1 x3 -80 -36 -9
b = u1
x1 0 x2 0
x3 1
c = x1 x2 x3
y1 1 0
d = u1
y1 0 (b )源程序:
A=[0 1 0;0 0 1;-6 -11 6];
B=[0;0;1];
C=[1 0 0];D=0;
P2=[-5+2*sqrt(3)*i;-5-2*sqrt(3)*i;-10];
K2=acker(A',C',P2);L=K2'
Anew=A-L*C
运行结果:
L =
26
282
1770
Anew =
-26 1 0
-282 0 1
-1776 -11 6
(c)研究观测器极点位置对估计状态逼近被估计值的影响:观测器极点距离虚轴越近,估计状态逼近被估计值得速度越快。
(d)不带观测器:
源程序:
A=[0 1 0;0 0 1;-6 -11 6];
B=[0;0;1];
C=[1 0 0];D=0;
P1=[-2+2*sqrt(3)*i;-2-2*sqrt(3)*i;-5];
K1=place(A,B,P1)
sysnew=ss(A-B*K1,B,C,D);
[num,den]=ss2tf(A-B*K1,B,C,D);
Gb=tf(num,den)
step(Gb)
grid on;
title('不带观测器的系统的阶跃响应曲线');
运行结果:
K1 =
74.0000 25.0000 15.0000
Transfer function:
7.105e-015 s^2 + 1.208e-013 s + 1
--------------------------------------------
s^3 + 9 s^2 + 36 s + 80
带观测器:
源程序:
A=[0 1 0;0 0 1;-6 -11 6];
B=[0;0;1];
C=[1 0 0];D=0;
P1=[-2+2*sqrt(3)*i;-2-2*sqrt(3)*i;-5];
K1=place(A,B,P1);
sysnew=ss(A-B*K1,B,C,D);
P2=[-5+2*sqrt(3)*i;-5-2*sqrt(3)*i;-10];
K2=acker(A',C',P2);L=K2';
An=[A -B*K1;L*C A-B*K1-L*C]
Bn=[B;B]
Cn=[C 0 0 0]
Dn=0;
[num,den]=ss2tf(An,Bn,Cn,Dn);
Go=tf(num,den)
step(Go)
grid on;
title('带观测器的系统的阶跃响应曲线');
运行结果:
An =
1.0e+003 *
0 0.0010 0 0 0 0
0 0 0.0010 0 0 0
-0.0060 -0.0110 0.0060 -0.0740 -0.0250 -0.0150
0.0260 0 0 -0.0260 0.0010 0
0.2820 0 0 -0.2820 0 0.0010
1.7700 0 0 -1.8500 -0.0360 -0.0090
Bn =
0 1 0 0 1
Cn =
1 0 0 0 0 0
Transfer function:
-1.137e-013 s^4 + s^3 + 20 s^2 + 137 s + 370 -------------------------------------------------------------------------------
s^6 + 29 s^5 + 353 s^4 + 2403 s^3 + 9862 s^2 + 2.428e004 s + 2.96e004
Time (sec)
A m p l i t u d e
结果分析:
σ%=10.8% tp=1.15s ts=1.63s
原系统方框图
Gain2 10
原系统阶跃响应
加观测器的方框图:
Scope1:
Scope2:
Scope3:。
全维状态观测器例

所示。
u
x2
1 x2 s
3
1 x1 s
2
2
y
受控对象 部分
23.5
8.5
ˆ2 1 x s
3
1 s
ˆ1 x
2
ˆ y
状态观测器部分
2
图 9.24 例 9.47 全维状态观测器及受控对象状态变量图
Байду номын сангаас
(2) 给定极点对应的期望特征方程
( 10) 2 2 20 100 0
(3) 设观测器输出反馈阵 H h1
(9.203)
h2 ,则观测器系统矩阵为
T
1 h1 2h1 0 A HC 2 0 2 3 h2 2 2h2
观测器特征方程
1 3
(9.204)
I ( A HC) 2 (2h1 3) (6h1 2h2 2) 0
比较式(9.203)和(9.204)各对应项系数,有
2h1 3 20 6h1 2h2 2 100 h1 8.5, h2 23.5
全维状态观测器例
【例 9.47】 已知受控对象传递函数
Y ( s) 2 U ( s) ( s 1)( s 2)
试设计全维状态观测器,将观测器极点配置在-10,-10。 解: (1) 可观性判别 传递函数无零极点对消,故系统可控、可观测。若写出可控标准形实现,则
1 0 0 , b , C 2 0 A 2 3 1
《现代控制理论》线性定常系统的反馈结构及状态观测器

求解状态反馈阵k 的步骤:
1) 校验系统的可控性
令
计算k
小结
B
I s
A
x
u
k
v
用状态反馈配置系统闭环极点
结论:1.状态反馈不改变系统的可控性,但可改变可观测性.
2.状态反馈不改变系统的闭环零点。
状态反馈的影响
二、状态反馈对系统零点和可观测性的影响
【例】 系统S:
此时系统可控可观
1).复合系统结构图(状态反馈+状态观测器)
输出内反馈及状态可观测性
续
状态反馈
状态观测器
复合系统
选状态变量
即:
y=Cx
输出内反馈及状态可观测性
2) 传递函数矩阵
结论:
状态观测器不影响传递函数
输出内反馈及状态可观测性
3)特征多项式
特征多项式
结论
1.引入观测器提高了系统的阶次(由n 2n )
2.整个闭环系统特征值由状态反馈下(A - BK)特征值和状态观测器下特征值(A-HC)组合而成,且相互独立。即观测器的引入不影响已配置好的系统特征值,而状态反馈也不影响观测性的特征值,这就是分离定理。
输出内反馈及状态可观测性
3.状态观测器的引入,不影响传递函数阵.且趋于 x(t) 的速度,取决于观测器的特征值。
分离定理
4).分离定理
定理: 若系统{A,B,C }可控又可观,用状态观测器估值形成状态反馈时,其系统的极点配置和观测器设计可分别独立运行,即K 和H 值的设计可分别进行,有时把K 和H 统称控制器. 一般观测器的响应速度应比状态反馈的响应速度快一些.
状态观测器概述
二、状态观测器概述
利用状态反馈能任意配置闭环系统的极点及有效改善系统性能,然而系统的状态变量并不能用物理方法测量.因此要使状态反馈在工程上实现就必须解决这个问题. 解决问题的方法之一就是重构系统的状态.并用这个重构状态代替原系统实际状态,实现状态反馈.
全维状态观测器的设计

实验报告课程践性系统理抡基碣实验日期2016年6月6日 专业册级学号同组人 实验名称全维狀盗现測器的投廿坪分 批阅敎斷签字一、实鲨目的1. 学习用状态观测器获取系统状态IS it li ft 方法,了解全细状态观测器的 根点对状态的估it 误差的靈响;2. 拿捋全维状态观測器的设it 方法;3. 拿捋带有狀态规測器的状态反饋系躱设廿方法。
二、实验容a ) 用状态反馈配置系説的用环根点:一2±丿・2朽,一5;b ) 设廿全细狀态规測器,规测器的极点为:一5±/2巧,一10;0研究规测器tUE 置对估计状态逼近被估it 值的影响; d )求系统的传递函数(带规测器及不帑观测器时);绘制系躱的输出阶跃响应曲线。
三. 实螫环境MATLAB6.5・01 o'oA =0 0 1,b = 0-6-1161c = p 0 0]开环系统x = Ax + bu y = ex0.实验眾理(或程序框图)及步驟利用状态反饋可以便闭环系就的根点配置在所希里的位置上,以条件是必须对全部状态变量邵能iSliH量,但在实际系统中,并不是所有狀盗变量那能测量的,这就给狀态反锁的实现it成了困难。
SUtl设法利用已*11的信息(输岀量y和输人量x),通过一个模塑車新构适系貌状态以对状态变量进fiIfiito该模塑就枕为狀态规測器。
若状态观测器的阶次与系貌的阶次是曲同的,这样的状态规汹器就祢力全维狀态观测器或全阶观測器。
设系説完全可观,剧可fiiia图4"所示的狀态规测器图4-1全维状态範測器为求岀状态焜测器的反備ke熾益,与板点配置类做,也可有两种方法:方法一:构造变换矩阵Q,便系统变成标旌能规里,然后根齬特征方程求HI ke;方法二:是可采用Ackermann公式:& =①(A)Q:[o 0・・・0 if, 其中0。
力可规性矩眸。
利用对偶原理,可便设廿冋题大为简化。
首先构造对偶系貌然后可由变换沫或Ackermann公式求岀様点配置的反馈k增益,逹也可由MATLAB的place和acker函数得到;晟后求出狀态规测器的反饋增益。
9-5线定常性系统的反馈结构及状态观测器

将输出量反馈给状态微分的输出反馈系统结 构图。
u
B + +
x
+
∫ A
x
C
y
H
输出反馈(少见)系统的状态空间描述为 ( A HC ) x B u ;y C x ; x 特征多项式: (s) det (s I A HC ); 传递函数矩阵: GF (s) C (sI A HC ) B;
4
1
状态反馈结构与输出反馈结构比较 无论是状态反馈结构还是输出反馈结构都使 闭环系统的系统矩阵不同于原系统矩阵 A 。 设计者可以通过选取适当的反馈矩阵 K 或 F 来改变系统的特性,达到设计要求。 对于任意的F,都能计算出对应的K=FC,这 表明输出反馈能完成的设计任务,状态反馈必然 能够完成; 对给定的K,一般不能计算出对应的F,这表 明状态反馈能完成的设计任务,输出反馈不一定 能完成。 若rankC=n,则有F=KCT(CCT)-1,即输出反馈 能够完成状态反馈所能完成的任务。
u r F y r FC x 由于被控对象的内部状态往往不能全部直接 量测,状态反馈的应用受到限制;而对象的输出 是外部变量,总是可以直接检测的,采用输出反 馈是一种补充措施。u 输出反馈系统的结构图 r F y r FC x。 y r u x x ∫ B C
(b) 输出反馈
5
(2) 反馈结构对系统性能的影响
(a) 对系统的可控性和可观测性的影响 定理9-1 状态反馈不改变系统的可控性,但可能 改变系统的可观测性。
证明:可控性不变,
In 0 ; U PBH [(s I A) B ] [( s I A BK ) B ] K I p rank [(s I A BK ) B ] rank U PBH 。
利用MATLAB设计状态观测器
x%
+
⎢ ⎢
0
⎥ ⎥
u
+
⎢⎢147.3875⎥⎥
y
⎜⎝ ⎢⎣1.244 0.3965 −3.145⎥⎦ ⎢⎣544.3932⎥⎦
⎟⎠ ⎢⎣1.244⎥⎦ ⎢⎣544.3932⎥⎦
⎡ −16.855 = ⎢⎢−147.3875
⎣⎢−543.1492
1 0 0.3965
0 ⎤ ⎡ 0 ⎤ ⎡ 16.855 ⎤
统(5.9)具有任意给定的极点,这样的矩阵 L 可以应用全阶观测器的设计方法来设计。矩
阵 L 也称为是系统的降阶观测器增益矩阵。
对于降阶观测器的设计,使用 MATLAB 软件中的函数
L=(acker(Abb’,Aab’,V))’ 或
L=(place(Abb’,Aab’,V))’
可以得到观测器的增益矩阵 L 。其中的 V 是由降阶观测器的期望极点所组成的向量。
确定所需要的观测器增益矩阵。例如,对于单输入单输出系统,观测器的增益矩阵可以由函
数
L=(acker(A’,C’,V))’ 得到。其中的 V 是由期望的观测器极点所构成的向量。类似的,也可以用
L=(place(A’,C’,V))’ 来确定一般系统的观测器矩阵,但这里要求 V 不包含相同的极点。
5.3.2 降阶观测器设计
实验 5 利用 MATLAB 设计状态观测器
5.1 实验设备
同实验 1。
5.2 实验目的
1、学习观测器设计算法;
2、通过编程、上机调试,掌握基于观测器的输出反馈控制系统设计方法。
5.3 实验原理说明
5.3.1 全阶观测器设计
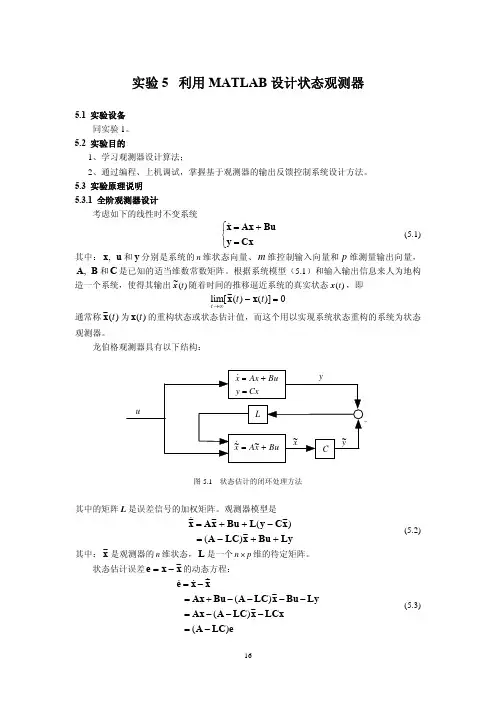
考虑如下的线性时不变系统
⎧x& = Ax + Bu
现代控制实验--状态反馈器和状态观测器的设计

现代控制实验--状态反馈器和状态观测器的设计-CAL-FENGHAI-(2020YEAR-YICAI)_JINGBIAN状态反馈器和状态观测器的设计一、实验设备PC 计算机,MATLAB 软件,控制理论实验台,示波器二、实验目的(1)学习闭环系统极点配置定理及算法,学习全维状态观测器设计法;(2)掌握用极点配置的方法(3)掌握状态观测器设计方法(4)学会使用MATLAB工具进行初步的控制系统设计三、实验原理及相关知识(1)设系统的模型如式所示若系统可控,则必可用状态反馈的方法进行极点配置来改变系统性能。
引入状态反馈后系统模型如下式所示:(2)所给系统可观,则系统存在状态观测器四、实验内容(1)某系统状态方程如下10100134326x x u •⎡⎤⎡⎤⎢⎥⎢⎥=+⎢⎥⎢⎥⎢⎥⎢⎥----⎣⎦⎣⎦[]100y x =理想闭环系统的极点为[]123---.(1)采用 Ackermann 公式计算法进行闭环系统极点配置;代码:A=[0 1 0;0 0 1;-4 -3 -2];B=[1; 3; -6];P=[-1 -2 -3];K=acker(A,B,P)Ac=A-B*Keig(Ac)(2)采用调用 place 函数法进行闭环系统极点配置;代码:A=[0 1 0;0 0 1;-4 -3 -2];B=[1;3;-6];eig(A)'P=[-1 -2 -3];K=place(A,B,P)eig(A-B*K)'(3)设计全维状态观测器,要求状态观测器的极点为[]---123代码:a=[0 1 0;0 0 1;-4 -3 -2];b=[1;3;-6];c=[1 0 0];p=[-1 -2 -3];a1=a';b1=c';c1=b';K=acker(a1,b1,p);h=(K)'ahc=a-h*c(2)已知系统状态方程为:10100134326x x u •⎡⎤⎡⎤⎢⎥⎢⎥=+⎢⎥⎢⎥⎢⎥⎢⎥----⎣⎦⎣⎦[]100y x =(1)求状态反馈增益阵K ,使反馈后闭环特征值为[-1 -2 -3];代码:A=[0 1 0;0 0 1;4 -3 -2];b=[1;3;-6];p=[-1 -2 -3];k=acker(A,b,p)A-b*keig(A-b*k)(2)检验引入状态反馈后的特征值与希望极点是否一致。
全维状态观测器的设计
全维状态观测器的设计全维状态观测器(Full State Observer)是一种常用于控制系统中的重要部件,用于获取系统的全部状态信息。
它通常是通过对系统的输入输出进行观测,并通过数学模型来估算系统的状态。
全维状态观测器的设计可以通过以下步骤来完成。
第一步是系统建模。
将所要观测的系统建立数学模型,可以采用物理方程或者数学模型的方式。
常见的数学模型包括状态方程和输出方程。
状态方程描述了系统状态的时间演变规律,输出方程则描述了系统输出与状态之间的关系。
这些方程可以通过系统的运动方程,控制方程和物理特性等来建立。
第二步是选择观测器类型。
全维状态观测器有多种类型,包括基本观测器、极点配置观测器和最优观测器等。
基本观测器是使用系统的状态方程和输出方程来估算系统状态的观测器,而极点配置观测器和最优观测器则是通过最小化误差来估算系统状态,从而提高观测器的精度。
合适的观测器类型应该根据控制系统的需求来选择。
第三步是计算观测器矩阵。
观测器矩阵是观测器中用来计算系统状态的矩阵。
它可以使用系统的状态方程和输出方程来计算。
观测器矩阵需要满足一些性质,例如它需要是可观测的,并且需要保证系统状态与观测器状态的误差最小。
第五步是实现观测器。
实现观测器需要将观测器矩阵和观测器增益输入到观测器中,并对观测器的输入输出进行校验。
一旦观测器被设计并实现,它就可以用于控制系统中,并用来估算系统的全部状态信息。
总之,全维状态观测器的设计是控制系统中的重要部件,可以极大地提高控制系统的精度和稳定性。
设计一个好的全维状态观测器需要仔细分析系统模型和观测器类型,计算观测器矩阵和观测器增益,并进行实现和调试。
现代控制理论习题之状态观测设计
求观测器特征多项式:
f ( s ) = sI − A + LC = s 3 + (3 + l1 ) s 2 + (3l1 + l 2 + 2) s + (l 3 + 2l1 + 3l 2 )
计算Hale Waihona Puke 测器系数矩阵:y = x1
C = CT = [1 0 0],
3
第六章
状态观测器设计
⎡ − 1 − 2 − 4⎤ ⎥ ⎡ A11 A = T −1 AT = ⎢ ⎢ 0 − 1 − 1⎥ = ⎢ A ⎣ 21 ⎢ ⎣ 1 − 1 − 1⎥ ⎦
A11 = −1, A12 = [− 2 − 4], ⎡0 ⎤ A21 = ⎢ ⎥, ⎣1⎦
反馈矩阵: (2) 确定能观性:
K = [k1
k2
k 3 ] = [3 − 0 4 − 2 4 − 3] = [3 2 1]
⎡ C ⎤ ⎡1 0 0 ⎤ ⎥ ⎢ ⎥ V0 = ⎢ ⎢ CA ⎥ = ⎢0 1 0⎥, rankV0 = 3 2 ⎢ ⎣CA ⎥ ⎦ ⎢ ⎣0 0 1 ⎥ ⎦
系统能观。 求观测器的希望特征多项式:
方法三: 被控对象特征多项式:
⎡0 1 ⎤ 2 f ( s ) = sI − A = sI − ⎢ ⎥ =s ⎣0 0 ⎦
确定观测器的希望特征多项式:
1
第六章
状态观测器设计
f * ( s ) = ( s + r )( s + 2r ) = s 2 + 3rs + 2r 2
观测器设计
3
§6.1 观测器的定义
图6.1
4
§6.1 观测器的定义
观测器的形式: 对于线性定常系统 (6.1.1) x 为 n 维状态变量,u 为 p 维输入变量,y 为 q 维 A 输出变量, , B, C 分别为 n × n, n × p, q × n 实常阵。 其观测器也是一个线性系统, 状态空间描述一般可表示为
§6.1 观测器的定义
状态反馈可改变系统的性能, 从而使之有很好的优越性。 实际中由于技术或经济上的原因, 系统的全部状态不能 够直接获取. 如何来解决状态反馈性能上的优越性和物理上的不可实 现性所形成的矛盾呢? 途径之一就是通过重构系统的状态, 并且利用这个重构 状态代替系统的真实状态来实现所要求的状态反馈, 此 即状态重构问题, 也称观测器设计问题. 观测器设计问题不仅有理论意义, 而且有应用价值。
由状态反馈不改变系统的零点知, 闭环传函应为 s −1 GC ( s ) = ( s + 1)( s − 1)
23
§6.2-2 基于全维状态观测器的输出动态反馈特性
s 2 − K 2 s − K1 = ( s + 1)( s − 1) = s 2 − 1
K 2 = 0, K1 = 1, K = [1 0]
0⎤ In ⎥ ⎦
则有
16
§6.2-2 基于全维状态观测器的输出动态反馈特性
BK ⎡ A ⎤ T ⎢ ⎥T ⎣GC A − GC + BK ⎦ 0⎤⎡ A BK ⎡ In ⎤ ⎡ In =⎢ − I n I n ⎥ ⎢GC A − GC + BK ⎥ ⎢ I n ⎦⎣ ⎣ ⎦⎣
−1
0⎤ In ⎥ ⎦
n
20
§6.2-2 基于全维状态观测器的输出动态反馈特性 系统(6.2.7)直接状态反馈 u = Kx + v 的闭环传递函数为 −1 (6.2.14) Gk ( s) = C ( sI n − A − BK ) B Gc ( s ) = Gk ( s ). 结论:全维状态观测器的引入, 并不改变原系统直接状态 反馈的闭环传递函数。 s −1 例1 设开环系统的传递函数Go ( s ) = 2 , 试作全维状态 s 观测器,并构造输出动态反馈,使观测器极点 −10 ± j , 1 . GC ( s ) = 闭环传函为 s +1
现代控制理论状态反馈和状态观测器的设计实验报告
本科实验报告课程名称:现代控制理论实验项目:状态反馈和状态观测器的设计实验地点:中区机房专业班级:自动化学号:学生:指导教师:年月日现代控制理论基础一、实验目的(1)熟悉和掌握极点配置的原理。
(2)熟悉和掌握观测器设计的原理。
(3)通过实验验证理论的正确性。
(4)分析仿真结果和理论计算的结果。
二、实验要求(1)根据所给被控系统和性能指标要求设计状态反馈阵K。
(2)根据所给被控系统和性能指标要求设计状态观测器阵L。
(3)在计算机上进行分布仿真。
(4)如果结果不能满足要求,分析原因并重复上述步骤。
三、实验容(一)、状态反馈状态反馈是将系统的状态变量乘以相应的反馈系数,然后反馈到输入端与参考输入叠加形成控制作为受控系统的控制输入,采用状态反馈不但可以实现闭环系统的极点任意配置,而且也是实现解耦和构成线性最优调节器的主要手段。
1.全部极点配置给定控制系统的状态空间模型,则经常希望引入某种控制器,使得该系统的闭环极点移动到某个指定位置,因为在很多情况下系统的极点位置会决定系统的动态性能。
假设系统的状态空间表达式为(1)其中 n m C r n B n n A ⨯⨯⨯::;:;: 引入状态反馈,使进入该系统的信号为Kx r u -=(2)式中r 为系统的外部参考输入,K 为n n ⨯矩阵. 可得状态反馈闭环系统的状态空间表达式为(3)可以证明,若给定系统是完全能控的,则可以通过状态反馈实现系统的闭环极点进行任意配置。
假定单变量系统的n 个希望极点为λ1,λ2, …λn, 则可以求出期望的闭环特征方程为=)(*s f (s-λ1)(s-λ2)…(s-λn)=n n n a s a s +++- 11这是状态反馈阵K 可根据下式求得K=[])(100*1A f U c -(4)式中[]b A Ab b U n c 1-= ,)(*A f 是将系统期望的闭环特征方程式中的s 换成系统矩阵A 后的矩阵多项式。
例1已知系统的状态方程为u x x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=•111101101112 采用状态反馈,将系统的极点配置到-1,-2,-3,求状态反馈阵K..其实,在MATLAB的控制系统工具箱中就提供了单变量系统极点配置函数acker(),该函数的调用格式为K=acker(A,b,p)式中,p为给定的极点,K为状态反馈阵。