
FOC电流环控制代码分析
FOC电流环控制:
ADC1_2_IRQHandler (stm32f10x_MC_it.c) ->
TSK_HighFrequencyTask (MCTasks.c) ->
FOC_CurrController ->
|_____ SPD_GetElAngle 得到电角度 (hElAngledpp)
|_____ PWMC_GetPhaseCurrents ,得到相电流Ia和Ib (Iab)
|_____ MCM_Clarke ,clark变换得到Ialpha和Ibeta (Ialphabeta)
|_____ MCM_Park, park变换得到Iq和Id (Iqd)
|_____ PI_Controller执行两次,分别处理Iq和Id, 得到Vq和Vd (Vqd)
|_____ FF_VqdConditioning 前馈条件
|_____ MCM_Rev_Park 反Park变换,根据Vqd和电角度hElAngledpp计算出Valpha和Vbeta (Valphabeta) |_____ PWMC_SetPhaseVoltage (PWMnCurrFdbkClass.c) 根据Valphabeta设置相电压
Clark变换:
MC_Math.c
Curr_Input.qI_Component1 为 Ias, Curr_Input.qI_Component2 为 Ibs
Ialpha = Curr_Output.qI_Component1 = Ias
Ibeta = Curr_Output.qI_Component2 = -(Ias+2Ibs)*divSQRT_3>>15 = -(Ias+2Ibs)/sqrt(3)
右移15位叫做q1.15格式,这是为了方便运算,避免用浮点运算,以降低运算时间。
1/sqrt(3) = 0.57735026918962576450914878050196
(1<<15)/sqrt(3) = 32768*0.57735026918962576450914878050196 = 18918.61362
去掉小数点就是18918 = ox49E6
Park变换:
Curr_Input.qI_Component1 为 Ialpha, Curr_Input.qI_Component2 为 Ibeta , Theta为电角度Iq= Curr_Output.qI_Component1 = Ialpha *cos(Theta)-Ibeta *sin(Theta)
Id= Curr_Output.qI_Component2 = Ialpha *sin(theta)+Ibeta *cos(Theta)
反Park变换:
Volt_Input.qV_Component1 为 Vq, Volt_Input.qV_Componen2 为 Vd , Theta为电角度Valfa = Volt_Output.qV_Component1 =Vq*Cos(Theta)+ Vd*Sin(Theta)
Vbeta = Volt_Output.qV_Component2 =-Vq*Sin(Theta)+ Vd*Cos(Theta)
PWMC_SetPhaseVoltage:
根据Valpha和Vbeta判断在哪个扇区
先将Valfa_beta转成X,Y,Z电压
备注:
#define SQRT3FACTOR (uint16_t) 0xDDB4 /* = (16384 * 根号3 * 2) = (16384 * 1.732051 * 2)*/
pVars->hT_Sqrt3= (pParams->hPWMperiod*SQRT3FACTOR)/16384u = (PWM周期* 16384 * 根号3 * 2)/16384 = PWM周期 * 根号3 * 2);
(2^15
)*4 =
32768*
4 = 13
1072
#define
T (PWM
_PERIO
D * 4)
,这里
有一个
4倍的
放大。
然后电
流采用
了Q15
表示(
左对齐
),2^
15 = 3
2768。
所以最
后计算
需要除
以1310
72。
#define
divSQR
T_3 (int
32_t)0
x49E6 /
* 1/sqrt
(3) in q
1.15 for
mat=0.
577331
5*/
Q15,
也就是
0.5773
315*32
768 =
18918
再根据wX,wY,wZ来决定当前是在什么扇区
参考文档:
以及: STM32F103_永磁同步电机_PMSM_FOC软件库_用户手册_中文版.pdf Vα 和Vβ定子电压
SVPWM 相电压波形
阐明每同步六相空间矢量区域对应的PWM。
定义如下:
空间矢量区域:
通过下式关系分别计算PWM应用于A、B、C三相的正相脉冲宽度持续的时间:
现在考虑PWM波形是中心对称,因此相电压必须集中到周期的50%,根据PWM 输出带负载的值,各自的参考电阻如下:
PWMC_SetPhaseVoltage
|_____ SVPWM变换得到
hCntPhA/B/C, 也就是三相的占空比
|_____
pSetADCSamplingPoint
|_____
R3HD2_SetADCSampPointSect1~6 设置ADC采样位置,然后设置占空比。
foc双电阻采样代码 -回复
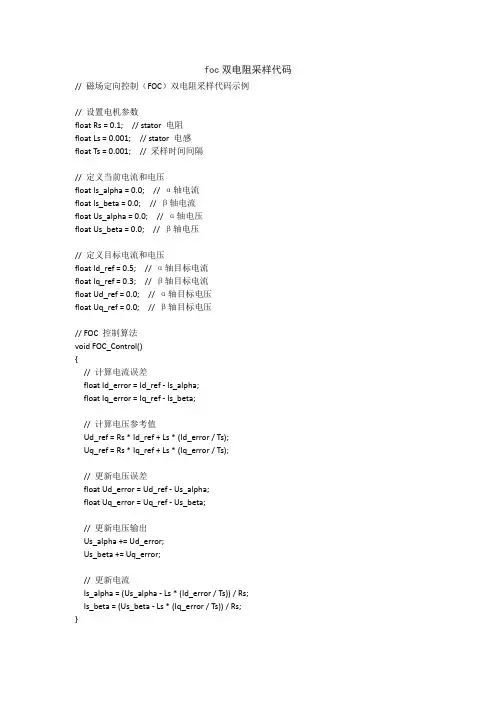
foc双电阻采样代码// 磁场定向控制(FOC)双电阻采样代码示例// 设置电机参数float Rs = 0.1; // stator 电阻float Ls = 0.001; // stator 电感float Ts = 0.001; // 采样时间间隔// 定义当前电流和电压float Is_alpha = 0.0; // α轴电流float Is_beta = 0.0; // β轴电流float Us_alpha = 0.0; // α轴电压float Us_beta = 0.0; // β轴电压// 定义目标电流和电压float Id_ref = 0.5; // α轴目标电流float Iq_ref = 0.3; // β轴目标电流float Ud_ref = 0.0; // α轴目标电压float Uq_ref = 0.0; // β轴目标电压// FOC 控制算法void FOC_Control(){// 计算电流误差float Id_error = Id_ref - Is_alpha;float Iq_error = Iq_ref - Is_beta;// 计算电压参考值Ud_ref = Rs * Id_ref + Ls * (Id_error / Ts);Uq_ref = Rs * Iq_ref + Ls * (Iq_error / Ts);// 更新电压误差float Ud_error = Ud_ref - Us_alpha;float Uq_error = Uq_ref - Us_beta;// 更新电压输出Us_alpha += Ud_error;Us_beta += Uq_error;// 更新电流Is_alpha = (Us_alpha - Ls * (Id_error / Ts)) / Rs;Is_beta = (Us_beta - Ls * (Iq_error / Ts)) / Rs;}// 主循环void loop(){// 获取电流采样值float Is_sampled_alpha = analogRead(A0);float Is_sampled_beta = analogRead(A1);// 转换为实际电流值Is_alpha = (Is_sampled_alpha - 2048) / 2048.0 * 10.0; Is_beta = (Is_sampled_beta - 2048) / 2048.0 * 10.0;// 执行FOC控制算法FOC_Control();// 输出电流和电压Serial.print("Is_alpha: ");Serial.println(Is_alpha);Serial.print("Is_beta: ");Serial.println(Is_beta);Serial.print("Us_alpha: ");Serial.println(Us_alpha);Serial.print("Us_beta: ");Serial.println(Us_beta);// 延时采样时间间隔delay(Ts * 1000);}void setup(){// 初始化串口通信Serial.begin(9600);// 设置电流采样引脚为输入模式pinMode(A0, INPUT);pinMode(A1, INPUT);}void loop(){// 主循环while (true){// 执行FOC控制算法FOC_Control();// 采样和更新电流值float Is_sampled_alpha = analogRead(A0);float Is_sampled_beta = analogRead(A1);// 将采样值转换为实际电流值Is_alpha = (Is_sampled_alpha - 2048) / 2048.0 * 10.0;Is_beta = (Is_sampled_beta - 2048) / 2048.0 * 10.0;// 输出电流和电压Serial.print("Is_alpha: ");Serial.println(Is_alpha);Serial.print("Is_beta: ");Serial.println(Is_beta);Serial.print("Us_alpha: ");Serial.println(Us_alpha);Serial.print("Us_beta: ");Serial.println(Us_beta);// 延时采样时间间隔delay(Ts * 1000);}}void setup(){// 初始化串口通信Serial.begin(9600);// 设置电流采样引脚为输入模式pinMode(A0, INPUT);pinMode(A1, INPUT);}。
foc(电机矢量控制)程序分块细解
foc(电机矢量控制)程序分块细解下载提示:该文档是本店铺精心编制而成的,希望大家下载后,能够帮助大家解决实际问题。
文档下载后可定制修改,请根据实际需要进行调整和使用,谢谢!本店铺为大家提供各种类型的实用资料,如教育随笔、日记赏析、句子摘抄、古诗大全、经典美文、话题作文、工作总结、词语解析、文案摘录、其他资料等等,想了解不同资料格式和写法,敬请关注!Download tips: This document is carefully compiled by this editor. I hope that after you download it, it can help you solve practical problems. The document can be customized and modified after downloading, please adjust and use it according to actual needs, thank you! In addition, this shop provides you with various types of practical materials, such as educational essays, diary appreciation, sentence excerpts, ancient poems, classic articles, topic composition, work summary, word parsing, copy excerpts, other materials and so on, want to know different data formats and writing methods, please pay attention!电机矢量控制(FOC)是一种用于控制交流电机的先进技术,它能够精确控制电机的速度和位置,提高电机的效率和性能。
stm32 foc电流环计算
STM32 FOC电流环计算1. 引言FOC(Field Oriented Control)电流环控制是一种广泛应用于交流电机和永磁同步电机控制的技术。
它通过将三相交错的交流电流转换为直流电流,再利用电流环控制实现对电机的精准控制。
在STM32单片机上实现FOC电流环计算是一项复杂但重要的任务,本文将从基本原理和具体计算方法等方面来介绍STM32 FOC电流环计算的相关知识。
2. 基本原理FOC电流环控制的基本原理是将三相交错的交流电流转换为直流电流,然后再通过PID控制器等方式对直流电流进行控制,从而实现对电机的精准控制。
在FOC电流环控制中,需要对交流电流进行坐标变换和逆变换,以及通过空间矢量调制技术来实现对电机的控制。
在STM32单片机上实现FOC电流环控制,需要充分理解FOC的基本原理,并且掌握相关的数学知识和编程技巧。
3. FOC电流环计算3.1 dq坐标变换在FOC电流环控制中,需要将三相交错的交流电流转换为直流电流,这就需要进行dq坐标变换。
dq坐标变换即是通过正弦变换和余弦变换,将三相交错的交流电流转换为直流电流,这里的变换矩阵即是Park变换矩阵和Clarke变换矩阵。
在STM32单片机上实现dq坐标变换,需要通过数学计算和定点运算来实现。
3.2 逆变换在FOC电流环控制中,还需要将控制好的直流电流逆变换为三相交错的交流电流,这就需要进行逆变换。
逆变换即是通过逆Park变换和逆Clarke变换,将控制好的直流电流逆变换为三相交错的交流电流。
在STM32单片机上实现逆变换,同样需要通过数学计算和定点运算来实现。
3.3 空间矢量调制在FOC电流环控制中,还需要通过空间矢量调制技术来实现对电机的控制。
空间矢量调制即是通过计算合适的PWM波形,来控制电机的转矩和速度等参数。
在STM32单片机上实现空间矢量调制,同样需要通过数学计算和定点运算来实现。
4. STM32 FOC电流环计算的实现在STM32单片机上实现FOC电流环控制,需要充分理解FOC的基本原理,并且掌握相关的数学知识和编程技巧。
foc 电流环 增量式pi 绝对式pi

增量式PI和绝对式PI控制都是电流环中常见的控制方式,它们各有优劣,适用于不同的场合。在电力系统中,选择合适的控制方式可以提高系统的稳定性和控制效果,从而更好地保证电力设备的安全运行。希望通过本文的介绍,能够对增量式PI和绝对式PI控制有更深入的了解,为电力系统的控制和运行提供一定的参考。
让我们来看看绝对式PI控制。绝对式PI控制是一种最基本的PID控制器形式,其输出只依赖于控制器的输入和输出。在绝对式PI控制中,控制器的输出是由控制器输入和积分项的乘积得到的,即:
\[u(t) = K_p e(t) + K_i \int_{0}^{t} e(\tau)d\tau\]
\(u(t)\)为控制器的输出,\(e(t)\)为被控对象的偏差值,\(K_p\)为比例增益,\(K_i\)为积分增益。绝对式PI控制通过比例项和积分项的调节来实现对被控对象的控制,适用于对控制品质要求不高的场景。
另一种常见的PI控制器是绝对式PI控制器,在FOC电流环中也有着广泛的应用。绝对式PI控制器与增量式PI控制器相比,它的主要特点在于计算误差时是直接根据期望值和当前值之间的差值进行计算,而不是根据误差的变化率。这种控制方式可以更加精准地调节电机的电流响应,但是对系统的稳定性和鲁棒性要求也更高。
在实际的FOC电流环控制中,选择增量式PI控制器还是绝对式PI控制器取决于具体的应用环境和性能需求。对于一些要求电机控制效果更加稳定和精准的场合,可以选择绝对式PI控制器,而对于一些要求系统对外部扰动具有更好抵抗能力的场合,可以选择增量式PI控制器。在实际应用中也可以根据具体情况进行优化和调整,以获得最佳的控制效果。
无刷电机开环foc代码
无刷电机开环foc代码无刷电机开环FOC代码无刷电机是一种常见的电机类型,它不依赖于碳刷与电刷之间的摩擦来实现转动,因此具有高效率、低噪音和长寿命的特点。
FOC (Field-Oriented Control,场向量控制)是一种常用的控制算法,可以提高无刷电机的性能和稳定性。
在无刷电机开环FOC代码中,我们主要关注如何使用FOC算法来控制无刷电机的转速和转矩。
开环FOC代码的实现主要分为以下几个步骤:1. 初始化:首先,我们需要初始化无刷电机的相关参数,包括电机的极对数、电机的电磁参数等。
这些参数将用于后续的控制算法中。
2. 速度测量:为了实现无刷电机的速度控制,我们需要测量电机的转速。
常用的方法是使用霍尔效应传感器来测量电机的转子位置,然后计算出电机的转速。
3. 电流控制:在FOC算法中,我们需要控制无刷电机的电流。
首先,我们需要将输入的电流转换为电机的abc坐标系下的电流。
然后,我们使用PI控制器来控制电机的电流,使其达到期望值。
4. 转速控制:在FOC算法中,我们需要控制无刷电机的转速。
首先,我们需要将输入的转速转换为电机的abc坐标系下的转速。
然后,我们使用PI控制器来控制电机的转速,使其达到期望值。
5. 空间矢量PWM控制:在FOC算法中,我们使用空间矢量PWM 控制来控制无刷电机的转矩。
首先,我们需要根据电机的abc坐标系下的电流和转速,计算出空间矢量PWM的占空比。
然后,我们根据占空比来控制电机的转矩。
以上就是无刷电机开环FOC代码的主要实现步骤。
通过这些代码,我们可以实现对无刷电机的速度和转矩的精确控制。
当然,为了更好地控制无刷电机,我们还可以添加一些其他功能,比如过流保护、过压保护等。
总的来说,无刷电机开环FOC代码是一种常用的控制算法,可以实现对无刷电机的精确控制。
通过合理的参数调节和控制算法的优化,我们可以使无刷电机达到更高的性能和稳定性。
无刷电机开环FOC 代码的实现不仅可以应用于无刷电机驱动系统,还可以应用于其他需要精确控制的领域,比如机器人、自动化设备等。
foc电流环pi调试方法

foc电流环pi调试方法
FOC(Field Oriented Control)电流环PI调试方法如下:
1. 把速度环的PI都设定为0。
2. 把Q轴的PI也都先设定为0。
3. 把速度环的输出也设定为0(其实把速度环的PI设定为0估计就不需要这一步了,但是为了保险还是这样设定了)。
4. 电流环输出的Ud使用反馈回来的Ud,Uq自己手动给定。
5. 给定D轴的P,慢慢调试I(当然不合理的话P也要适当调整)。
6. 检验调试成功标准:查看反馈的id是否在0附近波动,注意是很小的波动。
上述步骤完成后,应确保调试成功,如果仍有问题,可以请教专业人士获取帮助。
FOC电流环控制代码分析
(2^15 )*4 = 32768* 4 = 13 1072 #define T (PWM _PERIO D * 4)
,这里 有一个
4倍的
放大。 然后电 流采用
了Q15
表示( 左对齐
),2^ 15 = 3 2768。
所以最 后计算 需要除
以1310 72。 #define divSQR T_3 (int 32_t)0 x49E6 / * 1/sqrt (3) in q 1.15 for mat=0. 577331 5*/ Q15,
去掉小数点就是18918 = ox49E6
Park变 换 :
Curr_Input.qI_Component1 为 Ialpha, Curr_Input.qI_Component2 为 Ibeta , Theta为电角度 Iq= Curr_Output.qI_Component1 = Ialpha *cos(Theta)-Ibeta *sin(Theta) Id= Curr_Output.qI_Component2 = Ialpha *sin(theta)+Ibeta *cos(Theta)
反 Park变 换 :
Volt_Input.qV_Component1 为 Vq, Volt_Input.qV_Componen2 为 Vd , Theta为电角度 Valfa = Volt_Output.qV_Component1 =Vq*Coபைடு நூலகம்(Theta)+ Vd*Sin(Theta) Vbeta = Volt_Output.qV_Component2 =-Vq*Sin(Theta)+ Vd*Cos(Theta)
Clark变换:
MC_Math.c
Curr_Input.qI_Component1 为 Ias, Curr_Input.qI_Component2 为 Ibs Ialpha = Curr_Output.qI_Component1 = Ias
foc双环代码
foc双环代码
FOC(Field Oriented Control)双环控制代码是指采用磁场定向控制(FOC)技术的电机控制系统中的双环控制算法的代码实现。
FOC是一种先进的电机控制技术,通过磁场定向控制实现对电机的精确控制,广泛应用于无刷直流电机(BLDC)、永磁同步电机(PMSM)等电机控制领域。
FOC双环控制算法包括速度环和电流环两个控制环路,其中速度环用于控制电机的转速和方向,电流环用于控制电机的输出电流。
在双环控制算法中,首先通过速度环的调节器计算出电流指令,然后通过电流环的调节器将电流指令转换为PWM信号,最后通过PWM信号控制电机的输入电压,从而实现电机的精确控制。
具体的FOC双环控制代码实现会因不同的电机控制系统而有所不同,但基本的思路是相似的。
一般来说,FOC双环控制代码的实现需要使用到数字信号处理器(DSP)等硬件平台,以及相应的电机驱动芯片和传感器等硬件设备。
同时,还需要根据具体的电机参数和控制要求进行相应的参数设置和调试。
ST_FOC库问题解答
非常感谢购买我们套件的网友,下面是本人针对客户反映的使用ST马达库V2.0的问题解答如下,稍后时间我会再写个关于整个软件代码的运行分析给大家。
1. 你的代码与V2.0库的示例程序有哪些不同?有哪些新的函数定义,等等。
基本框架是一样的,主要是为了让初学者尽快上手,所以没有加过多的软件技巧,主要是为了清晰的实现FOC+SVPWM的算法,然后为了这个基本要求,同时也是为了以后开发工作的需要,增加了TFT汉字支持,图形显示,FAT文件支持,以上是为了实现HMI(人机界面的需要)必须的,同时对于大量数据储存的要求,增加了大容量的串行FLASH以及SD卡的支持,这是为了扩充以后对于大量输入输出数据的需要增加的。
然后增加了第二编码器支持,是为了增加POSITION(位置)模式的需要,因为现在一个基本的SERVO,都需要3-4个CONTROL LOOP(控制环),所以我们预留了一个输入TIMER作为该功能扩展需要(该功能硬件资源已经准备好,限于时间软件代码没有完善,需用户自己扩充)。
以上功能具体的实现函数,这里不好说,毕竟代码太庞大了,我们主要增加了4个源代码文件:SPI_FLASH.C、ILI932x.C、SD.C、tff.c,分别针对上面的2个功能模块,您可以参考,其他函数都直接做到代码库里面了。
如果想全面了解FOC和SVPWM实现细节,以及控制原理的数字化实现需要您通读代码,当然您也可以不用关注太多。
主要是理解整个程序的构架与流程,这些是最基本的,对于您以后把它移植到您自己的系统中绝对是必须要做的,细节可以大概知道就好了,关于软件基本流程我后边再写个详细的说明文档,建议您仔细阅读今年10月份ST在上海办的2.0版本马达库的培训班,我当时报名了,定金也都交了,但是临时有事情没有成行,所以很遗憾,事后主办方给我提供了电子版的讲义,我觉得仔细读读还是很有帮助的,我会一并把该讲义发给购买我们套件的网友,供您学习参考。
FOC电流环控制代码分析
ADC1_2_IRQHandler (stm32f10x_MC_it.c) -> TSK_HighFrequencyTask (MCTasks.c) -> FOC_CurrController -> |_____ SPD_GetElAngle 得到电角度 (hElAngledpp) |_____ PWMC_GetPhaseCurrents ,得到相电流Ia和Ib (Iab) |_____ MCM_Clarke ,clark变换得到Ialpha和Ibeta (Ialphabeta) |_____ MCM_Park, park变换得到Iq和Id (Iqd) |_____ PI_Controller执行两次,分别处理Iq和Id, 得到Vq和Vd (Vqd) |_____ FF_VqdConditioning前馈条件 |_____ MCM_Rev_Park 反Park变换,根据Vqd和电角度hElAngledpp计算出Valpha和Vbeta (Valphabeta) |_____ PWMC_SetPhaseVoltage (PWMnCurrFdbkClass.c) 根据Valphabeta设置相电压
去掉小数点就是18918 = ox49E6
Park变 换 :
Curr_Input.qI_Component1 为 Ialpha, Curr_Input.qI_Component2 为 Ibeta , Theta为电角度 Iq= Curr_Output.qI_Component1 = Ialpha *cos(Theta)-Ibeta *sin(Theta) Id= Curr_Output.qI_Component2 = Ialpha *sin(theta)+Ibeta *cos(Theta)