
洗衣机模糊控制建模
智能控制课程作业模糊控制理论实验报告题目洗衣机系统模糊控制建模与仿真班级姓名学号2014年3月13日一.实验目的通过设计洗衣机洗涤时间的模糊控制系统,理解模糊控制的基本原理。
掌握模糊控制系统MATLAB建模与仿真的方法。
二.实验原理洗衣机洗涤时间的模糊控制是一个开环模糊决策过程,其基本原理框图如图1-1所示。
它的核心部分是模糊控制器,模糊控制器的控制律由计算机程序来实现。
图1-1系统原理框图系统选用两输入单输出的模糊控制器。
控制器的输入为衣物的污泥量x和油脂量y,输出为洗涤时间z。
将污泥分为3个模糊集:SD (污泥少),MD (污泥中),LD (污泥多);将油脂分为3个模糊集:NG (油脂少),MG (油脂中),LG (油脂多);将洗涤时间分为5个模糊集:VS(很短),S (短),M (中等),L (长),VL很长。
首先,定义输入x,y变量,输出z变量的隶属函数。
根据“污泥越多,油脂越多,洗涤时间越长”;“污泥适中,油脂适中,洗涤时间适中”;“污泥越少,油脂越少,洗涤时间越短”的规律建立洗衣机模糊规则表。
然后,根据模糊规则进行模糊推理并得到洗涤时间的模糊集合。
最终,利用重心法对模糊系统反模糊化,将洗涤时间的推理结果转化成精确值z输出。
三.实验内容利用MATLAB软件实现上述洗衣机系统模糊控制的建模与仿真。
1. 建立x,y,z的隶属函数洗衣机系统变量x,y,z的隶属函数分段表达式,如式1-1所示。
在MATLAB 中,定义本系统为一个 Mamdani (普通)型模糊控制系统,命 名为a 。
根据式1-1,分段建立系统a 的x,y,z 变量隶属函数,如图1-2所示际(X )=(50—x y 50 0兰x 兰50 lx /500兰x 兰50D (X 鬥(100—x j/50 50 ex 兰100% (x )=(x _50)/5050 ex 兰100 »NG (y 尸f 50 - y )/500兰y 兰50 fy/500兰y 兰50 2 ^MG "尸((100 —y )/5050 cy 兰100 比G (y )=(y -50 y50 50 c y 兰100》s (z )=(10—z )/10 0兰z 兰10fz/100 Ez 兰10 比㈠尸 j (25_z )/15 10cz 兰25 ff z —10 M15 10兰z 兰25=« »M (Z }= i 、「 J40—z )/15 25 <z 兰40i7z_25 )/15 25兰z 兰40A L (Z )=<:J60-z )/20 40 cz 兰60 £L (z ) = (z —40)/20 40兰z 兰60'污泥 ■洗涤时间J] Figure 2回克 File Edit View Insert Tools Desktop Window Help * □曰PS图1-2 x,y,z 隶属函数2. 编辑控制规则在生成系统a 的基础上,在rulelist (规则表)矩阵中编辑系统a 的模糊控制 规则。
并利用命令showrule 观察规则库,如下:1. If (x is SD) and (y is NG) then (z is VS) (1)2. If (x is MD) and (y is NG) then (z is M) (1)3. If (x is LD) and (y is NG) then (z is L) (1)4. If (x is SD) and (y is MG) then (z is S) (1)5. If (x is MD) and (y is MG) then (z is M) (1)6. If (x is LD) and (y is MG) then (z is L) (1)7. If (x is SD) and (y is LG) then (z is M) (1)8. If (x is MD) and (y is LG) then (z is L) (1)9. If (x is LD) and (y is LG) then (z is VL) (1) d-vs-laquumlu ①也」b ma.一上巴曲qEeE 它 皿書6也 @上巴型qulmE 」口 3巴0 10 20 30 40 50 60 70 80 90 100 0 10 20 30 40 50 603. 反模糊化输出在生成了模糊控制规则库的基础上,用重心法(式(1-2))对系统a 反模糊化 处理。
z 、洗涤时间 z dz Zo ■.1! •洗涤时间 z dz利用函数 setfis (a,'DefuzzMethod','centroid')进行反模糊化(属性 centroid 代 表重心法,属性mom 为最大隶属度法),然后,调用plotfis (a )函数输出a 的模糊 控制结构特性,如图1-3所示。
B Figg 1 □ 回file Edit View Insert Tools Desktop Window Help---------- 1 |Od J ■ □ 'r 图1-3模糊控制系统结构特性取x=50, y=50,模糊处理结果为z=25,利用ruleview 实现模糊控制的动态 仿真,如图1-4所示(1-2) 9 rules4. MATLAB 源程序%Fuzzy Con trol for washerclear all;a=n ewfis('fuzz_wash'); %建立一个模糊控制系统a=addvar(a,'i nput','x',[0,100]);%Fuzzy Stain a=addmf(a,'i nput',1,'SD','trimf,[0,0,50]);a=addmf(a,'i nput',1,'MD','trimf,[0,50,100]);a=addmf(a,'i nput',1,'LD','trimf,[50,100,100]);a=addvar(a,'input','y',[0,100]);%Fuzzy Grease a=addmf(a,'i nput',2,'NG','trimf,[0,0,50]);a=addmf(a,'i nput',2,'MG','trimf,[0,50,100]);a=addmf(a,'i nput',2,'LG','trimf,[50,100,100]);a=addvar(a,'output','z',[0,60]);%Fuzzy Timea=addmf(a,'output',1,'VS','trimf,[0,0,10]);a=addmf(a,'output',1,'S','trimf,[0,10,25]);a=addmf(a,'output',1,'M','trimf,[10,25,40]);a=addmf(a,'output',1,'L','trimf,[25,40,60]);图1-4动态仿真模糊系统a=addmf(a,'output',1,'VL','trimf',[40,60,60]);rulelist=[1 1 1 1 1;2 13 1 1;3 14 1 1;1 2 2 1 1;2 23 1 1;3 24 1 1;1 3 3 1 1;2 3 4 1 1;3 3 5 1 1];a=addrule(a,rulelist); showrule(a)a1=setfis(a,'DefuzzMethod','centroid'); %Defuzzy 重心法 writefis(a1,'wash'); %Save to fuzzy file "wash.fis"a2=readfis('wash');plotfis(a2);figure(2);subplot(3,1,1); plotmf(a,'input',1);subplot(3,1,2);plotmf(a,'input',2); subplot(3,1,3) plotmf(a,'output',1);ruleview('wash'); %Dynamic Simulationx=40;y=60;z=evalfis([x,y],a2) %Using fuzzy inference 四. 结论基于重心法的模糊控制系统,对于不同输入变量,可得到恰当的输出结果。
理论上讲, 与最大隶属度法相比, 重心法可得到更平滑的输出推理控制。
因 此,不同的反模糊化方法对完全相同的系统和输入或许得到的不同的输出值。
%编辑模糊规则%Show fuzzy rule base。
模糊控制洗衣机

主讲:刘玉丛
摘 要
• 将模糊智能控制引入全自动洗衣机控制系统中,根 据洗衣机工作原理和特性,重点阐述了模糊控制的 模糊规则和模糊推理,以及系统设计的硬件与软件, 并给出了该系统的硬件框图和软件流程图。在整 个控制过程中,模糊控制软件起了决定性的作用。 最后经过MATLAB 计算机仿真表明,系统的跟踪特 性和抗干扰特性优良。 • 关键词:模糊控制;传感器;浑浊度;隶属度函数
仿真结果
• 通过MATLAB 仿真,系统在给定输入的情况 下,跟踪性能优良,完全达到标准;在有干扰的 情况下,抗干扰特性良好。 • 采用模糊控制的全自动洗衣机既能洗净衣 物又能缩短洗涤时间,还可减轻衣物磨损。 模糊控制技术是家电产品发展的趋势,也是 家电产品智能化、绿色化、节能化的保证。
X为输入精确量(浑浊度及其变化率) ; Y为输出精确量 (洗涤时间) ; U (x) 为输入模糊量;U (y) 为输出模糊量。
模糊规则及模糊推理
• 描述输入、输出的变量都是模糊量,用模糊集合来表示,然后根据模糊 规则进行模糊推理来进行控制。因此,问题的关键在于求取模糊集合 的隶属度函数。而求取模糊集合的隶属度函数,首先要对变量进行模 糊化 。 • 所谓模糊化 模糊化,就是把变量的数值,根据变量模糊子集的隶属度函数找出 模糊化 相应的隶属度的过程。我们选用三角形函数作为模糊集合的隶属度函 数,因为它们的数学表达和运算简便,所占的内存空间小,并且与采用 其它复杂形状的隶属度函数相比,在达到控制要求方面并无大的差别 • 浑浊度模糊化:将浑浊度划分为特清、清、较清、中、较混、混、特 特清、 较清、 较混、 特清 混七个模糊子集,论域为(0 ,1 ,2 ,3 ,4 ,5 ,6) 其隶属度函数如图 2 :
• 洗涤时间ห้องสมุดไป่ตู้模糊规则如表1 :
人工智能-模糊控制全自动洗衣机 -

在模糊洗衣机中,布质和布量是无法通过物理传感器测出的;所以,它们的求取都是采用间接的方法.布质,布量和洗涤的过程有很大的关系.从一般人们的经验知道,布质是绵质,则洗涤会困难一些;布质如果是化学纤维,则困难会小一些.布量多一些,则洗涤过程要长一些,反之短一些.所以,除了肮脏度之外,模糊推理还考虑布质和布量.
模糊控制全自动洗衣机
1.模糊控制简介
模糊控制是一种非线性的控制方法,主要针对那些无法取得数学模型或数学模型相当粗糙的系。首先要对被控对象按照人们的经验总结出模糊规则,采用模糊量,借助单片机对这些信息按照模糊规则转换为控制量,来完成自动控制。
2.应用前景
近年来,模糊控制在家用电器控制中得到较广泛的应用,采用模糊控制的洗衣机,可具有自动识别衣质、衣量、脏污程度、脏污性质、自动决定水量、自动投入恰当的洗涤剂等功能,不仅实现了洗衣机的全面自动化,也大大提高了洗衣的质量。
则把水流定为特弱,洗涤时间定为特长;洗衣推理如表1所示:
表1洗衣机的模糊推理
他给出了洗衣机推理的所有规则。很明显这些规则的前见有三个因素,后件有两个因素。故它们也是一种多输入多输出的推理。对于输入量,即前件,各个因素的模糊量定义不同。布量的模糊量为多中少;水温的模糊量为高中低;而布质的模糊量为棉布偏多,棉布化纤各半,化纤偏多;而输出量,即后件中,水流的模糊量取特强,强,中,弱,特弱;时间的模糊量取特长,长,中,短,特短;在上述的模糊量中,各自的隶属函数都不同。水温,布质和时间的模糊量如图3所示。
对于主要因素推理和顺序因素推理这两种推理,它们之间是有这隐含的推理关系的。主要因素推理是以采用人的思维中的主要因素起到决定作用原理执行的。在这种原理中,抛弃各种次要因素,以见米欧那个的形式产生因素少的推理规则,便于进行处理。顺序因素推理则是把前一种推理的结果作为本次推理的前件,从而推理出新的结果。在洗衣机中,如果考虑浑浊度,洗涤剂投入量,水流,洗涤时间等因素的推理。作为主要因素推理显然有:
智能控制实验-模糊控制
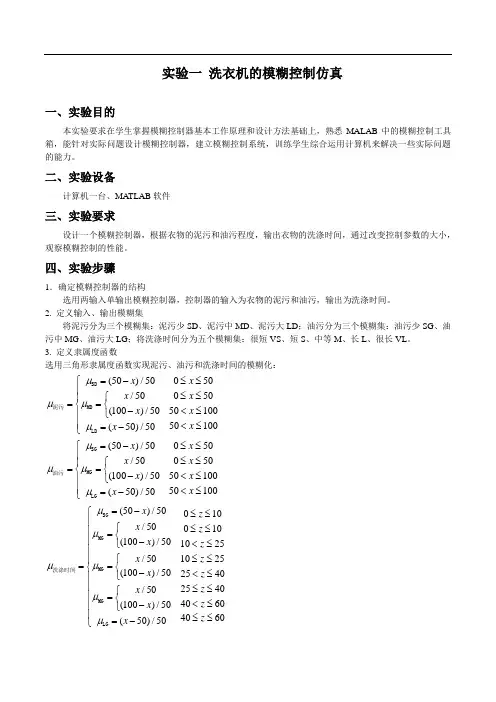
实验一 洗衣机的模糊控制仿真一、实验目的本实验要求在学生掌握模糊控制器基本工作原理和设计方法基础上,熟悉MALAB 中的模糊控制工具箱,能针对实际问题设计模糊控制器,建立模糊控制系统,训练学生综合运用计算机来解决一些实际问题的能力。
二、实验设备计算机一台、MATLAB 软件三、实验要求设计一个模糊控制器,根据衣物的泥污和油污程度,输出衣物的洗涤时间,通过改变控制参数的大小,观察模糊控制的性能。
四、实验步骤1.确定模糊控制器的结构选用两输入单输出模糊控制器,控制器的输入为衣物的泥污和油污,输出为洗涤时间。
2. 定义输入、输出模糊集 将泥污分为三个模糊集:泥污少SD 、泥污中MD 、泥污大LD ;油污分为三个模糊集:油污少SG 、油污中MG 、油污大LG ;将洗涤时间分为五个模糊集:很短VS 、短S 、中等M 、长L 、很长VL 。
3. 定义隶属度函数选用三角形隶属度函数实现泥污、油污和洗涤时间的模糊化:(50)/50050/50050(100)/505010050100(50)/50x x x x x x x x μμμμ=-⎧≤≤⎪≤≤⎧⎪==⎨⎨-<≤⎩⎪⎪<≤=-⎩SD MD 泥污LD (50)/50050/50050(100)/505010050100(50)/50x x x x x x x x μμμμ=-⎧≤≤⎪≤≤⎧⎪==⎨⎨-<≤⎩⎪⎪<≤=-⎩SG MG 油污LG(50)/50010/50010(100)/501025/501025(100)/5025402540/504060(100)/504060(50)/50x z x z x z x z x z z x z x z x μμμμμμ=-⎧≤≤⎪⎧≤≤⎪=⎨⎪-<≤⎩⎪≤≤⎧⎪==⎨⎨-<≤⎩⎪⎪≤≤⎧⎪=⎨<≤-⎪⎩⎪≤≤=-⎩SG MG MG 洗涤时间MG LG实验结果:实验分析:6.模糊推理因模糊控制规则表对称,所以上图为input1 和input2分别为50时input2和input1与洗涤时间的关系。
基于MATLAB的洗衣机模糊控制设计

基于MATLAB的洗衣机模糊控制设计MATLAB是一种功能强大的数学软件,可以用于模糊控制设计。
在本文中,我们将介绍如何使用MATLAB来设计一个基于模糊控制的洗衣机控制系统。
首先,我们需要定义洗衣机模糊控制系统的输入和输出变量。
在一个简单的洗衣机系统中,输入变量可以是衣物的脏度和水位,而输出变量可以是洗衣机的清洗时间和水温。
接下来,我们需要建立一个模糊控制器模型。
模糊控制器是一个基于模糊逻辑的控制器,能够处理模糊输入和输出变量。
在MATLAB中,我们可以使用Fuzzy Logic Toolbox来建立一个模糊控制器模型。
我们首先需要定义模糊输入变量的隶属函数。
在这个例子中,我们可以定义脏度变量的隶属函数为"低","中"和"高",水位变量的隶属函数为"低","中"和"高"。
然后,我们需要定义模糊输出变量的隶属函数。
在这个例子中,我们可以定义清洗时间变量的隶属函数为"短","适中"和"长",水温变量的隶属函数为"低","中"和"高"。
接下来,我们需要定义输入和输出变量之间的模糊规则。
在这个例子中,我们可以定义以下规则:规则1:如果脏度是低和水位是低,那么清洗时间是短和水温是低。
规则2:如果脏度是低和水位是中,那么清洗时间是适中和水温是中。
规则3:如果脏度是低和水位是高,那么清洗时间是长和水温是中。
规则4:如果脏度是中和水位是低,那么清洗时间是适中和水温是中。
规则5:如果脏度是中和水位是中,那么清洗时间是适中和水温是中。
规则6:如果脏度是中和水位是高,那么清洗时间是长和水温是高。
规则7:如果脏度是高和水位是低,那么清洗时间是长和水温是中。
规则8:如果脏度是高和水位是中,那么清洗时间是长和水温是高。
基于MATLAB的洗衣机模糊控制设计毕业设计

毕业设计基于MATLAB的洗衣机模糊控制设计摘要模糊控制洗衣机不仅实现了洗衣机的全面自动化,也提高了洗衣的质量,具有很强的实用性和较好的发展前景。
本设计的主要目的是设计一个比较合理的洗衣机模糊控制器,这种采用模糊控制的洗衣机能够通过洗衣桶内水的脏污程度和污渍性质(油污或者泥污)来自动预选水位和洗涤时间,以达到最佳的洗涤效果。
本文主要研究了基于MATLAB的洗衣机模糊控制。
首先介绍了模糊控制的基本原理,明确本设计中所要控制的变量,即水位和洗涤时间。
其次,定义了输入、输出模糊集,结合实际情况定义了隶属函数,然后建立模糊控制规则,给出模糊控制表,进行了模糊推理。
最后采用Simulink对该系统进行仿真,通过仿真曲线可以看出,文中采用的模糊控制方法是正确而有效的。
关键词:模糊控制;模糊集;隶属函数;控制规则;模糊推理AbstractFuzzy control of washing machine does not only achieve a fully automated washing machine, but also improve the quality of laundry; it has a strong practicality and a good development prospect.The main purpose of this design is to design a more reasonable washing machine fuzzy controller, fuzzy control of washing machine can automatically detect the dirty level of laundry bucket and the nature of stain (oil or sediment); it also can automatically pre-selected water level and washing time to achieve the best water quality.This paper mainly studies what based on the MATLAB fuzzy control of washing machines. First, it introduces the basic principles of fuzzy control, clearly the variables of this design to control, those are water level and washing time; Second, define the input and output fuzzy sets, and define the membership function combined the actual conditions, and then create the fuzzy control rules, give the fuzzy control table, then use these to the fuzzy reasoning. Finally, Simulink simulates the system; the simulation curves show that the text used in fuzzy control method is correct and effective.Key words:fuzzy control; fuzzy sets; the membership function; control rules; the fuzzy reasoning目录第1章前言 (1)1.1 选题的目的及意义 (1)1.2 国内外发展情况 (1)1.3 MATLAB简介 (2)1.4 模糊控制简介 (4)1.5 论文的主要内容 (4)第2章模糊控制器原理及设计 (6)2.1 模糊控制原理 (6)2.2 模糊控制系统的分类 (17)2.3 模糊控制器的设计 (18)第3章洗衣机的模糊控制 (21)3.1 洗衣机的时间控制 (21)3.2 洗衣机的水位控制 (28)3.3 本章小结 (31)结论 (32)参考文献 (33)致谢 (34)附录1 (35)附录2 (36)附录3 (37)附录4 (38)附录5 (40)第1章前言1.1 选题的目的及意义随着现代社会生活节奏的不断加快和人们生活水平的不断提高,人们对各种方便、快捷的家用电器需求量越来越大,为了提高人们的生活效率,全自动洗衣机应运而生。
以洗衣机模糊控制为例的教学案例设计方法
以洗衣机模糊控制为例的教学案例设计方法1. 引言1.1 介绍洗衣机模糊控制案例设计的背景洗衣机模糊控制是指利用模糊逻辑控制方法来实现洗衣机的控制系统,以实现更精确和高效的洗涤过程。
随着科技的不断发展,洗衣机模糊控制技术在工程领域的应用日益广泛,成为一个备受关注的研究领域。
洗衣机模糊控制案例设计的背景源于工程技术领域对模糊控制理论的探索和应用。
传统的洗衣机控制方法往往存在着精度不高、响应速度慢等问题,而模糊控制技术恰好能够很好地解决这些问题。
因此,设计一个基于模糊控制原理的洗衣机控制系统可以提高洗衣机的智能化水平,提升用户体验。
通过深入研究洗衣机模糊控制案例设计,可以帮助工程学生更好地理解模糊控制理论,并将其应用到实际工程中。
教学案例设计不仅可以加强学生的理论知识,还可以培养学生的实际操作能力和创新思维,为他们未来的工程实践打下坚实的基础。
1.2 说明教学案例设计的重要性和目的教学案例设计在工程教育中具有重要意义和作用。
通过设计真实案例,可以帮助学生将理论知识与实践应用相结合,提升他们的解决问题的能力和实践能力。
案例设计可以让学生在实际操作中体会到知识的实用性,培养他们的创新精神和团队合作能力。
教学案例设计也可以激发学生学习的兴趣,提升他们的学习动力和自主学习能力。
2. 正文2.1 介绍洗衣机模糊控制原理和技术洗衣机模糊控制是一种基于模糊逻辑理论的控制方法,旨在处理系统具有模糊性、不确定性和复杂性的特点。
在传统的控制方法中,通常需要建立系统的精确数学模型,但对于某些复杂系统来说,这是一项艰巨的任务。
而模糊控制则不需要系统的精确数学模型,而是基于专家经验和模糊规则进行控制,使得系统更容易实现控制。
洗衣机模糊控制的原理是将洗衣机的控制系统分为模糊化、模糊推理和去模糊化三个步骤。
首先,通过传感器获取洗衣机的运行状态数据,然后将这些数据转化为模糊概念,如“脏”、“湿”、“轻度污渍”等。
接着,利用模糊规则库进行模糊推理,根据模糊规则库和模糊概念之间的关系,确定洗衣机的控制策略。
洗衣机模糊控制器设计
洗衣机的模糊控制器设计1 洗衣机的模糊控制传统的洗衣机都是人们用肉眼观看后,根据人的经验来调整洗衣时间和用水量,而模糊控制就是以人对被控对象的控制经验为依据而设计的控制器,这样就能实现控制器模拟人的思维方式来控制洗衣机。
以模糊洗衣机的设计为例其控制是一个开环的决策过程,模糊控制按以下步骤进行。
[4]1.1 洗衣机的时间控制1.1.1 确定模糊控制器的结构选用单变量二维模糊控制器。
控制器的输入为衣物的污泥和油脂,输出为洗涤时间。
1.1.2 定义输入、输出模糊集将污泥分为3个模糊集:SD(污泥少),MD (污泥中),LD (污泥多);取值范围为[0,100]。
将油脂分为3个模糊集:NG (油脂少),MG (油脂中),LG (油脂多); 将洗涤时间分为5个模糊集:VS (很短),S(短),M (中等),L(长),VL (很长)。
1.1.3 定义隶属函数选用如下隶属函数:50/5050/10050/50/50x x x x x x x μLDMD SD污泥1005010050500500 x x x x 采用三角形隶属函数可实现污泥的模糊化。
采用Matlab进行仿真,污泥隶属函数设计仿真程序如下: Close all ; N=2; x=0:0.1:100; for i=1:N+1 f(i)=100/N*(i-1); endu=trimf(x,[f(1),f(1),f(2)]); figure(1); plot(x,u); for j=2:Nu=trimf(x,[f(j-1),f(j),f(j+1)]); hold on; plot(x,u); endu=trimf(x,[f(N),f(N+1),f(N+1)]); hold on; plot(x,u); xlabel(‘x’);ylabel(‘Degree of membership ’); 污泥程序仿真结果如图1所示:01020304050607080901000.10.20.30.40.50.60.70.80.91xDe g r e e of m e m b e r s h i p图1 污泥隶属函数将油脂分为三个模糊集:NG (无油脂)MG (油脂中)LG(油脂多),取值范围为[0,100]选用如下隶属函数:50/5050/10050/50/50y y y y y y y LGMG NG油脂1005010050500500 y y y y 采用三角形隶属函数实现油脂的模糊化,仿真程序如下: Clear all; N=2; x=0:0.1:100; for i=1:N+1 f(i)=100/N*(i-1); endu=trimf(y,[f(1),f(1),f(2)]); figure (1); plot(y,u); for j=2:Nu=trimf(y,[f(j-1),f(j),f(j+1)]); hold on; plot(y,u); endu=trimf(y,[f(N),f(N+1),f(N+1)]); hold on; plot(y,u); xlabel(‘y’);ylabel(‘Degree of membership ’); 油脂程序仿真结果如图2所示:01020304050607080901000.10.20.30.40.50.60.70.80.91yDe g r e e of m e mb e r s h i p图2 油脂隶属函数将洗涤时间分为五个模糊集:VS(很短)S (短)M (中等)L(很长)取值范围为[0,60] 选用如下隶属函数:20/4020/6015/2515/4015/1015/2510/10/10z z z z z z z z z z z z z VLL M S VS洗涤时间604060404025402525102510100100 z z z z z z z z 采用三角形隶属函数实现洗涤时间的模糊化,其Matlab仿真程序如下: Close all; Z=0:0.1:60;U=trimf(z,[0,0,10]); Figure(1); Plot(z,u);U=trimf(z,[0, 10,25]); hold on; plot(z,u);U=trimf(z,[ 10,25,40]); hold on; plot(z,u);U=trimf(z,[ 25,40,60]); hold on; plot(z,u);U=trimf(z,[ 40,60,60]); hold on; plot(z,u); xlabel(‘z’)ylabel(“Degree of membership ”); 洗涤时间仿真程序结果如图3所示:01020304050600.10.20.30.40.50.60.70.80.91zDe g r e e of m e m b e r s h i p图3 洗涤时间隶属函数1.1.4 建立模糊控制规则根据人的操作经验设计模糊规则,模糊规则设计的标准为:“污泥越多,油脂越多,洗涤时间越长”;“污泥适中,油脂适中,洗涤时间适中”;“污泥越少,油脂越少,洗涤时将越短”。
洗衣机模糊控制建模
智能控制课程作业模糊控制理论实验报告题目洗衣机系统模糊控制建模与仿真班级姓名学号2014年3月13日一.实验目的通过设计洗衣机洗涤时间的模糊控制系统,理解模糊控制的基本原理。
掌握模糊控制系统MATLAB建模与仿真的方法。
二.实验原理洗衣机洗涤时间的模糊控制是一个开环模糊决策过程,其基本原理框图如图1-1所示。
它的核心部分是模糊控制器,模糊控制器的控制律由计算机程序来实现。
图1-1 系统原理框图系统选用两输入单输出的模糊控制器。
控制器的输入为衣物的污泥量x和油脂量y,输出为洗涤时间z。
将污泥分为3个模糊集:SD(污泥少),MD(污泥中),LD(污泥多);将油脂分为3个模糊集:NG(油脂少),MG(油脂中),LG(油脂多);将洗涤时间分为5个模糊集:VS(很短),S(短),M(中等),L(长),VL很长。
首先,定义输入x,y变量,输出z变量的隶属函数。
根据“污泥越多,油脂越多,洗涤时间越长”;“污泥适中,油脂适中,洗涤时间适中”;“污泥越少,油脂越少,洗涤时间越短”的规律建立洗衣机模糊规则表。
然后,根据模糊规则进行模糊推理并得到洗涤时间的模糊集合。
最终,利用重心法对模糊系统反模糊化,将洗涤时间的推理结果转化成精确值z输出。
三.实验内容利用MATLAB软件实现上述洗衣机系统模糊控制的建模与仿真。
1.建立x,y,z的隶属函数洗衣机系统变量x,y,z的隶属函数分段表达式,如式1-1所示。
()()()()()()()()()()()()()()()()SD MD LD NG MG LGVS 50/50050/50050100/505010050/505010050/50050/5005011100/505010050/505010010/10010Sx x x x x x x x x x x y y y y y y y y y y y z z z z μμμμμμμμμμμ=-≤≤⎧⎪≤≤⎧⎪⎪==⎨⎨-<≤⎪⎩⎪⎪=-<≤⎩=-≤≤⎧⎪≤≤⎧⎪⎪==-⎨⎨-<≤⎪⎩⎪⎪=-<≤⎩=-≤≤=污泥油脂洗涤时间()()()()()()()()()VL /1001025/15102510/15102540/15254025/15254060/20406040/204060M L z z z z z z z z z z z z z z z z z μμμ⎧⎪≤≤⎪⎧⎪=⎨⎪-<≤⎪⎩⎪⎪-≤≤⎧⎪⎪=⎨⎨-<≤⎪⎪⎩⎪-≤≤⎧⎪⎪=⎨⎪-<≤⎪⎩⎪⎪=-≤≤⎩在MATLAB 中,定义本系统为一个Mamdani (普通)型模糊控制系统,命名为a 。
全自动洗衣机的模糊控制
11/25
二、模糊全自动洗衣机的模糊推理
洗涤剂浓度推理规则如下: 如果浑浊度高,则洗涤剂投入量大; 如果浑浊度偏高,则洗涤剂投入量偏大; 如果浑浊度低,则洗涤剂投入量小。 洗衣推理规则如下: 如果布量少,布质以化纤偏多,而且水温高,则水流为 特弱,洗涤时间特短; 如果布量、布质以棉布偏多,而且水温低,则把水流定 为特强,洗涤时间定为特短;
7/25
一、全自动洗衣机单片机控制系统逻辑结构
除了上述电路以外,还有工作起/停和状态设定电 路。N1是洗衣机全自动工作的起/停按钮;N2是功能选 择按钮,它可以设定洗衣机从某个程序开始进行工作。 所有的电路都在MC6805R3单片机的控制下工作。 由于MC6805R3有较多I/O的端口,对洗衣机这种需要 检测和控制功能较多的家用电器是十分合适的,它可 以使系统的逻辑结构达到十分简洁的形式。
全自动洗衣机的模糊控制
Байду номын сангаас 全自动洗衣机的模糊控制
单片机模糊控制洗衣机具有自动识别衣质、衣量,自 动识别肮脏程度,自动决定水量,自动投入恰当的洗涤剂 等功能,从而全部自动地完成整个洗涤过程。由于洗涤程 序是通过模糊推理决定的,故有着极高的洗涤效能,从而 不但大大提高洗衣机的全自动化程度,也大大提高了洗衣 的质量。 用MC6805R3控制的模糊控制洗衣机可以说是真正的 全自动洗衣机。在整个控制过程中,单片机MC6805R3和 模糊控制软件起了决定性的作用。 MC6805R3对洗衣机的 控制系统逻辑结构如图1所示。这个系统中包括电源电路、 洗衣机状态检测电路、显示电路和输出控制电路。
4/25
一、全自动洗衣机单片机控制系统逻辑结构
(1) 内桶平衡电路由平衡开关K和R35电阻组成,它用于 检测内桶运行时的状态是否平衡稳定。 (2) 衣质、衣量检侧电路由电动机M2,二极管D4、D5, 电阻R21、光敏三极管Tr9,电阻R14和反相器7404组成。其 中D4是发光二极管,它和Tr组成光电耦合管,用于隔离交 直流信号以及产生衣质和衣量信号。 (3) 过零检测电路由电阻R1、R2、晶体管Tr1和反相器 7404组成。当桥式整流器产生全波整流信号输出时,马上 通过R1送到晶体管Tr1的基极,当整流信号为正时,Tr1导通, 整流信号为0时,Tr1截止; Tr1输出的信号再由7404反相之 后送到单片机MC6805R3的INT端。很明显,只要电源过 零就会产生中断请求信号。
洗衣机模糊控制器设计-推荐下载
洗衣机的模糊控制器设计
1 洗衣机的模糊控制
传统的洗衣机都是人们用肉眼观看后,根据人的经验来调整洗衣时间和用水量, 而模糊控制就是以人对被控对象的控制经验为依据而设计的控制器,这样就能实现控 制器模拟人的思维方式来控制洗衣机。以模糊洗衣机的设计为例其控制是一个开环的 决策过程,模糊控制按以下步骤进行。[4]
30
40
3
50
y
60
50
0 y 50 50 y 100
70
80
90
100
洗衣机的模糊控制器设计
图 2 油脂隶属函数
将洗涤时间分为五个模糊集:VS(很短)S(短)M(中等)L(很长)取值范围为[0,60]
选用如下隶属函数: 时时时时
VS z 10 z/10
2
80 90 100
时时
洗衣机的模糊控制器设计
NG y 50 y/ 50 0 y 50
MG
y
y / 50
100
y/
LG y y 50/ 50 50 y 100
采用三角形隶属函数实现油脂的模糊化,仿真程序如下:
0 0
10
20
Degree of membership
对全部高中资料试卷电气设备,在安装过程中以及安装结束后进行高中资料试卷调整试验;通电检查所有设备高中资料电试力卷保相护互装作置用调与试相技互术关,系电通,力1根保过据护管生高线产中0不工资仅艺料可高试以中卷解资配决料置吊试技顶卷术层要是配求指置,机不对组规电在范气进高设行中备继资进电料行保试空护卷载高问与中题带资2负料2,荷试而下卷且高总可中体保资配障料置各试时类卷,管调需路控要习试在题验最到;大位对限。设度在备内管进来路行确敷调保设整机过使组程其高1在中正资,常料要工试加况卷强下安看与全22过,22度并22工且22作尽22下可护都能1关可地于以缩管正小路常故高工障中作高资;中料对资试于料卷继试连电卷接保破管护坏口进范处行围理整,高核或中对者资定对料值某试,些卷审异弯核常扁与高度校中固对资定图料盒纸试位,卷置编工.写况保复进护杂行层设自防备动腐与处跨装理接置,地高尤线中其弯资要曲料避半试免径卷错标调误高试高等方中,案资要,料求编试技5写、卷术重电保交要气护底设设装。备备置管4高调、动线中试电作敷资高气,设料中课并技3试资件且、术卷料中拒管试试调绝路包验卷试动敷含方技作设线案术,技槽以来术、及避管系免架统不等启必多动要项方高方案中式;资,对料为整试解套卷决启突高动然中过停语程机文中。电高因气中此课资,件料电中试力管卷高壁电中薄气资、设料接备试口进卷不行保严调护等试装问工置题作调,并试合且技理进术利行,用过要管关求线运电敷行力设高保技中护术资装。料置线试做缆卷到敷技准设术确原指灵则导活:。。在对对分于于线调差盒试动处过保,程护当中装不高置同中高电资中压料资回试料路卷试交技卷叉术调时问试,题技应,术采作是用为指金调发属试电隔人机板员一进,变行需压隔要器开在组处事在理前发;掌生同握内一图部线纸故槽资障内料时,、,强设需电备要回制进路造行须厂外同家部时出电切具源断高高习中中题资资电料料源试试,卷卷线试切缆验除敷报从设告而完与采毕相用,关高要技中进术资行资料检料试查,卷和并主检且要测了保处解护理现装。场置设。备高中资料试卷布置情况与有关高中资料试卷电气系统接线等情况,然后根据规范与规程规定,制定设备调试高中资料试卷方案。