
大规模地形模型的多分辨率显示技术研究
I"MH" 度直角三角形的细化不受这种限制。对一个等腰直角三
图$ 边合并变换
角形进行细化至多会影响两个相同大小三 角 形 , 而 在 对 I"MH" 度直角三角形进行细化时至多会影响 $! 个三角形。 得到 然而当一些学者将 J+,- 运 用 在 单 个 表 面 的 简 化 中 , 的 结 果 并 不 令 人 满 意 。 J+,- 在 精 度 和 存 储 效 率 上 都 比 +,要差。 之 所 以 在 这 里 引 入 J+,- 并 不 仅 仅 是 为 了 得 到 一 个 表 面 的简化,更重要的是想为不同细节层次提供一个简化框架, 即 正如前文提到的, 等腰直角的某些性质使 将其应用在 5L1 中。 得它在建立层次化模型过程中具有一定的优势。
.H0 "
现, 或者用整片纹理贴在地形上, 或者对三角片纹理实施单独 控制, 后一种方法仅限于不规则三角网中使用。因为三角网模 型中, 可以将地物边界构造为地形模型的一条边, 而方格网中 三角片的边只存在于几个方向上,是无法以这种方式表现地 物的。
I#!
基于 J+,- 的建模方法
针对大地形模型, 笔者尝试使用了一种新的建模方法。它
大规模地形模型的多分辨率显示技术研究
李凤霞 $
$
王尚洋 $
黄都培பைடு நூலகம்!
( 北京理工大学科学技术学院, 北京 $"""O$ ) ! ( 中国政法大学, 北京 $"""OO)
摘
要
随着虚拟现实和三维显示技术的发展, 人们开始研究高精度的大规模地形模型的显示与传输问题。 目前较为流
技术。尤其在微软的渐进格网( 技术出现后, 此类问题的研究成为了 行的是采用 ()* ( ;7F7;4 3P Q76:0;) B23<27440F7 /749 ) 热点。 但是对大规模地形模型应用渐进格网技术仍存在许多困难, 为此该文在国防科工委基础理论研究基金的支持下就 此问题展开了研究, 提出了一种基于块的大地形模型多分辨率显示技术。 关键词
!
相关的研究
自 $++% 年 ,-. /01234546784 的 /019:7; *7720.< 在 ,=>?
&!’ 几何压缩) >@ABC 上发表了一篇题为 >7387625 D38E274403. (
的论文后,三维几何数据的压缩技术开始受到学术界的关注,
基金项目: 总装备部支持的攻防对抗视景仿真 作者简介: 李凤霞, 副教授。王尚洋, 硕士生。
()*
渐进格网
@R=S
格网简化 文献标识码 A 中图分类号 RBG$+
文章编号 $""!KOGG$K( !""! ) $%K"!TTK"G
!"#$%&’()#"$%)* +%(",#%-,$%)* .’/0*)#)12 )3 4,&1’56/,#’ .’&&,%*(
4% 7’*18%,9 :,*1 60,*12,*19 ;",*1 <"=’%> $ ( ,1933; 3P ,107.17 :.Q R719.3;3<5 , =.4606-67 3P R719.3;3<5 , U70V0.< $"""O$) ! ( D90.: W.0F724065 3P B3;0601:; ,107.17 :.Q (:X , U70V0.< $"""OO)
$
引言
虚拟现实技术是近几年计算机图形学领域中发展起来的
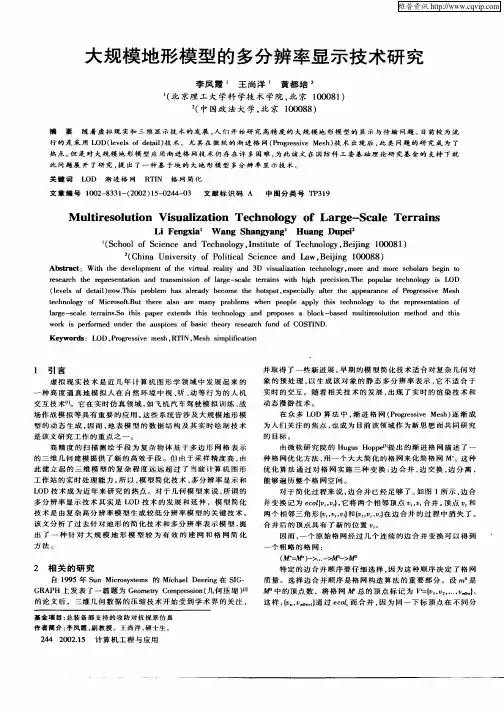
并取得了一些新进展。 早期的模型简化技术适合对复杂几何对 象的预处理, 以生成该对象的静态多分辨率表示, 它不适合于 实时的交互。随着相关技术的发展, 出现了实时的渲染技术和 动态漫游技术。 渐进格网( 逐渐成 在 众 多 ()* 算 法 中 , B23<27440F7 /749 ) 为人们关注的焦点, 也成为目前该领域作为新思想而共同研究 的目标。 由微软研究院的 C-<-4 C3EE7&G’提出的渐进格网描述了一 种格网优化方法, 用一个大大简化的格网来化简格网 /H 。这种 优化算法通过对格网实施三种变换: 边合并, 边交换, 边分离, 能够遍历整个格网空间。 边合 对于简化过程来说, 边合并已经足够了。 如图 $ 所示, 并变换记为 !"#$I% & , 它将两个相邻顶点 % & , 顶点 % ’ 和 % ’J, % ’ 合并。 两个相邻三角形 I% &, % ’, % $J 和 I% ’, % &, % (J 在边合并的过程中消失了。 合并后的顶点具有了新的位置 % & 。 因而, 一个原始格网经过几个连续的边合并变换可以得到 一个粗略的格网: ( )H*)+) ,-...,-)$KL)" 特定的边合并顺序要仔细选择, 因为这种顺序决定了格网 质量。选择边合并顺序是格网构造算法的重要部分。设 /" 是
I 基于 J+,- 的格网 I#$ 建模的方法与原则
构造一个地形模型的多分辨率显示模型, 首先要确定建模 方法。构建地形模型的原始数据是一组地表高程采样点, 以此 为输入, 经过某种数学算法的处理, 得到一个表现地表几何形 状的模型, 这一过程就是地形的建模过程。当前计算机技术中 几何体是以单个三角片构成的格网表面来表现的( 体图形学尚 未得到普遍应用, 但已有支持体图形学的显卡问世) , 与此相适 应,地形建模也就是反映地形表面的几何形态的格网的构建 过程。 传统的建模方法可划分为两大类:规则三角网方法, 即 或称为方格网方法, 不 规 则 三 角 网 方 法 即 +,- 方 KJ,1 方 法 , 法, 也称三角网方法。 两种方法都具有各自的特点: 方格网的建模方法采取的是 一种在格网点上对格网周围采样点按照距离远近加权平均的 思想 , 不规则三角网采取的是一种“ 原汁原味” 的方法, 它几乎 将采样点直接 完整地保留原始数据按照某种原则( 1(’23**4 ) 连成网, 建立起模型。因此两者在数据结构和算法复杂性等方 面都有很大的差异。 在选择建模方法时, 该文主要考虑了以下三个问题: 模型精确度的问题。 当模型对精确度要求不高的时候, ( $) 应更多地使用方格网模型, 以充分利用其算法相对简单、 模型 规范的特点。 否则就要应用不规则三角网, 其最大的优点是: 在 采样数据密集、并分布合理的前提之下能够精确地再现地形。 三角网解决的问题, 其实是要做到“ 真” , 逼近实际地形, 但前提 是信息量足够多。 多分辨率显示问题。 依赖于不同的数据结构, 两种建模 ( !) 方格网数据结构规整, 方法中 5L1 算法截然不同。 5L1 问题的 解决 相 对 比 较 容 易 ; 三 角 网 数 据 结 构 复 杂 , 5L1 算 法 也 相 对 复杂化。 地物的表现方式。地物种类繁多, 各有其不同表现方 ( I) 式。对于依赖于地形模型的地物, 目前的情况都是用纹理来表
图!
基于块的格网简化
使用以上的方法主要基于以下几点考虑: 由于格网简化的方法是将格网中的顶点依顺序删除, ( $) 这必然要耗费大量的内存。 所以当模型中三角形的数量较大的 时候, 传统的渐进格网技术就很难实现格网的简化, 因此需要 将格网分为若干个区域, 然后进行简化以降低内存的使用量。 将整个模型分成若干个区域不仅仅有利于在格网简化 ( !) 的过程中降低内存的使用量, 同样在纹理的贴图上也降低了由 于是大面积地形而带来的负面影响。 当将模型分成若干块后, 就开始进行如图 ! 所示的格网简 计算机工程与应用
一种高度逼真地模拟人在自然环境中视、 听、 动等行为的人机 交互技术 。它在实时仿真领域, 如飞机汽车驾驶模拟训练、 战
&$’
场作战模拟等具有重要的应用。 这些系统皆涉及大规模地形模 型的动态生成, 因而, 地表模型的数据结构及其实时绘制技术 是该文研究工作的重点之一。 高精度的扫描测绘手段为复杂物体基于多边形网格表示 的三维几何建模提供了新的高效手段。但由于采样精度高, 由 此建立起的三维模型的复杂程度远远超过了当前计算机图形 工作站的实时处理能力。 所以, 模型简化技术、 多分辨率显示和 所谓的 ()* 技术成为近年来研究的热点。对于几何模型来说, 多分辨率显示技术其实是 ()* 技术的发展和延伸,模型简化 技术是由复杂高分辨率模型生成较低分辨率模型的关键技术。 该文分析了过去针对地形的简化技术和多分辨率表示模型, 提 出了一种针对大规模地形模型较为有效的建网和格网简化 方法。
与不规则三角网方法( 之间。 这种 介于方格网方法( KJ,1 ) +,- ) 三 角 格 网 同 +,- 一 样 , 它是原始数据集的三角子集, 但与之不 同的是该子集不是随意的。 所有的三角格网都是直角三角形且 是 二 等 边 的 , 将 其 称 为 J+,- ( 9)CG: @:9)2*C3’2:(A )99(C3’29 。 与前两种方法相比, 它有着自己的特点。相对的规则 *(:?=97) 性和灵活性使它在某种程度上兼备了两者的优点。 不仅如此, 由于等腰直角三角形的某些特殊性质使得它在 格网简化和细化过程中具有很大的优势。 例如在正方形或者等 边三角形的某一边增加新顶点以达到细化的目的时, 相邻的三 角形也将受到连锁影响而被细化。然而等腰直角三角形和
)" 中的顶点数,将格网 )0 总的顶点标记为 1 0MI% $, % !, ### , % /"N0J, 这样, , 通 过 而 合 并 , 因 为 同 一 下 标 顶 点 在 不 同分 I% &0 % /"N0N$J !"#$0
!TT !""!#$%
计算机工程与应用
辨率的格网中有不同位置, 所 以 将 !" 中 的 # $ 加 一 上 标 , 标记 为 #$ 。 此外, 与视点相关的简化技术也得到了很大的发展, 极大 地推动了大地形多分辨率显示技术的发展。其中由 &’()* 提出 的基于 +,- 结构简化算法最具有代表性 ./0。 &’()* 构造了一种与 用以表示交互中的地形几何信息。当视 视点相关的 +,- 结构, 点改 变 时 , 运 用 1(’23*24 三 角 剖 分 法 重 构 +,- 结 构 。 &’()* 的 算法提供了精确的误差控制 , 但 由 于 使 用 了 1(’23*24 法 三 角 化, 局部的修改都要影响全局, 使 简 化 速 度 受 到 影 响 。 53(67( 也提出了一种基于顶点树的( 的针对任意几何模 8(9:(; +9(( ) 型的简化算法 .%0。微软的 <=>>( 也将自己提出的渐进格网模型 发展为依视点的渐进格网( 8)(?@1(>(*A(*: B9=C9(DD)E( F(DG)。
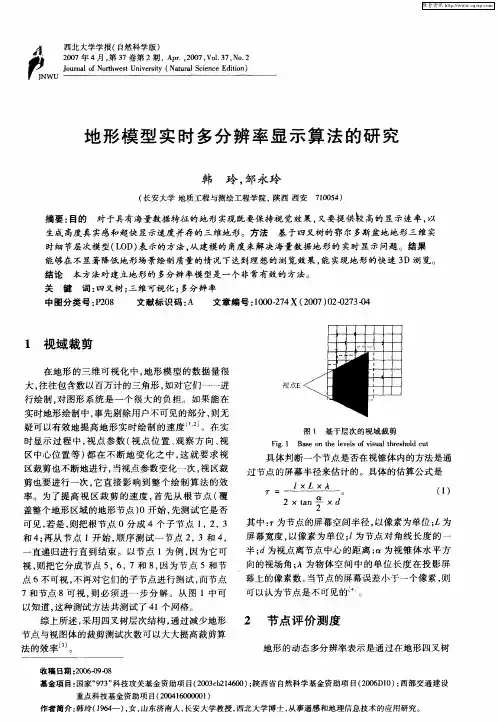
地形模型实时多分辨率显示算法的研究
维普资讯
..—
—
2 4. 7 . — —
西北 大学学报(自然科学版 )
8
第3 7卷
中选 择合适 的顶点集 来 完 成 的 j节 点 评 价 测 度 应 。
以知 道 , 种测 试方 法共 测试 了 4 个 网格 。 这 1
综 上所 述 , 用 四叉树 层 次结构 , 过减 少地 形 采 通 节 点 与视 图体 的裁剪 测试 次数 可 以大 大 提高裁 剪算
法 的效 率 。
收稿 日期 :0 60 -8 20 - 0 9
2 节点 评 价 测 度
在 地 形 的三 维 可 视化 中 , 形模 型 的数 据量 很 地
大, 往往 包含数 以百万 计的 三角形 , 对 它们一 一进 如 行绘 制 , 图形 系 统 是 一 个很 大 的负 担 。如 果 能 在 对 实时地 形绘 制 中 , 先剔 除用 户不 可见 的部 分 , 无 事 则 疑可 以有效 地提 高 地 形实 时 绘 制 的速 度 ¨2。在 实 , 时 显示 过程 中 , 点 参 数 ( 点 位 置 、 察 方 向 、 视 视 观 视 区中心位 置 等 ) 在 不 断 地 变 化 之 中 , 就 要 求 视 都 这 区裁 剪 也不断 地进 行 , 当视点 参数 变化 一 次 , 区裁 视 剪也 要进 行一 次 , 它直 接 影 响 到 整个 绘 制算 法 的 效 率 。 为 了提 高 视 区 裁 剪 的速 度 , 先 从 根 节 点 ( 首 覆 盖 整个 地形 区域 的地形 节点 ) 始 , 测试 它是 否 0开 先 可见 , 若是 , 把根 节点 0分 成 4个 子 节 点 1 2, 则 , 3 和 4 再 从 节 点 l开始 , 序测 试 一 节 点 2 3和 4 ; 顺 , ,
大规模地形模型的多分辨率显示技术研究
行 的 是 采 用 L D( v l o e i 技 术 。 尤 其 在 微 软 的 渐 进 格 网 ( r ge s e M s ) 术 出现 后 , 类 问 题 的 研 究 成 为 了 O 1 es f d t l e a ) P o rs i e h 技 v 此
关键词 L 0D 渐 进 格 网 RT N I 格 网 简 化
文 章 编 号 10 — 3 1 (0 2 1— 2 4 0 0 2 8 3 一 2 o )5 0 4 — 3
文献标 识码 A
中图分 类号 T 3 9 P 1
M u tr s l to s a i a i n Te hn l g f La g - c l r a n li e o u i n Viu l to c o o y o r e S a e Te r i s z
t c n l g o Mi r s f B t h r a s a e e h oo y f c o ot u t e e lo r ma y r b e wh n e p e p l t i e h o o t t e e p s n t n f . n p o l ms e p o l a p y h s t c n l g y o h r r e t i o e a o lr e c a e e a n . o h s a e x e d t i e h oo y n p o s s b o k- a e mu r s l to me h d n t i a g -s l t r i sS t i p p r e t n s h s t c n l g a d r p e a l c b s d o hi o u i n e t o a d h s wo k i e f r d u d r t e a s i e a i h o y r s a c u d o r s p r me n e h u p c s o b c t e r e e r h f n f COS ND. o f s TI
大规模复杂地形模型的实时绘制技术研究.
大规模复杂地形模型的实时绘制技术研究
大规模地形的实时绘制技术是当前计算机图形学领域的一个研究热点,地形的海量数据是进行地形绘制的瓶颈。
如何有效地组织和简化地形数据,提高地形实时绘制速度,是当前大规模地形实时绘制亟待解决的问题。
本文针对地形实时绘制技术当前的研究现状,围绕大规模地形模型的简化和多分辨率模型的表示、数据的调度等问题进行了深入地研究。
从地形静态简化、数据的分块预取、地形的视相关动态模型简化三个方面综合考虑,对大规模复杂地形模型进行简化,实现大规模复杂地形模型的实时绘制,其研究内容及成果如下:(1)根据地形平坦程度,对地形原始模型进行基于自适应四叉树的静态简化。
并用静态简化后的模型代替原始模型进行后续的处理。
(2)提出基于分块的数据预取算法,根据视点的移动,把在视线方向上、下一帧中可能进入视域范围的结点数据预先调入内存。
(3)根据视见体裁剪和动态误差的判断,确定最终参与场景绘制的结点及其分辨率,对内存中已有的结点数据进行适当的分裂和合并,并进行地形的多分辨率绘制。
实验结果表明,本文提出的算法能够有效地提高大规模复杂地形绘制速度,基本满足大规模复杂地形实时绘制的需要。
大规模多分辨率地形实时绘制算法研究
Ke od : it l ao oe( E ) w vltm l・ slt n t a o e yw r s d i e vt nm dlD M ; ae ; utr ou o ; r i m dl ga e i l e ie i e n
为 了实现交互实时绘 制大规模 地形 , 在一般 采用数 字高 现 程模型 ( E 来对 地形 进行 表示 , D M) 以反 映真 实地 形 。然 而 , 由 于海量数据这一大规模地 形 的显 著特点 , 即便 是 图形 工作 站也 不能满足实 时绘 制 的要求 … 。因此 , 直接 使 用原 始 D M数 据 E 进行可视化是不现实 的。为了能在 不影 响显 示质 量的同时连续 地生成地形模型 , 现在普遍采用多分辨率模型来解决这个 问题 。 多分辨 率地形模 型的思想 贯穿着细节层 次技术 ( O lvl L D, e e o e i 思想。例如 , 敏等人 采 用简 单 的隔行 抽稀法 简化 f tl da) 孙 不 同 L D层次 的 D M, O E 按视点距离对规则 网格进行 D M分层。 E 虽然该 方法 在一定 程度上满足了大规模地形数据实 时显示 的要 求, 但地形绘 制 的精 度较低 , 而且不能 由低分辨 率 的 D M逆 变 E 换 到高分辨率的 D M。谭兵等 人 给 出了一 种 与视点 相依赖 E 的对地 形节点误差进行评价 的方法 , 用基 于约束 四叉树构 建 采
关键词 : 数字 高程模型 ( E ; D M) 小波分析 ; 多分辨率; 地形模型
中图分 类号 :P 9 . T 3 19 文献标识码 : A 文章编号 :0 0— 89 2 0 )2— 0 2— 4 10 8 2 (0 8 0 03 0
Re e r h o a - m e Re de i o a sv u t- s l to r a n s a c n Re lTi n r ng f r M s i e M liRe o u i n Te r i WAN e,Z AI h n - n I N n — e G P i H e gj ,JA G Ho gm i Z u
大规模矢量地图与多分辨率DEM 快速叠加的方法

引用格式:杨玲,张立强,康志忠,等.大规模矢量地图与多分辨率DEM 快速叠加的方法.中国科学:信息科学,2010,40:801–808论文中国科学:信息科学2010年第40卷第6期:801∼808 大规模矢量地图与多分辨率DEM 快速叠加的方法杨玲x ,张立强x ∗,康志忠y ,肖志强x ,彭军还y ,张兴明x ,刘骝xx 北京师范大学遥感科学国家重点实验室,北京100875y 中国地质大学(北京)土地科学技术学院,北京100083*通信作者.E-mail:zhanglq@收稿日期:2009–01–19;接受日期:2009–07–13国家自然科学基金(批准号:60502008)、国家高技术研究发展计划(批准号:2006AA12Z220,2007AA12Z226)、教育部新世纪优秀人才支持计划(批准号:NCET-07-0099)和国家海洋局开放研究基金(批准号:KP2007007)资助项目摘要高分辨率矢量地图数据与数字高程模型的无缝可视化,能增强两者在空间信息表达和分析中的作用.如何实现两者高精度实时无缝三维可视化是地理信息科学的一个重要研究内容.文中提出一种基于利用帧缓存和Voronoi 图的方法,实现了大规模矢量地图的快速简化,并有效保持了简化前后拓扑关系的一致性,以此为基础建立了矢量地图的多细节层次模型,完成了视点相关多分辨率的叠加操作.此方法普适于各种DEM 多分辨率模型,且可视化的性能不受地形数据集复杂度的影响,同时利用视景体裁剪和区域索引技术,降低了矢量地图数据规模对叠加效率的影响,使叠加耗时始终控制在一定范围内,从而实现了大规模矢量地图与多分辨率DEM 无缝快速叠加显示.关键词大规模矢量地图多分辨率模型视点相关无缝渲染1引言矢量数据是编码地理空间实体(如道路交通网、植被和土壤类型)的主要方式,它通常由(半)自动方式通过遥感影像、GPS 测量或者人工输入的方式获取.二维矢量数据与地形叠加分析是空间分析内容,对不同要素的图层进行空间叠加分析,有助于进行专题操作,帮助人们更清晰直观地认知空间事物,并可相互增强两者在空间信息表达和分析中的作用.如将不同时间序列的海岸线图层进行叠加,可观察海岸线的沉陷、位置偏移等;将跨空间连续变化的雨量信息的降雨专题图与数字高程模型(DEM)叠加,可以形成各行政区划内的平均或最大降雨量图.随着遥感及相关技术的发展,如机载激光扫描仪、高分辨率卫星影像等,使得高分辨率矢量数据的获取成为可能,人们获取空间数据的数据量也呈摩尔定律的速度增长,远远超出了计算机设备和网络的实时传输能力.对高分辨率、大规模的矢量数据来说,为了更好地实现其快速渲染和高质量的空间分析,需要对矢量数据进行多分辨率描述和表达,减少数据量和参与计算的顶点数目.传统的矢量地图数据与DEM(digital elevation model)叠加算法顾及了地形复杂性以及DEM 简化时所采用的杨玲等:大规模矢量地图与多分辨率DEM快速叠加的方法LOD(level of detail)算法,在实现LOD模型构建的同时,完成矢量地图数据和地形的叠加过程.但是,不同的应用系统采用的LOD算法不尽相同,而且LOD模型的动态变化会引起叠加过程的重新构建,所以该方法缺少通用性,消耗大量的计算机内存,而且随着数据量的增加,算法的复杂度也迅速增长.为了实现大规模矢量(面状和线状)地图与DEM的无缝、实时叠加,本文在保持拓扑关系不变的前提下,研究了矢量地图的快速简化算法,建立了矢量地图的LOD模型,同时结合视景体裁剪及区域索引的方法,实现了大数据量多分辨率矢量地图与细节层次DEM的实时动态叠加.该方法的优点在于不会产生像基于纹理叠加技术的走样现象,并且与DEM内在几何关系及所采用的LOD模型无关,叠加的性能不受地形数据集的影响,只与矢量数据复杂性有关.2相关工作2.1矢量地图的简化方法随着数据采集技术飞速发展,人们获取的矢量地图数据的范围和分辨率增长速度已经远超出了计算机软硬件的更新速度.对于WEBGIS和3DGIS来说,如此巨大的数据难以满足网络的实时传输和快速可视化的需要.在保证视觉精度和拓扑关系不变的前提下,采用简化方法,去除冗余数据,是加快网络传输和快速可视化的一种行之有效的途径,同时也能减少渲染所需开销.Douglas和Peuker[1]提出了Douglas-Peuker折线简化法,效率较高,且可保持线要素的重要几何特征,因此得到广泛应用.但在简化过程中会导致拓扑关系发生改变,造成简化后的线要素出现如图1所示的三种拓扑关系不一致[2].对于面要素来说,若以多边形为基本单位,则简化后还可出现如图2所示的邻接关系改变.为避免上述现象,还需在简化过程中加入一定的约束条件.Buttenfield[3](2002)基于Douglas-Peucker算法对曲线进行化简预处理,利用Strip树结构存储简化结果,为保持拓扑关系一致性,Buttenfield用曲线的凸包来描述曲线,虽然部分增加了计算代价,但是对于曲线的概括描述更精确.Mustafa等[4]提出了一种基于Voronoi图方法,Voronoi图的计算和简化结果的初步获得都利用了图形硬件,故计算效率较高,且避免了线要素之间错误的相交,但不能避免自相交.Mantler等[5]也利用了Voronoi图求得了折线的安全集,在安全集内应用Douglas-Peuker算法可避免自相交错误的出现.此算法计算Voronoi图的时间复杂度为O(n log n),计算安全集的时间复杂度为O(n),加上Douglas-Peuker算法本身的时间复杂度O(n2),使得对于大规模数据的简化耗时较长.2.2矢量地图与地形叠加的方法矢量数据通常又分为点状、线状和面状.点状矢量数据的叠加易于实现,故大多研究只针对线状和面状数据.目前的研究基本可分为两类[6∼9],一类是基于几何的,一类是基于纹理的.第1类方法是指在原数据上加入高程信息,并求出与地形转折处交点的高程信息,将其加入原始数据中.由于高分辨率DEM多采用LOD技术可视化,细节处的起伏信息随视点改变实时变化,因此需先求算出矢量数据和细节层次下地形转折处的交点.但细节层次改变时,容易造成两者之间产生裂缝.另一方面,渲染过程中根据当前细节层次实时计算交点,占用一定的计算时间,延迟了可视化的速度.另外,交点的求法以DEM所采用的LOD算法为基础,很难找到一种普适的求交算法.基于纹理方法的主要思想是由矢量数据生成一张纹理图,然后通过纹理映射将其叠加到地形上.但是,随着视点的拉近,边界比较模糊.若显示大区域的矢量数据,就必须采用大尺寸的纹理,或者生成并存储多张纹理图,会耗费大量纹理802中国科学:信息科学第40卷第6期图1折线简化法可能导致的3种拓扑不一致现象[2]图2折线简化法可能导致的邻接关系改变内存.Schneider等[6]引入了阴影锥算法.把矢量数据作为悬于地形上空的遮蔽物,垂直向下投射阴影,再将地形上落入阴影中的部分渲染出来,即为矢量数据与地形的叠加结果.此方法克服了前两种传统方法的缺点,较好地实现了小规模矢量数据与三维地形的快速精确叠加,并且也适用于凹多边形和带洞的多边形.更重要的是它独立于DEM所采用的LOD算法,具有很强的通用性.不足之处在于,渲染大数据量的矢量地图,需要内存较大,无法实时渲染.本文将主要采用此方法对矢量地图进行叠加,并结合矢量地图的LOD模型及其他辅助技术实现了实时动态叠加.3基于Voronoi图的矢量地图简化方法本文在Mustafa等[4]的方法基础上,提出了如下简化方法:首先清空各个帧缓存,使其值均为0.在模板缓存中渲染整幅地图的宽为ε的Voronoi图,每个线要素的Voronoi区域的模板缓存值与要素序列号i一一对应.连接要素c i上不相邻的两顶点,在颜色缓存中渲染此捷径.渲染时开启模板检测,要求模板缓存值不等于i的部分才能渲染到颜色缓存中,并且每条捷径与一种颜色一一对应.对于c i,定义其所有捷径组成集合为S i,初始时,S i包括所有捷径.渲染完所有要素的所有捷径后,逐像素检查颜色缓存,若一像素的RGBA值不全为0,则将与此颜色对应的捷径从S i中剔除.颜色缓存检查完毕后,逐一计算S i中剩余的捷径和其对应的原线段组的距离,若大于ε,则也需从S i剔除.最后按照最短路径,将S i中剩余捷径相连,即得到简化结果c.对于面要素,可将其看作线要素加以简化.i将整幅地图同时渲染在帧缓存中,若地图范围很大,则每个要素会被显著地缩小,只对应十几个甚至几个像素,此时矢量要素的捷径相互覆盖,致使先渲染的捷径被后渲染的捷径完全覆盖.为解决此问题,首先可将地图分幅渲染.设地图平均采样间距为d,屏幕宽度为w个像素,地图宽度为W,横向上地图应被分成n个子区间,n=(int)(2·W)/(d·w)+1,纵向也同样处理.另一方法是避免渲染不必要的捷径.通常,一个顶点与相隔较远顶点的连线很可能超出缓冲区,故无需对所有点两两连线,只需连接较近的m个点即可,若矢量地图采样点较密,m值可较大,反之,可较小.针对图1(b)所示的位置改变现象,即线要素被简化后,位于线一侧的点v可能会错误地位于线的另一侧,解决此问题可利用Voronoi图快速实现.在生成线要素的Voronoi图后,生成点要素宽度为ε的缓冲区,并且在渲染其缓冲区时,减少其深度值,使其在模板缓存中覆盖原Voronoi图,得到完全渲染,则经过点缓冲区的捷径将从S i剔除.针对图1(c)所示错误,本文认为线要素在简化后产生自相交,是由于线要素生成的Voronoi图自相交.故研究重点集中于如何去除Voronoi图中因自相交而重叠的区域.此类区域的去除,也可利用模板缓存.先求得由一组四边形组成的线要素的缓冲区,宽度为ε.在生成矢量地图的Voronoi图后,关闭深度缓存的写操作,而后渲染每个要素的缓冲区.假设矢量要素c i对应的模板缓存值为i,则渲染缓冲区时,模板缓存值要大于或等于i的地方其缓存值加1,其他地方值不变.此后在渲染捷径时,要求模板值不为i+1的地方才可通过检测得到渲染.803杨玲等:大规模矢量地图与多分辨率DEM快速叠加的方法此外,还有一种拓扑关系需要保持,即图2所示的多边形的邻接关系.两个多边形共用一条边时,若简化以多边形为基本单位,则此公共边将被简化两次,两次简化结果可能不同,使得这两个多边形边界不再完全重合.为消除这种错误,对于可以得知邻接关系的面状数据,简化时应以组成多边形的弧段为基本单位.在渲染时,也以弧段为基本单位,判断一个多边形的各个组成弧段是否应该被简化,然后再由简化过或未简化过的弧段组成多边形,用阴影锥的方法渲染.此方法耗时较小;其更重要的优点是可以避开复杂的算法,简单而有效地保拓扑关系.4矢量地图与多分辨率DEM无缝快速叠加4.1矢量数据的精确叠加Schneider等[6]借用阴影锥技术[10],渲染矢量数据在地形上投射的阴影,此阴影即为叠加结果.由矢量数据生成的阴影锥是一个柱形包围体,其侧面垂直于水平面,如图3所示.面要素基于地形的最低点和最高点生成包围体,上下底面平行于水平面,其他各面与水平面垂直,以确保要素覆盖区域全部位于此包围体内.而线要素在水平面内要拓宽成狭长的面,此步可采用要素简化时生成的缓冲区,对其宽度进行缩放即可.然后找出其每条线段经过地形的最高点和最低点,由这些最高点和最低点连接生成包围体(图4),这样就最大限度减少了包围体的面积,从而减少了渲染的开销.本研究采用上述方法,只是线要素生成包围体时,采用和面状数据一样的方法.因在简化的过程中将会生成一些新的线段,其所经过的地形高度范围可能超出原包围体的范围,从而造成渲染错误;若重新计算包围体,则需增加简化过程所需时间和存储空间.该方法可实现精确叠加,且与DEM采用的LOD模型无关,但当矢量地图数据规模很大时,即使是渲染简化后的矢量要素,也需花费大量的时间.故叠加距离视点远的要素时,本文改用近似叠加的方法.4.2线要素的快速叠加当线要素离视点很远时,即使与地形叠加是有缝的,也不会影响可视化的逼真性,所以为加快叠加的速度,可将线要素按照一定步长进行插值,对于格网DEM数据,使用是格网间距的一半作为步长.求算并存储原有点和新插入点的高程,在当线要素远离视点时,将这些点连接成三维的线,即可把矢量数据叠加在地形上.此方法所需计算量,存储空间和叠加耗时都较小.为避免“Z-bufferfighting”现象,以及部分叠加线段嵌入地面以下,可对求得高程加一个微小偏移量,使其略高于地面.4.3面要素的快速叠加在物体远离视点时,采用纹理映射代替复杂的几何模型渲染是常用的方法,如公告牌(Billboard)技术.为加快面状数据的叠加显示速度,在最低细节层次改用纹理映射方法.首先由所有面要素生成纹理图,每个要素对应特定颜色,其余地方设为透明,然后使用多重纹理的方法将其和其他纹理一起映射在地形上.此方法的关键在于纹理图的实时更新.因离视点近的区域纹理映射会产生严重的走样,故应根据视点变化,实时确定离视点较近的矢量要素,并检查该要素在纹理图上对应区域的像素值,若一像素的RGB值等于该要素设定的RGB值,则令该像素的Alpha值为255,即使其变为透明.此时纹理图上将不再显现该要素,可改用阴影锥的方法精确叠加.对于离视点较远的要素,按照同样方法检查纹理图上对应区域是否未透明的,若为透明,将其改为不透明,此时用纹理映射渲染的要素可能会边界模糊,804中国科学:信息科学第40卷第6期图3由面要素生成包围体的三维示意图图4由线要素生成包围体的二维示意图[6]但因距视点远,模糊程度将被降低到视觉可接受的范围内.5视景体裁剪及区域索引的算法大多数情况下,只有部分矢量要素位于视域范围内,故可利用视景体裁剪算法剔除视景体之外的要素,以降低渲染的开销.但因裁剪算法本身也要耗时,若整体数据量很大,但每个要素复杂度较小,则对效率提高改进不多,故本文结合区域索引的方法来减少调用裁剪算法的次数.将整个区域分为若干子区域,并记录其包含的要素.再判断每一子区域与视景体的位置关系:生成子区域的包围盒,盒高为地形的整体高度差,判断包围盒位于视景体的外部或内部,或与视景体相交1).首先生成视景体的各裁剪面,并使其法向量指向内部.如图5所示,判断包围盒8个顶点在裁剪面法向量上投影值最大的点p和值最小的点n.第i个裁剪面的方程为A i x+B i y+C i z+D i=0,p点坐标为(x p,y p,z p),将p点代入方程,定义p到面的距离为d p=A i x p+B i y p+C i z p+D i,若d p<0,则认为包围盒在裁剪面外侧,也在视景体外侧.否则同理定义d n,若d n>0则在裁剪面内侧,若d p>0且d n<0,则与裁剪面相交.记录当前位置关系,继续检查其他面.若位于任何一个面的外侧,即可认为是在视景体外侧,否则又分两种情况,一种是在每个裁剪面的内侧,则该子区域完全在视景体内;否则和视景体相交.若子区域和视景体相交,采用包围球的方法2)判断此子区域中的各要素和视景体的关系.如图6所示,计算球心到裁剪面的距离d和球的半径r,若d<−r,则在裁减面外部,若d>r则在内部,否则与裁剪面相交.此处采用包围球,因其与包围盒相比计算复杂度较低.采取上述方法,可将渲染开销始终控制在一定范围内.当视点较近时,可裁剪大多数要素,大大减少渲染开销.当距视点较远时,多数要素需被渲染,但同时远处的要素可以用更粗糙的方法渲染,在保持较好的视觉效果的同时也控制了渲染所需开销.1)S´y kora D,Jel´ınek J.Efficient view frustum Culling./CESCG-2002/DSykoraJJelinek/index. html.20022)Morley M.Frustum culling in openGL.http://www.cg.tuwien.ac.at/studentwork/CESCG/CESCG-2002/DSykora-JJel-inek.2000805杨玲等:大规模矢量地图与多分辨率DEM快速叠加的方法图5包围盒VFC算法示意图图6包围球VFC算法示意图6实验为了证明本文提出方法的可行性,进行实验验证.机器配置为:CPU为Intel(R)Pentium(R)4,速度为3993MHz,内存大小为768MB,显卡型号为Intel(R)82865G Graphics controller,开发语言为VC++.NET和OpneGL.为了检验地形数据和矢量地图对渲染效果的影响,选取了两个地区的地形数据和矢量地图.对于每个地区,均采用Roettger3)的算法和Seumas[11]的算法构建DEM的多分辨率LOD模型,在其上用本文提出的方法实现矢量数据与DEM的叠加.第一幅地形数据为夏威夷岛的数字高程模型数据,文件来源为/Implemen-tation/Formats/BT.html,格式为BT文件.网格大小:1025×1025,网格间距:130.99m×149.14m.与之相应的矢量地图来自/dbedt/gis/lulc.htm,用于表示夏威夷州的土地覆盖和土地利用类型,原文件格式为ESRI的shapefile.截取了位于夏威夷岛的部分,使用ArcGIS为其建立拓扑关系后,生成线状和面状两幅shapefile格式的矢量地图,其中线状地图包含2906个线要素,面状地图包含1197个面要素,两幅地图包含顶点数均为168667个.两幅矢量地图均以弧段为基本单位进行简化,缓冲区宽度设为130m,只针对相邻的100个顶点进行简化,简化后保留了9771个顶点,简化程度约为5%,简化时间为约为47s.叠加效果如图7∼10所示.漫游时帧速率的变化曲线如图7和8所示.图中同时给出了对比实验结果,即完全采用阴影锥技术叠加原始地图时的帧速率变化情况.第二幅地形数据来自美国地质调查局1:25万数字高程模型,为北京及其周边地区的数字高程模型数据,范围为北纬39◦∼42◦,东京115◦∼118◦.网格大小为4097×4097.矢量地图来自全国1:1万土壤地图数据,文件格式为shapefile.实验中截取相应地区的矢量数据,使用ArcGIS为其建立拓扑关系后,生成线状和面状两幅shapefile格式的矢量地图,其中线状地图包含4909个线要素,面状地图包含1742个面要素,两幅地图包含顶点数均为83642个.缓冲区宽度设为124m,只针对相邻的100个顶点进行简化,简化后保留了32492个顶点,简化程度约为39%,简化时间为约为27s.帧速率如图11和12.以上叠加效果图上没有明显的缝隙和边界模糊,视觉效果比较理想.同时采用了矢量地图的LOD 模型后,漫游时的帧速率约是没采用LOD模型的两倍.更重要的事,渲染效率基本不受地形数据和矢3)Mcnally S.Binary triangle trees and terrian tessellation./McNally/progbinri.html. 2000806中国科学:信息科学第40卷第6期图7线状地图叠加效果图图8面状地图叠加效果图图9Roettger算法渲染夏威夷地形时的帧速率图图10Seumas算法渲染夏威夷地形时的帧速率图图11Roettger算法渲染北京地形时的帧速率图图12Seumas算法渲染北京地形时的帧速率图807杨玲等:大规模矢量地图与多分辨率DEM快速叠加的方法量地图的数据量的影响,同时,在视点快速变化时,可能保持较高的帧速率.移除捷径时,Mustafa等[4]的方法在要素内两两点相连形成捷径时间复杂度为O(n2),而本文方法只连接较近的m个点,其时间复杂度为O(n).由第一类捷径生成最短路径时,我们从第一个点开始,连接符合条件的距其最远的点,直到最后一点为止,故其时间复杂度也为O(n),因此本文的方法总的时间复杂度为O(n).随着数据量的增加,本方法的优势随之显现出来.由此可见,本文提出的简化方法效率较高,且保持了拓扑关系的一致性;叠加方法独立于DEM所采用的LOD模型,渲染开销可始终控制在一定范围内.7结论本文主要研究了大数据量矢量地图与多分辨率地形的无缝快速叠加显示.借助图形硬件和Voronoi 图实现了矢量数据的简化,并保持了拓扑关系的正确性.在保持简化前后拓扑关系一致和满足数据精度的前提下,本文的方法能够快速的对矢量数据进行简化,同时也能够按照简化过程的逆变换实现数据的快速重建,较好地实现了大规模量矢量地图数据的综合.以此为基础,建立了矢量数据的细节层次模型,中高层次上利用了阴影锥技术实现了矢量数据与地形的叠加渲染,在最低细节层次上,采用了较粗糙但更快速的方法替代阴影锥技术,并建立了多分辨率模型的确定标准,得到了较好的视觉效果.同时结合了视景体裁剪和区域索引等技术,提出了独立于多分辨率DEM模型的叠加算法,实现了大规模矢量地图与三维地形的精确实时叠加显示.下一步工作主要是在本文算法的基础上,研究大规模矢量地图和DEM的网络传输以及快速叠加可视化.参考文献1Douglas D H,Peucker T K.Algorithms for the reduction of the number of points required to represent a digitized line or its caricature.Canad Cartogr,1973,10:112–1222Crow F.Shadow algorithms for computer graphics.P Siggraph,1977,11:242–2483Buttenfield B.Transmitting vector geospatial data across the Internet.In:Proceedings of the2nd International Conference on Geographic Information Science,2002.51–644Mustafa N,Krishnan N S,Varadhan G,et al.Dynamic simplification and visualization of large maps.Int J Geogr Inf Sci,2006,20:273–3205Mantler A,Snoeyink J.Safe sets for line simplification.In:Abstracts of10th Annual Fall Workshop on Computational Geometry.New York:ACM,20006Schneider M,Klein R.Efficient and accurate rendering of vector data on virtual landscapes.J Comput Graph Visual Comput Vis,2007,15:59–667Schneider M,Guthe M,Klein R.Real-time rendering of complex vector data on3D terrain models.In:Proceedings of the11th International Conference on VirtualSystems and Multimedia.Ghent:Archaeolingua,2005.573–5828Wartell Z,Kang E,Wasilewski T,et al.Rendering vector data over global multiresolution3D terrain.In:Proceedings on the Symposium on Data Visualization.Grenoble:Eurographics Association,2003.213–2229Wahl R,Massing M,Degener P,et al.Scalable compression of textured terrain data.J Comput Graph Visual Comput Vis,2004,12:521–52810HoffK E,Culver T,Keyser J,et al.Fast Computation of Generalized Voronoi Diagrams Using Graphics Hardware.In:Computer Graphics Simplification of large maps301(SIGGRAPH’99Proceedings),1999.33:277–28611Roettger S,Heidrich W,Slusallek P,et al.Real-time generation of continuous levels of detail for heightfields.In: Skala V,ed.Proceedings of International on Conference in Central Europe on Computer Graphics,Visualization and Computer Vision.Plzen:Union Agency Science,1998.315–322808。
《大规模三维地形构建的关键技术研究》

《大规模三维地形构建的关键技术研究》一、引言随着计算机图形学和地理信息系统的快速发展,大规模三维地形构建技术已成为众多领域研究的热点。
三维地形数据不仅在军事、城市规划、环境监测等传统领域有着广泛应用,而且在虚拟现实、游戏制作、在线地图服务等新兴领域也发挥着重要作用。
本文旨在探讨大规模三维地形构建的关键技术研究,为相关领域的研究与应用提供参考。
二、三维地形构建技术概述大规模三维地形构建技术主要涉及数据的获取、处理、建模和渲染等环节。
首先,通过遥感、激光扫描、数字摄影测量等手段获取地形数据;其次,对获取的数据进行预处理、滤波、分类等操作,提取出有用的地形信息;然后,利用建模技术将地形数据转化为三维模型;最后,通过渲染技术将三维模型呈现在计算机屏幕上。
三、关键技术研究1. 数据获取技术数据获取是三维地形构建的基础。
目前,常用的数据获取技术包括遥感、激光扫描和数字摄影测量等。
遥感技术主要通过卫星、飞机等平台获取地形数据,具有覆盖范围广、速度快等优点;激光扫描技术可以快速获取地形表面的三维坐标信息,但受环境因素影响较大;数字摄影测量技术则通过分析地面照片获取地形信息,具有成本低、操作简便等优点。
针对不同应用场景,需选择合适的数据获取技术。
2. 数据处理技术获取的地形数据往往包含噪声、冗余信息等,需要进行预处理和滤波操作。
常用的数据处理技术包括数字滤波、形态学滤波、分类与分割等。
数字滤波技术可以去除数据中的高频噪声,形态学滤波技术则能有效地保留地形特征。
此外,通过分类与分割技术,可以将地形数据按照不同的地貌类型进行划分,为后续的建模和渲染提供便利。
3. 建模技术建模是三维地形构建的核心环节。
目前,常用的建模技术包括规则格网建模、不规则三角网建模、体素建模等。
规则格网建模具有结构简单、易于操作等优点,但不适用于复杂地形;不规则三角网建模能够更好地适应地形变化,但需要较高的计算资源;体素建模则结合了规则格网和不规则三角网的优点,具有较好的灵活性和计算效率。
高分辨率数字地球模型技术的研究与应用
高分辨率数字地球模型技术的研究与应用随着人类时代向前发展,各种先进科技不断应运而生,它们不断更新着人们的认知边界,让人类的生产和生活更加便利和舒适。
在众多科技中,数字地球模型是以计算机技术为基础、以测绘学、地理信息科学、遥感科学、地球物理学等相关领域为支撑的一种集信息、数据、系统功能于一体的虚拟系统。
在这个系统中,人们可以可视化地获取全球地表信息,探索地理空间数据库,支持多学科研究,为城市规划、环境保护、灾害预测和资源管理等领域提供支持等诸多方面发挥作用。
其中高分辨率数字地球模型技术成为数字地球模型发展的重要方向之一。
本文旨在对高分辨率数字地球模型技术的研究与应用进行系统性探讨。
一、高分辨率数字地球模型的概念与特点高分辨率数字地球模型指的是用高分辨率三维数据描述地表地貌特征及地下岩层构造特征的数字地球模型,它可以从微小、细节的方面呈现不同地区的各种地貌、地下构造等各种特征信息。
高分辨率数字地球模型技术的核心在于三维重建,它一方面通过多源数据融合获取大范围高分辨率三维数据,通过不同的重建算法将原始数据转化为三维模型;另一方面,数字地球模型技术在保证系统性、可靠性、易用性的同时,以地表实景、建筑物、地下内部结构、地壳矿物和化石为要素建立丰富的三维信息数据库,实现地球表面全要素精密建模和信息化存储、查询、分析与应用。
高分辨率数字地球模型技术的优点在于:(1)展现真实感强:通过真实的建筑、地形等模型呈现,使人们感官上更加直观;(2)细节表现出色:可以从微观角度全方位展示建筑物内部结构和地球上各种细小的特征等;(3)信息量丰富:数据信息可以进行多角度、多精度、多分辨率的存储和查询;(4)多学科联动:学科交叉应用达到更高的效益和较好的综合效果。
二、高分辨率数字地球模型技术的应用领域高分辨率数字地球模型技术应用于多个领域。
下面就分别从资源开发利用、数字城市建设、智慧交通和生态保护等几个方面讲述。
(一)资源开发利用高分辨率数字地球模型技术被广泛应用于矿山、工厂、建筑等场景的勘察、建模、管控和管理,可为采矿开发、原料采集、建筑设计、施工管理等提供便利。
大规模多分辨率约束四叉树地形建模及可视化
大规模多分辨率约束四叉树地形建模及可视化大规模地形实时可视化在实时仿真和地理信息系统中占有重要地位。
遥感技术和卫星技术的发展,使得获得高分辨率的数字几何高程数据成为可能,造成地形数据精度越来越高,数据量达到海量的数据级。
因此,要实现大规模地形的实时真实感漫游,必须构建合理的数据组织和调度体系,进行多分辨率建模。
这也是当前国际学者在地形仿真研究中的研究重点。
本文旨在构建大规模多分辨地形模型的同时,实现实时真实感漫游,选题对大规模地形实时可视化具有重要的理论和现实意义。
首先,在学习经典的地形建模理论及算法的基础上,大量阅读并分析国际学者的最新研究成果,采用分块分层多分辨率地形组织结构,结合Pajarrola提出的约束四叉树思想,设计多分辨率分块分层约束四叉树结构。
其次,为使多分辨率约束四叉树结构的应用范围更为广泛,考虑实际场景环境中视点移动速度及地形信息的重要程度对漫游效果的影响,引入漫游速度和地形关注度因子重构节点评价函数,保证漫游时地形绘制的实时性以及场景中关注度较高的地形信息失真最小;引入基于GPU的遮挡剔除算法,尽量减少CPU和GPU 的空闲时间;为了实现漫游过程中地形网格的平滑无缝过度,采用基于视距的缩减剖分方法来消除裂缝。
然后,在构造的地形模型基础上,为了提高地形的绘制效率,对地形的顶点数据位置信息进行量化压缩,结合新的三角形条带方法组织顶点数据,以减少冗余数据的传输。
最后,为检验多分辨率约束四叉树模型结构在大规模地形实时漫游过程中的效果,设计并实现了大规模地形实时可视化系统。
实验结果显示该系统能够以较高的恒定帧率进行实时漫游并且获得较好的绘制效果,达到了预期效果。
《大规模三维地形构建的关键技术研究》
《大规模三维地形构建的关键技术研究》一、引言随着科技的不断进步,三维地形构建技术已经成为了众多领域中的重要研究方向。
无论是在军事、农业、城市规划还是游戏开发中,三维地形数据的应用都十分重要。
大规模三维地形构建技术是这些应用得以实现的关键,因此对其关键技术的研究具有极高的学术和实用价值。
二、大规模三维地形构建的意义大规模三维地形构建技术的意义在于提供更为准确、精细的地形数据,以支持各种应用场景的需求。
这些数据可以用于地形分析、地形模拟、环境评估等,对于提高决策的准确性和效率有着重要的意义。
此外,大规模三维地形构建技术还可以用于游戏开发、虚拟现实等娱乐领域,为人们提供更为真实、丰富的视觉体验。
三、关键技术研究1. 数据获取技术数据获取是三维地形构建的第一步。
对于大规模三维地形构建而言,数据的获取通常需要依靠高精度的遥感设备或激光扫描设备等高技术手段。
这些设备能够获取地形的精确信息,包括高度、坡度、植被分布等。
同时,还需要结合多源遥感数据融合技术,以提高数据的精度和丰富度。
2. 数据处理技术获取到数据后,需要进行一系列的数据处理工作。
这包括数据的预处理、特征提取、地形模型的构建等。
数据处理的关键在于如何从原始数据中提取出有用的信息,同时对数据进行必要的清洗和校正,以减少数据的噪声和误差。
此外,还需要运用高效的数据组织和管理技术,以便于后续的地形模型构建和分析。
3. 地形模型构建技术地形模型构建是三维地形构建的核心技术之一。
目前常用的地形模型包括规则格网模型、不规则三角网模型等。
这些模型各有优缺点,需要根据具体的应用场景选择合适的模型。
在模型构建过程中,还需要考虑模型的精度、实时性等因素,以提高模型的实用性和可靠性。
4. 优化与压缩技术大规模的三维地形数据往往需要大量的存储空间和计算资源。
为了解决这一问题,需要运用优化与压缩技术对数据进行处理。
这些技术包括数据压缩算法、数据优化算法等,可以有效地减少数据的存储空间和传输时间,提高系统的运行效率。
大规模地形渲染技术的研究与实现
细节层次不同。相 同大小物体 , 离视点越近 , 地形片 分割越细。反之 , 分割 的地形片可以大一些。因此, 视点 与地形 块 的距 离标 准 为
2 L OD算法研 究
2 1 数 据结构 .
为易于内存管理、 提高地形数据 的存取速率、 加 速 地形简 化算法 , 以及进 行可 靠 的误 差分 析 , 可采用 四叉 树 来 构 造 多 分 辨 率 地 形 模 型。以 (n + 2 1 ,(n+1 )一 2 c )的地形 出发 , 以四叉树 结构存储分割
基于四叉树连续细节层次法 。 12 L . OD 技术 的分类
层 次细 节技 术 ( O 最 初 是 由 Cak提 出的 。 L D) l r
法, 提高渲染速度 , 利用受约束的四叉树和简化的裂 缝消除法, 简化程序的复杂度 , 缓解显示质量和显示 速度之 间的矛盾 。
L D技术在地形中的应用改变 了传统 的“ O 图像质量
大规模场景地形渲染 的关键 问题是地形 的简
收稿 日期 :0 91-1 20 . 0 2
作者简介: 邓正宏(95 , 1 一)西北工业大学副教授, 7 主要从事软件工程、 智能决策及三维可视化仿真等的研究。
第6 期
邓正宏等 : 大规模地形渲染技术的研究与实现
・3 97・
此 , 大规 模地 形 中 , 用 由 G r n 在 多 al d和 Heket a cbr首
21 00年 l 2月 第2 8卷第 6期
西 北 工 业 大 学 学 报
J u lo r wetm oyeh ia nv ri o ma fNot ae P ltc nc lU iesy h t
Dc e.
2 1 0O
V0. 8 No 6 12 .