
同步电动机变压变频调速系统.
换流问题 LCI同步调速系统在起动和低速时存 在换流问题,
低速时同步电动机感应电动势不够大, 不足以保证可靠换流;
当电机静止时,感应电动势为零,根本 就无法换流。
解决方案
这时,须采用“直流侧电流断续”的特 殊方法,使中间直流环节电抗器的旁路晶 闸管导通,让电抗器放电,同时切断直流 电流,允许逆变器换相,换相后再关断旁 路晶闸管,使电流恢复正常。 用这种换流方式可使电动机转速升到额定 值的 3%~5%,然后再切换到负载电动势换 流。
电力拖动自动控制系统
第 8 章
同步电动机变压变频调速系统
内容提要
同步电动机变压变频调速的特点及 其基本类型 他控变频同步电动机调速系统
自控变频同步电动机调速系统
8.1 同步电动机变压变频调速的特点 及其基本类型
本节提要
概述 同步调速系统的类型 同步调速系统的特点
1. 概述 同步电动机历来是以转速与电源频率保 持严格同步著称的。只要电源频率保持恒 定,同步电动机的转速就绝对不变。 采用电力电子装置实现电压-频率协调控 制,改变了同步电动机历来只能恒速运行 不能调速的面貌。起动费事、重载时振荡 或失步等问题也已不再是同步电动机广泛 应用的障碍。
同步电机的特点与问题
优点: (1)转速与电压频率严格同步; (2)功率因数高到1.0,甚至超前;
存在的问题: (1)起动困难; (2)重载时有振荡,甚至存在失步危险;
解决思路
问题的根源: 供电电源频率固定不变。
解决办法: 采用电压-频率协调控制,可解决由固 定频率电源供电而产生的问题。
例如
对于起动问题:
通过变频电源频率的平滑调节,使电 机转速逐渐上升,实现软起动。
对于振荡和失步问题
: 由于采用频率闭环控制,同步转速可 以跟着频率改变,于是就不会振荡和失 步了。
2. 同步调速系统的类型 (1)他控变频调速系统 用独立的变压变频装置给同步电动机供 电的系统。
(2)自控变频调速系统 用电动机本身轴上所带转子位置检测器 或电动机反电动势波形提供的转子位置信 号来控制变压变频装置换相时刻的系统。
同步调速系统的特点(续) (6)由于同步电动机转子有独立励磁,在 极低的电源频率下也能运行,因此,在同 样条件下,同步电动机的调速范围比异步 电动机更宽。 (7)异步电动机要靠加大转差才能提高转 矩,而同步电机只须加大功角就能增大转 矩,同步电动机比异步电动机对转矩扰动 具有更强的承受能力,能作出更快的动态 响应。 返回目录
系统组成
图8-1多台同步电动机的恒压频比控制调速系统
系统控制
多台永磁或磁阻同步电动机并联接在公共 的电压源型PWM变压变频器上,由统一的 频率给定信号 f * 同时调节各台电动机的转 速。 PWM变压变频器中,带定子压降补偿的恒 压频比控制保证了同步电动机气隙磁通恒 定,缓慢地调节频率给定 f * 可以逐渐地同 时改变各台电机的转速。
系统特点
系统结构简单,控制方便,只需一台变频 器供电,成本低廉。 由于采用开环调速方式,系统存在一个明 显的缺点,就是转子振荡和失步问题并未 解决,因此各台同步电动机的负载不能太 大。
*8.2.2 由交-直-交电流型负载换流变压变频 器供电的同步电动机调速系统
概述
大型同步电动机转子上一般都具有励 磁绕组,通过滑环由直流励磁电源供电, 或者由交流励磁发电机经过随转子一起旋 转的整流器供电。
系统组成
图8-2 由交-直-交电流型负载换流变压变频器供电的同步电动机调速系统
系统控制
在图8-2中,系统控制器的程序包括转速 调节、转差控制、负载换流控制和励磁电 流控制,FBS是测速反馈环节。 由于变压变频装置是电流型的,还单独 画出了电流控制器(包括电流调节和电源 侧变换器的触发控制)。
*8.2.1 转速开环恒压频比控制的同步电动机 群调速系统
转速开环恒压频比控制的同步电动机群 调速系统,是一种最简单的他控变频调速 系统,多用于化纺工业小容量多电动机拖 动系统中。 这种系统采用多台永磁或磁阻同步电动 机并联接在公共的变频器上,由统一的频 率给定信号同时调节各台电动机的转速。
*8.2 他控变频同步电动机调速系统
与异步电动机变压变频调速一样,用独 立的变压变频装置给同步电动机供电的系 统称作他控变频调速系统。
本节提要
转速开环恒压频比控制的同步电动机群调速 系统 由交-直-交电流型负载换流变压变频器供电 的同步电动机调速系统 由交-交变压变频器供电的大型低速同步电 动机调速系统 按气隙磁场定向的同步电动机矢量控制系统 同步电动机的多变量动态数学模型
同步调速系统的特点(续) (4)异步电动机的气隙是均匀的,而同步电 动机则有隐极与凸极之分,隐极式电机气隙 均匀,凸极式则不均匀,两轴的电感系数不 等,造成数学模型上的复杂性。但凸极效应 能产生平均转矩,单靠凸极效应运行的同步 电动机称作磁阻式同步电动机。
同步调速系统的特点(续) (5)异步电动机由于励磁的需要,必须从 电源吸取滞后的无功电流,空载时功率因 数很低。同步电动机则可通过调节转子的 直流励磁电流,改变输入功率因数,可以 滞后,也可以超前。当 cos = 1.0 时,电 枢铜损最小,还可以节约变压变频装置的 容量。
3. 同步调速系统的特点
(1)交流电机旋转磁场的同步转速1与定子 电源频率 f1 有确定的关系 2f1 1 (8-1)
np
异步电动机的稳态转速总是低于同步转速 的,二者之差叫做转差 s ;同步电动机的 稳态转速等于同步转速,转差 s = 0。
同步调速系统的特点(续) (2)异步电动机的磁场仅靠定子供电产生, 而同步电动机除定子磁动势外,转子侧还有 独立的直流励磁,或者用永久磁钢励磁。 (3) 同步电动机和异步电动机的定子都有同 样的交流绕组,一般都是三相的,而转子绕 组则不同,同步电动机转子除直流励磁绕组 (或永久磁钢)外,还可能有自身短路的阻 尼绕组。
对于经常在高速运行的机械设备,定子 常用交-直-交电流型变压变器供电,其 电机侧变换器(即逆变器)比给异步电动 机供电时更简单,可以省去强迫换流电路, 而利用同步电动机定子中的感应电动势实 现换相。这样的逆变器称作负载换流逆变 器(Load-commutated Inverter,简称LCI)。
同步电机的变频调速系统
图2-3由交-交变压变频器供电的大型低速同步电动机调速系统
2.4
为了获得高动态性能,同步电动机变压变频调速系统也可以采用矢量控制,其基本原理和异步电动机矢量控制相似,也是通过坐标变换,把同步电动机等效成直流电动机,再模仿直流电动机的控制方法进行控制。但由于同步电动机的转子结构与异步电动机不同,其矢量坐标变换也有自己的特色。
(1)在电动机轴端装有一台转子位置检测器BQ(见图8-7),由它发出的信号控制变压变频装置的逆变器U I换流,从而改变同步电动机的供电频率,保证转子转速与供电频率同步。调速时则由外部信号或脉宽调制(PWM)控制UI的输入直流电压。
(2)从电动机本身看,它是一台同步电动机,但是如果把它和逆变器UI、转子位置检测器BQ合起来看,就象是一台直流电动机。直流电动机电枢里面的电流本来就是交变的,只是经过换向器和电刷才在外部电路表现为直流,这时,换向器相当于机械式的逆变器,电刷相当于磁极位置检测器。这里,则采用电力电子逆变器和转子位置检测器替代机械式换向器和电刷。
(3)同步电动机和异步电动机的定子都有同样的交流绕组,一般都是三相的,而转子绕组则不同,同步电动机转子除直流励磁绕组(或永久磁钢)外,还可能有自身短路的阻尼绕组。
(4)异步电动机的气隙是均匀的,而同步电动机则有隐极与凸极之分,隐极式电机气隙均匀,凸极式则不均匀,两轴的电感系数不等,造成数学模型上的复杂性。但凸极效应能产生平均转矩,单靠凸极效应运行的同步电动机称作磁阻式同步电动机。
在同步电动机中,除转子直流励磁外,定子磁动势还产生电枢反应,直流励磁与电枢反应合成起来产生气隙磁通,合成磁通在定子中感应的电动势与外加电压基本平衡。
7章同步电动机变压变频调速系统
Te
p s s
s xd
sin
p
2 sLeabharlann dq2 s xd xq
sin 2
(7-5)
式(7.5)凸极同步电动机的电磁转矩由两部分组成,第1部分由转子磁动 势产生,是同步电动机的主转矩;第2部分由于磁路不对称产生,称作磁 阻反应转矩。按式(7.5)可绘出凸极同步电动机的转矩角特性,如图7-2 所示。由于磁阻反应,转矩正比于sin2 ,使其最大转矩位置前移。
根据永磁同步电动机气隙磁场分布,永磁同步电动机可分为: (1)正弦波永磁同步电动机—磁极采用永磁材料,输入三相正弦波电流 时,气隙磁场为正弦分布,称作正弦波永磁同步电动机,或简称永磁同步电 动机,缩写为PMSM。 (2)梯形波永磁同步电动机—气隙磁场呈梯形波分布,性能更接近于直 流电动机。梯形波永磁同步电动机构成的自控变频同步电动机又称作无刷直 流电动机,缩写为BLDM。 7.2.2 同步电动机的转矩角特性
7.3.1转速开环恒压频比控制的小容量同步电动机群调速系统 图7-7所示是转速开环恒压频比控制的小容量同步电动机群调速系统, 是一种最简 单的他控变频调速系统, 多用于纺织、化纤等工业小容量多电动机传动系统中。 多台永磁或磁阻同步电动机群并联接在公共的变频器上, 由统一的频率给定信号f* 同时调节各台电动机的转速。图中的变频器采用电压型PWM变频器。 PWM变频器中, 带定子压降补偿的恒压频比控制保 证了同步电动机气隙磁通恒定, 缓慢地调节频率给定f*, 可以同时逐渐改变各台电动机的转速。这种开环调速 系统存在一个明显的缺点, 就是转子振荡和失步问题 并未解决, 因此各台同步电动机的负载不能太大,否 则会造成负载大的同步电动机失步,进而使整个调速 系统崩溃。 图 7-7 多台同步电动机恒压频比控制的调速系统结构图
第三章 同步电动机的变频调速控制

30年代
铝镍钴、铁氧体
差
易去磁
1
2 3
90年代 60年代 后期
铁氧体 稀土永磁: SmC05
3.6~4.0 24 33 38~40
价格低 (稀土的1/10) 热稳定性好 不怕去磁 钴含量高、价格高
70年代 初期
第三代
稀土永磁: SmC017 稀土永磁: 钕铁硼 Nd-Fe-B
我国储量世界第一, 温度可达200℃?
图示位置是转子磁极轴线 从某相绕组轴线转过30°的位 置,在此瞬间触发该相晶闸管, 从产生转矩的角度看是最有利 的。在此位置下,在绕组通电 的1/3周期里,载流导体正好 处于比较强的磁场中,所产生 的转矩平均值最大,脉动最小。 从时间相位上看,晶闸管触发 瞬间正好是该感应电势交变过 零之后的30°相位处,习惯上 将此点选作晶闸管触发相位的 基准点,称为空载换流超前 角 。
结 论
0 0 、 三相式,对转矩最为有利。
矛盾:
晶闸管靠反电势自然换流,要求 0 超前,目前常取 0 60 ,或按负载的 动态调节。转矩脉动大:凸极式无换向电 机中,还存在磁阻转矩,当 超前时为 0 负值,将使输出转矩减小。
二、逆变器晶闸管的换流问题
问题的提出: 直流无换向器电机的晶闸管直接接在直流电 源上,导通后无法自行关断,换流困难。必须采取 特殊的换流措施。 解决: 在过激状态下向逆变器提供超前的无功电流, 可利用电机的反电势来实现自然换流。
优点: (1) 只要精确地控制变频电源的频率就能准确控 制转速,无需速度反馈控制。 (2) 转矩干扰只影响同步电动机的功角,不影响 电机的转速可以在极低的转速下运行,调速范围 较宽。 (3)可以调节转子励磁来调节电机的功率因数,甚 至可在 下运行。 (4) 运行在超前功率因数下,有可能利用电动机 的反电势实现负载换流,克服强迫换流的弊病 (晶闸管)。 缺点:同步电机本身结构稍微复杂
电力拖动自动控制系统(陈伯时)ppt5-交流拖动控制系统
但风机、水泵的调速范围和对动态快速性的要求 都不高,只需要一般的调速性能。
电力拖运动控自制动控系制统系统
7
许多在工艺上需要调速的生产机械过去多 用直流拖动,鉴于交流电机比直流电机结 构简单、成本低廉、工作可靠、维护方便、 惯量小、效率高,如果改成交流拖动,显 然能够带来不少的效益。
在同步电机的变压变频调速方法中,从频
率控制的方式来看,可分为他控变频调速 和自控变频调速两类。
电力拖运动控自制动控系制统系统
20
自控变频调速 利用转子磁极位置的检测信 号来控制变压变频装置换相,类似于直流电 机中电刷和换向器的作用,因此有时又称作 无换向器电机调速,或无刷直流电机调速。
开关磁阻电机 是一种特殊型式的同步电机, 有其独特的比较简单的调速方法,在小容量 交流电机调速系统中很有发展前途。
n
n0
恒转矩负载特性
A
B
0.5UsN C
UsN
0.7UsN
O
TL
Te
图5-5 高转子电阻电动机(交流力矩电动机)
在不同电压下的机械特性
电力拖运动控自制动控系制统系统
39
5.3 闭环控制的变压调速系统及其 静特性
采用普通异步电机的变电压调速时,调速范 围很窄,采用高转子电阻的力矩电机可以增 大调速范围,但机械特性又变软,因而当负 载变化时静差率很大,开环控制很难解决这 个矛盾。
2%——交流可调速传动
电力拖运动控自制动控系制统系统
3
直流电机的不足
具有电刷和换向器,必须经常检查 维修。
换向火花使其应用环境受到限制。 换向能力限制电机的容量和速度 (极限容量转速约为106 kW r / min )。
6.3变压变频调速系统中的脉宽调制(PWM)技术.
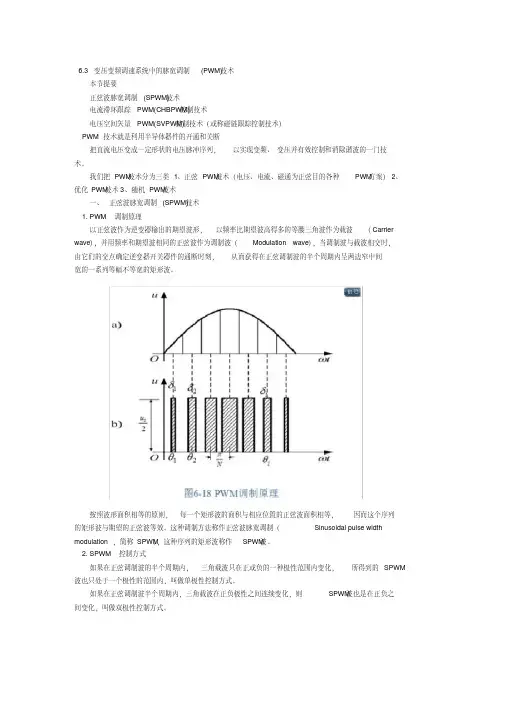
6.3 变压变频调速系统中的脉宽调制(PWM)技术本节提要正弦波脉宽调制(SPWM)技术电流滞环跟踪PWM(CHBPWM)控制技术控制技术(或称磁链跟踪控制技术)电压空间矢量PWM(SVPWM)PWM技术就是利用半导体器件的开通和关断把直流电压变成一定形状的电压脉冲序列,以实现变频、变压并有效控制和消除谐波的一门技术。
我们把PWM技术分为三类1、正弦PWM技术(电压、电流、磁通为正弦目的各种PWM方案)2、优化PWM技术3、随机PWM技术一、正弦波脉宽调制(SPWM)技术1. PWM调制原理以正弦波作为逆变器输出的期望波形,以频率比期望波高得多的等腰三角波作为载波(Carrier wave),并用频率和期望波相同的正弦波作为调制波(Modulation wave),当调制波与载波相交时,由它们的交点确定逆变器开关器件的通断时刻,从而获得在正弦调制波的半个周期内呈两边窄中间宽的一系列等幅不等宽的矩形波。
按照波形面积相等的原则,每一个矩形波的面积与相应位置的正弦波面积相等,因而这个序列的矩形波与期望的正弦波等效。
这种调制方法称作正弦波脉宽调制(Sinusoidal pulse width modulation,简称SPWM),这种序列的矩形波称作SPWM波。
2. SPWM控制方式如果在正弦调制波的半个周期内,三角载波只在正或负的一种极性范围内变化,所得到的SPWM 波也只处于一个极性的范围内,叫做单极性控制方式。
如果在正弦调制波半个周期内,三角载波在正负极性之间连续变化,则SPWM波也是在正负之间变化,叫做双极性控制方式。
规则采样法原理三角波两个正峰值之间为一个采样周期Tc自然采样法中,脉冲中点不和三角波一周期的中点(即负峰点)重合规则采样法使两者重合,每个脉冲的中点都以相应的三角波中点为对称,使计算大为简化在三角波的负峰时刻tD对正弦信号波采样得D点,过 D作水平直线和三角波分别交于A、B 点,在A点时刻 tA和B点时刻 tB控制开关器件的通断脉冲宽度 d 和用自然采样法得到的脉冲宽度非常接近根据上述采样原理和计算公式,可以用计算机实时控制产生SPWM波形。
自动控制系统第六章 习题解答
第六、七、八章 习题解答(参考)6-1 简述恒压频比控制方式.解答:根据变压器公式Sg 1s N m 444==s V E .f N k Φ,在忽略定子阻抗压降的前提下,电机的相电压与定子频率和磁通的乘积成正比.控制电压与定子频率之比例恒定不变,就可保证磁通不变.基速以下,保持磁通为额定值不变,可以充分地利用电机的最大转矩.而磁通过大,会使电机磁路饱和,励磁电流过大,铁损增大,铁心过热甚至烧毁电机.恒压频比控制包括三段:低频段:(0-5Hz)电压补偿.中频段(5-50Hz)恒压频比;基频以上(50-75)恒定电压控制.由于恒压频比控制方式依据的是电路的稳态方程,所以动态性能不理想.即给定信号如转速即定子频率必须由给定积分器施加.也就是转差频率不能太大,否则,电机会出现停转的现象.由于系统本身没有自动限制起制动电流的作用,因此,频定设定信号必须通过给定积分算法产生平缓升速或降速信号,升速和降速的积分时间可以根据负载需要由操作人员分别选择。
6-2 简述异步电动机下面四种不同的电压-频率协调控制时的机械特性并进行比较: 1 恒压恒频正弦波供电时异步电动机的机械特性;2 基频以下电压-频率协调控制时异步电动机的机械特性3 基频以上恒压变频时异步电动机的机械特性解 实际应用中,不仅要求调节转速,还要求调速系统具有优良的机械特性. 1 正弦波供电恒压恒频2'lr ls 2122'r s 'r 121s p e )()(3L L s R sR R s U n T +++⎪⎪⎭⎫ ⎝⎛=ωωω异步电动机的机械特性分为两段, 即在最大转差率时对应最大的转矩.S 很小时, s R s U n T ∝⎪⎪⎭⎫ ⎝⎛≈'r 121s p e 3ωω.大于最大转差率时,电机存在负阻性,易于产生不稳定.S 接近1时, s L L R s R U n T 1])([32'lrls 212s 'r 121s p e ∝++⎪⎪⎭⎫ ⎝⎛≈ωωωeT emax n n n n 0n 0n 0n而在小于最大转差率时,电机存在正阻性,机械特性如同直流电动机,易于稳定运行. 而最大转矩与电压成正比2 恒压频比基频以下时,机械特性同正弦波恒压恒频供电时的机械特性相似.机械特性曲线基本平行.但最大转矩随转差角频率的降低而减小,即低速时最大转矩减小.因此低频即低速时,电机带载能力减弱.初始起动转矩很小,须适当抬高电压,增大转矩.3 基频以上恒压变频时,将迫使磁通随频率上升而减弱.相当于直流电动机弱磁升速.能保持电磁功率基本不变,为恒功率控制.最大转矩与频率成反比,即随着转速的上升,最大转矩减小. 6-3 如何区别交-直-交变压变频器是电压源变频器还是电流源变频器?它们在性能上有什么差异?解答:电压源型变频器和电流源型变频器的区别在于缓冲单元.如果直流电源串入电抗器进入逆变器,则因电抗器具有维持动态电流不变的性质,称为电流源型.如果直流电源并联电容器进入逆变器,则电容器具有维持动态电压不变的性质,称电压源型.电源源型变频器只有在交流电压峰值才能电容充电,而在低于电容电压时,电流为零,会在电网上产生谐波,为抑制谐波,常在电网和变频器之间加一个进线电抗器.由于电容量很大,合闸时会产生很大的充电电流,因此,为限制充电电流,常采用限流电阻和延时开关组成的预充电电路对电容进行充电.二极管整流不能再生制动.制动时,整流桥和逆变器都处于整流状态,电机机进入发电状态,都向电容充电,会引起泵升电压,此时,可检测电压值,当其上升到一定值时,控制开通功率管接通制动电阻,就可旅行能耗制动.电流源型过去曾用得较多.但现已很少应用.大多采用电压源型.而电压源型PWM 控制逆变器时,由于电压变化率大,会影响电机绕组的绝缘甚至导致轴损坏.6-5 采用二极管不控整流器和功率开关器件脉宽调制(PWM)逆变器组成的交直交变频器有什么优点?电压源型变频器的优点:1)只有逆变单元可控,通过它同时调节电压和频率,结构简单。
(完整word版)《交流调速系统》课后习题答案
《交流调速系统》课后习题答案第 5 章 闭环控制的异步电动机变压调速系统5-1 异步电动机从定子传入转子的电磁功率m P 中,有一部分是与转差成正比的转差功率s P ,根据对s P 处理方式的不同,可把交流调速系统分成哪几类?并举例说明。
答:从能量转换的角度上看,转差功率是否增大,是消耗掉还是得到回收,是评价调速系统 效率高低的标志。
从这点出发,可以把异步电机的调速系统分成三类 。
1)转差功率消耗型调速系统:这种类型的全部转差功率都转换成热能消耗在转子回路中,降电压调速、转差离合器调速、转子串电阻调速都属于这一类。
在三类异步电机调速系统中,这类系统的效率最低,而且越到低速时效率越低,它是以增加转差功率的消耗来换取转速的降低的(恒转矩负载时)。
可是这类系统结构简单,设备成本最低,所以还有一定的应用价值。
2)转差功率馈送型调速系统:在这类系统中,除转子铜损外,大部分转差功率在转子侧通 过变流装置馈出或馈入,转速越低,能馈送的功率越多,绕线电机串级调速或双馈电机调速属于这一类。
无论是馈出还是馈入的转差功率,扣除变流装置本身的损耗后,最终都转化成 有用的功率,因此这类系统的效率较高,但要增加一些设备。
3)转差功率不变型调速系统:在这类系统中,转差功率只有转子铜损,而且无论转速高低,转差功率基本不变,因此效率更高,变极对数调速、变压变频调速属于此类。
其中变极对数 调速是有级的,应用场合有限。
只有变压变频调速应用最广,可以构成高动态性能的交流调速系统,取代直流调速;但在定子电路中须配备与电动机容量相当的变压变频器,相比之下,设备成本最高。
5-2 有一台三相四极异步电动机,其额定容量为5.5kW ,频率为50Hz ,在某一情况下运行,自定子方面输入的功率为6.32kW ,定子铜损耗为341W ,转子铜损耗为237.5W ,铁心损耗为167.5W ,机械损耗为45W ,附加损耗为29W ,试绘出该电动机的功率流程图,注明各项功率或损耗的值,并计算在这一运行情况下该电动机的效率、转差率和转速。
电力拖动自动控制系统各章节介绍
电力拖动自动控制系统虽然主要介绍电机的控制,并且以转速控制为主要对象,但其应用并不局限于此。
在数控机床等伺服控制范畴的应用更为广泛,这类控制与调速控制上的控制学原理是一致的,因此老师增加了位置控制、张力控制等章节,扩大了传动控制的范围,增加了知识点。
电机的控制与温度、流量、压力等控制也有共性,老师在教学过程中适当的引导,有利于拓展我们的思路,有利于我们应用知识能力的培养。
突破自动化就是调速的局限,而把自动化的主要专业课电力拖动自动控制系统作为控制理论和计算机应用的典型示例来讲并扩大其复盖范围,对促进自动化专业的建设和改造有重要意义。
实验在电力拖动自动控制系统课中始终占重要的地位,也是系统课程教改的重点。
目前,学校已经开发了大型综合性的实验,并和课程设计相结合单独设课,对我们实践能力的培养起了重要的作用。
理论教学、实验教学以及课程设计的结合为我们自动化学生工程能力培养创造了良好的机制,也已经发挥了积极作用。
但是在运行中目前的教学形式和手段在激发学生的创造性方面尚显不足。
实验的条件是有限的,一组多人且受时间限制,训练往往不充分,我们要充分利用现有的实验设备,完成任务,达到学习的目标。
主要内容及学习要点:第一章绪论1、电力拖动控制系统的基本类型(1) 直流电机拖动控制系统的基本类型(2)交流电机拖动控制系统的基本类型2、现代电力拖动控制系统的物质基础第二章闭环控制得直流调速系统1、转速控制得要求和调速指标(1)调速范围D(2)静差率S(3)调速范围、静差率和额定速降之间的关系2、闭环调速系统的组成,静特性的含义,转速负反馈闭环调速系统的稳态结构图3、开环系统机械特性与闭环系统静特性的比较4、闭环系统能够减少稳态速降得实质5、反馈控制规律(转速反馈闭环调速系统的三个基本特性)6、反馈控制闭环直流调速系统的稳态参数计算7、截流反馈的概念,电流截止负反馈环节的特点,以及带电流截止负反馈的闭环直流调速系统的稳态结构图和静特性8、反馈控制闭环调速系统的动态数学模型的建立、动态结构图、传递函数以及稳定条件9、PI调节器的设计10、无静差调速系统的含义,积分控制规律的含义、结构,积分调节器与比例调节器的区别,比例控制、积分控制和比例积分控制规律的区别11、无静差直流调速系统的分析及稳态参数计算第三章多环控制的直流调速系统与调节器的工程设计方法1、转速、电流双闭环直流调速系统的组成,主要包括双闭环直流调速系统的原理框图和稳态结构图2、双闭环直流调速系统PI调节器在稳态时的特性:(1)饱和——输出达到限幅值(2)不饱和——输出未达到限幅值3、双闭环直流调速系统的静特性4、双闭环直流调速系统在稳态工作时各变量间的关系、稳态工作点和稳态参数的计算5、双闭环直流调速系统启动过程中电流和转速的三个阶段:(1)电流上升阶段(2)恒流升速阶段(3)转速调节阶段6、双闭环直流调速系统的动态性能(1)动态跟随性能(2)动态抗绕性能:抗负载扰动和抗电网电压扰动7、转速、电流两个调节器的作用8、调节器的工程设计方法的基本思路,以及典型Ⅰ、Ⅱ型系统的系统结构、参数和动态性能指标的关系9、按工程设计方法设计转速、电流双闭环直流调速系统的调节器(1)电流调节器的设计①电流环的动态结构图②电流调节器的结构选择③电流调节器参数的选择(2)转速调节器的设计①转速环的动态结构图②转速调节器的结构选择③转速调节器参数的选择(3)电流调节器和转速调节器的实现10、双闭环直流调速系统中外环和内环的作用11、带电流变化率内环的三环直流调速系统的主要作用、特点第四章可逆控制和弱磁控制得直流调速系统1、晶闸管——电动机系统可逆线路的种类2、晶闸管——电动机系统回馈制动3、环流的概念、种类4、直流平均环流,α=β工作制配合控制得结构、特点、实现和作用5、产生脉动环流的原因,抑制的方法6、有环流可逆调速系统的基本结构,工作状态,以及正向制动过程的三个主要阶段(本组逆变阶段、它组反节制动阶段和它组回馈制动阶段)的特点7、逻辑控制得无环流可逆调速系统的组成、原理框图、工作状态特点,以及无环流逻辑控制器的功能、组成和工作状况8、错位控制得无环流可逆调速系统的结构特点、工作状态,消除环流的原理,以及带电压内环的错位无环流系统的结构,内环的作用第五章基于稳态模型的异步电动机调速系统1、脉宽调制(PWM)变换器的作用、种类2、简单不可逆PWM变换器电路的特点、工作原理(二级管的虚流作用)3、有制动作用的不可逆PWM变换器电路的特点、工作原理(制动情况)、电压和电流波形分析4、双极式H型可逆PWM变换器的原理图、工作原理、特点5、脉宽调速系统的稳态分析6、双闭环直流脉宽调速系统的主要结构组成及各环节的功能,常用的脉宽调节器的种类第六章基于动态模型的异步电机调速系统1、交流异步电机变压调速系统(1)异步电机在不同电压下的机械特性(2)闭环控制得变压调速系统及其静特性2、电磁转差离合器调速系统的特点第七章绕线转子异步电机双馈调速系统1、异步电机串级调速原理及其基本类型2、串级调速时异步电机的机械特性3、转速、电流双闭环串级调速系统的组成、动态数学模型等4、串级调速系统的功率流程第八章同步电动机变压变频调速系统1、同步电动机的稳态模型与调速方法2、他控变频同步电动机调速系统3、自控变频同步电动机调速系统4、同步电动机矢量控制系统5、同步电动机直接转距控制系统。
同步电机变频调速 我
u A Rs u 0 B uC 0
Pm 2E p I p
电磁转矩
0 Rs 0
0 iA L i 0 0 B Rs iC 0
0 L 0
0 i A eA d 0 iB eB dt L iC eC
(2)重载时有振荡,甚至存在失步危险;
问题的根源: 供电电源频率固定不变。由于改变交流电的频率较 为困难,以前一般工业设备很少采用同步电动机拖 动。 解决办法: 现代电力电子技术的发展,解决了交流电源的变压变 频问题,采用电压-频率协调控制,可解决由固定频 率电源供电而产生的问题。
对于起动问题: 通过变频电源频率的平滑调节,使电机转速逐渐上 升,实现软起动。 对于振荡和失步问题:
所以起动费事、重载时振荡或失步等问题也已不再是同步 电动机广泛应用的障碍。
四.同步电动机调速系统的特点
同步:同步电动机的转子转速就是旋转磁场的同步转速, 转差为0; 优点: (1)转速与电压频率严格同步; (2)可以通过控制励磁来调节其功率因数,可使功率因 数提高到1.0,甚至超前;
存在的问题:
(1)起动困难;
自控变频同步电动机调速系统
需要两套可控功率单元,系统结构复杂
自控变频同步电动机调速原理图 UI——逆变器 BQ——转子位置检测器
自控变频同步电动机调速系统
在基频以下调速时,需要电压频率协调 控制。
需要一套直流调压装置,为逆变器提供 可调的直流电源。
调速时改变直流电压,转速将随之变化 ,逆变器的输出频率自动跟踪转速。 在表面上只控制了电压,实际上也自动 地控制了频率,这就是自控变频同步电 动机变压变频调速。 采用PWM逆变器,既完成变频,又实现 调压。
运动控制系统-第6章 同步电动机变压变频调速系统
2
当负载转矩加大为 TL4时,转子减速使角θ 增加,电磁转矩 Te减4 小,导致θ继续,最 终,同步电动机转速偏离同步转速,这种 现象称为“失步”。
2
在 的范围 内,2 同步电动机不 能稳定运行,将产 生失步现象。
Te
Te3
Te4
0
3 4
2
图6-4 在 的范围内,
2
Te1
TL1
3U s Es
m xd
sin1
0
2
当负载转矩加大为 时,转子减速使角θ增加,
当 衡,
,电磁 转 2矩 2
和TL负2 载转矩
Te 2
又达到平
TL2
Te 2
TL2
3U s Es
m xd
s in 2
同步电动机仍以同步转速稳定运行。
0
2
若负载转矩又恢复
为 TL1,则角 恢 复
3. 梯形波永磁自控变频同步电动机即无刷直 流电动机——以梯形波永磁同步电动机为 核心的自控变频同步电动机,由于输入方 波电流,气隙磁场呈梯形波分布,性能更 接近于直流电动机,但没有电刷,故称无 刷直流电动机。
无刷直流电动机实质 上是一种特定类型的
iA eA eA
同步电动机,气隙磁 场和感应电动势是梯
第6章
同步电动机变压变频 调速系统
同步电动机直接投入电网运行时,存在 失步与起动两大问题,曾一直制约着同 步电动机的应用。同步电动机的转速恒 等于同步转速,所以同步电动机的调速 只能是变频调速。
变频调速的发展与成熟不仅实现了同步 电动机的调速问题,同时也解决了失步 与起动问题,使之不再是限制同步电动 机运行的障碍。
永磁同步电动机的转子用永磁材料制 成,无需直流励磁。