
第二章显式隐式格式
收敛性convergence
设差分方程的解为 Fi n
微分方程的解为
n i n
F ( xi , t n )
Fi F ( xi , t n )
如果பைடு நூலகம்
.
t 0, x 0
时, in 0
则称:差分方程的解
Fi n
收敛到 F ( xi , t n )
差分算子收敛到微分算子叫相容, 而收敛是指
CFL判据
对于迎风差分格式 0 1 称为线性稳定性判据,又称CFL判据 (Courant, Friedrichs和Lewyt), 中文常说成库朗判据。 CFL condition is a necessary condition for stability, but not sufficient.
An initial- and boundaryvalue problem
In order to do so, the meteorological variables need to be prescribed at this initial time, which are called initial conditions. Mathematically, this corresponds to solve an initial-value problem. Due to practical limitations, such as computing power, numerical methods, etc., we are forced to make the numerical integration for predicting weather systems in a finite area. In order to do so, it is necessary to specify the meteorological variables at the boundaries, which include upper, lower, and lateral boundaries, of the domain of interest. Mathematically, this corresponds to solve a boundary-value problem. Thus, mathematically, numerical weather prediction is equivalent to solving an initial- and boundary- value problem.
4、时间的显隐,时间层数
显式差分格式和隐式差分格式
迎风格式(时间向前差,空间 向后差)
n Fi n1 Fi n Fi n Fi 1 U 0 t x
(当U>0时)
Ox, t
数学上不喜欢用这种格式,精 度不高,但物理上它的物理意 义明确
蛙跳格式(跳背格式) 时间、空间均为中央差
n n Fi n 1 Fi n 1 Fi F i 1 U 1 0 2t 2x
O x , t
2
2
显式、三时间层差分格式 时间、空间均为二阶精度
隐式差分格式
Fi
n 1
Fi F F U t 2x
n
n 1 i 1
n 1 i 1
0
没有明显的计算方程来计算出 Fi n1
拉克斯(LAX)等价定理
对于一个适定的初值问题和它的一个具有相容性的差分格式,收 敛性的充分必要条件是其稳定性。 或者:如果差分格式是相容的,那么差分格式稳定等价于收敛。 或者:如果差分格式是相容的,那么差分解收敛的充要条件是差分 格式是稳定的。 其英文是:LAX theorem Given a properly posed linear initial value problem, and a finite difference scheme that satisfies the consistency condition, then the stability of the FDE is the necessary and sufficient condition for convergence.
n
t x
已知
F0 (t ), F0 ( x)
还需要另一时间 层的数据。
则所有时刻能解
相容性 Consistency
要求差分系统和微分系统相协调。如果有这一 条件不被满足,该差分格式绝不能模拟我们研 究的初值问题。我们可以说这个条件是基本的, 如果它被满足了,我们才有必要详细的研究差 分格式。 相容性条件:主要是要求在小的时间步长和小 的空间格距趋于零的极限条件下,差分方程应 等同于微分方程。 相容性条件的英文表述: The consistency: when x 0, t 0 the FDE concides with PDE.
Fi n
收敛到 F ( xi , t n )
稳定性
差分近似的稳定性是指对于任意给定的初值, 当n无限增大时,任意时刻的数值是否有界的 问题。假如数值解是稳定有界的,则相应的数 值格式称为稳定的格式。 计算稳定性的分析方法: 冯纽曼方法(Von-Neumann方法,又称谐 波分析法):通过测试差分格式近似解一个谐 波分量的稳定性,研究差分格式的稳定性。
初边值问题
F F U 0 t x F ( x,0) F((x0)) F (0, t ) F0 (t )
迎风格式(二时间层)
n 1
蛙跳格式(三时间层)
n n Fi n 1 Fi n 1 U ( Fi F 1 i 1 )
Fi
t n n Fi U ( Fi Fi 1) x
五、数值天气预报的概念和历 史回顾
numerical weather prediction uses numerical
methods to approximate a set of partially differential equations on discrete grid points in a finite area to predict the weather systems and processes in a finite area for a certain time in the future. In order to numerically integrate the partial differential equations, which govern the atmospheric motions and processes, with time, one needs to start the integration at certain time.
传热学编程(显式和隐式格式)
传热学编程热动102班学号:********** 姓名:***第一部分隐式格式求解1C语言程序求解#include<stdio.h>#define N 11#define K 121float absf(float x){if(x<0)x = (-1)*x;return x;}main(){int i,j,l;int n; /* 迭代次数*/float a,x,y,Fo,Bi,tmp,max,eeee=0.0000001;float t[N][K];y=15;/*y代表Δτ取时间步长为15秒*/x=0.1/(N-1);a=1.39/100000;Fo=(a*y)/(x*x);Bi=1163*x/50;/*赋予初场温度为80摄氏度*/for(i=0;i<N;i++)for(j=0;j<K;j++)t[i][j]=80;/* 迭代计算*/for(n=0;;n++){max=0;for(j=0;j<K-1;j++){for(i=0;i<N-1;i++){tmp=t[i][j+1];if(i==0)t[i][j+1]=(Fo*(t[i+1][j+1]+t[i+1][j+1])+t[i][j])/(1+2*Fo);/*当计算t[0]时,要用到t[-1],其中t[-1]=t[1]的(对称分布)*/elset[i][j+1]=(Fo*(t[i-1][j+1]+t[i+1][j+1])+t[i][j])/(1+2*Fo);t[N-1][j+1]=(t[N-1][j]+2*Fo*(t[N-2][j+1]+Bi*300))/(1+2*Fo+2*Fo*Bi);/*边界点温度用热平衡法推导出公式*/if( absf(t[i][j+1]-tmp) > max )max = absf(t[i][j+1]-tmp);}}if(max<=eeee)break;}/*输出温度分布,其中l控制输出值的排列;这个结果是横轴为x,纵轴为τ的直角坐标下从左上角开始依次的*/printf("\n经数值离散计算的温度分布为(隐式差分格式):\n");l=0;for(j=K-1;j>=0;j-=20)for(i=N-1;i>=0;i--){printf("%6.2f ",t[i][j]);l=l+1;if(l==N){printf("\n");l=0;}}}2输出结果3利用MATLAB软件绘图(1)MATLAB绘图语言x=0.0:0.01:0.1;y30=[294.91 293.76 292.69 291.71 290.83 290.07 289.43 288.93 288.57 288.35288.27];y25=[291.46 289.53 287.73 286.08 284.61 283.33 282.27 281.42 280.81 280.44280.32];y20=[285.67 282.43 279.41 276.64 274.18 272.03 270.24 268.82 267.80 267.18266.97]y15=[275.95 270.51 265.44 260.80 256.66 253.06 250.05 247.68 245.95 244.91244.56]y10=[259.64 250.51 242.00 234.22 227.26 221.23 216.18 212.19 209.30 207.55206.97]y05=[231.95 216.57 202.28 189.27 177.70 167.69 159.36 152.79 148.06 145.20144.24]y=[y30;y25;y20;y15;y10;y05];plot(x,y)>> text(0.1,288.27,'30 min') >> text(0.1,280.32,'25 min') >> text(0.1,266.97,'20 min') >> text(0.1,244.56,'15 min') >> text(0.1,206.97,'10 min') >> text(0.1,144.24,'5 min')(2)平板中温度的瞬态分布图线0.010.020.030.040.050.060.070.080.090.1140160180200220240260280300显式格式求解1C语言程序求解#include<stdio.h>#define N 11#define K 6001main(){int i,j,l;float a,x,y,Fo,Bi;float t[N][K];y=0.3;/*y代表Δτ*/x=0.1/(N-1);a=1.39/100000;Fo=(a*y)/(x*x);Bi=1163*x/50;printf("\n显式格式条件:");printf("\n1、Fo=%3.3f<0.5\t",Fo);printf("\t2、1-2Fo*Bi-2Fo=%4.6f>0\n\n",1-2*Fo*Bi-2*Fo);/*时刻为零时,赋予初场温度*/for(i=0;i<N;i++)t[i][0]=80;/*循环开始,每次计算一个时刻*/for(j=0;j<K-1;j++){for(i=0;i<N;i++){for(i=0;i<N-1;i++){if(i==0)t[i][j+1]=Fo*(t[i+1][j]+t[i+1][j])+(1-2*Fo)*t[i][j];/*当计算t[0]时,要用到t[-1],其中t[-1]=t[1]的(对称分布)*/elset[i][j+1]=Fo*(t[i+1][j]+t[i-1][j])+(1-2*Fo)*t[i][j];t[N-1][j+1]=t[N-1][j]*(1-2*Fo*Bi-2*Fo)+2*Fo*t[N-2][j]+2*Fo*Bi*300;/*边界点温度用热平衡法推导出公式*/}}}/*输出温度分布,其中l控制输出值的排列;这个结果是横轴为x,纵轴为τ的直角坐标下从左上角开始依次的*/printf("\n经数值离散计算的温度分布为(显式差分格式):\n");l=0;for(j=K-1;j>=0;j-=1000)for(i=N-1;i>=0;i--){printf("%6.2f ",t[i][j]);l=l+1;if(l==N){printf("\n");l=0;}}}2输出结果3利用MATLAB软件绘图(1)MATLAB绘图语言>> x=0.0:0.01:0.1;y30=[295.12 294.01 292.98 292.04 291.20 290.47 289.86 289.38 289.03 288.82 288.75] y25=[291.75 289.88 288.15 286.56 285.13 283.90 282.87 282.05 281.46 281.10 280.98] y20=[286.06 282.91 279.97 277.28 274.88 272.79 271.05 269.67 268.67 268.07 267.87] y15=[276.45 271.12 266.15 261.61 257.55 254.02 251.08 248.75 247.06 246.04 245.70] y10=[260.20 251.19 242.79 235.12 228.26 222.31 217.33 213.39 210.54 208.82 208.24] y05=[232.58 217.33 203.14 190.20 178.65 168.65 160.31 153.72 148.96 146.09 145.12] y=[y30;y25;y20;y15;y10;y05];>> grid>> text(0.1,288.75,'30 min')>> text(0.1,280.98,'25 min')>> text(0.1,276.87,'20 min')>> plot(x,y)>> text(0.1,288.75,'30 min')>> text(0.1,280.98,'25 min')>> text(0.1,267.87,'20 min')>> text(0.1,245.70,'15 min')>> text(0.1,208.24,'10 min')>> text(0.1,145.12,'5 min')(2)平板中温度的瞬态分布图线0.010.020.030.040.050.060.070.080.090.1140160180200220240260280300。
第二章有限差分基础

第⼆章有限差分基础第2章有限差分基础(finite difference method ,FDM )1.1 偏微分⽅程的⼀般形式()()φφφρρφq x x x u t j j j j +Γ=+ ( 2-1 ) 2.1 ⽹格划分⼀般有限差分采⽤结构化⽹格划分。
即节点对应于当地坐标系统的原点。
它的轴同⽹格线⼀致。
即两个同⼀族的⽹格线不相交,且没对⽹格线对应不同的族。
每⼀个节点可⽤唯⼀的⼀个坐标表⽰,如(ξ1, ξ2)。
⽹格线能⽤ξ1=const, ξ2=const 表⽰。
1D 2D有限差分法就是要将节点上的偏微分⽅程⽤相邻点上的值表⽰,变成线性代数⽅程式。
i-1ii+1N1 N jj+1 j-1j 11i-1 i i+1为流体⼒学的微分⽅程的数值求解⽅法之代表。
必要条件:连续领域内的分配有限的⽹格领域内的函数分布可⽤⽹格点上的值代表1. 计算分⼦(computational molecule )5点计算分⼦ 15点计算分⼦ 7点计算分⼦这些节点⼜称为计算分⼦。
⽅程的个数应与未知数相同,即每个节点有⼀个⽅程式。
EWNET N2. T aylor 展开例如:⼀维时间变量φ的理论解为φ(t,x),它在离散点上的值为投影(projection )的近似值为:()x i t n ?Λ,φ,n: 时间的step 数i:空间的step 数为了求得此近似解,需对微分⽅程进⾏差分近似。
利⽤T aylor 展开可得到⼏个差分表⽰形式,仅考虑空间依存问题:在?x 很⼩时,位置j ?x 内的物理量φ⽤φj 来表⽰,则位置(j+1)?x 上的值φj+1表⽰为:()+++=+ii i i x x x x 222121φφφφ( 2-2 )(j-1)?x 上的值φj+1表⽰为:()++-=-ii i i x x x x 222121φφφφ( 2-3 ) 2.2 基本差分格式1. ⼀阶导数(first derivative )的近似()xu orxφρφ( 2-4 ) i. 向前差分(forward difference ,FDS)利⽤( 1 ) 式,可得到1阶微分的向前差分形式:)(1x O xx j j j ?+?-=??+φφφ( 2-5 ) ii. 向后差分(backward difference ,BDS)利⽤( 1 ) 式,可得到1阶微分的向后差分形式)(1x O xx j j j ?+?-=??-φφφ( 2-6 ) iii. 中⼼差分(central difference ,CDS )(1)-(2) 得1阶微分的2 次精度中⼼差分法:)(2211x O xx j j j ?+?-=??-+φφφ( 2-7 ) iv. 上风法、迎风法(upwind difference, UDS )与速度有关的微分()<-->--≈??++--;0if,;0if ,1111u x x u u x x u x u ii i i i i i i φφρφφρφρ( 2-8 )2. ⼆阶导数的近似i. 中⼼差分(central difference ,CDS )利⽤(j ±1/2)?x 的T ayor 展开,可得过且1阶微分的2次精度的向前向后差分形式:11112121---+++--=??--=??i i i i i ii ii i x x x x x x φφφφφφ( 2-9 )将上⼆式相减,得2阶微分的差分⽅程式中⼼差分:(?x 相当))(2221122x O xx i i i i ?+?+-=??-+φφφφ( 2-10 )其它还有各种形式。
第二章显式隐式格式

五、数值天气预报的概念和历 史回顾
numerical weather prediction uses numerical
methods to approximate a set of partially differential equations on discrete grid points in a finite area to predict the weather systems and processes in a finite area for a certain time in the future. In order to numerically integrate the partial differential equations, which govern the atmospheric motions and processes, with time, one needs to start the integration at certain time.
Fi n
收敛到 F ( xi , t n )
稳定性
差分近似的稳定性是指对于任意给定的初值, 当n无限增大时,任意时刻的数值是否有界的 问题。假如数值解是稳定有界的,则相应的数 值格式称为稳定的格式。 计算稳定性的分析方法: 冯纽曼方法(Von-Neumann方法,又称谐 波分析法):通过测试差分格式近似解一个谐 波分量的稳定性,研究差分格式的稳定性。
收敛性convergence
设差分方程的解为 Fi n
微分方程的解为
n i n
F ( xi , t n )
Fi F ( xi , t n )
in 0
则称:差分方程的解
第二章 有限差分法的基本概念

x
间距h > 0称为空间步长,间距τ > 0称为时间步长.
2 用Taylor级数展开方法建立差分格式
设 f ( x) 在 x0 的某个邻域 U ( x0 , δ ) 内具有直 到n + 1阶的导数,则 ∀x ∈ U ( x0 , δ ) 有 f ( x) = f ( x0 ) + f ′( x0 )( x − x0 ) + + f ( n ) ( x0 ) ( x − x0 ) n + Rn ( x) n! Rn ( x)是余项,且Rn ( x) = o(( x − x0 ) n )( x → x0 ).
∫
xj +h 2
xj −h 2
[u (tn + τ , x) − u (tn , x)]dx
tn+1
∂u ∂u h = a ∫ [ (t , x j + 2 ) − (t , x j − h )]dt 2 tn ∂x ∂x 应用数值积分可得: [u (tn + τ , x j ) − u (tn , x j )]h ∂u ∂u h ≈ a[ (tn , x j + 2 ) − (tn , x j − h τ 2 )] ∂x ∂x
∂t = O(τ + h)
−(
∂u ( x j , tn )
我们也用“精度”一词说明截断误差. 一般,如果一个差分格式的截断误差T = O(τ q + h p ), 就说差分格式对时间t (τ )是q阶精度的, 对空间x(h)是p阶精度的. 特别,当p = q时,说差分格式是p阶精度的. 差分格式(1.13),(1.15),(1.17)都是对t (τ )一阶精度, 对x(h)二阶精度.而差分格式(1.11)是一阶精度格式.
显式和隐式求解方法

显式和隐式求解方法以下是 6 条关于“显式和隐式求解方法”的内容:1. 嘿,你知道吗?显式求解方法就像是直接去进攻问题,一拳把答案给打出来!比如说计算物体直线运动的距离,我们一下子就能根据公式清楚地算出结果呀。
而隐式求解方法呢,就有点像跟问题玩捉迷藏,要绕几个弯才能找到答案。
就拿求解复杂系统的平衡状态来说,得费点心思呢!这两种求解方法,可都是解决问题的宝贝呀,我们可得好好研究呢!2. 哎呀呀,想象一下,显式求解方法是那爽快直接的剑客,面对问题一剑封喉!就像我们算简单的数学运算,直接得出结果。
可隐式求解方法呢,是那神秘莫测的谋士,需要精心布局才能找到答案。
好比研究一些隐性的规律,得慢慢挖掘呀。
它们是不是都超有意思呢?3. 哇塞,显式求解方法啊,就如同在光明大道上奔跑,清晰明了直达目的地!像计算简单的几何图形面积,那不是轻而易举嘛。
但隐式求解方法呢,像是在迷雾中摸索,充满了挑战和未知呢!就像解锁一个复杂的密码锁,需要耐心和技巧呀。
这两者结合起来,那可真是无敌啦!4. 嘿哟!显式求解方法就好像是打开电灯开关,瞬间光明!比如快速算出一个直角三角形的斜边长度。
可隐式求解方法是在黑暗中探寻宝藏,需要耐着性子啊!就如探寻物体之间复杂的相互作用力。
它们俩,那可都不能小瞧呀!5. 天哪,显式求解方法简直就是那勇往直前的勇士,直截了当!例如快速得到一个匀速运动物体的位移。
而隐式求解方法就像那心思缜密的侦探,不放过任何蛛丝马迹!比如分析复杂电路中的电流分布。
这两种求解方法,真是各有千秋呢!6. 咦,你想想看,显式求解方法是那干脆利落的短跑健将,一下子就冲过终点!像直接计算一个圆的周长。
隐式求解方法则像那步步为营的棋手,精心布局!比如研究复杂生态系统的动态平衡。
它们不就像是解决问题的左膀右臂么?我的观点结论:显式和隐式求解方法都有着独特的魅力和作用,在不同的情况下都能发挥巨大的价值,我们要好好利用它们来攻克各种难题!。
显式&隐式求解
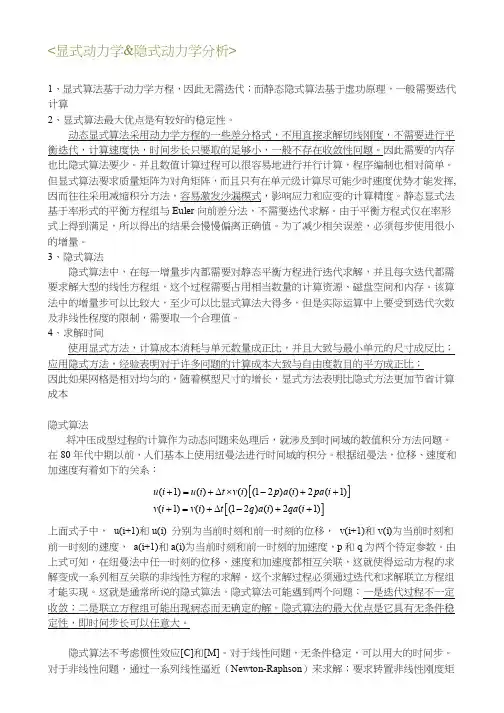
通过(03)(09)可以得到两种方法的计算特点,显式算法是每一步求解为矩阵乘法,时间步 选择为条件稳定;隐式算法是每一步求解为线性方程组求解,时间步选择为无条件稳定。 下面主要分析两种方法的应用范围。 在求解动力学问题时,将方程在空间上采用有限元法(或其他方法)进行离散后,变为 常微分方程组
C u K u f M u
只不过,在显示动力分析中最消耗 CPU 的一项就是单元的处理。由于积分点的个数与 CPU 时间成正比,采用简化积分的单元便可以极大的节省数据存储量和运算次数,进而提高 运算效率。除节省 CPU 外,单点积分单元在大变形分析中同样有效,Ansys/ls-dyna 单元能承 受比标准 Ansys 隐式单元更大的变形。因此,每种显示动力单元确省为单点积分。但单点积 分有两个缺点:1.出现零能模型(沙漏模态);2.应力结果精确度与积分点相关。为了控制沙 漏,可以采用全积分单元。 总结一下,显示算法、隐式算法与单点积分、全积分不是一个层次上的概念。 我们在求解问题的时候应先根据我们的问题类型来决定是采用显示算法还是隐式算法。 如果是采用显示算法,默认是单点积分,如果产生了沙漏,改用全积分。
u (i 1) 2u (i ) u (i 1) a (i )(t )2 v(i 1) u (i 1) u (i 1) 2t
由上式可以看出,当前时刻的位移只与前一时刻的加速度和位移有关,这就意味着当前时刻 的位移求解无需迭代过程。另外,只要将运动方程中的质量矩阵和阻尼矩阵对角化,前一时 刻的加速度求解无需解联立方程组,从而使问题大大简化,这就是所谓的显式算法。显式算 法的优点是它即没有收敛性问题,也不需求解联立方程组,其缺点是时间步长受到数值积分 稳定性的限制,不能超过系统的临界时间步长。 显式算法是 ansys/ls-dyna 中主要的求解方法,用于分析大变形、瞬态问题、非线性动力 学问题等。 对于非线性分析, 显示算法有一些基本的特点, 如: 块质量矩阵需要简单的转置; 方程非耦合,可以直接求解;无须转置刚度矩阵,所有的非线性问题(包括接触)都包含在 内力矢量中;内力计算是主要的计算部分;无效收敛检查;保存稳定状态需要小的时间步。 显式算法和隐式算法, 有时也称为显式解法和隐式解法, 是计算力学中常见的两个概念, 但是它们并没有普遍认可的定义,下面收集的一些理解。先看看一般对两种方法的理解和比 较 ============================================================= 显式算法 隐式算法 ----------------------------------------------------------------------------------(01)适用问题 动力学(动态) 静力学(静态) (02)阻尼 人工阻尼 数值阻尼 ----------------------------------------------------------------------------------(03)每步求解方法 矩贮量 小 大 (06)每步计算速度 快 慢 (07)迭代收敛性 无 有 (08)确定解 有确定解 可能是病态无确定解 ----------------------------------------------------------------------------------(09)时步稳定性 有条件 无条件 (10)时间步 小 大 (11)计算精度 低 高 ============================================================= (01)是明显不对的, 只是对两种方法的初级理解, (02)也是同样。 下面要详细讨论这两点。 (03)是每一步求解的方法,(04)(05)(06)(07)(08)是由(03)所决定的,它们不是两种方法的基本 特点。同样,(09)是时间步选择的方法,(10)(11)是由(09)所决定的。
隐式格式计算双曲型方程定解问题
1
������
1 ≤ ������ ≤ ������ − 1 , 1����� ≤ ������ − 1 , (2)
(1)
2 2 2 [������������ ������������ − ∅(������������ )] − ������2 ������������ ������������ = ������(������������ , ������0 ), ������
2 ������ ������������ ������������ − ������2 2 2 2 ������−1 2 ������+1 (������������ ������������ + ������������ ������������ ) = ������(������������ , ������������ ) ,
(0.5 (0.5 (0.5 (0.5 (0.5 (0.5 (0.5 (0.5 (0.5 (0.5
, , , , , , , , , ,
0.1) 0.2) 0.3) 0.4) 0.5) 0.6) 0.7) 0.8) 0.9) 1.0)
1.82212059 2.01709335 2.23059418 2.46451752 2.59367962 3.14544612 3.36489583 3.77724942 4.15945897 4.36595221 数值解 1.82294705 2.01541773 2.22805963 2.46296524 2.61730994 2.90238604 3.34791720 3.59320978 4.10790819 4.39220818
二. 求解过程 已知该定解问题的精确解为 ������(������, ������) = ������ ������+������ . 将求解区域{(������, ������)|0 ≤ ������ ≤ 1,0 ≤ ������ ≤ ������}作剖分.将区间 [0,1] 作 m 等分,将区间 [0, ������] 作 n 等分,记 h = ������ , ������ = ������ , ������������ = ������ℎ , 0 ≤ ������ ≤ ������, ������������ = ������������, 0 ≤ ������ ≤ ������. 分别称 h 和������ 为空间步 长和时间步长. 用两簇平行直线 ������ = ������������ , 0 ≤ ������ ≤ ������ , ������ = ������������ , 0 ≤ ������ ≤ ������ 将区域分割成矩形 网格. 差分格式为
显式与隐式方法对比.
显式与隐式方法对比显式与隐式方法对比:隐式时间积分——不考虑惯性效应([C]and[M])。
——在t+△t时计算位移和平均加速度:{u}={F}/[K]。
——线性问题时,无条件稳定,可以用大的时间步。
——非线性问题时,通过一系列线性逼近(Newton-Raphson)来求解;要求转置非线性刚度矩阵[k];收敛时候需要小的时间步;对于高度非线性问题无法保证收敛。
显式时间积分——用中心差法在时间t求加速度:{a}=([F(ext)]-[F(int)])/[M]。
——速度与位移由:{v}={v0}+{a}t,{u}={u0}+{v}t——新的几何构型由初始构型加上{X}={X0}+{U}——非线性问题时,块质量矩阵需要简单的转置;方程非耦合,可以直接求解;无须转置刚度矩阵,所有的非线性问题(包括接触)都包含在内力矢量中;内力计算是主要的计算部分;无效收敛检查;保存稳定状态需要小的时间步。
关于文件组织:jobname.k——lsdyna输入流文件,包括所有的几何,载荷和材料数据jobname.rst——后处理文件主要用于图形后处理(post1),它包含在相对少的时间步处的结果。
jobname.his——在post26中使用显示时间历程结果,它包含模型中部分与单元集合的结果数据。
时间历程ASCII文件——包含显式分析额外信息,在求解之前需要用户指定要输出的文件,它包括:GLSTAT全局信息,MATSUM材料能量,SPCFORC节点约束反作用力,RCFORC接触面反作用力,RBDOUT刚体数据,NODOUT节点数据,ELOUT单元数据……在显式动力分析中还可以生成下列文件:D3PLOT——类似ansys中jobname.rstD3THDT——时间历程文件,类似ansys中jobname.his关于单元:ANSYS/LSDYNA有7中单元(所有单元均为三维单元):LINK160:显式杆单元;BEAM161:显式梁单元;SHELL163:显式薄壳单元;SOLID164:显式块单元;COMBI165:显式弹簧与阻尼单元;MASS166:显式结构质量;LINK167:显式缆单元显式单元与ansys隐式单元不同:——每种单元可以用于几乎所有的材料模型。
离散方程的显式和隐式
离散方程是指在某一时刻或时间段,对一系列变量的数学模型进行离散化,并将其转换为数学方程。
离散方程广泛应用于数值分析和工程计算中。
离散方程的显式和隐式方法是根据数学形式的不同而区分的。
显式方法是通过逐步迭代的方式求解离散方程,即每一步迭代都会直接根据当前的状态求解方程,不涉及对历史状态的使用或引入其他未知变量。
因此,显式方法求解过程中涉及的变量数量和方程数目不会增加。
这种方法在计算量和稳定性方面较为优越,但求解的精度可能受到算法收敛速度和初始条件的影响。
相比之下,隐式方法则是通过引入其他未知变量来求解离散方程,即每一步迭代都会涉及到历史状态或引入其他未知变量来求解方程。
因此,隐式方法涉及的变量数量和方程数目可能会增加,但这种方法在某些情况下可以提供更高的精度和稳定性。
此外,隐式方法还可以利用数值稳定性的原理来避免迭代过程中的数值不稳定性和震荡现象。
离散方程的显式和隐式方法各有优缺点,选择哪种方法取决于具体的应用场景和问题性质。
对于一些具有较强非线性、不稳定或难以收敛的问题,隐式方法可能更为合适。
而对于计算量较小、稳定性要求不高的问题,显式方法则更为简洁和易于实现。
此外,还有一些混合方法,如显式-隐式方法(EIM)、隐式-显式方法(IMEX)等,这些方法结合了显式和隐式的优点,在某些情况下可以提供更高的精度和稳定性。
总之,离散方程的显式和隐式方法是求解离散方程的重要方法之一,它们在应用中需要根据具体问题性质和要求进行选择。
选择合适的求解方法可以提高计算效率和精度,为解决实际问题提供更好的支持。
显式与隐式(ExplicitAndImplicit)
显式与隐式(ExplicitAndImplicit)显式与隐式(Explicit And Implicit)1.概念1.1 显式实现的单词Explicit意思是清楚的、明确的、详述的。
所以,显式的“显”是指明显且清楚的实现,相对于接⼝来说,就是明显⽽清楚的指定了接⼝的实现。
对于其他的逻辑来说,显式就是清楚且明确的指定了实现内容。
1.2 隐式实现的单词Implicit意思是隐匿的、不⾔明的、绝对的。
所以,隐式的实现是指想当然的实现,相对于接⼝来说,只要实现类的⽅法签名和返回值与接⼝定义的⼀致即视为接⼝的实现,并⽆显式的(清晰的、明确的)指定。
2.例⼦2.1 代码1using System;2namespace ExplicitAndImplicit{3//⼑⼦4public interface IKnife{5void KillPeople();6 }7//枪8public interface IGun{9void KillPeople();10 }11//隐式实现12public class WrongKillMachine:IKnife,IGun{13public void KillPeople(){14 Console.WriteLine("切切切脑袋");15 }16 }17//显式实现:18//1.实现接⼝⽅法不需要加访问定义符19//2.实现接⼝⽅法前⾯要加接⼝名.⽅法名,⽤来指定其实现的接⼝20//2.实现接⼝⽅法只能被显式的调⽤,不能被隐式的调⽤:21// 显式调⽤:22public class KillMachine:IKnife,IGun{23void IKnife.KillPeople(){24 Console.WriteLine("切切切");25 }26void IGun.KillPeople(){27 Console.WriteLine("啪啪啪");28 }29 }30public static class Case31 {32public static void Begin(){33 Console.WriteLine("Design Pattern —— Explicit And Implicit:");34//隐式实现35 WrongKillMachine w = new WrongKillMachine();36 w.KillPeople();3738//显式实现39 IKnife k = new KillMachine();40 k.KillPeople();41 IGun g = new KillMachine();42 g.KillPeople();43 }44 }45 }2.2 结果2.3 例⼦解释2.3.1 隐式实现即为WrongKillMachine类,并没有指定每个接⼝的实现⽅法,⽽是通过⼀个签名与返回值⼀致的⽅法来隐式实现(Implicit、不⾔明的、绝对的、隐匿的)。