
LMS与RLS算法程序
%LMS算法程序
clear
N=2000;Fs=500
n=0:N-1;t=n/Fs;
s=5*sin(2*pi*t);%标准正弦信号
xn=randn(1,length(t));%与时间t等长随机信号 x=s+xn;%加噪信号
w=[0,0];%初始2阶加权系数
u=0.00026;%最佳参数
for i=1:N-1;%自适应算法
y(i+1)=xn(i:i+1)*w';
e(i+1)=x(i+1)-y(i+1);
w=w+2*u*e(i+1)*xn(i:i+1);
end;
%画图程序
subplot(4,1,1)
plot(t,s);
title('输入周期信号');
xlabel('t');
ylabel('s(t)');
subplot(4,1,2)
plot(t,xn);
title('噪声信号');
xlabel('t');
ylabel('xn(t)');
subplot(4,1,3)
plot(t,x);
title('加噪信号');
xlabel('t');
ylabel('x(t)');
subplot(4,1,4)
plot(t,e);
title('自适应滤波器输出结果');
xlabel('t');
ylabel('e(t)');
%RLS算法程序
clear
N=2000;Fs=500;
n=0:N-1;t=n/Fs;
xs=( sin(2*pi*t))';
subplot(4,1,1);
plot(t,xs);grid;
ylabel('幅度');
title('\it{输入周期性信号}');
xn=( 0.6*randn(1,length(t)))'; subplot(4,1,2);
plot(t,xn);grid;
ylabel('幅度');
xlabel('时间');
title('\it{随机噪声信号}');
d=xs;
x=xs+xn;
M=32;
w=(zeros(1,M))';
p=0.001*eye(M,M);
a=0.98;
for n=M:N;
x1=x(n:-1:n-M+1);
pi_ = x1' * p ;%互相关函数
k = a + pi_ * x1 ;
K = pi_'/k;%增益矢量
e(n)=d(n)-w'*x1;
w=w+K*conj(e(n));
y(n)=w'*x1;
end
subplot(4,1,3);
plot(t,x);grid;
axis([0 4 -2 2]);
ylabel('幅度');
xlabel('时间');
title('\it{加入噪声信号}');
subplot(4,1,4);
plot(t,y);grid;
ylabel('幅度');
xlabel('时间');
axis([0 4 -1 1]);
title('\it{自适应滤波器输出信号}');。
(完整word版)自适应滤波LMS算法及RLS算法及其仿真.

自适应滤波第1章绪论 (1)1.1自适应滤波理论发展过程 (1)1.2自适应滤波发展前景 (2)1.2.1小波变换与自适应滤波 (2)1.2.2模糊神经网络与自适应滤波 (3)第2章线性自适应滤波理论 (4)2.1最小均方自适应滤波器 (4)2.1.1最速下降算法 (4)2.1.2最小均方算法 (6)2.2递归最小二乘自适应滤波器 (7)第3章仿真 (12)3.1基于LMS算法的MATLAB仿真 (12)3.2基于RLS算法的MATLAB仿真 (15)组别:第二小组组员:黄亚明李存龙杨振第1章绪论从连续的(或离散的)输入数据中滤除噪声和干扰以提取有用信息的过程称为滤波。
相应的装置称为滤波器。
实际上,一个滤波器可以看成是一个系统,这个系统的目的是为了从含有噪声的数据中提取人们感兴趣的、或者希望得到的有用信号,即期望信号。
滤波器可分为线性滤波器和非线性滤波器两种。
当滤波器的输出为输入的线性函数时,该滤波器称为线性滤波器,当滤波器的输出为输入的非线性函数时,该滤波器就称为非线性滤波器。
自适应滤波器是在不知道输入过程的统计特性时,或是输入过程的统计特性发生变化时,能够自动调整自己的参数,以满足某种最佳准则要求的滤波器。
1.1自适应滤波理论发展过程自适应技术与最优化理论有着密切的系。
自适应算法中的最速下降算法以及最小二乘算法最初都是用来解决有/无约束条件的极值优化问题的。
1942年维纳(Wiener)研究了基于最小均方误差(MMSE)准则的在可加性噪声中信号的最佳滤波问题。
并利用Wiener.Hopf方程给出了对连续信号情况的最佳解。
基于这~准则的最佳滤波器称为维纳滤波器。
20世纪60年代初,卡尔曼(Kalman)突破和发展了经典滤波理论,在时间域上提出了状态空间方法,提出了一套便于在计算机上实现的递推滤波算法,并且适用于非平稳过程的滤波和多变量系统的滤波,克服了维纳(Wiener)滤波理论的局限性,并获得了广泛的应用。
MATLAB仿真实现LMS和RLS算法
MATLAB 仿真实现LMS 和RLS 算法题目:序列x(n)有AR (2)模型产生:)()2()1()(21n w n x a n x a n x +-+-=,w(n)是均值为0、方差为1的高斯白噪声序列。
.7.0,4.121-==a a 用LMS 算法和RLS 算法来估计模型参数21,a a 。
按照课本第三章63页的要求,仿真实现LMS 算法和RLS 算法,比较两种算法的权值收敛速度,并对比不同u 值对LMS 算法以及λ值对RLS 算法的影响。
解答:1 数据模型(1)高斯白噪声用用randn 函数产生均值为0、方差为1的标准正态分布随机矩阵来实现。
随后的产生的信号用题目中的AR (2)模型产生,激励源是之前产生的高斯白噪声。
(2)信号点数这里取为2000,用2000个信号来估计滤波器系数。
(3)分别取3个不同的u 、λ值来分析对不同算法对收敛效果的影响。
其中u=[0.001,0.003,0.006],lam=[1,0.98,0.94]。
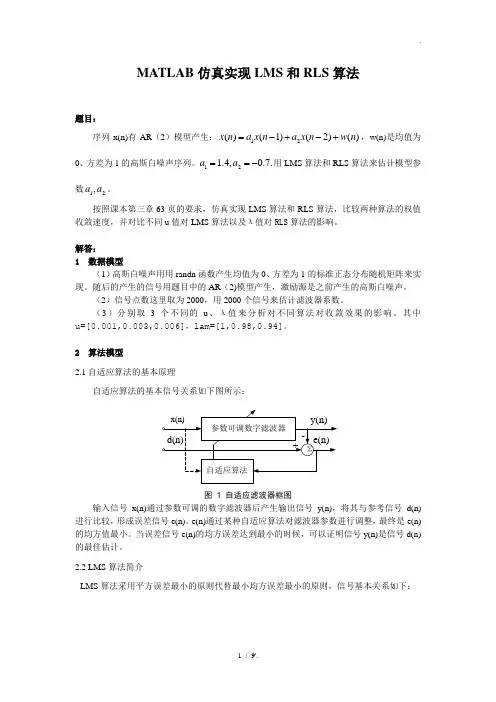
2 算法模型2.1自适应算法的基本原理自适应算法的基本信号关系如下图所示:图 1 自适应滤波器框图输入信号x(n)通过参数可调的数字滤波器后产生输出信号y(n),将其与参考信号d(n)进行比较,形成误差信号e(n)。
e(n)通过某种自适应算法对滤波器参数进行调整,最终是e(n)的均方值最小。
当误差信号e(n)的均方误差达到最小的时候,可以证明信号y(n)是信号d(n)的最佳估计。
2.2 LMS 算法简介LMS 算法采用平方误差最小的原则代替最小均方误差最小的原则,信号基本关系如下:1()()()()()()(1)()2()()(0,1,2,....1)N i i i y n w n x n i e n d n y n w n w n e n x n i i N μ-=-=-+=+-=-∑ 写成矩阵型式为:()()()()()()(1)()2()()T y n W n X n e n d n y n W n W n e n X n μ==-+=+ 式中,W(n) 为n 时刻自适应滤波器的权矢量,011()[(),(),....()]TN W n w n w n w n -=,N 为自适应滤波器的阶数;X( n) 为n 时刻自适应滤波器的参考输入矢量,由最近N 个信号采样值构成,()[(),(1),....(1)]TX n x n x n x n N =--+;d ( n) 是期望的输出值;e ( n) 为自适应滤波器的输出误差调节信号(简称失调信号) ;μ是控制自适应速度与稳定性的增益常数,又叫收敛因子或步长因子。
MATLAB仿真实现LMS和RLS算法
MATLAB 仿真实现LMS 和RLS 算法题目:序列x(n)有AR (2)模型产生:)()2()1()(21n w n x a n x a n x +-+-=,w(n)是均值为0、方差为1的高斯白噪声序列。
.7.0,4.121-==a a 用LMS 算法和RLS 算法来估计模型参数21,a a 。
按照课本第三章63页的要求,仿真实现LMS 算法和RLS 算法,比较两种算法的权值收敛速度,并对比不同u 值对LMS 算法以及λ值对RLS 算法的影响。
解答:1 数据模型(1)高斯白噪声用用randn 函数产生均值为0、方差为1的标准正态分布随机矩阵来实现。
随后的产生的信号用题目中的AR (2)模型产生,激励源是之前产生的高斯白噪声。
(2)信号点数这里取为2000,用2000个信号来估计滤波器系数。
(3)分别取3个不同的u 、λ值来分析对不同算法对收敛效果的影响。
其中u=[0.001,0.003,0.006],lam=[1,0.98,0.94]。
2 算法模型2.1自适应算法的基本原理自适应算法的基本信号关系如下图所示:图 1 自适应滤波器框图输入信号x(n)通过参数可调的数字滤波器后产生输出信号y(n),将其与参考信号d(n)进行比较,形成误差信号e(n)。
e(n)通过某种自适应算法对滤波器参数进行调整,最终是e(n)的均方值最小。
当误差信号e(n)的均方误差达到最小的时候,可以证明信号y(n)是信号d(n)的最佳估计。
2.2 LMS 算法简介LMS 算法采用平方误差最小的原则代替最小均方误差最小的原则,信号基本关系如下:1()()()()()()(1)()2()()(0,1,2,....1)N i i i y n w n x n i e n d n y n w n w n e n x n i i N μ-=-=-+=+-=-∑ 写成矩阵型式为:()()()()()()(1)()2()()T y n W n X n e n d n y n W n W n e n X n μ==-+=+ 式中,W(n) 为n 时刻自适应滤波器的权矢量,011()[(),(),....()]TN W n w n w n w n -=,N 为自适应滤波器的阶数;X( n) 为n 时刻自适应滤波器的参考输入矢量,由最近N 个信号采样值构成,()[(),(1),....(1)]TX n x n x n x n N =--+;d ( n) 是期望的输出值;e ( n) 为自适应滤波器的输出误差调节信号(简称失调信号) ;μ是控制自适应速度与稳定性的增益常数,又叫收敛因子或步长因子。
RLS和LMS自适应算法分析

RLS和LMS自适应算法分析RLS(Recursive Least Squares)自适应算法和LMS(Least Mean Squares)自适应算法是常见的自适应滤波算法,在信号处理、通信系统等领域有广泛应用。
本文将对这两种算法进行详细分析比较,并对它们的优缺点进行评价。
首先,我们先介绍一下这两种算法的基本原理。
RLS算法是一种递归估计算法,通过估计系统的权值并逐步修正的方式逼近期望响应。
根据最小二乘估计准则,RLS算法通过最小化滤波器输出与期望响应之间的均方误差来更新权值。
该算法以过去的输入和期望响应作为参考,通过不断修正权值,逼近最佳解。
常用的RLS算法有全选信号算法、选择性部分信号退化算法等。
LMS算法则是一种基于梯度下降的迭代算法,通过不断修正权值,使得滤波器输出的均方误差逐渐减小。
该算法的优势在于计算简单、适合实时应用。
LMS算法通过使用当前输入和期望响应对滤波器权值进行更新,更新步长由算法的学习速率参数确定,步长过大会导致算法发散,步长过小会降低收敛速度。
接下来,我们以几方面来分析比较这两种算法。
1.性能比较:在滤波效果方面,RLS算法由于基于历史输入和期望响应进行计算,能够更好地估计权值,提高滤波性能。
而LMS算法则在计算简单、实现容易的基础上,性能相对较差。
在噪声较大的环境下,RLS算法的性能相对更为优秀。
2.计算复杂度:RLS算法需要存储历史输入和期望响应,并进行矩阵运算,因此计算复杂度较高。
而LMS算法只需要存储当前输入和期望响应,并进行简单的乘法和加法运算,计算复杂度较低。
在资源受限的环境下,LMS算法更加适用。
3.收敛速度:RLS算法在每次迭代时都通过递归方式重新计算权值,因此收敛速度较快。
而LMS算法只通过当前输入和期望响应更新权值,因此收敛速度较慢。
在需要快速适应的应用场景下,RLS算法更为适合。
4.算法稳定性:由于RLS算法需要存储历史输入和期望响应,内存消耗较大。
自适应滤波LMS与RLS的matlab实现

自适应滤波LMS与RLS的matlab 实现MATLAB 仿真实现LMS 和RLS 算法的二阶AR 模型及仿真结果分析一、题目概述:二阶AR 模型如图1a 所示,可以如下差分方程表示:)()()2()1()()(21n d n v n x a n x a n v n x +=----= (1)图1a其中,v(n)是均值为0、方差为0.965的高斯白噪声序列。
a 1,a 2为描述性参数,.95,0,195.021=-=a a 设x(-1)=x(-2)=0,权值w 1(0)=w 2(0)=0,μ=0.04①推导最优滤波权值(理论分析一下)。
②按此参数设置,由计算机仿真模拟权值收敛曲线并画出,改变步长在此模拟权值变化规律。
③对仿真结果进行说明。
④应用RLS 算法再次模拟最优滤波权值。
解答思路:(1)高斯白噪声用normrnd函数产生均值为0、方差为0.965的正态分布随机1*N矩阵来实现。
随后的产生的信号用题目中的二阶AR模型根据公式(1)产生,激励源是之前产生的高斯白噪声。
(2)信号长度N取为2000点,用以观察滤波器权值变化从而估计滤波器系数,得到其收敛值。
(3)仿真时分别仿真了单次LMS算法和RLS算法下的收敛性能以及100次取平均后的LMS和RLS算法的收敛性能,以便更好的比较观察二者的特性。
(4)在用不同的分别取3个不同的μ值仿真LMS算法时,μ值分别取为0.001,0.003,0.006;用3个不同的λ值仿真RLS算法时λ值分别取为1,0.98,0.94,从而分析不同步长因子、不同遗忘因子对相应算法收敛效果的影响。
二、算法简介上式越旧的数据对()n ε的影响越小。
通过计算推导得到系数的迭代方程为:w (n )=w (n −1)+k (n )e ∗(n) (5)式(5)中,增量k(n)和误差e ∗(n)计算公式如下:(n 1)x(n)k(n)(n)T(n 1)x(n)T T x λ-=+- (6)e ∗(n )=d ∗(n )−x T (n )∗w(n −1)(7) 式(6)中T(n)= R̂−1(n ),也就是当前时刻自相关矩阵的逆。
LMS和RLS算法应用及仿真分析

LMS和RLS算法应用及仿真分析
LMS算法(Least Mean Squares)是一种基于梯度下降策略的机器学
习算法,它主要应用于解决系统辨识、信号分类和数据拟合等问题。
LMS
算法是一种收敛率较高的优化算法,由于其算法简单、快速,因此在工业
中被广泛应用。
基本原理:LMS算法的基本原理是进行参数更新,以最小化残差平方
和(RSS)作为目标函数,从而改善结果的稳定性和准确性。
LMS算法的
另一个重要思想是,在学习过程中每次迭代都仅使用当前一个输入和相应
的输出。
因此,该算法不需要获得训练样本数据的完整集合,可以仅仅从
一个训练样本中获得有限的信息,并通过这种限定的信息进行迭代。
LMS算法的算法步骤:
(1)初始化参数θ;
(2)给定一个输入样本xn,根据当前的参数θ计算出预测输出ŷn;
(3)根据已知的真实输出dn,计算出当前的残差en;
(4)根据梯度下降法更新参数θ;
(5)重复2~4步,直到达到目标函数的收敛性。
仿真分析:
首先,使用Matlab仿真模拟LMS算法,以模拟实际的系统辨识任务。
RLS和LMS自适应算法分析
RLS和LMS自适应算法分析RLS (Recursive Least Squares) 和 LMS (Least Mean Squares) 是两种常见的自适应滤波算法。
它们在信号处理、通信系统和自适应控制等领域得到广泛应用。
本文将对这两种算法进行分析比较。
首先,我们来看看RLS算法。
RLS算法使用最小均方误差准则来自适应调整滤波器系数。
它利用递归方式计算出均方误差的最小值。
RLS算法基于Wiener-Hopf方程,通过解析方法来计算最优系数。
这种方法计算量较大,但是提供了更好的性能。
RLS算法根据观测数据和期望输出之间的误差信号来不断调整滤波器的权重,并且在递归过程中更新这些权重。
相比于LMS算法,RLS算法具有更快的收敛速度和更高的精度。
但是,RLS 算法也存在一些问题,比如计算复杂度高、存储要求大以及对噪声和系统不确定性敏感。
接下来,我们来看看LMS算法。
LMS算法是一种基于随机梯度下降的自适应算法。
在LMS算法中,滤波器的系数通过逐步调整以减小误差标准差。
LMS算法利用误差信号和输入信号之间的乘积来更新滤波器系数。
这种算法简单易于实现,计算复杂度低,并且对存储要求不高。
LMS算法适用于非平稳环境下的自适应滤波问题。
然而,LMS算法的收敛速度较慢,需要一定的迭代次数才能达到最优解,而且对于高阶滤波器,可能存在稳定性问题。
此外,LMS算法对输入信号的统计特性有一定的要求。
综上所述,RLS算法和LMS算法都是常见的自适应滤波算法,它们在不同的应用领域有不同的适用性和特点。
RLS算法在计算复杂度和存储要求上较高,但是具有更快的收敛速度和更高的精度。
LMS算法计算复杂度低,存储要求小,但是收敛速度较慢。
一般情况下,对于较小的系统和较简单的滤波器,可以使用LMS算法,而对于复杂的系统和高阶滤波器,可以使用RLS算法。
在实际应用中,需要根据具体的要求和约束来选择合适的算法。
此外,还可以根据实时计算需求和系统资源限制等因素,对RLS 和LMS算法进行优化和改进,如考虑快速RLS算法和正则化LMS算法等。
LMS和RLS算法在盲从多用户检测中的比较
LMS和RLS算法在盲自适应多用户检测中的比较摘要:分析并研究了DS-CDMA (直扩码分多址) 通信系统中的两种盲多用户检测算法,即最小均方(LMS) 算法和递推最小二乘(RL S)。
仿真实验了在平稳信道下、同步DS-CDMA 系统中接收机应用这两种盲多用户检测算法抑制多址干扰(MAI) 的能力,仿真实验与理论推导相吻合。
实验与理论都表明,递推最小二乘(RLS)算法能快速收敛、信干比大更具有实用性。
关键字:盲多用户检测算法;RLS算法;LMS算法;前言:在码分多址(CDMA) 系统中,由于多个用户采用非正交化多工传输方式,且传送的信息共用同一物理信道,因此产生了多址干扰(MAI) 。
多址干扰严重限制了CDMA 系统的容量和性能,特别是当移动终端处于快速移动状态,其电波传播路径是时变的,或者说其上、下行链路是变参的,使得入向路径各移动站功率差异会很大,多址干扰将十分严重,导致常规的检测器将无法工作,这种现象称之为“远—近”效应。
“远—近”效应不仅使接收信噪比严重恶化,而且使系统通信容量受到极大的限制。
因此,出现了能够克服“远—近”效应的最优多用户检测器,以及许多自适应和非自适应的多用户检测算法。
但是这类方法需要知道较多的先验信息,而且其计算复杂度随用户数呈指数增加,当用户数及统计长度较大时,算法甚至无法实现。
最近,人们提出了只利用被检测用户扩频波形的盲自适应多用户检测技术。
在移动用户和基站之间的通信由于某种不可预知的强干扰(如新的多径出现、新的干扰用户出现)而突然恶化的情况下,盲自适应多用户检测技术可以不需要知道系统参数,也不需要用户重新发送训练序列就可以使系统恢复正常,因此得到广泛应用。
盲多用户检测的主要研究方向是寻求一种能获得良好性能和复杂度两者之间进行折衷的准最佳检测方法。
典型方法主要有:盲多用户检测最小均方(LMS) 算法、盲多用户检测递归最小二乘(RL S)算法。
1盲多用户检测的典范表示考察一直接序列码分多址系统,它有K 个用户,无线信道为加性高斯白噪声信道,在经过一系列处理后,接收机在一个码元间隔的离散时间输出可用信号模型()()()1(),0,1, (1)k k k s k y n A b n s n v n n T σ==+=-∑表示。
RLS和LMS自适应算法分析
RLS 和LMS 自适应算法分析摘要:本文主要介绍了自适应滤波的两种算法:最小均方(LMS, Least Mean Squares)和递推最小二乘(RLS, Recursive Least Squares)两种基本自适应算法。
我们对这两种基本的算法进行了原理介绍,并进行了Matlab 仿真。
通过仿真结果,我们对两种自适应算法进行了性能分析,并对其进行了比较。
用Matlab 求出了LMS 自适应算法的权系数,及其学习过程曲线,和RLS 自适应权系数算法的学习过程。
关键词:自适应滤波、LMS 、RLS 、Matlab 仿真Abstract: this article mainly introduces two kinds of adaptive filtering algorithms: Least Mean square (LMS), further Mean Squares) and Recursive Least Squares (RLS, Recursive further Squares) two basic adaptive algorithm. Our algorithms of these two basic principle is introduced, and Matlab simulation. Through the simulation results, we have two kinds of adaptive algorithm performance analysis, and carries on the comparison. Matlab calculate the weight coefficient of the LMS adaptive algorithm, and its learning curve, and the RLS adaptive weight coefficient algorithm of the learning process.Keywords:, LMS and RLS adaptive filter, the Matlab simulation课题简介:零均值、单位方差的白噪声通过一个二阶自回归模型产生的AR 过程。
LMS与RLS算法程序
LMS与RLS算法程序LMS(最小均方)和RLS(递推最小二乘)是两种常见的自适应滤波算法,在信号处理和通信系统中被广泛应用。
本文将介绍LMS和RLS的基本理论原理,并给出相应的算法程序。
1.LMS算法LMS算法是一种最简单的自适应滤波算法,其基本原理是通过调整滤波器的权值,使得输出信号与期望信号的均方误差最小化。
LMS算法每次迭代都根据误差进行权值更新,可通过以下步骤实现:步骤1:初始化滤波器的权值w(n)=0;步骤2:输入一个样本x(n);步骤3:计算滤波器的输出y(n)=w(n)^T*x(n);步骤4:计算误差e(n)=d(n)-y(n),其中d(n)为期望输出;步骤5:更新滤波器权值w(n+1)=w(n)+μ*e(n)*x(n),其中μ为步长参数;步骤6:返回步骤2下面是一个简单的LMS算法的Python代码示例:```pythonimport numpy as npdef LMS(x, d, mu, iterations):N = len(x)w = np.zeros(N) # 初始化滤波器权值y = np.zeros(N) # 存储输出信号e = np.zeros(N) # 存储误差信号for n in range(iterations):y[n] = np.dot(w, x[n]) # 计算输出信号e[n]=d[n]-y[n]#计算误差信号w = w + mu * e[n] * x[n] # 更新权值return y, e, w#测试x = np.array([[1, 2, 3, 4, 5], [2, 3, 4, 5, 6]]) # 输入信号d = np.array([4, 7, 10, 13, 16]) # 期望输出mu = 0.01 # 步长参数iterations = len(x[0]) # 迭代次数y, e, w = LMS(x, d, mu, iterations)print("输出信号:", y)print("误差信号:", e)print("滤波器权值:", w)```2.RLS算法RLS算法是一种快速收敛的自适应滤波算法,它通过递推计算得到滤波器的权值更新,以减小均方误差。