
5_4_分程控制与阀位控制
分程控制的内部结0.06MPa
0.06~0.1MPa
通过手工调节阀门定位 器,使控制阀全范围所 需的控制信号变窄。
VA
VB
上例中当输出p从0.02 变化至 0.06 MPa时,VA就可全范围 变化(此时,VB开度不变);而当输出p从0.06 变化至
0.10 MPa时,VB就可全范围变化(此时,VA开度不变)
分程控制与阀位控制
吴平 浙江理工大学自动化系
2015/04/21
内容
▪ 分程控制的概念与方法 ▪ 分程控制的应用举例- 间歇反应器与储罐气封控制 ▪ 阀位控制方案
间歇放热反应器的控制问题
放热 反应器
TT 34
换热水
T
Y
冷却水
“A”
“B” 蒸汽
工艺背景:在反应开始时需要用蒸汽加热,以达到一定的反应 速度;而当反应正常进行时,需要用冷却水进行冷却,以防 止反应温度超高。
双控制阀的分程组合
f (%) “ 气开阀A” “ 气开阀B”
100
0 0.02
100
0.06
0.10
p, MPa
“ A”
“ B”
气关阀 气关阀
0
0.02
0.06
0.10
p, MPa
f (%) “ 气开阀A”
f (%) “
气开阀 B”
100
“ A”
气关阀
0 0.02
100
0.06
0.10
p, MPa
工作过程: (1)当温度变低时,调节阀的气动信号增大。若冷水阀还未 全关,则先逐步关冷水阀;否则,再开大蒸汽阀; (2)当温度变高时,调节阀的气动信号减少。若蒸汽阀还未 全关,则先逐步关蒸汽阀;否则,再开大冷水阀;
分程控制系统的非线性
冷水阀 fA(t)
Tsp
u(t)
+
TC
-
+
蒸汽阀
fB(t)
+ 换热器
切换,以节省氮气用量?
▪ 目的:防止油品或产品和空气中的氧气接触。
▪ 方法:保持储罐氮气气压为微正压。
▪ 过程:液面上升,停止补气,将压缩氮气适量排出。液面下降,停 止放气,适量补充氮气。
▪ 进储罐阀门A 气开,排气阀门B气关。控制器反作用。
贮罐气封分程动作过程
阀开度(%) 气
关 阀 气开阀
如何避免两调节阀的频繁开闭以减少N2用量?
间歇放热反应器分程控制方案
放热 反应器
Tsp
Tm
TC 34
u
I/P
p
电/气
TT
转换器
34
换热水
Y
冷却水
T
“A”
“B” 蒸汽
常规线性控制阀的特性
ym TC u
100
34
I/P
p
气关阀
f (%) 气开阀
0
VA
0.02
0.06
0.10
p, MPa
▪ 正常情况下,当电气转换器输出p全范围变化(0.02 ~ 0.10 MPa)时,控制阀从全关至全开或从全开至全关。
阀位控制系统的原理结构
经济、合理 但不及时
快速、及时 但不经济
阀位控制器 B阀位设定值
主控制器
阀位控制系统应用
管式加热炉原油出口温度控制
及时有效 A.O
正作用
克服干扰的快速性 和有效性比较差
反作用 经济合理
A.O
2. 两控制阀如何分程协调工作? 3. 画出该控制系统的方块图
▪ 1. 为了避免气源故障引起反应器温度过高,无气时输入热量最小, 蒸汽阀,气开式。冷水阀,气关式。
▪ 2. 温度偏高,先关蒸汽再开大冷水。节能。温控器为反作用,温度 增高,输出信号下降。要求信号下降,先关小蒸汽,再开大冷水。
▪ 3. 蒸汽阀分程区间在高信号区。冷水阀在低信号区。
“ B”
气关阀
0
0.02
0.06
0.10
p, MPa
f (%)
间歇放热反应器分程控制系统设计分析
Tsp
放热 反应器
Tm
TT 34
TC 34
u
I/P
p
电/气 转换器
换热水
Y
冷却 水
T
“A”
“B” 蒸汽
100
“ A”
f (%) “
气开阀 B”
气关阀
0 0.02
0.06
0.10
p, MPa
问题讨论
1. 选择两控制阀的气开/气关形 式;
100
“ A”
f (%) “
气开阀 B”
气关阀
0 0.02
0.06
0.10
p, MPa
间歇放热反应器分程控制系统方块图
Tsp
TC u(t)
+
34
-
fA 冷却水
VA
回路
+ Tc
放热
T
fB VB
蒸汽 + 加热器
反应器
Tm TT 34
f (%) “
气开阀 B”
1. 确定TC34的正反作用; 2. 分析该控制系统如何具体工作?
100
“ A”
气关阀
0 0.02
0.06
0.10
p, MPa
Tsp
放热 反应器
Tm
TT 34
TC 34
u
I/P
p
电/气 转换器
换热水
Y
冷却 水
T
“A”
“B” 蒸汽
▪ 温度控制器,反作用控制器。
调节阀的分程动作关系
阀开度(%) 气开阀
100
气 关
“A” 阀
“B”
0 0.02
0.06
0.10
调节阀气动信号(MPa)
反应釜
Tm 温度测量
问题:
Tm Tm f A fB
分程控制系统非线性的补偿
冷水阀 fA(t)
Tsp
u(t)
+
TC
-
+
蒸汽阀
fB(t)
+ 换热器
反应釜
Tm 温度测量
补偿原理:
Tm f A Tm fB f A u fB u
分程控制非线性补偿方法
补偿原理:
Tm f A Tm fB f A u fB u
100
“B”
“A”
0 0.02
0.058 0.062
0.10
调节阀气动信号(MPa)
1、控制阀引入不灵敏区。 2、同时,控制器引入调节 死区
阀位控制
在设计控制系统时,选择控制变量既要考虑经济性和合理 性,又要考虑快速性和有效性。但在有些情况下,很难做到两 者兼顾。阀位控制系统就是在综合考虑控制变量的快速性、有 效性和经济性、合理性基础上发展起来的一种控制系统。
若:
3 Tm Tm f A fB
阀开度(%)
100
“A”
“B”
0 0.02
0.04
0.06
0.10
调节阀气动信号(MPa)
fA 3 fB
u
u
油品罐顶封氮分程控制方案
排空 气关阀
VB
N2
VA
N2
气源
气开阀
PT
Pm
41
PT
41 u
Psp
问题讨论
1. 两控制阀如何分程协调工作? 2. 确定压力控制器的正反作用; 3. 如何避免进气阀与排空阀的频繁
控制目标:希望实现反应温度全过程的自动控制
分程控制的基本设计思想
在分程控制系统中,仅有一个被控变量CV,但通常有两个操 作变量MVs。 ▪ 分程控制的基本设计思想是,将两个MVs (或两个控制阀) 合并成一个MV,再按单回路方式进行控制; ▪ “分程”是指将控制器输出信号按范围划分成几段,其中每 一段只调节一个控制阀的开度(另一控制阀的开度保持不 变)。
分程控制

(1)两个对数流量特性的阀并联分程使用
如果使用两个对数流量特性的阀进行并联分程, 效果要比两个线性阀分程好得多。
100%
阀开度
0
调节器输出
50%
100%
2014-1-17
过程控制 青海大学
21
为了使总流量特性达到平稳过渡,可采取如下方法:
(2)切换区重合。
100%
阀开度
100%
阀开度
0
40% 60% 100%
阀开度(%)
放热反应。先 加热,后制冷。
气
关
“A”
0 0.02
阀
气
0.06
开
“B”
0.10
调节阀气动信号(MPa)
2014-1-17
过程控制 青海大学
阀
15
三、 用于生产安全的防护措施
排 空 气关阀 “B” “A” 气开阀
N2
反作用
PC
罐顶氮气防止 油气挥发,和 油品氧化,保 持微正压。 液 位处于 正常位 置 时,两个阀全关。 液 位 ↑ , MV↓ , 减 小到过分程点,阀A 关闭,阀B打开。 液 位 ↓ , MV↑ , 增 大到过分程点,阀B 关闭,阀A打开。
=
C B min 4 30 0.133
C Amax C B max 104 C maz
那么两阀构成分程控制时,两阀组合后的可调范围
RAB
2014-1-17
100 4 780 0.133
过程控制 青海大学
11
组合后的可调范围比一个阀的可调 范围扩大了约26倍。 下图为扩大可调范围的氨厂蒸汽减压 分程控制系统应用。
2014-1-17
过程控制 青海大学
复杂控制理论--分程控制
2019/12/29
4
决定分程区间 根据工艺要求,当温度偏高时,
100
先关小蒸汽再开大冷水
B
A
温度控制器为反作用,温度升高
输出信号下降,信号下降时先关小蒸 汽,再开大冷水。
蒸汽阀的分程为0.06~0.1MPa、
0 0.02
0.06
0.1
MPa
冷水0.02~0.06MPa 。
T Tr A T Tr A B
VB
VB:透平不可以变速太快,可用于正常
工况(此时VA处于小开度——节能)。
VA
2019/12/29
10
结论: ⑴ 从结构看:分程控制系统和阀位控制系统都具有多个控制变量 和单个受控变量; ⑵ 从控制要求看:分程控制要求各个控制变量接替工作; 阀位控制要求被选作辅助变量的阀位在稳态时 处于某个较小(或较大)值上,以满足另外指标优 化的要求。
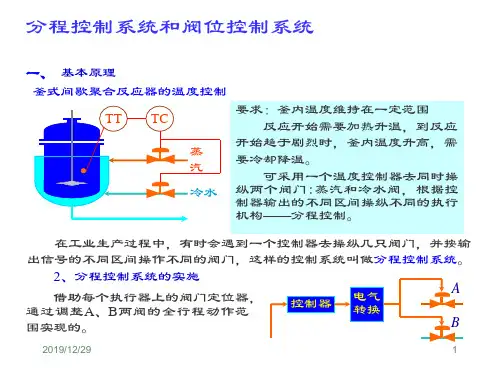
开始加热升温,引发反应;等反应开 始后,由于是放热反应,反应逐渐加剧, 温度越来越高,因此需要降温冷却。
采用分程控制,利用温度控制器输出 信号的不同区间分别控制这两只不同的阀 门。
TT TC
A 蒸汽
B 冷水
确定阀的气开、气关型式
为避免气源中断时造成反应温度过高,蒸汽阀选择气开式、冷水阀选
气关式;温度控制取反作用。
在工业生产过程中,有时会遇到一个控制器去操纵几只阀门,并按输
出信号的不同区间操作不同的阀门,这样的控制系统叫做分程控制系统。
2、分程控制系统的实施
借助每个执行器上的阀门定位器,
通过调整A、B两阀的全行程动作范 围实现的。
控制器
电气 转换
A B
2019/12/29
1
5_4_分程控制与阀位控制

4.调节器正、反作用方式的选择
示例1:
B A.O “ “-” +”
“ +” 反作用 “ +” A.O “ +”
“-” 正作用
A
管式炉原油出口温度阀位控制系统方框图
4.调节器正、反作用方式的选择
示例2:
A.O “ B P “ +” +” “-” 正作用 “ +” A.O “ +”
经济、合理 但不及时 快速、及时 但不经济
阀位控制器 B阀位设定值
主控制器
阀位控制系统应用
管式加热炉原油出口温度控制
及时有效 正作用
A.O
反作用
经济合理
A式加热炉原油出口温度控制
及时有效 正作用
A.O
稳定情况: 被控参数=设定温度R VB开度=r 干扰使θ ↑时:
气
调节阀气动信号(MPa)
阀
0.058 0.062
气
开 阀
关
阀位控制
在设计控制系统时,选择控制变量既要考虑经济性和合理
性,又要考虑快速性和有效性。但在有些情况下,很难做到两
者兼顾。阀位控制系统就是在综合考虑控制变量的快速性、有
效性和经济性、合理性基础上发展起来的一种控制系统。
阀位控制系统的原理结构
分程控制的基本设计思想
在分程控制系统中,仅有一个被控变量CV,但通常有两个操 作变量MVs。
▪ 分程控制的基本设计思想是,将两个MVs (或两个控制阀) 合并成一个MV,再按单回路方式进行控制;
▪ “分程”是指将控制器输出信号按范围划分成几段,其中每 一段只调节一个控制阀的开度(另一控制阀的开度保持不 变)。
分程控制与阀位控制
第五章5 分程控制控制系统

图1
分程控制系统方框图
分程控制系统中控制器输出信号的分段一般是由附设在控制阀上的阀门定
位器来实现的。阀门定位器相当于一台可变放大系数,且零点可以调整的放
大器。 阀门定位器可以将控制器的输出压力分成几段信号区间。不同段内的压力
有相应的阀门定位器转化为0.02~0.1MPa信号压力,使控制阀全程动作。
例如:A和B两个控制阀 要求:A阀在控制器输出信号压力为0.02~0.06MPa信号压力,使控制 阀全程动作。 A阀上的阀门定位器对应的输出压力为0.02MPa~0.1MPa,B阀上则在控制 器输出压力为0.06MPa~0.1MPa时通过附设在上面的阀门定位器使之也刚好走 完全程。 即,当控制其输出信号小于0.06MPa时,A阀动作,B阀不动作; 当信号大于0.06MPa时,A阀已动至极限,B阀开始动作。
一类是两个控制阀异向动作: 即随着控制器输出信号的增大成减小,一个控制阀开大,另 一个控制阀则关小,如图8—37所示,其中图(a)是A为气关阀、B 为气开阀的情况。图(b)是A为气开阀、B为气关阀的情况。
分程阀同向或异向动作的选择问题,要根据生产工艺的实际需要 来确定。
二、分程控制的应用场合
1.用于扩大控制阀的可调范围,改善控制品质
TCபைடு நூலகம்冷水
A B 蒸汽
FVA:气闭
FVB:气开
TC:反作用
1.反应开始前升温阶段→T测<给定值→TC↑→A阀↓ →( A阀 全关时)B阀↑ →蒸汽加热, T↑→ 达到反应温度时,反应开 始; 2.反应开始后T↑ → T测.>给定值→TC↓ →B阀↓(B阀全关时) A阀↑→ T↓,冷却水把反应热带走,使反应釜温度恒定,反 应继续进行。
5.5
分程控制系统
9.分程控制-过程控制(自动化)解析
本讲主要内容
分程控制的特点与适用场合; 分程区间的确定方法; 阀位控制的概念与设计方法。
例1:间歇聚合反应器的控制问题
T
Y
冷水
“A”
蒸汽
“B”
控制要求:反应开始前,需要用蒸汽加热以达到反应所需 的温度;当反应开始后,因放出大量反应热,需要用冷水 进行冷却。要求全过程自动控制反应器的温度,怎么实现?
氮封的技术要求
实行氮封的技术要求是:要始终保持储罐内的 氮气压微量正压。储罐内储存物料量增减时, 将引起罐顶压力的升降,应及时进行控制,否 则将使储罐变形,更有甚者,会将储罐吸扁。 因此,当储罐内液面上升时,应停止继续补充 氮气,并将压缩的氮气适量排出。反之,当液 面下降时应停止放出氮气。只有这样才能达到 既隔绝空气,又保证容器不变形的目的。
多回路PID控制系统小结
用于改善控制系统性能的多回路PID系统 (1)串级控制系统; (2)前馈控制系统; (3)变增益/变比值控制系统。
用于满足工艺特定需要的多回路PID系统 (1)均匀控制系统; (2)比值控制系统; (3)分程控制系统; (4)阀位控制系统; (5)选择性控制系统。
练习
题1 下图为化学反应器的过程控制系统:1)说明图中的控制策略属于哪类控制系统?2) 最主要的被控变量是什么?最主要的操纵变量是什么?3)图中哪个控制器要整定的最慢, 哪个控制器要整定的最快?为什么?4)阀门V1是气开还是气关?为什么?V2是气开还是 气关?为什么?5)指出各图中控制器的正反作用,并给出选取的理由;6)给出图中控制 规律的选取。
0.10
调节阀气动信号(MPa)
避免两调节阀频繁开 闭的方法: (1)控制阀引入不 灵敏区。 (2)同时,控制器 引入调节死区(为什 么?)
《过程控制及仪表》期末复习题(基础题目)

一、填空题二、自动调节系统方块图中,给定值R,测量值Z和偏差e三者之间的关系是e=R-Z。
一、过渡过程结束时,被控变量所达到的新的稳态值与原稳态值之差叫做余差二、串级调节系统中,主回路是一个定值调节系统。
1.电子电位差计是根据电压补偿原理工作的。
三、积分时间愈____长_____,积分作愈弱。
四、当一个调节器的输出信号同时送给两个调节阀,这两个调节阀工作在不同的信号区间,则构成的控制系统为___分程__控制系统。
五、在自动控制系统中,能够测量某物理量的大小并把它转化为一种特定信号的自动化装置是测量变送器。
1.过程控制仪表包括控制器、执行器、操作器以及可编程控制器等各种新型控制仪表及装置。
2.一台仪表性能的优劣通常可以用精确度、变差、灵敏度来评价。
3.基本控制规律包括双位控制、比例控制、比例积分控制、积分控制、微分控制、比例微分控制、以及比例积分微分控制。
4.二、选择题1.在自动化仪表中,显示仪表用于各种检测变量的显示、记录,按显示方式可分为三大类,下面哪项不属于显示方式。
( B )A 模拟式显示仪表B高端显示仪表 C 屏幕显示仪表 D 数字式显示仪表2.对于始点为0℃的电子电位差计,当输入端短路时,仪表指针应指在( C )。
A.始点B.终点C.室温D.原位置3. 下列( A )不是描述对象特性的参数。
A.过渡时间B.时间常数C.放大系数D.滞后时间4. 下面哪项不属于复杂控制系统。
( A )A. 自动控制系统与编程控制系统B. 比值控制系统均匀控制系统C 分程控制系统与选择性控制系统D 串级控制系统与前馈控制系统5. 串级控制系统中,副调节器一般采用(D )调节规律A.PIB.PIDC.PDD.P6. 下面哪项不属于过程控制系统的分类。
CA过程自动检测系统 B 过程自动控制系统C过程自动显示系统D过程自动报警与联锁保护系统7. 如图为一个加热器控制系统,通过将进料与蒸汽进行换热达到对物料进行加热的目的,希望出料温度恒定。
过程控制练习题(带答案)2(1)
过程控制练习题(带答案)2(1)练习题⼀、填空题1.定⽐值控制系统包括:(开环⽐值控制系统)、(单闭环⽐值控制系统)和(双闭环⽐值控制系统)。
2.控制阀的开闭形式有(⽓开)和(⽓关)。
3.对于对象容量滞后⼤和⼲扰较多时,可引⼊辅助变量构成(串级)控制系统,使等效对象时间常数(减少),提⾼串级控制系统的⼯作频率。
4.测量滞后包括测量环节的(容量滞后)和信号测量过程的(纯滞后)。
5.锅炉汽包⽔位常⽤控制⽅案为:(单冲量⽔位控制系统)、(双冲量控制系统)、(三冲量控制系统)。
6.泵可分为(容积式)和(离⼼式)两类,其控制⽅案主要有:(出⼝直接节流)、(调节泵的转速)、(调节旁路流量)。
7.精馏塔的控制⽬标是,在保证产品质量合格的前提下,使塔的总收益最⼤或总成本最⼩。
具体对⼀个精馏塔来说,需从四个⽅⾯考虑,设置必要的控制系统,分别是:物料平衡控制、(能量平衡控制)、(约束条件控制)和(质量控制)。
1. 前馈控制系统的主要结构形式包括:单纯的前馈控制系统、(前馈反馈控制系统)和(多变量前馈控制系统)。
2. 反馈控制系统是具有被控变量负反馈的闭环回路,它是按着(偏差)进⾏控制的;前馈控制系统是按(扰动)进⾏的开环控制系统。
3. 选择性控制系统的类型包括:(开关型)、(连续型)和(混合型)。
4. 常⽤控制阀的特性为(线性)、(快开)、(对数)、和(抛物线)特性。
5. 阀位控制系统就是在综合考虑操纵变量的(快速性)、(经济性)、(合理性)、和(有效性)基础上发展起来的⼀种控制系统。
6. 压缩机的控制⽅案主要有:(调速)、(旁路)和节流。
7. 化学反应器在⽯油、化⼯⽣产中占有很重要的地位,对它的控制⼀般有四个⽅⾯,分别是:物料平衡控制、(能量平衡控制)、(质量控制)和(约束条件控制)。
⼆、简答题1.说明⽣产过程中软保护措施与硬保护措施的区别。
答:所谓⽣产的软保护措施,就是当⽣产短期内处于不正常情况时,⽆须像硬保护措施那样硬性使设备停车,⽽是通过⼀个特定设计的⾃动选择性控制系统,以适当改变控制⽅式来达到⾃动保护⽣产的⽬的。
仪表专业dcs考试题(带答案)2016030201
机电仪中心仪表专业DCS考试试题一、选择题(选择一个正确的答案,将相应的字母填入题内的括号中。
每题1分,满分15分。
)1、在DCS硬件结构中,用于控制功能组态和系统维护的是(C)。
A 操作站B 控制站C 工程师站D 管理计算机2、安全仪表系统是(A)。
A SISB APC C DCSD ESD3、十进制数108的二进制码为( C )。
A 11011010B 100101C 1101100D 10011104、以下存储器中,关闭电源后数据可能发生改变的是( A )。
A RAMB ROMC EPPROMD EPROM5、组态ASSET用(B )软件A ERDB B EMDBC QDBD HDB6、PKS中SCM是能够极大简化批量逻辑的措施,那么它的全称是(C )A、批量逻辑控制回路B、控制回路C、顺序控制回路D、通讯控制回路7、SCADAPACK系列现场控制单元与操作站之间采用开放式以太网连接方式,并运行标准的( B )协议。
A UDP/IPB TCP/IPC PROBUSD RS4858、联锁控制属于( A )。
A 过程控制级B 过程管理级C 生产管理级D 经营管理级9、下列汽轮机监控参数中,只作监视无保护作用的是( C )。
A 轴向位移B 差胀C 缸胀D 转速。
10、电涡流传感器测量的被测体必须是( D )。
A 铜质导体B 铝质导体C 绝缘体D 金属导体。
11、调节器的比例度和积分时间正确说法是( B )。
A 比例度越大,比例作用越强B 积分时间越小,积分作用越强C 比例度越大,比例作用越弱,积分时间越大,积分作用越强D 比例度越小,比例作用越弱,积分时间越小,积分作用越弱12、我厂ABB Symphony系统的网络结构为( B )。
A 树型B 环型C 总线型D 星型13、安全色中黄色代表(C)。
A 禁止B 提示C 警告D 指令14、煤化工公司火炬装置使用的下面那个产品(C)。
A PLCB HoneywellC SCADAD 莫迪康15、西门子PLC通电后,CPU面板上“BATF”指示灯亮,表示(B )。
分程控制系统
2.5分程控制系统2.5.1分程控制系统的基本概念1.分程调节系统一般来说,一台调节器的输出仅操纵一只调节阀,若一只调节器去控制两个以上的阀并且是按输出信号的不同区间去操作不同的阀门,这种控制方式习惯上称为分程控制。
图2.5-1表示了分程控制系统的简图。
图中表示一台调节器去操纵两只调节阀,实施(动作过程)是借助调节阀上的阀门定位器对信号的转换功能。
例如图中的A、B两阀,要求A阀在调节器输出信号压力为0.02~0.06MPa变化时,作阀得全行程动作,则要求附在A阀上的阀门定位器,对输入信号0.02~0.06MPa时,相应输出为0.02~0.1MPa,而B阀上的阀门定位器,应调整成在输入信号为0.06~0.1图2.5-1分程控制系统示意图MPa时,相应输出为0.02~0.1MPa。
按照这些条件,当调节器(包括电/气转换器)输出信号小于0.06MPa时A阀动作,B阀不动;当输出信号大于0.06MPa时,而B阀动作,A阀已动至极限;由此实现分程控制过程。
分程控制系统中,阀的开闭形式,可分同向和异向两种,见图2.5-2和图2.5-3。
图2.5-2调节阀分程动作(同向)图2.5-3调节阀分程动作(异向)一般调节阀分程动作采用同向规律的是为了满足工艺上扩大可调比的要求;反向规律的选择是为了满足工艺的特殊要求。
2.分程控制系统的应用1)为扩大调节阀的可调范围。
调节阀有一个重要指标,即阀的可调范围R。
它是一项静态指标,表明调节阀执行规定特性(线性特性或等百分比特性)运行的有效范围。
可调范围可用下式表示:R=C maxC min(2.5-1)式中C max——阀的最大流通能力,流量单位。
C min——阀的最小流通能力,流量单位。
国产柱塞型阀固有可调范围R=30,所以C min=30%C max。
须指出阀的最小流通能力不等于阀关闭时的泄漏量。
一般柱塞型阀的泄漏量C S仅为最大流通能力的0.1~0.01%。
对于过程控制的绝大部分场合,采用R=30的控制阀已足够满足生产要求了。
闸阀与阀门定位器控制原理与调试步骤、分类与作用及用途
闸阀与阀门定位器控制原理与调试步骤、分类与作用及用途一、阀门定位器概述:阀门定位器是控制阀的主要附件,它将阀杆位移信号作为输入的反馈测量信号,以控制器输出信号作为设定信号,进行比较,当两者有偏差时,改变其到执行机构的输出信号,使执行机构动作,建立了阀杆位移与控制器输出信号之间的一一对应关系。
二、阀门定位器分类:1、阀门定位器按结构分:气动阀门定位器、电气阀门定位器及智能阀门定位器,是调节阀的主要附件,通常与气动调节阀配套使用,它接受调节器的输出信号,然后以它的输出信号去控制气动调节阀,当调节阀动作后,阀杆的位移又通过机械装置反馈到阀门定位器,阀位状况通过电信号传给上位系统。
2、阀门定位器按其结构形式和工作原理:可以分成气动阀门定位器、电气阀门定位器和智能式阀门定位器。
3、阀门定位器能够增大调节阀的输出功率,减少调节信号的传递滞后的情况发生,加快阀杆的移动速度,能够提高阀门的线性度,克服阀杆的摩擦力并消除不平衡力的影响,从而保证调节阀的正确定位。
4、阀门定位器按输入信号分为气动阀门定位器、电气阀门定位器和智能阀门定位器。
⑴、气动阀门定位器的输入信号是标准气信号,例如,20~100kPa气信号,其输出信号也是标准的气信号。
⑵、电气阀门定位器的输入信号是标准电流或电压信号,例如,4~20mA电流信号或1~5V电压信号等,在电气阀门定位器内部将电信号转换为电磁力,然后输出气信号到拨动控制阀。
⑶、智能电气阀门定位器它将控制室输出的电流信号转换成驱动调节阀的气信号,根据调节阀工作时阀杆摩擦力,抵消介质压力波动而产生的不平衡力,使阀门开度对应于控制室输出的电流信号。
并且可以进行智能组态设置相应的参数,达到改善控制阀性能的目的。
5、按动作的方向可分为单向阀门定位器和双向阀门定位器。
单向阀门定位器用于活塞式执行机构时,阀门定位器只有一个方向起作用,双向阀门定位器作用在活塞式执行机构气缸的两侧,在两个方向起作用。
6、按阀门定位器输出和输入信号的增益符号分为正作用阀门定位器和反作用阀门定位器。