
STM32利用捕获功能完成脉冲宽度测量解析
如果使用TIM5和PA0作为捕获引脚
(7)使能定时器 前面几个步骤已经将定时器输入捕获配置 好,但还不能正常使用,只有开启定时器 了才能让它正常工作,开启定时器的库函 数如下: void TIM_Cmd(TIM_TypeDef* TIMx, FunctionalState NewState); 使能TIM5的函数是 TIM_Cmd(TIM5,ENABLE); //开启定时器
如果使用TIM5和PA0作为捕获引脚
(4)开启捕获和定时器溢出(更新)中断 假如我们需要检测输入信号的高电平脉宽,就 需要在第一次上升沿到来时捕获一次,然后设 置为下降沿捕获,等到下降沿到来时又捕获一 次。如果输入信号的高电平脉宽比较长,那么 定时器就可能溢出,所以需要对定时器溢出进 行处理,否则计算的高电平时间将不准。所以 需要开启定时器溢出中断。
RCC_APB1PeriphClockCmd(RCC_APB1P eriph_TIM5,ENABLE);//使能 TIM5 时 钟而 TIM5 的 CH1 通道对应的管脚是 PA0 GPIO_InitStructure.GPIO_Pin=GPIO_Pin _0;//管脚设置 GPIO_InitStructure.GPIO_Mode=GPIO_ Mode_IPD;//设置下拉输入模式 GPIO_Init(GPIOA,&GPIO_InitStructure); //初始化结构体
输入捕获配置步骤
(1)使能定时器及端口时钟,并设置引脚 模式等。 因为输入捕获也是通用定时器的一个功能, 所以需要使能相应定时器时钟。由于输入 捕获通道是对应着 STM32F1 芯片的 IO 口, 所以需要使能对应的端口时钟,并将对应 IO 口设置为输入模式功能。
如果使用TIM5和PA0作为捕获引脚
利用捕获功能完成脉冲宽带测量
Stm32定时器应用
简介
在定时器中我们介绍了通用定时器具有多 种功能,输入捕获就是其中一种。 STM32F1 除了基本定时器 TIM6 和 TIM7, 其他定时器都具有输入捕获功能。输入捕 获可以对输入的信号的上升沿,下降沿或 者双边沿进行捕获,通常用于测量输入信 号的脉宽、测量 PWM 输入信号的频率及 占空比。
如果使用TIM5和PA0作为捕获引脚
(6)编写定时器中断服务函数 最后我们还需要编写一个定时器中断服务函数,通过中断函数 处理定时器产生的相关中断。TIM5 中断函数名如下: TIM5_IRQHandler
因为定时器的中断类型有很多,所以进入中断后,我们需要在 中断服务函数开头处判断是哪种类型,根据不同中断类型完成 相应功能,比如我们需要在捕获中断内完成捕获成功记录,更 新中断内完成溢出次数的累计。中断状态标志位的函数如下: ITStatus TIM_GetITStatus(TIM_TypeDef* TIMx, 捕获引脚
假如我们要开启 TIM5 的捕获中断和定时器溢 出中断,调用函数如下: TIM_ITConfig(TIM5,TIM_IT_Update|TIM_IT_ CC1,ENABLE); (5)设置定时器中断优先级,使能定时器中 断通道在上一步我们已经使能了定时器的捕获 和更新中断,只要使用到中断,就必需对 NVIC 初始化,NVIC 初始化库函数是 NVIC_Init()
如果使用TIM5和PA0作为捕获引脚
(2)初始化定时器参数,包含自动重装值,分频系数,计 数方式等 要使用定时器功能,必须对定时器内相关参数初始化,其 库函数如下: voidTIM_TimeBaseInit(TIM_TypeDef*TIMx,TIM_Time BaseInitTypeDef*TIM_TimeBaseInitStruct); (3)设置通用定时器的输入捕获参数,开启输入捕获功 能 初始化定时器后,需要设置对应输入捕获通道参数,比如 输入通道、滤波、分频系数、映射关系、捕获极性等。输 入捕获参数初始化函数如下: void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct);
如果使用TIM5和PA0作为捕获引脚
如果我们需要配置 TIM5 的通道 1 为输入捕获功能,并且为上 升沿捕获、不分频、直接映射到 TI,可以如下配置: TIM_ICInitTypeDef TIM_ICInitStructure; TIM_ICInitStructure.TIM_Channel=TIM_Channel_1; //通道 1 TIM_ICInitStructure.TIM_ICFilter=0x00; //滤波 TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising ;//捕获极性 TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1; // 分频系数 TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_Dir ectTI;//直接映射到 TI1 TIM_ICInit(TIM5,&TIM_ICInitStructure);
简介
输入捕获的工作原理比较简单,在输入捕 获模式下,当相应的 ICx 信号检测到跳变 沿后,将使用捕获/比较寄存器 (TIMx_CCRx)来锁存计数器的值。从而完成 一次捕获。同时还可以配置捕获时是否触 发中断/DMA 等。
捕获原理
t1-t2 时间就是我们需要测量的 高电平时间,假如定时器工作 在向上计数模式,测量方法是: 首先设置定时器通道 x 为上升 沿捕获,这样在 t1 时刻,就会 捕获到当前的 CNT 值,然后立 即清零 CNT,并设置通道 x 为 下降沿捕获,这样到 t2 时刻, 又会发生捕获事件,得到此时 的 CNT 值记为 CCRx2。根据 定时器的计数频率,我们就可 以算出 t1-t2 的时间
输入捕获实验

普中STM32开发板带您ห้องสมุดไป่ตู้入ARM世界
这里我们用到的是 TIM5 的捕获/比较通道 1,我们 重点介绍 TIMx_CMMR1 的[7:0]位(其实高 8 位配 置类似), TIMx_CMMR1 的[7:0]位详细描述见图 所示:
普中STM32开发板带您进入ARM世界
普中STM32开发板带您进入ARM世界
普中STM32开发板带您进入ARM世界
输入捕获实验
普中STM32开发板带您进入ARM世界
一. 输入捕获简介
输入捕获模式可以用来测量脉冲宽度或者测量频率 。STM32 的定时器,除了 TIM6 和 TIM7,其他定时器 都有输入捕获功能。 STM32 的输入捕获,简单的说就 是通过检测 TIMx_CHx 上的边沿信号,在边沿信号发 生跳变(比如上升沿/下降沿)的时候,将当前定时器 的值( TIMx_CNT)存放到对应的通道的捕获/比较寄 存器( TIMx_CCRx)里面,完成一次捕获。同时还可 以配置捕获时是否触发中断/DMA 等。
普中STM32开发板带您进入ARM世界
接下来,我们介绍我们本章需要用到的一些寄存器 配置,需要用到的寄存器有: TIMx_ARR、 TIMx_PSC、 TIMx_CCMR1、 TIMx_CCER、 TIMx_DIER、 TIMx_CR1、 TIMx_CCR1 这些寄存器 在前面全部都有提到(这里的 x=5),我们这里就不再全 部罗列了,我们这里针对性的介绍这几个寄存器的配 置。 首先 TIMx_ARR 和 TIMx_PSC,这两个寄存器用 来设自动重装载值和 TIMx 的时钟分频, 用法同前面介绍的,我们这里不再介绍。 再来看看捕获/比较模式寄存器 1: TIMx_CCMR1, 这个寄存器在输入捕获的时候,非常有用,有必要重 新介绍,该寄存器的各位描述如图所示:
stm32f411定时开发实验原理
一、STM32F411芯片概述STM32F411是意法半导体公司推出的一款高性能的ARM Cortex-M4核心的微控制器芯片,具有丰富的外设接口和强大的计算能力,广泛应用于工业控制、智能家居、医疗设备等领域。
二、定时开发的意义定时开发是指在嵌入式系统中通过定时器实现定时触发某些任务或事件,例如定时采集传感器数据、定时控制某些执行单元等。
在实际应用中,定时开发可以提高系统的稳定性和实时性,优化系统资源的利用,提高系统的响应速度和性能。
三、定时器的工作原理定时器是嵌入式系统中常用的外设,用于产生精确的定时事件,并触发相应的中断或事件处理。
定时器通常由计数器和控制寄存器组成,计数器用于计数时钟脉冲,控制寄存器用于配置定时器的工作模式和触发条件。
四、STM32F411定时器的特点1. 多种定时器:STM32F411芯片内置了多个定时器,包括基本定时器(TIM6/TIM7)、通用定时器(TIM2/TIM3/TIM4/TIM5)、高级定时器(TIM1)。
不同的定时器具有不同的工作模式和功能,可以满足不同的应用需求。
2. 强大的时钟控制:STM32F411芯片具有丰富的时钟控制功能,可以为定时器提供精确的时钟源,并支持多种时钟分频和倍频配置,满足不同的定时精度要求。
3. 灵活的中断处理:定时器可以产生定时中断,并触发相应的中断处理程序,实现定时任务的实时响应和处理。
五、STM32F411定时开发实验原理在STM32F411芯片上实现定时开发,一般需要以下步骤:1. 初始化定时器:首先需要对所选择的定时器进行初始化配置,包括时钟源、工作模式、定时器周期等参数的设置。
2. 配置中断:根据实际需求,配置定时器的中断触发条件和相关中断优先级。
3. 编写中断处理程序:编写定时器中断的处理程序,用于响应定时触发的事件,并执行相应的任务或操作。
4. 启动定时器:将定时器启动,开始计时,等待定时中断的触发。
5. 完善其他相关功能:根据具体应用需求,可以进一步完善其他相关功能,如定时器的互联、定时器同步、定时器的PWM输出等。
STM32F407通用定时器输入捕获
通用定时器输入捕获通用定时器作为输入捕获的使用。
我们用TIM5的通道1(PA0)来做输入捕获,捕获PA0上高电平的脉宽(用KEY_UP按键输入高电平),通过串口来打印高电平脉宽时间。
输入捕获模式可以用来测量脉冲宽度或者测量频率。
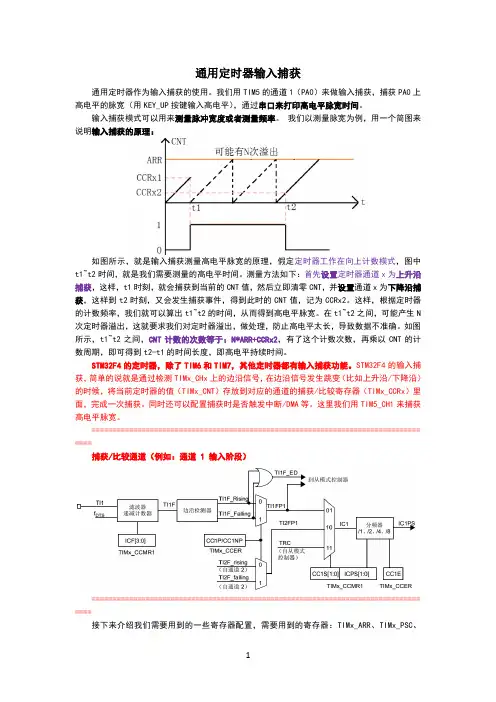
我们以测量脉宽为例,用一个简图来说明输入捕获的原理:如图所示,就是输入捕获测量高电平脉宽的原理,假定定时器工作在向上计数模式,图中t1~t2时间,就是我们需要测量的高电平时间。
测量方法如下:首先设置定时器通道x为上升沿捕获,这样,t1时刻,就会捕获到当前的CNT值,然后立即清零CNT,并设置通道x为下降沿捕获,这样到t2时刻,又会发生捕获事件,得到此时的CNT值,记为CCRx2。
这样,根据定时器的计数频率,我们就可以算出t1~t2的时间,从而得到高电平脉宽。
在t1~t2之间,可能产生N 次定时器溢出,这就要求我们对定时器溢出,做处理,防止高电平太长,导致数据不准确。
如图所示,t1~t2之间,CNT计数的次数等于:N*ARR+CCRx2,有了这个计数次数,再乘以CNT的计数周期,即可得到t2-t1的时间长度,即高电平持续时间。
STM32F4的定时器,除了TIM6和TIM7,其他定时器都有输入捕获功能。
STM32F4的输入捕获,简单的说就是通过检测TIMx_CHx上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT)存放到对应的通道的捕获/比较寄存器(TIMx_CCRx)里面,完成一次捕获。
同时还可以配置捕获时是否触发中断/DMA等。
这里我们用TIM5_CH1来捕获高电平脉宽。
=============================================================================== ====捕获/比较通道(例如:通道 1 输入阶段)=============================================================================== ====接下来介绍我们需要用到的一些寄存器配置,需要用到的寄存器:TIMx_ARR、TIMx_PSC、TIMx_CCMR1、TIMx_CCER、TIMx_DIER、TIMx_CR1、TIMx_CCR1 (这里的x=5)。
STM32利用捕获功能完成脉冲宽度测量解析

如果使用TIM5和PA0作为捕获引脚
(2)初始化定时器参数,包含自动重装值,分频系数,计 数方式等 要使用定时器功能,必须对定时器内相关参数初始化,其 库函数如下: voidTIM_TimeBaseInit(TIM_TypeDef*TIMx,TIM_Time BaseInitTypeDef*TIM_TimeBaseInitStruct); (3)设置通用定时器的输入捕获参数,开启输入捕获功 能 初始化定时器后,需要设置对应输入捕获通道参数,比如 输入通道、滤波、分频系数、映射关系、捕获极性等。输 入捕获参数初始化函数如下: void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct);
捕获程序
需要区分是捕获中断还是定时器更新中断 设置全局变量记录捕获状态和定时器更新 次数 在捕获到高电平后要改变捕获极性为低电 平捕获 如何更新中断发生次数超过记录极限,强 制设置捕获完成状态
如果使用TIM5和PA0作为捕获引脚
如果我们需要配置 TIM5 的通道 1 为输入捕获功能,并且为上 升沿捕获、不分频、直接映射到 TI,可以如下配置: TIM_ICInitTypeDef TIM_ICInitStructure; TIM_ICInitStructure.TIM_Channel=TIM_Channel_1; //通道 1 TIM_ICInitStructure.TIM_ICFilter=0x00; //滤波 TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising ;//捕获极性 TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1; // 分频系数 TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_Dir ectTI;//直接映射到 TI1 TIM_ICInit(TIM5,&TIM_ICInitStructure);
stm32PWM输入捕获
stm32PWM输入捕获tm32定时器pwm输入捕获输入捕捉的功能是记录下要捕捉的边沿出现的时刻,如果你仅仅捕捉下降沿,那么两次捕捉的差表示输入信号的周期,即两次下降沿之间的时间。
如果要测量低电平的宽度,你应该在捕捉到下降沿的中断处理中把捕捉边沿改变为上升沿,然后把两次捕捉的数值相减就得到了需要测量的低电平宽度。
如果要的测量低电平太窄,中断中来不及改变捕捉方向时,或不想在中断中改变捕捉方向,则需要使用PWM输入模式,或使用两个TIM某通道,一个通道捕捉下降沿,另一个通道捕捉上升沿,然后对两次捕捉的数值相减。
PWM输入模式也是需要用到两个通道。
使用两个通道时,最好使用通道1和通道2,或通道3和通道4,这样上述功能只需要使用一个I/O管脚,详细请看STM32技术参考手册中的TIM某框图。
//0-----------------------一、概念理解PWM输入捕获模式是输入捕获模式的特例,自己理解如下1.每个定时器有四个输入捕获通道IC1、IC2、IC3、IC4。
且IC1IC2一组,IC3IC4一组。
并且可是设置管脚和寄存器的对应关系。
2.同一个TI某输入映射了两个IC某信号。
3.这两个IC某信号分别在相反的极性边沿有效。
4.两个边沿信号中的一个被选为触发信号,并且从模式控制器被设置成复位模式。
5.当触发信号来临时,被设置成触发输入信号的捕获寄存器,捕获“一个PWM周期(即连续的两个上升沿或下降沿)”,它等于包含TIM时钟周期的个数(即捕获寄存器中捕获的为TIM的计数个数n)。
6.同样另一个捕获通道捕获触发信号和下一个相反极性的边沿信号的计数个数m,即(即高电平的周期或低电平的周期)7.由此可以计算出PWM的时钟周期和占空比了frequency=f(TIM时钟频率)/n。
dutycycle=(高电平计数个数/n),若m为高电平计数个数,则dutycycle=m/n若m为低电平计数个数,则dutycycle=(n-m)/n 注:因为计数器为16位,所以一个周期最多计数65535个,所以测得的最小频率=TIM时钟频率/65535。
STM32F4_TIM输入波形捕获(脉冲频率)
本文在前面文章“STM32基本的计数原理”的基础上进行拓展,讲述关于“定时器输入捕获”的功能,和上一篇文章“定时器比较输出”区别还是挺大的。
在引脚上刚好相反:一个输入、一个输出。
本文只使用一个TIM5通道3(也可其他通道)捕获输入脉冲的频率,通过捕获两次输入脉冲的间隔时间来计算脉冲波形的频率。
间隔一定时间读取频率并通过串口打印出来。
当然也可通过两路通道捕获脉冲信号的占空比,计划后期整理。
笔者通过信号发生器产生信号,上位机串口助手显示捕获的脉冲频率。
(没有信号发生器的朋友可以结合上一篇文章PWM输出做信号源:在同一块板子上也可以使用不同定时器,将输出引脚接在输入引脚)先看一下实例的实验现象:关于本文的更多详情请往下看。
Ⅱ、实例工程下载笔者针对于初学者提供的例程都是去掉了许多不必要的功能,精简了官方的代码,对初学者一看就明白,以简单明了的工程供大家学习。
笔者提供的实例工程都是在板子上经过多次测试并没有问题才上传至360云盘,欢迎下载测试、参照学习。
提供下载的软件工程是STM32F417的,但F4其他型号也适用(适用F4其他型号:关注微信,回复“修改型号”)。
STM32F4_TIM输入波形捕获(脉冲频率)实例:https:///cB6XrSi6rK3TP 访问密码STM32F4资料:https:///cR2pxqF5x2d9c 访问密码53e7Ⅲ、原理描述笔者将TIM分为三大块:时基部分、比较输出和输入捕获,请看下面截图“通用TIM框图”。
前面的文章已经将“时基部分”的一些基础知识讲述过了,“时基部分”的功能是比较有用的,它除了可以用来延时(定时)之外,它还可以拿来触发其他一些功能,如:触发DA转换、AD采集等。
上一篇文章讲述的就是图中比较输出部分,比较输出部分功能相对比较简单。
该文主要讲述“输入捕获”部分,这部分输入的通道1与2、通道3与4可以相互协作。
该文只使用了TIM5的通道3,捕获输入信号频率。
STM32测量高电平脉宽(TIM5CH1原子版)
TIM5_Cap_Init(0XFFFF,72-1);//以1Mhz的频率计数
while(1)
{
delay_ms(10);
LED0_PWM_VAL++;
if(LED0_PWM_VAL==300)LED0_PWM_VAL=0;
测量PWM输出的高电平脉宽
//定时器5通道1输入捕获配置
//arr:自动重装值
//psc:时钟预分频数
void TIM5_Cap_Init(u16 arr,u16 psc)
{
RCC->APB1ENR|=1<<3;//TIM5时钟使能
RCC->APB2ENR|=1<<2;//使能PORTA时钟
GPIOA->CRL&=0XFFFFFFF0;//PA0清除之前设置
GPIOA->CRL|=0X00000008;//PA0输入
GPIOA->ODR|=0<<0;//PA0下拉
TIM5->ARR=arr;//设定计数器自动重装值
TIM5->PSC=psc;//预分频器
TIM5->CCMR1|=1<<0;//CC1S=01选择输入端IC1映射到TI1上
TIM5->CCMR1|=0<<4;//IC1F=0000配置输入滤波器不滤波
{
if(tsr&0X01)//溢出
{
if(TIM5CH1_CAPTURE_STA&0X40)//已经捕获到高电平了
{
if((TIM5CH1_CAPTURE_STA&0X3F)==0X3F)//高电平太长了
STM32利用捕获功能完成脉冲宽度测量
STM32利用捕获功能完成脉冲宽度测量STM32是一款常见的32位微控制器,它具有强大的功能和灵活性。
通过利用STM32的捕获功能,我们可以实现脉冲宽度测量。
下面是一个详细的说明,包括如何配置STM32的定时器和GPIO引脚,以及如何使用捕获功能进行脉冲宽度测量。
1.配置定时器和GPIO引脚:首先,我们需要配置定时器和GPIO引脚,以确保它们能够正常工作。
在STM32中,使用CubeMX可视化工具来配置硬件资源是一个比较方便的方法。
- 打开CubeMX工具,并选择你正在使用的STM32微控制器型号。
- 在"Pinout & Configuration"选项卡中,选择所需的GPIO引脚进行输入捕获。
将引脚配置为输入模式,并启用上拉或下拉电阻。
-在同一选项卡上,选择所需的定时器。
将其配置为捕获模式,并选择所需的输入通道。
- 在"Generated Code"选项卡中,点击"Project Firmware Structure"下的"Middlewares"文件夹,选择"TIM"文件夹,然后选择"TIM_HandleTypeDef"文件。
复制该文件到你的代码工程文件夹下。
2.配置捕获功能与中断处理函数:- 在自动生成的代码中,找到`HAL_TIM_IC_MspInit`函数。
在该函数中,初始化定时器和GPIO相关的寄存器。
-在主函数中,进行以下配置:```cuint32_t ICValue1 = 0;uint32_t ICValue2 = 0;uint32_t Difference = 0;TIM_HandleTypeDef htim2;```-初始化定时器和GPIO:```cvoid MX_TIM2_Init(void)TIM_MasterConfigTypeDef sMasterConfig = {0};TIM_IC_InitTypeDef sConfigIC = {0};htim2.Instance = TIM2;htim2.Init.Prescaler = 0;htim2.Init.CounterMode = TIM_COUNTERMODE_UP;htim2.Init.Period = 0xFFFFFFFF;htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1; HAL_TIM_IC_Init(&htim2);sConfigIC.ICPolarity = TIM_ICPOLARITY_RISING; sConfigIC.ICSelection = TIM_ICSELECTION_DIRECTTI;sConfigIC.ICPrescaler = TIM_ICPSC_DIV1;sConfigIC.ICFilter = 0;HAL_TIM_IC_ConfigChannel(&htim2, &sConfigIC, TIM_CHANNEL_1);sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;HAL_TIMEx_MasterConfigSynchronization(&htim2,&sMasterConfig);```3.启动捕获功能和中断处理:```cvoid HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)if (htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1)if (ICValue1 == 0)ICValue1 = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);}else if (ICValue2 == 0)ICValue2 = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);if (ICValue2 > ICValue1)Difference = ICValue2 - ICValue1;}else if (ICValue1 > ICValue2)Difference = (0xFFFFFFFF - ICValue1) + ICValue2; }elseError_Handler(;}ICValue1 = 0;ICValue2 = 0;}}int main(void)HAL_Init(;SystemClock_Config(;MX_GPIO_Init(;MX_TIM2_Init(;HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1); while (1)//主循环}```4.测试和读取脉冲宽度:通过使用上述代码配置和启动定时器和GPIO引脚后,STM32将能够使用捕获功能进行脉冲宽度测量。
STM32输入捕获的脉冲宽度及频率计算
STM32输入捕获的脉冲宽度及频率计算脉冲宽度的计算:脉冲宽度是指脉冲信号的高电平或低电平持续的时间。
在STM32中,定时器的输入捕获模式可以测量脉冲宽度。
输入捕获模式下,定时器会记录脉冲边沿的时间戳,可以通过计算时间戳之差来得到脉冲宽度。
具体的计算方法如下:1.配置定时器为输入捕获模式,并设置触发边沿(上升沿或下降沿)。
2.当捕获到脉冲边沿时,获取当前的定时器计数器值,作为开始时间戳。
3.当下一个脉冲边沿到来时,再次获取当前的定时器计数器值,作为结束时间戳。
4.计算时间戳之差,即为脉冲宽度。
脉冲频率的计算:脉冲频率是指单位时间内脉冲信号的个数。
脉冲频率的计算可以通过测量脉冲的周期来实现。
在STM32中,定时器的输入捕获模式可以测量脉冲的周期。
具体的计算方法如下:1.配置定时器为输入捕获模式,并设置触发边沿(上升沿或下降沿)。
2.当捕获到脉冲边沿时,获取当前的定时器计数器值,作为开始时间戳。
3.当接收到下一个脉冲边沿时,再次获取当前的定时器计数器值,作为结束时间戳。
4.计算时间戳之差,即为脉冲的周期。
5.频率等于周期的倒数。
需要注意的是,输入捕获功能只能测量单个脉冲的宽度和周期,如果要测量信号源的频率或平均脉冲宽度,需要根据测量的脉冲个数进行统计和计算。
以下是一个示例代码,演示了如何使用STM32的输入捕获功能计算脉冲宽度和频率:```c#include "stm32f4xx.h"//定义输入捕获相关的变量volatile uint32_t startTimestamp = 0;volatile uint32_t endTimestamp = 0;volatile uint32_t pulseWidth = 0;volatile uint32_t pulsePeriod = 0;volatile uint32_t pulseFrequency = 0;void TIM2_IRQHandler(void)if (TIM_GetITStatus(TIM2, TIM_IT_CC1) != RESET)if (startTimestamp == 0)startTimestamp = TIM_GetCapture1(TIM2);} elseendTimestamp = TIM_GetCapture1(TIM2);pulseWidth = endTimestamp - startTimestamp;pulsePeriod = pulseWidth * 2;pulseFrequency = SystemCoreClock / pulsePeriod;startTimestamp = 0;}TIM_ClearITPendingBit(TIM2, TIM_IT_CC1);}int main(void)//初始化定时器2TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStruct;TIM_DeInit(TIM2);TIM_TimeBaseInitStruct.TIM_CounterMode = TIM_CounterMode_Up; // 设置计数器为向上计数模式TIM_TimeBaseInitStruct.TIM_Period = 0xFFFFFFFF; // 设置计数器的溢出值为最大值TIM_TimeBaseInitStruct.TIM_ClockDivision = TIM_CKD_DIV1; // 设置时钟分割TIM_TimeBaseInitStruct.TIM_RepetitionCounter = 0; // 设置重复计数值为0TIM_TimeBaseInit(TIM2, &TIM_TimeBaseInitStruct);//配置输入捕获模式TIM_ICInitTypeDef TIM_ICInitStruct;TIM_ICInitStruct.TIM_Channel = TIM_Channel_1; // 选择定时器通道1TIM_ICInitStruct.TIM_ICPolarity = TIM_ICPolarity_Rising; // 设置捕获参数,上升沿触发TIM_ICInitStruct.TIM_ICSelection = TIM_ICSelection_DirectTI; // 设置输入映射,直接连接至TIM2_IC1管脚TIM_ICInitStruct.TIM_ICPrescaler = TIM_ICPSC_DIV1; // 设置输入分频,不分频TIM_ICInitStruct.TIM_ICFilter = 0; // 不开启滤波器TIM_ICInit(TIM2, &TIM_ICInitStruct);//开启输入捕获中断TIM_ClearITPendingBit(TIM2, TIM_IT_CC1);TIM_ITConfig(TIM2, TIM_IT_CC1, ENABLE);//启动定时器2TIM_Cmd(TIM2, ENABLE);while (1)}```在上述示例代码中,定时器2被配置为输入捕获模式,通过TIM2的通道1测量脉冲输入。
STM32利用捕获功能完成脉冲宽度测量解析
STM32利用捕获功能完成脉冲宽度测量解析脉冲宽度测量是一种常见的电子测量技术,它可以用来测量脉冲信号的时间间隔,常用于测量脉冲频率、PWM信号的占空比以及其他与时间相关的信号参数。
在STM32微控制器中,捕获功能可以使用定时器外设来实现。
定时器可以产生定时中断或者触发其他外设,同时,它还可以配置为捕获模式,以测量脉冲信号的时间间隔。
在使用STM32捕获功能进行脉冲宽度测量时,主要需要以下几个步骤:1.初始化定时器:选择合适的定时器外设,并根据具体需求配置计数模式、时钟源以及预分频系数。
需要注意的是,定时器的时钟源和预分频系数会影响测量的时间分辨率。
2.配置捕获模式:选择合适的输入通道,并配置捕获模式为边沿对齐模式或中心对齐模式。
边沿对齐模式适用于测量脉冲宽度,而中心对齐模式适用于测量脉冲间隔。
3.获取捕获值:在触发捕获事件时,通过读取捕获寄存器的值来获取脉冲宽度。
捕获值的单位由定时器的时钟源和预分频系数决定,通常为计数周期数。
4.计算脉冲宽度:根据捕获值和定时器的参数,可以计算出具体的脉冲宽度。
如果需要转化为实际的时间值,还需要考虑时钟源的频率和预分频系数。
在编写使用STM32捕获功能进行脉冲宽度测量的代码时,可以使用STM32Cube库或其他编写固件的开发工具。
以下是一个简单的示例代码:```c#include "stm32f4xx_hal.h"TIM_HandleTypeDef htim;void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)if (htim->Instance == TIM1) { // 根据实际情况修改定时器实例uint32_t captureValue = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);float pulseWidth = (float)captureValue / htim.Instance->ARR;//在这里进行脉冲宽度的处理}int main(void)HAL_Init(;SystemClock_Config(;__HAL_RCC_GPIOA_CLK_ENABLE(;__HAL_RCC_TIM1_CLK_ENABLE(;GPIO_InitTypeDef GPIO_InitStruct;GPIO_InitStruct.Pin = GPIO_PIN_8;GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;GPIO_InitStruct.Pull = GPIO_PULLUP;GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;GPIO_InitStruct.Alternate = GPIO_AF1_TIM1;HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);htim.Instance = TIM1;htim.Init.Prescaler = 0;htim.Init.CounterMode = TIM_COUNTERMODE_UP;htim.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;HAL_TIM_Base_Init(&htim);TIM_IC_InitTypeDef sConfigIC;sConfigIC.ICPolarity = TIM_ICPOLARITY_RISING;sConfigIC.ICSelection = TIM_ICSELECTION_DIRECTTI; sConfigIC.ICPrescaler = TIM_ICPSC_DIV1;sConfigIC.ICFilter = 0;HAL_TIM_IC_ConfigChannel(&htim, &sConfigIC, TIM_CHANNEL_1); HAL_TIM_IC_Start_IT(&htim, TIM_CHANNEL_1);while (1)//主循环}```上述代码在初始化后,通过HAL库函数配置了一个TIM1定时器通道1的输入捕获模式,并启动了中断。