
机械原理课程设计(中国石油大学(华东)油田用小型往复泵主体机构运动、动力分析、飞轮设计)
• 中国石油大学(华东)机械原理课程设计• 题目:油田用小型往复泵主体机构运动、动力分析、飞轮设计•已知条件: L1=0.063m, L2=0.333m , 曲柄组件质量m1=40kg, 质心在B 点,转动惯量忽略不计,曲柄转速140r/min , 连杆组件质量 m2=26kg, 质心在BC 连线上距离B 点0.111m 处,绕质心转动惯量J2=0.25kg ·m2;活塞组件质量m3=16kg ,质心在C 点,活塞在吸入冲程受力忽略为零,在压缩冲程受力4500N 。
任务:编程以实现运动分析:每隔10°,求出各位置时连杆2的角位置、角速度、角加速度,活塞3的位移、速度、加速度动力分析:每隔10°,求出各位置时曲柄上平衡力矩和各运动副反力的大小和方向选曲柄为等效构件,并设等效驱动力矩为常数,许用运动不均匀系数[ ]=1/50,求安装在曲柄轴上飞轮的转动惯量。
C 语言#include<stdio.h>#include<math.h>void main(){FILE *fp;int i,j,k,p;double w1,PIB,ab,G1,G2,G3;double l1=0.063,l2=0.333,lk=0.111,PI=3.1415926,m1=40,m2=26,m3=15.6,g=9.8,J2=0.25; double Q1[37],Q2[37],w2[37],sc[37],vc[37],aa2[37],ac[37];doublea2x[37],a2y[37],a2[37],pi2x[37],pi2y[37],MI2[37],pi3[37],pi1x[37],pi1y[37],R43[37],Mb0[37],M b[37];double R12[37],R12x[37],R12y[37],a12[37],b12[37];double R23[37],R23x[37],R23y[37],a23[37],b23[37];double R41[37],R41x[37],R41y[37],a41[37],b41[37];double Wr[37],Wd[37],WW[37];double Md,WWmax,WWmin,EEmax,JF;double dt=0.02;w1=2*140*PI/60;/*--转速140转/分--*/ab=-l1*w1*w1; /*--切向加速度--*/PIB=-m1*ab; /*--求惯性力Pib--*/G1=m1*g; G2=m2*g; G3=m3*g;if ((fp=fopen("c:\\wenjian.txt","w"))==NULL){printf ("cannot open file.\n");}for(i=0;i<37;i++){/*--运动分析--*/Q1[i]=i*PI/18;/*--每次增加10度--*/Q2[i]=asin(-l1*sin(Q1[i])/l2);/*--l2sin(Q2[i])=-l1*sin(Q1[i])--*/sc[i]=l1*cos(Q1[i])+l2*cos(Q2[i]);w2[i]=(-l1*cos(Q1[i])*w1)/(l2*cos(Q2[i]));vc[i]=-l1*sin(Q1[i])*w1-l2*sin(Q2[i])*w2[i];aa2[i]=(l1*sin(Q1[i])*w1*w1+l2*sin(Q2[i])*w2[i]*w2[i])/(l2*cos(Q2[i]));/*--求阿尔法2--*/ac[i]=-l1*cos(Q1[i])*w1*w1-l2*cos(Q2[i])*w2[i]*w2[i]-l2*sin(Q2[i])*aa2[i];/*--动力分析--*/if(Q1[i]>=0&&Q1[i]<=PI) p=0;/*--吸入冲程受力为0--*/else p=4500;/*--压缩冲程受力4500--*/a2x[i]=l1*w1*w1*cos(PI+Q1[i])+lk*(ac[i]-l1*w1*w1*cos(PI+Q1[i]))/l2;a2y[i]=l1*w1*w1*sin(PI+Q1[i])+lk*(-l1*w1*w1*sin(PI+Q1[i]))/l2;a2[i]=sqrt(a2x[i]*a2x[i]+a2y[i]*a2y[i]);pi2x[i]=-m2*a2x[i];pi2y[i]=-m2*a2y[i];MI2[i]=-J2*aa2[i];pi3[i]=-m3*ac[i];pi1x[i]=PIB*cos(Q1[i]);pi1y[i]=PIB*sin(Q1[i]);R43[i]=((pi3[i]-p)*l2*sin(Q2[i])+pi2x[i]*lk*sin(Q2[i])-(pi2y[i]-G2)*lk*cos(Q2[i])-MI2[i])/(l2*co s(Q2[i]))+G3;/*--R12大小以及方向的确定--*/R12x[i]=p-pi3[i]-pi2x[i];R12y[i]=G3+G2-pi2y[i]-R43[i];R12[i]=sqrt(R12x[i]*R12x[i]+R12y[i]*R12y[i]);{if(R12x[i]>=0&&R12y[i]>=0) a12[i]=atan(R12y[i]/R12x[i]);if(R12x[i]<=0) a12[i]=atan(R12y[i]/R12x[i])+PI;if(R12x[i]>=0&&R12y[i]<=0) a12[i]=atan(R12y[i]/R12x[i])+2*PI;}b12[i]=a12[i]*180/PI;/*--R23大小以及方向的确定--*/R23x[i]=p-pi3[i]; R23y[i]=G3-R43[i];R23[i]=sqrt(R23x[i]*R23x[i]+R23y[i]*R23y[i]);{if(R23x[i]>=0&&R23y[i]>=0) a23[i]=atan(R23y[i]/R23x[i])-PI;if(R23x[i]<=0) a23[i]=atan(R23y[i]/R23x[i]);if(R23x[i]>=0&&R23y[i]<=0) a23[i]=atan(R23y[i]/R23x[i])+PI;}b23[i]=a23[i]*180/PI;/*--R41大小以及方向的确定--*/R41x[i]=R12x[i]-pi1x[i]; R41y[i]=R12y[i]+G1-pi1y[i];R41[i]=sqrt(R41x[i]*R41x[i]+R41y[i]*R41y[i]);{if(R41x[i]>=0&&R41y[i]>=0) a41[i]=atan(R41y[i]/R41x[i]);if(R41x[i]<=0) a41[i]=atan(R41y[i]/R41x[i])+PI;if(R41x[i]>=0&&R41y[i]<=0) a41[i]=atan(R41y[i]/R41x[i])+2*PI;}b41[i]=a41[i]*180/PI;Mb0[i]=sin(Q1[i])*(pi1x[i]-R12x[i])*l1-cos(Q1[i])*(pi1y[i]-R12y[i]-G1)*l1;}for(i=0;i<=12;i++){j=i+12;k=i+24;Mb[i]=Mb0[i]+Mb0[j]+Mb0[k];Mb[j]=Mb[i];Mb[k]=Mb[i];}/*--飞轮的分析--*/Wr[0]=0;for(i=0;i<37;i++)Wr[i+1]=Wr[i]+0.5*(Mb[i]+Mb[i+1])*(Q1[i+1]-Q1[i]);Md=Wr[36]/(2*PI);for(i=0;i<37;i++){Wd[i]=Md*i*PI/18;WW[i]=Wd[i]-Wr[i];}WWmax=WW[0];WWmin=WW[0];for(i=0;i<37;i++){if(WW[i]>WWmax) WWmax=WW[i];if(WW[i]<WWmin) WWmin=WW[i];}EEmax=WWmax-WWmin;/*--求最大盈亏功--*/JF=900*EEmax/(PI*PI*140*140*dt);fputs("以下为运动分析结果:\n",fp);fputs("φ1 φ2 Sc ω2 Vc α2 ac\n",fp);for(i=0;i<37;i++){fprintf(fp,"%-3d %-8.2f %-8.3f %-8.3f %-8.3f %-8.3f %-8.3f\n",10*i,Q2[i]*180/PI,sc[i ],w2[i],vc[i],aa2[i],ac[i]);}fputs("\n以下为动力分析结果:\n\n",fp);fputs("φ1 R43 R12 β1 R23 β2 R41 β3 Mb0 Mb\n",fp);for(i=0;i<37;i++){fprintf(fp,"%3d %7.2f %7.2f %7.2f %7.2f %7.2f %7.2f %7.2f %7.2f %7.2f\n",10*i,R43[i],R12[i ],b12[i],R23[i],b23[i],R41[i],b41[i],Mb0[i],Mb[i]);}fputs("\n以下为飞轮设计结果:\n\n",fp);fprintf(fp,"动力矩Md=%.2f\n平均功率为%.2f\n最大盈亏功为%.2f\n飞轮转动惯量JF>=%.2f\n飞轮矩=%.2f\n",Md,Md*w1,EEmax,JF,4*g*JF);fputs("φ1 Wr Wd ΔW\n",fp);for(i=0;i<37;i++){fprintf(fp,"%-3d %-8.2f %-7.2f %-7.2f\n",10*i,(-1)*Wr[i],Wd[i],WW[i]);}fclose(fp);}。
机械原理机械设计(油田抽油机)

设计题目——油田抽油机1. 机器的用途及功能要求抽油机是一种采油机械,主要用于当油井不能自喷或自喷能力不能满足采油需要时,从地下抽取石油。
图1是游梁式抽油机的工作原理图。
工作时,抽油机的执行机构通过钢丝绳牵引抽油杆,带动活塞上、下往复运动。
当活塞上移(上冲程)时,抽油泵泵体下部形成负压,使得排出阀关闭,吸入阀打开,油液被吸入泵体内;当活塞下移(下冲程)时,泵体下部压力增大,使得吸入阀关闭,排出阀打开,泵体内的石油被压入活塞体内。
在活塞不断往复运动的过程中,油液从活塞体内进入抽油泵上部的油管,最后从井口排入集油管线(图1a)。
抽油机在一个运动循环中所受的生产阻力变化很大。
在上冲程中,生产阻力不仅包括抽油杆和活塞以上环形液柱的重量,而且还包括抽油杆和环形液柱的惯性动载荷(悬点E承受了最大载荷);而在下冲程时,抽油杆在其自重作用下克服浮力下行,生产阻力为零。
此外,执行机构的总惯性力和总惯性力矩也不平衡。
这些因素使抽油机在工作过程中产生有害振动,同时造成其速度波动,影响抽油杆和抽油泵的正常工作,影响抽油机的工作寿命。
因此,必须对抽油机进行动平衡。
2. 设计要求和原始数据设计以电动机为原动机的抽油机。
⑴ 抽油机结构简单,加工容易,便于维护,受力好,效率高,执行机构的许用压力角[α]≤40°;⑵ 执行机构具有急回性能,行程速比系数1<k≤1.15;⑶ 抽油杆的冲程长度可调;⑷ 采用曲柄平衡方式对抽油机进行动平衡,平衡重G 作用于B点(图1b);3. 设计内容⑴ 确定总体设计方案,包括传动系统中各传动的类型、传动路线、总传动比和传动比分配;⑵ 选择执行机构的型式,确定各构件尺寸,计算机构自由度;⑶ 用电算法作执行机构的运动分析,求出在一个运动循环中,步长为π/36弧度的抽油杆的位置、速度和加速度,以及抽油杆在一个运动循环中的平均速度Vm、最大速度Vmax、最小速度Vmin和速度不均匀系数δv(此处所说速度均指速度的大小);⑷ 求出原动机所需工作功率Pd,选择电动机;⑸ 对传动系统中各级传动进行工作能力计算;⑹ 进行减速器的结构设计。
中国石油大学(华东)机电工程学院机械原理试题硕士机械原理试题2
2010年硕士研究生入学考试试题
考试科目:机械原理总5页第1页
注意:考生在本试题或草稿纸上答题无效。所有试题答案必须标明题号,按序写在专用答题纸上。
以下是试题内容:
一、简答题(40,每题4分)
1、什么是死点?举例说明机构设计中是如何克服死点或利用死点的(各举一例)?
2、按预定的两连架杆对应位置设计平面四杆机构时,最多能实现几对精确的位置?按预定的连杆轨迹设计平面四杆机构时,最多能实现几点精确的位置?为什么?
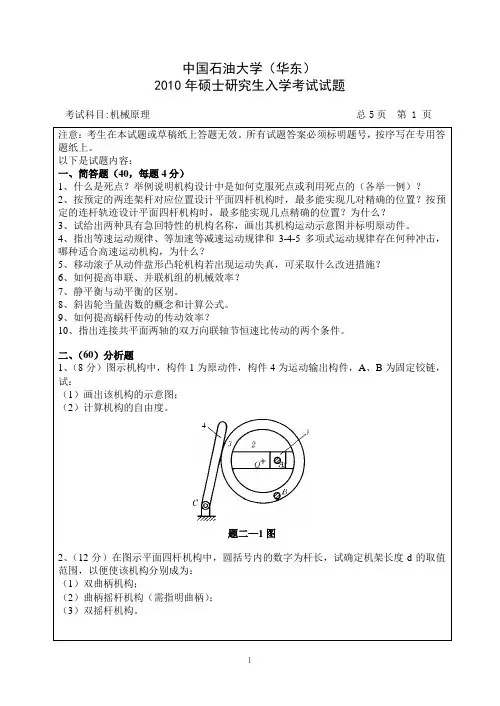
题三—1图
2、(12分)图示为凸轮连杆组合机构运动简图。凸轮为原动件,滑块上作用有工作阻力Q,各转动副处的摩擦圆(以细线圆表示)及滑动摩擦角φ如图示。试:
(1)在简图上画出各运动副处的约束反力(包括作用线位置与指向);
(2)画出力多边形(可不按比例,但力的方向必须正确)。
题三—2图
3、(15分)图示为一小型起重机构,一般工作情况下,单头蜗杆5不转,动力由电机M输入,带动卷筒N转动,当电机发生故障或慢速吊起重物时,电动机停机并刹住,用蜗杆传动。已知z1=53(内齿轮),z1'=44(外齿轮),z2=48,z2'=53,z3=58(内齿轮),z3'=44(外齿轮),z4=87。求:
题二—5图
6、(8分)下图是连杆机构的运动简图,若AB的角速度为ω1,试用瞬心法求滑块速度的表达式。(指图示机构位置下滑块的速度)
题二—6图
三、(50分)计算题
1、(8分)滑块1在V形槽2上沿垂直纸面方向相对滑动,α1=65°,α2=25°,1与2间的摩擦系数f=0.12。试推导当量摩擦系数fΔ的计算公式,并计算其值。
8、斜齿轮当量齿数的概念和计算公式。
9、如何提高蜗杆传动的传动效率?
中国石油大学 华东 《机械设计基础习题解》
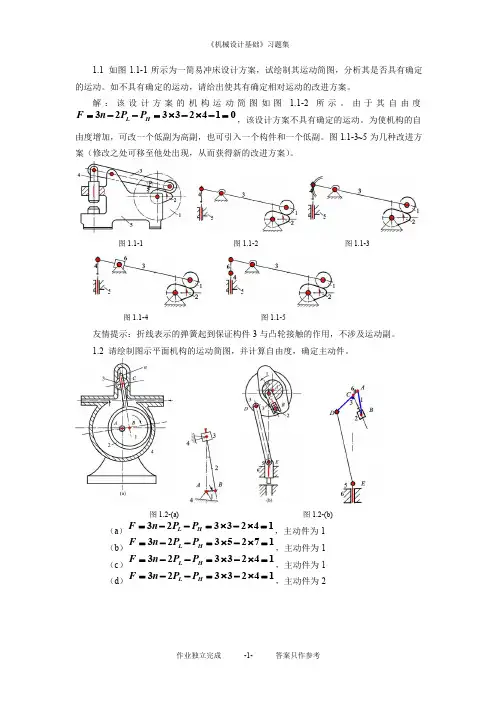
提示:影像法求 S2 点速度、加速度。
vC4 vC2 vC4C2 vB vC2B vC4C2
大小 0
1l1 2l2? ?
方向 0
BA C2B C2B
aC4
aC2
aC4C2
aB
an C2B
Hale Waihona Puke aC2B ak C4C2
a C4C2
大小 0 方向 0
12l1 22l2
2l2 ? 22 vC4C2 ?
a BA
aA
a
n BA
aBA
12l1 22l2
2l2 ?
AO1 BA BA
vC5 vC3 大小 ? 已知
方向 水平 O2C
(c)
v C 5C 3 ? 大小
沿CO2 方向
aC5 ? 水平
aC3 aC5C3 aC3
ak C5C3
a C 5C 3
已知 23 vC5C3 ?
已知
C5C3
BA C2B C2B
C4C2
2.7 在 如 图 所 示 的 机 构 当 中 , 已 知 lAB 0.1m 、 lBC 0.26m 、 lDE 0.2m 、
作业独立完成
-5-
答案只作参考
《机械设计基础》习题集
1 40rad / s 、 lCE 0.1m 、 lEF 0.46m ,构件 1、2、4 的质心均在中点,试用图解法 或解析法求1 为 45 度时构件 5 的位置、角速度和加速度。提示:AD 长度为已知。
大小 32l3 3l3 ?
12l1 22l2
2l2 ?
方向 CD BA CB 方向 CD CD B A CB CB
(2)解析法:以 A 为原点、水平向右为 x 轴正方向建立坐标系。D 点坐标为:
机械原理课程设计

机械原理课程设计
在机械原理课程设计中,我们将使用一台小型汽车发动机作为研究对象,并设计一个能够模拟汽车运动的机械装置。
这个装置将包括几个主要部分,分别是发动机、传动系统和车轮。
首先,我们将以发动机为中心展开设计。
发动机是汽车的核心组件,它通过燃烧燃料产生动力,驱动车辆前进。
我们将模拟发动机的工作原理,使用气缸、活塞和曲轴等零部件来展示内燃机的工作过程。
通过控制燃料的供给和排气的开关,我们能够控制发动机的转速和输出功率。
其次,我们需要设计传动系统,将发动机产生的动力传递给车轮。
传动系统通常包括离合器、变速器和传动轴等部件。
离合器用于分离发动机和变速器之间的传动,变速器则可以根据需求调整车辆的速度和扭矩输出。
传动轴将动力传递到车轮上,使车辆能够前进或后退。
最后,我们需要设计车轮和悬挂系统,以便车辆能够平稳地行驶。
车轮通常由轮毂、轮胎和刹车器组成,它们通过悬挂系统与车身相连。
悬挂系统可以减震和支撑车身,以提供舒适的驾驶体验。
通过模拟这一完整的机械系统,在课程设计中我们可以深入理解机械原理的运作方式。
同时,我们还可以通过调整各个部件的参数和结构,进行优化设计,以提高整个系统的性能和效率。
通过这样的设计过程,我们能够更好地理解机械原理的实际应用,并培养我们的设计能力和创新思维。
机械设计课程设计教案-机自12..
二、箱内传动零件设计
1、圆柱齿轮传动:设计时应注意以下几点: (1)齿轮的材料: 一般小齿轮45号钢调质,大齿轮45号钢 正火(HB170~210) 或小齿轮用合金钢,40MnB调质(HB240~ 285)或40Cr(HB240~286);或表面淬火 大齿轮用45号钢正火
(1)齿轮传动的几何参数和尺寸分别进行标准化、 圆整或计算其精确值 ;
四、设计环节
传动装置的总体设计及 传动零件的设计计算 指导教师检查
减速器装配草图设计
指导教师签字
减速箱装配图及轴等零件工作图 ( AUTOCAD图)
学生自检
五、参考资料
1、机械设计课程指导书(路永明); 2、新编机械设计手册(路永明; 3、机械设计(教材); 4、机械设计手册; 5、其它有关设计指导书。
方案三:
特点:结构长度 方向缩短,宽度 方向加长,并且 若电机方向不变 时,工作机的运 动方向与方案一 运动方向相反。 该方案的电机不 会与箱体发生干 涉。
二、选择电动机类型及功率(P8~P11)
1、 电动机类型:均用Y系列电动机 2、 确定电动机功率: 电动机所需输出功率:Pd=Pw/η a Pw―工作机所需功率(取决于工作阻力及运行速度) ηa―电动机至工作机之间传动装置的总效率
(2)具体结构尺寸可参见(P31表3-7);
(3)几何尺寸、参数的计算结果应及时整理并列
表。
特别提示:边设计边修改,最终装配图、零件 图、计算说明书的结果必须一致,尤 其对于轴、齿轮等。
[第二部分]
1. 了解减速器的各种附件、箱体传动件以及轴承 的结构特点; 2. 初绘装配草图及验算轴与轴承; 3. 在初绘装配草图以及验算轴与轴承的基础上, 完成装配图。 4. 掌握“边绘图,边计算,边修改”的交替工作 法,复杂装配(工作)图设计程序。
化工原理讲稿(中国石油大学)第2章 流体输送机械讲稿1
特点:结构复杂,精度要求高,价格贵,装卸和更换零件
不便;但密封性能好,寿命长,功率消耗小,安全性好。
5.轴向推力平衡装置
平衡孔:叶轮后轮盖上开孔; 平衡管:泵壳上的接管通到泵的吸入口;
平衡盘:用于多级离心泵,设在最后一级叶轮的后面。
5.轴向推力平衡装置
二、离心泵的工作原理
三、离心泵的主要性能参数 3.效率
Ne N
液体在泵内流动的过程中,有各种能量损失: (1)容积损失 (2)水力损失 (3)机械损失
三、离心泵的主要性能参数
4.功率
功率是指离心泵单位时间内所作的功,单位为J/s或W。 泵的功率分有效功率、轴功率及电动机功率。 (1)有效功率:单位时间内泵对输送液体所作的功, 称为泵的有效功率,即
敞式叶轮
没有前、后盖板; 结构简单,清洗方便; 但是液体易发生倒流,效率较低; 适合于输送浆液和含有固粒悬浮物 的液体,不易堵塞。 敞式叶轮
半蔽式叶轮:
吸液口一侧无盖板,效率也较低; 适用于输送悬浮液。
蔽式叶轮
√
有前后轮盖; 结构较复杂,造价较高; 效率较高,适于输送清洁流体; 应用广泛。
⒈叶轮:
Hc 为液体沿叶片向叶轮出口截面流动的过程中,由于离
心力作功流体所获得的静压能,可以推导出:
2 2 u2 u1 Hc 2g
四、离心泵特性的理论分析
联立以上公式可得单位重量流体从旋转的叶轮获得的机 械能,即离心泵的理论压头或扬程:
2 2 2 2 2 w1 w2 u u c c 2 HT 2 1 2 1 2g 2g 2g
§2.2 液体输送机械
2.2.1 液体输送机械的分类
2.2.2 离心泵
中国石油大学(华东)机械设计基础课件-第三章
最小传动角的确定
传动角
最小传动角的确定
γmin≥40 ~ 50°。 °
例题:确定滑块机构压力角、传动角
最小传动角
min
min
研究机构传动角的意义
乡村记忆之——手压井
F α
(F) V
γ 传动角=900
V
γ
试从传力特性比较两种汲水机构的设计合理性
4.死点 Dead point
5.连杆机构的运动连续性 continuous moving property
死点扩展分析
§3-4 平面四杆机构的设计
Design four-bar mechanism 1. 连杆机构设计的基本问题
( 1)满足预定的运动规律的要求 Law of motion
两连架杆位置要求 行程速比系数K要求
( 2)满足预定的连杆位置要求
传动角 γ=0°
压力角
压力角
死点
Dead point
传动角 γ=0°
例 曲柄滑块机构
( 1)克服死点的方法
( 1)克服死点的方法 1)惯性 inertia
例 曲柄滑块机构
2) 停车状态? 两组以上的同样机构相互错开排列
( 2)死点的应用
例 1 飞机起落架收放机构 例 2 折叠式桌的折叠机构
例 1 牛头刨床机构
oscillating guide bar mechanism
摆动导杆机构
oscillating guide bar mechanism
180 K 180
oscillating guide bar mechanism
中国石油大学(华东)机械原理期末复习(1)
试题1一、填空题(每小题2分,共20分)1、 平面运动副的最大约束数为 2 个 ,最小约束数为 1 个。
2、 当两构件组成转动副时,其相对速度瞬心在 转动副中心 处。
3、 对心曲柄滑块机构,若以连杆为机架,则该机构演化为 曲柄摇块机构 。
4、 传动角越大,则机构传力性能越 好 。
5、 凸轮机构推杆的常用运动规律中,二次多项式运动规律具有 柔性 冲击。
6、 蜗杆机构的标准参数从 中间平面 中取。
7、 常见间歇运动机构有: 棘轮机构 、 槽轮机构 等。
8、 为了减小飞轮的重量和尺寸,应将飞轮装在 高速 轴上。
9、 实现往复移动的机构有: 曲柄滑块机构 、 凸轮机构 等。
10、外啮合平行轴斜齿轮的正确啮合条件为:212121n n n n m m ααββ==-=,, 。
二、简答题(每小题5分,共25分)1、何谓三心定理?答:三个彼此作平面运动的构件的三个瞬心必位于同一直线上 。
2、 简述机械中不平衡惯性力的危害?答:机械中的不平衡惯性力将在运动副中引起附加的动压力,这不仅会增大运动副中的摩擦和构件中的内应力,降低机械效率和使用寿命,而且会引起机械及其基础产生强迫振动。
3、 铰链四杆机构在死点位置时,推动力任意增大也不能使机构产生运动,这与机构的自锁现象是否相同?试加以说明? 答:(1)不同。
(2)铰链四杆机构的死点指:传动角=0度时,主动件通过连杆作用于从动件上的力恰好通过其回转中心,而不能使从动件转动,出现了顶死现象。
死点本质:驱动力不产生转矩。
机械自锁指:机构的机构情况分析是可以运动的,但由于摩擦的存在,却会出现无论如何增大驱动力,也无法使其运动的现象。
自锁的本质是:驱动力引起的摩擦力 大于等于 驱动力的有效分力。
4、 棘轮机构与槽轮机构均可用来实现从动轴的单向间歇转动,但在具体的使用选择上,又有什么不同?答:棘轮机构常用于速度较低和载荷不大的场合,而且棘轮转动的角度可以改变。
槽轮机构较棘轮机构工作平稳,但转角不能改变。
中石油机械设计课程设计
中石油机械设计课程设计一、课程目标知识目标:1. 让学生掌握中石油机械设计的基础理论知识,包括机械设计原理、材料选择、结构设计等;2. 使学生了解中石油机械设备的运行原理和常见故障分析;3. 引导学生了解中石油机械设计的相关标准和规范。
技能目标:1. 培养学生运用CAD软件进行中石油机械设备零部件的绘图能力;2. 提高学生运用机械设计原理和方法解决实际问题的能力;3. 培养学生进行团队协作,完成中石油机械设计项目的能力。
情感态度价值观目标:1. 培养学生对机械设计的兴趣,激发创新意识;2. 引导学生关注能源行业,认识中石油在国家能源安全中的地位和作用;3. 培养学生具有良好的职业道德,注重环保和可持续发展。
课程性质:本课程为中石油机械设计专业课程,注重理论与实践相结合,突出实用性。
学生特点:学生具备一定的机械基础知识,具有较强的动手能力和学习兴趣。
教学要求:教师需结合实际案例,引导学生运用所学知识解决实际问题,提高学生的实际操作能力。
同时,注重培养学生的团队协作能力和创新能力。
在教学过程中,将课程目标分解为具体的学习成果,以便进行教学设计和评估。
二、教学内容1. 中石油机械设计基础理论:- 机械设计原理;- 机械设计材料选择;- 机械结构设计。
教学大纲:按照教材第一章至第三章内容,安排6个学时,进行系统讲解。
2. 中石油机械设备运行原理与故障分析:- 设备运行原理;- 常见故障分析;- 故障排除方法。
教学大纲:结合教材第四章内容,安排4个学时,结合实际案例进行分析。
3. 中石油机械设计相关标准和规范:- 国家及行业标准;- 设计规范;- 安全规范。
教学大纲:参考教材第五章内容,安排2个学时,进行讲解和讨论。
4. CAD软件在机械设计中的应用:- CAD软件基础操作;- 零部件绘图方法;- 三维模型构建。
教学大纲:结合教材第六章内容,安排6个学时,进行实践操作教学。
5. 机械设计项目实践:- 项目分析;- 设计方案制定;- 团队协作完成设计。
中国石油大学华东机械原理指导书机械原理试题4参考答案
机械原理试题4参考答案1. 计算题Ⅳ-1图所示机构中的自由度,为机构选定原动件标于图中。
若该机构存在局部自由度、复合铰链、虚约束等请在图中指明。
题Ⅳ-1图解:如题Ⅳ-1解图所示,H 处滚子存在局部自由度,C 处存在复合铰链。
F 和G 处移动副之一引入虚约束。
活动构件数n=10,低副数p l =14,高副数p h =1。
构件组合自由度为:11412013p 2p 3n F h l =-⨯-⨯=--=需要1个原动件,机构具有确定的运动,在此可选凸轮作为原动件。
2. 题Ⅳ-2图所示刨床走刀机构由一回转导杆机构ABC 和一曲柄滑块机构BDE 组成。
其中,原动件1作匀速转动,L AB =100mm 。
(1) 要求刨刀5的行程速比系数K =2,求构件1的长度L AC ; (2) 若刨刀5向左运动为工作行程,试确定原动件1的转向; (3) 要求刨刀的行程S=660mm ,E ’B=170mm ,试求构件长度L BD,L ED ; (4) 在第(3)所得杆长的基础上,求曲柄滑块机构BDE 的最大压力角。
题Ⅳ-2图解:(1)计算极位夹角θ: ︒≈+-⨯︒=+-︒=60121218011180K K θ。
如题题Ⅳ-2解图所示,当构件1处于AC ″时,刨刀5处于左极限位置E ″,当构件1处于AC ′时,刨刀5处于右极限位置E ′。
根据几何关系可得构件1的长度L AC 为:)(20030sin /mm L L AB AC =︒=(2)若刨刀5向左运动为工作行程,即刨刀从位置E ′到位置E ″,对应构件1应从位置AC ′转到AC ″,且转动180°+θ,显然原动件1应顺时针转动。
(3)要求刨刀的行程S=660mm ,E ′B=170mm ,则根据几何关系可以列出以下关系式:⎩⎨⎧=+=+==-830'170'S B E L L B E L L BD ED BD ED 解上式可得:)(330),(500mm L mm L BD ED ==(4)曲柄滑块机构BDE 的最大压力角发生在曲柄BD 与导路BE 垂直时,此时:︒===3.41)500/330arcsin()/arcsin(max ED BD L L α3. 在题Ⅳ-3图所示对心直动滚子从动件盘形凸轮机构中,凸轮的实际廓线为圆,圆心在A 点,其半径R=40mm,转动中心在O ,L OA =25mm ,凸轮逆时针方向转动,滚子半径r t =10mm,试问:(1) 该凸轮的理论廓线为何种廓线? (2) 基圆半径r 0为多少? (3) 从动件的行程h 为多少?(4) 在图上表示出当滚子与凸轮在C 点接触时机构的压力角和位移;(5) 若把滚子半径改为r t =15mm ,从动件的运动规律有无变化?机构的传力特性变好了还是变差了?为什么?(6)试写出从动件的位移和凸轮转角之间的关系式,并分析在此机构中有无冲击存在。