
永磁式直流伺服电机项目实施方案
泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
第一章 项目基本情况
一、项目概况
(一)项目名称
永磁式直流伺服电机项目
(二)项目选址
xxx高新区
场址选择应提供足够的场地用以满足项目产品生产工艺流程及辅助生产设施的建设需要;场址应具备良好的生产基础条件而且生产要素供应充裕,确保能源供应有可靠的保障。
(三)项目用地规模
项目总用地面积53826.90平方米(折合约80.70亩)。
(四)项目用地控制指标
该工程规划建筑系数73.62%,建筑容积率1.03,建设区域绿化覆盖率7.52%,固定资产投资强度171.25万元/亩。
(五)土建工程指标
项目净用地面积53826.90平方米,建筑物基底占地面积39627.36平方米,总建筑面积55441.71平方米,其中:规划建设主体工程34494.58平方米,项目规划绿化面积4170.79平方米。 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
(六)设备选型方案
项目计划购置设备共计176台(套),设备购置费4137.23万元。
(七)节能分析
1、项目年用电量979402.54千瓦时,折合120.37吨标准煤。
2、项目年总用水量27473.36立方米,折合2.35吨标准煤。
3、“永磁式直流伺服电机项目投资建设项目”,年用电量979402.54千瓦时,年总用水量27473.36立方米,项目年综合总耗能量(当量值)122.72吨标准煤/年。达产年综合节能量36.66吨标准煤/年,项目总节能率21.43%,能源利用效果良好。
(八)环境保护
项目符合xxx高新区发展规划,符合xxx高新区产业结构调整规划和国家的产业发展政策;对产生的各类污染物都采取了切实可行的治理措施,严格控制在国家规定的排放标准内,项目建设不会对区域生态环境产生明显的影响。
(九)项目总投资及资金构成
项目预计总投资20157.88万元,其中:固定资产投资13819.88万元,占项目总投资的68.56%;流动资金6338.00万元,占项目总投资的31.44%。
(十)资金筹措
该项目现阶段投资均由企业自筹。
(十一)项目预期经济效益规划目标 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
预期达产年营业收入42477.00万元,总成本费用32332.92万元,税金及附加383.21万元,利润总额10144.08万元,利税总额11926.47万元,税后净利润7608.06万元,达产年纳税总额4318.41万元;达产年投资利润率50.32%,投资利税率59.17%,投资回报率37.74%,全部投资回收期4.15年,提供就业职位623个。
(十二)进度规划
本期工程项目建设期限规划12个月。
将整个项目分期、分段建设,进行项目分解、工期目标分解,按项目的适应性安排施工,各主体工程的施工期叉开实施。
二、项目评价
1、本期工程项目符合国家产业发展政策和规划要求,符合xxx高新区及xxx高新区永磁式直流伺服电机行业布局和结构调整政策;项目的建设对促进xxx高新区永磁式直流伺服电机产业结构、技术结构、组织结构、产品结构的调整优化有着积极的推动意义。
2、xxx(集团)有限公司为适应国内外市场需求,拟建“永磁式直流伺服电机项目”,本期工程项目的建设能够有力促进xxx高新区经济发展,为社会提供就业职位623个,达产年纳税总额4318.41万元,可以促进xxx高新区区域经济的繁荣发展和社会稳定,为地方财政收入做出积极的贡献。 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
3、项目达产年投资利润率50.32%,投资利税率59.17%,全部投资回报率37.74%,全部投资回收期4.15年,固定资产投资回收期4.15年(含建设期),项目具有较强的盈利能力和抗风险能力。
引导民间投资参与制造业重大项目建设,国务院办公厅转发财政部发展改革委人民银行《关于在公共服务领域推广政府和社会资本合作模式指导意见》,要求广泛采用政府和社会资本合作(PPP)模式。为推动《中国制造2025》国家战略实施,中央财政在工业转型升级资金基础上整合设立了工业转型升级(中国制造2025)资金。围绕《中国制造2025》战略,重点解决产业发展的基础、共性问题,充分发挥政府资金的引导作用,带动产业向纵深发展。重点支持制造业关键领域和薄弱环节发展,加强产业链条关键环节支持力度,为各类企业转型升级提供产业和技术支撑。
“十二五”期间,全省信息技术产业主营业务收入年均增长14.6%,信息消费额、电子商务交易额年均增幅分别在15%和25%以上。2015年,信息技术产业主营业务收入达到1.4万亿元,是“十二五”初期的1.4倍,分别有5家企业进入全国电子百强和软件百强,建成两化融合评测中心和省级云计算中心。截至2015年,全省两化融合指数达到57.08,同比提高2.6个点;信息化综合集成水平以上的企业占比达到38.1%,比“十一五”末提高10个百分点;关键工序数控化率和数字研发工具普及率分别达到42.1%和74.1%,比“十一五”末提高了14.6和16.5个百分点。互联网普及率达到48.6%,比“十一五”末提高13.9个百分点。推广海尔、红领等泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
“互联网+制造”经验,广泛开展物联网、云计算、大数据与制造业融合创新,争取国家首批智能制造试点示范项目8个,占全国的17.4%。
三、主要经济指标
主要经济指标一览表
序号 项目 单位 指标 备注
1 占地面积 平方米 53826.90 80.70亩
1.1 容积率 1.03
1.2 建筑系数 73.62%
1.3 投资强度 万元/亩 171.25
1.4 基底面积 平方米 39627.36
1.5 总建筑面积 平方米 55441.71
1.6 绿化面积 平方米 4170.79 绿化率7.52%
2 总投资 万元 20157.88
2.1 固定资产投资 万元 13819.88
2.1.1 土建工程投资 万元 4232.25
2.1.1.1 土建工程投资占比 万元 21.00%
2.1.2 设备投资 万元 4137.23
2.1.2.1 设备投资占比 20.52%
2.1.3 其它投资 万元 5450.40
2.1.3.1 其它投资占比 27.04%
2.1.4 固定资产投资占比 68.56%
2.2 流动资金 万元 6338.00
2.2.1 流动资金占比 31.44%
3 收入 万元 42477.00 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
4 总成本 万元 32332.92
5 利润总额 万元 10144.08
6 净利润 万元 7608.06
7 所得税 万元 1.03
8 增值税 万元 1399.18
9 税金及附加 万元 383.21
10 纳税总额 万元 4318.41
11 利税总额 万元 11926.47
12 投资利润率 50.32%
13 投资利税率 59.17%
14 投资回报率 37.74%
15 回收期 年 4.15
16 设备数量 台(套) 176
17 年用电量 千瓦时 979402.54
18 年用水量 立方米 27473.36
19 总能耗 吨标准煤 122.72
20 节能率 21.43%
21 节能量 吨标准煤 36.66
22 员工数量 人 623
第二章 项目建设单位说明
一、项目承办单位基本情况
(一)公司名称
xxx科技公司 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
(二)公司简介
在本着“质量第一,信誉至上”的经营宗旨,高瞻远瞩的经营方针,不断创新,全面提升产品品牌特色及服务内涵,强化公司形象,立志成为全国知名的产品供应商。
公司依托集团公司整体优势、发展自身专业化咨询能力,以助力产业提高运营效率为使命,提供全方面的业务咨询服务。
为了确保研发团队的稳定性,提升技术创新能力,公司在研发投入、技术人员激励等方面实施了多项行之有效的措施。公司自成立以来,一直奉行“诚信创新、科学高效、持续改进、顾客满意”的质量方针,将产品的质量控制贯穿研发、采购、生产、仓储、销售、服务等整个流程中。公司依靠先进的生产、检测设备和品质管理系统,确保了品质的稳定性,赢得了客户的肯定。
二、公司经济效益分析
上一年度,xxx(集团)有限公司实现营业收入28255.12万元,同比增长19.83%(4675.05万元)。其中,主营业业务永磁式直流伺服电机生产及销售收入为23266.72万元,占营业总收入的82.35%。
上年度营收情况一览表
序号 项目 第一季度 第二季度 第三季度 第四季度 合计
1 营业收入 5933.58 7911.43 7346.33 7063.78 28255.12 泓域咨询MACRO/ 永磁式直流伺服电机项目实施方案
2 主营业务收入 4886.01 6514.68 6049.35 5816.68 23266.72
2.1 永磁式直流伺服电机(A) 1612.38 2149.84 1996.28 1919.50 7678.02
2.2 永磁式直流伺服电机(B) 1123.78 1498.38 1391.35 1337.84 5351.35
2.3 永磁式直流伺服电机(C) 830.62 1107.50 1028.39 988.84 3955.34
2.4 永磁式直流伺服电机(D) 586.32 781.76 725.92 698.00 2792.01
2.5 永磁式直流伺服电机(E) 390.88
521.17 483.95 465.33 1861.34
2.6 永磁式直流伺服电机(F) 244.30 325.73 302.47 290.83 1163.34
2.7 永磁式直流伺服电机(...) 97.72 130.29 120.99 116.33 465.33
3 其他业务收入 1047.56 1396.75 1296.98 1247.10 4988.40
根据初步统计测算,公司实现利润总额7616.60万元,较去年同期相比增长1567.28万元,增长率25.91%;实现净利润5712.45万元,较去年同期相比增长685.09万元,增长率13.63%。
上年度主要经济指标
项目 单位 指标
完成营业收入 万元 28255.12
完成主营业务收入 万元 23266.72
主营业务收入占比 82.35%
营业收入增长率(同比) 19.83%
营业收入增长量(同比) 万元 4675.05
利润总额 万元 7616.60
利润总额增长率 25.91%
利润总额增长量 万元 1567.28
净利润 万元 5712.45
直流伺服电机工作原理
直流伺服电机工作原理
直流伺服电机是一种常用于自动控制系统的电机类型。它的工作原理基于直流电的作用力和磁场的相互作用。
直流伺服电机由电机本体、编码器和控制器组成。电机本体通常由定子和转子构成。定子是由线圈绕制而成,它产生磁场。转子是电机的旋转部分,带有永磁体或通过电流激励而成为电磁体。编码器是一种用于测量电机角度位置和速度的装置。控制器接收编码器的信息,并根据预设的控制算法来控制电机的运动。
在工作过程中,直流伺服电机的控制器通过改变电流的方向和大小,调节电机的角度和速度。电机本体的定子电流产生一个磁场,而转子的磁场与定子的磁场相互作用,产生力矩。根据电流和角度的变化,控制器不断地调整电机的控制信号,使电机达到所需的位置和速度。
直流伺服电机的优点是具有较高的动态响应能力和精确控制性能。它能够快速准确地响应输入信号,并在瞬间改变转速和转矩。这使得直流伺服电机广泛应用于需要快速精确运动的领域,如机器人、自动控制系统、数控机床等。
总之,直流伺服电机的工作原理是通过控制器调节电流和磁场相互作用的方式来实现精确控制和调节电机的位置和速度。它的优势在于高动态响应和精确性能,使其在许多自动控制系统中得到广泛应用。
伺服 电机
第三节 直流伺服驱动控制
直流伺服电动机是用直流电信号控制的执行元件,它的功能是将输入的电压控制信号,快速转换为轴上的角位移或角速度输出。直流伺服电动机具有线性调速范围宽、信号响应迅速、无控制电压立即停转、堵转转矩大等特点,作为驱动元件被广泛应用于数控闭环(或半闭环)进给系统中。以直流伺服电机作为驱动元件的伺服系统称为直流伺服系统。
一、直流伺服电动机的工作原理及类型
1.工作原理
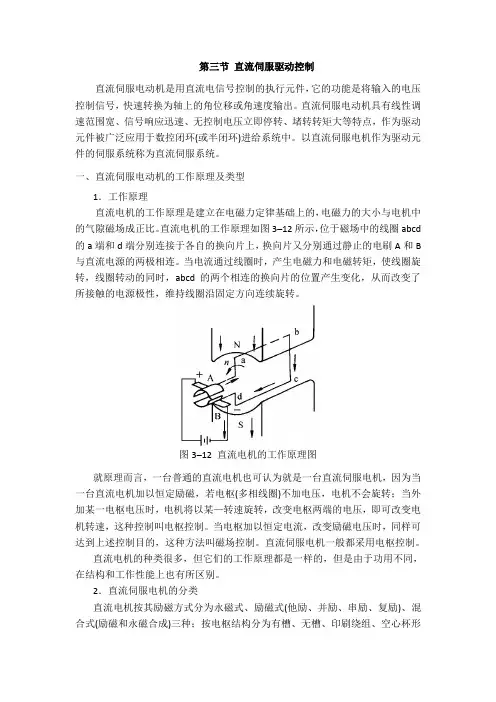
直流电机的工作原理是建立在电磁力定律基础上的,电磁力的大小与电机中的气隙磁场成正比。直流电机的工作原理如图3–12所示,位于磁场中的线圈abcd的a端和d端分别连接于各自的换向片上,换向片又分别通过静止的电刷A和B与直流电源的两极相连。当电流通过线圈时,产生电磁力和电磁转矩,使线圈旋转,线圈转动的同时,abcd的两个相连的换向片的位置产生变化,从而改变了所接触的电源极性,维持线圈沿固定方向连续旋转。
图3–12 直流电机的工作原理图
就原理而言,一台普通的直流电机也可认为就是一台直流伺服电机,因为当一台直流电机加以恒定励磁,若电枢(多相线圈)不加电压,电机不会旋转;当外加某一电枢电压时,电机将以某—转速旋转,改变电枢两端的电压,即可改变电机转速,这种控制叫电枢控制。当电枢加以恒定电流,改变励磁电压时,同样可达到上述控制目的,这种方法叫磁场控制。直流伺服电机一般都采用电枢控制。
直流电机的种类很多,但它们的工作原理都是一样的,但是由于功用不同,在结构和工作性能上也有所区别。
2.直流伺服电机的分类
直流电机按其励磁方式分为永磁式、励磁式(他励、并励、串励、复励)、混合式(励磁和永磁合成)三种;按电枢结构分为有槽、无槽、印刷绕组、空心杯形等;按输出量分为位置、速度、转矩(或力)三种控制系统;按运动模式分为增量式和连续式;按性能特点及用途不同又有不同品种。
二、常用直流伺服电动及特点
永磁电机和他励电机适合于数控机床,而这类电机在实际应用中,习惯上按其性能特点又有小惯量直流伺服电机和宽调速直流伺服电机之分。
直流伺服电机的调速方法

直流伺服电机的调速方法
直流伺服电机是一种常用的电机类型,其调速方法有多种,主要包括改变电枢电压和改变激磁电流等。下面将对这两种调速方法进行详细介绍。
一、改变电枢电压
改变电枢电压是直流伺服电机最常用的调速方法之一。通过改变电枢两端的电压,可以改变电机的输入功率,从而实现对电机转速的调节。在实际应用中,通常采用直流电源对电枢进行供电,并使用电压调节器来控制电枢电压的大小。当需要提高电机转速时,增加电枢电压;当需要降低电机转速时,减小电枢电压。
二、改变激磁电流
改变激磁电流也是直流伺服电机常用的调速方法之一。直流伺服电机通常采用永磁式或电磁式,通过改变激磁电流的大小可以改变磁场强度,从而改变电机的输出转矩和转速。在实际应用中,通常使用电流调节器来控制激磁电流的大小。当需要提高电机转速时,增加激磁电流;当需要降低电机转速时,减小激磁电流。
需要注意的是,改变激磁电流的方法虽然可以调节电机的转速,但其调速范围相对较小,并且过大的激磁电流可能导致电机过热甚至损坏。因此,在实际应用中需要根据具体情况选择合适的调速方法。
总之,直流伺服电机的调速方法有多种,其中改变电枢电压和改变激磁电流是最常用的两种方法。在实际应用中,需要根据具体情况选择合适的调速方法,以保证电机的正常运行和延长其使用寿命。
伺服电机
1 永磁式直流伺服电机
在一个运动控制系统中,电机主要的功能在于提供旋转所需要的扭矩,以便加速旋转而达到所需的转速,但来自于电机本身与负载的一些物理特性却会限制其加速能力,例如电机本身的转子惯量、负载的惯量、 磨擦力、温升的限制等等。电机产生扭矩的大小主要决定于交互作用磁场的大小,而线圈电流则决定了所产生磁场的强度,因此控制流经电机的线圈电流即为控制电机所产生扭矩的主要 关键。线圈电阻(winding resistance)所产生的I 2R 损失会造成电机温度的升高,因而限制了线圈电流的额定值。电机旋转时会产生反抗电动势,限制电流的上升,功率放大器的输出电压与电流亦有其额定值与峰值的限制,因此对电机的加速能力、 最高转速与额定输出扭矩也就造成了限制。同时对永磁式直流电机而言,由于去磁效应的考虑也须限制流经电机的电流。
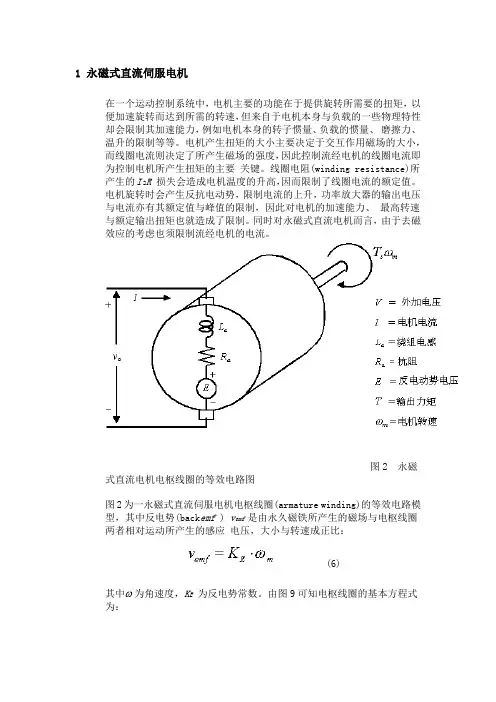
图2 永磁式直流电机电枢线圈的等效电路图
图2为一永磁式直流伺服电机电枢线圈(armature winding)的等效电路模型,其中反电势(backemf) vemf是由永久磁铁所产生的磁场与电枢线圈两者相对运动所产生的感应 电压,大小与转速成正比:
(6)
其中为角速度,KE 为反电势常数。由图9可知电枢线圈的基本方程式为: (7)
ia为电枢电流。永磁式直流伺服电机的电枢电流因为换向器(commutator)的设计使得电枢线圈所形成的磁场能与定子磁铁所形成的磁场保持垂直的关系而产生最大的扭矩,其扭矩方程式(torque equation)为:
(8)
其中Te为电机所产生的扭矩,KT 为扭矩常数。值得注意的是在MKS制时,。当施以一直流电压于电机,在稳态时,因电流趋于定值,而可将(7)式简化为
(9)
图3 电机与负载的机械等效电路图
大写字母表示其稳态的直流成份。通常电机的电气时间常数(electrical
直流电机伺服系统

第四节 直流电机伺服系统
伺服电机是转速及方向都受控制电压信号控制的一类电动机,常在自动控制系统用作执行元件。伺服电机分为直流、交流两大类。
直流伺服电机在电枢控制时具有良好的机械特性和调节特性。机电时间常数小,起动电
压低。其缺点是由于有电刷和换向器,造成的摩擦转矩比较大,有火花干扰及维护不便。 一、直流伺服电机的结构和工作原理
励磁绕组补偿绕组(c)(f)
rF
cFaUai
电枢绕组(a)ffUiFs
图6-30 直流伺服电动机的结构和工作原理 直流伺服电动机的结构与一般的电机结构相似,也是由定子、转子和电刷等部分组成,
在定子上有励磁绕组和补偿绕组,转子绕组通过电刷供电。由于转子磁场和定子磁场始终正
交,因而产生转矩使转子转动。由图6-30可知,定子励磁电流产生定子电势Fs,转子电枢
电流i产生转子磁势为Fr,Fs和Fr垂直正交,补偿磁阻与电枢绕组串联,电流i又产生补
偿磁势Fc,Fc与Fr方向相反,它的作用是抵消电枢磁场对定子磁场的扭斜,使电动机有良
好的调速特性。
永磁直流伺服电动机的转子绕组是通过电刷供电,并在转子的尾部装有测速发电机和旋
转变压器(或光电编码器),它的定子磁极是永久磁铁。我国稀土永磁材料有很大的磁能积
和极大的矫顽力,把永磁材料用在电动机中不但可以节约能源,还可以减少电动机发热,减少电动机体积。永磁式直流伺服电动机与普通直流电动机相比有更高的过载能力,更大的转
矩转动惯量比,调速范围大等优点。因此,永磁式直流伺服电动机曾广泛应用于数控机床进
给伺服系统。由于近年来出现了性能更好的转子为永磁铁的交流伺服电动机,永磁直流电动
机在数控机床上的应用才越来越少。
二、直流伺服电机的调速原理和常用的调速方法 由电工学的知识可知:在转子磁场不饱和的情况下,改变电枢电压即可改变转子转速。
直流电机的转速和其它参量的关系可用式6-19表示:
eKIRUn (6-19)
式中:n——转速,单位为rpm; U——电枢电压,单位为V;
直流伺服电机的控制方式
直流伺服电机的控制方式
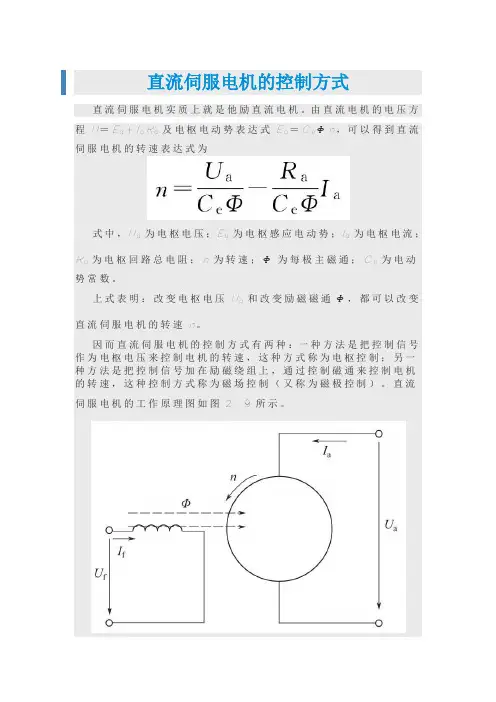
直流伺服电机实质上就是他励直流电机。由直流电机的电压方程U=Ea+IaRa及电枢电动势表达式Ea=CeΦn,可以得到直流伺服电机的转速表达式为
式中,Ua为电枢电压;Ea为电枢感应电动势;Ia为电枢电流;Ra为电枢回路总电阻;n为转速;Φ为每极主磁通;Ce为电动势常数。
上式表明:改变电枢电压Ua和改变励磁磁通Φ,都可以改变直流伺服电机的转速n。
因而直流伺服电机的控制方式有两种:一种方法是把控制信号作为电枢电压来控制电机的转速,这种方式称为电枢控制;另一种方法是把控制信号加在励磁绕组上,通过控制磁通来控制电机的转速,这种控制方式称为磁场控制(又称为磁极控制)。直流伺服电机的工作原理图如图2-9所示。
图2-9 电枢控制时直流伺服电机的工作原理图
(1)电枢控制
由图2-9所示,在励磁回路上加恒定不变的励磁电压Uf,以保证直流伺服电机的主磁通Φ不变。在电枢绕组上加控制电压信号。当负载转矩TL一定时,升高电枢电压Ua,电机的转速n随之升高;反之,减小电枢电压Ua,电机的转速n就降低;若电枢电压Ua=0时,电机则不转。当电枢电压的极性改变后,电机的旋转方向也随之改变。因此把电枢电压Ua作为控制信号,就可以实现对直流伺服电机转速n的控制,其电枢绕组称为控制绕组。
对于电磁式直流伺服电机,采用电枢控制时,其励磁绕组由外施恒压的直流电源励磁;对于永磁式直流伺服电机则由永磁磁极励磁。
下面分析改变电枢电压Ua时,电机转速n变化的物理过程。
直流伺服电机实质上就是他励直流电机。由直流电机的转速表达式及电磁转矩表达式Te=CTΦIa,可以得到保持电机的每极磁通为额定磁通ΦN时,直流电机的机械特性方程为
式中,Ua为电枢电压;Ra为电枢回路总电阻;n为转速;ΦN为每极额定主磁通;Ce为电动势常数;CT为转矩常数;Te为电磁转矩。
根据直流电机的机械特性方程,可以绘制出直流电机降压调速时的机械特性曲线,如图2-10所示,图中,曲线1、2、3分别为对应于不同电枢电压时,直流电机的机械特性曲线;曲线4为负载的机械特性曲线。从图中可以看出,改变电枢电压后,直流电机的理想空载转速n0随电压的降低而下降,电机的转速n也随电压的降低而下降。但是,电机的机械特性的斜率不变,即电机机械特性的硬度不变。
直流伺服电机的工作原理
直流伺服电机的工作原理
直流伺服电机的工作原理是通过直流电源提供的电流来产生磁场,进而实现转动。其具体工作原理可以分为以下几个步骤:
1. 磁场产生:直流伺服电机内部配备永磁体或电磁线圈,通过通电产生磁场。永磁体通常由稀土磁铁等材料制成,电磁线圈则通过涂布绕制或插绕在电机的转子和定子之间。
2. 当电机接通电源时,电流通过电磁线圈流过,产生磁场。根据电磁感应定律,磁场会产生一个垂直于电流方向和磁场方向的力矩,这个力矩会使电机开始转动。
3. 电机控制:为了使电机能够实现精确的转动控制,需要使用电机控制器。控制器通常会测量电机的速度和位置,并根据设定的目标值调整电机的输出,以便实现准确的转动。
4. 反馈控制:为了能够实现闭环控制,直流伺服电机通常会根据反馈信号进行调整。通过使用编码器或其他类型的位置传感器来测量电机的位置和速度,控制器可以实时监控电机的运动状态,并根据需要对电机的输出进行调整。
总的来说,直流伺服电机的工作原理可以归结为通过控制电流产生磁场,利用磁场力矩驱动电机转动,并使用控制器对电机进行自动化控制。这种工作原理使得直流伺服电机在许多自动化和精密控制应用中被广泛使用。
伺服电机直流实验报告(3篇)
第1篇
一、实验目的
1. 了解伺服电机的工作原理及性能特点。
2. 掌握伺服电机的驱动与控制方法。
3. 通过实验验证伺服电机在直流电源下的运行特性。
二、实验原理
伺服电机是一种用于自动控制系统中执行机械运动的电机,其特点是能够精确控制转速、位置和转矩。直流伺服电机主要由永磁转子、电枢绕组和电刷等部分组成。当给电枢绕组施加直流电压时,转子在磁场中受力产生转矩,从而使电机旋转。
三、实验设备
1. 伺服电机
2. 直流电源
3. 电机驱动器
4. 电流表、电压表
5. 万用表
6. 电脑及伺服电机控制软件
四、实验步骤
1. 连接电路:将伺服电机、直流电源、电机驱动器、电流表、电压表等设备按照实验电路图连接好。
2. 启动电机:打开直流电源,观察电机是否能够正常启动。
3. 测量电机参数:使用电流表、电压表和万用表测量电机的电流、电压和电阻等参数。
4. 调整电机转速:通过改变直流电源的输出电压,观察电机转速的变化,记录不同电压下的转速。 5. 控制电机位置:使用伺服电机控制软件,控制电机旋转到指定位置,并记录旋转角度。
6. 测量转矩:在电机旋转过程中,使用扭矩传感器测量电机输出的转矩,记录不同转速下的转矩。
7. 分析实验数据:根据实验数据,分析电机在不同工作条件下的性能特点。
五、实验结果与分析
1. 电机启动:实验中,电机在接通直流电源后能够顺利启动。
2. 电机参数测量:通过测量,得到电机在空载和负载条件下的电流、电压和电阻等参数,为后续分析提供依据。
3. 电机转速:实验结果表明,电机转速与直流电源输出电压成正比,当电压升高时,电机转速也随之升高。
4. 电机位置:通过伺服电机控制软件,能够精确控制电机旋转到指定位置,且旋转角度稳定。
5. 电机转矩:实验结果表明,电机转矩与转速成反比,当转速升高时,电机转矩降低。
六、实验结论
1. 直流伺服电机能够实现精确控制转速、位置和转矩。
直流伺服电机
论文题目
学 院
专 业
年 级
学 号
学生姓名
指导教师
完成时间 年 月
肇庆学院教务处制 毕 业 论 文
摘要:
随着科学技术的不断快速发展,人们对生活质量、生产效率及安全性等方面的要求越来越高,而自动化控制系统以其能将人类从复杂、繁琐危险、的劳动环境中解放出来并大大提高控制效率等的众多优点被大家所接受并得到了广泛的推广应用,逐渐成为现在生活生产中必不可少的一种科技,因此该设计具有很深远的研究价值。设计主要是一种基于AVR单片机控制,采用ATmega16的芯片,通过用H桥式控制PWM通过检测光脉冲数进行定位进行对减速电机的控制,从而实现对系统的位置控制。设计的目的是通过一个位置控制系统来自动控制门得开关,比较手动的,自动控制更省时省力,更安全,而且增加了生活的乐趣。设计的结果是:所设计的位置控制系统,能较为稳定地对电机进行控制,符合实验的要求。
关键词:AVR单片机 H桥式控制 减速电机
Abstract:
With the rapid development of science and technology, more and
morepeople on the quality of life, production efficiency and safety
aspects of the higher requirements, and the automatic control system for
its many advantages can
be complex, tedious, dangerous from human labor environment to
liberate and improve the control efficiency of
the acceptedand popularized widely used, has gradually become
基于TMS320F2812的通用伺服电机控制系统的设计与实现
垫 Q: Science and TechnOIOgy Consulting Herald 工程技术 基于TMS320F28 1 2的通用伺服电机控制系统的设计与实现
李想 (中国电子科技集团公司第54研究所 河北石家庄05008 1) 摘要:本文介绍了永磁直流伺服电机的受限单极倍频脉宽调制和交流永磁伺服电机的电压矢量脉宽调制的理论,在此基础上设计了一 种基于TMS320F28l 2的通用伺服电机控制系统。文中也给出了控制系统的具体设计。 关键词:SVPwM 受限单极倍频 IPM 中图分类号:TM5 文献标识码:A 文章编号:1673—0534(2007)03(b)一0062 02 1引言 目前,随着电力电子技术,微电子技 术,现代控制理论的发展,交流伺服系统逐渐 成为工业伺服系统的主流,但在一些特定的 领域内直流伺服系统仍占据着主要地位。本 系统利用TMS320F28l2实现了直流/交流伺 服控制系统的设计。TMS320F28l2是TI公 司设计的面向工业控制领域的数字信号处理 器,适用于卫星天线伺服系统、工业控制、机 床控制等高精度应用。TM¥320F2812的最高 运行频率可达l50M,片内有l28K word的 FLASH程序存储器,l8K word的数据/程 序RAM。包括两个8通道或一个l6通道的l2 位A/D转换器。两个串行通讯接口(SCI), 控制器局域网络(CAN)总线,两个独立的 SVPwM发生器;具有复合IEEEl149.1标准 的在线仿真接KI。采用该DSP可使本系统的 硬件结构简单,控制精度高,实时性强。 2伺服电机控制原理 2.1直流伺服电机的受限单极倍频PWM脉宽 调制原理 在直流电机控制方案中,受限单极倍频 模式的主要优点在于运行可靠性高(避免了 同侧功率管导通的情况),不需附加延时, 同时不用担心直流电机的电枢电流会出现断 续。波形系数近似为l,基本上相当于线性 功率放大驱动,运行噪声小。在直流电机的 PWM控制方案中占主要地位。直流电机脉 宽调制控制波形如图l所示。 设三角波的电压为U ,电机两端的电压 为u 控制电压为u ,功率管Vl~V4的控 制电压分别为U ~U 。当t 时,U >U , 功率管Vl截止;当t 时,U >U ,功率 管V4导通;则在t 时间内,电机的工作时 间为t 和t 。从而在直流电机的电枢两端获 得了两倍于基准频率的脉冲电压。当U 一0 时,H桥臂上所有的大功率管均截止,直流 电机的电枢与电源断开,电机不转。当U > 0时,大功率管Vl、V4工作在开关状态, V2、V3都截止,直流电机正转。当U <0 时,大功率管V 2、V 3工作在开关状态, V l、V 4都截止,直流电机反转。 2.2永磁同步电机的SVPWM脉宽调制原理 图l为永磁同步伺服电机的凸极式转子 结构,凸极式转子是将强抗退磁的永磁铁安 装在转子表面。永磁体转子产生恒定的电磁 场。当定子中通过三相对称的正弦波交流电 时,则产生旋转的磁场。两种磁场相互作用产 生电磁力,推动转子旋转。如果能改变定子三 相电源的频率和相位,就可以改变转子的转 速和位置。 在忽略铁心饱和、不计漩涡和磁滞损 耗、转子上没有阻尼绕组、永磁材料的导电 率为零以及相绕组中感应电动势波形是正弦 的条件下,若不考虑转子磁场的凸极效应, 即d、q轴的自感相等(L =L =L),取永 磁体基波励磁磁场轴线为d轴(直轴),而 q轴(交轴)顺着旋转方向超前d轴90电角 度。永磁同步电动机定子ABC坐标系与转子 Odq坐标系的关系如图3所示。Odq轴系随 同转子以电角速度(电角频率) 一道旋转, 它的空间坐标以d轴与参考轴A轴(A轴为 A相绕组轴线)间的电角度0来确定。经过 坐标变换后在Odq坐标系中,永磁同步电机 的基本电流方程可表示为 __ -sin (O -2x 电压方程可表示为 U =R i +缸 d+eo Ud= d一硅 永磁同步电动机的电磁转矩可表示为: = l 一 一Lq J 由Ld=Lq一-L,可简化为: = ,fld 式中:u ,i ,u ,i 分别为d、q轴电 压和电流;i ,i ,i 为三相电流;P 为 永磁同步电机的极对数; 为永磁体基波励磁 磁场链过定子绕组的磁链;e 为空载电动 势。 由上式可见,经过坐标变换后,永磁同 步电机的电磁转矩公式获得了和直流电动机 一样的表达式。所以通过检测定子绕组和转 子位置角度,根据park变换原理,就可计 算出实际的i 和i ,通过PI调节使实际值与 给定值基本相等,即可实现永磁同步电机的 矢量控制。 3伺服系统结构 系统的总体结构框图如图4。 3.1速度和位置传感器接口 对于直流永磁伺服电机,速度反馈是测 速发电机提供的双极性电平信号,反馈电平 信号的极性指示电机的转动方向。在本系统 中,采用AD623来实现双极性信号到单极 性信号的转换。 对于交流永磁同步电机的控制,在获得 速度反馈的同时还须获得位置反馈信息,考 /^\ /八\ //^\\ u。 / \ / \ / \ … / V V \ 一 J,