
电力拖动自动控制知识点整理
1、电力拖动实现了电能与机械能之间的能量转变。
2、电力拖动自动控制系统——运动控制系统的任务是什么? 通过控制电动机电压、电流、频率等输入量,来改变工作机械的转矩、速度、位移等机械量,是各种工作机械按人们期望的要求运行,以满足生产工艺及其他应用的需要。
3、运动控制系统及其组成 运动控制系统由电动机及负载、功率放大与变换装置、控制器及相应传感器构成4、控制器分模拟控制器和数字控制器两类,现在更多采用全数字控制器5、信号转换电压匹配、极性转换、脉冲整形等6、交流调速系统和直流调速系统的区别。
直流电动机的数学模型简单,转矩易于控制。
交流电动机具有结构简单等诸多优点,但动态数学模型具有非线性多变量强耦合的性质。
7、同步电动机的转速和电源频率严格保持同步8、转矩控制是运动控制的根本问题。
磁链控制与转矩控制同样重要。
9、几种典型的生产机械负载转矩特性。
恒转矩负载特性:恒功率负载特性:风机、泵类负载特性:10、调速系统是电力拖动控制系统中最基本的系统 11、调节直流电动机转速的方法(1)调节电枢供电电压; (2)减弱励磁磁通; (3)改变电枢回路电阻。
自动控制的直流调速系统往往以变压调速为主。
13、 晶闸管整流器-电动机调速系统(V-M 系统)原理图VT 是晶闸管整流器,通过调节触发装置GT 的控制电压Uc 来移动触发脉冲的相位,改变可控整流器平均输出直流电压Ud ,事先平滑调速。
14、V-M 系统有点门极电流可以直接用电子控制;有快速的控制作用;效率高15、 触发装置GT 的作用 把控制电压Uc 转换成触发脉冲的触发延迟角α,用以控制整流电压,达到变压调速的目的。
16、带负载单相全控桥式整流电路的输出电压和电流波形 由于电压波形的脉动,造成了电流波形的脉动。
17、V —M 系统主电路如何出现电流连续和断续两种情况。
当V-M 系统主电路有足够大的电感量,而且电动机负载电流也足够大时,整流电流有连续脉动波形。
当电感较小或电动机的负载电流较轻时,瞬时电流id 上升阶段储能不大;等到id 下降时,能量释放,下一相未被触发之前,id 已衰减到零,所以断续。
18、抑制电流脉动的措施 增加整流电路相数,或采用多重化技术;设置电感量足够大的平波电抗器。
19、V-M 系统机械特性 在电流连续区,显示出较硬的机械特性在电流断续区,机械特性很软,呈非线性上翘,使理想空载转速很高20、动态过程中,可把晶闸管触发与整流装置看成一个纯滞后环节。
21、失控时间滞后作用是由晶闸管整流装置的失控时间引起的。
失控时间是个随机值。
最大失控时间是两个相邻自然换相点之间的时间,它与交流电源频率和晶闸管整流器的类型有关。
最大失控时间 :22、依据工程近似处理的原则,可忽略高次项,把整流装置近似看作一阶惯性环节 23、晶闸管整流器运行中存在的问题。
晶闸管是单项导电的,给电动机的可逆运行带来困难; 晶闸管对过电压过电流敏感; 在低速运行时,晶闸管的导通角很小,使系统的功率因数也随之减小。
24、与V-M 相比,直流PWM 调速系统的优越性。
1)主电路简单,需要的电力电子器件少2)开关频率高,电流容易连续,谐波少,电动机损耗及发热都较少。
3)低速性能好,稳速精度高,调速范围宽4)若与快速响应的电动机配合,则系统频带宽,动态响应快,动态抗扰能力强 5)器件工作在开关状态,装置效率高。
6)直流电源采用不控整流时,电网功率因数比相控整流器高。
24、PWM 变换器的作用。
用脉冲宽度调制的方法,把恒定的直流电源电压调制成频率一定、宽度可变的脉冲电压序列,从而可以改变平均输出电压大小,以调节电动机转速。
26、PWM 的机械特性方程28、对于调速系统转速控制的要求:(1)调速——在一定的最高转速和最低转速范围内调节转速;(2)稳速——以一定的精度在L T =常数mmLL P T ωω==常数22m n L T ω∝∝mfT s 1max =e me e m e e s T C C Rn T C C R C U n -=-=0γ所需转速上稳定运行,在各种干扰下不允许有过大的转速波动;(3)加、减速——频繁起、制动的设备要求加、减速尽量快;不宜经受剧烈速度变化的机械则要求起、制动尽量平稳。
29、调速范围和静差率合称为稳态性能指标(调速范围:在额定负载时的最高最低转速比)(静差率:当系统在某一转速下运行时,负载由理想空载增加到额定值所对应的转速降落ΔnN 与理想空载转速n0之比)30、调速范围、静差率和额定速降之间的关系对于同一个调速系统,ΔnN 值是定值。
要求s 值越小时,系统能够允许的调速范围D 也越小。
前提:一个调速系统的调速范围,是指在最低速时还能满足所需静差率的转速可调范围。
31、开环调速系统的原理图32、电动机在额定电压和额定励磁下的机械特性称为电动机固有机械特性33、开环调速系统的机械特性34、开环调速系统稳态结构图35、采用反馈控制技术构成转速闭环的控制系统。
转速闭环控制可以减小转速降落,降低静差率,扩大调速范围 36、反馈控制的基本作用。
根据自动控制原理,将系统的被调节量作为反馈量引入系统,与给定量进行比较,用比较后的偏差值对系统进行控制,可以有效地抑制甚至消除扰动造成的影响,而维持被调节量很少变化或不变,这就是反馈控制的基本作用。
37、在负反馈基础上的“检测误差,用以纠正误差”这一原理组成的系统,其输出量反馈的传递途径构成一个闭合的环路,因此被称作闭环控制系统。
在直流调速系统中,被调节量是转速,所构成的是转速反馈控制的直流调速系统。
38、带转速负反馈的闭环直流调速系统原理框图39、闭环调速系统的静特性表示闭环系统电动机转速与负载电流(或转矩)间的稳态关系。
40、转速负反馈闭环直流调速系统稳态结构框图 (a )闭环调速系统:42、开环系统机械特性和比例控制闭环系统静特性的关系 比例控制的直流调速系统可以获得比开环调速系统硬的多的稳态特性,从而在保证一定静差率的要求下,能够提高调速范围,为此,需设置电压放大器和转速监测装置。
42、反馈控制规律(基本特征)它能减少转速稳态误差的实质是什么?(1)比例控制的反馈控制系统是被调量有静差的控制系统 (2)反馈控制系统的作用是:抵抗扰动, 服从给定(3)系统的精度依赖于给定和反馈检测的精度实质:它具有自动调节作用,能随负载的变化而相应改变电枢电压,以补偿电枢回路电阻压降的变化。
43、对于自动控制系统来说,稳定性是他是否正常工作的首要条件。
44、积分控制可以使系统在无静差的情况下保持恒速运行,实现无静差调速。
45、比例调节器的输出只取决于输入偏差量的现状,而积分调节器的输出则包含了输入偏差量的全部历史。
46、PI 控制综合了比例控制和积分控制两种规律的优点,又克服了各自的缺点。
比例部分能迅速响应控制作用。
积分部分则最终消除稳态偏差。
47、什么是有差、无差调速系统?在系统稳定的情况下,0型系统对于阶跃给定输入稳态有差,被称作有差调速系统;Ⅰ型系统对于阶跃给定输入稳态无差,被称作无差调速系统。
48、由扰动引起的稳态误差取决于误差点与扰动加入点之间的传递函数。
49、什么是有静差调速系统? 比例控制的调速系统,该传递函数无积分环节,故存在扰动引起的稳态误差,称作有静差调速系统。
50、什么是无静差调速系统? 积分控制或比例积分控制的调速系统,该传递函数具有积分环节,所以由阶跃扰动引起的稳态误差为0,称作无静差调速系统。
51、什么是测速误差率 转速实际值和测量值之差与实际值之比定义为测速误差率52、测速法原理:(1)M 法测速(测高速段) 记取一个采样周期内旋转编码器发出的脉冲个数来算出转速的方法称为M 法测速,又称频率法测速。
(2)T 法测速(测低速段) T 法测速是测出旋转编码器两个输出脉冲之间的间隔时间来计算转速,又被称为周期法测速。
54、什么是电流截止负反馈 当电流大到一定程度时才出现的电流负反馈,叫做电流截止负反馈。
55、I abl 应小于电动机允许的最大电流,一般为I abl =(1.5~2)I N截止电流应大于电动机的额定电流,取I dcr=(1.1~1.2)I N 56、无静差直流调速系统稳态结构框图(I d<I dcr )57、转速反馈系数58、转速、电流反馈控制直流调速系统在起动(或制动)过渡过程中,希望始终保持电流(电磁转矩)为允许的最大值,使调速系统以最大的加(减)速度运行。
当到达稳态转速时,最好使电流立即降下来,使电磁转矩与)1(s n sn D N N -∆=e d e c s e d d C RI C U K C RI U n -=-=0sl s s l m T T T T T T K 2)(++<100%nnδ∆=⨯r/min 601cZT M n =26060t f n ZT ZM ==max *maxn U n =α负载转矩相平衡,从而迅速转入稳态运行。
59、双闭环直流调速系统的稳态结构图(会画)α——转速反馈系数β——电流反馈系数60、转速调节器ASR的静态特性当调节器饱和时,输出达到限幅值,输入量的变化不再影响输出,除非有反向的输入信号使调节器退出饱和;当调节器不饱和时,PI调节器工作在线性调节状态,其作用是使输入偏差电压在稳态时为零。
对于静特性来说,只有转速调节器饱和与不饱和两种情况,电流调节器不进入饱和状态。
61、ASR转速调节器三个阶段:第Ⅰ阶段:电流上升阶段(0~t1)(不饱和)第Ⅱ阶段:恒流升速阶段(t1~t2)(饱和)第Ⅲ阶段:转速调节阶段(t2以后)(退饱和)63、调速系统,最主要的抗扰性能是指抗负载扰动和抗电网电压扰动性能1)、负载扰动作用负载扰动作用在电流环之后,只能靠转速调节器ASR来产生抗负载扰动的作用。
在设计ASR时,要求有较好的抗扰性能指标。
2)、电网电压扰动电压波动可以通过电流反馈得到比较及时的调节,使抗扰性能得到改善。
在双闭环系统中,由电网电压波动引起的转速变化会比单闭环系统小得多。
64、转速调节器和电流调节器作用:1)转速调节器是调速系统的主导调节器,它使转速很快地跟随给定电压变化, 如果采用PI调节器,则可实现无静差。
对负载变化起抗扰作用。
其输出限幅值决定电动机允许的最大电流。
2)电流调节器的作用在转速外环的调节过程中,使电流紧紧跟随其给定电压(即外环调节器的输出量)变化;对电网电压的波动起及时抗扰的作用;在转速动态过程中,保证获得电机允许的最大电流;当电动机过载甚至堵转时,限制电枢电流的最大值,起快速的自动保护作用。
一旦故障消失,系统立即自动恢复正常。
65、控制系统的动态性能指标:跟随性能指标、抗扰性能指标。
1)跟随性能指标:超调量σ、上升时间tr、峰值时间tp、调节时间ts2)抗扰性能指标:动态降落和恢复时间。
电力拖动自动控制系统复习要点(河科大)

第一章绪论1 电力拖动实现了电能与机械能之间的能量变换。
2 运动控制系统的任务是通过控制电动机电压、电流、频率等输入量,来改变工作机械的转矩、速度、位移等机械量。
3 功率放大器与变换装置有电机型、电磁型、电力电子型(晶闸管SCR为半控型)等4 转矩控制是运动控制的根本问题,与磁链控制同样重要。
5 风机、泵类负载特性。
第一篇直流调速系统1 电力拖动自动控制系统有调速系统、伺服系统、张力控制系统、多电动机同步控制系统等多种类型。
2 直流电动机的稳态转速公式:3 调节电动机转速的方法:1)调压调速2)弱磁调速3)变电阻调速第二章转速反馈控制的直流调速系统1 晶闸管整流器—电动机调速系统(V-M系统)通过调节触发装置GT的控制电压来移动触发脉冲的相位,改变可控整流器平均输出直流电压,从而实现直流电动机的平滑调速。
2 在动态过程中,可把晶闸管触发与整流装置看成一个滞后环节(由晶闸管的失控时间引起)。
3 与V-M系统相比,直流PWM调速系统在很多方面有较大的优越性:(1)主电路线路简单,需用的电力电子器件少;(2)开关频率高,电流容易连续,谐波少,电机损耗及发热都较小;(3)低速性能好,稳速精度高,调速范围宽;(4)若与快速响应的电机配合,则系统频带宽,动态响应快,动态抗扰能力强;(5)电力电子开关器件工作在开关状态,导通损耗小,当开关频率适当时,开关损耗也不大,因而装置效率较高;(6)直流电源采用不控整流时,电网功率因数比相控整流器高。
4 直流PWM调速系统的机械特性(电流连续时,机械特性曲线相平行)1)稳态:电动机的平均电磁转矩与负载转矩相平衡的状态;2)机械特性:平均转速与平均转矩(电流)的关系。
5调速系统转速控制的要求(1)调速—在一定的最高转速和最低转速范围内,分挡地(有级)或平滑地(无级)调节转速;(2)稳速—以一定的精度在所需转速上稳定运行,在各种干扰下不允许有过大的转速波动,以确保产品质量;(3)加、减速—频繁起动、制动的设备要求加、减速尽量快,以提高生产率;不宜经受剧烈速度变化的机械则要求起动、制动尽量平稳。
电力拖动自动控制知识
电力拖动自动控制知识1. 概述电力拖动自动控制是一种常见的控制方式,用于控制机械设备的运动。
它通过电力传动实现机械设备的自动控制和操作。
本文将介绍电力拖动自动控制的基本原理、应用领域以及关键技术。
2. 基本原理电力拖动自动控制的基本原理是通过电机驱动机械设备的运动。
电机通过电力传动装置(如齿轮、皮带、链条等)将机械能传递给被控制的设备,从而实现设备的运动控制。
电力拖动自动控制通常包括电机、传动装置、控制器和传感器等组成部分。
电机是电力拖动自动控制系统的核心组件。
常见的电机包括直流电机、交流电机和步进电机等。
电机的选择应根据被控制设备的特性和要求进行。
2.2 传动装置传动装置用于将电机的旋转运动转换为被控制设备的线性或旋转运动。
常见的传动装置包括齿轮传动、皮带传动和链条传动等。
传动装置的选择应根据被控制设备的运动方式和要求进行。
2.3 控制器控制器是电力拖动自动控制系统的核心控制部分,负责控制电机的运行状态和运动参数。
控制器根据传感器反馈的信息,通过算法对电机进行控制。
常见的控制器包括PLC(可编程逻辑控制器)、微控制器和计算机等。
传感器用于感知被控制设备的状态和运动参数,并将这些信息反馈给控制器。
常见的传感器包括位置传感器、速度传感器和力传感器等。
传感器的选择应根据被控制设备的特性和要求进行。
3. 应用领域电力拖动自动控制广泛应用于工业自动化领域,用于控制各种机械设备的运动。
下面是一些常见的应用领域:3.1 生产线控制电力拖动自动控制在生产线控制中起到重要作用。
它可以实现生产线上设备的自动运行、节约人力资源,并提高生产效率和质量。
3.2 机械加工电力拖动自动控制在机械加工中广泛应用。
它可以实现机床的自动运行和工件的自动加工,提高加工精度和效率。
3.3 交通运输电力拖动自动控制在交通运输中也有应用。
例如,地铁和电车的自动驾驶系统使用了电力拖动自动控制技术,实现列车的自动运行和停靠。
4. 关键技术电力拖动自动控制涉及到多个关键技术,以下是一些常见的关键技术:4.1 电机控制技术电机控制技术是电力拖动自动控制的核心技术之一。
电工基本知识5(电力拖动控制)要点

电工基本知识(5)电力拖动控制电力拖动是指由电动机作为原动机来拖动生产机械控制设备,它是利用各种有触点电器(接触器、继电器、按钮、刀开关等)组成电气控制电路,从而实现电力拖动系统的起动、反转、制动和保护。
本节从工厂机床的电气控制最基本的知识入手,介绍了电气控制常用的电器,重点介绍了在机床电气控制电路最基本的控制电路。
在学习过程中,应掌握各种机床电气控制电器的作用、文字与图形符号,便于更好的阅读与分析电力拖动控制电气原理图,了解电动机的单向运转与正反转运行控制电路的分析方法。
一、常用低压电器介绍低压电器是电力拖动自动控制系统基本组成元件,控制系统的优劣与所用的低压电器性能有直接关系,所以必须熟悉常用低压电器的结构、原理,掌握使用与维护等方面的知识和技能。
低压电器通常指工作在交流1200V以下、直流1500V以下电路中的电器。
常用的低压电器主要有:接触器、继电器、刀开关、断路器(自动空气开关)、转换开关、选种开关、按钮、熔断器等。
1、刀开关(闸刀开关)刀开关是一种手动电器,广泛用于电源的引入开关,也可用于不频繁启动的小容量电动机和照明电路的控制开关。
1)刀开关的结构刀开关主要是由手柄、熔丝、触点、和瓷底座、胶盖等组成。
按形式分为开启式负荷开关和封闭式负荷开关两种,按刀数分为单极、双极和三极。
2)刀开关的型号及电气符号(1)型号意义例:HK2—15/3表示开启式负荷开关,设计序号为2,额定电流为15A,极数为三极。
(2)电气符号单极刀开关双极刀开关三极刀开关图3—44刀开关文字图形符号3)刀开关选择原则根据使用场合选择刀开关的类型、极数及操作方式。
刀开关额定电压应等于或大于线路的额定电流。
对电动机负载,开启式刀开关。
电流可取电动机额定电流的3倍;封闭式刀刀开关额定电流可取电动机额定电流的1.5倍。
2、 低压断路器(自动开关)低压断路器是低压配电系统和电力拖动系统中非常重要的电器,它相当于刀开关、熔断器、热继电器和欠电压继电器的组合,具有操作安全、使用方便、工作可靠、分断能力高等到优点。
电力拖动自动控制知识点整理
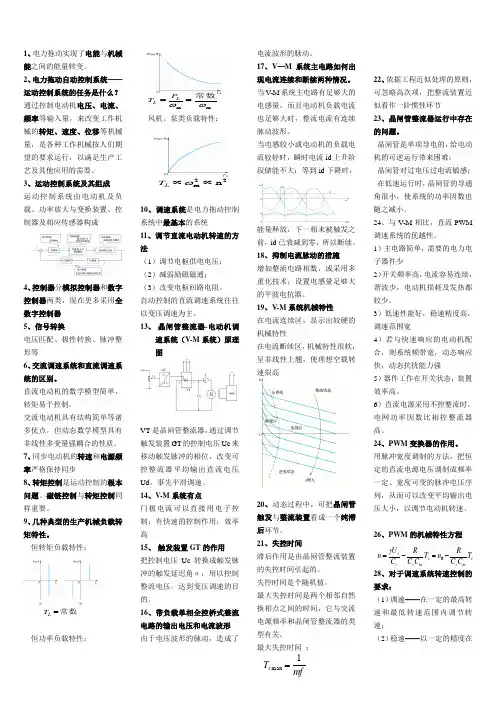
1、电力拖动实现了电能与机械能之间的能量转变。
2、电力拖动自动控制系统——运动控制系统的任务是什么? 通过控制电动机电压、电流、频率等输入量,来改变工作机械的转矩、速度、位移等机械量,是各种工作机械按人们期望的要求运行,以满足生产工艺及其他应用的需要。
3、运动控制系统及其组成 运动控制系统由电动机及负载、功率放大与变换装置、控制器及相应传感器构成4、控制器分模拟控制器和数字控制器两类,现在更多采用全数字控制器5、信号转换电压匹配、极性转换、脉冲整形等6、交流调速系统和直流调速系统的区别。
直流电动机的数学模型简单,转矩易于控制。
交流电动机具有结构简单等诸多优点,但动态数学模型具有非线性多变量强耦合的性质。
7、同步电动机的转速和电源频率严格保持同步8、转矩控制是运动控制的根本问题。
磁链控制与转矩控制同样重要。
9、几种典型的生产机械负载转矩特性。
恒转矩负载特性:恒功率负载特性:风机、泵类负载特性:10、调速系统是电力拖动控制系统中最基本的系统 11、调节直流电动机转速的方法(1)调节电枢供电电压; (2)减弱励磁磁通; (3)改变电枢回路电阻。
自动控制的直流调速系统往往以变压调速为主。
13、 晶闸管整流器-电动机调速系统(V-M 系统)原理图VT 是晶闸管整流器,通过调节触发装置GT 的控制电压Uc 来移动触发脉冲的相位,改变可控整流器平均输出直流电压Ud ,事先平滑调速。
14、V-M 系统有点门极电流可以直接用电子控制;有快速的控制作用;效率高15、 触发装置GT 的作用 把控制电压Uc 转换成触发脉冲的触发延迟角α,用以控制整流电压,达到变压调速的目的。
16、带负载单相全控桥式整流电路的输出电压和电流波形 由于电压波形的脉动,造成了电流波形的脉动。
17、V —M 系统主电路如何出现电流连续和断续两种情况。
当V-M 系统主电路有足够大的电感量,而且电动机负载电流也足够大时,整流电流有连续脉动波形。
电力拖动自动控制知识点总结

第1章 绪论1、电机的分类?①发电机(其她能→电能)直流发电机与交流发电机②电动机(电能→其她能)直流电动机:有换向器直流电动机(串励、并励、复励、她励)与无换向器直流电动机(又属于一种特殊的同步电动机)交流电动机:同步电动机异步电动机:鼠笼式、绕线式、伺服电机控制电机:旋转变压器自整角机力矩电机测速电机步进电机(反应式、永磁式、混合式)2、根据直流电机转速方程n — 转速(r/min); U — 电枢电压(V) I — 电枢电流(A); R — 电枢回路总电阻( Ω ); Φ — 励磁磁通(Wb);Ke — 由电机结构决定的电动势常数。
三种方法调节电动机的转速:(1)调节电枢供电电压 U ; (2)减弱励磁磁通 Φ;(3)改变电枢回路电阻 R 。
调压调速:调节电压供电电压进行调速,适应于:U ≤Unom,基频以下,在一定范围内无级平滑调速。
弱磁调速:无级,适用于Φ≤Φnom,一般只能配合调压调速方案,在基频以上(即电动机额定转速以上)作小范围的升速。
变电阻调速:有级调速。
问题3:请比较直流调速系统、交流调速系统的优缺点,并说明今后电力传动系统的发展的趋势。
* 直流电机调速系统优点:调速范围广,易于实现平滑调速,起动、制动性能好,过载转矩大,可靠性高,动态性能良好。
缺点:有机械整流器与电刷,噪声大,维护困难;换向产生火花,使用环境受限;结构复杂,容量、转速、电压受限。
* 交流电机调速系统(正好与直流电机调速系统相反)优点:异步电动机结构简单、坚固耐用、维护方便、造价低廉,使用环境广,运行可靠,便于制造大容量、高转速、高电压电机。
大量被用来拖动转速基本不变的生产机械。
缺点:调速性能比直流电机差。
* 发展趋势:用直流调速方式控制交流调速系统,达到与直流调速系统相媲美的调速性能;或采用同步电机调速系统、第2章 闭环控制的直流调速系统1、常用的可控直流电源有以下三种⏹ 旋转变流机组——用交流电动机与直流发电机组成机组,以获得可调的直流电压。
电力拖动和自动控制
电力拖动和自动控制一.电力拖动的基本知识1.什么是电力拖动?是以电动机为原动机,配合传动机构使生产机械产生符合人们要求的机械运动以完成一定的生产任务。
它是由电动机,传动装置,控制设备和生产机械四个基本部份组成。
1).电动机(我们工厂常用有交流电机,直流电机和特种电机)A,交流电机a.民用:以单相电机为主(一般容量3KW以下,常用在洗衣机,冰箱压缩机,空调等。
)b.工业用:以三相电机为主(我厂)从50W到120KW都有。
特点:结构简单,成本低,维修方便,容量大。
调速性方面:可以串级调速,机械变速,摆轮,行星轮,电磁调速。
(在相当多的场合取代直流电机,在科学技术发展的今天,在3.7KV以下的主流是变频调速)(改变其转向只要改变任意两相数对换即可)(绝缘要求0.5M以上)电机电流的计算:(准确计算电机电流是很有必要的和重要的)以一个三相电动机为例:计算公式:P(w)=3UIR(我们以1个电机功率22KV,380V电压,功率因数为0.9,效率因数为85%的电机为例:I=22000/1.732/380/0.9/0.85=44A(电流的计算对于选线,保护电器,等有很大的关系)在这给一个近似公式:三相380V电路每个KV=2A单相线路每KW=5-8AB.直流电机特点:结构复杂,制造成本高,维修麻烦,养护周期短,他的优点可以用在起停抵换速频繁,制动可靠,低速,大扭矩,及调速范围大,平稳,等场合(3MZW205机床的往复电机)它有并励,串~,复~,它~等形式,改变其转向只需改变励磁或电枢电流方向即可C.特种电机:直线电机,同步电机(步进电机,交流伺服电机)步进电机:(我们工厂大量用)有BF反应式。
YD混合式有2相4拍,3相6拍,4相8拍,5相10拍,5相20拍等步距角有1.8/0.9,1.5/0.75,0.9/0.45,0.72/0.36等象3相6拍的走法:A相AB相B相BC相C相CA相(A相)交流伺服电机:有松下的MHD,MFA系列(360度分1万步到4万步走,军用10万步)2).传动装置:齿轮,皮带,蜗轮,蜗杆,凸轮等实现3).控制设备:由开关,熔断器。
电力拖动自动控制系统的重点复习,考试必过(优选.)
压Un
也相应下降,而转速给定电压
U
* n
不变,
∆U
n
=
U
* n
−U n
增加。转速调节器 ASR 输出 U c
增加,
使控制角α 减小,晶闸管整流装置输出电压 U d 增加,于是电动机转速便相应自动回升,其调节过程可
简述为:
TL ↑→ Id ↑→ Id (RΣ + Rd ) ↑→ n ↓→ U fn ↑→ ∆U ↑→ Uc ↑→
保产品质量。
3)加、减速-频繁起、制动的设备要求尽量快的加、减速以提高生产率;不宜经受剧烈速度变化的机械则
要求起、制动尽量平稳。
6.解 释 反 馈 控 制 规 律 ?
答(1)被调量有静差(2)抵抗扰动与服从给定(3)系统精度依赖于给定和反馈检测精度
7.闭环空载转速 n0cl 比开环空载转速 n0op 小多少?
之比,称作静差率 s ,即 s
=
∆n N n0
或用百分比表示
s=
∆nN n0
× 100%
在直流电动机变压调速系统中,一般以电动机的额定转速作为最高转速 N n
则
s
=
∆nN n0
=
∆nN nmin + ∆nN
∴ nmin
=
∆nN s
− ∆nN
=
(1 −
s)∆nN s
D
=
nmax nmin
=
nN s ∆nN (1 −
(2)改变给定电压会改变电动机的转速,因为反馈控制系统完全服从给定作用。 (3)如果给定电压不变,调节测速反馈电压的分压比或测速发电机的励磁发生了变化,它不能得到反 馈控制系统的抑制,反而会增大被调量的误差。反馈控制系统所能抑制的只是 被反馈环包围的前向通道上的扰动。 ( 2-13) 为 什 么 用 积 分 控 制 的 调 速 系 统 是 无 静 差 的 ? 在 转 速 单 闭 环 调 速 系 统 中 , 当 积 分 调 节 器 的 输入偏差电压 ∆U = 0 时,调节器的输出电压是多少?它取决于那些因素?
(完整版)电力拖动自动控制系统的重点复习
1.运动控制系统是由电动机、功率放大与变换装置、控制器及相应的传感器等构成,交流调速系统取代直流调速系统已成为不争的事实。
2.V-M系统:晶闸管整流器—电动机调速系统;SPVWM:电压空间矢量PWM控制3.直流PWM调速系统:脉宽调整变换器—直流电动机调速系统;脉宽调制变换器的作用是:用脉冲宽度调制的方法,把恒定的直流电源电压调制成频率一定、宽度可变的脉冲电压序列,从而可以改变平均输出电压的大小,以调节电动机转速4.泵升电压:当系统工作在逆变状态时,会对滤波电路中滤波电容进行充电,使电容两端电压升高5.静特性:表示闭环系统电动机转速与负载电流(转矩)间的稳态关系6.有静差调速系统:在比例控制调速系统中,存在扰动引起的稳态误差;7.无静差调速系统:对于积分控制和比例积分控制系统,由阶跃扰动引起的稳态误差为0;8.电流截止负反馈:当电流大到一定程度时才接入电流负反馈以限制电流,而电流正常时仅有转速负反馈起作用控制转速。
9.准时间最优控制:在设备物理上的允许条件下,实现最短时间的控制;10.双闭环调速系统:在电流、转速反馈控制系统中,从闭环结构上看,由电流环在里面构成的内环和由转速环在外面构成的外环,两个闭环构成的控制系统称作双闭环调速系统;11.可逆调速系统:可以实现电机正反转,具有四象限运行功能的调速系统称为可逆调速系统;12.环流的定义:采用两组晶闸管反并联的可逆V-M系统,如果两组装置的整流电压同时出现,便会产生不流过负载而直接在两组晶闸管之间流通的短路电流,称作环流(1)静态环流——两组可逆线路在一定控制角下稳定工作时出现的环流,其中又有两类:直流平均环流——由晶闸管装置输出的直流平均电压所产生的环流称作直流平均环流。
瞬时脉动环流——两组晶闸管输出的直流平均电压差为零,但因电压波形不同,瞬时电压差仍会产生脉动的环流,称作瞬时脉动环流。
(2)动态环流——仅在可逆V-M系统处于过渡过程中出现的环流。
电力拖动自动控制知识点总结
第1章绪论1、电机得分类?①发电机(其她能→电能)直流发电机与交流发电机②电动机(电能→其她能)直流电动机:有换向器直流电动机(串励、并励、复励、她励)与无换向器直流电动机(又属于一种特殊得同步电动机)交流电动机:同步电动机异步电动机:鼠笼式、绕线式、伺服电机控制电机:旋转变压器自整角机力矩电机测速电机步进电机(反应式、永磁式、混合式)2、根据直流电机转速方程n—转速(r/min); U - 电枢电压(V) I- 电枢电流(A); R—电枢回路总电阻( Ω ); Φ—励磁磁通(Wb);Ke—由电机结构决定得电动势常数、三种方法调节电动机得转速:(1)调节电枢供电电压U; (2)减弱励磁磁通Φ;(3)改变电枢回路电阻R。
调压调速:调节电压供电电压进行调速,适应于:U≤Unom,基频以下,在一定范围内无级平滑调速。
弱磁调速:无级,适用于Φ≤Φnom,一般只能配合调压调速方案,在基频以上(即电动机额定转速以上)作小范围得升速。
变电阻调速:有级调速、问题3:请比较直流调速系统、交流调速系统得优缺点,并说明今后电力传动系统得发展得趋势。
* 直流电机调速系统优点:调速范围广,易于实现平滑调速,起动、制动性能好,过载转矩大,可靠性高,动态性能良好。
缺点:有机械整流器与电刷,噪声大,维护困难;换向产生火花,使用环境受限;结构复杂,容量、转速、电压受限。
*交流电机调速系统(正好与直流电机调速系统相反)优点:异步电动机结构简单、坚固耐用、维护方便、造价低廉,使用环境广,运行可靠,便于制造大容量、高转速、高电压电机。
大量被用来拖动转速基本不变得生产机械。
缺点:调速性能比直流电机差。
*发展趋势:用直流调速方式控制交流调速系统,达到与直流调速系统相媲美得调速性能;或采用同步电机调速系统.第2章闭环控制得直流调速系统1、常用得可控直流电源有以下三种⏹旋转变流机组——用交流电动机与直流发电机组成机组,以获得可调得直流电压。
⏹相控整流器——把交流电源直接转换成可控得直流电源。
电力拖动自动控制系统知识点汇总
电力拖动自动控制系统知识点汇总示例文章篇一:《电力拖动自动控制系统知识点汇总》嗨,小伙伴们!今天我想跟你们聊聊电力拖动自动控制系统的那些事儿。
这可真是个超级有趣又有点小复杂的东西呢!咱们先来说说啥是电力拖动吧。
就好比你有个小玩具车,你得给它装上电池才能跑起来,这个电池给车提供动力,让车动起来的过程就有点像电力拖动。
不过真正的电力拖动可复杂多啦。
在工厂里,有那些大大的机器,像大吊车呀,还有生产线上的各种设备,它们要动起来就得靠电力拖动系统。
这就像是给那些大机器装上了超级动力源。
电力拖动自动控制系统里有个很重要的部分就是电动机。
电动机就像是整个系统的心脏。
电动机有好多种类型呢,有直流电动机,还有交流电动机。
直流电动机就像是一个很听话的小助手,它的转速呀、转矩呀,比较容易控制。
就像你可以很轻松地指挥一个很听话的小伙伴去做事情一样。
比如说,你想让这个小助手转得快一点或者慢一点,只要调整一下相关的东西,它就会按照你的想法来做。
那交流电动机呢?交流电动机就像是一个有点小个性的伙伴。
它虽然也能完成任务,但是控制起来就稍微复杂一点。
不过,可别小瞧它,在很多地方它都发挥着超级大的作用呢。
就好比在一些大型的工厂里,好多大型设备都是靠交流电动机来带动的。
在这个电力拖动自动控制系统里,还有控制器这个重要角色。
控制器就像是一个智慧的大脑。
它时刻关注着整个系统的运行情况。
比如说,如果电动机转得太快了,它就会像一个严厉的老师一样,发出指令让电动机慢一点;如果电动机转得太慢,它又会想办法让电动机加速。
这控制器怎么做到的呢?它是通过一些电路呀,还有算法之类的东西。
这就好比老师有自己的教学方法,控制器也有自己的控制方法。
我再给你们讲讲调速这个问题吧。
你们想啊,就像我们骑自行车,有时候要骑得快一点赶时间,有时候又要骑得慢一点看风景。
电动机也是这样,有时候需要快速运转,有时候需要慢速运转。
对于直流电动机来说,调速的方法有好几种呢。
比如说改变电枢电压调速,这就像是你给自行车的脚蹬子上施加不同的力量来改变速度一样。