
杨氏弹性模量测量-HainanUniversity
杨氏弹性模量测量
【实验目的】
1、学习光杠杆原理及使用光杠杆测量微小长度变化时的调节方法及测量方法。
2、学习使用逐差法处理数据
3、用拉伸法测定钢丝的杨氏弹性模量。
【实验原理】
1.胡克定律和杨氏弹性模量
固体在外力作用下将发生形变,如果外力撤去后相应的形变消失,这种形变称为弹性形变。
如果外力后仍有残余形变,这种形变称为范性形变。
协强:单位面积上所受到的力(F/S)。
协变是指在外力作用下的相对形变(相对伸长 L/L)它反映了物体形变的大小。
胡克定律:在物体的弹性限度内,胁强于胁变成正比,其比例系数称为杨氏模量(记为Y)。
用公式表达为:
(1)
Y在数值上等于产生单位胁变时的胁强。
它的单位是与胁强的单位相同。
杨氏弹性模量是材料的属性,与外力及物体的形状无关。
本试验主要测量的是钢丝的杨氏弹性模量。
2.光杠杆镜尺法测量微小长度的变化
在(1)式中,在外力的F 的拉伸下,钢丝的伸长量∆L 是很小的量。
用一般的的长度测量仪器无法测量。
在本实验中采用光杠杆镜尺法。
图
光杠杆是一块平面镜直立的装在一个三足底板上。
三个足尖f 1,f 2,f 3构成一个等腰三角形。
f 1,f 2为等腰三角形的底边。
f 3到这底边的垂直距离(即距离三角形底边上的高)为光杠杆常数,记为b 。
如果f 1,f 2在一个平台上,而f 3下降∆L ,那么平面镜将绕f 1,f 2转动θ。
初始时,平面镜处于垂直状态。
标尺通过平面镜反射后,在望远镜中呈像。
则望远镜可以通过平面镜观察到标尺的像。
望远镜中十字线处在标尺上刻度为r 0。
当f 3 下降∆L 时,平面镜将绕f 1,f 2转θ角。
则望远镜中标尺的像也发生移动,十字线降落在标尺的刻度为r 处。
由于平面镜转动θ角,进入望远镜的光线旋转2θ角。
从图中看出望远镜中标尺刻度的变化a 1 = r 1 – r 0。
又
由此可得到
即
(2)
……
由于
所以望远镜中标尺读数的变化a
比钢丝伸长量 L大得多,放大了2D/b倍。
1
2D/b就称为光杠杆常数。
钢丝的截面积
d为钢丝的直径)。
将(2)代入(1)中,最后得到:
(3)
……
【实验仪器】
1金属丝与支架、装置见图。
金属丝长约1米,上端被加紧在支架的上梁上,被夹于一个圆形夹头。
这圆形夹头可以在支架的下梁的圆孔内自由移动。
支架下方有三个可调支脚。
这圆形的气泡水准。
使用时应调节支脚。
由气泡水准判断支架是否处于垂直状态。
这样才能使圆柱形夹头在下梁平台的圆孔转移动时不受摩
擦。
2. 光杠杆:结构见图。
使用时支脚
f
1,f
2
放在支架的下梁平台三角形凹
槽内,f
3
放在圆柱形夹头上端平面上。
当钢丝受到拉伸时,随着圆柱夹头下
降,光杠杆的f
3
脚也下降,时平面镜
绕f
1f 2
为轴旋
转。
3. 望远
镜与标
尺
望远镜由物镜、目镜、十字分划板组成。
使用实现调节目镜,使看清十字分划板,在调节物镜使看清标尺。
这是表明标尺通过物镜成像在分划板平面上。
由于标尺像与分划板处于同一平面,所以可以消除读书时的视差(即消除眼睛上下移动时标尺像与十字线之间的相对位移)。
标尺是一般的米尺,但中间刻度为0。
4卷尺、螺旋测微器。
【实验步骤】
1.调整支架呈竖直状态(钢丝先已夹好)
2.放上光杠杆。
f
1,f
2
置于平台的V型凹槽内。
F3置于圆柱夹头的上
平面,平面镜竖直。
3.调节望远镜,使之处与平面镜同一高度。
调节目镜看清十字叉丝。
观察望远镜中的标尺像。
如果望远镜中哦尼顾客看到标尺的像,就调节物镜调焦手轮,使看清标尺像,并无视差。
如无标尺的像,则可在望远镜外观察,移动望远镜,使准星A,B与平面镜中标尺像在一直线上,这是在望远镜中就可以看到标尺的像。
4.记录望远镜中标尺的初始读数r
(不一定要零),再在钢丝下端及
阿0.5公斤砝码,记录望远镜中标尺读数r
1
,以后依次加0.5公斤,并分别记录望远镜中标尺读数,直到4公斤为止。
这是增量过程中的读数。
然后再每次减少0.5公斤,并记下减重时望远镜中标尺的读数。
数据记录表格见后面数据记录部分。
5.取下所有砝码,用卷尺测量平面镜与标尺之间的距离,钢丝长度,
测量光杠杆常数b(把光杠杆在纸上按一下,留下f
1,f
2
,f
3
三点的痕迹,
连成一个等腰三角形。
作其底边上的高,即可测出(b)
6.用螺旋测微器测量钢丝直径6次。
可以在钢丝的不同部位和不同的
经向测量。
因为钢丝直径不均匀,截面积也不是理想的圆。
7.整理仪器
注意事项:
1.光杠杆的支脚z
1, z
2
的尖端必须放在V形槽的最深处,时光杠杆最
平衡。
z
3
支脚应放在圆柱夹头的圆平面处,而不能放在圆柱形夹头的顶部
夹住钢丝的孔或缝里。
2.望远镜调整要消除视差
3.有刻度尺中间刻度为零。
因此在逐次加砝码时,如果望远镜中标尺读数由零的一侧变化到另一侧时,应在读数上加负号。
4.在读数时应随时注意读数是否有误。
这可以由二点来判断。
(1)在相同的F下,增重与减重时标尺上的读数应大致相同。
(2)由于胁变与胁强成正比,因此每次加0.5公斤时引起的伸长量(即相邻二个读数误差)应大致相同。
如果离开这二点要求偏差过大,应检验仪器是否正常,钢丝
本身是否直,光杠杆主杆尖脚z
3
不要与金属丝相碰,钢丝夹头是否夹紧(特别是光杠杆的支脚的位置及平面镜是否松动,读数是否正确。
5.在整个测量过程中,光杠杆、望远镜、标尺一经调好,不可再变动。
增减砝码时要防止砝码晃动。
6.测量D时应该是标尺到平面的垂直距离。
测量时卷尺应该放水平。
7.L的测量应是指钢丝上夹头的下平面到下夹头的上平面。
【数据记录】
1。
钢丝伸长记录(读到0.1mm )
2.钢丝直径 (读数到0.001mm ) 初读数d 0
3. 其它数据
L =( ) (mm) D = ( )(mm) b = ( )(mm)
【数据处理】 (1) 逐差法处理数据
选取连续的2n 个数据,分成二组,r 0, r 1,….r n ; r n+1, r n+2, ….,r 2n-1
在本实验中 n = 4
但要注意,这样求出的 a是指在2公斤(0.5公斤的4倍)砝码拉力下钢丝的伸长。
因此用公式(3)计算Y时,F应使2公斤砝码的重力。
(2)图解法
由(3)式可知
在毫米方格纸上作 a ~ F图线(直线),其斜率
所以
1.实验结果的不确定计算
较方便。
其关系为:由(3)式可知,先求出Y的相对不确定E
Y
其中F,L,D,b只测量了一次,因此它们的不确定度中只有B类分量而无A 类分量。
即
,,,
其中∆L = ∆D = 1mm。
∆b = 0.5 mm。
它们都是仪器误差。
∆F是由四个砝码的仪器误差合成。
根据误差的“方和根”合成原则,
u
F
是一个砝码(0.5公斤)的仪器误差。
为d的不确定完全包括了A类分量与
B类分量,S
d 与u
d
u
d
= 0.004 mm
⎺a也是多次测量,它的不确定度也包括A类分量S a与B类分量u a
u
a
= 0.5 mm
这里
a 1 = r
4
–r
, a
2
= r
5
- r
1
, a
3
= r
6
– r
2
, a
4
= r
7
– r
3
2.实验结果:
【预习思考题】
1.从光杠杆的放大倍数考虑,增大D与减小b都可以增加放大倍数,那么它们有何不同?
2.是否可以增大D无限制地增大放大倍数。
光杠杆放大倍数增大有无限制?
3.为什么在测量中,望远镜中标尺的读数应尽可能在望远镜所在处标尺位置的上下附近?【复习思考题】
1. 拉伸法测量钢丝的杨氏弹性模量中需要测量那些物理量?分别用什么仪
器测?应估读到哪一位?
2. 什么是逐差法?什么情况下应用逐差?逐差法有何优点?。
杨氏弹性模量的测定

杨氏模量的测量【实验目的】1.1.掌握螺旋测微器的使用方法。
2.学会用光杠杆测量微小伸长量。
3.学会用拉伸法金属丝的杨氏模量的方法。
【实验仪器】杨氏模量测定仪(包括:拉伸仪、光杠杆、望远镜、标尺),水准器,钢卷尺,螺旋测微器,钢直尺。
1、金属丝与支架(装置见图1):金属丝长约0.5米,上端被加紧在支架的上梁上,被夹于一个圆形夹头。
这圆形夹头可以在支架的下梁的圆孔内自由移动。
支架下方有三个可调支脚。
这圆形的气泡水准。
使用时应调节支脚。
由气泡水准判断支架是否处于垂直状态。
这样才能使圆柱形夹头在下梁平台的圆孔转移动时不受摩擦。
2、光杠杆(结构见图2):使用时两前支脚放在支架的下梁平台三角形凹槽内,后支脚放在圆柱形夹头上端平面上。
当钢丝受到拉伸时,随着圆柱夹头下降,光杠杆的后支脚也下降,时平面镜以两前支脚为轴旋转。
图1 图2 图33、望远镜与标尺(装置见图3):望远镜由物镜、目镜、十字分划板组成。
使用实现调节目镜,使看清十字分划板,在调节物镜使看清标尺。
这是表明标尺通过物镜成像在分划板平面上。
由于标尺像与分划板处于同一平面,所以可以消除读书时的视差(即消除眼睛上下移动时标尺像与十字线之间的相对位移)。
标尺是一般的米尺,但中间刻度为0。
【实验原理】1、胡克定律和杨氏弹性模量固体在外力作用下将发生形变,如果外力撤去后相应的形变消失,这种形变称为弹性形变。
如果外力后仍有残余形变,这种形变称为塑性形变。
应力:单位面积上所受到的力(F/S )。
应变:是指在外力作用下的相对形变(相对伸长∆L/L )它反映了物体形变的大小。
用公式表达为:24F L FL Y S L d L π=⋅=∆∆ (1)2、光杠杆镜尺法测量微小长度的变化在(1)式中,在外力的F 的拉伸下,钢丝的伸长量∆L 是很小的量。
用一般的长度测量仪器无法测量。
在本实验中采用光杠杆镜尺法。
初始时,平面镜处于垂直状态。
标尺通过平面镜反射后,在望远镜中呈像。
实验4-2金属杨氏弹性模量的测量
实验4-2 金属杨氏弹性模量的测量(刘白鸽)【实验目的】1. 掌握不同长度测量器具的选择和使用方法; 2. 掌握用光杠杆测长度微小变化量的原理和方法; 3. 学会用逐差法和作图法处理数据。
【关键词】杨氏弹性摸量 光杠杆放大法 望远镜 逐差法 作图法 【实验原理】设金属丝的原长L ,横截面积为S ,在轴向拉力F 的作用下伸长了L ∆,定义单位长度的伸长量L L ∆称为应变,单位横截面积所受的力SF则称为应力。
根据胡克定律,在弹性限度内,应变与应力成正比关系,即LLES F ∆= (1) 式中比例常数E 称为杨氏弹性模量,简称杨氏摸量,常用单位为2N/m 。
杨氏模量仅与材料的性质有关,其大小表征金属抗形变能力的强弱,数值上等于产生单位应变的应力。
若实验测出在外力F 作用下钢丝的伸长量L ∆,则就能算出钢丝的杨氏模量LS FLE ∆=(2) 式中F 、L 和S 都比较容易测定,而长度的微小变化量L ∆则很难用通常测长仪器准确地度量。
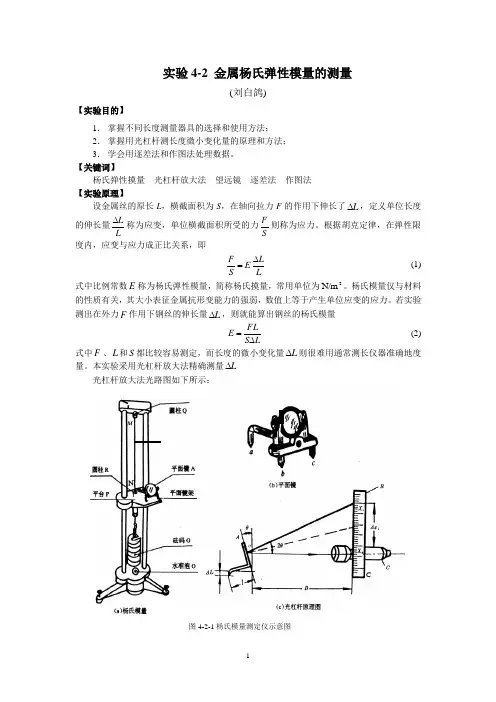
本实验采用光杠杆放大法精确测量L ∆光杠杆放大法光路图如下所示:图4-2-1杨氏模量测定仪示意图C当钢丝下端加上砝码使其伸长L ∆时,平面镜后足尖a 随之下降,平面镜绕bc 轴转过一微小角度θ,这时从标尺i x 处发出的光线经反射镜反射后进入望远镜,从望远镜中观测到的读数变为i x 。
由图4-2-1(c)可知,入射光和反射光的夹角为θ2。
由于θ角很小,所以l L ∆=≈θθtg Dx x i |2tg 20-=≈θθ于是有02x x DlL i -=∆ (3) 式中D 为镜面到标尺的距离。
可见利用光杠杆装置测量长度微小变化量的原理是:将长度微小变化量L ∆经平面镜转变为微小角度变化θ,再经尺读望远镜转变为刻度尺上较大范围的读数变化量||0x x i -,通过测量||0x x i -实现对长度微小变化量L ∆的测量。
lD2=β放大倍数 数据处理公式: 逐差法:mx l d Dm gL E 28π=作图法 :m lE d DgLx x i 208π=- 【实验仪器】杨氏模量测定仪、砝码、螺旋测微器、米尺、钢板尺等【实验内容】 (略)【数据处理】[]2222100.4)15.212.2()14.212.2()06.212.2(151-⨯=-++-+--=m X S (cm ) 因5=n 95.0=p 查表24.1)1(=-nn t p ()mm 2.02⨯=∆仪故 22222104.6)04.0(24.1)1(-⨯=+=∆+⎥⎦⎤⎢⎣⎡-=)(仪m m mx x p x S S n n t U (cm)()cm U x x m x m m 07.012.2±=±=螺旋测微器测量钢丝直径(6次)(mm)005.00-=d 单位:mmmm 606.06161==∑=i iddcm 50.65=L cm 80.7=l cm 20.31=A cm 15.62=Acm 14850)20.315.6(210021=⨯-=-=A A D 21162N/m 1099.10212.00780.0)103676.0(1415.36550.0794.9548.188⨯=⨯⨯⨯⨯⨯⨯⨯⨯==-m x l d DmgL E π不确定度E U 的计算[](mm)1029.2108.4)606.0607.0()606.0607.0()610.0606.0(51)(16136222612--⨯=⨯=-+-+-=--=∑ d dS id(mm)106.4004.0108.432622--⨯=+⨯=∆+=仪d d S U cm 2=D U cm 2.0=L U cm 05.0=l U222222⎪⎪⎭⎫⎝⎛+⎪⎭⎫ ⎝⎛+⎪⎭⎫ ⎝⎛+⎪⎭⎫ ⎝⎛+⎪⎭⎫ ⎝⎛=mx d l D L E x U d U l U D U L U E U m 其中:622103.950.652.0-⨯=⎪⎭⎫ ⎝⎛=⎪⎭⎫ ⎝⎛L U L 422108.11482-⨯=⎪⎭⎫ ⎝⎛=⎪⎭⎫ ⎝⎛D U D522101.480.705.0-⨯=⎪⎭⎫ ⎝⎛=⎪⎭⎫ ⎝⎛l U l 42104.22-⨯=⎪⎭⎫ ⎝⎛d U d422100.912.2064.0-⨯=⎪⎭⎫ ⎝⎛=⎪⎪⎭⎫ ⎝⎛m xx U m将上式不确定各分项代入E U E式中:2107.3-⨯=EU E 2111111N/m 1008.010073.0037.01099.1⨯≈⨯=⨯⨯=⨯=EU E U EE 测量结果的最终表达式:()211N/m 1008.099.1⨯±=E 根据(5)公式: m lEd DgLx x i 208π=- 作图m x i ~(图略) 作图比例:cm/cm20.0:cm 17kg/cm 500.0:cm 25)轴()轴(i x m kg cm 417.082==lEd DgLk π斜率 代入公式 2112N/m 1002.28⨯==lkd DgLE π 由讲义P272附表7可知:碳钢211N/m 1010.2~00.220⨯=︒)(时的杨氏摸量标E c实验结果与其基本吻合。
南昌大学物理实验报告金属丝弹性模量的测定

学生姓名: 学号: 专业班级: 班级编号:试验时间: 时 分 第 周 星期 座位号: 教师编号: 成绩:杨氏模量的测定【实验目的】1. 掌握用光杠杆测量微小长度变化的原理和方法,了解其应用。
2. 掌握各种长度测量工具的选择和使用。
3. 学习用逐差法和作图法处理实验数据。
【实验仪器】MYC-1型金属丝杨氏模量测定仪(一套)、钢卷尺、米尺、螺旋测微计、重垂、砝码等。
【实验原理】 一、杨氏弹性模量设金属丝的原长L ,横截面积为S ,沿长度方向施力F 后,其长度改变ΔL ,则金属丝单位面积上受到的垂直作用力F/S 称为正应力,金属丝的相对伸长量ΔL/L 称为线应变。
实验结果指出,在弹性范围内,由胡克定律可知物体的正应力与线应变成正比,即LL Y S F ∆= (1)则LL SF Y ∆=(2) 比例系数Y 即为杨氏弹性模量。
在它表征材料本身的性质,Y 越大的材料,要使它发生一定的相对形变所需要的单位横截面积上的作用力也越大。
Y 的国际单位制单位为帕斯卡,记为Pa (1Pa =12m N ;1GPa =910Pa )。
本实验测量的是钢丝的杨氏弹性模量,如果钢丝直径为d ,则可得钢丝横截面积S42d S π=则(2)式可变为L d FLY ∆=24π (3)可见,只要测出式(3)中右边各量,就可计算出杨氏弹性模量。
式中L (金属丝原长)可由米尺测量,d (钢丝直径),可用螺旋测微仪测量,F (外力)可由实验中钢丝下面悬挂的砝码的重力F=mg 求出,而ΔL 是一个微小长度变化(在此实验中 ,当L ≈1m时,F 每变化1kg 相应的ΔL 约为0.3mm)。
因此,本实验利用光杠杆的光学放大作用实现对钢丝微小伸长量ΔL 的间接测量。
二、光杠杆测微小长度变化尺读望远镜和光杠杆组成如图2所示的测量系统。
光杠杆系统是由光杠杆镜架与尺读望远镜组成的。
光杠杆结构见图2(b )所示,它实际上是附有三个尖足的平面镜。
三个尖足的边线为一等腰三角形。
应用干涉法测量杨氏弹性模量

应用干涉法测量杨氏弹性模量
花世群;骆英;花世荣;牛险峰
【期刊名称】《半导体光电》
【年(卷),期】2007(28)6
【摘要】将空气劈尖的等厚干涉原理与CCD图像处理技术相结合,提出了一种对材料杨氏弹性模量进行高精度自动测量的新方法。
该方法利用待测试件受力产生的形变改变空气劈尖顶角,并用一元线性回归方法对CCD的像元序号与所接收到的干涉条纹光强极大值序号之间线性关系进行拟合,进而确定出空气劈尖顶角大小。
由导出的杨氏弹性模量与空气劈尖顶角变化量之间的关系,对待测试件的杨氏弹性模量进行了计算。
测量结果表明,新的测量方法是可行的,测量相对误差为1.5%,而且测量系统具有高精度、高灵敏度的特点,可广泛应用于各种微小形变的测量。
【总页数】4页(P897-900)
【关键词】光学测量;杨氏弹性模量;干涉;图像处理
【作者】花世群;骆英;花世荣;牛险峰
【作者单位】江苏大学理学院;海安百协锻锤有限公司
【正文语种】中文
【中图分类】TG113.25
【相关文献】
1.用拉仲法测量金属丝杨氏弹性模量实验误差分析及改进 [J], 李颖
2.数字激光散斑法测量杨氏弹性模量的实验设计 [J], 汪涛;蔡小龙;李远;梁欢
3.用读数显微镜法测量发丝的杨氏弹性模量 [J], 赵莹; 罗旺; 李奇楠
4.基于SPSS的拉伸法测量金属丝杨氏弹性模量实验数据处理 [J], 张燕
5.用拉伸法测量金属丝杨氏弹性模量实验误差分析及改进 [J], 李颖
因版权原因,仅展示原文概要,查看原文内容请购买。
清华大学物理实验B1弹性模量的测量

棒的轴线沿 x 方向,式中 η 为棒上距左端 x 处截面的 z 方向位移,E 为该棒的弹性模量,ρ 为材料密 度,S 为棒的横截面积,I 为某一截面的惯性矩 ∫∫ I=
S
z 2 dS
用分离变量法求解此方程。令 η (x, t) = X (x)T (t) 代入方程 (3) 得 ρS 1 d2 T 1 d4 X = − X dx4 EI T dt2 等式两边分别是两个独立变量 x 和 t 的函数,只有在两端都等于同一个任意常数时才有可能成立。设都 等于 K 4 ,于是得到 d4 X − K 4X = 0 dx4 2
∑
l=
li 10
= 1.165 mm
= 0.045 13 mm。 √
读数显微镜测某一位置误差为 0.01 mm,因此用它测一段伸长量 li = yi+5 − yi 的不确定度 ∆l 仪 = 故 ∆l = 2 × 0.01 mm
√ Sl2 + (∆l仪 )2 = 0.047 mm 5
又由于 l = 5δL, 故 δL = ∆δL 最终得到 δL = (0.233 ± 0.009) mm (3) 钢丝弹性模量 一个砝码对钢丝施的力 F = mg = 1.96 N,由实验原理可知, E= 实验室给出
ω 2π
ρl4 S 2 l3 m 2 ω = 7.8870 × 10⁻² f I I
为棒的基频频率。对于直径为 d 的圆棒,I =
∫∫
S
z 2 dS =
πd4 64 ,代
3
3 实验仪器
1. 支架、底座 2. 读数显微镜 3. 钢尺、螺旋测微计 4. 信号发生器 5. 激振器和拾振器 6. 示波器 7. 游标卡尺
这种数据处理的方法称为逐差法,其优点是充分利用的所测数据,可以减小测量的随机误差,而且也可 以减少测量仪器带来的误差。因此是实验中常用的一种数据处理的方法。 3. 动力学法测量弹性模量的公式推导
动力学共振法测定材料的杨氏弹性模量
实验二 动力学共振法测定材料的杨氏弹性模量杨氏弹性模量(杨氏模量)是固体材料的重要力学参量,它标志者材料抵抗力产生拉伸(或压缩)形变的能力,是选择机械构件材料的依据之一。
测定杨氏模量的方法有静态拉伸法和动力学共振法。
前者常用于大形变、常温下的测量。
但由于静态拉伸法载荷大,加载速度慢,有驰豫过程,而不能真实地反应材料内部结构的变化,它既不适用于对脆性材料的测量,也不能测量材料在不同温度时的杨氏模量。
动力学共振法不仅克服了前者的缺陷,而且更具有实用价值,它也是国家GB/T2105-91所推荐使用的测量方法。
本实验采用当前工程技术常用的“动力学共振法”测量杨氏弹性模量。
其基本方法是:将一根截面均匀的试样(棒)悬挂在两只传感器(一只激振,一只拾振)下面,在两端自由的条件下,使之作自由振动,测出试样的固有基频,并根据试样的几何尺寸、密度参数,测得材料的杨氏弹性模量。
【实验目的与要求】1.学会用动力学法测定材料的杨氏模量;2.学习用内插法测量、处理实验数据;3.了解压电陶瓷换能器的功能,熟悉信号源和示波器的使用;4.培养学生综合运用知识和使用常用实验仪器的能力。
【实验原理】杨氏弹性模量是固体材料在弹性形变范围内正应力与相应正应变的比值,其数值大小与材料的结构、化学成分和加工制造方法有关。
如图2-1所示,一细长棒的横振动满足下述动力学方程:02244=∂∂+∂∂tEJ S xξρξ棒两端是自由端时,端部既不受正应力也不受切向力,棒的轴线沿x 方向,ξ为棒上距左端x 处截面的z 方向位移。
求解上述方程,对圆形棒(162Sd J =)得2436067.1f dm L E = (1)式中E ——杨氏弹性模量,单位牛顿/米2(N·m -2);S ——棒的横截面积,J ——某一截面的惯性矩;L ——棒的长度;d ——棒的横截面直径;m ——棒的质量;f ——棒基频共振频率。
如果在实验中测得(1)式右边的各量,即可由(1)式计算出试样的杨氏弹性模量E 。
大学物理实验讲义实验10 杨氏模量的测定
实验1 拉伸法测量杨氏模量杨氏弹性模量(以下简称杨氏模量)是表征固体材料性质的重要的力学参量,它反映材料弹性形变的难易程度,在机械设计及材料性能研究中有着广泛的应用。
其测量方法有静态拉伸法、悬臂梁法、简支梁法、共振法、脉冲波传输法,后两种方法测量精度较高;本实验采用静态拉伸法测量金属丝的杨氏模量,因涉及多个长度量的测量,需要研究不同测量对象如何选择不同的测量仪器。
【实验目的】1. 学习用静态拉伸法测量金属丝的杨氏模量。
2. 掌握钢卷尺、螺旋测微计和读数显微镜的使用。
3. 学习用逐差法和作图法处理数据。
4.掌握不确定度的评定方法。
【仪器用具】杨氏模量测量仪(包括砝码、待测金属丝)、螺旋测微计、钢卷尺、读数显微镜【实验原理】1. 杨氏模量的定义本实验讨论最简单的形变——拉伸形变,即棒状物体(或金属丝)仅受轴向外力作用后的伸长或缩短。
按照胡克定律:在弹性限度内,弹性体的应力S F 与应变LL δ成正比。
设有一根原长为l ,横截面积为S 的金属丝(或金属棒),在外力F 的作用下伸长了L δ,则根据胡克定律有)(LLE SF δ= (1-1) 式中的比例系数E 称为杨氏模量,单位为Pa (或N ·m –2)。
实验证明,杨氏模量E 与外力F 、金属丝的长度L 、横截面积S 的大小无关,它只与制成金属丝的材料有关。
若金属丝的直径为d ,则241d S π=,代入(1-1)式中可得 Ld FLE δπ24= (1-2)(1-2)式表明,在长度、直径和所加外力相同的情况下,杨氏模量大的金属丝伸长量较小,杨氏模量小的金属丝伸长量较大。
因此,杨氏模量反映了材料抵抗外力引起的拉伸(或压缩)形变的能力。
实验中,测量出L d L F δ、、、值就可以计算出金属丝的杨氏模量E 。
2. 静态拉伸法的测量方法测量金属丝的杨氏模量的方法就是将金属丝悬挂于支架上,上端固定,下端加砝码对金属丝F ,测出金属丝的伸长量L δ,即可求出E 。
光杠杆镜尺法测定钢丝的杨氏弹性模量
背景介绍
杨氏模量(Young‘s modulus)是表征在弹性限度 内物质材料抗拉或抗压的物理量,它是沿纵向的弹性模 量。1807年因英国医生兼物理学家托马斯 杨(Thomas Young, 1773-1829) 所得到的结果而命名。
根据胡克定律,在物体的弹性限度内,应力与应变 成正比,比值被称为材料的杨氏模量,它是表征材料性 质的一个物理,杨氏模量的大小标志了材料的刚性。
钢丝长度很容易用直尺测量;钢丝的截
面积S 也很容易测量,只要测得钢丝的
直径d,就能很容易地计算得到钢丝的截
面积S。
S (2)d 2
4
只有钢丝的伸长量ΔL为一个不易测量的 小量,在实验中我们是采用光杠杆来测 量ΔL的。
2020/12/11
杨氏模量的测量原理图
直尺
钢丝
L
θ
光杠杆
b
ΔL
物镜调节旋纽 2θ
2020/12/11学习用逐差法处理实验数据。
2020/12/11
原理和方法
一根钢丝所受的应力 F 和应变 L 成正
比,可以写成
S
L
F (1Y)L SL
比例系数E 称为钢丝的杨氏弹性模量,量 纲是N•m-2(Pa)。
2020/12/11
在实验中,F 等于砝码所受的重力;
x ( x 1 x 0 ) ( x 2 x 1 ) ( x 7 x 6 ) x 7 x 0
7
7
从上式可以看到,一方面实验数据没有得到充
分的利用。另一方面,砝码加得太多,可能会对
钢丝产生永久性破坏。采用逐差法就可以避免上
述情况的发生
2020/12/11
逐差法 4 x (x 4 x 0 ) (x 5 x 1 ) (x 6 x 2 ) (x 7 x 3 ) 4
实验二 杨氏弹性模量的测定实验报告
用一般测量长度的工具不易精确测量长度的微小变化,也难保证其精度要求。光杠杆是
一种应用光放大原理测量被测物微小长度变化的装置,它的特点是直观、简便、精度高。目
前光杠杆原理已被广泛地应用于其他测量技术中,光杠杆装置还被许多高灵敏度的测量仪器
(如灵敏电流计、冲击电流计和光点检流计等)用来显示微小角度的变化。
减重时读 数 Ri(cm)
1.00
—0.01
—0.05
两次读数的 平均值
Ri (cm)
—0.03
2.00
0.88
0.92
0.90
3.00
1.83
1.91
1.87
4.00
2.81
2.88
2.84
5.00
3.77
3.75
3.76
6.00
4.74
——
4.74
每增重 3kg 时读 数差 Ni(cm)
N1R4 R12.87
分别记录相应的标尺读数。
逐次增加1kg 的砝码,共 6 次。依次记下每一次标尺读数 R1 、 R2 、……、 R6 。再逐次 减去1kg 砝码,测得相应的读数 R5 、… R1 ,记入表 2。
读出尺度望远镜中的上丝、下丝读数,计算出光杠杆镜面到标尺距离 D D 50 上丝读数-下丝读数
50 —2.19 cm — 2.18 cm
光杠杆镜面到标尺的距离的不确定度U D U B 仪 0.01cm
218.50cm
次序
1 2 3 4 5
6
表 2:标尺士数及数据处理
砝码重
F (9.8N )
增重时读 数 Ri(cm)
【实验目的】
1.学会用拉伸法测定杨氏弹性模量;
人造骨杨氏弹性模量的测量与材料物理稳定性的研究
41
标 , 线性回归可求得灵敏度为 K =
相关系数为 r = 0 . 999 7 , 线性良好。
表 2 人造骨的测量数据
1 砝码质量 / g z /mm U /mV 50. 0 3 . 220 60 2 100 . 0 3. 309 125 5 250. 0 3 . 601 313 6 300. 0 3. 707 376 7 350 . 0 3. 788 438 8 400 . 0 3 . 882 500 9 450. 0 3. 971 564
2
( 1. Depart m ent of Physics , T ongji Un iv ersity, Shanghai 200092 , Chin a ; 2 . Departm ent of Physics , Fudan U niversity , Shangha i 200433 , Ch ina) Abstract : A rt ific ial bone is a kin d of new m aterial in orthoped ic therapy . Inductin g th ism aterial in the m easurem ent o f Y oung s elast ic m odu lu s w ith bend ing m ethod can be used as m ed ica l physics design experi m en. t T he m easurem ent resu lts of the Young s elast ic m odu lu s o f art ific ia l bone are co in c id ed w ith that of bio lo g ica l bone, and indicate that it has fine biocom pa tib ility . The relationsh ip betw een Young sm odulus and te m perature , hu m id ity or i mm ersion in physi olog ic sa lin e , w ere also researched . T he results prove that the physica l stab ility o f the m ateria l is excellen. t K ey w ord s : artific ial bone ; Young s elastic modu lu s ; H all position sensor ; m ed ica l physics experi m ent CLC num ber : O4 33 D ocum ent code : A A rticle ID: 1006- 7167( 2008) 05- 0039- 04