
四相步进电机全教程
5线4相步进电机接线
5线4相步进电机接线步进电机是一种关键的电子元件,广泛应用于各种自动化设备中。
其中,5线4相步进电机是一种常见的类型,具有较高的精度和稳定性。
在进行接线时,正确连接各个引脚非常重要,否则可能导致电机无法正常工作或损坏电路。
电机引脚说明首先,我们来了解一下5线4相步进电机的引脚。
这种类型的步进电机通常拥有5条引线,分为4组相,即A相、B相、C相和D相。
具体而言,引脚分别为A+、A-、B+、B-、COM。
其中,A+和A-为A相引脚,B+和B-为B相引脚,C和D相分别连接在COM引脚上。
接线步骤接下来,我们将介绍5线4相步进电机的接线方法。
首先,将A相的A+引脚连接到电机驱动器的A+端子,A-引脚连接到A-端子;将B相的B+引脚连接到B+端子,B-引脚连接到B-端子;最后,将C相和D相分别连接到COM引脚上。
接线完成后,需要确保所有连接牢固且没有短路。
注意事项在接线过程中,需要注意几个关键问题。
首先,务必按照正确的引脚对接方式进行连接,以确保电机按照正常顺序旋转。
其次,连接过程中要小心防止引脚短路,以免损坏电机或其他电路元件。
另外,在使用电机时,要留意电机的工作温度和电流参数,避免超载造成损坏。
接线测试完成接线后,可以进行简单的接线测试来验证连接是否正确。
通过对电机施加适当的电压和信号,观察电机的旋转情况,以确认接线是否正确。
如果电机按照预期旋转,表示接线正确无误;如果电机无法转动或转动异常,需要检查接线是否有误,并及时调整修正。
总结5线4相步进电机是一种常见的步进电机类型,正确的接线方法对于电机的正常运行至关重要。
在进行接线时,需要仔细查看电机的引脚说明,并按照正确的顺序连接各个引脚。
在接线完成后,务必进行测试验证,确保电机可以正常运转。
通过正确的接线和使用方法,可以充分发挥步进电机的功能,实现各种自动化设备的精准控制。
(整理)四相步进电机原理图.
四相步进电机原理图本文先介绍该步进电机的工作原理,然后介绍了其驱动器的软、硬件设计。
1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
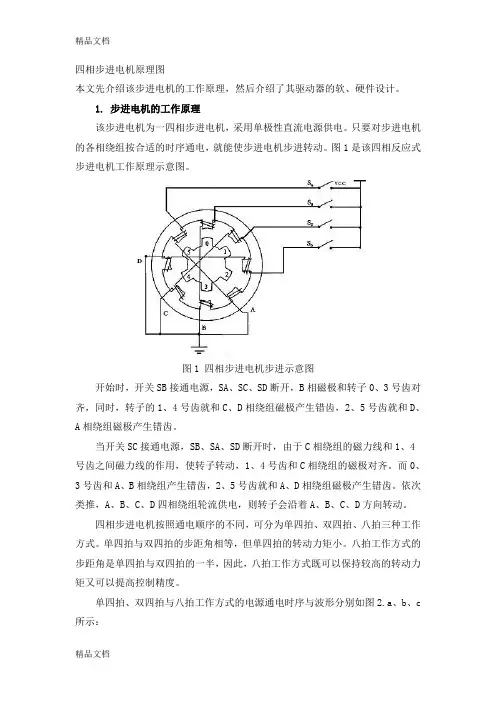
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c 所示:a. 单四拍b. 双四 c八拍图2.步进电机工作时序波形图2.基于AT89C2051的步进电机驱动器系统电路原理步进电机驱动器系统电路原理如图3:图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
四相步进电机工作原理

四相步进电机工作原理
四相步进电机是一种采用四个独立线圈驱动的电机,其工作原理是通过依次给每个线圈施加电流,来使得电机轮换地进行一步一步的旋转。
在电机内部,有四个线圈,分别被标记为A、B、C和D。
当
在线圈A中通入电流时,会在A线圈周围产生一个磁场。
根
据右手定则,当电流通过线圈A时,会产生一个磁场方向,
使得电机的转子顺时针旋转90度。
接下来,当在线圈B中通入电流时,会在B线圈周围产生一
个磁场。
由于磁场与转子的磁场相互作用,转子会继续顺时针旋转90度。
然后,当在线圈C中通入电流时,会在C线圈周围产生一个
磁场。
同样地,转子会继续顺时针旋转90度。
最后,当在线圈D中通入电流时,会在D线圈周围产生一个
磁场。
此时,转子已经完成一次完整的旋转。
通过依次按照A、B、C和D的顺序通入电流,并且控制电流
的大小,就可以实现精确控制步进电机的旋转角度和速度。
需要注意的是,四相步进电机的驱动方式和控制方法多种多样,可以通过改变电流的方向和大小来控制电机的运动。
同时,通过适当的脉冲信号控制,可以实现步进电机的准确位置控制,适用于许多自动控制系统和精密仪器。
四相步进电机使用
1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
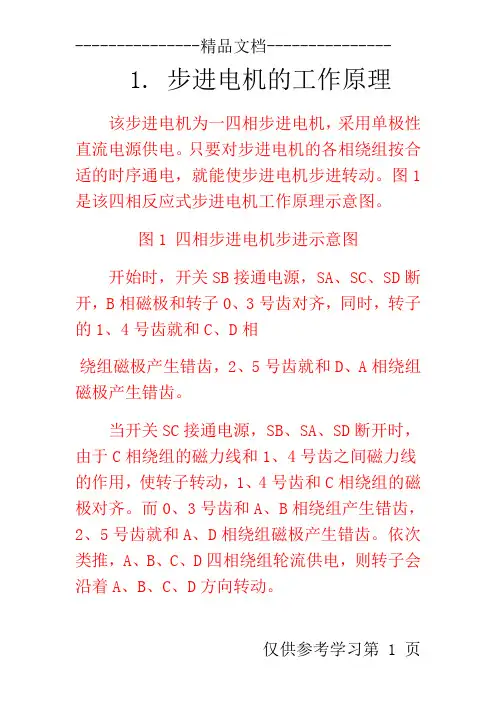
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:a. 单四拍b. 双四拍c八拍图2.步进电机工作时序波形图2.基于AT89C2051的步进电机驱动器系统电路原理步进电机驱动器系统电路原理如图3:图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
图3中的RL1~RL4为绕组内阻,50Ω电阻是一外接电阻,起限流作用,也是一个改善回路时间常数的元件。
4-四相五线减速步进电机28BYJ-48原理、仿真及演示程序(使用ULN2003A驱动)

步进电机是一种将电脉冲转化为角位移的执行机构。
通俗一点讲,当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。
可以通过控制脉冲个来控制角位移量,从而达到准确定位的目的;同时也可以通过控制脉冲频率,来控制电机转动的速度和加速度,从而达到调速的目的。
减速步进电机28BYJ-48的原理如下图:中间部分是转子,由一个永磁体组成,边上的是定子绕组。
当定子的一个绕组通电时,将产生一个方向的电磁场,如果这个磁场的方向和转子磁场方向不在同一条直线上,那么定子和转子的磁场将产生一个扭力将定子扭转。
依次改变绕组的磁场,就可以使步进电机正转或反转(比如通电次序为A->B->C->D正转,反之则反转)。
而改变磁场切换的时间间隔,就可以控制步进电机的速度了,这就是步进电机的驱动原理。
由于步进电机的驱动电流较大,单片机不能直接驱动,一般都是使用ULN2003达林顿阵列驱动,当然,使用下拉电阻或三极管也是可以驱动的,只不过效果不是那么好,产生的扭力比较小。
参考:减速步进电机28BYJ-48最简单的驱动方法28BYJ-48的内部结构请见这里下面是一个步进电机的演示程序:#include <reg52.h>sbit key=P2^0; //按键控制步进电机的方向unsigned char speed=5; //步进电机的转速//八拍方式驱动,顺序为A AB B BC C CD D DAunsigned char codeclockWise[]={0x01,0x03,0x02,0x06,0x04,0x0c,0x08,0x0d};void delay(unsigned char z){unsigned char x,y;for(x=0;x<z;x++)for(y=0;y<110;y++);}void main(){unsigned char i;while(1){for(i=0;i<8;i++){if(key) //按键未按下,正转{P0=clockWise[i];delay(speed);}else //按键按下,反转{P0=clockWise[8-i];delay(speed);}}}}。
4相8拍步进电机工作原理

4相8拍步进电机工作原理
4相8拍步进电机工作原理:
步进电机是一种通过依次激励不同的电磁线圈来使转子转动的电机。
它的工作原理可以分为以下几个步骤:
1. 电机通电:步进电机需要接通电源才能正常工作。
通过给电机施加电源电压,电流被输送到电机的不同线圈上。
2. 电流激励:步进电机中的线圈被分为四组,分别为A、B、
C和D相。
每个相由多个线圈组成,这些线圈被连在一起并
以特定的方式绕绕在动转子上。
3. 电流方向:通过改变每个相的电流方向来控制步进电机的转向。
电流可以从逆时针或顺时针方向流过线圈。
4. 步进模式:步进电机通常以8拍或4拍两种模式工作。
在8
拍模式下,每个相都按照特定的顺序依次激励。
在4拍模式下,相的激励顺序会不同。
5. 磁场旋转:当电流通过相线圈时,会在周围产生一个磁场。
这个磁场会与电机中的永磁转子进行相互作用,导致转子发生旋转。
6. 转子转动:通过循环激励电机的不同相,可以使得转子以步进的方式进行旋转。
每次激励一个相,转子就会转动一个固定的角度(通常为1.8度,对应于8拍模式)。
7. 控制方式:步进电机可以通过使用特定的控制器或驱动器来控制其旋转步长、转速和方向。
控制器会向驱动器发送信号,通过改变激励的相来控制电机的运行。
通过不断地循环激励不同相,步进电机可以实现相对准确的位置控制和连续的旋转运动,在自动化领域广泛应用于精密定位、自动化设备和机器人等方面。
[整理]2相4线步进电机
通过上图可知,A,~A是联通的,B和~B是联通。
那么,A和~A是一组a,B和~B是一组b。
不管是两相四相,四相五线,四相六线步进电机。
内部构造都是如此。
至于究竟是四线,五线,还是六线。
就要看A和~A之间,B和B~之间有没有公共端com抽线。
如果a组和b 组各自有一个com端,则该步进电机六线,如果a和b组的公共端连在一起,则是5线的。
所以,要弄清步进电机如何接线,只需把a组和b组分开。
用万用表打。
四线:由于四线没有com公共抽线,所以,a和b组是绝对绝缘的,不连通的。
所以,用万用表测,不连通的是一组。
五线:由于五线中,a和b组的公共端是连接在一起的。
用万用表测,当发现有一根线和其他几根线的电阻是相当的,那么,这根线就是公共com端。
对于驱动五线步进电机,公共com端不连接也是可以驱动步进电机的。
六线:a和b组的公共抽线com端是不连通的。
同样,用万用表测电阻,发现其中一根线和其他两根线阻止是一样的,那么这根线是com端,另2根线就属于一组。
对于驱动四相六线步进电机,两根公共com端不接先也可以驱动该步进电机的。
步进电机相关概念:相数:产生不同对极N、S磁场的激磁线圈对数。
常用m表示。
拍数:完成一个磁场周期性变化所需脉冲数或导电状态用n表示,或指电机转过一个齿距角所需脉冲数,以四相电机为例,有四相四拍运行方式即AB-BC-CD-DA-AB,四相八拍运行方式即A-AB-B-BC-C-CD-D-DA-A.步距角:对应一个脉冲信号,电机转子转过的角位移用θ表示。
θ=360度(转子齿数J*运行拍数),以常规二、四相,转子齿为50齿电机为例。
四拍运行时步距角为θ=360度/(50*4)=1.8度(俗称整步),八拍运行时步距角为θ=360度/(50*8)=0.9度(俗称半步)。
定位转矩:电机在不通电状态下,电机转子自身的锁定力矩(由磁场齿形的谐波以及机械误差造成的)静转矩:电机在额定静态电作用下,电机不作旋转运动时,电机转轴的锁定力矩。
2相四线,四相五线,四相六线步进电机接线及驱动方法
2相四线,四相五线,四相六线步进电机接线及驱动方法步进电机原理按照常理来说,步进电机接线要根据线的颜色来区分接线 的步进电机,线的颜色不一样。
特别是国外的步进电机那么,步进电机接线应该用万用表打表。
~B 是一组b o 不管是两相四相,四相五线,四相六线步进电机。
内部构造都是如此。
至于究竟是四线,五线,还是六线。
就要看 A 和~A 之间,B 和B~之间有没有公共端com 抽线。
如果a 组和b 组各自有一个com 端,则该步进电机六线,如果 a 和b 组的公 共端连在一起,则是 5 线的。
但是不同公司生产B 和~B 是联通。
那么, A 和~A 是一组a , B 和通过上图可知,A, ~A 是联通的,步进电机内部构造如下图所以,要弄清步进电机如何接线,只需把 a 组和 b 组分开。
用万用表打。
四线:由于四线没有com公共抽线,所以,a和b组是绝对绝缘的,不连通的。
所以,用万用表测,不连通的是一组。
五线:由于五线中,a和b组的公共端是连接在一起的。
用万用表测,当发现有一根线和其他几根线的电阻是相当的,那么,这根线就是公共com端。
对于驱动五线步进电机,公共com端不连接也是可以驱动步进电机的。
六线:a和b组的公共抽线com端是不连通的。
同样,用万用表测电阻,发现其中一根线和其他两根线阻止是一样的,那么这根线是com端,另2根线就属于一组。
对于驱动四相六线步进电机,两根公共com端不接先也可以驱动该步进电机的。
步进电机相关概念:相数:产生不同对极N S磁场的激磁线圈对数。
常用m表示。
拍数: 完成一个磁场周期性变化所需脉冲数或导电状态用n 表示,或指电机转过一个齿距角所需脉冲数,以四相电机为例,有四相四拍运行方式即AB-BC-CD- DA-AB四相八拍运行方式即A-AB-B-BC-C-CD-D-DA-A.步距角:对应一个脉冲信号,电机转子转过的角位移用9表示。
B =360度(转子齿数J*运行拍数),以常规二、四相,转子齿为50齿电机为例。
四相步进电机原理图
四相步进电机原理图本文先介绍该步进电机的工作原理,然后介绍了其驱动器的软、硬件设计。
1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c 所示:a. 单四拍b. 双四 c八拍图2.步进电机工作时序波形图2.基于AT89C2051的步进电机驱动器系统电路原理步进电机驱动器系统电路原理如图3:图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
四相八拍步进电机调速综述
目录引言 (1)第1章绪论 (2)1.1步进电机的概述 (2)1.1.1 步进电机的特点 (2)1.1.2步进电机的工作原理简述 (2)1.2四相八拍步进电机 (2)1.2.1 四相步进电机工作原理 (2)1.2.2 八拍得工作方式 (4)1.3单片机概述 (4)1.3.1 单片机原理简述 (4)1.3.2 8031单片机 (5)1.4总体方案设计 (5)1.4.1 系统的组成 (5)1.4.2 系统的工作原理 (6)第2章系统软件设计 (7)2.1显示子程序的设计 (7)2.2键盘子程序的设计 (8)2.3正反转程序流程图 (11)2.3.1 正反转程序流程图 (11)2.3.2 转速快慢程序流程图 (14)2.4定时中断流程图 (17)2.5语音报警系统 (19)2.6主程序设计 (20)参考文献 (22)致谢 (23)引言步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角。
这一线性关系的存在,加上步进电机只有周期性的误差而无累积误差等特点。
使得在速度、位置等控制领域用步进电机来控制变的非常的简单。
步进电机的调速一般是改变输入步进电机的脉冲的频率来实现步进电机的调速,因为步进电机每给一个脉冲就转动一个固定的角度,这样就可以通过控制步进电机的一个脉冲到下一个脉冲的时间间隔来改变脉冲的频率,延时的长短来具体控制步进角来改变电机的转速,从而实现步进电机的调速。
在本设计方案中采用单片机内部的定时器改变脉冲的频率从而实现对步进电机的转速进行控制,实现电机调速与正反转的功能。
关键词:步进电机,单片机,调速系统第1章绪论1.1 步进电机的概述1.1.1 步进电机的特点1)一般步进电机的精度为步进角的3-5%,且不累积。
2)步进电机外表允许的温度高。
步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。