
测量学第六章 控制测量
2∼4 KM (四等)
方位角的计算
1) 计算和角度(方位角)闭合差f及其容许值f容 f= - (n-2) 180 f容=60 n (图根导线 )
例:已知1号的坐标及1—2边的方位角=1253000,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 点 号
1
观测角
2
改正数
3
改正角
4=2+3
坐标方位角
5
0
0
4
4 3
0 1
2
3 4 1 2 辅 助 计 算
155 17 30 107 48 30 73 00 20 89 33 50 89 36 30 359 59 10
国家大地控制网的布设遵循分级布网、逐级控制的原则, 首先在全国范围内,沿经纬线布设 I等三角锁,三角锁的间隔 约200KM,三角锁的边长约25KM,然后,在国家 I 等三角锁 的基础上,依次加密II、III、IV等三角网。
国家I等三角锁网
国家 、 等 控制网 国家III 等IV 控制网(局部) 国家 III 等 控制网(局部) 平均边长: 8 KM ( 三等) 平均边长: 13 KM
§6-1
控制测量概述
测量工作的基本原则:从整体到局部,先控制后碎部
一、控制测量工作的内容及遵循的原则:
内容:包括平面控制测量和高程控制测量 原则:分级布网,逐级控制 二、国家大地控制网的等级 平面控制网:分为一、二、三、四等网(共4个等级) 高程控制网:分为一、二、三、四等网(共4个等级) 三、工程测量控制网的等级 平面控制网:分为II、III、IV等和一、二、三级以及图根 高程控制网:分为II、III、IV、V等和图根
导线测量
4
检核条件:x=0;
y=0;
4
B
31 1来自330=(n-2)×180;
A 0
1
1
2 2
2、附合导线 检核条件:x=XC-XB; A
y=YC-YB; 0 0 n计- n已=0;
3、支导线 无检核条件,宜控制在三条边以内
B
2
2
3
4
C
D n
四、建立平面控制网的方法 1、三角测量(必要已知数据:坐标点1个、已知边1条、已 知方位角1条 或已知坐标点2个)
2、导线测量(必要已知数据:坐标点1个、方位角1条)
3、卫星测量
X
2 4 9
1
1
5
6
3
3
10
12
A
1
0
3
2
2
8
7
4
13
D
14
B
11
C
Y
§6-2
一、导线 的布设形式 1、闭合导线
6、支导线的计算:
A
1 0 0
B 1
2
2
3
(1)方位角的计算 (2)坐标增量的计算
a前 = a后 +180° xi,j= Di,jcosai,j yi,j=Di,jsinai,j
(3)坐标计算: X j=X i+xi,j
Y j=Y i+y i,j
国家大地控制网的布设(概述)
360 00 00 f = 测- (n-2)×180 = 359 5910- 360 0000 = -50 f容= ± 60 4= ± 120
例:已知1号的坐标及0—1边的方位角=1501230,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 计算方向 观测角 改正数 改正角 坐标方位角 点 4 号 0
三、导线的外业测量 1、踏勘选点:注意点位的选择(P95) 2、测量:测角、量边 四、导线的内业计算(平差) 1、平差的基本任务
(1)消除闭合差,提高测量的精度;
(2)计算各未知点的坐标。
2、平差的方法
(1)严密平差方法 在满足 [vv] = min (称为最小二乘法则)的条件下,同 时消除角度闭合差和坐标闭合差,并计算各点坐标。
(2)近似(简易)平差方法 按一定规则分别消除角度闭合差和坐标闭合差,并计 算各点坐标。 4、闭合导线的计算(步骤) (1)计算各边的方位角 (2)计算各边的坐标增量 (3)计算各点的坐标
X j = X i +xi,j
B
Y j = Y i +y i,j
5
4
3 A 0 1 2
例:已知1号的坐标及0—1边的方位角=1501230,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 点 号
1 2 3 4=2+3 5
0 1
0
4
4
3 2 1 2 辅 助 计 算
65 33 40 89 33 50 73 00 20 107 48 30 89 36 30
150 12 30
1
3
3
1
2
2
0= 653340 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
150 12 30 +13 +12 +12 +13 +50 107 48 43 73 00 32 89 34 02 89 36 43
125 30 00
3
1
53 18 43 306 19 15 215 53 17 125 30 00
1
2
2 计算方向 0= 15517 30 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
5、附合导线的计算
A
1
3
0
0
B
1
2
2
3
4
C
D
n
附合导线的计算步骤与闭合导线完全相同,其区别为 (1)方位角闭合差的计算与调整: 1) 计算: f=a终计-a终已= a0 i+180° n - an 2)调整: V = - f / n V = f / n (2)坐标增量闭合差的计算 fx = x-(XC-XB) fy = y-(YC-YB) (左角)(与闭合导线相同) (右角)
1
观测角
2
改正数
3
改正角
4=2+3
坐标方位角
5
0
0
4
4 3
0 1
2
3 4 1 2 辅 助 计 算
155 17 30 107 48 30 73 00 20 89 33 50 89 36 30
150 12 30
3
1
1
2
2 计算方向 0= 15517 30 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
方位角的计算
1) 计算和角度(方位角)闭合差f及其容许值f容 f= - (n-2) 180 f容=60 n (图根导线 )
例:已知1号的坐标及1—2边的方位角=1253000,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 点 号
1
观测角
2
改正数
3
改正角
4=2+3
坐标方位角
5
0
0
4
4 3
0 1
2
3 4 1 2 辅 助 计 算
155 17 30 107 48 30 73 00 20 89 33 50 89 36 30 359 59 10
国家大地控制网的布设遵循分级布网、逐级控制的原则, 首先在全国范围内,沿经纬线布设 I等三角锁,三角锁的间隔 约200KM,三角锁的边长约25KM,然后,在国家 I 等三角锁 的基础上,依次加密II、III、IV等三角网。
国家I等三角锁网
国家 、 等 控制网 国家III 等IV 控制网(局部) 国家 III 等 控制网(局部) 平均边长: 8 KM ( 三等) 平均边长: 13 KM
§6-1
控制测量概述
测量工作的基本原则:从整体到局部,先控制后碎部
一、控制测量工作的内容及遵循的原则:
内容:包括平面控制测量和高程控制测量 原则:分级布网,逐级控制 二、国家大地控制网的等级 平面控制网:分为一、二、三、四等网(共4个等级) 高程控制网:分为一、二、三、四等网(共4个等级) 三、工程测量控制网的等级 平面控制网:分为II、III、IV等和一、二、三级以及图根 高程控制网:分为II、III、IV、V等和图根
导线测量
4
检核条件:x=0;
y=0;
4
B
31 1来自330=(n-2)×180;
A 0
1
1
2 2
2、附合导线 检核条件:x=XC-XB; A
y=YC-YB; 0 0 n计- n已=0;
3、支导线 无检核条件,宜控制在三条边以内
B
2
2
3
4
C
D n
四、建立平面控制网的方法 1、三角测量(必要已知数据:坐标点1个、已知边1条、已 知方位角1条 或已知坐标点2个)
2、导线测量(必要已知数据:坐标点1个、方位角1条)
3、卫星测量
X
2 4 9
1
1
5
6
3
3
10
12
A
1
0
3
2
2
8
7
4
13
D
14
B
11
C
Y
§6-2
一、导线 的布设形式 1、闭合导线
6、支导线的计算:
A
1 0 0
B 1
2
2
3
(1)方位角的计算 (2)坐标增量的计算
a前 = a后 +180° xi,j= Di,jcosai,j yi,j=Di,jsinai,j
(3)坐标计算: X j=X i+xi,j
Y j=Y i+y i,j
国家大地控制网的布设(概述)
360 00 00 f = 测- (n-2)×180 = 359 5910- 360 0000 = -50 f容= ± 60 4= ± 120
例:已知1号的坐标及0—1边的方位角=1501230,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 计算方向 观测角 改正数 改正角 坐标方位角 点 4 号 0
三、导线的外业测量 1、踏勘选点:注意点位的选择(P95) 2、测量:测角、量边 四、导线的内业计算(平差) 1、平差的基本任务
(1)消除闭合差,提高测量的精度;
(2)计算各未知点的坐标。
2、平差的方法
(1)严密平差方法 在满足 [vv] = min (称为最小二乘法则)的条件下,同 时消除角度闭合差和坐标闭合差,并计算各点坐标。
(2)近似(简易)平差方法 按一定规则分别消除角度闭合差和坐标闭合差,并计 算各点坐标。 4、闭合导线的计算(步骤) (1)计算各边的方位角 (2)计算各边的坐标增量 (3)计算各点的坐标
X j = X i +xi,j
B
Y j = Y i +y i,j
5
4
3 A 0 1 2
例:已知1号的坐标及0—1边的方位角=1501230,按图根导线要 求测得闭合导线的所有内角和边长,求各点的坐标?(P97-98) 点 号
1 2 3 4=2+3 5
0 1
0
4
4
3 2 1 2 辅 助 计 算
65 33 40 89 33 50 73 00 20 107 48 30 89 36 30
150 12 30
1
3
3
1
2
2
0= 653340 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
150 12 30 +13 +12 +12 +13 +50 107 48 43 73 00 32 89 34 02 89 36 43
125 30 00
3
1
53 18 43 306 19 15 215 53 17 125 30 00
1
2
2 计算方向 0= 15517 30 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
5、附合导线的计算
A
1
3
0
0
B
1
2
2
3
4
C
D
n
附合导线的计算步骤与闭合导线完全相同,其区别为 (1)方位角闭合差的计算与调整: 1) 计算: f=a终计-a终已= a0 i+180° n - an 2)调整: V = - f / n V = f / n (2)坐标增量闭合差的计算 fx = x-(XC-XB) fy = y-(YC-YB) (左角)(与闭合导线相同) (右角)
1
观测角
2
改正数
3
改正角
4=2+3
坐标方位角
5
0
0
4
4 3
0 1
2
3 4 1 2 辅 助 计 算
155 17 30 107 48 30 73 00 20 89 33 50 89 36 30
150 12 30
3
1
1
2
2 计算方向 0= 15517 30 1= 89 3630 2= 1074830 3= 73 0020 4= 8933 50
合集下载
测量学第六章控制测量
根据已知点的坐标,反算坐标方位角
R tan1 y2 y1 tan1 y12
x2 x1
x12
12 R ,当 x 0, y 0 时
12 180 R ,当 x 0 时
12 360 R ,当 x 0, y 0 时
表6-5 闭合导线坐标计算表
1.闭合导线 起讫于同一已知点的导线,称为闭合导线
2.附合导线
布设在两已知点间的导线,称为附合导线。 此种布设形式,具有检核观测成果的作用,
并能提高成果的精度。
3.支导线
由一已知点和一已知边的方向出发,既不附合到 另一已知点,又不回到原起始点的导线,称为支 导线。
因支导线缺乏检核条件,故其边数一般不超过4条。
-61.10
85.66
-61.12 +85.68
2 107 48 30 +13 107 48 43
438.88 585.68
-0.02 +0.02
53 18 43 80.18
+47.88 +64.32
47.90 64.30
3 73 00 20 +12 73 00 32
486.76 650.00
-0.03 +0.02
当 A、B、C、P 四点共圆时,则
ac
bd
k
ac
0
bd 0
(6-31)
为不定解。因此,式(6-31)就是 P 点落在危险圆上的判别式。
量改正数,即
Vxi
fx D
Di
Vyi
f
y
D
Di
R tan1 y2 y1 tan1 y12
x2 x1
x12
12 R ,当 x 0, y 0 时
12 180 R ,当 x 0 时
12 360 R ,当 x 0, y 0 时
表6-5 闭合导线坐标计算表
1.闭合导线 起讫于同一已知点的导线,称为闭合导线
2.附合导线
布设在两已知点间的导线,称为附合导线。 此种布设形式,具有检核观测成果的作用,
并能提高成果的精度。
3.支导线
由一已知点和一已知边的方向出发,既不附合到 另一已知点,又不回到原起始点的导线,称为支 导线。
因支导线缺乏检核条件,故其边数一般不超过4条。
-61.10
85.66
-61.12 +85.68
2 107 48 30 +13 107 48 43
438.88 585.68
-0.02 +0.02
53 18 43 80.18
+47.88 +64.32
47.90 64.30
3 73 00 20 +12 73 00 32
486.76 650.00
-0.03 +0.02
当 A、B、C、P 四点共圆时,则
ac
bd
k
ac
0
bd 0
(6-31)
为不定解。因此,式(6-31)就是 P 点落在危险圆上的判别式。
量改正数,即
Vxi
fx D
Di
Vyi
f
y
D
Di
GPS控制测量PPT课件
现代测量学
第六章 GPS控制测量
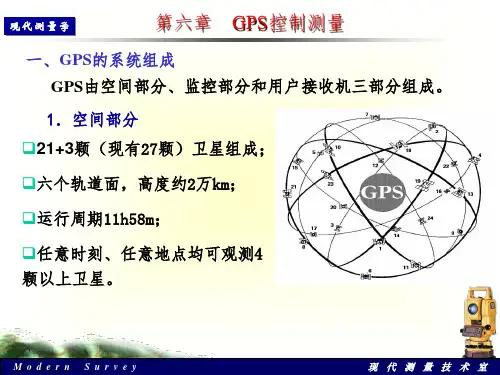
一、GPS的系统组成 GPS由空间部分、监控部分和用户接收机三部分组成。
1.空间部分 21+3颗(现有27颗)卫星组成;
六个轨道面,高度约2万km;
运行周期11h58m;
任意时刻、任意地点均可观测4 颗以上卫星。
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
码长:2.35*1014bit,码元宽0.097752us(29.31m),
码率 10.23Mbit/s,周期267天。
Modern Survey
现代测量技术室
现代测量学
五、导航电文 包括卫星星历、卫星工作状态、时间系统、轨道
摄动参数、大气改正参数、P码捕获信息等。传输一 次完整的导航电文约需12.5分。
注入站 在每颗卫星运行到上空时,把卫星星历、控 制参数和指令注入到卫星存贮器。
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
3.用户接收机
基准站
移动站
双频GPS用户接收机
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
组成:天线、控制显示器、电缆、电源等部分组成。天 线安放在整置于控制点的脚架上,接收卫星信号,在控 制显示器上获得的是天线相位中心的三维坐标。
Modern Survey
现代测量技术室
现代测量学
参考站GPS接收机
Modern Survey
现代测量技术室
现代测量学
移动站
Modern Survey
现代测量技术室
现代测量学
移动站接收机和天线
第六章 GPS控制测量
一、GPS的系统组成 GPS由空间部分、监控部分和用户接收机三部分组成。
1.空间部分 21+3颗(现有27颗)卫星组成;
六个轨道面,高度约2万km;
运行周期11h58m;
任意时刻、任意地点均可观测4 颗以上卫星。
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
码长:2.35*1014bit,码元宽0.097752us(29.31m),
码率 10.23Mbit/s,周期267天。
Modern Survey
现代测量技术室
现代测量学
五、导航电文 包括卫星星历、卫星工作状态、时间系统、轨道
摄动参数、大气改正参数、P码捕获信息等。传输一 次完整的导航电文约需12.5分。
注入站 在每颗卫星运行到上空时,把卫星星历、控 制参数和指令注入到卫星存贮器。
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
3.用户接收机
基准站
移动站
双频GPS用户接收机
Modern Survey
现代测量技术室
现代测量学
第六章 GPS控制测量
组成:天线、控制显示器、电缆、电源等部分组成。天 线安放在整置于控制点的脚架上,接收卫星信号,在控 制显示器上获得的是天线相位中心的三维坐标。
Modern Survey
现代测量技术室
现代测量学
参考站GPS接收机
Modern Survey
现代测量技术室
现代测量学
移动站
Modern Survey
现代测量技术室
现代测量学
移动站接收机和天线
测量学思考题

7、什么叫极限误差?它是怎样确定的?本门课程中,用过哪些 极限误差?
8、本章中,符号v 和 的含义是什么?白塞尔公式适用于什么 情况? 9、如何计算算术平均值的中误差? 10、怎样运用6-1
概述
§6-2 导线测量
§6-3 交会测量
§6-4 电子全站仪 §6-5 GPS测量
8、如何计算各种导线的坐标?闭合导线的计算与附合导线的计 算有何区别?
9、交会定点有哪几种方法?角度后方交会时应注意什么问题? 10、GPS定位系统主要由哪几部分组成?其中空间部分包括多
少颗卫星?地面监控部分包括哪几个部分?
11、GPS定位具有哪特点?为什么定位时每台接收机至少需要 接收到四颗卫星的信号?
10、竖直度盘是由哪些部分组成的?是怎样构造的? 11、水平度盘与竖直度盘有哪些区别?为什么竖直角只需观测一 个方向?竖直角观测包括哪些基本操作? 12、何谓竖盘指标差,怎样计算一测回的水平角及竖直角? 13、三角高程测量是怎样计算高差的?对向观测可以消除哪些误 差?
14、什么是经纬仪的三轴误差?三轴误差对水平角的影响有何规 律?
7、等高线平距有何作用?如何判断地面坡度的陡与缓?
8、等高距一般取值为多少?其大小对地表变化的描述有何影响?
9、什么叫首曲线、计曲线、间曲线和助曲线?它们在地形图上
是怎样表示的?哪些等高线不能注记高程?
10、等高线具有哪些特点?等高线是怎样勾绘的?
返
回
第十章 建筑施工测量
§10-1 施工测量的基本工作 §10-2 测点平面位置的测设
测量学总结
题型介绍
思考总结
测量学思考题
第一章 绪论 第二章 水准测量 第三章 角度测量 第四章 距离测量与直线定向 第五章 测量误差理论
测量学ppt课件

四等
四等
一级小三角
一级导线
二级小三角
二级导线
三级导线
城市基本控制
小地区首级控制
图根控制
图根导线
图根三角
2.一等三角锁二等连续网
图 7-1
1)一等三角锁为国家平面控制网的基础
2.传统各级平面控制网布置形式
二等连续网充填一等三角锁成为国家平面控制网的骨干。
三、四等三角网和导线网
)三、四等三角网和导线网 根据测区的需要,在二等三角网的基础上进行加密,基本 图形如下:
四.导线计算的基本公式
1.推算各边方向角:
2.计算各边坐标增量
X=Dcos Y=Dsin
3.推算各点坐标 X前=X后+X Y前=Y后+Y
三个基本公式:
如图,A、B为已知导线点,1、2、3...为新建导线点。
观测了导线转折角B、1、2...
观测了导线各边长DB、D1、D2...
标准方向
O
P
P
O
真北
A
磁北
Am
坐标纵轴
1.正反方向角
二.坐标方位角
X
Y
A
B
AB
BA
AB
BA=AB180 ⁰
例1 已知 CD= 78⁰20′24″, JK=326⁰12′30 ″ , 求 DC,KJ:
解:DC=258 ⁰ 20′24″ KJ=146 ⁰ 12′30″
1.正反方向角
P1
R1
1
P2
R2
2
P3
R3
3
P4
R4
4
(1)象限角——直线与X轴的夹角,R=0 ⁰ 90 ⁰ 。
2.方向角与象限角的关系
四等
一级小三角
一级导线
二级小三角
二级导线
三级导线
城市基本控制
小地区首级控制
图根控制
图根导线
图根三角
2.一等三角锁二等连续网
图 7-1
1)一等三角锁为国家平面控制网的基础
2.传统各级平面控制网布置形式
二等连续网充填一等三角锁成为国家平面控制网的骨干。
三、四等三角网和导线网
)三、四等三角网和导线网 根据测区的需要,在二等三角网的基础上进行加密,基本 图形如下:
四.导线计算的基本公式
1.推算各边方向角:
2.计算各边坐标增量
X=Dcos Y=Dsin
3.推算各点坐标 X前=X后+X Y前=Y后+Y
三个基本公式:
如图,A、B为已知导线点,1、2、3...为新建导线点。
观测了导线转折角B、1、2...
观测了导线各边长DB、D1、D2...
标准方向
O
P
P
O
真北
A
磁北
Am
坐标纵轴
1.正反方向角
二.坐标方位角
X
Y
A
B
AB
BA
AB
BA=AB180 ⁰
例1 已知 CD= 78⁰20′24″, JK=326⁰12′30 ″ , 求 DC,KJ:
解:DC=258 ⁰ 20′24″ KJ=146 ⁰ 12′30″
1.正反方向角
P1
R1
1
P2
R2
2
P3
R3
3
P4
R4
4
(1)象限角——直线与X轴的夹角,R=0 ⁰ 90 ⁰ 。
2.方向角与象限角的关系
(NEW)顾孝烈《测量学》(第4版)配套题库【课后习题+章节题库(含考研真题)+模拟试题】

(2)水准仪按其高程测量精度分为DS05,DS1,DS2,DS3,DS10五 种等级。
2进行水准测量时,为何要求前、后视距离大致相等?
答:水准测量时,为了抵消水准面曲率以及水准管轴和视准轴不平行导 致的i角误差对水准测量的影响,因此要保持前后视距离相等。
3进行水准测量时,设A为后视点,B为前视点,后视水准尺读数 a=1.124,前视水准尺读数b=1.428,则A,B两点的高差hAB=?设已知A 点的高程HA=20.016m,则B点的高程HB=?
13精密水准仪的水准管轴平行于视准轴的条件如何进行检验和校正?
答:在平整场地的一直线上布设两个测站点J1,J2和两个立尺点 A,B, 相互间距均为20.6m。在J1测站点上,水准仪整平并瞄准立于A,B点上 的水准尺,读数为a1,b1;如果视线水平,则其应有读数为a1',b1 '。在J2测站点上整平并瞄准立于A,B点上的水准尺,读数为a2,b2; 如果视线水平,则其应有读数为a2',b2'。设由于i角误差引起对近尺 和远尺的影响分别为 和2 ,则在测站J1和J2测得A,B的正确高差h1和 h2应为
③水准管轴平行于视准轴的检验和校正:检验时,在平坦地面上选定相 距约60~80m的A,B两点,打木桩或放置尺垫,竖立水准尺。在第一个 测站,将水准仪安置于A,B的中点C,精平仪器后,分别读取A,B点 上水准尺的读数a1'和b1';改变水准仪高度10cm以上,再次读取两水 准尺的读数a1〞和b1〞。两次计算A,B的高差,对于DS3级水准仪,其 差值如果不大于5mm,则取其平均值,作为A,B两点间不受i角影响的 正确高差。将仪器搬到离B点相距约2m处的第二个测站,精平仪器后, 分别读取A,B点水准尺的读数a2和b2,再次测得A,B间高差h2=a2-b2。 对于DS3级水准仪,如果h2。与h1的差值不大于5mm,则可以认为水准 管轴平行于视准轴。否则不平行。校正时在第二个测站上,使水准管气 泡保持居中,水准管轴水平。旋下十字丝环外罩,转动十字丝环的上、
2进行水准测量时,为何要求前、后视距离大致相等?
答:水准测量时,为了抵消水准面曲率以及水准管轴和视准轴不平行导 致的i角误差对水准测量的影响,因此要保持前后视距离相等。
3进行水准测量时,设A为后视点,B为前视点,后视水准尺读数 a=1.124,前视水准尺读数b=1.428,则A,B两点的高差hAB=?设已知A 点的高程HA=20.016m,则B点的高程HB=?
13精密水准仪的水准管轴平行于视准轴的条件如何进行检验和校正?
答:在平整场地的一直线上布设两个测站点J1,J2和两个立尺点 A,B, 相互间距均为20.6m。在J1测站点上,水准仪整平并瞄准立于A,B点上 的水准尺,读数为a1,b1;如果视线水平,则其应有读数为a1',b1 '。在J2测站点上整平并瞄准立于A,B点上的水准尺,读数为a2,b2; 如果视线水平,则其应有读数为a2',b2'。设由于i角误差引起对近尺 和远尺的影响分别为 和2 ,则在测站J1和J2测得A,B的正确高差h1和 h2应为
③水准管轴平行于视准轴的检验和校正:检验时,在平坦地面上选定相 距约60~80m的A,B两点,打木桩或放置尺垫,竖立水准尺。在第一个 测站,将水准仪安置于A,B的中点C,精平仪器后,分别读取A,B点 上水准尺的读数a1'和b1';改变水准仪高度10cm以上,再次读取两水 准尺的读数a1〞和b1〞。两次计算A,B的高差,对于DS3级水准仪,其 差值如果不大于5mm,则取其平均值,作为A,B两点间不受i角影响的 正确高差。将仪器搬到离B点相距约2m处的第二个测站,精平仪器后, 分别读取A,B点水准尺的读数a2和b2,再次测得A,B间高差h2=a2-b2。 对于DS3级水准仪,如果h2。与h1的差值不大于5mm,则可以认为水准 管轴平行于视准轴。否则不平行。校正时在第二个测站上,使水准管气 泡保持居中,水准管轴水平。旋下十字丝环外罩,转动十字丝环的上、
测量学A-第六章小地区控制测量

分配闭合差 : 检核条件: 计算改正后的坐标增量: 检核条件:
计算各导线点的坐标值:
依次计算各导线点坐标,最后推算出的终 点C的坐标,应和C点已知坐标相同。
例:
C
1
D
4
2
3
B
A
前进方向
如图,A、B、C、D是已知点,外业观测资料为导 线边距离和各转折角见图中标注。
已知控制边AB起点A的坐标为 XA=56.56m,YA=70.65m, HA=49.890m 控制边方位角αAB=90°
A
B
坐标放样
1、测设已知水平角
2、测设已知距离
3、测设已知高程
HM+a
HM+a HN
根据已知控制坐标和放样点的坐标计算放样点与控制点的距离、方向的夹角;
58°11′35″
69°06′23″
一、施工测量与地形图测绘
测绘地形图是将地面上的地物、地貌测绘在图纸上,而施工放样则和它相反;
根据工程设计图纸上量取待建的建筑物、构筑物的轴线位置、尺寸及其高程;
算出待建的建筑物、构筑物各特征点(或轴线交点)与控制点(或已建成建筑物特征点)之间的距离、角度、高差等测设数据;
内容:平面控制、高程控制。
常规方法:三角测量、导线测量
平面控制网: 确定控制点平面位置的工作。 国家平面控制网:一、二、三、四等
一、平面控制测量
布设原则:由高级到低、从整体到局部。
国家高程控制网:一、二、三、四等。
各级高程控制网均采用水准测量、 高山地区可采用三角高程测量。
二、高程控制测量
一、前方交会
1.基本公式(余切公式)
B
A
P
β
α
当A、B、P逆时针编号时:
测量学第6章控制测量精品PPT课件
1、选点
1 (100.0,200.0)
2 3
7 6
4 5
2、观测
① 边长测量
钢尺量距:往返丈量相对中误差 <1/2000 或1/1000
光电测距: 视 距 法 : 往返相对误差<1/300
② 水平角测量(连接角及转折角) 一般规定观测左角。闭合导线中,导线点
按逆时针编号,左角即是内角。
D
E
90°07′30″
引言
测量工作的基本原则
测量的步骤
控制测量
碎部测量(地形测量) 施工测量(施工放样)
控制测量的任务
目的:提供控制基础和起算基准。 实质:测定控制点的平面坐标和高程。
控制测量分类
控制测量
平面控制 高程控制
三角网 导线网 组合网 水准网 三角高程
第六章 控制测量
本章要点
方位角及坐标计算 导线测量外业实施 导线测量内业计算 三角测量 交会定点
自由静止时所指的方向。
磁北
X
Y
③坐标纵轴方向:高斯—克吕格平面直角坐
标的坐标纵轴方向
三个标准方向的关系
真 子 午 线
o 磁偏角, 子午线收敛角
东偏为正 ,西偏为负
2、方位角
定义:从直线一端的标准方向开始顺时针 量至该直线的水平夹角。其取值范围 0°~360º。
根据所取的标准方向不同,方位角可分为:
±20″ ±36″ ±24″ 40 n
三、导线测量的内业计算
计算前的准备工作:
1、全面检核外业原始观测数据记录、计算 是否齐全、正确、限差是否合格。
2、抄录已知数据(已知高级点坐标,方位 角等)。
3、绘导线略图(注明点、角度、边长)。 4、准备应用的计算表格。
第6章:地籍控制测量
第二节 地籍测量坐标系
(四)平面坐标转换 坐标转换是指某点位置由一坐标系的坐标转换成另一
坐标系的坐标的换算工作,也称为换带计算。它包括6° 带与6°带之间、3°带与3°带之间、3°带与6°带之间 以及3°(6°)与任意投影带之间的坐标转换。 坐标转换计算(也称换带计算)利用高斯正、反算公 式(即高斯投影函数式)进行。 具体做法是:先根据点的坐标值(X,Y),用投影反 算公式计算出该点的大地坐标值(L,B),再应用投影正算 公式换算成另一投影带的坐标值(X',Y')。
第二节
地籍测量坐标系
一、大地坐标系(《测量学》课程已讲) 二、高斯平面直角坐标系
(一)高斯平面直角坐标系的原理(《测量学》课程已 讲) (二)高斯投影带的划分(《测量学》课程已讲)
(三)高斯投影长度变形
长度变形处理步骤:测量工作总是把直接测得的边长首 先归算到参考椭球面上,然后再投影到高斯投影平面上。
测角中 误差/(")
方位角 闭合差 /(")
距离 测回 数 2 2
四、图根控制测量
1、图根导线的步设技术要求
附合导 线长度 /km 测角中 ቤተ መጻሕፍቲ ባይዱ差/ (") 导线全长 相对闭合 差 水平角观 测测回数 DJ2 DJ6 方位角 闭合差 /(")
等级
平均边 长/m
测距中误 差/mm
距离测 回数
一级
二级
100
S -78.5mm 0.006mm 0.001mm -78.5mm
(2)高斯投影长度变形 参考椭球面上的长度投影到高斯平面上长度变形大小计算公式
1 Y S 2 R
m
2
S
第二节
测量学-控制测量
所以任意两点之间的子午线方向都不平行,而存
在一个夹角γ。
A21 A12 180 0
§6.2 平面控制网的定位和定向
坐标方位角(方向角): 在平面坐标系中,以平行于X轴的方向为基准方向,于某边的起始端点
从顺时针旋转至该边的水平角(0°~360°)称为坐标方位角α。
§6.2 平面控制网的定位和定 向
§6.2 平面控制网的定位和定向
地面点的坐标和两点之间的坐标增量
x12 x2 x1 y12 y2 y1 x2 x1 x12 y2 y1 y12
§6.2 平面控制网的定位和定向
两点间边长、方位角和坐标方位角:
边长:
D12 x122 y122
• 方位角: (1)方位角 (2)坐标方位角
284 36 12 94.38
-0.02 +0.01
+23.80 -91.33 23.78 -91.32
341 05 54 67.85
-0.01 +0.01
+63.94 -21.89 63.93 -21.88
48 13 18
1
∑
485.47 +0.09 -0.08 0
0
坐标值
X
Y
536.27 328.74
48 43 18
115.10 -0.02 +0.02 +75.93 +86.50 75.91
86.52
131 40 06 100.09 -0.02 +0.02 -66.54 +74.77 -66.56 74.79
206 22 48 108.32 -0.02 +0.02 -97.04 -48.13 -97.06 -48.11
测量学6小地区控制测量
二、国家控制 网的概念
为了统一全国各地区的测量工作,必须进行全国性的 控制测量,以建立国家控制网,供整个国民经济规划 和国防建设等使用。国家控制网分平面控制网和高程 控制网。
国家平面控制网
国家平面控制网主要是采用三角测量方法建立的,即 在全国范围内将控制点组成一系列的三角形,通过测 定所有三角形的内角,推算出各控制点的坐标。国家 控制网也是按照“由高级到低级、由整体到局部”的 原则布设的。国家平面控制网按其精度可分为一、二、 三、四等四个等级。
根据坐标方位角的定义,它是 从坐标轴北端开始顺时针旋转 至某边的水平角。因此有相同 端点的两条边,右侧边的坐标 方位角就等于左侧边的坐标方 位角加上两边之间的夹角,同 一条边的正反方位角相差180°。 即沿导线前进方向:
1
4
上式中包含具相同端点两条边 的方位角关系以及正反方位角 的关系。
2
3
5
α前=α后-180°+β左 =α后+180°-β右。
(四) 起始边方位角的测定
与高级已知点连接的导线,因有已知边方 位角,只需观测连接角便可以推算各边的 方位角,然后推算各点的坐标。对于不与 高级已知点相连接的闭合导线,则可用罗 盘仪测定一条起始边的磁方位角,便可推 算其他各边的方位角,并推算各点的坐标。
(五) 导线测量记录
导线测量的外业记录有规定的表格。
二、 经纬仪附合导线计算 附合导线计算角度闭合差和坐标增量闭合差的公式
不同。 (一) 角度闭合差的计算与调整
附合导线的角度闭合差为从一已知边方位角出发, 使用观测角推算至另一条已知边,推算方位角与已知 方位角之差。 (二) 坐标方位角的推算
推算出的已知边的坐标方位角应与已知值相同,以 此作为计算的检核。 (三) 坐标增量的计算 根据导线各边的方位角和边长,计算各坐标增量,计 算方法与闭合导线相同。