
自动控制原理(胡寿松)5.0经典自动控制原理
• 自动控制原理的电子版内容以胡寿松教授主编 的第五版“自动控制原理”为基础,以 PowerPoint 2000和MATLAB6.5为工具,以帮助 教师更好地讲好自控、帮助学生更好地学好自控 为目的而制作的。
• 本课件大部分内容都是以点击鼠标的方式分步 出现的,点击鼠标右键选择“定位”,然后再点 击“幻灯片漫游”,可进入各章节学习。使用者 在使用前应先看看各章说明,即可理解其含意。
梅逊公式求E(s)
R(s)
E(SG)GG3(33s(()ss))
RR(Rs(()ss)) EE(ES((S)S))
P2= - G3G2H3
GGG1(11s(()ss))
△2= 1 P2△2=?
HHH1(11s(()ss))
G1(s)
NNN((s(ss)))
G2(s)
GGG2(22s(()ss))
CCC(s(()ss))
△k求法: 去掉第k条前向通路后所求的△
△k=1-∑LA+ ∑LBLC-. ∑LDLELF+…
16
G4(s)
梅逊公式例R-C
R(s)
GG11((ss))
GG22((ss))
Байду номын сангаас
GG33((ss))
C(s)
H1(s)
H3(s)
△1=1
△2=1+G1H1
G4(s)
GCR1((s(s)s))=? G2请(s)你写出G答G33案((ss)),行吗?
HHH2(22s(()ss)) H3(s)
HHH3(33s(()ss))
C(s)
R(s)
E(S) P1=H–P1(Gs1)=2H13 △△1=11=+1G2HH22(s)P1△1= ?
E(s)= R(s)[ (1+G2H2) +(- G3G2H3) ] +(–G2H3) N(s)
.
1
说明2
• 课件3 ~6为第一章的内容。制作目的是节省画图 时间,便于教师讲解。
• 课件6要强调串联并联反馈的特征,在此之前要 交待相邻综合点与相邻引出点的等效变换。
• 课件7中的省略号部分是反过来说,如‘合并的 综合点可以分开’等。最后一条特别要讲清楚, 这是最容易出错的地方!
• 课件10先要讲清H1和H3的双重作用,再讲分解就 很自然了。
• 课件21要说明这是无零点的二阶系统。
• 课件22要交待Φ(s)的分母s2项的系数,且分子分 母常数项相等。
• 课件28小结中的3个问题答案:1、系统稳定且 E(s)1GR(s(s)H) (s);2、非单位反馈输出端定义的误差
可通过等效变换后使用. ;3 、系统稳定。 3
说明4
• 课件32~42为第四章的内容。
.
12
引出点移动
G1
H2 G2
H1
请你写出结果,行吗?
H2
G1
G2
H. 1
G3
G4
H3
1 G4
G3 a G4 b
H3
13
综合点移动 G3 G1
向同无类用移功动
G2
错!
G2
H1
G3
G1
G2
G1 H1
.
14
G4
作用分解
G1
G2
G3
H1
G4
G1
G2
H3 G3
H1
H1
.
H3
H3
15
梅逊公式介绍 R-C : △称为系统特征式
• 课件45中的省略号内容为:输入初始角不为零时 如何处理,输入为余弦时没必要改为正弦。
• 课件57种的几点说明内容为:1. 增加k 值曲线上
下平移,2. 取不同的值时,修正值不同,详细情
况参考课件57。
.
5
第一章 自动控制的一般概念
1-1 自动控制的基本原理与方式 1-2 自动控制系统示例 1-3 自动控制系统的分类 1-4 对自动控制系统的基本要求
.
6
飞机示意图
给定电位器
反馈电位器
给 θ0 定
装 置
飞机方块图 扰动
放 大机舵 机飞
θc
器
反馈电 位器
垂直 陀螺仪
俯仰角控制系. 统方块图
8
液位控制系统
控制器
Q1
浮子
c
用水开关
Q2
电位器
减速器
电动机
SM
if
.
9
第二章 控制系统的数学模型
2-1 时域数学模型 2-2 复域数学模型 2-3 结构图与信号流图
• 课件32中的‘注意’应在观看‘rltool’后讲解。若不演 示‘rltool’也可以。
• 课件33结论1和2与书中的相同,结论3分为n>m,n=m, n<m这3种情况介绍,其中n为开环极点数,m为开环零 点数。
• 课件34根轨迹出现后,先介绍图上方的C(s)=6实际是 K*=6,图中的3个小方块为K*=6所对应的3个闭环极点, 然后验证模值条件和相角条件。
• 课件11 、12 、13是直接在结构图上应用梅逊公式,
制作者认为没必要将结构图变为信号流图后再用
梅逊公式求传递函数。 .
2
说明3
• 课件17~30为第三章的内容。
• 课件17~19中的误差带均取为稳态值的5%,有超 调的阶跃响应曲线的上升时间为第一次到达稳态 值的时间。
• 课件20要讲清T的求法,T与性能指标的关系。
• 课件35要强调是1+,不能是1-,分子分母中的因子s的 系数为1,不能为-1,K*不能为负。
• 课件41先回顾180o根轨迹的模值方程和相角方程,然后
再介绍零度根轨迹的模值方. 程和相角方程。
4
说明5
• 课件44~63为第五章内容
• 课件44要说明几个问题:1.给一个稳定的系统输 入一个正弦,其稳态输出才是正弦,幅值改变相 角改变;2.不稳定的系统输出震荡发散,该振荡 频率与输入正弦的频率有无关系?3.不稳定的系 统输入改为阶跃时,其输出曲线类似,此时用运 动模态来解释。
C(s) R(s)
=
∑Pk△k △
△= 1 - ∑La + ∑LbLc -∑LdLeLf+…
其中:
—∑La 所有单独回路增益之和
∑LbLc—所有两两互不接触回路增益乘积之和
∑LdLeLf—所有三个互不接触回路增益乘积之和
Pk—从R(s)到C(s)的第k条前向通路传递函数
△k称为第k条前向通路的余子式
P1=G1G2G3
P2= G4G3
L1= –G1 H1 L2= – G3 H3 L3= – G1G2G3H3H1 L4= – G4G3
L5 = – G1G2G3 L1L2= (–G1H1) (–G3H3) = G1G3H1H3
L1L4=(–G1H1)(–G4G. 3)=G1G3G4H1
17
G3(s)
.
10
结构图三种基本形式
串联
并联
反馈
G1 G2
G1
G1
G2
G2
G1 G2
G1 G2
.
G1 1+ G1 G2 11
结构图等效变换方法
1 三种典型结构可直接用公式 2 相邻综合点可互换位置、可合并… 3 相邻引出点可互换位置、可合并…
注意事项:
1 不是典型结构不可直接用公式
2 引出点综合点相邻,不可互换位置
自动控制原理-胡寿松第5版-课后习题及答案-完整(汇编)
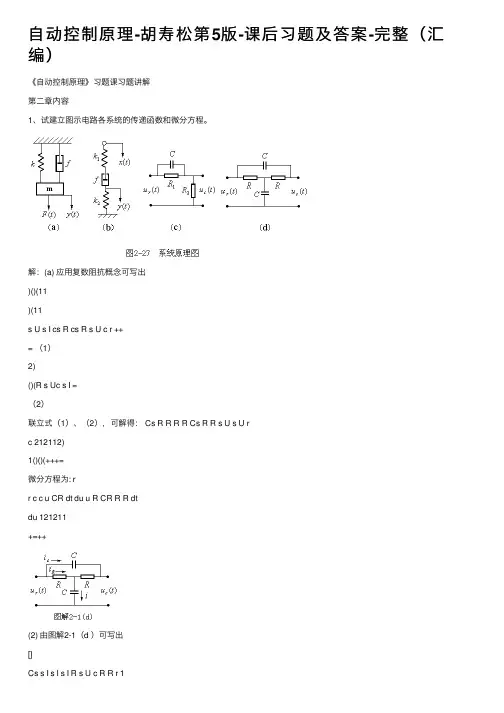
⾃动控制原理-胡寿松第5版-课后习题及答案-完整(汇编)《⾃动控制原理》习题课习题讲解第⼆章内容1、试建⽴图⽰电路各系统的传递函数和微分⽅程。
解:(a) 应⽤复数阻抗概念可写出)()(11)(11s U s I cs R cs R s U c r ++= (1)2)()(R s Uc s I =(2)联⽴式(1)、(2),可解得: Cs R R R R Cs R R s U s U rc 212112)1()()(+++=微分⽅程为: rr c c u CR dt du u R CR R R dtdu 121211+=++(2) 由图解2-1(d )可写出[]Cs s I s I s I R s U c R R r 1)()()()(++= (5))()(1)(s RI s RI Cs s I c R c -= (6)[]Cs s I s I R s I s U c R c c 1)()()()(++= (7)联⽴式(5)、(6)、(7),消去中间变量)(s I C 和)(s I R ,可得:1312)()(222222++++=RCs s C R RCs s C R s U s U r c微分⽅程为 r r r c c c u R C dt du CR dt du u R C dt du CR dt du 222222221213++=++2、试建⽴图⽰电路各系统的传递函数解:由图可写出s C R s U c 221)(+ = s C R s C R s C R s U r 111112111)(+?++ 整理得)()(s U s U r c = 1)(1)(21221122121221122121+++++++s C R C R C R s C C R R s C R C R s C C R R 3、试⽤结构图等效化简求图2-32所⽰各系统的传递函数)()(s R s C 。
解(a )所以: 432132432143211)()(G G G G G G G G G G G G G G s R s C ++++=(b )所以: H G G G s R s C 2211)()(--=(c )所以:32132213211)()(G G G G G G G G G G s R s C +++= (d )所以:2441321232121413211)()(H G G G G G G H G G H G G G G G G G s R s C ++++++= (e )所以: 2321212132141)()(H G G H G H G G G G G G s R s C ++++=4、电⼦⼼脏起博器⼼律控制系统结构图如题3-49图所⽰,其中模仿⼼脏的传递函数相当于⼀纯积分环节。
自动控制原理+第五版课后习题答案 胡寿松 免费在线阅读

2-20 与 2-18 同
C(S)二 G4 N(S)~1 + G2G4+G3G4
■ 2Ua) C⑻- GjG^+G^d + G,!!, ) 丄R(s) - 1 + G1H1+ G3H2 +G1G2G3H1H2 +G1HiG3H2 E(s)__(1 + G3H2)_G4G3H2H!_
R(s) ~ /+GZH; +G3H2
l)
s
3-11劳斯表变号两次, 有两个特征根在s右半平面, 系统不稳定。
3-12(1) 有一对纯虚根: s1>2 = ±j2 系统不稳定。 (2) s12=±jVI s34=±l s5 =1 s6 =-5 系统小稳定。 (3) 有一对纯虚根:sh2 =±j75系统不稳定。
3-13 0 < k < 1.7
s
6-3 取 k = 20 < = 8 gJ«)= 1^0 045 验算得: <=: 7.93,/ = 62.1°
36
(36-co2) + jl3
5-3 ess (t) = 0.632sm(t + 48.4°)- 0.79cos(2t 一 26.57°)
或: css(t) = 0.447sin(t + 3.4°)-0.707cos(2t一
90°) 5-4
0.653 wn =1.848
ess(t) = r(t) — css(t)
ch - ehgf+afch
C(s) _ bcde + ade + (a + bc)(l + eg) Rj (s) 1 + cf + eg + bcdeh + cefg + adeh
自动控制原理课件胡寿松
带宽频率
系统开环幅频特性等于0.707时 的频率。
剪切频率
系统开环幅频特性等于0.707时 的频率。
稳定性与性能的关系
稳定性是控制系统的重要性能指 标,它决定了系统能否正常工作
。
系统的稳定性与其性能指标密切 相关,如系统的超调量、调节时
自动控制原理课件胡 寿松
目录
• 自动控制概述 • 控制系统稳定性分析 • 控制系统的性能指标 • 控制系统的设计方法 • 控制系统的校正与补偿 • 控制系统的应用实例
01
自动控制概述
定义与分类
定义
自动控制是利用控制装置,使被 控对象按照预设规律自动运行的 系统。
分类
开环控制系统、闭环控制系统、 复合控制系统等。
通过分析系统的频率特性 ,研究系统的稳定性、带 宽和阻尼特性。
现代控制理论设计方法
状态空间法
01
基于系统的状态方程进行系统分析和设计,适用于线性时变系
统和非线性系统。
线性二次型最优控制
02
通过优化性能指标,设计最优控制律,适用于多输入多输出系
统。
滑模控制
03
设计滑模面和滑模控制器,使得系统状态在滑模面上滑动,适
无人机飞行控制系统通过自动控制算法,实现无人机的稳定飞行 和精确控制。
卫星姿态控制
卫星姿态控制系统通过传感器和执行机构,实现卫星的稳定指向 和精确姿态调整。
航空发动机控制
航空发动机控制系统通过调节燃油流量和点火时间等参数,实现 发动机的稳定运行和性能优化。
工业自动化控制系统的应用
智能制造
智能制造系统通过自动化设备和传感器,实现生产过程的自动化控 制和优化。
胡寿松版完整答案自动控制原理第五版课后习题答案

自动控制原理课后答案1 请解释下列名字术语:自动控制系统、受控对象、扰动、给定值、参考输入、反馈。
解:自动控制系统:能够实现自动控制任务的系统,由控制装置与被控对象组成;受控对象:要求实现自动控制的机器、设备或生产过程扰动:扰动是一种对系统的输出产生不利影响的信号。
如果扰动产生在系统内部称为内扰;扰动产生在系统外部,则称为外扰。
外扰是系统的输入量。
给定值:受控对象的物理量在控制系统中应保持的期望值参考输入即为给定值。
反馈:将系统的输出量馈送到参考输入端,并与参考输入进行比较的过程。
2 请说明自动控制系统的基本组成部分。
解:作为一个完整的控制系统,应该由如下几个部分组成:①被控对象:所谓被控对象就是整个控制系统的控制对象;②执行部件:根据所接收到的相关信号,使得被控对象产生相应的动作;常用的执行元件有阀、电动机、液压马达等。
③给定元件:给定元件的职能就是给出与期望的被控量相对应的系统输入量(即参考量);④比较元件:把测量元件检测到的被控量的实际值与给定元件给出的参考值进行比较,求出它们之间的偏差。
常用的比较元件有差动放大器、机械差动装置和电桥等。
⑤测量反馈元件:该元部件的职能就是测量被控制的物理量,如果这个物理量是非电量,一般需要将其转换成为电量。
常用的测量元部件有测速发电机、热电偶、各种传感器等;⑥放大元件:将比较元件给出的偏差进行放大,用来推动执行元件去控制被控对象。
如电压偏差信号,可用电子管、晶体管、集成电路、晶闸管等组成的电压放大器和功率放大级加以放大。
⑦校正元件:亦称补偿元件,它是结构或参数便于调整的元件,用串联或反馈的方式连接在系统中,用以改善系统的性能。
常用的校正元件有电阻、电容组成的无源或有源网络,它们与原系统串联或与原系统构成一个内反馈系统。
3 请说出什么是反馈控制系统,开环控制系统和闭环控制系统各有什么优缺点?解:反馈控制系统即闭环控制系统,在一个控制系统,将系统的输出量通过某测量机构对其进行实时测量,并将该测量值与输入量进行比较,形成一个反馈通道,从而形成一个封闭的控制系统;开环系统优点:结构简单,缺点:控制的精度较差;闭环控制系统优点:控制精度高,缺点:结构复杂、设计分析麻烦,制造成本高。
自动控制原理课件胡寿松官方版

三个反馈回路,L1=G2G3H1 L2=-G3G4H2 L3=-G1G2G3G4H3
三个回路相互接触,△=1 -(L1 +L2 +L3)
调节时间tsຫໍສະໝຸດ *动态性能指标定义2
h(t)
t
上升时间tr
调节时间 ts
*
动态性能指标定义3
h(t) t ts B 100%
A
tr
σ%=
tp
A
B
*
一阶系统时域分析
无零点的一阶系统 Φ(s)=
Ts+1
k
, T
时间常数
(画图时取k=1,T=0.5)
单 位 脉 冲 响 应
k(t)=
T
1
e-
T
t
k(0)=
劳斯表出现零行系统一定不稳定
*
误差定义
G(s)
H(s)
R(s)
E(s)
C(s)
B(s)
输入端定义:
E(s)=R(s)-B(s)=R(s)-C(s)H(s)
G(s)
H(s)
R(s)
E(s)
C(s)
H(s)
1
R(s)
ˊ
ˊ
输出端定义:
E(s)=C希-C实= -C(s)
R(s)
H(s)
*
202X
单击此处添加副标题
第二章 控制系统的数学模型
汇报日期
2.2.1 传递函数的定义和性质 传递函数传递函数是系统(或元件)一个输入量与一个输出量之间关系的数学描述,它不涉及系统内部状态变化情况,为输入—输出模型。
意义:
1. 定义 零初始条件下,线性定常系统输出量的拉氏变换与输入量的拉氏变换之比,称为该系统的传递函数,记为G(s),即:
胡寿松自动控制原理
胡寿松自动控制原理
1胡寿松自动控制原理
胡寿松自动控制原理是指一种将仪表测量仿真到自动控制仿真的理论。
这一原理最初是由中国科学家胡寿松于1963年提出的。
当时通用电器正开发其第一台自动控制产品,因此胡寿松提出了一种将仪表测量仿真到自动控制仿真的理论。
胡寿松自动控制原理的研究在控制系统研究,仿真,设计和分析中扮演了一个重要的角色。
胡寿松自动控制原理从仪表自动控制仪表来判断,从而解决了仪表控制过程中测量数据无法被准确精确转化为控制仿真的问题,使自动控制仪表变得更为稳定可靠,实现了实际的自动控制技术的发展。
胡寿松自动控制原理的理论体系包括:信息依赖机制图,胡寿松模型、状态方程、胡寿松参数、输入输出解析布局、系统方程等。
胡寿松模型可以用来定义系统中任意元素之间的固定关系,胡寿松参数可以用来描述任意元素的动态特性,而系统方程可以用来描述影响系统的其他因素,该理论的图解形式可用于实验室中的调试和使用模拟仪器时的研究。
胡寿松自动控制原理的研究和应用已广泛应用于工业和开放的系统的实践,包括机械,电子,汽车,飞行器,船舶,航空,暖通,能源,运输,医疗,以及其他服务领域。
胡寿松自动控制原理不仅能够给系统带来稳定性和准确性,还可以使计算机科学,电子学,计算机
技术,以及嵌入式微处理器等各领域的设计更方便和精准,实现与实际应用的关联,从而发挥自动控制技术的最大潜力。
胡寿松版完整答案自动控制原理第五版课后习题答案
自动控制原理课后答案1 请解释下列名字术语:自动控制系统、受控对象、扰动、给定值、参考输入、反馈。
解:自动控制系统:能够实现自动控制任务的系统,由控制装置与被控对象组成;受控对象:要求实现自动控制的机器、设备或生产过程扰动:扰动是一种对系统的输出产生不利影响的信号。
如果扰动产生在系统内部称为内扰;扰动产生在系统外部,则称为外扰。
外扰是系统的输入量。
给定值:受控对象的物理量在控制系统中应保持的期望值参考输入即为给定值。
反馈:将系统的输出量馈送到参考输入端,并与参考输入进行比较的过程。
2 请说明自动控制系统的基本组成部分。
解:作为一个完整的控制系统,应该由如下几个部分组成:①被控对象:所谓被控对象就是整个控制系统的控制对象;②执行部件:根据所接收到的相关信号,使得被控对象产生相应的动作;常用的执行元件有阀、电动机、液压马达等。
③给定元件:给定元件的职能就是给出与期望的被控量相对应的系统输入量(即参考量);④比较元件:把测量元件检测到的被控量的实际值与给定元件给出的参考值进行比较,求出它们之间的偏差。
常用的比较元件有差动放大器、机械差动装置和电桥等。
⑤测量反馈元件:该元部件的职能就是测量被控制的物理量,如果这个物理量是非电量,一般需要将其转换成为电量。
常用的测量元部件有测速发电机、热电偶、各种传感器等;⑥放大元件:将比较元件给出的偏差进行放大,用来推动执行元件去控制被控对象。
如电压偏差信号,可用电子管、晶体管、集成电路、晶闸管等组成的电压放大器和功率放大级加以放大。
⑦校正元件:亦称补偿元件,它是结构或参数便于调整的元件,用串联或反馈的方式连接在系统中,用以改善系统的性能。
常用的校正元件有电阻、电容组成的无源或有源网络,它们与原系统串联或与原系统构成一个内反馈系统。
3 请说出什么是反馈控制系统,开环控制系统和闭环控制系统各有什么优缺点解:反馈控制系统即闭环控制系统,在一个控制系统,将系统的输出量通过某测量机构对其进行实时测量,并将该测量值与输入量进行比较,形成一个反馈通道,从而形成一个封闭的控制系统;开环系统优点:结构简单,缺点:控制的精度较差;闭环控制系统优点:控制精度高,缺点:结构复杂、设计分析麻烦,制造成本高。
自动控制原理胡寿松第五版
而s1 点右边开环实数零、极点到s1 点的向量幅角为。
如果s1 是根轨迹,则只有当零极点数目之和为奇数时,
才满足幅角条件:
j
j i = (2k + 1)
即如果s1 所在的区域为 根轨迹,其右边开环实 数零、 极点个数之和必 须为奇数。
2
1 =0
z1
s1
p3
p2
1
p1 0
3
例4-1 设某负反馈系统的开环传递函数为
i1
n
s pj
1 Kg
j1
m (szi) n (spj)(2 k 1 ) (46 )
i 1
j 1
在下面的讨论中,假定系统变化的参数是开环根轨迹增益Kg,
这种根轨迹习惯上称之为常规根轨迹。绘制常规根轨迹的基本方法
如下:
4.2.1 绘制180º根轨迹的基本法则
法则1 根轨迹的连续性
由于根轨迹增益是连续的,根也是连续的,根轨迹当然也是连 续的。利用这一性质,只要精确画出几个特征点,描点连线即可 画出整个根轨迹。
G(s)H(s) Kg s(s1)(s5)
试确定系统根轨迹条数、起点和终点、渐近线及根轨迹
在实轴上的分布。
解:开环极点 p1= 0、p2= 1、p3= 5。 系统的根轨迹有三条分支,分别起始于系统的三个
有限的开环极点,由于不存在有限的开环零点,当Kg 时,沿着三条渐近线趋向无穷远处;三条渐近线在
实轴上的交点 n
在1948年,伊凡思(W.R.Evdns)提出了用图解法 绘制根迹的一些基本法则,可以迅速绘制闭环系统的根 轨迹草图,在根轨迹草图的基础上,必要时可用幅角条 件使其精确化,从而使整个根规迹的绘制过程大为简化。
4-2 绘制系统根轨迹的基本法则
自动控制原理胡寿松主编课后习题答案详解
6
胡寿松自动控制原理习题解答第二章
在该点附近用泰勒级数展开近似为:
y
=
f
(
x0
)
+
df (x) dx
x0
(
x
−
x0
)
即 ed − Ed0 cosα 0 = K s (α − α 0 )
其中 K s
=
ded dα
α =α
= −Ed 0 sinα 0
2-9 若某系统在阶跃输入r(t)=1(t)时,零初始条件下的输出响应 c(t) = 1 − e−2t + e−t ,试求系统的传递函数和脉冲
K 2 x0 = f (x& − x&0 )
消去中间变量 x,可得系统微分方程
f (K1
+
K
2
)
dx0 dt
+
K1K2 x0
=
K1 f
dxi dt
对上式取拉氏变换,并计及初始条件为零,得系统传递函数为
ቤተ መጻሕፍቲ ባይዱ
X 0 (s) =
fK1s
X i (s) f (K1 + K2 )s + K1K2
③图 2—57(c):以 x0 的引出点作为辅助点,根据力的平衡原则,可列出如下原始方程:
K 2 (xi − x0 ) + f 2 (x&i − x&0 ) = f1 (x&0 − x&) (1)
K1x = f1 (x&0 − x&) (2)
所以 K 2 (xi − x0 ) + f 2 (x&i − x&0 ) = K1x (3)
对(3)式两边取微分得
自动控制原理胡寿松第一张
时间离散:系统中存在某些信号,仅在特定旳时间点上有定义。 离散系统描述旳特点:用差分方程来描述。
•非线1-4 对自动控制系统旳基本要求
1.基本要求旳提法 2.经典外作用
怎样评价系统?
•基本要求旳提法
1.稳定性:系统在没有外加信号鼓励条件下,能否最终停留在一种 固定旳位置上。
位置测量
•电阻炉微型计算机温度控制系统
控制目旳:电炉温度在设定旳范围内。 工作原理:电阻丝经过晶闸管主电路加热。温度依托电阻丝中旳电
流大小来调整。
温度检测:热电偶。 控制器:微型计算机。 计算机控制器特点:微型计算机采用数字量,按节拍工作。
设定温度
微型计算机
D/A转换
晶闸管
炉温
电阻丝
A/D转换
热电偶
•锅炉液位控制系统
控制目的:锅炉内水位在设定范围(进水量与蒸发水量平衡)。
调整量:经过调整进水阀门开赌旳大小,变化进水量。 工作原理:由液位测量装置(变送器)测出液位信号,与设定值比
较,若液位降低,则加大阀门开度,反之则减小。
设定水位
调整器
阀门
干扰 水位
锅炉
液位测量
§1-3 自动控制系统旳分类
1.线性连续控制系统 2.线性定常离散控制系统 3.非线性控制系统
1.函数统计仪 2.飞机自动驾驶仪 3.电阻炉微型计算机温度控制系统 4.锅炉液位控制系统
•函数统计仪
控制目的:纪录笔按要求到达要求位置。
控制量:纪录笔位置。 控制对象:纪录笔。
纪录笔运动原理:给定一种电压信号,设定位移量。在输入作用下 开启电机,带动齿轮、绳系,拖动纪录笔运动。
位置精度考虑:为了使纪录笔能精确到达指定位置,应将纪录笔旳 位置测量出来,用来反馈。