
德大伺服刀库调试说明书
VERSION:2015/10/15
DEX
目錄
5. AIS 配線配置與建議 ..............................................................................................................................................................................4 5.1 關於布線 ...........................................................................................................................................................................................4 5.2 關於信號線 .......................................................................................................................................................................................4 5.3 關於動力線 .......................................................................................................................................................................................4 5.4 關於接地 ...........................................................................................................................................................................................4 6. AIS 驅動器 架構說明 .......................................................................................................................................錯誤! 尚未定義書籤。 6.2 AIS 驅動器 輸入輸出介面位置及功能定義 ...................................................................................................................................5 6.3 AIS 驅動器 建議配線圖 .............................................................................................................................. 錯誤! 尚未定義書籤。 6.3.2 (AIS 模式 Pr.509=901:) 當使用 AIS 內部智能模式 .............................................................................................................6 6.4. AIS 基本運轉建議接線....................................................................................................................................................................7 6.4.1【ATC 動作接線建議】( 3 sensor +單點提前鬆夾刀) ...........................................................................................................9 6.4.2【ATC 動作接線建議】( 4 sensor 提前鬆夾刀)....................................................................................................................10 6.5. AIS 基本運轉建議控制時序....................................................................................................................... 錯誤! 尚未定義書籤。 6.5.1 判斷 ATC 刀臂 / MAG 刀庫模式 .......................................................................................................錯誤! 尚未定義書籤。 6.5.2【MAG 刀庫模式】 :執行 MAG 刀庫正轉 / MAG 刀庫反轉】 .......................................................錯誤! 尚未定義書籤。 6.5.3【AIS 動作時序圖】( 3 sensor +單點提前鬆夾刀) ............................................................................................................... 11 6.5.3【AIS 動作時序圖】( 4 sensor 提前鬆夾刀 ) ........................................................................................................................12 6.5.4【ATC 刀臂模式】 :執行 ATC 校刀正轉 / 校刀反轉】 .......................................................................................................12 6.5.4【ATC 刀臂模式】 :執行 ATC 校刀正轉 / 校刀反轉】 ....................................................................錯誤! 尚未定義書籤。 6.5.5 執行 ATC 找尋原點 【當已經在原點上】 ..........................................................................................................................13 6.5.6 執行 ATC 找尋原點 【當不在原點上】 ..............................................................................................................................13 9. AIS 驅動器 參數介紹 ..........................................................................................................................................................................14 9.1 AIS 驅動器 參數列表 .....................................................................................................................................................................14 11. AIS 數位輸入端子功能選擇...............................................................................................................................................................22 12. AIS 數位輸出端子功能選擇 ..............................................................................................................................................................23 15. AIS 故障信息說明以及排除方式.......................................................................................................................................................24 15.1 AIS 故障信息的顯示方式........................................................................................................................................................24 15.2 AIS 故障處理及排除方式.............................................................................................................................................................24 17. AIS 操作設定器 ..................................................................................................................................................................................27 17.2 AIS-PANEL....................................................................................................................................................................................27 17.2.1 控制模式【CTL MODE】....................................................................................................................................................27 17.2.2 監視模式 【MON MODE】 ................................................................................................................................................27 17.2.3 參數修改模式 【PAR MODE】..........................................................................................................................................28 17.2.4 故障顯示模式 【ALM MODE】 ........................................................................................................................................28 17.3 AIS-PANEL 特殊應用:UP-LOAD【AIS 驅動器資料 上傳到 AIS 面板】 ..............................................................................29 2
德欧伺服刀架调试说明书
输出
COIN+
定位完成
29
DOUT3-
输出
COIN-
30
DOUT4+
输出
RotateOk+
刀位一致
31
DOUT4-
输出
RotateOk-
2
DOUT5+
输出
DO_0+
8421码输出DO_0
1
DOUT5-
输出
DO_0-
20
DOUT6+
输出
DO_1+
8421码输出DO_1
19
DOUT6-
输出
DO_1-
22
1. 驱动器在开始进行自动换刀或手动换刀时:输出有效电平;换刀完成时:输出
无效电平;
2.
在”换刀开始标志”引脚未变为输出无效电平之前,系统或PLC进行了第二次T
指令换刀或执行了“下一把刀”功能,则驱动器不会响应第二次的换刀指令(即
驱动器将第二次的换刀指令舍弃);
3.
驱动器内部是在“换刀开始标志”引脚输出无效电平时,去处理系统或PLC
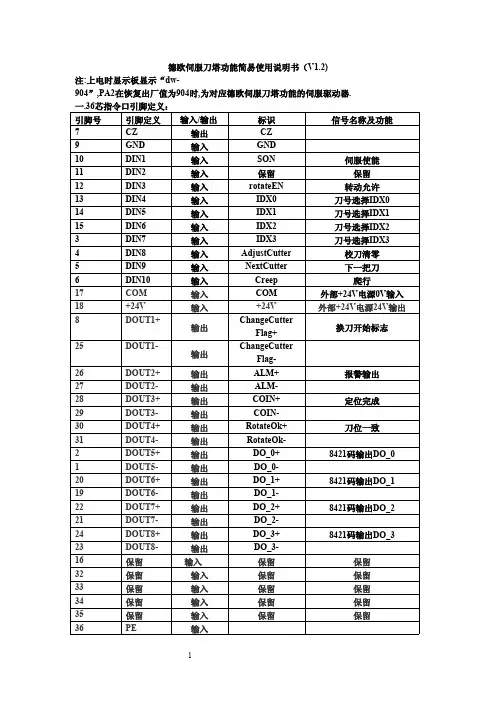
德欧伺服刀塔功能简易使用说明书(V1.2)
注:上电时显示板显示“dw-
904”,PA2在恢复出厂值为904时,为对应德欧伺服刀塔功能的伺服驱动器.
一.36芯指令口引脚定义:
引脚号
引脚定义 输入/输出
标识
信号名称及功能
7
CZ
输出
CZ
9
GND
输入
GND
10
DIN1
输入
SON
伺服使能
11
DIN2
输入
保留
保留
信号,则驱动器不会有任何响应。(注:ChangeCutterFlag引脚输出为有效电平的意思
伺服容量选定软件使用说明书

伺服容量选定软件使用说明书三菱数控装置目录第1章前言 (1)1-1 伺服选定软件的功能 (1)1-2 伺服选定软件的操作流程 (3)1-2-1 启动步骤 (3)1-2-2 机床数据的设定 (4)1-2-3 从存储数据输入 (5)1-2-4 选定数据的保存 (6)1-2-5 选定数据的删除 (7)1-2-6 退出步骤 (8)第2章选定伺服 (9)2-1 设定选定数据 (9)2-1-1 基本规格的设定 (10)2-1-2 水平轴的数据设定 (11)2-1-3 垂直轴(带齿轮/滑轮)的数据设定 (12)2-1-4 倾斜轴(带齿轮箱)的数据设定 (13)2-1-5 旋转轴的数据设定 (14)2-1-6 刀库轴的数据设定 (15)2-1-7 凸轮轴&齿轮轴的数据设定 (16)2-1-8 托盘交换轴的数据设定 (17)2-1-9 选定规格书输入的数据设定 (18)2-1-10 水平轴同期控制时的数据设定 (19)2-1-11 垂直轴同期控制时的数据设定 (20)2-1-12 倾斜轴同期控制时的数据设定 (21)2-2 查看选定结果 (22)2-2-1 伺服选定的判定项目 (22)2-2-2 通过“比较电机”进行妥当性判断 (23)2-2-3 电机输出扭矩的饱和现象 (25)2-2-4 回生电阻的选定结果 (26)2-3 使用辅助计算 (27)2-3-1 要求加减速时间常数的辅助计算 (27)2-3-2 联轴器惯量的辅助计算 (28)2-4 调整选定条件 (29)2-4-1 选定条件的变更 (29)2-4-2 个别电机指定 (30)2-5 伺服电机已选定时 (31)2-5-1 直接输入伺服电机型号名称 (31)第3章设定主轴电机的数据 (32)3-1 设定主轴电机数 (33)3-2 设定电源选定用数据 (34)3-2-1 主轴电机输出特性的设定① (34)3-2-2 主轴电机输出特性的设定② (35)3-3 计算主轴加减速时间 (36)3-3-1 加减速时间计算数据的设定 (36)3-3-2 加减速时间的计算结果 (37)3-3-3 线圈切换规格时的数据设定 (38)第4章选定电源 (39)4-1 设定电源个数 (39)4-2 设定选定条件 (40)4-3 判断选定结果 (41)4-4 MDS-DM-SPVX (42)4-5 同期控制轴 (43)第5章显示驱动单元的结构一览 (44)5-1 显示驱动单元的结构一览 (44)5-2 设定多轴放大器 (45)5-2-1 多轴放大器的自动设定 (46)5-2-2 解除多轴放大器的设定 (47)5-2-3 多轴放大器的个别设定 (48)5-2-4 回生电阻的自动选定 (49)第1章前言1-1 伺服选定软件的功能【伺服容量选定】(1)伺服电机容量选定功能・选择机床结构模式,输入机床规格,即可选定满足规格的最小容量伺服电机。
伺服刀库使用说明

內部位置上層-分度模式-使用說明u操作上的注意事項:使用內部位置上層-分度模式時,在驅動器送入電源之後,請先執行回原點動作後,再開始跑分度位置,以確保位置的正確性。
參數 Pr46第一命令分周比分子、Pr49分度分割數設定、Pr4B命令分周比分母,設定完成後,為確保分度位置的正確性,請先執行回原點動作後,再開始跑分度位置。
u控制模式設定請將參數 Pr02[控制模式設定],設定為內部位置上層-分度模式,設定值8。
控制模式設定值第1模式第2模式【0】位置-1 速度-2 扭力-3 位置速度4 位置扭力5 速度扭力6 位置上層-絕對位置-7 位置上層-相對位置-8 位置上層-分度模式-u馬達旋轉方向設定設定參數 Pr41[脈波命令反轉],可指定伺服馬達的旋轉方向。
旋轉方向為面對軸心所觀察的方向。
下表為伺服馬達執行各種功能動作時的對應旋轉方向。
設定值功能/ 動作旋轉方向回原點方向CW手動遞增MR-Inc CCW【0】手動遞減MR-Dec CW分度索引位置CCW排列回原點方向CCW手動遞增MR-Inc CW1手動遞減MR-Dec CCW分度索引位置CW排列u I/F接線圖相輸出相輸出相輸出u I/F接腳信號與位準定義Pin No. 腳位定義1 功能1 腳位定義2 功能2 位準1 PosBit6+ 分度點選擇6(+) A接點2 PosBit5+ 分度點選擇5(+) A接點34 PosBit6- 分度點選擇6(-) A接點56 PosBit5- 分度點選擇5(-) A接點7 COM+ 信號電源(+)8 Origin 原點Sensor 輸入B接點9 E-STOP 緊急停止輸入A接點10 BK-OFF- 解除煞車(-) DO1- 狀態編碼1(-) 輸出11 BK-OFF+ 解除煞車(+) DO1+ 狀態編碼1(+) 輸出12 ZSP 零速度檢知DO2 狀態編碼2 輸出13 GND 類比信號地1415 GND 類比信號地1617 GND 類比信號地1819 CZ Z相信號開集極輸出20 PosBit4 分度點選擇4 輸入A接點21 OA+ A相信號(+) 輸出22 OA- A相信號(-) 輸出23 OZ+ Z相信號(+) 輸出24 OZ- Z相信號(-) 輸出25 GND 類比信號地26 MR-Step 手動移動-單步MR-Dec 手動單步-遞減輸入B接點/ A接點27 MR-Con 手動移動-連續MR-Inc 手動單步-遞增輸入B接點/ A接點28 PosBit3 分度點選擇3 輸入A接點29 SVO-ON 馬達通電激磁輸入A接點30 PosBit2 分度點選擇2 輸入A接點31 FuncBit1 分度功能1 輸入A接點32 FuncBit2 分度功能2 輸入A接點33 PosBit1 分度點選擇1 輸入A接點34 SVO-RDY- 伺服系統待命(-) DO3- 狀態編碼3(-) 輸出35 SVO-RDY+ 伺服系統待命(+) DO3+ 狀態編碼3(+) 輸出36 SVO-ALM- 伺服異常警報(-) DO4- 狀態編碼4(-) 輸出37 SVO-ALM+ 伺服異常警報(+) DO4+ 狀態編碼4(+) 輸出38 ON-POS- 位置完成(-) DO5- 狀態編碼5(-) 輸出39 ON-POS+ 位置完成(+) DO5+ 狀態編碼5(+) 輸出40 TLC 扭力極限檢知DO6 狀態編碼6 輸出41 COM- 信號電源(-)42 IM 扭力監視輸出43 SPM 速度監視輸出4445464748 OB+ B相信號(+) 輸出49 OB- B相信號(-) 輸出50 FG 大地接地u分度控制輸入設定1.自動索引模式執行回原點、分度點移動前,控制接腳請先輸入扭力限制動作後,再輸入回原點或分度點移動。
伺服放大器使用说明书
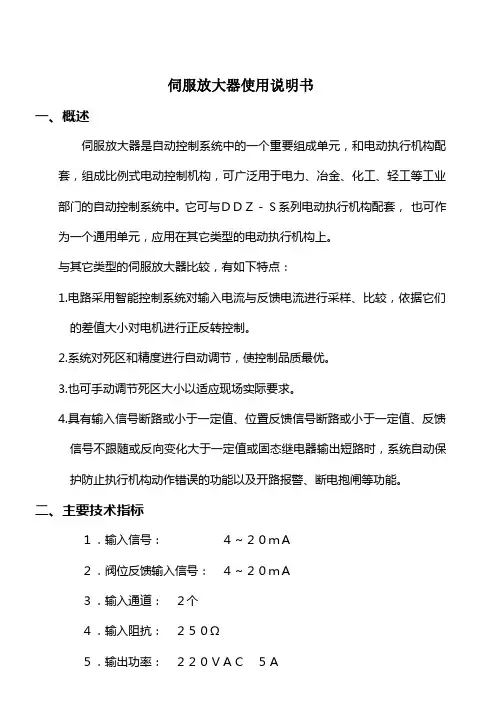
伺服放大器使用说明书一、概述伺服放大器是自动控制系统中的一个重要组成单元,和电动执行机构配套,组成比例式电动控制机构,可广泛用于电力、冶金、化工、轻工等工业部门的自动控制系统中。
它可与DDZ-S系列电动执行机构配套,也可作为一个通用单元,应用在其它类型的电动执行机构上。
与其它类型的伺服放大器比较,有如下特点:1.电路采用智能控制系统对输入电流与反馈电流进行采样、比较,依据它们的差值大小对电机进行正反转控制。
2.系统对死区和精度进行自动调节,使控制品质最优。
3.也可手动调节死区大小以适应现场实际要求。
4.具有输入信号断路或小于一定值、位置反馈信号断路或小于一定值、反馈信号不跟随或反向变化大于一定值或固态继电器输出短路时,系统自动保护防止执行机构动作错误的功能以及开路报警、断电抱闸等功能。
二、主要技术指标1.输入信号:4~20mA2.阀位反馈输入信号:4~20mA3.输入通道:2个4.输入阻抗:250Ω5.输出功率:220VAC5A6.最大误差:2.5%7.报警输出:无源接点1常开1常闭8.工作电压:220VAC50Hz9.工作条件:环境温度0~50℃相对湿度〈85%三、接线端子图2-b9 电流输入+2-a9 电流输入-2-b11 阀位反馈输入+2-a11 阀位反馈输入-2-b3 故障状态信号输出端常闭点2-b4 常开点2-b5 公共点1-b13 接大地1-a8 火线1-a7.10 零线1-a5 接电机正转线圈1-b3 接电机反转线圈1-b8 接抱闸线圈注意: 电机接线要分清正反,正转时阀门开大,反转时阀门关小,并且阀门开度要与位返电流变化方向一致。
四、仪表的调试仪表功能性测试用两路信号源作输入信号,三个220V灯泡作负载, 2-b9 2-a9 输入一路4~20mA信号2-b11 2-a11 输入另一路4~20mA信号1-a5 1-a7 接一灯泡定义为D11-b3 1-a7 接一灯泡定义为D21-b8 1-a7 接一灯泡定义为D3正确接线后通电1、当输入电流IN大于反馈电流WF时D1灯亮2、当输入电流IN等于反馈电流WF时灯不亮3、当输入电流IN小于反馈电流WF时D2灯亮4、当输入电流IN或反馈电流WF的值小于3.5mA或断路时面板上黄灯亮,同时系统切断总电源并且送出抱闸信号(D3灭)和报警信号(常闭接点断开)。
德大伺服刀库调试说明书

AIS 感應伺服模組 ATC 設定建議
VERSION:2015/10/15
DEX
ቤተ መጻሕፍቲ ባይዱ
目錄
5. AIS 配線配置與建議 .......................................................................................................................
刀臂式刀库调试手册及说明

刀臂式刀库调试手册及说明3B+4018-M2面板I/O 表X0 X1 X2 X3 X4 X5 X6 X7 X8 X9X+X-X HOMEY+Y- Y HOMEZ+Z-Z HOME 主轴警报X10 X11 X12 X13 X14 X15 备 注面板外部扩展键I112程序启动I113程序暂停 I115急停 润滑油警报 水冷机警报 马达过载警报主轴松刀 主轴夹刀4th HOMEY0 Y1 Y2 Y3 Y4 Y5 Y6 Y7 Y8 Y9 主轴正转 主轴反转 切削液 手动松刀 工作灯 润滑油 加工吹气 第四轴刹车 报警灯(红灯) 运行灯(绿灯)Y10 Y11 Y12 Y13 Y14 Y15 备 注暂停灯(黄灯)Z 轴刹车第二操作面板4018-M2按键功能说明手轮 原点 手动 主轴段数 -10%主轴段数 +10% 手轮模拟单节执行主轴段数 +10%手动MDI手轮第二操作面板I/O定义6.刀库有24把刀,但可使用的刀数为24+1把,因此有二种规格:○10 ~ 24把刀,初始化主轴刀号0号刀。
○2 1 ~ 25把刀,初始化主轴刀号1号刀。
在此定义使用规格○2,使用打T25,将刀7.紧急停止中,且在原点模式,同时按下「刀库正逆转」可设定刀具号码。
8. 手动按面板上刀库正反转按键,刀杯上然后再旋转刀库,且只在寸动(JOG)或增量寸动(INCJOG)或手轮(MPG)模式下有效。
二、T码带刀动作规格(PLC)当控制器执行T码指令时,控制器会将被呼叫的刀具转至换刀准备位置,且加工程序不停止。
T code异警讯息:1.送出刀库运转后,数刀近接在2.5秒内讯号无输入时,提示讯息:【(R44.3)刀库数刀异常警告】【Tool storehouse counter tool over time】机器暂停,刀库运转讯息停止输出,且由Reset键解除。
2.刀库正反转时先检查刀杯位置,若是刀杯下状态刀杯上后再旋转刀库。
送出刀杯上讯号后,3秒内刀杯上磁簧无讯号输入时,提示讯息:【(R44.4)回刀讯号确认失败,带刀动作停止】【Tool-return positioning signal check error】机器站停,停止回刀讯号输出,且由Reset键解除。
德大BT50-32T换刀流程说明
德大机械股份有限公司#50 链式换刀系统使用手册适用机型编号:MC5A/MC5BBT50/CAT50/DIN50目录页次一、换刀系统机械规格与图面∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙02二、与立柱之接口设计∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙04三、换刀动作流程图∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙05四、电控动力源规格∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙06五、电控须知∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙07六、电控保护程序应注意事项∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙09七、装机程序∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙10八、出厂设定∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙12九、故障排除∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙14十、保养∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙∙18一、换刀系统机械规格与图面1-1.油压系统炼式刀库规格:1-2.气压系统炼式刀库规格:链式刀库、换刀机构与换刀臂之组合图及零件表如附图与附表。
DE688 系列液冷伺服驱动器用户手册说明书
DE688 系列液冷伺服驱动器用户手册
前言
前言
感谢您选用本公司的 DE688 系列液冷伺服驱动器产品! 本手册为 DE688 系列伺服驱动器用户手册(简略版)。仅适用于 1BX_DE688***** 系列下各液冷型号产品。 本手册提供给使用者选型、安装、参数设置、现场调试及故障诊断的相关注意事项 及指导。请妥善保管本手册,以备随时查阅。 在使用前请认真阅读和理解本手册中的各项内容,以确保正确的使用,不正确的使 用将造成运行不正常或使用寿命的缩短,甚至直接损坏产品。
刀库调试指导书
换刀避让 Y 轴坐标 换刀避让 Z 轴坐标 换刀避让 IV 轴坐标 换刀避让 V 轴坐标 换刀操作抬刀点坐标
刀库控制类型 刀库控制刀数 刀库当前刀号 刀库设定刀号
换刀避让位置 Y 轴机床 坐标设置; 对于机床主轴平行 Y 轴 该参数为换刀位置; 换刀避让位置 Z 轴机床 坐标设置; 对于机床主轴平行 Z 轴 该参数为换刀位置; 换刀避让位置 IV 轴机床 坐标设置。对于三轴系 统该参数无效。 换刀避让位置 V 轴机床 坐标设置。对于三轴系 统该参数无效。 对于机床主轴平行 X 轴 设置 X 轴机床坐标; 对于机床主轴平行 Y 轴 设置 Y 轴机床坐标; 对于机床主轴平行 Z 轴 设置 Z 轴机床坐标; 0:刀库控制无效 1:斗笠刀库控制 2:圆盘刀库控制 根据刀库的工位数量设 置 根据主轴上装夹的刀具 号设置 序号对应刀库工位号; 对于斗笠刀库,该参数 设置 1 表示该工位存有 刀具;0 该工位没有刀 具; 对于圆盘刀库,该参数 设置 n(1≤n≤刀库控制刀 数)表示该工位存有 n 号刀具;0 该工位没有刀 具;
刀库控制参数:系统运行防护门打开功能
刀库控制参数:安全门打开检测
11
刀库调试指导书---加工中心研发组编
刀库控制参数:安全门打开电平设置
刀库控制参数:换刀避让位置、抬刀点位置
12
刀库调试指导书---加工中心研发组编
刀库控制参数:刀库参数(控制类型、控制刀数、当前刀号、设定刀号)
13
刀库调试指导书---加工中心研发组编
S 轴反馈编码器每转脉 冲数
圆盘刀库加工中心调试说明
郝经理要求:1,增加限位点数分开2,增加螺补测量方法3,修改字体4,增加G41、G42、G43、G44的使用方法圆盘刀库调试说明大纲一,准备工作工具:万用表、十字螺丝刀、一字螺丝刀,资料:K1000M/4M说明书、进给轴驱动器说明书SD200-30或SD100、主轴驱动器说明书(ZD100或ZD100B)、PLC接线表及刀库调试说明、刀库说明书、一,信号线和NC电缆的接线1,确定各输入输出的信号线及各信号的意义标准型圆盘加工中心系统需连接一下信号(以下只列出需接的信号线):X0.5: X轴回零开关的减速输入信号(X轴的回零减速开关信号)X0.4: 4轴分度头输入信号(使用第四轴时)X0.3: 松拉刀开关信号(主轴侧打刀缸的开关控制信号)X0.1:X0.0:X1.6: +YX1.5: Y轴减速输入信号(Y轴的回零减速开关信号)X1.4: -YX1.4: +ZX1.2: 主轴定位完成输入信号(主轴驱动器定向完成后给系统的完成信号)X1.1: 转台松开输入信号(第四轴使用分度头时放松转台)X1.0: 转台夹紧输入信号(第四轴使用分度头时加紧转台)X2.7: 主轴报警信号输入(检测主轴报警的信号)X2.6: -ZX2.5: Z轴减速输入信号(Z轴回零的减速开关信号)X3.6: 紧刀到位信号(主轴内紧刀到位信号)X3.5: 4轴减速输入信号(第四轴的回零减速信号)X3.3:ESP 急停(附加面板)X3.2: 暂停(附加面板)X3.1: 启动按钮(附加面板)X3.0: 程序开关(使用外部的程序开关)X100.0 数刀信号(刀库上的计数信号)X100.1 倒刀磁开关信号(刀套倒下和水平面平行时的位置检测信号)X100.2 回刀磁开关信号(刀套倒下和水平面垂直时的位置检测信号)X100.3 扣刀确认信号X100.4 原点确认信号X100.5 马达停止信号X100.6 打刀极限开关信号(松刀到位信号)X101.0 零位信号(刀库的零位信号正常最好接通,防止刀库出现乱刀现象时恢复刀库正常状态 )X101.1 手动刀库正转信号(可在外部增加开关单独控制刀库的正转方便在调试时使用)X101.2 手动刀库反转信号(可在外部增加开关单独控制刀库的反转方便在调试时使用)X101.3 刀库确认信号输出信号诊断表Y0.6: 红色报警灯的信号输出Y0.4: 润滑油开(如用系统控制油泵时可用该信号进行控制,如不用系统控制时可不接)Y0.3: 冷却液开输出(控制水泵开关的控制信号)Y0.1: 主轴反转Y0.0: 主轴正转Y1.7: 加工完成黄色灯信号的输出Y1.6: 模拟主轴输出指示Y1.4: 润滑油关脉冲输出Y1.1: 转台放松输出信号Y1.0: 转台夹紧输出信号Y2.7: 松刀输出信号Y2.6: 分度头气动放松输出Y2.3: 主轴定向输出Y2.1: 模拟主轴高档输出Y2.0: 模拟主轴低档输出Y100.0 刀盘正转Y100.1 刀盘反转Y100.2 倒刀(刀套倒下垂直水平面)Y100.3 回刀(刀套回位平行水平面)Y100.4 拉刀(紧刀输出信号)Y100.5 手臂马达动作(机械手动作的控制信号)Y100.6 模式切换输出(使主轴驱动器进入位置控制方式信号)2,NC电缆的连接根据系统侧背面的插头编号和电缆编号连接NC、主轴驱动器、进给轴驱动、主轴电机、进给轴电机之间的电缆。