
计算机控制系统课后习题参考答案--第4章
4-6 试求下列函数的初值和终值(1) 112)(--=z z X(2) 211)1(10)(---=z z z X(3) 23(1)()(1)T z z X z z +=- (4) )2)(1(5)(2--=z z z z X 解 (1) 12(0)lim ()lim21z z x X z z -→∞→∞===-1112()lim(1)()lim(1)21z z x z X z z z -→→∞=-=-=-(2) 11210(0)lim ()lim0(1)z z z x X z z --→∞→∞===- 1121110()lim(1)()lim(1)(1)z z z x z X z z z --→→∞=-=-=∞-(3) 23(1)(0)lim ()lim0(1)z z T z z x X z z →∞→∞+===- 2311(1)()lim(1)()lim(1)(1)z z T z z x z X z z z →→+∞=-=-=∞-(4) 25(0)lim ()lim5(1)(2)z z z x X z z z →∞→∞===--2115()lim(1)()lim(1)5(1)(2)z z z x z X z z z z →→∞=-=-=---4-9 S 平面与Z 平面的映射关系sTT j T z e e e σω==解(1) S 平面的虚轴,映射到Z 平面为 单位圆周 。
(2) S 平面的虚轴,当ω由0趋向∞变化时,Z 平面上轨迹的变化。
从(1,0)绕单位圆逆时针旋转无穷圈(3) S 平面的左半平面,映射到Z 平面为 单位圆内 。
(4) S 平面的右半平面,映射到Z 平面为 单位圆外 。
(5) S 平面上σ由0趋向∞变化时,Z 平面上轨迹的变化。
若ω不变,则Z 平面上轨迹为从原点出发的一条射线,其角度由ω决定4-12已知闭环系统的特征方程,试判断系统的稳定性,并指出不稳定的极点数。
解 (2) 321.50.250.4=0 z z z --+11w z w +=- 321111.50.250.4=0 111w w w w w w +++⎛⎫⎛⎫⎛⎫--+ ⎪ ⎪ ⎪---⎝⎭⎝⎭⎝⎭3223(1) 1.5(1)(1)0.25(1)(1)0.4(1)=0w w w w w w +-+--+-+-322232331 1.5[(21)(1)0.25[(1)(21)]0.4(331)=0w w w w w w w w w w w w +++-++--+-++-+-32323232331 1.5(1)0.25(1)0.4(331)=0w w w w w w w w w w w w +++-+-----++-+-320.350.55 5.95 2.65=0 w w w -+++ 不稳定(4) 20.632=0z z -+1,210.50.6182z j ==±稳定4-15设离散系统如图4-29所示,要求:(1) 当K=5时,分别在z 域和ω域中分析系统的稳定性; (2) 确定使系统稳定的K 值范围。
解 (1) 开环脉冲传递函数为12211()(1)(1)(0.21)(0.21)0.21Ts Ts e K a b c G z Z K Z e K z Z ss s s s s s s ---⎛⎫⎛⎫-⎛⎫=⋅=-=-++ ⎪ ⎪ ⎪+++⎝⎭⎝⎭⎝⎭g22(0.21)(0.21)(0.2)(0.2)110.20.04as s b s cs a c s a b s b b a c ++++=++++===-=,,图4-29 离散系统112212250.210.04()(1)(1)0.210.210.210.2 =(1)510.20.210.2(1)0.21(1)10.00670.2( T a b c G z K z Z K z Z s s s s s s K z Z s s s z z Tz z z K K z z z z e z z z K----⎛⎫⎛⎫=-++=--++ ⎪ ⎪++⎝⎭⎝⎭⎛⎫--++ ⎪+⎝⎭⎛⎫--⎛⎫=-++=-++ ⎪ ⎪-----⎝⎭⎝⎭--=21)(0.0067)(0.0067)0.2(1)(1)(0.0067)z z z z z -+-+---闭环传递函数为)(1)()(z G z G z G c +=2220.2(1)(0.0067)(0.0067)0.2(1)()(1)(0.0067)()0.2(1)(0.0067)(0.0067)0.2(1)1()1(1)(0.0067)[0.2(1)(0.0067)(0.0067)0.2(1)] (1)(0.0067)[c z z z z KG z z z G z z z z z G z Kz z K z z z z z z K ---+-+---==---+-+-++-----+-+-=--+222220.2(1)(0.0067)(0.0067)0.2(1)][0.2(1)(0.0067)(0.0067)0.2(1)](10.2)(1)(0.0067)(0.0067)0.2(1)[0.2(1)(0.0067)(0.0067)0.2(1)] (0.80134z z z z K z z z z K z z K z K z K z z z z z ---+-+----+-+-=---+-+----+-+-=+ 1.0067)0.1920.0067K z K -++闭环系统的特征方程为2(0.80134 1.0067)0.1920.00670z K z K +-++=K=5代入,即230.96670z z +-=因为方程是二阶,故直接解得极点为1,2120.29353.2935z z z ===- 一个极点不在单位圆内,所以系统不稳定。
11w z w +=- 21130.9667=0 11w w w w ++⎛⎫⎛⎫+- ⎪ ⎪--⎝⎭⎝⎭22(1)3(1)(1)0.9667(1)=0 w w w w +++---23.0333 3.9334 2.9667=0 w w +-劳斯表为2w1w 0w系统不稳定,不稳定的极点数为1个。
(2) 闭环系统的特征方程为2(0.80134 1.0067)0.1920.00670z K z K +-++=11w z w +=- 211()(0.80134 1.0067)0.1920.0067011w w K K w w +++-++=-- 22(1)(0.80134 1.0067)(1)(1)(0.1920.0067)(1)0w K w w K w ++-+-++-=20.99334(1.98660.384)(2.01340.60934)0Kw K w K +-+-=劳斯表为2w0.99334K2.01340.60934K -1w 1.98660.384K - 0w2.01340.60934K -若系统要稳定,则应满足以下不等式方程组0.9933401.98660.38402.01340.609340K K K >⎧⎪->⎨⎪->⎩或 0.9933401.98660.38402.01340.609340K K K <⎧⎪-<⎨⎪-<⎩得0 3.3042K <<4-16设离散系统如图4-32所示,其中()r t t =,试求稳态误差系数p v a K K K 、、,并求系统的稳态误差()e ∞。
解 开环脉冲传递函数为图4-32 离散系统122212111111()(1)(1)(1)(1)1()(1)()(1)(1)(1)1(1)()Ts Ts T T T T e G z Z Z e z Z s s s s s s s s Tz z z T z e z z e z z z z z e z z e --------⎛⎫⎛⎫-⎛⎫=⋅=-=--+ ⎪ ⎪ ⎪+++⎝⎭⎝⎭⎝⎭⎛⎫----+-=--+= ⎪-----⎝⎭则2220.1220.1()(1)()(1)1()1(1)()(1)()()(1)()(1) (1)()()(1)0.1()(1) 1.90 (1)()(1)()T T T T T T T T T T z e z z e z G z z z e z z e T z e z z e z z z e T z e z z e z z z z z e z z e ---------------+-+=+----+----+-=---+--+--+===----2.90951.9050.905z z -+0.120.1221(1)() 1.9050.9051()0.1()(1) 1.90.9095z z e z z G z z e z z z -----+==+-+--+ 稳态误差系数0.120.1110.1()(1)lim[1()]lim (1)()p z z z e z K G z z z e --→→-+-=+==∞-- 稳态速度误差系数0.120.10.10.1110.1()(1)0.1()lim(1)()lim(1)0.1(1)()()v z z z e z z e K z G z z z z e z e ----→→-+--=-=-==--- 稳态加速度误差系数0.12220.1110.1()(1)lim(1)()lim(1)0(1)()a z z z e z K z G z z z z e --→→-+-=--=-- 稳态误差11lim ()lim(1)()1()sr t z e e t z R z G z →∞→==-+2) 单位速度输入时,220.1()(1)(1)Tz zR z z z ==-- 稳态误差0.10.10.1220.111(1)()0.1()lim(1)lim 10.1()(1)(1)()sr z z z z e z z e ze z z e z z z e ----→→---=-⋅==-+---或解 由例4-13知系统的开环脉冲传递函数2()(1)()(1)()(1)()T T T T z e z z e z G z z z e -------+-=--可见系统含有一个积分环节,所以是Ⅰ型系统。
由表4-2可知单位速度输入时,2111()(1)()(1)()lim(1)()lim(1)lim 0.1(1)()()T T T v T T z z z T z e z z e z T z e K z G z z T z z e z e -----→→→----+--=-=-===---,1sr vTe K ==。
计算机控制技术(第二版)课后习题答案(王建华主编)(汇编)
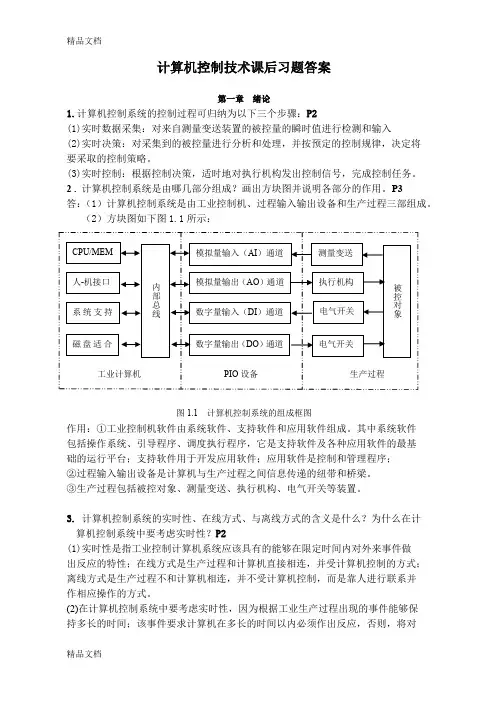
计算机控制技术课后习题答案第一章 绪论1.计算机控制系统的控制过程可归纳为以下三个步骤:P2(1)实时数据采集:对来自测量变送装置的被控量的瞬时值进行检测和输入(2)实时决策:对采集到的被控量进行分析和处理,并按预定的控制规律,决定将要采取的控制策略。
(3)实时控制:根据控制决策,适时地对执行机构发出控制信号,完成控制任务。
2 . 计算机控制系统是由哪几部分组成?画出方块图并说明各部分的作用。
P3 答:(1)计算机控制系统是由工业控制机、过程输入输出设备和生产过程三部组成。
(2)方块图如下图1.1所示:工业计算机 PIO 设备 生产过程图1.1 计算机控制系统的组成框图作用:①工业控制机软件由系统软件、支持软件和应用软件组成。
其中系统软件包括操作系统、引导程序、调度执行程序,它是支持软件及各种应用软件的最基础的运行平台;支持软件用于开发应用软件;应用软件是控制和管理程序; ②过程输入输出设备是计算机与生产过程之间信息传递的纽带和桥梁。
③生产过程包括被控对象、测量变送、执行机构、电气开关等装置。
3. 计算机控制系统的实时性、在线方式、与离线方式的含义是什么?为什么在计算机控制系统中要考虑实时性?P2(1)实时性是指工业控制计算机系统应该具有的能够在限定时间内对外来事件做出反应的特性;在线方式是生产过程和计算机直接相连,并受计算机控制的方式;离线方式是生产过程不和计算机相连,并不受计算机控制,而是靠人进行联系并作相应操作的方式。
(2)在计算机控制系统中要考虑实时性,因为根据工业生产过程出现的事件能够保持多长的时间;该事件要求计算机在多长的时间以内必须作出反应,否则,将对CPU/MEM 人-机接口内部总线系统支持版 磁盘适合器数字量输出(DO )通道 数字量输入(DI )通道 模拟量输出(AO )通道模拟量输入(AI )通道 电气开关 电气开关 执行机构测量变送 被控对象生产过程造成影响甚至造成损害。
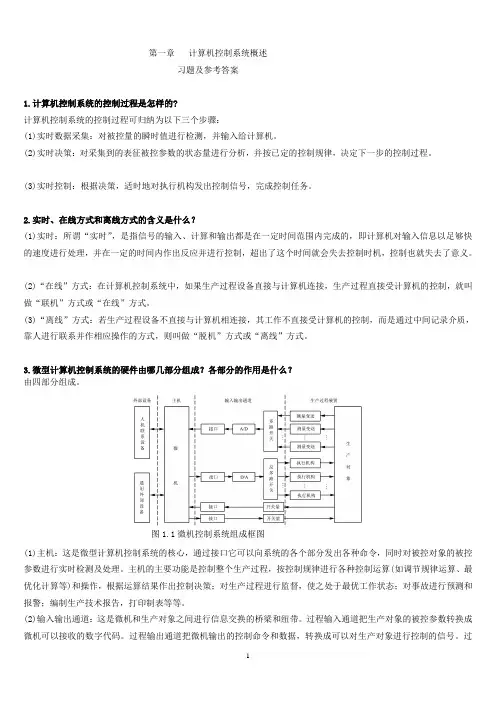
微型计算机控制技术课后习题答案
第一章计算机控制系统概述习题及参考答案1.计算机控制系统的控制过程是怎样的?计算机控制系统的控制过程可归纳为以下三个步骤:(1)实时数据采集:对被控量的瞬时值进行检测,并输入给计算机。
(2)实时决策:对采集到的表征被控参数的状态量进行分析,并按已定的控制规律,决定下一步的控制过程。
(3)实时控制:根据决策,适时地对执行机构发出控制信号,完成控制任务。
2.实时、在线方式和离线方式的含义是什么?(1)实时:所谓“实时”,是指信号的输入、计算和输出都是在一定时间范围内完成的,即计算机对输入信息以足够快的速度进行处理,并在一定的时间内作出反应并进行控制,超出了这个时间就会失去控制时机,控制也就失去了意义。
(2)“在线”方式:在计算机控制系统中,如果生产过程设备直接与计算机连接,生产过程直接受计算机的控制,就叫做“联机”方式或“在线”方式。
(3)“离线”方式:若生产过程设备不直接与计算机相连接,其工作不直接受计算机的控制,而是通过中间记录介质,靠人进行联系并作相应操作的方式,则叫做“脱机”方式或“离线”方式。
3.微型计算机控制系统的硬件由哪几部分组成?各部分的作用是什么?由四部分组成。
图1.1微机控制系统组成框图(1)主机:这是微型计算机控制系统的核心,通过接口它可以向系统的各个部分发出各种命令,同时对被控对象的被控参数进行实时检测及处理。
主机的主要功能是控制整个生产过程,按控制规律进行各种控制运算(如调节规律运算、最优化计算等)和操作,根据运算结果作出控制决策;对生产过程进行监督,使之处于最优工作状态;对事故进行预测和报警;编制生产技术报告,打印制表等等。
(2)输入输出通道:这是微机和生产对象之间进行信息交换的桥梁和纽带。
过程输入通道把生产对象的被控参数转换成微机可以接收的数字代码。
过程输出通道把微机输出的控制命令和数据,转换成可以对生产对象进行控制的信号。
过程输入输出通道包括模拟量输入输出通道和数字量输入输出通道。
计算机控制系统课后答案

计算机控制系统课后答案1. 概述计算机控制系统是指利用计算机进行控制的系统,它采用计算机硬件和软件的协同作用,对被控对象进行监测、测量、判断以及控制操作的任务。
本文将回答计算机控制系统课后习题,以帮助读者加深对该课程的理解。
2. 习题答案2.1 什么是计算机控制系统?计算机控制系统是指利用计算机硬件和软件的协同作用,对被控对象进行监测、测量、判断以及控制操作的系统。
其核心是计算机的控制程序,通过对输入信号的处理和对输出信号的控制,实现对被控对象的精准控制。
2.2 计算机控制系统的组成计算机控制系统主要由以下几个组成部分构成:•输入设备:用于采集被控对象的状态信息,将其转化为数字信号输入到计算机中。
•输出设备:将计算机产生的控制信号转化为可被被控对象接受的信号。
•中央处理单元(CPU):负责执行控制程序,对输入信号进行处理和判断,并产生相应的控制信号。
•存储器:用于存储控制程序和控制数据。
•总线:用于传输控制信号和数据,连接CPU、存储器和输入输出设备。
2.3 计算机控制系统的特点•精确性:计算机控制系统能够对被控对象进行精确的控制,实时调整控制参数,确保控制过程的稳定性和准确性。
•灵活性:通过编写不同的控制程序,可以实现对不同对象的控制,具有很高的灵活性。
•可靠性:计算机控制系统具有自主诊断和故障处理能力,当出现故障时,能够自动检测、定位和修复错误,提高了系统的可靠性。
•扩展性:计算机控制系统可以根据需要增加或替换硬件设备,增加系统的功能和性能。
•可维护性:计算机控制系统通常使用模块化设计,方便对系统进行维护和升级。
2.4 计算机控制系统的应用领域计算机控制系统广泛应用于工业自动化领域,例如:•工业生产线控制:计算机控制系统可以对生产线上的各个环节进行监控和控制,提高生产效率和产品质量。
•交通信号控制:计算机控制系统可以对交通信号灯进行精确控制,实现交通流量的调度和优化。
•智能家居系统:计算机控制系统可以对家庭设备进行智能控制,实现远程操控和自动化管理。
计算机操作系统-陆丽娜-课后答案第四章
14. 设 N 为整型数,初始值为 3,两个并发进程 A 和 B 的程序如下:
process A
process B
do{ N=N+5; }
do{ print(N);
N=0;
} 若 process A 先执行了三个循环后,process A 和 process B 又并发执
行了一个循环,写出可能出现的打印值。请用 P、V 操作实现同步, 使两并发进程能正确执行。
量 S1 和 S2 初值均为 0。试问 P1、P2 并发执行后,x、y 的值各为多 少?
P1:
P2:
begin
begin
y:=1;
x:=1;
y:=y+3;
x:=x+5;
V(S1);
P(S1);
z:=y+1;
x:=x+y;
P(S2);
V(S2);
y:=z+y
end
z:=z+x;
end 答:x=10 y=9 z=15
9. 列举死锁的各种预防策略。 答: 静态分配资源策略:要求每一个进程在开始执行前就要申请它所需要 的全部资源,仅当系统能满足进程的资源申请要求时才把资源分配给 进程,该进程才能开始执行(注意,所有并发执行的进程要求的资源 总和不能超过系统拥有的资源数)。(破坏第二个条件)
按序分配资源策略:把系统中所有资源排一个顺序,对每一个资源给 一个确定的编号,规定任何一个进程申请两个以上资源时总是先申请 编号小的资源,后申请编号大的资源(或者先申请编号大的,后申请 编号小的资源)。系统按进程对资源的申请顺序来分配资源。按序分 配策略将阻止死锁 的第四个条件(循环等待条件)的出现。
end
Ⅱ 单项选择题
计算机操作系统(习题集)第四章 答案
第四章存储器管理一、单项选择题1、存储管理的目的是(C )。
A.方便用户B.提高内存利用率C.方便用户和提高内存利用率D.增加内存实际容量2、在( A)中,不可能产生系统抖动的现象。
A.固定分区管理B.请求页式管理C.段式管理D.机器中不存在病毒时3、当程序经过编译或者汇编以后,形成了一种由机器指令组成的集合,被称为(B )。
A.源程序B.目标程序C.可执行程序D.非执行程序4、可由CPU调用执行的程序所对应的地址空间为(D )。
A.符号名空间B.虚拟地址空间C.相对地址空间D.物理地址空间5、存储分配解决多道作业[1C]划分问题。
为了实现静态和动态存储分配,需采用地址重定位,即把[2C]变成[3D],静态重定位由[4D]实现,动态重定位由[5A]实现。
供选择的答案:[1]:A 地址空间 B 符号名空间 C 主存空间 D 虚存空间[2]、[3]: A 页面地址 B 段地址 C 逻辑地址 D 物理地址 E 外存地址 F 设备地址[4]、[5]: A 硬件地址变换机构 B 执行程序 C 汇编程序D 连接装入程序E 调试程序F 编译程序G 解释程序6、分区管理要求对每一个作业都分配(A )的内存单元。
A.地址连续B.若干地址不连续C.若干连续的帧D.若干不连续的帧7、(C )存储管理支持多道程序设计,算法简单,但存储碎片多。
A.段式B.页式C.固定分区D.段页式8、处理器有32位地址,则它的虚拟地址空间为( B)字节。
A.2GBB.4GBC.100KBD.640KB9、虚拟存储技术是( A)。
A.补充内存物理空间的技术B.补充相对地址空间的技术C.扩充外存空间的技术D.扩充输入输出缓冲区的技术10、虚拟内存的容量只受( D)的限制。
A.物理内存的大小B.磁盘空间的大小C.数据存放的实际地址D.计算机地址字长11、虚拟存储技术与(A )不能配合使用。
A.分区管理B.动态分页管理C.段式管理D.段页式管理12、(B )是指将作业不需要或暂时不需要的部分移到外存,让出内存空间以调入其他所需数据。
《计算机控制技术》习题参考答案(完整版)

《计算机控制技术》(机械工业出版社范立南、李雪飞)习题参考答案第1章1.填空题(1) 闭环控制系统,开环控制系统(2) 实时数据采集,实时决策控制,实时控制输出(3) 计算机,生产过程(4) 模拟量输入通道,数字量输入通道,模拟量输出通道,数字量输出通道(5) 系统软件,应用软件2.选择题(1) A (2) B (3) C (4) A (5) B3.简答题(1) 将闭环自动控制系统中的模拟控制器和和比较环节用计算机来代替,再加上A/D转换器、D/A转换器等器件,就构成了计算机控制系统,其基本框图如图所示。
计算机控制系统由计算机(通常称为工业控制机)和生产过程两大部分组成。
工业控制机是指按生产过程控制的特点和要求而设计的计算机,它包括硬件和软件两部分。
生产过程包括被控对象、测量变送、执行机构、电气开关等装置。
(2)操作指导控制系统:其优点是控制过程简单,且安全可靠。
适用于控制规律不是很清楚的系统,或用于试验新的数学模型和调试新的控制程序等。
其缺点是它是开环控制结构,需要人工操作,速度不能太快,控制的回路也不能太多,不能充分发挥计算机的作用。
直接数字控制系统:设计灵活方便,经济可靠。
能有效地实现较复杂的控制,如串级控制、自适应控制等。
监督计算机控制系统:它不仅可以进行给定值的控制,还可以进行顺序控制、最优控制、自适应控制等。
其中SCC+模拟调节器的控制系统,特别适合老企业的技术改造,既用上了原有的模拟调节器,又可以实现最佳给定值控制。
SCC+DDC 的控制系统,更接近于生产实际,系统简单,使用灵活,但是其缺点是数学模型的建立比较困难。
集散控制系统:又称分布式控制系统,具有通用性强、系统组态灵活,控制功能完善、数据处理方便,显示操作集中,调试方便,运行安全可靠,提高生产自动化水平和管理水平,提高劳动生产率等优点。
缺点是系统比较复杂。
计算机集成制造系统:既能完成直接面向过程的控制和优化任务,还能完成整个生产过程的综合管理、指挥调度和经营管理的任务。
计算机控制系统-4-数据采集与处理技术 (2)
+Vs -Vs VIN OFFSET CH LF398 IN OUT IN +
V EE Vcc V DD REF OFF DB11 BIF OUT P0.7 REF IN AD574 VIN STS 12/8 DG AG DB 0 CE R/C A0 CS P 0.0 RD WR A0 P2.7 P2.6 A1 A2
3)、平均值滤波法一般适用于具有周期性干扰噪声的信号, 但对偶然出现的脉冲干扰信号,滤波效果尚不理想。
中位值滤波法
中位值滤波法的原理是对被测参数连续采样m 次(m≥3)且是奇数,并按大小顺序排列;再取中间 值作为本次采样的有效数据。
特点: 中位值滤波法对脉冲干扰信号等偶然因素引发 的干扰有良好的滤波效果。如对温度、液位等变化 缓慢的被测参数采用此法会收到良好的滤波效果; 对流量、速度等快速变化的参数一般不宜采用中位 值滤波法。
4.2.3 模拟量数据采集的预处理方法
包括:有效性检查与数字滤波技术
1、有效性检查
检查被测量是否 在信号标准的上 下限值范围内。
2、 数字滤波技术
所谓数字滤波,就是通过一定的计算或判断程序减少干 扰在有用信号中的比重。故实质上它是一种程序滤波。 与模拟滤波器相比,有以下几个优点:
(1)数字滤波是用程序实现的,不需要增加硬设备,所以可靠性高,稳定 性好。 (2)数字滤波可以对频率很低(如0.01HZ)的信号实现滤波,克服了模拟滤 波器的缺陷。 (3)数字滤波器可以根据信号的不同,采用不同的滤波方法或滤波参数, 具有灵活、方便、功能强的特点。
采样数据明显存在被干扰现象(彩色数据)。
对1、2、3次采样中位值滤波后值:24
对4、5、6次采样中位值滤波后值:27
对7、8、9次采样中位值滤波后值:25
【第二版】计算机控制系统(康波 李云霞)第4章
S平面角频率 与Z平面相角 的映射
3s s , : 任意 S平面上的主带与旁带: 2 2 s 3 s s s 主带: , 旁带: , : 任意 2 2 2 2 2 ...... : 任意 Ws T Im j [s] 3s [z]
= 0, 9 0 0 :S平面的虚轴,Z平面单位圆上。
z e
T
e
d T cot
z d T
cot
2 T ws
z e
T
e
n
ws
2
z n
2 1 ws
2
1 2
, wd wn 1 2
等自然频率轨迹映射
4.1.2 计算机控制系统稳定性的判别
计算机控制系统稳定性的判别方法: 离散劳斯判据: 因Z-W的变换是线性变换,故是一一对应的关系。 对应关系推导:略 Im [z] jy [w]
1
0
Re
0
x
综上,可以在w平面应用劳斯判据。
4.1.2 计算机控制系统稳定性的判别
离散劳斯判据要点: 1. 求取离散系统的特征方程,并作Z-W变换。 2. 将特征方程 anwn+ an-1wn-1+ an-2wn-2+ …+ a0=0 化 简为an>0 的形式。 若各系数的符号不同,则系统不稳定。 若系统的符号相同,则建立劳斯行列表。 3. 建立劳斯行列表(共n+1行)。 4. 若劳斯行列表的第一列的元素都为正数,则所 有特征 根都位于W平面的左半面平面,即Z平 面的单位圆内,系统稳定。 若劳斯行列表第一列的元素出现负数,则系统 不稳定,且第一列元素符号变化的次数就是W 平面右半平面的特征根的个数,即在Z平面不稳 定的闭环极点的个数。
于海生---微型计算机控制技术课后习题答案
第一章计算机控制系统概述习题及参考答案1.计算机控制系统的控制过程是怎样的计算机控制系统的控制过程可归纳为以下三个步骤:(1)实时数据采集:对被控量的瞬时值进行检测,并输入给计算机。
(2)实时决策:对采集到的表征被控参数的状态量进行分析,并按已定的控制规律,决定下一步的控制过程。
!(3)实时控制:根据决策,适时地对执行机构发出控制信号,完成控制任务。
2.实时、在线方式和离线方式的含义是什么(1)实时:所谓“实时”,是指信号的输入、计算和输出都是在一定时间范围内完成的,即计算机对输入信息以足够快的速度进行处理,并在一定的时间内作出反应并进行控制,超出了这个时间就会失去控制时机,控制也就失去了意义。
(2)“在线”方式:在计算机控制系统中,如果生产过程设备直接与计算机连接,生产过程直接受计算机的控制,就叫做“联机”方式或“在线”方式。
(3)“离线”方式:若生产过程设备不直接与计算机相连接,其工作不直接受计算机的控制,而是通过中间记录介质,靠人进行联系并作相应操作的方式,则叫做“脱机”方式或“离线”方式。
3.微型计算机控制系统的硬件由哪几部分组成各部分的作用是什么—由四部分组成。
图微机控制系统组成框图(1)主机:这是微型计算机控制系统的核心,通过接口它可以向系统的各个部分发出各种命令,同时对被控对象的被控参数进行实时检测及处理。
主机的主要功能是控制整个生产过程,按控制规律进行各种控制运算(如调节规律运算、最优化计算等)和操作,根据运算结果作出控制决策;对生产过程进行监督,使之处于最优工作状态;对事故进行预测和报警;编制生产技术报告,打印制表等等。
(2)输入输出通道:这是微机和生产对象之间进行信息交换的桥梁和纽带。
过程输入通道把生产对象的被控参数转换成微机可以接收的数字代码。
过程输出通道把微机输出的控制命令和数据,转换成可以对生产对象进行控制的信号。
过程输入输出通道包括模拟量输入输出通道和数字量输入输出通道。
计算机控制系统课后习题附标准答案
1计算机控制系统概述习题参考答案1.计算机控制系统的控制过程是怎样的?计算机控制系统的控制过程可归纳为以下三个步骤:(1)实时数据采集:对被控量的瞬时值进行检测,并输入给计算机。
(2)实时决策:对采集到的表征被控参数的状态量进行分析,并按已定的控制规律,决定下一步的控制过程。
(3)实时控制:根据决策,适时地对执行机构发出控制信号,完成控制任务。
2.实时、在线方式和离线方式的含义是什么?(1)实时:所谓“实时”,是指信号的输入、计算和输出都是在一定时间范围内完成的,即计算机对输入信息以足够快的速度进行处理,并在一定的时间内作出反应并进行控制,超出了这个时间就会失去控制时机,控制也就失去了意义。
(2)“在线”方式:在计算机控制系统中,如果生产过程设备直接与计算机连接,生产过程直接受计算机的控制,就叫做“联机”方式或“在线”方式。
(3)“离线”方式:若生产过程设备不直接与计算机相连接,其工作不直接受计算机的控制,而是通过中间记录介质,靠人进行联系并作相应操作的方式,则叫做“脱机”方式或“离线”方式。
3.微型计算机控制系统的硬件由哪几部分组成?各部分的作用是什么? 由四部分组成。
图1.1微机控制系统组成框图(1)主机:这是微型计算机控制系统的核心,通过接口它可以向系统的各个部分发出各种命令,同时对被控对象的被控参数进行实时检测及处理。
主机的主要功能是控制整个生产过程,按控制规律进行各种控制运算(如调节规律运算、最优化计算等)和操作,根据运算结果作出控制决策;对生产过程进行监督,使之处于最优工作状态;对事故进行预测和报警;编制生产技术报告,打印制表等等。
(2)输入输出通道:这是微机和生产对象之间进行信息交换的桥梁和纽带。
过程输入通道把生产对象的被控参数转换成微机可以接收的数字代码。
过程输出通道把微机输出的控制命令和数据,转换成可以对生产对象进行控制的信号。
过程输入输出通道包括模拟量输入输出通道和数字量输入输出通道。