
运料小车PLC控制
一、任务描述:
设计一个运料小车自动循环控制系统,运料小车的动作顺序如下所述:
小车可以在A、B两点间运动,A、B两处各有一个行程开关。
小车可以在A、B两点间运动,A、B两处各有一个行程开关。
小车可以在A、B两点间运动,A、B两处各有一个行程开关,小车到A点停10S 装料,
小车可以在A、B两点间运动,A、B两处各有一个行程开关,小车到A点停10S 装料,随后驶向B点,
小车可以在A、B两点间运动,A、B两处各有一个行程开关,小车到A点停10S 装料,随后驶向B点,到B点停5S卸料。
小车可以在A、B两点间运动,A、B两处各有一个行程开关,小车到A点停10S 装料,随后驶向B点,到B点停5S卸料。
完成后再返回A点,
二、小车动作流程图设计:
根据上述运料小车的动作顺序要求,设计的流程图如下图所示:
三、PLC控制的I/O地址分配:
各地址分配如下表1所示
输入信号名称外部元件内部地址输出信号名称外部元件内部地址左行启动按钮SB1X0左行接触器KM1Y0
左行启动按钮SB2X1右行接触器KM2Y1
停止按钮SB3X2装料电磁铁YA1Y2
左行程开关SQ2X3卸料电磁铁YA2Y3
右行程开关SQ1X4装料定时器KT1T1
卸料定时器KT2T2
四、PLC控制的梯形图设计:
1、控制要求的描述:
1).启动要求:
a.如果停止的小车未装料则按下启动SB1按钮,让小车启动并左行去装料;
b.如果停止的小车已装料则按下启动SB2按钮,让小车启动并右行去卸料;即:将一组启动按钮(SB1、SB2)分别串接在小车左、右行的控制线路中。
2).互锁要求:
a.按下启动按钮SB1(或SB2)可使小车实现左行(或右行)且只能保持一种运动状态;
即:将各自的辅助继电器的常闭触电串接在对方的控制线路上。
b.当小车左行压到SQ1时,则小车停下来并开始装料,时间一到开始右行;即:SQ1的常闭触点串接在小车左行控制线路中,同时将其常开触点串接在装料启动控制线路中,定时继电器的常开触点并接到左行控制线路中,同时将它的常闭触点串接到装料启动控制线路中。
这样就达到了互锁的目的,同样小车卸料再左行的互锁也是如此。
2).停止要求:
当按下停止按钮SB3时,无论小车处于左行还是右行状态都能及时原地停下来;
即:将停止按钮的常闭开关串接在两条左、右行的控制线路上。
2、编写梯形图程序:
根据上述要求编写运料小车自动循环控制的PLC梯形图如下:。
PLC运料小车的程序控制

运料小车的程序控制一、实验目的1.熟习时间控制和行程控制的原则。
2.掌握准时器指令的使用方法。
3.掌握次序控制继电器指令(SCR)的编程方法。
二、实验器械计算机一台;S7-200PLC—台;PC/PPI编程电缆一根;模拟输入开关一套;JD-PLC3运料小车实验模板一块;导线若干。
三、实验步骤1.按I/O接线图进行接线。
2.输入运料小车的控制程序,编译下载后,调试该程序。
3.按运料小车的次序功能图调试程序。
调试时,用模拟开关模拟输入信号,特别要注意模拟行程开关SQ1和SQ2状态的变化。
注意察看输入、输出状态指示灯(或输入信号、输出负载)的状态变化能否与次序功能图一致。
便于察看,也可点击“程序状态”按钮进行调试。
(1)、次序功能图(2)、I/O端子接线图YV1YV2KM1KM2FR1©1L丨Q0.0Q0.2(3)、梯形图c:crSQlT H-rH:)荊号I mti n ria[s^r0?<7皆开妾1YV1□o.u KMT37宓|J O=.T)网縮5L臭一蚩匹B疮莹―(琢]岡箱5丨篇二占审盘龄IPF岭1£02・SCRRS7丨本轴計1$ko.o i i/>I J用号[i«t注莊1KMl[002苗行RS0I荷和到GE,世字砖到樂三弓C啞序氐|1SQ3工巧J1辻毬\5Q2]101討7裡开关2i 第二乩腹序脚£3?―aCFf)HS ID|蚩乍CF碎耳舒庶忻嗚SOI8LHRW ii申茶刑匚・吕刊⑷屋时再EMC.0W2IN TCH 1D0-円IQOirtRW12[I5S J&K序聘T30$14—11—GCRlJ圏13丨龍三Eh稈序段结束——SCAL)阴U|萼四汇R程厅揑制祥梵15C4“seaRTS15|1车站T ISMttO畑2 I I() T3 E岡踣16左症到为<再序痔到第一孔邂序段3。
16(smE)仔車后.遊回耳垢状戒—se2sc.i—||C H)|地址汪釋|||]'l停止描铤TITLE=程序说明Network1结次序控制程序的设计方法和调试方法。
PLC步进控制指令应用—自动运料小车控制程序设计

步进梯形图编程规则
(4)各STL触点的驱动电路一般放在 一起,最后一个STL电路结束时,一 定要使用步进返回指令RET使其返回 主母线。
步进梯形图编程规则
(5)STL触点可以直接驱动也可以通过别的触点驱动,如Y、M、S、T、 C等元件的线圈和应用指令。在状态内,不能从STL的母线开始直接使 用MPS/MRD/MPP指令,如下图所示,请在LD或是LDI指令以后编程
自动运料小车控制 程序设计
使用经验法编制的程序存在以下一些问题:
(1)工艺动作表达繁琐。
(2)梯形图涉及的联锁关系较复杂, 处理起来较麻烦。
(3)梯形图可读性差,很难从梯形图 看出具体控制工艺过程。
自动运料小车控制 程序设计
(一)分配I/O地址 输入信号:
起动—X3; 右限位—X1; 左限位—X2。 输出信号: 右行—Y0; 左行—Y1; 装料—Y2; 卸料—Y3。
用步进指令可以将顺序功能图转换为步进梯形图,也可以直接编写步进梯形图。对梯形图和 顺序功能图应注意以下几点: 1.状态的动作与输出的重复使用
➢ 状 态 编编号号 不 可 重 复 使 用 。 ➢ 如 果 状 态 触 点 接接通通 , 则 与 其 相 连 的 电 路 动 作 ; 如 果 状 态
触 点 断断开开 , 则 与 其 相 连 的 电 路 停 止 工 作 。 ➢ 在不同状态之间,允许对输出元件重复输出,但对同一
由顺序功能图转换的梯形图
步进梯形图编程规则
(1)初始步可由其他步驱动,但运行开始时必须用其他方法预先作好驱 动,否则状态流程不可能向下进行。一般用系统的初始条件驱动,若无初 始条件,可用M8002或M8000(PLC从STOP→RUN切换时的初始化脉冲)进行 驱动。
步进梯形图编程规则
案例7 送料小车的PLC控制.

案例七送料小车的PLC控制一、学习目的1.对送料小车往返控制的了解及认识2.学习限位开关、金属传感器的应用。
3.学习PLC控制减速电机正反转。
4.培养解决问题的能力二、设备及器件●配备FX3U-32M型PLC的实验装置一套●SC-09电缆1根●电脑1台●GX Developer编程软件一套●小车运动控制模块一套三、实验原理系统设有启动、停止按钮各一个,模拟限位开关SQ0、SQ1、SQ2共三个。
如图9-1所示。
SQ0(A地) SQ1(B地) SQ2(C地)图9-1 送料小车示意图送料小车往返控制要求:当按下启动按钮后,启动送料小车。
小车从原点A地(SQ0)的位置停留5s进行装料,由A地(SQ0)位置送料到B地(SQ1)位置后,即刻卸料,空车返回到A地(SQ0)位置停留5s进行装料。
当小车由A地(SQ0)送料到C地(SQ2)位置,途中经过B地(SQ1)不停止,继续前进,当到达C地(SQ2)位置,同样即刻卸料,空车返回A地(SQ0)位置停留5s进行装料;以此往复循环。
当按下停止按钮,小车停止循环。
四、I/O 分配表表9-1 送料小车I/O 分配表输入口 说明输出口 说明 X0 左限位 Y0 KA1 X1 传感器B1 Y1 KA2 X2 传感器B2 X3 启动 X4 停止 X5复位五、I/O 接线图图9-2 送料小车I/O 接线图注意事项:(1)先将PLC 的电源线插进PLC 正面的电源孔中,再将另一端插到220V 电源插板。
(2)将电源开关拨到关状态,严格按图9-2所示接线,注意24V 电源的正负不可短接,电路不要短路,否则会损坏PLC 触点。
六、梯形图SQ0 SQ1 SQ2停止 启动 复位FX3U图9-3 送料小车梯形图。
PLC控制运料小车

项目七PLC控制运料小车的运行1.项目任务本项目的任务设计一个运料小车往返运动PLC控制系统。
系统控制要求如下:小车往返运动循环工作过程说明如下:小车处于最左端时,压下行程开关SQ4,SQ4为小车的原位开关。
按下启动按钮SB2,装料电磁阀YC1得电,延时20s,小车装料结束。
接着控制器KM3、KM5得电,向右快行;碰到限位开关SQ1后,KM5失电,小车慢行;碰到SQ3时,KM3失电,小车停止。
此后,电磁阀YC2得电,卸料开始,延时15s后,卸料结束;接触器KM4、KM5得电,小车向左快行;碰到限位开关SQ2,KM5失电,小车慢行;碰到SQ4KM4失电,小车停止,回到原位,完成一个循环工作过程。
整个过程分为装料、右快行、右慢行、卸料、左快行、左慢行六个状态,如此周而复始的循环。
图7-1 运料小车往返运动示意图2.任务流程图本项目的具体学习过程见图2-2。
图7-2 任务流程图学习所需工具、设备见表7-1。
表7-1 工具、设备清单1.功能图编程的特点功能图也叫状态图。
它是用状态元件描述工步状态的工艺流程图。
功能转移图与步进梯形图表达的都是同一个程序,其优点是让用户每次考虑一个状态,而不必考虑其它的状态,从而使编程更容易,而且还可以减少指令的程序步数。
功能转移图中的一个状态表示顺序控制过程中的一个工步,因此步进梯形图也特别适用于时间和位移等顺序的控制过程,也能形象、直观的表示顺序控制。
功能编程开始时,必须用STL使STL接点接通,从而使主母线与子母线接通,连在子母线上的状态电路才能执行,这时状态就被激活。
状态的三个功能是在子母线上实现的,所以只有STL接点接通该状态的负载驱动和状态转移才能被扫描执行。
反之,STL接点断开,对应状态就为被激活,前一状态就自动关闭。
状态编程的这一特点,使各状态之间的关系就像是一环扣一环的链表,变得十分清晰单纯,不相邻状态间的繁杂连锁关系将不复存在,只需集中考虑实现本状态的三大功能既可。
运料小车的PLC控制
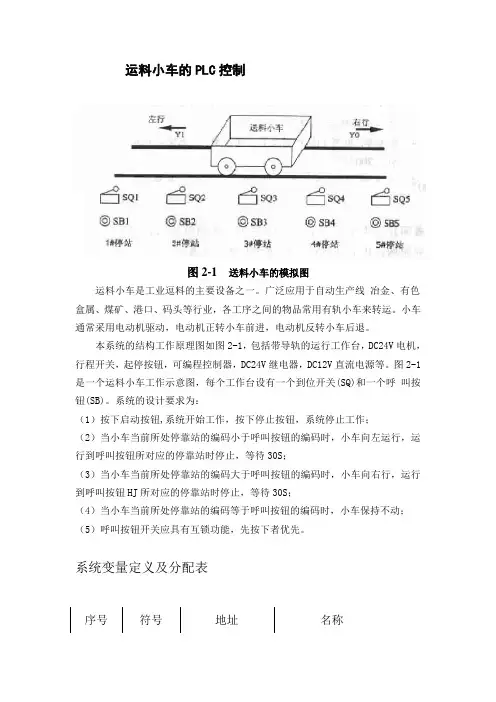
运料小车的PLC控制
图2-1 送料小车的模拟图
运料小车是工业逗料的主要设备之一。
广泛应用于自动生产线冶金、有色盒属、煤矿、港口、码头等行业,各工序之间的物品常用有轨小车来转运。
小车通常采用电动机驱动,电动机正转小车前进,电动机反转小车后退。
本系统的结构工作原理图如图2-1,包括带导轨的运行工作台,DC24V电机,行程开关,起停按钮,可编程控制器,DC24V继电器,DC12V直流电源等。
图2-1是一个运料小车工作示意图,每个工作台设有一个到位开关(SQ)和一个呼叫按钮(SB)。
系统的设计要求为:
(1)按下启动按钮,系统开始工作,按下停止按钮,系统停止工作;
(2)当小车当前所处停靠站的编码小于呼叫按钮的编码时,小车向左运行,运行到呼叫按钮所对应的停靠站时停止,等待30S;
(3)当小车当前所处停靠站的编码大于呼叫按钮的编码时,小车向右行,运行到呼叫按钮HJ所对应的停靠站时停止,等待30S;
(4)当小车当前所处停靠站的编码等于呼叫按钮的编码时,小车保持不动;(5)呼叫按钮开关应具有互锁功能,先按下者优先。
系统变量定义及分配表
表1系统变量定义及分配
3.3 系统接线图设计
系统接线图如图3所示
图3 系统接线图
四.控制系统程序设计
4.1 控制程序流程图设计
图4 控制程序流程图
4.2五工位送料小车自动控制主电路图
五工位送料小车自动控制主电路图如图3-2所示
图5 五工位送料小车自动控制主电路图。
plc运料小车控制设计

plc运料小车控制设计PLC(可编程逻辑控制器)是一种数字电子设备,用于控制自动化机器和过程。
运料小车是指一种用于运送物料的小型车辆,通常用于工业生产线上。
PLC运料小车控制设计是指将PLC技术应用于运料小车的控制系统,以实现对小车运动状态和位置的实时监控和控制。
PLC运料小车控制设计的主要步骤包括:1. 采集运料小车的位置和状态信息。
运料小车的位置和状态信息可以通过编码器、传感器和开关等设备进行采集和传输。
2. 进行位置和状态信息处理。
采集到的位置和状态信息需要进行处理和分析,以便于控制系统进行下一步动作的判断和决策。
4. 设计安全控制系统。
为了确保运料小车运行的安全性,需要设计相应的安全控制系统,并加入紧急停车装置、限位开关等保障措施。
5. 进行可靠性测试。
在完成PLC运料小车控制设计后,需要进行系统的可靠性测试,以确保系统能够稳定运行。
1. 自动化控制。
PLC技术的应用可以实现对小车的自动化控制和管理,减少人工干预的工作量,提高生产效率和质量。
2. 精确控制。
PLC控制系统具有高精度、高可靠性和高稳定性,可以实现对小车运动状态的精确监测和控制,确保生产过程的质量和安全性。
3. 用户友好性。
PLC控制系统的编程语言简单易懂,用户可以快速上手进行相关操作和编程,提高工作效率和效益。
4. 适用范围广泛。
PLC技术可以应用于不同的产业领域,满足各种生产过程的控制要求,如汽车、化工、制造业、纺织等。
1. 选用合适的PLC品牌和型号。
PLC的品牌和型号对系统的性能和稳定性有较大的影响,因此应选择性能稳定可靠的品牌和型号。
2. 确定系统所需要的传感器和开关数量和位置。
不同的系统需要不同数量和位置的传感器和开关,应根据实际情况设计。
3. 确定控制系统的工作模式和控制规则。
根据生产过程的实际需求,确定系统的工作模式和控制规则,以实现运料小车的自动化控制。
4. 配置与调试PLC控制系统。
配置PLC控制器和各种传感器并进行系统调试,确保系统的稳定性和可靠性。
运料小车plc控制的应用原理
运料小车PLC控制的应用原理1. 概述本文档将介绍运料小车PLC(可编程逻辑控制器)控制的应用原理。
运料小车是一种用于运输物料的机械设备,通过PLC控制,能够实现自动化的运输和搬运功能。
本文将重点介绍PLC控制系统的硬件组成和工作原理,并提供一个示例程序说明PLC控制运料小车的具体实现方法。
2. PLC控制系统硬件组成PLC控制系统通常由以下几个主要组成部分组成:•PLC主机:负责接收输入信号、执行控制逻辑并输出控制信号的核心设备。
•输入/输出模块:用于连接传感器、执行器等外部设备与PLC主机之间的接口模块,将外部信号输入到PLC主机,并将PLC主机输出的控制信号传送给外部设备。
•电源模块:为PLC主机和其他模块提供电力供应。
•编程端口:用于编程和调试PLC控制程序的接口。
3. PLC控制系统工作原理PLC控制系统的工作原理如下:1.输入信号采集:PLC控制系统通过输入模块连接传感器等外部设备,可以获取物料位置、速度、传感器状态等输入信号。
2.控制逻辑执行:基于输入信号,PLC主机中的控制逻辑程序会根据预设的算法和规则进行判断和计算,并产生相应的输出控制信号。
3.输出信号控制:PLC控制系统通过输出模块连接执行器等外部设备,将PLC主机产生的控制信号传送到相关设备,如运动控制器、电动机驱动器等。
这些设备根据信号进行动作,并完成物料运输、搬运等操作。
4. PLC控制运料小车示例程序下面是一个示例程序,演示了如何使用PLC控制运料小车的运输过程。
1. 初始化:- 启动电源- 等待输入信号2. 判断当前状态:- 如果传感器信号为料仓有物料,则执行步骤3- 如果传感器信号为料仓无物料,则执行步骤43. 运输物料:- 控制运料小车启动并向指定位置运动- 到达目标位置后,停止运动- 等待输入信号4. 等待物料进料:- 等待输入信号- 如果传感器信号为料仓有物料,则执行步骤3- 如果传感器信号为料仓无物料,则循环执行步骤45. 关闭系统:- 停止运料小车的运动- 断开电源供应5. 总结本文介绍了运料小车PLC控制的应用原理。
PLC中运料小车控制系统标志位的设置方法
一、运料小车控制系统工艺要求如下:1、按下开始按钮,小车从起始位置A装料;如果小车不在起始位置,则需要先让小车运行到起始位置。
2、装料时间为10s,10s后小车前进驶向放料位置1进行8S放料,然后再回到起始位置A装料。
3、小车返回到起始位置A继续装料10s,然后先经过放料位置1(不停),继续往放料位置2前进,在放料位置2进行8s放料后返回到起始位置A进行循环运行。
4、当按下停止按钮后,假如小车正运行在一个周期中,则需要小车完成这个周期后停在起始位置A处。
二、控制程序思路:本例中的关键点有以下几个:(1)判断是否在起始位置,以及确定不在起始位置后回到起始位置时是继续运行;(2)如何设置标志位,确定小车第二次经过放料位置1时不停止,且在第一次到达放料位1时不会往放料位置2走。
(3)如何确保按下停止按钮后小车继续完成本周期的运行后再停止。
(一)判断是否在起始位置,以及确定不在起始位置后回到起始位置时是继续运行1、按下启动按钮,如果车在A位置,则直接进行装料;2、如果不在A位置则需要先回到A位置,如下为回到A位置的程序;3、回到A位置后是继续进行装料,不用再次按下启动按钮了,所以要判定其当前为已经启动过了,如下图中的m1.5 ;至此,启动过程结束了,开始进行装料。
(二)如何设置标志位,确定小车第二次经过放料位置1时不停止,且在第一次到达放料位1时不会往放料位置2走的问题?1、设置小车第一次到达放料位置1,且定时8s放完料后为小车完成第一次放料的标志:2、作用一:这个标志位m20.5被置位后,用于控制小车在第二次通过放料位置1时小车不停止:3、作用2:这个标志位m20.5被置位后,用于控制小车在第一次到达放料位置1时不会继续前进(这是由于小车装好料后前进定时程序均是10s,定时器用的是同一个,且运行方向也一致)(三)如何确保按下停止按钮后小车继续完成本周期的运行后再停止。
在按下停止按钮后,需要确保小车的两个标志位均已经复位(即已经完成了本周期的运行过程),且小车处在上料的位置A时才可以进行整线停线。
运料小车的PLC控制
运料小车的PLC控制概述运料小车(Material Handling Cart)是一种用来运输物品的小型车辆。
它通常由运载部分(如平台)和移动部分(如轮子)组成。
在许多工业应用中,运料小车被广泛应用于物流、生产线和仓库等场合,以提高生产效率和降低人工成本。
PLC(Programmable Logic Controller)是一种专用于工业自动化领域的计算机控制系统。
它通常由输入模块、输出模块、中央处理器和编程软件等组成,并可以通过编程实现自动控制。
在运料小车中,PLC的应用可以实现自动控制运载部分的高低、前后移动等功能。
运料小车的PLC控制系统设计输入模块运料小车上的输入设备通常包括传感器和按键等。
传感器用于获取外部环境信息,例如测量货物重量、检测行驶路线等;按键则用于人工控制小车的运动。
在PLC控制系统设计中,应将这些输入设备与相应的输入模块相连接,以实现对小车的实时控制。
输出模块运料小车上的输出设备通常包括电机和气缸等。
电机用于驱动小车的轮子前进或后退,气缸则用于控制运载部分的高低。
在PLC控制系统设计中,应将这些输出设备与相应的输出模块相连接,以实现对小车的运动和运载部分高低的实时控制。
中央处理器PLC控制系统的中央处理器是控制系统的核心。
在运料小车中,中央处理器负责实时读取输入模块的信号,判断控制逻辑,并输出对应的控制信号到输出模块。
中央处理器的性能和可靠性对PLC控制系统的稳定性和可靠性具有重要的影响。
编程软件PLC控制系统的编程软件通常用于编写和调试控制逻辑。
设计者可以通过编程软件实现自动控制和优化控制逻辑,提高小车的运行效率和可靠性。
运料小车的PLC控制系统实现为了实现运料小车的PLC控制功能,需要进行如下操作:1. 设计控制逻辑首先,需要根据具体的控制需求,设计对应的控制逻辑,并将其编译成PLC控制程序。
2. 配置输入输出模块其次,需要将小车上的输入输出设备与PLC控制系统的输入输出模块相连接,并进行初始化配置。
运料小车的PLC控制
任务一 单台电动机启/停的PLC控制
它采用可编程的存储器,用来在其内部存储执行逻辑运算、顺序控制、 定时、计数和算术运算等操作指令,并通过数字式、模拟式的输入和输 出,控制各种类型的机械或生产过程。可编程控制器及其有关设备,都 应按易于使工业控制系统形成一个整体,易于扩充其功能的原则拼行设 计。
项目七 运料小车的PLC控制
1 任务一 单台电动机启/停的YLC控制 2 任务二 电动机正反转的YLC控制 3 任务三 皮带运输机的YLC控制 4 任务四 生产线产品计数控制 5 项目实施 运料小车的YLC控制
返回
任务一 单台电动机启/停的PLC控制
一、项目任务
广泛使用的生产机械,一般都是由电动机来起动,也就是说,生产机械 的各种动作都是通过电动机的各种运动来实现的。因此,控制了电动机 也就间接地实现了对生产机械的控制。
生产机械在进行正常生产活动时,需要连续运行,但是在试车或进行调 整工作时,往往需要点动控制来实现短时运行。电动机单向启动、停
止控制线路如图7-1所示,它能实现电动机直接启动和自由停车的控制 功能。现改用PLC来实现该控制。
二、知识链接
S7一200系列共有27条逻辑指令,多用于开关量逻辑控制,本章主要讲 述基本逻辑指令的梯形图和语句表的基本编程方法。
用LD, LDN指令,支路终点用OLD指令。 ③如果有多个电路块串、并联,从第二个电路块开始,在每一个电路块
后面加ALD,OLD指令,支路数量没有限制。 ④ALD , OLD指令没有操作数。
上一页 下一页 返回
任务一 单台电动机启/停的PLC控制
三、项目分析
本任务I/0分配见表7-4,硬件接线如图7-6所示。
四、项目实施