
简单机械和功知识点归纳-
简单机械和功知识点网1、杠杆:在力的作用下可以绕一固定点转动的硬棒叫做杠杆。
2、杠杆的5个要素:①支点:杠杆绕着转动的点,用O点表示;②动力:使杠杆转动的动力,用表示;③阻力:阻碍杠杆转动的力,用表示;④动力臂:从支点到动力作用线的距离,用表示;⑤阻力臂:从支点到阻力作用线的距离,用表示3、画力臂方法:1)找支点2)画力的作用线3)通过支点向力的作用线画垂线4)大括号,垂足符号,字母4、杠杆平衡的条件(杠杆原理):动力×动力臂 = 阻力×阻力臂,即2211lFlF⨯=⨯杠杆静止或绕支点匀速转动时,说明杠杆处于平衡状态5、杠杆平衡条件的计算:6、杠杆平衡的条件实验7杠杆的分类与应用名称结构特征特点应用举省力杠杆动力臂> 阻力臂省力、费距扳手、动滑轮、钢丝钳费力杠杆动力臂< 阻力臂费力、省距理发剪刀、钓鱼竿、筷子等臂杠杆动力臂= 阻力臂不省力、不费距天平、定滑轮杠杆1、定滑轮:①定义:中间的轴固定不动的滑轮。
②实质:定滑轮的实质是:等臂杠杆③特点:使用定滑轮不能省力但是能改变动力的方向。
④对理想的定滑轮(不计轮轴间摩擦)F=G绳子自由端移动距离S F(或速度v F) = 重物移动的距离S G(或速度v G)2、动滑轮:①定义:和重物一起移动的滑轮。
(可上下移动,也可左右移动)②实质:动滑轮的实质是:动力臂为阻力臂2倍的省力杠杆。
③特点:使用动滑轮能省一半的力,但不能改变动力的方向。
④理想的动滑轮(不计轴间摩擦和动滑轮重力)则:F= 1/2G只忽略轮轴间的摩擦则拉力F=1 / 2(G物+G动)绳子自由端移动距离S F(或v F)=2倍的重物移动的距离S G(或v G)滑轮组:①定义:定滑轮、动滑轮组合成滑轮组。
②特点:使用滑轮组既能省力又能改变动力的方向③理想的滑轮组(不计轮轴间的摩擦和动滑轮的重力)拉力F= 1 / n G 。
只忽略轮轴间的摩擦,则拉力F= 1 / n (G物+G动)绳子自由端移动距离S F(或v F)=n倍的重物移动的距离S G(或v G)④组装滑轮组方法:首先根据公式n=(G物+G动) / F求出绳子的股数,然后根据“奇动偶定”的原则。
结合题目的具体要求组装滑轮。
滑轮简单机械和功F1l1F2l21、功W :一个力作用在物体上,且物体沿力的方向通过了一段距离,物理学上称这个力对物体做了机械功,简称做了功。
2、计算公式:S F W ⋅=。
3、单位:焦耳(焦); 符号:J ; 即:m N J ⋅=114、做功的两个必要条件:①对物体要有力的作用;②物体要在力的方向上通过一定的距离。
功1、功率:单位时间内所做的功。
物理意义:表征力做功快慢的物理量。
2、计算公式:tWP =; FV P = 3、单位:瓦特(瓦); 符号:W ; 即s J W 11= 单位换算:W kW 3101=,W MW 6101=功率(一)机械效率1、有用功:为达到目的所做的功 1、额外功:不需要但不得不做的功2、总功:额外有用总W W W +=使用机械所做的功3、机械效率:有用功与总功的比值。
%100⨯=总共有用功机械效率即:%100⨯=总有用W W η 4、机械效率总小于1。
(二)探究测滑轮组机械效率 1、 实验原理只忽略轮轴间的摩擦W 有用=Gh 、W 额=G 动h 、W 总=FS ɳ=动G G G nF G +=// 2、实验器材:弹簧测力计、刻度尺3.要测的物理量:物重G 、拉力F 、重物上升的距离h 、弹簧测力计移动的距离S4.操作注意点:(1)匀速竖直向上拉动弹簧测力计.(2)不能在静止时读弹簧测力计的示数,应在匀速拉动过程中读数.5. 相同的滑轮组,绕绳方法虽不同,但提升相同的重物时,机械效率是相同的;用同样的滑轮组提升不同的重物,重物越重滑轮组的机械效率越大。
但提升相同的重物时,动滑轮越多效率越低机械效率简单机械和功简单机械和功1、画力臂练习方法:1)找支点2)画力的作用线3)通过支点向力的作用线画垂线4)大括号,垂足符号,字母2、最小力画法练习 1)支点与杠杆末端相连 2)力垂直于杠杆末端例题1.假如在一跷跷板中大人重750N ,小女孩重250N 。
当大人离跷跷板的转轴0.5m 时,小女孩应该坐在哪里才能使跷跷板平衡?例题2.如图,一轻质杆OA 一端固定在竖直墙上,可绕O 点转动,已知0A=0.3cm ,OB=0.2cm,在A 点处悬挂一重物G ,质量为2kg ,若在B 处施一竖直向上的拉力F ,使杠杆在水平线上平衡,此时拉力F 为多少?例题3.如图:OB=2BA ,物体重为60N ,不计杠杆自身重力,绳与杆的夹角为30℃,则绳的拉力为多少?从A 点搬动柜子 从M 端抬起均匀木棒 把水倒入杯中3、杠杆平衡条件的计算:4、杠杆平衡的条件实验例题1.在“探究杠杆的平衡条件”实验中,应先调节杠杆两端的平衡螺母, 使杠杆在____位置平衡,这样做是为了便于测量____.如发现杠杆左端偏高,则可将右端的平衡螺母向_____调节,此后在整个实验过程中,能否再旋动两端的平衡螺母?______.下图是小明同学三次实验的情景,实验时所用的每个钩码重均为0.5N ,杠杆上刻线的间距为5cm ,部分实验数据记录如下表:实验次数 动力F 1/N 动力臂L 1/cm 阻力F 2/N 阻力臂L2/cm1 1.5 10 12 1 20 10 31201.510(1)请将表格中的实验数据补充完整.(2)小明的第3次实验记录中有一个数据明显错误,它是_________,错误原因是_____________________.(3)某次测量中,在如图14所示的条件下杠杆已处于平衡状态.若小明同时拿走两边下方的两个钩码,则杠杆的________(“左”或“右”)端将下沉.为使杠杆恢复水平平衡,小明应将左侧剩余的两个钩码移至________点处.例题2.小明同学探究杠杆平衡条件:(不考虑杠杆自重和摩擦)(1)实验前没有挂钩码时,小明发现杠杆右端下倾,则应将左端的平衡螺母向______调,使杠杆在水平位置平衡;这样做的目的是_______________ 。
(2)三次实验数据记录表格如下:实验序号 动力F1(牛) 动力臂L1(厘米) 阻力F2(牛) 阻力臂L2(厘米)1 2 4 2 4 2 4 6 3 83 84 6①小明用如图甲所示进行第3次实验,弹簧测力计的所示如图乙所示,则动力F1=_____N②分析三次实验数据,发现第3次实验中弹簧测力计示数偏大,检测弹簧测力计发现完好无损,原因可能是___________。
(3)小明通过实验探究,得出了杠杆平衡条件。
生活中的钓鱼竿应用了该实验中的第____次实验原理例题3.在探究杠杆平衡条件的实验中:(1)小明发现杠杆右端低左端高,要使它在水平位置平衡,应将杠杆右端的平衡螺母向____________调节。
小明调节杠杆在水平位置平衡的主要目的是__________。
(2)如图甲所示,在杠杆左边A 处挂四个相同钩码,要使杠杆在水平位置平衡,应在杠杆右边B 处挂同样钩码______个。
(3)如图乙所示,用弹簧测力计在C 处竖直向上拉,当弹簧测力计逐渐向右倾斜时,使杠杆仍然在水平位置平衡,则弹簧测力计的示数将______________(变大/变小/不变),其原因是______。
乙例题4. 在探究“杠杆平衡条件”的实验中,杠杆上每格等距:(1)实验前没挂钩码时,发现杠杆左端上翘,应将左端平衡螺母向_____旋一些(选填“左”或“右”),使杠杆在_____位置平衡。
(2)实验中,用图12所示的方式悬挂钩码,杠杆也能平衡,但采用这种方式是不妥当的。
这主要是因为( )A .一个人无法独立操作B .需要使用太多的钩码C .力臂与杠杆不重合D .力和力臂数目过多(3)图12中,不改变支点O 右侧所挂的两个钩码及其位置,保持左侧第______格的钩码不动,将左侧另外两个钩码改挂到它的下方,杠杆仍可以平衡。
例题5.在“探究杠杆平衡条件”的实验中:(1)实验前没有挂钩码时,若杠杆右端下倾,则应将右端的平衡螺母______(选填“左”或“右”)调节,使杠杆在水平位置平衡。
(2)如图所示,杠杆在水平位置平衡后,若将左侧的3个钩码该挂在D 处,要是杠杆仍然保持平衡,则应将右端钩码该挂在 __ 处(3)如图所示,杠杆在水平位置平衡后,若在左侧的3个钩码下添加1个钩码,要使杠杆仍然保持平衡,则应将右侧钩码改挂在 ______处 (4)分析有关实验数据,可得出杠杆平衡条件是:________例题:在 “探究动滑轮的机械效率”时,某小组利用自重不同的两个动滑轮进行了如图所示的三次测量,数据记录如下:(1)完成表格中第3次数据(a )(b )(c )处的计算,填在下面的横线上:(a ) ; (b ) ; (c ) .(2)通过比较 两次实验数据(选填实验序号),可知动滑轮的机械效率与动滑轮的自重 (选填“有关” 或“无关”).(3)小明认为“同一个机械,它的机械效率是一个定值”,通过比较 两次实验数据(选填实验序号),可知他的观点是 的(选填“正确” 或“错误”).实验 序号 钩码重/N动滑轮重/N 拉力/N 钩码上升的高度/m测力计移动的距离/m有用功/J 总功 /J 机械效率 /% ① 4 0.5 2.3 0.2 0.4 0.8 0.92 87.0 ② 4 0.9 2.5 0.2 0.4 0.8 1.0 80.0 ③60.53.30.20.4(a ) (b )(c )第①次第②次 第③次第28题图《简单机械》单元练习题一、单项选择题5、用如图2所示的滑轮组在水平地面上匀速拉动物体A,已知拉力F=6N,绳子的自由端的速度为0.2m/s。
不计滑轮重、绳重和摩擦,则物体A受到的摩擦力的大小以及物体A的运动速度分别为()A 12N 0.1m/sB 3N 0.1m/sC 18N 0.6m/sD 12N 0.6m/s6、用如图3所示的滑轮组匀速提升重物,绳重和摩擦均忽略不计。
已知G=240N, F=140N,则动滑轮的重为()A 100N B 50N C 40N D 无法判定图2 图37、一同学要抬起一根粗细均匀,重800N的杠杆的一端,另一端不离地,他至少要用力()A、800NB、600NC、400ND、200N9、下列做法中能够提高机械效率的是()A 增加有用功B 减小机械间的摩擦C 减小总功D 使用最省力的机械10、某人用同一滑轮组分别将两个质量不相等的物体,在相同的时间内匀速提升相同的高度(不计摩擦),则在两次提升物体的过程中()A 做的额外功相等B 做的有用功相等C 做的总功相等D 机械效率相等11、为了粉刷墙壁,需要将涂料运到5楼上去。
物理机械和功知识点
物理机械和功知识点一、机械机械是物理学中的一个重要分支,研究物体的运动规律以及物体之间的相互作用。
机械的基本概念包括力、质量、加速度、速度等。
下面我们来逐个介绍这些概念。
1. 力:力是物体之间相互作用产生的结果,是物体改变运动状态的原因。
力的大小用牛顿(N)作为单位,方向用箭头表示。
2. 质量:质量是物体所固有的属性,是物体惯性的度量。
质量的单位是千克(kg),它决定了物体受力后的加速度。
3. 加速度:加速度是物体速度改变的速率,是速度变化量与时间的比值。
加速度的单位是米每秒平方(m/s²)。
4. 速度:速度是物体运动的快慢和方向,是位移随时间的变化率。
速度的单位是米每秒(m/s)。
5. 位移:位移是物体位置的变化,是物体在某一段时间内的移动距离和方向的总和。
位移的单位是米(m)。
二、功功是机械中一个重要的概念,描述了力对物体做功的过程。
下面我们来了解一下功的定义和计算方法。
1. 功的定义:功是力对物体做的作用,是力与物体位移的乘积。
功的单位是焦耳(J)。
2. 正功和负功:当力和位移的方向相同时,功为正;当力和位移的方向相反时,功为负。
正功表示对物体做正向的功,负功表示对物体做反向的功。
3. 功率:功率是描述做功速度的物理量,表示单位时间内做功的多少。
功率的单位是瓦特(W),等于每秒做的功的大小。
4. 功率的计算公式:功率等于力对物体做功的大小除以所用的时间。
功率的计算公式为 P = W/t,其中P 表示功率,W 表示做的功,t 表示所用的时间。
在机械和功的知识中,我们还可以了解到很多相关的概念和公式。
比如牛顿第二定律 F = ma,描述了力对物体产生加速度的关系;力的合成和分解,可以把一个力分解为多个力的合力;动能和势能,描述了物体的能量转化过程等等。
总结:机械和功是物理学中重要的概念和知识点,涉及到物体的运动规律和相互作用。
了解机械和功的基本概念和计算方法,对于理解物理学中的其他内容以及解决实际问题具有重要意义。
简单机械功和能总结

简单机械 功和能知识点一、简单机械 1.杠杆 (1)杠杆的平衡:即指杠杆静止不转成匀速转动。
(2)杠杆的平衡条件: 动力×动力臂 = 阻力×阻力臂 公式:①F l F l 1122=⋅②F F l l 2112= (3)杠杆的分类:省力杠杆:动力臂大于阻力臂,l l 12> , 动力小于阻力,F F 12< 。
费力杠杆:动力臂小于阻力臂,l l 12<, 动力大于阻力,F F 12>。
等臂杠杆:动力臂等于阻力臂,l l 12=,动力等于阻力,F F 12=。
省力杠杆费距离。
费力杠杆省距离。
2.滑轮 ①定滑轮:实质是一个等臂的杠杆,使用定滑轮不省力,但能改变力的方向。
②动滑轮:实质是个动力臂为阻力臂二倍的杠杆,使用动滑轮能省一半力,但费距离,且不能改变力的方向。
③滑轮组:使用滑轮组时,滑轮组用几段绳子吊着物体,提起物体所用的力就是物重的几分之一。
F n G G =+1()物轮,其中n 表示吊着物体的绳子的段数。
二、功1.做功的两个必要因素:一是作用在物体上的力,二是物体在力的方向上通过的距离。
2.功的计算公式:W = FS 。
3.功的单位:在国际单位制中,功的单位是焦耳。
4.根据做功的两个必要条件,下面的三种情况没有做功。
(1)物体受到力的作用,但没有通过距离,这个力对物体没有做功,例如人用力推一个笨重的物体而没有推动;一个人举着一个物体不动,力都没有对物体做功。
(2)物体不受外力,由于惯性做匀速线运动。
物体虽然通过了一段距离,但物体没有受到力的作用,这种情况也没有做功。
(3)物体通过的距离跟它受到的力的方向垂直,这种情况,虽然有力的作用,物体也通过了一段距离,但这个距离不是在力的方向上的距离,这个力也没有做功。
例如人在水平面上推车前进,重力的方向竖直向下,车虽然通过了距离,但在重力方向上没有通过距离,因而重力没有对车做功。
三、功率1.定义:单位时间里完成的功,叫做功率。
九年级物理简单机械和功知识点
一、简单机械:1.杠杆:杠杆是由杠杆臂、支点和力臂组成的简单机械装置。
在杠杆上,力臂越大,力度越小,反之,力臂越小,力度越大。
支点处受力平衡,即力矩相等。
2.滑轮:滑轮由轮筒和轮外零件构成,用于改变施力方向。
滑轮可以分为固定滑轮和活动滑轮。
固定滑轮用于改变施力方向,力度不变;活动滑轮可以改变施力方向,同时还能改变力的大小。
3.斜面:斜面是曲面的倾斜物体,可用于减小移动物体所需的力量。
斜面上物体所受的力可以分为一个与斜面平行的力和一个垂直于斜面的力。
斜面较平时所需的力较小,斜面较陡时所需的力较大。
4.轮轴:轮轴由轴和轮组成,是一种用于减小摩擦力的简单机械装置。
通过使用轮轴,可以减小力的大小,但同时需要增加施力的距离。
5.楔子:楔子是一种用于分割或固定物体的简单机械装置。
楔子的刃部较小,施加的力较大,可以将物体分为两半。
楔子的刃部较大,施加的力较小,可以将物体固定在一起。
二、功:1. 功的定义:功是力在作用方向上的乘积。
即功=力× 距离×cosθ。
其中,力的单位为牛顿(N),距离的单位为米(m),角度θ为力的方向与移动方向之间的夹角。
2.正功和负功:当力与物体的运动方向一致时,称为正功;当力与物体的运动方向相反时,称为负功。
3.功的单位:国际单位制中,功的单位为焦耳(J)。
其他常见单位有千焦耳(kJ)和千瓦时(kWh)。
4.机械功率:机械功率是指单位时间内所做的功。
机械功率等于力×速度,即功率=功÷时间。
机械功率的单位是瓦特(W)。
5.机械效率:机械效率是指输入功与输出功之间的比值,可以用来衡量机械装置的工作效率。
机械效率等于输出功÷输入功乘100%。
通常用百分比表示。
复习简单机械和功
斜 量 度 拉 s/m 有
率
程 G/N h/m 力
/J
度
F/N
较缓 10 0.1 3 1 1 3 33%
较(所陡1用)同拉一1力0斜越面大0,.2倾斜4程度越1高,拉2同一物4 体 50% (2)同一斜面,倾斜程度越高,拉同一物体 最机陡械效1率0越高0.3 5 1 3 5 60%
20、一块水田面积为2400m2 要灌平均0.1m深 的水。不计水渗透的损失,求:(1)所灌水 的体积;(2)所灌水的质量;(3)若这些 水是用水泵(抽水机)从距水田2m深的水渠中 抽上来的,水泵至少要做多少功?(4)若水 泵的功率为 2.4kw,抽这些水要用多长时间? (ρ水=1.0 x10³kg/m3,g=10N/kg)
W总
(一)杠杆
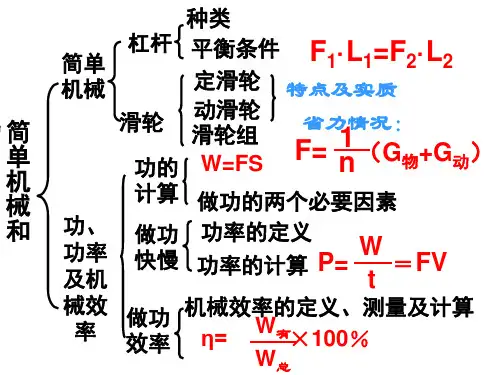
1. 定义 一根硬棒,在力的作用下能绕着 固定点转动,这根硬棒就是杠杆。
2.几个名称: 支点:杠杆绕着转动的点。 动力:使杠杆转动的力。 阻力:阻碍杠杆转动的力。 动力臂:从支点到动力作用线的距离。 阻力臂:从支点到阻力作用线的距离。
F1 力动
L1
动力臂
F2
支点
O
L2 阻力臂
阻 力 F2
5、机械效率公式: G物 • h
F动力 • S动力
W有用
W总
W有用
W有用 W额外
W总 W额外
W总
12、判断:下面说法中是否正确.
1.有用功越多,机械效率越高 2.额外功越少,机械效率越高 3.物体做功越慢,机械效率越低 4.做总功越多,机械效率越低 5.做相同的有用功,额外功越少,机械 效率越高
()
A.大小不变 B.由小变大
O L2’
C.先变大后变小
D.先变小后变大
(word完整版)11简单机械和功知识点,推荐文档
第11章 简单机械和功知识点总结一、 认识和利用杠杆 1、 杠杆(1) 杠杆的定义:在力的作用下能绕固定点转动的硬棒。
(2) 影响杠杆的五要素:支点:杠杆绕着转动的固定点; 动力:使杠杆转动的力F1; 阻力:阻碍杠杆转动的力F2;动力臂:从支点到动力作用线的距离1l ; 阻力臂:从支点到阻力作用线的距离2l ; (方法提示:一找点;二画线;三作垂线段)2、 杠杆的平衡条件(1) 杠杆的平衡:杠杆处于静止或匀速转动状态(2) 杠杆平衡条件:动力×动力臂=阻力×阻力臂,即F11l = F22l或:动力臂是阻力臂的几倍,动力就是阻力的几分之一。
即力与力臂成反比。
2112F F l l = 3、 三种杠杆及应用举例:(1) 省力杠杆:当1l >2l 时,F1<F2。
例:扳手,撬棍,指甲刀。
(2) 费力杠杆:当1l <2l 时,F1>F2。
例:钓鱼杆,船桨。
(3) 等臂杠杆:当1l =2l 时,F1=F2。
例:天平 4、不等臂天平的使用:物左砝右时质量为m 1,物右砝左时质量为m 2,则物体质量为m=21m m ,天平两边力臂之比为2121m m l l = 5、欲使已平衡的杠杆在改变力或力臂后再次平衡,则应有改变后的两侧的力与力臂的乘积相等,或者是两边的力或力臂同时改变相同的倍数。
(不是相同的大小)6、杠杆两端挂同种金属块平衡后,同时没入水中,杠杆仍然平衡;若挂不同种金属块,则杠杆失去平衡,密度较大的一端下沉。
二、 认识和利用滑轮 1、 认识滑轮和滑轮组实质 力的关系 (F ,G ) 距离关系 (s ,h ) 速度关系 (v ,0v ) 作用定滑轮 等臂杠杆 F=Gs=h v =0v 改变力的方向, 既不省力也不省距离动滑轮 动力臂是阻力臂两倍的杠杆F=12G s=2h v =20v 省一半力, 费距离滑轮组F=1nG s=nhv =n 0v既可省力又能改变力的方向费距离(忽略摩擦,G =G 物+G 动滑轮) 2、 滑轮组用力情况的判断判断用力情况的关键是弄清几段绳子承担动滑轮和重物,在数绳子时,不但要明确绳子是否承担动滑轮和重物的重力,还要看清滑轮组的组装方式,不能只看滑轮个数。
简单机械和功知识点

简单机械和功知识点总结一、 认识和利用杠杆 1、 杠杆(1) 杠杆的定义:在力的作用下能绕固定点转动的硬棒; (2) 影响杠杆的五要素:支点:杠杆绕着转动的固定点; 动力:使杠杆转动的力F1; 阻力:阻碍杠杆转动的力F2;动力臂:从支点到动力作用线的距离1l ; 阻力臂:从支点到阻力作用线的距离2l ; 方法提示:一找点;二画线;三作垂线段 2、 杠杆的平衡条件(1) 杠杆的平衡:杠杆处于静止或匀速转动状态(2) 杠杆平衡条件:动力×动力臂=阻力×阻力臂,即F11l = F22l或:动力臂是阻力臂的几倍,动力就是阻力的几分之一;即力与力臂成反比;2112F F l l 3、 三种杠杆及应用举例:(1) 省力杠杆:当1l >2l 时,F1<F2;例:扳手,撬棍,指甲刀; (2) 费力杠杆:当1l <2l 时,F1>F2;例:钓鱼杆,船桨; (3) 等臂杠杆:当1l =2l 时,F1=F2;例:天平 4、不等臂天平的使用:物左砝右时质量为m 1,物右砝左时质量为m 2,则物体质量为m=21m m ,天平两边力臂之比为2121m m l l5、欲使已平衡的杠杆在改变力或力臂后再次平衡,则应有改变后的两侧的力与力臂的乘积相等,或者是两边的力或力臂同时改变相同的倍数;不是相同的大小6、杠杆两端挂同种金属块平衡后,同时没入水中,杠杆仍然平衡;若挂不同种金属块,则杠杆失去平衡,密度较大的一端下沉; 二、 认识和利用滑轮 1、 认识滑轮和滑轮组实质力的关系 F,G距离关系 s,h速度关系v ,0v作用定滑轮等臂杠杆F=Gs=hv =0v改变力的方向,既不省力也不省距离动滑轮动力臂是阻力臂两倍的杠杆F=12G s=2hv =20v省一半力,费距离滑轮组F=1n Gs=nh v =n 0v 既可省力又能改变力的方向 费距离忽略摩擦,G =G 物+G 动滑轮 2、 滑轮组用力情况的判断判断用力情况的关键是弄清几段绳子承担动滑轮和重物,在数绳子时,不但要明确绳子是否承担动滑轮和重物的重力,还要看清滑轮组的组装方式,不能只看滑轮个数;3、滑轮组绳子段数n与动滑轮个数m之间的关系:n=2m或n=2m+1;n为偶数时,绳子起点在定滑轮上;n为奇数时,绳子起点在动滑轮上;4、在给滑轮组绕绳时,若要求人站在地上拉动重物上升;则绳子最后必定穿过定滑轮,拉力方向向下;三、怎样才算做功1、做功的条件一是作用在物体上的力;二是物体在力的方向上通过了距离,二者缺一不可;2、常见的几种看似做功而实际没有做功的情况:不劳无功,劳而无功(1)物体依靠惯性通过了一段距离,如推出去的铅球,投掷出去的标枪;(2)有力作用在物体上,物体没有移动距离,如推而不动,搬而未起;(3)有力作用在物体上,物体也移动了一段距离,但力的方向与移动方向垂直或指向反方向;如:用手提着水桶水平运动,关闭发动机的汽车慢慢停下来;3、功的大小公式:W=FsF是做功的力的大小,s是物体在动力F的方向上通过的距离,它不一定等于物体实际移动的距离;使用机械提升重物时,动力做功可以使用公式W=Fs来计算,克服物体重力做功W=Gh;从斜面上滑下的物体,重力G对物体做功,物体在力的方向上移动的距离是斜面高h,而不是物体实际移动的距离即斜面的长l ,所以重力做的功是:W=Gh 省力的机械多移动距离,费力的机械省距离,总之任何机械都不省功,但使用机械可以给人们带来方便 四、 做功的快慢1、 功率的意义:表示物体做功的快慢;2、 功率的定义:单位时间里物体完成的功;3、 公式:WP F v t==• 特别提醒:运动公式P Fv =时要注意,当功率一定时,要增大牵引力需要减小速度 4、单位:W 、kW功率数据的意义:一台机器的功率为500W,表示这台机器在1s 内做功500J; 5、区别机械的总功率和有用功率: 总功率指机械本身产生的功率,t总总W P =有用功率指机械用来做有用功的那部分功率:t有用有用W P =,P 有用=P 总·η 五、 机械效率1、 机械效率的定义:有用功跟总功的比值2、 公式: 100%W W =⨯有用总对于任何机械,η总小于1; 3、 有用功、总功、额外功(1) 有用功是为了达到目的、完成任务而对物体做的功;如:克服物重提升物体时,W 有用=Gh ,克服地面对物体的摩擦使物体运动时,W 有用=fs ; (2) 额外功是指对人们无用,但因为摩擦力和机械自重等存在,克服摩擦力和机械自重而不得不做的功;使用机械提升重物时,用来克服机械自重和机械各部分摩擦所做的是额外功;水平移动物体时,所做的克服有用摩擦之外所做的功为额外功; (3) 总功是:W W W 总有用额外=+,也就是人们使用机械时实际做的功;W •总动=F s ,式中动F 是作用在机械上的动力,s 是动力动F 通过的距离;(4) 提高机械效率的主要方法:增加有用功,减少额外功,增大有用功与额外功的比值;对于组合一定的滑轮组,增大提升物体的重力,增大所做的有用功,可提高其机械效率;4.计算机械效率的各种变形式. A.在竖直方向上提升物体,η====对于杠杆:n =s/h =;对于滑轮组:n =s/h,s 为动力移动的距离,h 为物体提升的高度 注:若只计动滑轮的重,则F =G+G 轮/n,机械效率η还可等于,即η=.B.在水平方向上拉动物体,η==s 物为物体移动的距离,s 动力为拉力移动的距离 C.注意事项① 机械效率与功率的区别功率是表示机械做功的快慢,功率大只表示机械做功快;机械效率是表示机械对总功利用率高低的物理量,效率高只表示机械对总功的利用率高.因此,功率大的机械不一定机械效率高,如内燃机车的功率是4210W,但它的效率只有30—40%;而机械效率高的机械,它的功率不一定就大,如儿童玩具汽车的电动机效率可达80%,但功率只有几瓦.②机械效率的高低与机械是否省力无内在联系,不能认为越省力的机械效率就越高.。
简单机械和功知识点和公式
简单机械和功知识点和公式一、功1.力学里所说的功包括两个必要因素:一是作用在物体上的力;二是物体在力的方向上通过的距离。
2.不做功的三种情况:有力无距离、有距离无力、力和距离垂直。
巩固:☆某同学踢足球,球离脚后飞出10m远,足球飞出10m的过程中人不做功。
(原因是足球靠惯性飞出)。
3.力学里规定:功等于力跟物体在力的方向上通过的距离的乘积。
公式:W=FS。
4.功的单位:焦耳,1J=1N•m。
把一个鸡蛋举高1m,做的功大约是0.5J。
5.应用功的公式注意:①分清哪个力对物体做功,计算时F就是这个力;②公式中S 一定是在力的方向上通过的距离,强调对应。
③功的单位“焦”(牛•米=焦),不要和力和力臂的乘积(牛•米,不能写成“焦”)单位搞混。
二、功的原理1.内容:使用机械时,人们所做的功,都不会少于直接用手所做的功;即:使用任何机械都不省功。
2.说明:(请注意理想情况功的原理可以如何表述?)①功的原理是一个普遍的结论,对于任何机械都适用。
②功的原理告诉我们:使用机械要省力必须费距离,要省距离必须费力,既省力又省距离的机械是没有的。
③使用机械虽然不能省功,但人类仍然使用,是因为使用机械或者可以省力、或者可以省距离、也可以改变力的方向,给人类工作带来很多方便。
④我们做题遇到的多是理想机械(忽略摩擦和机械本身的重力)理想机械:使用机械时,人们所做的功(FS)=直接用手对重物所做的功(Gh)。
3.应用:斜面①理想斜面:斜面光滑;②理想斜面遵从功的原理;③理想斜面公式:FL=Gh,其中:F:沿斜面方向的推力;L:斜面长;G:物重;h:斜面高度。
如果斜面与物体间的摩擦为f,则:FL=fL+Gh;这样F做功就大于直接对物体做功Gh。
三、机械效率1.有用功:定义:对人们有用的功。
公式:W有用=Gh(提升重物)=W总-W额=ηW总斜面:W有用=Gh2.额外功:定义:并非我们需要但又不得不做的功。
公式:W额=W总-W有用=G动h(忽略轮轴摩擦的动滑轮、滑轮组)斜面:W额=fL3.总功:定义:有用功加额外功或动力所做的功公式:W总=W有用+W额=FS= W有用/η斜面:W总= fL+Gh=FL4.机械效率:①定义:有用功跟总功的比值。
简单机械和功知识点归纳
简单机械和功知识点归纳1.杠杆原理杠杆是指在力的作用下可以绕一固定点转动的硬棒。
杠杆的五个要素分别是支点、动力、阻力、动力臂和阻力臂。
支点是杠杆绕着转动的点,用O点表示;动力是使杠杆转动的力,用F1表示;阻力是阻碍杠杆转动的力,用F2表示;动力臂是从支点到动力作用线的距离,用l1表示;阻力臂是从支点到阻力作用线的距离,用l2表示。
2.画力臂的方法画力臂的方法包括四个步骤:首先找到支点,然后画出力的作用线,接着通过支点向力的作用线画垂线,最后用大括号、垂足符号和字母表示。
3.最小力画法最小力画法有两个步骤:首先将支点与杠杆末端相连,然后将力垂直于杠杆末端。
这种方法适用于从M端抬起均匀木棒把水倒入杯中或从A点搬动柜子等情况。
4.杠杆平衡条件杠杆平衡的条件是动力乘以动力臂等于阻力乘以阻力臂,即F1×l1=F2×l2.当杠杆静止或绕支点匀速转动时,说明杠杆处于平衡状态。
5.杠杆平衡条件的计算杠杆平衡条件的计算可以通过例题来进行。
例如,如果在一跷跷板中大人重750N,小女孩重250N。
当大人离跷跷板的转轴0.5m时,小女孩应该坐在哪里才能使跷跷板平衡?6.杠杆平衡条件的实验在“探究杠杆的平衡条件”实验中,应先调节杠杆两端的平衡螺母,使杠杆在平衡位置,这样做是为了便于测量数据。
如果发现杠杆左端偏高,则可将右端的平衡螺母向下调节。
在整个实验过程中,不能再旋动两端的平衡螺母。
7.实验数据记录实验数据记录需要记录动力、动力臂、阻力、阻力臂等信息。
例如,XXX同学进行了三次实验,实验数据记录如下表:实验次数动力F1/N 动力臂L1/cm 阻力F2/N 阻力臂L2/cm1 1.5 10 20 102 1 20 20 103 1 10 1.5 10需要将表格中的实验数据补充完整。
XXX的第3次实验记录中有一个数据明显错误,它是1.5N,错误原因可能是读数错误。
在某次测量中,如果杠杆已处于平衡状态,同时拿走两边下方的重物,杠杆会向哪一边倾斜取决于重物的质量和距离。
第十一章简单机械和功知识归纳
第十一章简单机械和功知识归纳1. 简单机械简单机械是指由简单的部件组成的机械系统,它们能够通过应用力来改变力的大小、方向或者作用点位置。
常见的简单机械包括杠杆、轮轴、滑轮、斜面、楔子和螺旋。
1.1 杠杆杠杆是由一个支点和两个力臂组成的一个刚性物体。
根据力的作用点不同,杠杆分为一级杠杆、二级杠杆和三级杠杆。
杠杆的力臂比例(力臂1 / 力臂2)决定了力的放大或缩小程度。
1.2 轮轴和滑轮轮轴是由一个固定的轴和一个绕轴旋转的圆环组成的简单机械。
滑轮是固定在轮轴上的圆环,通过绳索或链条与其他物体相连。
滑轮可以改变力的方向,并减小所需的力量。
1.3 斜面和楔子斜面是一个倾斜的平面,可以用来减小需要施加的力来移动物体。
楔子是一个用来分离物体的斜面,例如刀子和斧头。
楔子的倾斜角度决定了分离物体所需要的力量。
1.4 螺旋螺旋是由一个螺纹线和一个固定点组成的简单机械。
螺旋可以用来改变力的大小和方向。
常见的螺旋包括螺钉和螺母。
2. 功功是对力在物体上所做的实际功率的度量。
功可以用来衡量力的效果,以及完成工作所需的能量转化。
2.1 功的公式功可以通过以下公式计算:功 = 力 × 距离× cos(θ)其中,力是作用在物体上的力,距离是力在物体上移动的距离,θ是力和物体移动方向之间的夹角。
2.2 单位国际单位制中,功的单位是焦耳(J)。
1焦耳等于1牛顿米(N·m)。
除了焦耳,常用的功的单位还有千瓦时(kWh)和卡路里(cal)。
2.3 正功和负功当力的方向和物体的移动方向一致时,所做的功为正功。
当力的方向和物体的移动方向相反时,所做的功为负功。
2.4 功率功率是指单位时间内完成工作或转移能量的速率。
功率可以通过以下公式计算:功率 = 功 / 时间功率的单位是瓦特(W)。
1瓦特等于1焦耳/秒(J/s)。
3. 简单机械和功的应用3.1 杠杆的应用杠杆在很多日常生活和工作中都有应用,例如撬棍、梯子、剪刀等。
机械与功知识点总结
机械与功知识点总结机械与功是力学中的重要概念,它们涉及到物体的运动和受力情况,是力学研究的重要内容。
机械与功的理论深入浅出,涉及面广泛,对工程技术、物理学等多个领域都有着重要的应用。
下面将对机械与功的相关知识点进行总结,旨在帮助读者更好地理解力学知识。
一、机械:1. 机械的定义机械是能够改变物体状态或形状的物理装置或系统。
它是利用能够运动的零部件(如杠杆、轮轴、齿轮等)来实现对其他物体的力学作用,从而使得物体产生位移或改变速度的设备。
常见的机械包括手摇绞肉机、汽车引擎、电梯等。
2. 机械分析机械的分析是力学的一个重要研究内容,主要包括对机械结构、运动规律、受力分析等方面的研究。
力学需要对机械的运动进行分析,以便进行力的计算和工程设计。
通常需要使用静力学、动力学、材料力学等知识进行机械分析。
3. 机械的分类根据功能和用途,机械可以分为多种类型,例如:传动机械、工作机械、传输机械、输送机械等。
不同类型的机械具有不同的结构和功能,需要根据具体情况选用合适的机械。
4. 机械的运动机械的运动是指机械零部件在一定的规律下进行的位移或速度变化。
机械的运动包括直线运动、旋转运动、复合运动等多种形式。
了解机械的运动规律对于进行机械分析和设计具有重要意义。
5. 机械的设计机械的设计是指根据需求和要求,利用工程技术和力学原理等知识进行机械结构设计和参数计算的过程。
设计一个合理的机械结构能够提高机械的效率和使用寿命,降低生产成本。
二、功:1. 功的定义功是物体受到外力作用而发生的位移时所做的功,一般表示为W。
在物理学中,功是描述力和位移关系的一种物理量,单位是焦耳(J)。
2. 功的计算功的计算是通过力和位移之间的关系进行的。
当外力对物体做功时,物体受到力的作用发生位移,即产生了功。
功的计算公式为:W = F·d·cosθ,其中F是力的大小,d是位移的大小,θ是力的方向与位移方向的夹角。
3. 功的分类功可以分为正功和负功。